 产学研创新服务平台(全国)


一种四足移动舞狮机器人装置发明专利
更新时间:2026-10-01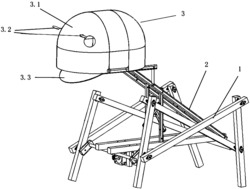 专利申请类型:发明专利;
地区:广东-广州;
源自:广州高价值专利检索信息库;
专利名称:一种四足移动舞狮机器人装置
专利类型:发明专利
专利申请号:CN201910144391.7
专利申请(专利权)人:广东第二师范学院
权利人地址:广东省广州市海珠区新港中路351号
专利发明(设计)人:郑誉煌,李金林,黄浩鹏,叶泳仪,彭军发,杨柳娟,林耿娇,何金松,翁剑鹏,陈榕婷,列浩杨
专利摘要:本发明提供了一种四足移动舞狮机器人装置,其特征在于:包括四足机器人、狮头部件和狮头支撑组件;四足机器人包括右前腿、左前腿、右后腿、左后腿和联动组件;联动组件包括传动轴、右摇臂、左摇臂、后支杆、中部支件、两根右辅助支杆和两根左辅助支杆;中部支件的下方设置有旋转电机一,旋转电机一的转轴通过伞齿轮组件与传动轴连接;后支杆的两端分别与右后腿和左后腿铰接;传动轴的两端分别与右摇臂和左摇臂连接;右摇臂还与右前腿铰接,左摇臂还与左前腿铰接;右摇臂与左摇臂之间相差π相位。该舞狮机器人装置可实现四足稳定行走,能生动模拟舞动狮子走动,工作稳定可靠,结构简单巧妙,安装调试方便,有利于降低成本。
主权利要求:
1.一种四足移动舞狮机器人装置,其特征在于:包括四足机器人、狮头部件和狮头支撑组件;所述四足机器人包括右前腿、左前腿、右后腿、左后腿和联动组件;所述联动组件包括传动轴、右摇臂、左摇臂、后支杆、中部支件、两根右辅助支杆和两根左辅助支杆;
所述中部支件的下方设置有旋转电机一,旋转电机一的转轴通过伞齿轮组件与传动轴连接,以实现传动轴转动;中部支件的一端搭设在传动轴上,另一端与后支杆连接;所述后支杆的两端分别与右后腿和左后腿铰接;
所述传动轴的两端分别与右摇臂和左摇臂连接;右摇臂还与右前腿铰接,左摇臂还与左前腿铰接;右摇臂与左摇臂之间相差π相位;
两根右辅助支杆的两端分别与右前腿和右后腿铰接;两根左辅助支杆的两端分别与左前腿和左后腿铰接;两根右辅助支杆之间,以及两根左辅助支杆之间均呈“X”字形布设;
所述狮头支撑组件设置在中部支件上,狮头部件设置在狮头支撑组件上;
所述中部支件包括至少两根并排设置的中部支杆;中部支杆的一端搭设在传动轴上,另一端与后支杆连接;
所述旋转电机一的转轴通过伞齿轮组件与传动轴连接,是指:伞齿轮组件包括连接在旋转电机一的转轴上的伞齿轮一以及套设在传动轴上的伞齿轮二;所述伞齿轮二啮合于伞齿轮一的底部;
后支杆与右后腿铰接是指:后支杆与右辅助支杆铰接,且在后支杆与右辅助支杆铰接处右辅助支杆与右后腿铰接;
后支杆与左后腿铰接是指:后支杆与左辅助支杆铰接,且在后支杆与左辅助支杆铰接处左辅助支杆与左后腿铰接;
右摇臂与右前腿铰接;在右摇臂与右前腿铰接处,右前腿与右辅助支杆铰接;左摇臂与左前腿铰接;在左摇臂与左前腿铰接处,左前腿与左辅助支杆铰接;
所述狮头部件包括狮头本体和狮头活动机构;所述狮头本体包括狮头外壳,以及可转动地设置在狮头外壳上的活动眼皮和铰接在狮头外壳上的舌头;所述狮头活动机构包括支撑平台、旋转电机二、旋转电机三、支撑件、转动杆、勾轴和引线;
所述旋转电机二、旋转电机三、支撑件设置在支撑平台上;所述转动杆可旋转地设置在支撑件上,且转动杆通过传动机构一与旋转电机二连接以实现转动杆旋转;所述引线的一端卷设在转动杆上,另一端与活动眼皮连接;
所述勾轴可转动地与支撑平台连接,且勾轴通过传动机构二与旋转电机三连接以实现勾轴转动;所述舌头设置在勾轴上;
所述传动机构一是指同步轮传动机构一;所述传动机构二是指同步轮传动机构二。
2.根据权利要求1所述的四足移动舞狮机器人装置,其特征在于:所述伞齿轮一和伞齿轮二齿数比为1:1。
3.根据权利要求1所述的四足移动舞狮机器人装置,其特征在于:右前腿与右摇臂铰接处、右前腿与右辅助支杆铰接处、左前腿与左摇臂铰接处、左前腿与左辅助支杆铰接处、右后腿与右辅助支杆铰接处、左后腿与左辅助支杆铰接处、后支杆与右辅助支杆铰接处以及后支杆与左辅助支杆铰接处均设置有轴承。
4.根据权利要求1至3中任一项所述的四足移动舞狮机器人装置,其特征在于:所述狮头支撑组件包括对称设置的两组支撑组;每组支撑组均包括设置在中部支件上的支撑杆一、设置在中部支件上并与支撑杆一连接的支撑杆二、与支撑杆二连接的支撑杆三、两端分别与支撑杆二和支撑杆三连接的支撑杆四;两组支撑组的支撑杆一之间连接有连杆组。
5.根据权利要求1至3中任一项所述的四足移动舞狮机器人装置,其特征在于:还包括装饰层;所述装饰层包裹在四足机器人、狮头部件和狮头支撑组件外侧。 说明书 : 一种四足移动舞狮机器人装置技术领域[0001] 本发明涉及机器人技术领域,更具体地说,涉及一种四足移动舞狮机器人装置。背景技术[0002] 舞狮是一种中国民族传统民俗文化活动之一。每逢喜庆的日子,人们都会通过舞狮来进行庆祝,以舞狮的方式来祈求平安和生意兴隆早已成为全国各地的民俗文化之一。[0003] 若将传统的舞狮艺术和当前炙热的工业机器人技术相融合,则人们可以随时便捷地观看舞狮表演。现有舞狮机器人仍处于起步阶段,现有舞狮机器人并不能实现行走,通常固定在底座上,只有头部可以活动,仅仅表现了舞狮艺术的少量动作。目前,有四足机器人可实现行走,但是这类四足机器人并不是针对舞狮机器人来设计,并不能直接应用到舞狮项目中。并且现有四足机器人的各个关节通常均设置有驱动装置,结构复杂,成本高,安装、调试和控制十分复杂,这些不利因素也制约着四足机器人在舞狮项目中的推广和发展。发明内容[0004] 为克服现有技术中的缺点与不足,本发明的目的在于提供一种可实现四足稳定行走、能生动模拟舞动狮子走动、工作稳定可靠、结构简单巧妙、安装调试方便、有利于降低成本的四足移动舞狮机器人装置。[0005] 为了达到上述目的,本发明通过下述技术方案予以实现:一种四足移动舞狮机器人装置,其特征在于:包括四足机器人、狮头部件和狮头支撑组件;所述四足机器人包括右前腿、左前腿、右后腿、左后腿和联动组件;所述联动组件包括传动轴、右摇臂、左摇臂、后支杆、中部支件、两根右辅助支杆和两根左辅助支杆;[0006] 所述中部支件的下方设置有旋转电机一,旋转电机一的转轴通过伞齿轮组件与传动轴连接,以实现传动轴转动;中部支件的一端搭设在传动轴上,另一端与后支杆连接;所述后支杆的两端分别与右后腿和左后腿铰接;[0007] 所述传动轴的两端分别与右摇臂和左摇臂连接;右摇臂还与右前腿铰接,左摇臂还与左前腿铰接;右摇臂与左摇臂之间相差π相位;[0008] 两根右辅助支杆的两端分别与右前腿和右后腿铰接;两根左辅助支杆的两端分别与左前腿和左后腿铰接;两根右辅助支杆之间,以及两根左辅助支杆之间均呈“X”字形布设;[0009] 所述狮头支撑组件设置在中部支件上,狮头部件设置在狮头支撑组件上。[0010] 本发明舞狮机器人装置的工作原理是:旋转电机一启动,带动传动轴旋转,从而带动右摇臂和左摇臂分别摆动旋转,使其中一条前腿向前跨出站立,另一条前腿倾斜抬起;通过右辅助支杆和左辅助支杆的带动作用,前腿向前跨出站立的过程中带动同侧后腿倾斜抬起,前腿倾斜抬起的过程中带动同侧后腿向前跨出站立。因此可形成这样的工作过程:左前腿和右后腿向前跨出站立,右前腿和左后腿倾斜抬起,此时左前腿和右后腿共同形成舞狮机器人装置的支撑;之后,左前腿和右后腿倾斜抬起,右前腿和左后腿向前跨出站立,此时右前腿和左后腿共同形成舞狮机器人装置的支撑;如此往复循环。本发明舞狮机器人装置可实现四足稳定行走,能生动模拟舞动狮子的走动,工作稳定可靠,结构简单巧妙,仅需要旋转电机一的驱动即可完成四足行走动作,安装调试方便,有利于降低成本。[0011] 优选地,所述中部支件包括至少两根并排设置的中部支杆;中部支杆的一端搭设在传动轴上,另一端与后支杆连接。[0012] 优选地,所述旋转电机一的转轴通过伞齿轮组件与传动轴连接,是指:伞齿轮组件包括连接在旋转电机一的转轴上的伞齿轮一以及套设在传动轴上的伞齿轮二;所述伞齿轮一和伞齿轮二啮合。该设计的伞齿轮组件可实现传动轴转动和摆动,带动右摇臂和左摇臂分别摆动旋转,从而使右前腿和左前腿分别向前跨出站立和倾斜抬起。[0013] 优选地,所述伞齿轮一和伞齿轮二齿数比为1:1。[0014] 优选地,后支杆与右后腿铰接是指:后支杆与右辅助支杆铰接,且在后支杆与右辅助支杆铰接处右辅助支杆与右后腿铰接;后支杆与左后腿铰接是指:后支杆与左辅助支杆铰接,且在后支杆与左辅助支杆铰接处左辅助支杆与左后腿铰接;[0015] 右摇臂与右前腿铰接;在右摇臂与右前腿铰接处,右前腿与右辅助支杆铰接;左摇臂与左前腿铰接;在左摇臂与左前腿铰接处,左前腿与左辅助支杆铰接。[0016] 优选地,右前腿与右摇臂铰接处、右前腿与右辅助支杆铰接处、左前腿与左摇臂铰接处、左前腿与左辅助支杆铰接处、右后腿与右辅助支杆铰接处、左后腿与左辅助支杆铰接处、后支杆与右辅助支杆铰接处以及后支杆与左辅助支杆铰接处均设置有轴承;可减少摩擦损耗,延长使用寿命。[0017] 优选地,所述狮头支撑组件包括对称设置的两组支撑组;每组支撑组均包括设置在中部支件上的支撑杆一、设置在中部支件上并与支撑杆一连接的支撑杆二、与支撑杆二连接的支撑杆三、两端分别与支撑杆二和支撑杆三连接的支撑杆四;两组支撑组的支撑杆一之间连接有连杆组。狮头部件通过狮头支撑组件支撑在四足机器人上,可解决狮头部件承载空间不足,摆放高度不匹配的技术问题;该设置的狮头支撑组件采用杆体组成,重量轻,有利于降低四足机器人的承重要求,并可有效固定狮头组件。[0018] 优选地,所述狮头部件包括狮头本体和狮头活动机构;所述狮头本体包括狮头外壳,以及可转动地设置在狮头外壳上的活动眼皮和铰接在狮头外壳上的舌头;所述狮头活动机构包括支撑平台、旋转电机二、旋转电机三、支撑件、转动杆、勾轴和引线;[0019] 所述旋转电机二、旋转电机三、支撑件设置在支撑平台上;所述转动杆可旋转地设置在支撑件上,且转动杆通过传动机构一与旋转电机二连接以实现转动杆旋转;所述引线的一端卷设在转动杆上,另一端与活动眼皮连接;[0020] 所述勾轴可转动地与支撑平台连接,且勾轴通过传动机构二与旋转电机三连接以实现勾轴转动;所述舌头设置在勾轴上。[0021] 旋转电机二工作可收卷或松开引线来拉动活动眼皮实现活动眼皮眨动,旋转电机三工作可转动勾轴实现舌头转动。[0022] 优选地,所述传动机构一是指同步轮传动机构一;所述传动机构二是指同步轮传动机构二。[0023] 优选地,还包括装饰层;所述装饰层包裹在四足机器人、狮头部件和狮头支撑组件外侧。[0024] 与现有技术相比,本发明具有如下优点与有益效果:[0025] 1、本发明舞狮机器人装置可实现四足稳定行走,能生动模拟舞动狮子的走动,工作稳定可靠,结构简单巧妙,仅需要旋转电机一的驱动即可完成四足行走动作,安装调试方便,有利于降低成本。[0026] 2、本发明舞狮机器人装置可解决狮头部件承载空间不足,狮头部件摆放高度不匹配的技术问题;狮头支撑组件采用杆体组成,重量轻,有利于降低四足机器人的承重要求,并可有效固定狮头组件;[0027] 3、本发明舞狮机器人装置可减少摩擦损耗,延长使用寿命[0028] 4、本发明舞狮机器人装置能生动模拟舞动狮子眼皮眨动和舌头转动。附图说明[0029] 图1是本发明舞狮机器人装置的结构示意图之一;[0030] 图2是本发明舞狮机器人装置的结构示意图之二;[0031] 图3是本发明舞狮机器人装置中四足机器人和狮头支撑组件的结构示意图;[0032] 图4是本发明舞狮机器人装置中狮头部件的结构示意图;[0033] 图5(a)至图5(c)是本发明舞狮机器人装置中四足机器人的三种状态示意图;[0034] 其中,1为四足机器人、1.1为左前腿、1.2为右前腿、1.3为左后腿、1.4为右后腿、1.5为传动轴、1.6为后支杆、1.7为左辅助支杆、1.8为右辅助支杆、1.9为中部支杆、1.10为伞齿轮组件、1.11为左摇臂、1.12为右摇臂、1.13为旋转电机一、2为狮头支撑组件、2.1为支撑杆一、2.2为支撑杆二、2.3为支撑杆三、2.4为支撑杆四、2.5为连杆组、3为狮头部件、3.1为狮头外壳、3.2为活动眼皮、3.3为舌头、3.4为支撑平台、3.5为支撑件、3.6为转动杆、3.7为旋转电机二、3.8为旋转电机三、3.9为勾轴。具体实施方式[0035] 下面结合附图与具体实施方式对本发明作进一步详细的描述。[0036] 实施例一[0037] 本实施例一种四足移动舞狮机器人装置,其结构如图1至图4所示,包括四足机器人1、狮头部件3和狮头支撑组件2。[0038] 狮头部件3包括狮头本体和狮头活动机构;狮头本体包括狮头外壳3.1,以及可转动地设置在狮头外壳3.1上的活动眼皮3.2和铰接在狮头外壳3.1上的舌头3.3;狮头活动机构包括支撑平台3.4、旋转电机二3.7、旋转电机三3.8、支撑件3.5、转动杆3.6、勾轴3.9和引线。[0039] 旋转电机二3.7、旋转电机三3.8、支撑件3.5设置在支撑平台3.4上;转动杆3.6可旋转地设置在支撑件3.5上,且转动杆3.6通过传动机构一与旋转电机二3.7连接以实现转动杆3.6旋转;引线的一端卷设在转动杆3.6上,另一端与活动眼皮3.2连接。[0040] 勾轴3.9可转动地与支撑平台3.4连接,且勾轴3.9通过传动机构二与旋转电机三3.8连接以实现勾轴3.9转动;舌头3.3设置在勾轴3.9上。[0041] 旋转电机二3.7工作可收卷或松开引线来拉动活动眼皮3.2实现活动眼皮3.2眨动,旋转电机三3.8工作可转动勾轴3.9实现舌头3.3转动。[0042] 传动机构一优选采用同步轮传动机构一;传动机构二优选采用同步轮传动机构二。传动机构一和传动机构二也可采用现有传动机构。[0043] 四足机器人1包括右前腿1.2、左前腿1.1、右后腿1.4、左后腿1.3和联动组件;联动组件包括传动轴1.5、右摇臂1.12、左摇臂1.11、后支杆1.6、中部支件、两根右辅助支杆1.8和两根左辅助支杆1.7。[0044] 中部支件的下方设置有旋转电机一1.13,旋转电机一1.13的转轴通过伞齿轮组件1.10与传动轴1.5连接,以实现传动轴1.5转动。具体地说,伞齿轮组件1.10包括连接在旋转电机一1.13的转轴上的伞齿轮一以及套设在传动轴1.5上的伞齿轮二;伞齿轮一和伞齿轮二啮合。伞齿轮一和伞齿轮二齿数比优选为1:1。[0045] 中部支件的一端搭设在传动轴1.5上,另一端与后支杆1.6连接。具体地说,中部支件包括至少两根并排设置的中部支杆1.9;中部支杆1.9的一端搭设在传动轴1.5上,另一端与后支杆1.6连接。后支杆1.6的两端分别与右后腿1.4和左后腿1.3铰接。[0046] 传动轴1.5的两端分别与右摇臂1.12和左摇臂1.11连接;右摇臂1.12还与右前腿1.2铰接,左摇臂1.11还与左前腿1.1铰接;右摇臂1.12与左摇臂1.11之间相差π相位。[0047] 两根右辅助支杆1.8的两端分别与右前腿1.2和右后腿1.4铰接;两根左辅助支杆1.7的两端分别与左前腿1.1和左后腿1.3铰接;两根右辅助支杆1.8之间,以及两根左辅助支杆1.7之间均呈“X”字形布设。[0048] 后支杆1.6与右后腿1.4铰接是指:后支杆1.6与右辅助支杆1.8铰接,且在后支杆1.6与右辅助支杆1.8铰接处右辅助支杆1.8与右后腿1.4铰接;后支杆1.6与左后腿1.3铰接是指:后支杆1.6与左辅助支杆1.7铰接,且在后支杆1.6与左辅助支杆1.7铰接处左辅助支杆1.7与左后腿1.3铰接;[0049] 右摇臂1.12与右前腿1.2铰接;在右摇臂1.12与右前腿1.2铰接处,右前腿1.2与右辅助支杆1.8铰接;左摇臂1.11与左前腿1.1铰接;在左摇臂1.11与左前腿1.1铰接处,左前腿1.1与左辅助支杆1.7铰接。[0050] 狮头支撑组件2包括对称设置的两组支撑组;每组支撑组均包括设置在中部支件上的支撑杆一2.1、设置在中部支件上并与支撑杆一2.1连接的支撑杆二2.2、与支撑杆二2.2连接的支撑杆三2.3、两端分别与支撑杆二2.2和支撑杆三2.3连接的支撑杆四2.4;两组支撑组的支撑杆一2.1之间连接有连杆组2.5。狮头部件3的支撑平台3.1设置在狮头支撑组件2上。[0051] 本发明舞狮机器人装置的工作原理是:旋转电机一1.13启动,带动传动轴1.5旋转,从而带动右摇臂1.12和左摇臂1.11分别摆动旋转,使其中一条前腿向前跨出站立,另一条前腿倾斜抬起;通过右辅助支杆1.8和左辅助支杆1.7的带动作用,前腿向前跨出站立的过程中带动同侧后腿倾斜抬起,前腿倾斜抬起的过程中带动同侧后腿向前跨出站立。因此可形成这样的工作过程:左前腿1.1和右后腿1.4向前跨出站立,右前腿1.2和左后腿1.3倾斜抬起,此时左前腿1.1和右后腿1.4共同形成舞狮机器人装置的支撑;之后,左前腿1.1和右后腿1.4倾斜抬起,右前腿1.2和左后腿1.3向前跨出站立,此时右前腿1.2和左后腿1.3共同形成舞狮机器人装置的支撑;如此往复循环。图5(a)为四足机器人站立状态示意图;图5(b)为四足机器人左前腿和右后腿向前跨出站立,右前腿和左后腿倾斜抬起的行走状态示意图;图5(c)为四足机器人右前腿和左后腿向前跨出站立,左前腿和右后腿倾斜抬起的行走状态示意图。本发明舞狮机器人装置可实现四足稳定行走,能生动模拟舞动狮子的走动,工作稳定可靠,结构简单巧妙,仅需要旋转电机一的驱动即可完成四足行走动作,安装调试方便,有利于降低成本。伞齿轮组件1.10可实现传动轴1.5转动和摆动,带动右摇臂1.12和左摇臂1.11分别摆动旋转,从而使右前腿1.2和左前腿1.1分别向前跨出站立和倾斜抬起。[0052] 狮头部件3通过狮头支撑组件2支撑在四足机器人1上,可解决狮头部件3承载空间不足,摆放高度不匹配的技术问题;该设置的狮头支撑组件2采用杆体组成,重量轻,有利于降低四足机器人1的承重要求,并可有效固定狮头组件。[0053] 本实施例舞狮机器人装置还包括装饰层;装饰层包裹在四足机器人1、狮头部件3和狮头支撑组件2外侧;以形成逼真的舞狮狮子。[0054] 实施例二[0055] 本实施例一种四足移动舞狮机器人装置与实施例一的区别在于:本实施例中,右前腿与右摇臂铰接处、右前腿与右辅助支杆铰接处、左前腿与左摇臂铰接处、左前腿与左辅助支杆铰接处、右后腿与右辅助支杆铰接处、左后腿与左辅助支杆铰接处、后支杆与右辅助支杆铰接处以及后支杆与左辅助支杆铰接处均设置有轴承;可减少摩擦损耗,延长使用寿命。[0056] 上述实施例为本发明较佳的实施方式,但本发明的实施方式并不受上述实施例的限制,其他的任何未背离本发明的精神实质与原理下所作的改变、修饰、替代、组合、简化,均应为等效的置换方式,都包含在本发明的保护范围之内。
专利地区:广东
专利申请日期:2019-02-27
专利公开日期:2024-08-16
专利公告号:CN109676629B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




