 产学研创新服务平台(全国)


一种高放贮罐拆除工具头耗材自动更换装置发明专利
更新时间:2026-10-01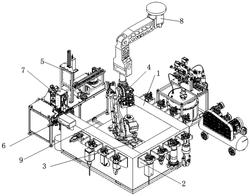 专利申请类型:发明专利;
地区:四川-广元;
源自:广元高价值专利检索信息库;
专利名称:一种高放贮罐拆除工具头耗材自动更换装置
专利类型:发明专利
专利申请号:CN202410325574.X
专利申请(专利权)人:中核四川环保工程有限责任公司
权利人地址:四川省广元市利州区三堆镇
专利发明(设计)人:杨捻,赵玲君,代志伟,朱建江,廖鑫,古强,唐坡,陈奇,安晓丽,马舞
专利摘要:本发明公开了一种高放贮罐拆除工具头耗材自动更换装置,主要解决不同流程下工具头耗材远程自动更换的可行性和作业安全性等。该装置包括具有多个工具头架的U型更换台架,通过内六角圆柱头螺钉与U型更换台架的底座连接的机械手安装座,通过机械手安装座安装于U型更换台架上的工业机器人,以及设置于U型更换台架开口一侧且整体成柜的电动圆盘锯锯片更换机构、电动往复锯锯片更换机构和钻孔工具钻头更换机构。本发明采用电力为机器人提供动力,可实现高放环境中,残留物回取和贮罐拆除工具头耗材的自动更换,具有良好的耐辐照性和普适性,以及较高的工作效率。
主权利要求:
1.一种高放贮罐拆除工具头耗材自动更换装置,其特征在于,包括具有多个工具头架(1)的U型更换台架(2),通过内六角圆柱头螺钉与U型更换台架(2)的底座连接的机械手安装座(3),通过机械手安装座(3)安装于U型更换台架(2)上的工业机器人(4),以及设置于U型更换台架(2)开口一侧且整体成柜的电动圆盘锯锯片更换机构(6)、电动往复锯锯片更换机构(5)和钻孔工具钻头更换机构(7);
所述电动圆盘锯锯片更换机构(6)和钻孔工具钻头更换机构(7)通过螺栓安装在整体成柜后的安装柜台面上;所述电动往复锯锯片更换机构(5)安装在安装柜的框架上;
所述电动往复锯锯片更换机构(5)包括固定于安装柜的框架上的安装组件、提升组件、开锁机构和上料机构;所述安装组件包括通过螺栓以及定位销固定在安装柜的框架上的安装板(501),固定在安装板(501)上的一对第一滑轨(502),固定于安装板(501)下端的第一下限位块(503),固定于安装板(501)上端的上限位块(504),以及固定于安装板(501)下端中部的第一气缸(505);
所述提升组件包括背面通过滑块与安装板(501)上的第一滑轨连接的提升板(506),固定于提升板(506)正面下端中部用于与第一气缸连接的连接块(507),设置于提升板(506)上并位于连接块两端的两个第二下限位块(508),设置于提升板(506)正面上的一对第二滑轨(509),设置于提升板(506)正面上端中部的安装角钢(510),固定于安装角钢(510)上的第二气缸(511)及顶块(512),设置于提升板(506)背面上端中部的安装面板(513),以及固定于安装面板(513)上的第三滑轨(514);
所述上料机构包括背面通过滑块与第二滑轨(509)相连且上端与第二气缸(511)下端固定连接的单轴驱动器安装板(515),安装于单轴驱动器安装板(515)上的单轴驱动器(516),连接于单轴驱动器(516)一端用于驱动单轴驱动器(516)的伺服电机(517),与单轴驱动器(516)相连的锯片夹(518),从单轴驱动器安装板(515)固定上端正对锯片夹(518)的安装支架(519),以及固定于安装支架(519)上的传感器(520);
所述开锁机构包括固定于提升组件的安装面板(513)上的气缸安装座(521),安装于气缸安装座(521)上的第三气缸(522),固定于提升组件的安装角钢(510)上的旋转气缸安装座(523),安装于旋转气缸安装座(523)上的旋转气缸(524),连接于旋转气缸(524)上的拨动件(525),以及设置于拨动件(525)上的偏心拨动杆(526)。
2.根据权利要求1所述的一种高放贮罐拆除工具头耗材自动更换装置,其特征在于,所述工业机器人(4)选用6轴工业机器人对工具头更换进行定位辅助,6轴工业机器人具有6个关节,前端负载为50kg,且机器人前端设有快换接盘(8)。
3.根据权利要求2所述的一种高放贮罐拆除工具头耗材自动更换装置,其特征在于,所述安装柜与U型更换台架(2)之间通过两根连接杆(9)实现定位,连接杆(9)与U型更换台架(2)、安装柜之间为螺栓连接。
4.根据权利要求3所述的一种高放贮罐拆除工具头耗材自动更换装置,其特征在于,所述电动圆盘锯锯片更换机构(6)包括固定于安装柜上的主支架(601),安装于主支架(601)上的工具头升降组件(602),固定于工具头升降组件(602)上的智能拧紧工具头(603),连接于智能拧紧工具头(603)端部的夹紧螺母自适应抓取头(604),安装于主支架(601)上的锯片抓取输送组件(605),以及安装于主支架(601)上的锯片储存架(606)。
5.根据权利要求4所述的一种高放贮罐拆除工具头耗材自动更换装置,其特征在于,所述钻孔工具钻头更换机构(7)由主体框架、夹爪组件、上料仓组件和上料仓托架组成;
所述主体框架由主安装板(701)、安装顶板(702)、导轨安装板(703)、夹爪直线导轨(704)、上部挡块(705a)、下部挡块(705b)、冲击锤(706)、夹爪驱动气缸(707)、限位开关(708)、上料仓托架直线导轨(709)、上料仓待机位置挡块(710)、上料仓托架驱动气缸(711)、直齿条(712)、上料仓工作位置挡块(713)组成;主安装板(701)通过螺栓以及定位销固定在安装柜上;安装顶板(702)、导轨安装板(703)螺栓连接后固定在主安装板(701)上,形成框架结构,框架结构内侧装夹爪直线导轨(704),顶部安装固定上部挡块(705a)以及限位开关(708),两侧安装固定上料仓工作位置挡块(713);上料仓托架直线导轨(709)、上料仓待机位置挡块(710)、直齿条(712)、下部挡块(705b)螺栓连接固定在主安装板(701)上表面,夹爪驱动气缸(707)、上料仓托架驱动气缸(711)螺栓连接固定在主安装板(701)下表面;冲击锤(706)与夹爪驱动气缸(707)相连,推动夹爪组件上下移动;
所述夹爪组件由夹臂安装座(714)、夹臂(715)、可更换夹头(717)、连接轴(717)、第四气缸(718)、第一直线滑块(719)、冲击连接座(720)、缓冲铜块(721)组成;夹臂安装座(714)与第一直线滑块(729)螺栓连接后与主体框架的夹爪直线导轨(704)连接,冲击连接座(720)安装固定在夹臂安装座(714)背面;缓冲铜块(721)安装于冲击连接座(714)底部上端,夹臂(715)通过销轴以及直线轴承安装在夹臂安装座(714)内,可更换夹头(717)安装于夹臂(715)顶部,同时通过连接轴(717)与第四气缸(718)连接,第四气缸(718)上下移动带动左右夹臂开合运动;
所述上料仓托架由上料仓托架顶板(722)、上料仓托架底板(723)、上料仓托架侧板(724)、上料仓轴座摩擦片(725)、第二直线滑块(726)、上料仓托架移动连接件(727)、直齿轮(728)组成;上料仓托架顶板(722)、上料仓托架侧板(724)、上料仓托架底板(723)、上料仓托架顶板(722)螺栓连接固定后与第二直线滑块(726)连接成框架结构,框架结构中的上料仓托架底板(723)安装在主体框架的上料仓托架直线导轨(709)上;上料仓托架底板(723)上安装上料仓轴座摩擦片(725)以及直齿轮(728),直齿轮(728)与直齿条(712)啮合,上料仓托架移动连接件(727)安装固定在框架结构背部,同时与上料仓托架驱动气缸(711)连接,在上料仓托架驱动气缸(711)作用下拖动上料仓托架前后移动;
所述上料仓组件由上料仓顶板(729)、上料仓中间板(730)、上料仓底板(731)、上料仓挡板(732)、顶部轴承座(733)、旋转轴(734)、麻花钻夹持组件(735)、弹簧座(736)、上料仓轴端摩擦片(737)、提手(738)、固定环(739)组成;上料仓顶板(729)、上料仓中间板(730)、上料仓底板(731)通过固定环(739)安装固定在旋转轴(734)上;麻花钻夹持组件(735)安装固定在中间板(730)上,弹簧座(736)安装固定在上料仓底板(731)上,上料仓顶板(729)有麻花钻缺口,三者配合使用将待更换麻花钻安装夹紧在上料仓内;旋转轴(734)顶部安装顶部轴承座(733),提手(738)、上料仓挡板(732)分别安装在顶部轴承座(733)顶部与背部,而旋转轴(734)底部安装上料仓轴端摩擦片(737),通过上料仓托架驱动气缸(711)作用下驱动直齿轮(728)转动,带动轴座与料仓轴端摩擦片(737)间摩擦旋转,从而带动上料仓组件旋转,当旋转到位后,上料仓挡板与挡住麻花钻扁尾,摩擦片间打滑,上料仓停止旋转,麻花钻(740)就位。 说明书 : 一种高放贮罐拆除工具头耗材自动更换装置技术领域[0001] 本发明属于核设施退役技术领域,具体地说,是涉及一种高放贮罐拆除工具头耗材自动更换装置。背景技术[0002] 高放贮罐一般具有辐射剂量水平高、尺寸规模大、罐内情况复杂等特点,针对高放贮罐的拆除,通常采用机械臂或机器人载带不同工具头进行远距离操作的方法。通过调研国内外高放贮罐,贮罐内布置有大量管道,导致高放贮罐在拆除过程中的实施流程较为繁琐且需要不同工具头交叉进行,针对不同流程需使用不同拆除工具头,因此必须解决不同流程下工具头耗材远程自动更换的可行性和作业安全性等问题,以此为高放贮罐的退役提供技术支持。发明内容[0003] 本发明的目的在于提供一种高放贮罐拆除工具头耗材自动更换装置,主要解决不同流程下工具头耗材远程自动更换的可行性和作业安全性等问题。[0004] 为实现上述目的,本发明采用的技术方案如下:[0005] 一种高放贮罐拆除工具头耗材自动更换装置,包括具有多个工具头架的U型更换台架,通过内六角圆柱头螺钉与U型更换台架的底座连接的机械手安装座,通过机械手安装座安装于U型更换台架上的工业机器人,以及设置于U型更换台架开口一侧且整体成柜的电动圆盘锯锯片更换机构、电动往复锯锯片更换机构和钻孔工具钻头更换机构。[0006] 进一步地,在本发明中,所述工业机器人选用6轴工业机器人对工具头更换进行定位辅助,6轴工业机器人具有6个关节,前端负载为50kg,且机器人前端设有快换接盘。[0007] 进一步地,在本发明中,所述电动圆盘锯锯片更换机构和钻孔工具钻头更换机构通过螺栓安装在整体成柜后的安装柜台面上,电动往复锯锯片更换机构安装在安装柜的框架上,安装柜与U型更换台架之间通过两根连接杆实现定位,连接杆与U型更换台架、安装柜之间为螺栓连接。[0008] 进一步地,在本发明中,所述电动圆盘锯锯片更换机构包括固定于安装柜上的主支架,安装于主支架上的工具头升降组件,固定于工具头升降组件上的智能拧紧工具头,连接于智能拧紧工具头端部的夹紧螺母自适应抓取头,安装于主支架上的锯片抓取输送组件,以及安装于主支架上的锯片储存架。[0009] 进一步地,在本发明中,所述电动往复锯条更换机构包括固定于安装柜的框架上的安装组件、提升组件、开锁机构和上料机构;所述安装组件包括通过螺栓以及定位销固定在安装柜的框架上的安装板,固定在安装板上的一对第一滑轨,固定于安装板下端的第一下限位块,固定于安装板上端的上限位块,以及固定于安装板下端中部的第一气缸;[0010] 所述提升组件包括背面通过滑块与安装板上的第一滑轨连接的提升板,固定于提升板正面下端中部用于与第一气缸连接的连接块,设置于提升板上并位于连接块两端的两个第二下限位块,设置于提升板正面上的一对第二滑轨,设置于提升板正面上端中部的安装角钢,固定于安装角钢上的第二气缸及顶块,设置于提升板背面上端中部的安装面板,以及固定于安装面板上的第三滑轨;[0011] 所述上料机构包括背面通过滑块与第二滑轨相连且上端与第二气缸下端固定连接的单轴驱动器安装板,安装于单轴驱动器安装板上的单轴驱动器,连接于单轴驱动器一端用于驱动单轴驱动器的伺服电机,与单轴驱动器相连的锯片夹,从单轴驱动器安装板固定上端正对锯片夹的安装支架,以及固定于安装支架上的传感器;[0012] 所述开锁机构包括固定于提升组件的安装面板上的气缸安装座,安装于气缸安装座上的第三气缸,固定于提升组件的安装角钢上的旋转气缸安装座,安装于旋转气缸安装座上的旋转气缸,连接于旋转气缸上的拨动件,以及设置于拨动件上的偏心拨动杆。[0013] 进一步地,在本发明中,所述钻孔工具钻头更换机构由主体框架、夹爪组件、上料仓组件和上料仓托架组成;[0014] 所述主体框架由主安装板、安装顶板、导轨安装板、夹爪直线导轨、上部挡块、下部挡块、冲击锤、夹爪驱动气缸、限位开关、上料仓托架直线导轨、上料仓待机位置挡块、上料仓托架驱动气缸、直齿条、上料仓工作位置挡块组成;主安装板通过螺栓以及定位销固定在安装柜上;安装顶板、导轨安装板螺栓连接后固定在主安装板上,形成框架结构,框架结构内侧装夹爪直线导轨,顶部安装固定上部挡块以及限位开关,两侧安装固定上料仓工作位置挡块;上料仓托架直线导轨、上料仓待机位置挡块、直齿条、下部挡块(605b)螺栓连接固定在主安装板上表面,夹爪驱动气缸、上料仓托架驱动气缸螺栓连接固定在主安装板下表面;冲击锤与夹爪驱动气缸相连,推动夹爪组件上下移动;[0015] 所述夹爪组件由夹臂安装座、夹臂、可更换夹头、连接轴、第四气缸、第一直线滑块、冲击连接座、缓冲铜块组成;夹臂安装座与第一直线滑块螺栓连接后与主体框架的夹爪直线导轨连接,冲击连接座安装固定在夹臂安装座背面;缓冲铜块安装于冲击连接座底部上端,夹臂通过销轴以及直线轴承安装在夹臂安装座内,可更换夹头安装于夹臂顶部,同时通过连接轴与第四气缸连接,第四气缸上下移动带动左右夹臂开合运动;[0016] 所述上料仓托架由上料仓托架顶板、上料仓托架底板、上料仓托架侧板、上料仓轴座摩擦片、第二直线滑块、上料仓托架移动连接件、直齿轮组成;上料仓托架顶板、上料仓托架侧板、上料仓托架底板、上料仓托架顶板螺栓连接固定后与第二直线滑块连接成框架结构,框架结构中的上料仓托架底板安装在主体框架的上料仓托架直线导轨上;上料仓托架底板上安装上料仓轴座摩擦片以及直齿轮,直齿轮与直齿条啮合,上料仓托架移动连接件安装固定在框架结构背部,同时与上料仓托架驱动气缸连接,在上料仓托架驱动气缸作用下拖动上料仓托架前后移动;[0017] 所述上料仓组件由上料仓顶板、上料仓中间板、上料仓底板、上料仓挡板、顶部轴承座、旋转轴、麻花钻夹持组件、弹簧座、上料仓轴端摩擦片、提手、固定环组成;上料仓顶板、上料仓中间板、上料仓底板通过固定环安装固定在旋转轴上;麻花钻夹持组件安装固定在中间板上,弹簧座安装固定在上料仓底板上,上料仓顶板有麻花钻缺口,三者配合使用将待更换麻花钻安装夹紧在上料仓内;旋转轴顶部安装顶部轴承座,提手、上料仓挡板分别安装在顶部轴承座顶部与背部,而旋转轴底部安装上料仓轴端摩擦片,通过上料仓托架驱动气缸作用下驱动直齿轮转动,带动轴座与料仓轴端摩擦片间摩擦旋转,从而带动上料仓组件旋转,当旋转到位后,上料仓挡板与挡住麻花钻扁尾,摩擦片间打滑,上料仓停止旋转,麻花钻就位。[0018] 与现有技术相比,本发明具有以下有益效果:[0019] 本发明采用电力为机器人提供动力,可实现高放环境中,残留物回取和贮罐拆除工具头耗材的自动更换,具有良好的耐辐照性和普适性,以及较高的工作效率。附图说明[0020] 图1为本发明的整体结构示意图。[0021] 图2为本发明中的电动圆盘锯锯片更换机构、电动往复锯锯片更换机构、钻孔工具钻头更换机构局部结构示意图。[0022] 图3为本发明中电动圆盘锯锯片更换机构的示意图。[0023] 图4为本发明中电动往复锯锯片更换机构的安装组件的结构示意图。[0024] 图5为本发明中电动往复锯锯片更换机构的提升组件的结构示意图。[0025] 图6为本发明中电动往复锯锯片更换机构的上料机构的背面结构示意图。[0026] 图7为本发明中电动往复锯锯片更换机构的上料机构的正面结构示意图。[0027] 图8为本发明中电动往复锯锯片更换机构的开锁机构的结构示意图。[0028] 图9为本发明中钻孔工具钻头更换机构的主体框架的结构示意图。[0029] 图10为本发明中钻孔工具钻头更换机构的夹爪组件的正面结构示意图。[0030] 图11为本发明中钻孔工具钻头更换机构的夹爪组件的背面面结构示意图。[0031] 图12为本发明中钻孔工具钻头更换机构的上料仓托架的结构示意图。[0032] 图13为本发明中钻孔工具钻头更换机构的上料仓组件的结构示意图。[0033] 其中,附图标记对应的名称为:[0034] 1‑工具头架,2‑U型更换台架,3‑机械手安装座,4‑工业机器人,5‑电动圆盘锯锯片更换机构,6‑电动往复锯锯片更换机构,7‑钻孔工具钻头更换机构,8‑快换接盘,9‑连接杆,501‑安装板,502‑第一滑轨,503‑第一下限位块,504‑上限位块,505‑第一气缸,506‑提升板,507‑连接块,508‑第二下限位块,509‑第二滑轨,510‑安装角钢,511‑第二气缸,512‑顶块,513‑安装面板,514‑第三滑轨,515‑单轴驱动器安装板,516‑单轴驱动器,517‑伺服电机,518‑锯片夹,519‑安装支架,520‑传感器,521‑气缸安装座,522‑第三气缸,523‑旋转气缸安装座,524‑旋转气缸,525‑拨动件,526‑偏心拨动杆,601‑主支架,602‑工具头升降组件,603‑智能拧紧工具头,604‑夹紧螺母自适应抓取头,605‑锯片抓取输送组件,606‑锯片储存架,701‑主安装板,702‑安装顶板,703‑导轨安装板,704‑夹爪直线导轨,705a‑上部挡块,705b‑下部挡块,706‑冲击锤,707‑夹爪驱动气缸,708‑限位开关,709‑上料仓托架直线导轨,710‑上料仓待机位置挡块,711‑上料仓托架驱动气缸,712‑直齿条,713‑上料仓工作位置挡块,714‑夹臂安装座,715‑夹臂,716‑可更换夹头,717‑连接轴,718‑第四气缸,719‑第一直线滑块,720‑冲击连接座,721‑缓冲铜块,722‑上料仓托架顶板,723‑第上料仓托架底板,724‑上料仓托架侧板,725‑上料仓轴座摩擦片,726‑第二直线滑块,727‑上料仓托架移动连接件,728‑直齿轮,729‑上料仓顶板,730‑上料仓中间板,731‑上料仓底板,732‑上料仓挡板,733‑顶部轴承座,734‑旋转轴,735‑麻花钻夹持组件,736‑弹簧座,737‑上料仓轴端摩擦片,738‑提手,739‑固定环,740‑麻花钻。具体实施方式[0035] 下面结合附图说明和实施例对本发明作进一步说明,本发明的方式包括但不仅限于以下实施例。[0036] 如图1、2所示,本发明公开的一种高放贮罐拆除工具头耗材自动更换装置,包括具有多个工具头架1的U型更换台架2,通过内六角圆柱头螺钉与U型更换台架2的底座连接的机械手安装座3,通过机械手安装座3安装于U型更换台架2上的工业机器人4,以及设置于U型更换台架2开口一侧且整体成柜的电动圆盘锯锯片更换机构5、电动往复锯锯片更换机构6和钻孔工具钻头更换机构7。其中,U型更换台架2包裹材料为06Cr19Ni10不锈钢材质,其布置有工业机器人及其工作区、工具头支撑座、工具头储存区和耗材更换区。[0037] 在本实施例中,所述工业机器人4选用6轴工业机器人对工具头更换进行定位辅助,6轴工业机器人具有6个关节,前端负载为50kg,且机器人前端设有快换接盘8。所述电动圆盘锯锯片更换机构5和钻孔工具钻头更换机构7通过螺栓安装在整体成柜后的安装柜台面上,电动往复锯锯片更换机构6安装在安装柜的框架上,安装柜与U型更换台架2之间通过两根连接杆9实现定位,连接杆9与U型更换台架2、安装柜之间为螺栓连接。[0038] 如图3所示,所述电动圆盘锯锯片更换机构6包括固定于安装柜上的主支架601,安装于主支架601上的工具头升降组件602,固定于工具头升降组件602上的智能拧紧工具头603,连接于智能拧紧工具头603端部的夹紧螺母自适应抓取头604,安装于主支架601上的锯片抓取输送组件605,以及安装于主支架601上的锯片储存架606。锯片储存架606利用锯片中心孔定位,使用过程中直接将锯片堆叠放入,可放置15片锯片。锯片抓取输送组件605采用气动吸盘抓取和放置锯片。锯片的转运驱动采用无杆气缸配合直线导轨完成。工具头升降组件602采用标准气缸配合直线导轨完成智能拧紧工具头603升降的驱动,行程下端配置可调限位装置。主轴锁定键解锁组件采用标准气缸驱动,安装于下侧柜体上。活塞杆端头加装聚氨酯保护帽,用于工作过程中对设备的保护。[0039] 在本实施例中,如图4所示,所述电动往复锯条更换机构5包括固定于安装柜的框架上的安装组件、提升组件、开锁机构和上料机构;所述安装组件包括通过螺栓以及定位销固定在安装柜的框架上的安装板501,固定在安装板501上的一对第一滑轨502,固定于安装板501下端的第一下限位块503,固定于安装板501上端的上限位块504,以及固定于安装板501下端中部的第一气缸505。[0040] 在本实施例中,如图5、6所示,所述提升组件包括背面通过滑块与安装板501上的第一滑轨连接的提升板506,固定于提升板506正面下端中部用于与第一气缸连接的连接块507,设置于提升板506上并位于连接块两端的两个第二下限位块508,设置于提升板506正面上的一对第二滑轨509,设置于提升板506正面上端中部的安装角钢510,固定于安装角钢510上的第二气缸511及顶块512,设置于提升板506背面上端中部的安装面板513,以及固定于安装面板513上的第三滑轨514。其中,上/下限位块限制提升组件上/下运动的位移;顶块主要起到电动往复锯的停靠及定位功能。[0041] 在本实施例中,如图7所示,所述上料机构包括背面通过滑块与第二滑轨509相连且上端与第二气缸511下端固定连接的单轴驱动器安装板515,安装于单轴驱动器安装板515上的单轴驱动器516,连接于单轴驱动器516一端用于驱动单轴驱动器516的伺服电机517,与单轴驱动器516相连的锯片夹518,从单轴驱动器安装板515固定上端正对锯片夹518的安装支架519,以及固定于安装支架519上的传感器520。单轴驱动器安装板515与提升组件中的第二滑轨509滑块螺栓连接,与第二气缸511连接;伺服电机517与单轴驱动器516通过联轴器连接后、传感器与安装支架螺栓连接后固定在单轴驱动器安装板上,而锯片夹518安装固定在单轴驱动器上;上料机构在第二气缸511推动下在第二滑轨509上上下移动,提升组件下限位块限制上料机构向下运动的位移;电机转动控制驱动器左右移动,从而带动锯片夹左右移动;传感器主要起到检测耗材库内锯条距离的功能。[0042] 在本实施例中,如图8所示,所述开锁机构包括固定于提升组件的安装面板513上的气缸安装座521,安装于气缸安装座521上的第三气缸522,固定于提升组件的安装角钢510上的旋转气缸安装座523,安装于旋转气缸安装座523上的旋转气缸524,连接于旋转气缸524上的拨动件525,以及设置于拨动件525上的偏心拨动杆526。旋转气缸524与旋转气缸安装座523连接后与提升组件的第三滑轨514连接,而拨动件525螺栓固定在旋转气缸524上;旋转气缸524在第三气缸522推动下在第三滑轨514上前后移动,实现拨动件伸入与缩回电动往复锯锯条锁扣的功能;拨动件上拨动杆526偏心设计,在旋转气缸转动下可实现解锁电动往复锯锯条锁扣的功能。[0043] 在本实施例中,如图8所示,所述钻孔工具钻头更换机构7由主体框架、夹爪组件、上料仓组件和上料仓托架组成;所述主体框架由主安装板701、安装顶板702、导轨安装板703、夹爪直线导轨704、上部挡块705a、下部挡块705b、冲击锤706、夹爪驱动气缸707、限位开关708、上料仓托架直线导轨709、上料仓待机位置挡块710、上料仓托架驱动气缸711、直齿条712、上料仓工作位置挡块713组成;主安装板701通过螺栓以及定位销固定在安装柜上;安装顶板702、导轨安装板703螺栓连接后固定在主安装板701上,形成框架结构,框架结构内侧装夹爪直线导轨704,顶部安装固定上部挡块705a以及限位开关708,两侧安装固定上料仓工作位置挡块713;上料仓托架直线导轨709、上料仓待机位置挡块710、直齿条712、下部挡块705b螺栓连接固定在主安装板701上表面,夹爪驱动气缸707、上料仓托架驱动气缸711螺栓连接固定在主安装板701下表面;冲击锤706与夹爪驱动气缸707相连,推动夹爪组件上下移动;[0044] 在本实施例中,如图9、10所示,所述夹爪组件由夹臂安装座714、夹臂715、可更换夹头716、连接轴717、第四气缸718、第一直线滑块719、冲击连接座720、缓冲铜块721组成;夹臂安装座714与第一直线滑块729螺栓连接后与主体框架的夹爪直线导轨704连接,冲击连接座720安装固定在夹臂安装座714背面;缓冲铜块721安装于冲击连接座714底部上端,夹臂715通过销轴以及直线轴承安装在夹臂安装座714内,可更换夹头716安装于夹臂715顶部,同时通过连接轴717与第四气缸718连接,第四气缸718上下移动带动左右夹臂开合运动。[0045] 在本实施例中,如图12所示,所述上料仓托架由上料仓托架顶板722、上料仓托架底板723、上料仓托架侧板724、上料仓轴座摩擦片725、第二直线滑块726、上料仓托架移动连接件727、直齿轮728组成;上料仓托架顶板722、上料仓托架侧板724、上料仓托架底板723、上料仓托架顶板722螺栓连接固定后与第二直线滑块726连接成框架结构,框架结构中的上料仓托架底板723安装在主体框架的上料仓托架直线导轨709上;上料仓托架底板723上安装上料仓轴座摩擦片725以及直齿轮728,直齿轮728与直齿条712啮合,上料仓托架移动连接件727安装固定在框架结构背部,同时与上料仓托架驱动气缸711连接,在上料仓托架驱动气缸711作用下拖动上料仓托架前后移动;[0046] 在本实施例中,如图13所示,所述上料仓组件由上料仓顶板729、上料仓中间板730、上料仓底板731、上料仓挡板732、顶部轴承座733、旋转轴734、麻花钻夹持组件735、弹簧座736、上料仓轴端摩擦片737、提手738、固定环739组成;上料仓顶板729、上料仓中间板730、上料仓底板731通过固定环739安装固定在旋转轴734上;麻花钻夹持组件735安装固定在中间板730上,弹簧座736安装固定在上料仓底板731上,上料仓顶板729有麻花钻缺口,三者配合使用将待更换麻花钻安装夹紧在上料仓内;旋转轴734顶部安装顶部轴承座733,提手738、上料仓挡板732分别安装在顶部轴承座733顶部与背部,而旋转轴734底部安装上料仓轴端摩擦片737,通过上料仓托架驱动气缸711作用下驱动直齿轮728转动,带动轴座与料仓轴端摩擦片737间摩擦旋转,从而带动上料仓组件旋转,当旋转到位后,上料仓挡板与挡住麻花钻扁尾,摩擦片间打滑,上料仓停止旋转,麻花钻740就位。[0047] 通过上述设计,本发明采用电力为机器人提供动力,可实现高放环境中,残留物回取和贮罐拆除工具头耗材的自动更换,具有良好的耐辐照性和普适性,以及较高的工作效率。[0048] 上述实施例仅为本发明的优选实施方式之一,不应当用于限制本发明的保护范围,但凡在本发明的主体设计思想和精神上作出的毫无实质意义的改动或润色,其所解决的技术问题仍然与本发明一致的,均应当包含在本发明的保护范围之内。
专利地区:四川
专利申请日期:2024-03-21
专利公开日期:2024-08-23
专利公告号:CN118081319B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




