 产学研创新服务平台(全国)


一种微晶手机玻璃盖板耐摔性能测试系统发明专利
更新时间:2026-10-01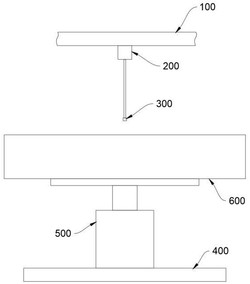 专利申请类型:发明专利;
地区:四川-广安;
源自:广安高价值专利检索信息库;
专利名称:一种微晶手机玻璃盖板耐摔性能测试系统
专利类型:发明专利
专利申请号:CN202410919044.8
专利申请(专利权)人:四川领先微晶玻璃有限公司
权利人地址:四川省广安市华蓥市华蓥山经开区玄武大街(思坦木业旁)
专利发明(设计)人:陈德柱,沈尚勇,周陈义,徐良岛
专利摘要:本发明涉及微晶手机玻璃盖板测试技术领域,具体涉及一种微晶手机玻璃盖板耐摔性能测试系统,包括顶梁、第一运动机构、夹持机构、底座、第二运动机构、撞击板和控制机构。第一运动机构安装于顶梁,夹持机构可转动地安装于第一运动机构。第二运动机构安装于底座,撞击板安装于第二运动机构。撞击板用于模拟地面情况。控制机构保存有预测模型,用于预测试验机撞击后的运动路径,并根据运动路径调节试验机的撞击姿态,使试验机在撞击后的最终落点位于撞击板上。控制机构控制第二运动机构使撞击板获得速率V1,相撞前,控制机构控制第一运动机构使试验机获得速率V2,控制夹持机构释放试验机。其能够实现对耐摔性能的精细化测试。
主权利要求:
1.一种微晶手机玻璃盖板耐摔性能测试系统,其特征在于,包括:顶梁、第一运动机构、夹持机构、底座、第二运动机构、撞击板和控制机构;
所述第一运动机构安装于所述顶梁,所述夹持机构可转动地安装于所述第一运动机构,所述夹持机构的转动轴心线沿竖直方向设置;所述第二运动机构安装于所述底座,所述撞击板安装于所述第二运动机构,所述撞击板沿水平方向设置;所述夹持机构位于所述第一运动机构靠近所述撞击板的一侧,所述撞击板位于所述第二运动机构靠近所述夹持机构的一侧;
所述第一运动机构分别具有沿竖直方向、所述撞击板长度方向和所述撞击板宽度方向的运动自由度;所述第二运动机构具有沿竖直方向的运动自由度;
所述夹持机构用于夹持试验机;所述撞击板的表面具有修饰层,所述修饰层用于模拟地面情况;
所述控制机构保存有预测模型,所述控制机构通过所述预测模型根据所述试验机与所述撞击板的相对运动速率、所述试验机与所述撞击板的撞击点位、所述撞击点位的表面构型、所述试验机的撞击姿态、所述修饰层的表面构型预测所述试验机撞击后的运动路径,并根据所述运动路径控制所述夹持机构转动,以调节所述试验机的撞击姿态,从而使所述试验机在撞击后的最终落点位于所述撞击板上;
执行撞击实验时,所述控制机构控制所述第二运动机构将所述撞击板抬升使所述撞击板获得速率V1,在所述试验机与所述撞击板相撞之前,所述控制机构控制所述第一运动机构沿竖直方向将所述试验机下推,当所述试验机获得速率V2时,所述控制机构控制所述夹持机构释放所述试验机。
2.根据权利要求1所述的微晶手机玻璃盖板耐摔性能测试系统,其特征在于,所述撞击板获得速率V1时的抬升距离为S1,所述试验机获得速率V2时的下推距离为S2;其中,S1>S2,且V1>V2。
3.根据权利要求1所述的微晶手机玻璃盖板耐摔性能测试系统,其特征在于,所述撞击板的两侧均设有挡板,所述挡板垂直于所述撞击板设置,所述挡板的内侧设置有压力检测模块,所述压力检测模块沿所述挡板的表面呈阵列分布;
所述试验机与所述撞击板相撞后,若所述试验机与所述挡板发生撞击,则根据检测到撞击力的压力检测模块所在的位置确定挡板撞击位置,根据对应的压力检测模块检测到的压力确定挡板撞击力;所述控制机构根据所述挡板撞击位置、所述挡板撞击压力、所述试验机与所述挡板相撞前在所述撞击板上的撞击点位对所述预测模型进行优化训练。
4.根据权利要求3所述的微晶手机玻璃盖板耐摔性能测试系统,其特征在于,所述试验机与所述撞击板的撞击情况通过高速相机进行获取。
5.根据权利要求3所述的微晶手机玻璃盖板耐摔性能测试系统,其特征在于,所述挡板的内侧的表面具有弹性缓冲层,所述弹性缓冲层具有外鼓部,在所述外鼓部,所述弹性缓冲层与所述挡板的表面分离并外鼓成半球状;所述外鼓部在所述挡板表面呈阵列分布;
每个所述外鼓部均配置有所述压力检测模块,所述压力检测模块包括:第一压力检测单元、第二压力检测单元、滑动柱和弹性片;
所述挡板的表面还具有凸起部,所述凸起部位于所述外鼓部之内,所述凸起部具有与所述挡板表面相平行的顶面、和位于所述顶面两侧呈对称关系的两个斜面;
所述顶面的中部开设有相连通的第一配合孔和第二配合孔,所述第二配合孔位于所述第一配合孔远离所述顶面的一侧,所述第一配合孔和所述第二配合孔同轴设置,且二者的轴心线垂直于所述挡板设置;所述第二配合孔的孔径大于所述第一配合孔的孔径;
所述滑动柱具有依次同轴固定连接的第一柱体、第二柱体和第三柱体,所述第一柱体可滑动地配合于所述第二配合孔内,所述第二柱体可滑动地配合于所述第一配合孔内,所述第三柱体的外径大于所述第一配合孔的孔径,所述第三柱体位于所述第一配合孔之外;
所述第三柱体与所述外鼓部为同轴设置关系,所述第三柱体远离所述第二柱体的一端与所述外鼓部对应的所述弹性缓冲层相连;
所述第一压力检测单元和所述第二压力检测单元分别安装于两个所述斜面,且二者为对称关系;所述弹性片为两片,所述弹性片的一端均固定连接于所述第三柱体,两片所述弹性片为对称关系,所述弹性片的另一端分别朝所述第一压力检测单元和所述第二压力检测单元延伸,所述弹性片的表面分别贴合并抵接于所述第一压力检测单元和所述第二压力检测单元;
在所述弹性片的弹力作用下,所述第一柱体抵接于所述第二配合孔靠近所述第一配合孔的一端;
所述试验机与所述挡板发生撞击时,所述控制机构根据所述挡板撞击位置、所述挡板撞击位置的所述第一压力检测单元和所述第二压力检测单元的压力情况、所述试验机与所述挡板相撞前在所述撞击板上的撞击点位来确定所述试验机与所述挡板相撞前的运动趋势,并利用所述运动趋势和所述试验机在所述撞击板上的运动路径对所述预测模型进行优化训练。 说明书 : 一种微晶手机玻璃盖板耐摔性能测试系统技术领域[0001] 本发明涉及微晶手机玻璃盖板测试技术领域,具体而言,涉及一种微晶手机玻璃盖板耐摔性能测试系统。背景技术[0002] 在传统的手机玻璃盖板耐摔性能测试工作中,大多依靠人工手持试验机将试验机摔下来进行,测试工作的体力劳动量较大。此外,在测试过程中,很难有效控制试验机与地面接触时的姿态,从而很难全面评估手机玻璃盖板对不同方向上冲击的抵抗性能。[0003] 有鉴于此,特提出本申请。发明内容[0004] 本发明的目的在于提供一种微晶手机玻璃盖板耐摔性能测试系统,其能够精准地对试验机和微晶手机玻璃盖板在不同方向上的耐摔性能进行全面评估,同时降低了人工负担,还降低了对测试场地面积的要求,实现了对耐摔性能的精细化测试。[0005] 本发明的实施例是这样实现的:[0006] 一种微晶手机玻璃盖板耐摔性能测试系统,其包括:顶梁、第一运动机构、夹持机构、底座、第二运动机构、撞击板和控制机构。[0007] 第一运动机构安装于顶梁,夹持机构可转动地安装于第一运动机构,夹持机构的转动轴心线沿竖直方向设置。第二运动机构安装于底座,撞击板安装于第二运动机构,撞击板沿水平方向设置。夹持机构位于第一运动机构靠近撞击板的一侧,撞击板位于第二运动机构靠近夹持机构的一侧。[0008] 第一运动机构分别具有沿竖直方向、撞击板长度方向和撞击板宽度方向的运动自由度。第二运动机构具有沿竖直方向的运动自由度。[0009] 夹持机构用于夹持试验机。撞击板的表面具有修饰层,修饰层用于模拟地面情况。[0010] 控制机构保存有预测模型,控制机构通过预测模型根据试验机与撞击板的相对运动速率、试验机与撞击板的撞击点位、撞击点位的表面构型、试验机的撞击姿态、修饰层的表面构型预测试验机撞击后的运动路径,并根据运动路径控制夹持机构转动,以调节试验机的撞击姿态,从而使试验机在撞击后的最终落点位于撞击板上。[0011] 执行撞击实验时,控制机构控制第二运动机构将撞击板抬升使撞击板获得速率V1,在试验机与撞击板相撞之前,控制机构控制第一运动机构沿竖直方向将试验机下推,当试验机获得速率V2时,控制机构控制夹持机构释放试验机。[0012] 进一步的,撞击板获得速率V1时的抬升距离为S1,试验机获得速率V2时的下推距离为S2。其中,S1>S2,且V1>V2。[0013] 进一步的,撞击板的两侧均设有挡板,挡板垂直于撞击板设置,挡板的内侧设置有压力检测模块,压力检测模块沿挡板的表面呈阵列分布。[0014] 试验机与撞击板相撞后,若试验机与挡板发生撞击,则根据检测到撞击力的压力检测模块所在的位置确定挡板撞击位置,根据对应的压力检测模块检测到的压力确定挡板撞击力。控制机构根据挡板撞击位置、挡板撞击压力、试验机与挡板相撞前在撞击板上的撞击点位对预测模型进行优化训练。[0015] 进一步的,试验机与撞击板的撞击情况通过高速相机进行获取。[0016] 进一步的,挡板的内侧的表面具有弹性缓冲层,弹性缓冲层具有外鼓部,在外鼓部,弹性缓冲层与挡板的表面分离并外鼓成半球状。外鼓部在挡板表面呈阵列分布。[0017] 每个外鼓部均配置有压力检测模块,压力检测模块包括:第一压力检测单元、第二压力检测单元、滑动柱和弹性片。[0018] 挡板的表面还具有凸起部,凸起部位于外鼓部之内,凸起部具有与挡板表面相平行的顶面、和位于顶面两侧呈对称关系的两个斜面。[0019] 顶面的中部开设有相连通的第一配合孔和第二配合孔,第二配合孔位于第一配合孔远离顶面的一侧,第一配合孔和第二配合孔同轴设置,且二者的轴心线垂直于挡板设置。第二配合孔的孔径大于第一配合孔的孔径。[0020] 滑动柱具有依次同轴固定连接的第一柱体、第二柱体和第三柱体,第一柱体可滑动地配合于第二配合孔内,第二柱体可滑动地配合于第一配合孔内,第三柱体的外径大于第一配合孔的孔径,第三柱体位于第一配合孔之外。第三柱体与外鼓部为同轴设置关系,第三柱体远离第二柱体的一端与外鼓部对应的弹性缓冲层相连。[0021] 第一压力检测单元和第二压力检测单元分别安装于两个斜面,且二者为对称关系。弹性片为两片,弹性片的一端均固定连接于第三柱体,两片弹性片为对称关系,弹性片的另一端分别朝第一压力检测单元和第二压力检测单元延伸,弹性片的表面分别贴合并抵接于第一压力检测单元和第二压力检测单元。[0022] 在弹性片的弹力作用下,第一柱体抵接于第二配合孔靠近第一配合孔的一端。[0023] 试验机与挡板发生撞击时,控制机构根据挡板撞击位置、挡板撞击位置的第一压力检测单元和第二压力检测单元的压力情况、试验机与挡板相撞前在撞击板上的撞击点位来确定试验机与挡板相撞前的运动趋势,并利用运动趋势和试验机在撞击板上的运动路径对预测模型进行优化训练。[0024] 本发明实施例的技术方案的有益效果包括:[0025] 本发明实施例提供的微晶手机玻璃盖板耐摔性能测试系统有效减小了所需场地的面积,在横、纵方向上只需预留出撞击板的空间即可。相比于传统的耐摔撞击实验,由于其无法预测试验机的摔落后的运动情况,需要在水平面的任意角度上都预留出至少一个撞击板长度的空间,即至少需要留出一个直径等于撞击板长度的圆形区域。[0026] 利用V1+V2的形式来模拟试验机从不同高度落下的情形,并且利用第一运动机构和第二运动机构来实现加速,有效地降低了对系统高度的要求,进一步降低了空间需要。[0027] 在撞击之前,在赋予了试验机一个速率V2之后再释放试验机,有利于试验机在离开夹持机构时更准确地保持被夹持时的姿态,从而确保试验机更准确地按照预设姿态与撞击板相撞,从而达到精准测试的需要。[0028] 在撞击之前,可以利用第二运动机构抬升撞击板让撞击板完成撞击前的大部分距离移动,在赋予V2给试验机控制试验机只运动一个较小的距离,例如:撞击板获得速率V1时的抬升距离为S1,试验机获得速率V2时的下推距离为S2。其中,S1>S2,且V1>V2。S1、S2、V1、V2均可以根据实际需要灵活调整。这样的话,试验机在撞击前的运动距离较短,其姿态发生变化的概率更低,更有利于针对不同撞击姿态进行针对性耐摔测试,便于对各种撞击情况进行精确测试。[0029] 通过更换修饰层即可实现对不同地形的耐摔测试。[0030] 总体而言,本发明实施例提供的微晶手机玻璃盖板耐摔性能测试系统能够精准地对试验机和微晶手机玻璃盖板在不同方向上的耐摔性能进行全面评估,同时降低了人工负担,还降低了对测试场地面积的要求,实现了对耐摔性能的精细化测试。附图说明[0031] 为了更清楚地说明本发明实施例的技术方案,下面将对实施例中所需要使用的附图作简单地介绍,应当理解,以下附图仅示出了本发明的某些实施例,因此不应被看作是对范围的限定,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他相关的附图。[0032] 图1为本发明实施例提供的微晶手机玻璃盖板耐摔性能测试系统的整体构成示意图;[0033] 图2为撞击板的端面结构示意图;[0034] 图3为撞击板在俯视视角下的示意图;[0035] 图4为挡板上外鼓部的结构示意图;[0036] 图5为外鼓部的上半部受到撞击时的示意图;[0037] 图6为外鼓部的中部受到撞击时的示意图。[0038] 附图标记说明:[0039] 顶梁100;第一运动机构200;夹持机构300;底座400;第二运动机构500;撞击板600;修饰层610;挡板620;顶面621;斜面622;第一配合孔623;第二配合孔624;弹性缓冲层630;外鼓部631;第一压力检测单元710;第二压力检测单元720;第一柱体730;第二柱体740;第三柱体750;弹性片760。具体实施方式[0040] 为使本发明实施例的目的、技术方案和优点更加清楚,下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例是本发明一部分实施例,而不是全部的实施例。通常在此处附图中描述和示出的本发明实施例的组件可以以各种不同的配置来布置和设计。[0041] 因此,以下对在附图中提供的本发明的实施例的详细描述并非旨在限制要求保护的本发明的范围,而是仅仅表示本发明的选定实施例。基于本发明中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0042] 应注意到:相似的标号和字母在下面的附图中表示类似项,因此,一旦某一项在一个附图中被定义,则在随后的附图中不需要对其进行进一步定义和解释。[0043] 术语“第一”、“第二”、“第三”等仅用于区分描述,而不能理解为指示或暗示相对重要性。[0044] 应当理解,本发明使用的“系统”、“装置”、“单元”和/或“模组”等是用于区分不同级别的不同组件、元件、部件、部分或装配的一种方法。然而,如果其他词语可实现相同的目的,则可通过其他表达来替换所述词语。[0045] 如本说明书和权利要求书中所示,除非上下文明确提出示例外情形,“一”、“该”等词并非特指单数,也可包括复数。一般说来,术语“包括”与“包含”仅提示包括已明确标识的步骤和元素,而这些步骤和元素不构成一个排它性的罗列,方法或者设备也可能包含其它的步骤或元素。[0046] 本说明书中使用的流程图用来说明根据本说明书的实施例的系统所执行的操作。可以理解,各步骤的操作不一定按照顺序来精确地执行。相反,可以按照倒序或同时处理各个步骤。同时,也可以将其他操作添加到这些过程中,或从这些过程移除某一步或数步操作。[0047] 请参照图1,本实施例提供一种微晶手机玻璃盖板耐摔性能测试系统,该系统包括:顶梁100、第一运动机构200、夹持机构300、底座400、第二运动机构500、撞击板600和控制机构(图中未示出)。[0048] 顶梁100架设于底座400上方并与底座400间隔设置。[0049] 第一运动机构200安装于顶梁100,夹持机构300可转动地安装于第一运动机构200,夹持机构300的转动轴心线沿竖直方向设置。第二运动机构500安装于底座400,撞击板600安装于第二运动机构500,撞击板600沿水平方向设置。夹持机构300位于第一运动机构200靠近撞击板600的一侧,撞击板600位于第二运动机构500靠近夹持机构300的一侧。[0050] 夹持机构300用于夹持试验机,夹持机构300将试验机夹持固定后,试验机的姿态就初步确定了,通过控制夹持机构300相对第一运动机构200进行转动,可以进一步调节试验机在夹持机构300转动方向上的姿态,从而确定在耐摔实验中的最终姿态。[0051] 第一运动机构200分别具有沿竖直方向、撞击板600长度方向和撞击板600宽度方向的运动自由度。第一运动机构200的沿撞击板600长度方向和撞击板600宽度方向的运动自由度用于调节夹持机构300相对撞击板600的横纵方向上的位置,即实现了对试验机与撞击板600的撞击点位的调节。[0052] 第二运动机构500具有沿竖直方向的运动自由度。[0053] 撞击板600的表面具有修饰层610,修饰层610用于模拟地面情况,通过更换不同的修饰层610,可以对试验机在不同的地面上的耐摔性能进行测试。[0054] 控制机构保存有预测模型,预测模型用于预测试验机在耐摔实验的撞击过程中的运动路径。[0055] 执行撞击实验时,控制机构控制第二运动机构500将撞击板600抬升使撞击板600获得速率V1,在试验机与撞击板600相撞之前,例如即将相撞之前,控制机构控制第一运动机构200沿竖直方向将试验机下推,当试验机获得速率V2时,控制机构控制夹持机构300释放试验机。[0056] 控制机构通过预测模型根据试验机与撞击板600的相对运动速率(V1+V2)、试验机与撞击板600的撞击点位、撞击点位处修饰层610的表面构型、试验机的撞击姿态、修饰层610的表面构型预测试验机撞击后的运动路径,并根据运动路径控制夹持机构300转动,以调节试验机的撞击姿态,从而使试验机在撞击后的最终落点位于撞击板600上。[0057] 通过以上设计,有益效果至少包括以下几点。[0058] (1)有效减小了所需场地的面积,在横、纵方向上只需预留出撞击板600的空间即可。相比于传统的耐摔撞击实验,由于其无法预测试验机的摔落后的运动情况,需要在水平面的任意角度上都预留出至少一个撞击板600长度的空间,即至少需要留出一个直径等于撞击板600长度的圆形区域。[0059] (2)利用V1+V2的形式来模拟试验机从不同高度落下的情形,并且利用第一运动机构200和第二运动机构500来实现加速,有效地降低了对系统高度的要求,进一步降低了空间需要。[0060] (3)在撞击之前,在赋予了试验机一个速率V2之后再释放试验机,有利于试验机在离开夹持机构300时更准确地保持被夹持时的姿态,从而确保试验机更准确地按照预设姿态与撞击板600相撞,从而达到精准测试的需要。[0061] (4)在撞击之前,可以利用第二运动机构500抬升撞击板600让撞击板600完成撞击前的大部分距离移动,在赋予V2给试验机控制试验机只运动一个较小的距离,例如:撞击板600获得速率V1时的抬升距离为S1,试验机获得速率V2时的下推距离为S2。其中,S1>S2,且V1>V2。S1、S2、V1、V2均可以根据实际需要灵活调整。这样的话,试验机在撞击前的运动距离较短,其姿态发生变化的概率更低,更有利于针对不同撞击姿态进行针对性耐摔测试,便于对各种撞击情况进行精确测试。[0062] (5)通过更换修饰层610即可实现对不同地形的耐摔测试。[0063] 总体而言,本实施例提供的微晶手机玻璃盖板耐摔性能测试系统能够精准地对试验机和微晶手机玻璃盖板在不同方向上的耐摔性能进行全面评估,同时降低了人工负担,还降低了对测试场地面积的要求,实现了对耐摔性能的精细化测试。[0064] 在本实施例中,请结合图2和图3,撞击板600的两侧均设有挡板620,挡板620垂直于撞击板600设置,挡板620的内侧设置有压力检测模块,压力检测模块沿挡板620的表面呈阵列分布。[0065] 试验机与撞击板600相撞后,若试验机与挡板620发生撞击,则表明试验机在撞击后的实际运动轨迹与预测的运动路径不同,发生了偏差。此时,根据检测到撞击力的压力检测模块所在的位置确定挡板620撞击位置,根据对应的压力检测模块检测到的压力确定挡板620撞击力。控制机构根据挡板620撞击位置、挡板620撞击压力、试验机与挡板620相撞前在撞击板600上的撞击点位对预测模型进行优化训练。[0066] 通过该设计,可以完成对预测模型的优化训练,预测模型不断完善,优化训练后的预测模型可以应用于其他需要进行轨迹预测的情形。也就是说,在进行耐摔测试的同时,还可以帮助对不同的预测模型进行优化训练,一举两得。[0067] 可选的,试验机与撞击板600的撞击情况(例如:撞击点位的获取)通过高速相机进行获取,但不限于此。[0068] 进一步的,请结合图4,挡板620的内侧的表面具有弹性缓冲层630,弹性缓冲层630具有外鼓部631,在外鼓部631,弹性缓冲层630与挡板620的表面分离并外鼓成半球状。外鼓部631在挡板620表面呈阵列分布。[0069] 每个外鼓部631均配置有压力检测模块,压力检测模块包括:第一压力检测单元710、第二压力检测单元720、滑动柱和弹性片760。[0070] 挡板620的表面还具有凸起部,凸起部位于外鼓部631之内,凸起部具有与挡板620表面相平行的顶面621、和位于顶面621两侧呈对称关系的两个斜面622。[0071] 顶面621的中部开设有相连通的第一配合孔623和第二配合孔624,第二配合孔624位于第一配合孔623远离顶面621的一侧,第一配合孔623和第二配合孔624同轴设置,且二者的轴心线垂直于挡板620设置。第二配合孔624的孔径大于第一配合孔623的孔径。[0072] 滑动柱具有依次同轴固定连接的第一柱体730、第二柱体740和第三柱体750,第一柱体730可滑动地配合于第二配合孔624内,第二柱体740可滑动地配合于第一配合孔623内,第三柱体750的外径大于第一配合孔623的孔径,第三柱体750位于第一配合孔623之外。第三柱体750与外鼓部631为同轴设置关系,第三柱体750远离第二柱体740的一端与外鼓部631对应的弹性缓冲层630相连。[0073] 第一压力检测单元710和第二压力检测单元720分别安装于两个斜面622,且二者为对称关系。弹性片760为两片,弹性片760的一端均固定连接于第三柱体750,两片弹性片760为对称关系,弹性片760的另一端分别朝第一压力检测单元710和第二压力检测单元720延伸,弹性片760的表面分别贴合并抵接于第一压力检测单元710和第二压力检测单元720。[0074] 在弹性片760的弹力作用下,第一柱体730抵接于第二配合孔624靠近第一配合孔623的一端,第一压力检测单元710和第二压力检测单元720也均具有初始压力值。[0075] 试验机与挡板620发生撞击时,确定压力值发生变化的压力检测模块,压力发生了变化的压力检测模块所在的位置就是挡板620撞击位置。[0076] 控制机构根据挡板620撞击位置、挡板620撞击位置的第一压力检测单元710和第二压力检测单元720的压力情况、试验机与挡板620相撞前在撞击板600上的撞击点位可以确定试验机与挡板620相撞前的运动趋势。[0077] 具体的,对于压力发生了变化的压力检测模块,若第一压力检测单元710的压力变化幅度明显大于第二压力检测单元720,如图5所示,则表明试验机是从该外鼓部631的上半部撞击而来的,这就说明试验机在与挡板620相撞之前,试验机的运动趋势是处于抛物线的下行段的。由于试验机是从该外鼓部631的上半部撞击而来的,第一压力检测单元710的压力明显变化,由于该撞击无法有效推动滑动柱,第二压力检测单元720的压力变化很小或基本不变化。[0078] 同理的,若第一压力检测单元710的压力变化幅度明显小于第二压力检测单元720,则表明试验机是从该外鼓部631的下半部撞击而来的,这就说明试验机在与挡板620相撞之前,试验机的运动趋势是处于抛物线的上行段的。[0079] 若第一压力检测单元710的压力变化幅度与第二压力检测单元720基本相同,如图6所示,则表明试验机是从该外鼓部631的中部撞击而来的,这就说明试验机在与挡板620相撞之前,试验机的运动趋势是位于抛物线的顶点附近的。由于试验机是从该外鼓部631的中部撞击而来,可以顺利推动滑动柱,从而使滑动柱进一步朝第二配合孔624和第一配合孔623中运动,弹性片760被进一步朝第一压力检测单元710和第二压力检测单元720推动,第一压力检测单元710和第二压力检测单元720的压力同步增大。[0080] 通过以上设计,在以上分析结果的基础上,结合第一压力检测单元710和第二压力检测单元720的实际压力变化情况,可以较为准地确定试验机在撞击挡板620前的运动情况,从而可以对试验机的轨迹偏离情况进行准确判断,结合试验机与挡板620相撞前在撞击板600上的运动路径,可以对预测模型进行优化训练,以提高预测模型的预测准确度。[0081] 需要说明的是,外鼓部631的直径可以设置为4cm,相邻外鼓部631之间的间距可以设置为0.5cm,但不限于此。[0082] 综上所述,本发明实施例提供的微晶手机玻璃盖板耐摔性能测试系统能够精准地对试验机和微晶手机玻璃盖板在不同方向上的耐摔性能进行全面评估,同时降低了人工负担,还降低了对测试场地面积的要求,实现了对耐摔性能的精细化测试。[0083] 以上所述仅为本发明的优选实施例而已,并不用于限制本发明,对于本领域的技术人员来说,本发明可以有各种更改和变化。凡在本发明的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
专利地区:四川
专利申请日期:2024-07-10
专利公开日期:2024-09-06
专利公告号:CN118464360B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




