 产学研创新服务平台(全国)


一种活性污泥镜下微生物智能检测方法及系统
更新时间:2026-10-01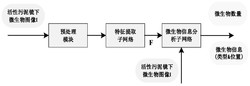 专利申请类型:发明专利;
地区:四川-达州;
源自:达州高价值专利检索信息库;
专利名称:一种活性污泥镜下微生物智能检测方法及系统
专利类型:发明专利
专利申请号:CN202410141705.9
专利申请(专利权)人:四川文理学院
权利人地址:四川省达州市通川区塔石路519号
专利发明(设计)人:胡涛,郑欣,李燕群,陈志星,甘宗源,胡晓黎,张兴宇
专利摘要:本发明提出了一种活性污泥镜下微生物智能检测方法及系统。该方法为:获取含有微生物的活性污泥镜下图像;构建智能检测网络,智能检测网络包括预处理模块、特征提取子网络和微生物信息分析子网络,将活性污泥镜下图像于智能检测网络进行智能识别,具体为:将活性污泥镜下图像进行预处理得到多个图像块;将图像块输入特征提取子网络中进行图像块的特征提取,获得特征映射矩阵;将活性污泥镜下图像和特征映射矩阵输入微生物信息分析子网络中,对微生物数量、类型及微生物位置进行分析,生成微生物数量、类型和位置信息预测结果。本方法解决了污水处理过程中水质指标微生物检测领域存在的效率低、准确性差、一致性低以及成本高昂等问题。
主权利要求:
1.一种活性污泥镜下微生物智能检测方法,其特征在于,包括以下步骤:
获取含有微生物的活性污泥镜下图像;
构建智能检测网络,所述智能检测网络包括预处理模块、特征提取子网络和微生物信息分析子网络,所述微生物信息分析子网络包括微生物信息提取模块、融合全局信息的特征提取模块、微生物识别模块和微生物定位模块;
将所述活性污泥镜下图像于所述智能检测网络进行智能识别,具体为:
将所述活性污泥镜下图像进行预处理得到多个图像块;
将图像块输入特征提取子网络中进行图像块的特征提取,获得特征映射矩阵;
将所述活性污泥镜下图像和特征映射矩阵输入微生物信息分析子网络中,对微生物类型及微生物位置进行分析,并通过统计检测框的数量,获取微生物的数量信息,生成微生物数量、类型和位置信息预测结果;
具体地:
所述特征映射矩阵输入所述微生物信息提取模块,生成微生物信息的分析特征:所述微生物信息提取模块包括2个多层感知器、L级高阶特征提取模块、L级低阶特征提取模块,L为可配置参数;所述特征映射矩阵输入2个多层感知器,其中,第一多层感知器将所述特征映射矩阵映射到 所述第一多层感知器后依次级联所述高阶特征提取模块;第二多层感知器将所述特征映射矩阵映射到 以匹配特征通道数c,所述第二多层感知器后依次级联所述低阶特征提取模块;第l级高阶特征提取模块之前合并来自第l‑1级高阶特征提取模块的高阶特征和来自第l‑1级低阶特征提取模块的低阶特征,第1级高阶特征提取模块之前对来自第一多层感知器和第二多层感知器输出的特征映射进行重朔特征映射;
所述微生物信息的分析特征以及活性污泥镜下图像传递至所述融合全局信息的特征提取模块中进行特征提取,生成全局信息的分析特征;
将所述全局信息的分析特征同时传递至微生物识别模块、微生物定位模块,所述全局信息的分析特征通过所述微生物识别模块映射到置信度,通过所述微生物定位模块映射到点坐标,生成包括微生物类型和微生物位置的微生物类型和位置信息预测结果。
2.根据权利要求1所述的活性污泥镜下微生物智能检测方法,其特征在于,所述融合全局信息的特征提取模块包括L层特征提取模块,L为可配置参数,每层特征提取模块包含自注意模块、交叉注意层和前馈网络,针对微生物图像块进行特征提取,然后进行特征融合。
3.根据权利要求1所述的活性污泥镜下微生物智能检测方法,其特征在于,所述智能检测网络的损失函数为:LMA=Lc+Ll,其中,Lc为分类损失,Ll为定位损失,测量匹配的预测坐标和对应真实坐标之间的距离。
4.一种活性污泥镜下微生物智能检测系统,其特征在于,包括图像接收模块、处理模块和存储模块,所述图像接收模块用于接收含有微生物的活性污泥镜下图像,并将其发送至处理模块,所述处理模块与存储模块通信连接,所述存储模块用于存放至少一个可执行指令,所述可执行指令使所述处理模块根据其接收到的图像执行如权利要求1‑3任一项所述的活性污泥镜下微生物智能检测方法对应的操作,对活性污泥微生物进行识别。 说明书 : 一种活性污泥镜下微生物智能检测方法及系统技术领域[0001] 本发明涉及基于人工智能技术的新一代信息技术领域,具体涉及一种活性污泥镜下微生物智能检测方法及系统。背景技术[0002] 生态环境部发布的《2022年生态环境统计年报》显示,截至2022年底,全国城市污水处理能力为2.07亿立方米/日,污水处理总量601.5亿立方米,污水处理率97.89%。由于污水中含有大量的有机物和氮磷等营养元素,若不对其采用有效的方法进行处理就直接排放,会造成严重的环境污染问题。我国对城镇污水处理,目前有物理法、物理化学法、化学法以及生物法等处理方法。其中,生物法中的活性污泥法使用最广泛。据统计,在我国已经建成的污水处理厂中,有超过80%使用活性污泥法,并且使用活性污泥法处理水量占总处理水量的比例超过85%。可见,活性污泥法已经成为污水处理领域中最重要的方法。[0003] 活性污泥法是由多种好氧微生物与兼性厌氧微生物(在某些情况下还可能有少量厌氧微生物)与废水中的有机、无机固体物混凝交织在一起形成的絮状物。使活性污泥起到净化作用的主体是细菌,多数是革兰阴性菌,此外还有大量的原生动物和后生动物,以及微生物代谢残留物和一些从污水中夹带的惰性有机物、无机物等。微生物在活性污泥中作为生物主体,对环境的变化较为敏感,污水的处理效果直接影响其种群的结构和数量。在污水处理过程中,当运行工况出现问题时,一些水质指标在短时间不会有明显变化,难以引起工作人员的注意。但由于活性污泥微生物对环境变化敏感,此时的活性污泥微生物种群和数量将会发生明显的不良迁移,导致污水处理效果向着恶化方向进行。当污水处理效果变差时,再去调整污水处理运行参数时,需要很长一段时间才能恢复良好的活性污泥状态。因此,实时准确的监测到活性污泥微生物的种类和数量对污水处理工况尤为重要,能够预测出污水处理未来的发展趋势,以便及时调整污水处理过程中的工艺参数,解决污水处理过程中的滞后效应的问题。活性污泥中指示性微生物的种类繁多,包括钟虫、轮虫、楯纤虫、吸管虫、太阳虫等几十种之多,这些微生物的状态代表着活性污泥在污水中的不同处理效果。[0004] 目前,活泥微生物镜检是检测人员观察污水处理不同运行状态下活性污泥中的微生物的种类和数量,进行人工观察和计数。然而,该方法其存在明显缺陷:基于显微镜观察的准确性很大程度上取决于观察者在读片过程中的读片经验和注意力,而且每位操作人员观察显微镜技术的诊断结果的有效性存在差异,其观察的准确性、一致性较低。此外,即使有经验的检测人员也无法在不参考资料的情况下分辨出各种各样的微生物。发明内容[0005] 为了克服上述现有技术中存在的缺陷,本发明的目的是提供一种活性污泥镜下微生物智能检测方法及系统。[0006] 为了实现本发明的上述目的,本发明提供了一种活性污泥镜下微生物智能检测方法,包括以下步骤:[0007] 获取含有微生物的活性污泥镜下图像;[0008] 构建智能检测网络,所述智能检测网络包括预处理模块、特征提取子网络和微生物信息分析子网络,将所述活性污泥镜下图像于所述智能检测网络进行智能识别,具体为:[0009] 将所述活性污泥镜下图像进行预处理得到多个图像块;[0010] 将图像块输入特征提取子网络中进行图像块的特征提取,获得特征映射矩阵;[0011] 将所述活性污泥镜下图像和特征映射矩阵输入微生物信息分析子网络中,对微生物类型及微生物位置进行分析,并通过统计检测框的数量,获取微生物的数量信息,生成微生物数量、类型和位置信息预测结果。[0012] 本方法将基于人工智能的计算机视觉技术引入到活性污泥微生物检测领域,解决了污水处理过程中水质指标微生物检测领域存在的效率低、准确性差、一致性低以及成本高昂等问题。[0013] 在该活性污泥镜下微生物智能检测方法的一种可选方案中,所述微生物信息分析子网络包括微生物信息提取模块、融合全局信息的特征提取模块、微生物识别模块和微生物定位模块;[0014] 所述特征映射矩阵输入所述微生物信息提取模块,生成微生物信息的分析特征;[0015] 所述微生物信息的分析特征以及活性污泥镜下图像传递至所述融合全局信息的特征提取模块中进行特征提取,生成全局信息的分析特征;[0016] 将所述全局信息的分析特征同时传递至微生物识别模块、微生物定位模块,生成包括微生物类型和微生物位置的微生物类型和位置信息预测结果。[0017] 该可选方案提高了微生物信息预测的效率以及预测结果的准确性。[0018] 在该活性污泥镜下微生物智能检测方法的一种可选方案中,所述全局信息的分析特征通过所述微生物识别模块映射到置信度,通过所述微生物定位模块映射到点坐标。[0019] 在该活性污泥镜下微生物智能检测方法的一种可选方案中,所述微生物信息提取模块包括2个多层感知器、L级高阶特征提取模块、L级低阶特征提取模块,L为可配置参数;[0020] 所述特征映射矩阵输入2个多层感知器,其中,第一多层感知器将所述特征映射矩阵映射到 所述第一多层感知器后依次级联所述高阶特征提取模块;第二多层感知器将所述特征映射矩阵映射到 以匹配特征通道数c,所述第二多层感知器后依次级联所述低阶特征提取模块;[0021] 第l级高阶特征提取模块之前合并来自第l‑1级高阶特征提取模块的高阶特征和来自第l‑1级低阶特征提取模块的低阶特征,第1级高阶特征提取模块之前对来自第一多层感知器和第二多层感知器输出的特征映射进行重朔特征映射。[0022] 该可选方案中微生物信息提取模块使高阶特征信息和低阶特征信息逐渐融合,提高了模块的特征表达能力,进一步提高了微生物信息预测的效率以及预测结果的准确性。[0023] 在该活性污泥镜下微生物智能检测方法的一种可选方案中,所述融合全局信息的特征提取模块包括L层特征提取模块,L为可配置参数,每层特征提取模块包含自注意模块、交叉注意层和前馈网络,针对微生物图像块进行特征提取,然后进行特征融合。[0024] 在该活性污泥镜下微生物智能检测方法的一种可选方案中,所述智能检测网络的损失函数为:[0025] LMA=Lc+Ll,其中,Lc为分类损失,Ll为定位损失,测量匹配的预测坐标和对应真实坐标之间的距离。[0026] 该可选方案通过同时纳入微生物的类别信息以及位置信息,在网络训练过程中,能够提升微生物信息分析子网络的性能,即同时兼顾网络的微生物类别识别能力以及微生物定位能力。[0027] 本发明还提供了一种活性污泥镜下微生物智能检测系统,包括图像接收模块、处理模块和存储模块,所述图像接收模块用于接收含有微生物的活性污泥镜下图像,并将其发送至处理模块,所述处理模块与存储模块通信连接,所述存储模块用于存放至少一个可执行指令,所述可执行指令使所述处理模块根据其接收到的图像执行如上述的活性污泥镜下微生物智能检测方法对应的操作,对活性污泥微生物进行识别。[0028] 该系统具备上述方法的所有优点,且该系统可以方便快捷的嵌入现有污水处理活性污泥法的工作流程之中,对污水处理活性污泥法的工艺流程不造成影响。[0029] 本发明的有益效果是:本发明将基于人工智能的计算机视觉技术引入到活性污泥微生物检测领域,解决了污水处理过程中水质指标微生物检测领域存在的效率低、准确性差、一致性低以及成本高昂等问题,为污水处理活性污泥微生物检测及计数的智能化、标准化、快捷化奠定了坚实基础。[0030] 本发明的附加方面和优点将在下面的描述中部分给出,部分将从下面的描述中变得明显,或通过本发明的实践了解到。附图说明[0031] 本发明的上述和/或附加的方面和优点从结合下面附图对实施例的描述中将变得明显和容易理解,其中:[0032] 图1是智能检测网络的结构示意图;[0033] 图2是污水好氧生物处理池末端的活性污泥采样示意图;[0034] 图3是活性污泥微生物显微镜下原始图像示意图;[0035] 图4是活性污泥微生物显微镜下原始图中的累枝虫图示;[0036] 图5是微生物信息分析子网络的结构示意图;[0037] 图6是微生物信息提取模块的网络结构示意图;[0038] 图7是以MAE为指标的不同方法实现累枝虫智能计数的性能对比示意图;[0039] 图8是以MSE为指标的不同方法实现累枝虫智能计数的性能对比示意图;[0040] 图9是以RMSE为指标的不同方法实现累枝虫智能计数的性能对比示意图;[0041] 图10是本发明在污水处理活性污泥法中的工作流程示意图。具体实施方式[0042] 下面详细描述本发明的实施例,所述实施例的示例在附图中示出,其中自始至终相同或类似的标号表示相同或类似的元件或具有相同或类似功能的元件。下面通过参考附图描述的实施例是示例性的,仅用于解释本发明,而不能理解为对本发明的限制。[0043] 在本发明的描述中,除非另有规定和限定,需要说明的是,术语“安装”、“相连”、“连接”应做广义理解,例如,可以是机械连接或电连接,也可以是两个元件内部的连通,可以是直接相连,也可以通过中间媒介间接相连,对于本领域的普通技术人员而言,可以根据具体情况理解上述术语的具体含义。[0044] 如图1所示,本发明提供了一种活性污泥镜下微生物智能检测方法,包括以下步骤:[0045] 构建智能检测网络ASMDetecor,该智能检测网络ASMDetecor包括预处理模块、特征提取子网络和微生物信息分析子网络MIA。[0046] 获取含有微生物的活性污泥镜下图像。[0047] 在对智能检测网络ASMDetecor的训练阶段,通过污水采样建立活性污泥镜下微生物数据集,并由专业活性污泥微生物检测人员完成典型微生物的镜下图像标注,然后对活性污泥微生物计数网络进行训练。[0048] 本实施例以典型微生物累枝虫为例进行介绍,如图2所示,通过在污水处理厂取出适量水样,专业人员通过使用OLYMPUSBX53光学显微镜相机拍摄获得分辨率为3072×2048的显微图像,如图3所示,并从图像中识别并获得累枝虫,如图4所示。同时,使用专业图像标注软件对原始图像中的目标微生物累枝虫进行标注,生成对应的XML标签文件。[0049] 所采用的活性污泥镜下微生物数据集有300幅图像,每幅图像均为具有超大分辨率的镜下微生物图像,共计标注了24309个累枝虫,最少的38个累枝虫/幅图像,最多的132个累枝虫/幅图像,每幅图像平均81个累枝虫。每次使用200幅活性污泥镜下微生物图像作为训练集,100幅活性污泥镜下微生物图像作为测试集。累枝虫图像数据集的数量如表1所示。[0050] 表1累枝虫图像数据集介绍[0051]微生物种类 图像数量 累枝虫数量累枝虫 300 24309[0052] 训练时,将活性污泥镜下图像于智能检测网络ASMDetecor进行智能识别。具体地,先将活性污泥镜下图像进行预处理得到多个图像块。本实施例中,将活性污泥镜下图像按照指定的宽度Widthp、高度Heightp进行均匀分块。宽度Widthp的取值范围为[128‑Width/2],高度Heightp的取值范围为[128‑Height/2],其中,Width、Height分别代表原始活性污泥镜下图像的宽度、高度。[0053] 然后将得到的图像块输入特征提取子网络中进行图像块的特征提取,获得特征映射矩阵 h、w和c分别表示特征映射的高度、宽度和特征通道数量。将该特征映射矩阵F和活性污泥镜下图像输入微生物信息分析子网络MIA中,对微生物类型及微生物位置进行分析,并通过统计检测框的数量,获取微生物的数量信息,生成微生物数量、类型和位置信息预测结果。[0054] 如图5所示,微生物信息分析子网络MIA包括融合微生物信息提取模块FIEM、融合全局信息的特征提取模块、微生物识别模块和微生物定位模块。[0055] 微生物信息分析子网络MIA的工作过程如下:来自特征提取子网络的特征映射矩L阵F首先馈送到微生物信息提取模块FIEM,生成微生物信息的分析特征F ;接着,将微生物L信息的分析特征F以及活性污泥镜下图像传递到融合全局信息的特征提取模块中进行特征提取,生成全局信息的的分析特征;最后将全局信息的分析特征同时传递至微生物识别模块、微生物定位模块,全局信息的的分析特征通过微生物识别模块映射到置信度,通过微生物定位模块映射到点坐标,生成包括微生物类型和微生物位置的微生物类型和位置信息预测结果。[0056] 具体地,本实施例中微生物位置的确定过程为:[0057] 对于一个类别为ck的微生物目标k,用一个中心坐标为 的检测框来表示它在图像中的位置,那么它的中心点坐标为 微生物检测模型就是通过关键点估计的方式来预测所有微生物目标的中心点,但是只有一个中心点还不足以表达一个检测框,还需要计算出它的尺寸[0058] 微生物类型的确定:采用softmax函数[0059] Softmax是卷积神经网络实现多类分类时的激活函数。softmax函数将多个神经元的输出映射到(0,1)区间内,则可以看成概率来理解,从而实现了多分类。[0060] 根据对检测框的数量进行计数,获得了微生物的数量信息。[0061] 本实施例中用 表示所有查询的微生物信息预测结果,n指网络检测出的微生物的数量,其中pi是确定点(网络检测出来的疑似前景(微生物)的中心)属于前景可能性的预测置信度,由softmax函数输出, 表示网络的预测结果,是一个坐标信息,是第i个配对的预测坐标,表示实际存在的点坐标,由人工标注获得,K是指实现匹配的检测点(微生物)的数量,预测结果 和真实值之间进行k最近邻匹配。由于n大于NUM,NUM为图像中人工提前标记的微生物数量,因此每个微生物 都有一个匹配的预测结果。[0062] 本实施例中,微生物信息提取模块FIEM的网络结构如图6所示,包括2个多层感知器MLP、L级高阶特征提取模块HLFE、L级低阶特征提取模块LLFE,L为可配置参数,取值范围3‑8,优选值为4或5。微生物信息提取模块FIEM的输入是来自特征提取子网络的特征映射矩阵F。[0063] 微生物信息提取模块FIEM作用过程如下:[0064] 来自特征提取子网络的特征映射矩阵F同时输入微生物信息提取模块FIEM的2个多层感知器MLP,使用第一多层感知器MLP将特征映射矩阵F映射到 第一多层感知器MLP后依次级联高阶特征提取模块HLFE;使用第二多层感知器MLP将特征映射矩阵F映射到 以匹配特征通道数c,第二多层感知器MLP后依次级联低阶特征提取模块LLFE。[0065] 第l级高阶特征提取模块之前合并来自第l‑1级高阶特征提取模块的高阶特征和来自第l‑1级低阶特征提取模块的低阶特征,l=2,3,…,L,第1级高阶特征提取模块之前对来自第一多层感知器和第二多层感知器输出的特征映射进行重朔特征映射。[0066] 多层感知器MLP的特点是层与层之间的神经元全部相互连接,通过调整多层感知器MLP的权重参数和偏置参数去拟合已有训练数据所反映的输入输出关系。[0067] 具体的如图6所示,第1级高阶特征提取模块HLFE的输入是来自第一多层感知器MLP输出的特征映射 和第二多层感知器MLP输出的特征映射 该过程由以下公式给出:[0068][0069] 其中,F1表示第1级高阶特征提取模块HLFE的输入,F2表示第2级高阶特征提取模块HLFE的输入,RS(·)表示通过展平(flatten)空间维度来重塑特征映射的操作,HLFE(·)表示高阶特征提取模块HLFE。然后,使用后续高阶特征提取模块HLFE进一步细化特征,如下所示:[0070][0071][0072]i+1[0073] 其中,F 表示第i+1级高阶特征提取模块HLFE的输入, 表示第1级低阶特征提取模块LLFE的输入, 表示第i级低阶特征提取模块LLFE的输入,高阶特征提取模块HLFE总数L也表示融合高阶特征和低阶特征的总次数,该式后获得前向传递到融合全局信息的特征L hw×c提取模块的微生物信息的分析特征F∈R 。[0074] 微生物信息提取模块FIEM的作用过程可从高阶信息、低阶信息的角度解释,每一高阶特征提取模块HLFE之前,合并来自前一高阶特征提取模块HLFE的高阶特征和来自LLFE模块的低阶特征。过程中,高阶特征信息和低阶特征信息逐渐融合,提高了模块的特征表达能力。[0075] 融合全局信息的特征提取模块包括L层特征提取模块,L为可配置参数,与微生物信息提取模块FIEM中的配置数量L保持一致,每层特征提取模块包含自注意模块、交叉注意层和前馈网络FFN,针对微生物图像块进行简单特征提取,然后进行特征融合。[0076] 微生物识别模块的一个典型实例如表2所示,微生物定位模块的一个典型实例如表3所示。[0077] 表2微生物识别模块的一个典型实例[0078]层 类型1 Conv(3,3,1,1)2 Conv(3,3,1,1)3 Conv2d(1×1,1,0,Ncls)[0079] 表3微生物定位模块的一个典型实例[0080]层 位置1 Conv(3,3,1,1)2 Conv(3,3,1,1)3 Conv2d(1×1,1,0,4×reg_max)[0081] 本实施例中,智能检测网络ASMDetecor的损失函数为:[0082] LMA=Lc+Ll,[0083] 其中,分类损失Lc提高了匹配预测置信度,并抑制未匹配预测置信度,为监督预测坐标的学习过程,还计算了定位损失Ll,它测量匹配的预测坐标和对应真实坐标之间的Ll距离。本实施例中,分类损失Lc计算锚框与对应的标定分类是否正确,采用现有的分类损失函数即可,如通过提高难分类别的FocalLoss损失;定位损失Ll采用现有的定位损失函数即可,如GIoU_Loss损失。[0084] 使用该损失函数联合训练智能检测网络ASMDetecor,推理时,从微生物信息分析子网络MIA获取预测结果。[0085] 实验结果[0086] 对比方法[0087] 由于现阶段没有专门为活性污泥镜下微生物自动计数设计的方法,因此选择了6种不用技术路线的计数方法进行作为对比基准。所选方法包括:YOLOv3、YOLOv5、P2PNet、CLTR、MPS和DSSI‑Net。其中,YOLOv3和YOLOv5是基于目标检测的,P2PNet和CLTR是基于回归的,而MPS和DSSI‑Net是基于密度图估计的。[0088] 实现细节[0089] 所有实验均是在PyTorch和NVIDIAGPU上进行。对于数据扩增,使用随机大小抖动和水平偏移算法。[0090] 对于对比方法YOLOv3、YOLOv5、P2PNet、CLTR、MPS和DSSI‑Net,使用了对应的开源代码和默认参数。[0091] 针对预处理模块网络,将图像分块的宽度Widthp、高度Heightp均设置为2048像素。计算智能检测网络ASMDetecor损失函数时,将调节值NUM‑T设置为50。针对微生物信息提取模块FIEM,其高阶特征提取模块HLFE、低阶特征提取模块LLFE的数量L设置为4。训练过程中,每个批次包含8个图像块(batchsize=8),并使用Adam优化器。[0092] 评价指标[0093] 为了评估对比方法和所提出方法的有效性,计算所有活性污泥微生物镜下图像的预测计数和真实标注计数之间的平均绝对误差(MeanAbsoluteError,MAE)、均方误差(MeanSquaredError,MSE)、均方根误差(RootMeanSquareError,RMSE)。[0094] 平均绝对误差MAE又称L1范数损失。[0095] 均方误差MSE又称L2范数损失。[0096] 均方根误差RMSE就是对MSE开方,其中,m指计算该指标时,图像数据集中的图像数量。[0097] 上述指标其值越小,对应方法的平均计数误差越小,其性能越好。y与 分别代表图像中真实标注计数的集合与计数方法预测的微生物数量的集合,m代表需要计数的活性污泥镜下微生物图像的数量,yi与 分别代表第i幅活性污泥镜下微生物(累枝虫)图像中的真实标注数量与计数方法预测的微生物(累枝虫)数量。[0098] 活性污泥镜下微生物(累枝虫)计数实验的对比结果[0099] 针对YOLOv3、YOLOv5、P2PNet、CLTR、MPS和DSSI‑Net方法采用上述实验配置,进行活性污泥镜下微生物(累枝虫)计数实验,其实验结果如表5所示。其中,YOLOv3和YOLOv5是基于目标检测的,P2PNet和CLTR是基于回归的,而MPS和DSSI‑Net是基于密度图估计的。同时,针对不同方法进行活性污泥镜下微生物(累枝虫)计数实验的对比结果的MAE、MSE、RMSE指标,分别用图7、图8、图9进行了展示,以更直观的进行性能对比。可以看到,本发明所提的智能检测网络ASMDetecor在上述三个指标中,均取得了最佳结果(值最小,且字体加粗)。[0100] 表5活性污泥镜下累枝虫计数实验的对比结果[0101]计数方法 MAE MSE RMSEYOLOv3 163.24 304.18 17.44YOLOv5 86.10 157.92 12.57P2PNet 42.76 90.24 9.50CLTR 34.94 74.12 8.61MPS 69.36 118.92 10.91DSSI‑Net 67.54 160.16 12.66ASMDetecor 33.72 85.36 9.24[0102] 本实施例仅是以累枝虫为例对本发明进行阐述说明,对于活性污泥中的其它微生物均可采用相同方法进行智能识别。[0103] 本发明还提供了一种活性污泥镜下微生物智能检测系统,包括图像接收模块、处理模块和存储模块,所述图像接收模块用于接收含有微生物的活性污泥镜下图像,并将其发送至处理模块,所述处理模块与存储模块通信连接,所述存储模块用于存放至少一个可执行指令,所述可执行指令使所述处理模块根据其接收到的图像执行如上述的活性污泥镜下微生物智能检测方法对应的操作,对活性污泥微生物进行识别。该系统可以方便快捷的嵌入现有污水处理活性污泥法的工作流程之中,如图10所示。[0104] 在本说明书的描述中,参考术语“一个实施例”、“一些实施例”、“示例”、“具体示例”、或“一些示例”等的描述意指结合该实施例或示例描述的具体特征、结构、材料或者特点包含于本发明的至少一个实施例或示例中。在本说明书中,对上述术语的示意性表述不一定指的是相同的实施例或示例。而且,描述的具体特征、结构、材料或者特点可以在任何的一个或多个实施例或示例中以合适的方式结合。[0105] 尽管已经示出和描述了本发明的实施例,本领域的普通技术人员可以理解:在不脱离本发明的原理和宗旨的情况下可以对这些实施例进行多种变化、修改、替换和变型,本发明的范围由权利要求及其等同物限定。
专利地区:四川
专利申请日期:2024-01-31
专利公开日期:2024-09-06
专利公告号:CN117953494B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




