 产学研创新服务平台(全国)


一种新能源汽车的能量回收方法、装置及电子设备
更新时间:2026-10-01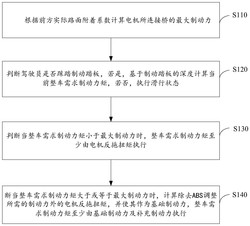 专利申请类型:发明专利;
地区:江苏-苏州;
源自:苏州高价值专利检索信息库;
专利名称:一种新能源汽车的能量回收方法、装置及电子设备
专利类型:发明专利
专利申请号:CN202311054906.7
专利申请(专利权)人:江苏零一汽车科技有限公司
权利人地址:江苏省苏州市太仓市沙溪镇岳王临港南路525号,平谦(太仓)现代产业园17#厂房
专利发明(设计)人:邵元征,刘勇
专利摘要:本发明涉及一种新能源汽车的能量回收方法、装置及电子设备,前述方法包括:根据前方实际路面附着系数计算电机所连接桥的最大制动力;判断驾驶员是否踩踏制动踏板,若是,基于制动踏板的深度计算当前整车需求制动力矩,若否,进入滑行状态;判断当整车需求制动力矩小于最大制动力时,整车需求制动力矩至少由电机反拖扭矩执行;判断当整车需求制动力矩大于或等于最大制动力时,计算除去ABS调整所需的制动力外的电机反拖扭矩,并使其作为基础制动力,整车需求制动力矩至少由基础制动力及补充制动力执行。
主权利要求:
1.一种新能源汽车的能量回收方法,其特征在于,包括:
根据前方实际路面附着系数计算电机所连接桥的最大制动力;
判断驾驶员是否踩踏制动踏板,若是,基于制动踏板的深度计算当前整车需求制动力,若否,执行滑行状态;
判断当所述整车需求制动力小于所述最大制动力时,所述整车需求制动力至少由电机反拖力执行;
判断当所述整车需求制动力大于或等于所述最大制动力时,获取当前可用的电机反拖力,计算所述整车需求制动力除去ABS调整所需的制动力外的电机反拖力,并使其作为基础制动力,所述整车需求制动力至少由所述基础制动力及补充制动力执行,还包括判断当所述基础制动力小于所述电机反拖力时,所述整车需求制动力由所述基础制动力及补充制动力共同执行;判断当所述基础制动力大于或等于所述电机反拖力时,所述整车需求制动力由所述电机反拖力及补充制动力共同执行。
2.根据权利要求1所述的新能源汽车的能量回收方法,其特征在于,在所述根据前方实际路面附着系数计算电机所连接桥的最大制动力的步骤中,还具体包括:获取并识别前方路面图像;
对比所述前方路面图像与提前标定的路面图像库,确定代表前方道路的第一路面附着系数;
基于车辆动态模型和传感器数据进行状态估计,计算代表当前道路的第二路面附着系数。
3.根据权利要求2所述的新能源汽车的能量回收方法,其特征在于,在所述根据前方实际路面附着系数计算电机所连接桥的最大制动力的步骤中,还包括:根据车辆的运动状态和路面情况,对所述第一路面附着系数以及所述第二路面附着系数进行融合计算,得到所述前方实际路面附着系数。
4.根据权利要求1所述的新能源汽车的能量回收方法,其特征在于,在所述根据前方实际路面附着系数计算电机所连接桥的最大制动力的步骤中,具体包括:根据车辆的运动状态计算车辆当前载重及各桥轴荷;
基于所述前方实际路面附着系数、电机所连接桥的轴荷计算该桥的所述最大制动力。
5.根据权利要求1所述的新能源汽车的能量回收方法,其特征在于,在所述基于制动踏板的深度计算当前整车需求制动力的步骤中,具体包括:建立制动踏板踩踏深度与减速度需求值的关联模型;
获取当前制动踏板深度,基于所述关联模型计算对应的减速度值;
根据所述减速度值及轴荷,计算当前所述整车需求制动力及各轴需求的制动力。
6.根据权利要求1所述的新能源汽车的能量回收方法,其特征在于,在所述判断当所述整车需求制动力小于所述最大制动力时的步骤中,具体包括:获取当前可用的电机反拖力;
判断当所述整车需求制动力小于所述电机反拖力时,所述整车需求制动力全部由所述电机反拖力执行;
判断当所述整车需求制动力大于或等于所述电机反拖力时,所述整车需求制动力由所述电机反拖力及补充制动力共同执行。
7.一种新能源汽车的能量回收装置,其特征在于,包括:
计算模块,用于根据前方实际路面附着系数计算电机所连接桥的最大制动力;
判断模块,用于判断驾驶员是否踩踏制动踏板,若是,基于制动踏板的深度计算当前整车需求制动力,若否,执行滑行状态;
第一执行模块,用于判断当所述整车需求制动力小于所述最大制动力时,所述整车需求制动力至少由电机反拖力执行;
第二执行模块,用于判断当所述整车需求制动力大于或等于所述最大制动力时,获取当前可用的电机反拖力,计算所述整车需求制动力除去ABS调整所需的制动力外的电机反拖力,并使其作为基础制动力,所述整车需求制动力至少由所述基础制动力及补充制动力执行,还包括判断当所述基础制动力小于所述电机反拖力时,所述整车需求制动力由所述基础制动力及补充制动力共同执行;判断当所述基础制动力大于或等于所述电机反拖力时,所述整车需求制动力由所述电机反拖力及补充制动力共同执行。
8.一种电子设备,其特征在于,包括:
一个或多个处理器;
存储器,用于存储一个或多个程序;
当所述一个或多个程序被所述一个或多个处理器执行,使得所述一个或多个处理器实现如权利要求1‑6任一项所述的新能源汽车的能量回收方法。
9.一种可读存储介质,其特征在于,所述可读存储介质上存储程序或指令,所述程序或指令被处理器执行时实现如权利要求1‑6任一项所述的新能源汽车的能量回收方法的步骤。 说明书 : 一种新能源汽车的能量回收方法、装置及电子设备技术领域[0001] 本发明涉及车辆控制技术领域,尤其涉及一种新能源汽车的能量回收方法、装置及电子设备。背景技术[0002] 目前的电动商用车的能量回收系统(电机反拖扭矩)主要包含滑行能量回收及制动能量回收两部分。[0003] 滑行能量回收即整车控制器(VCU)监控到驾驶员在降低油门开度后,以一定的策略,例如通过固定的反拖扭矩,或者通过计算当前的载重,以固定减速度为目标,向驱动电机请求反拖扭矩。同时请求扭矩的大小,驾驶员可以通过缓速手柄,进行多档位调节,以满足用户的需求。[0004] 制动能量回收有两种方式,一种为串联制动能量回收,另一种为并联制动能量回收。其中串联制动能量回收,具体为当制动系统控制器监控到用户踩了一定深度的制动踏板,以减速度a为目标,优先调用气制动,然后当电机反馈当前许用的反拖扭矩的绝对值|Fd|>0时,制动系统控制器向电机请求反拖扭矩,同步降低气制动比率,保证减速度的稳定性;并联制动能量回收,具体为制动踏板的深度与制动执行气压相对应,该执行的制动力为F2,然后当电机反馈当前许用的反拖扭矩的绝对值|Fd|>0时,VCU以一定的策略,向电机请求反拖扭矩F1,此时为总制动力F为F2+F1。同时,当激活ABS或ESC时,能量回收需要尽快退出,以保持整车稳定性。[0005] 当前控制策略主要存在以下问题:[0006] 1)用户降低油门开度,即执行滑行能量回收,相当于整车电能→转化为动能→又通过能量回收转化为电能,此时存在极大的效率转化损失;[0007] 2)能量回收没有与路面附着系数关联,无法预先确认当前执行的反拖扭矩,是否会激活ABS,从而导致激活ABS后,能量回收退出过早,会给驾驶员一定的加速感,能量回收退出过晚,会导致驱动抱死后的制动失稳,均存在一定的安全隐患;[0008] 3)低路面附着系数道路,能量回收介入即激活ABS,会导致能量回收进进出出,导致驾驶室前后颠簸,极大的降低了驾乘舒适性;[0009] 4)低路面附着系数道路时,如果关闭能量回收,可以提高舒适性,但会降低能量回收率,降低续航里程;[0010] 5)ABS激活后,完全退出能量回收,造成能量回收效率降低。发明内容[0011] 本发明公开了一种新能源汽车的能量回收方法、装置及电子设备,旨在解决现有技术中存在的技术问题。[0012] 本发明采用下述技术方案:[0013] 第一方面,本发明实施例提供了一种新能源汽车的能量回收方法,包括以下步骤:[0014] 根据前方实际路面附着系数计算电机所连接桥的最大制动力;[0015] 判断驾驶员是否踩踏制动踏板,若是,基于制动踏板的深度计算当前整车需求制动力矩,若否,执行滑行状态;[0016] 判断当所述整车需求制动力矩小于所述最大制动力时,所述整车需求制动力矩至少由电机反拖扭矩执行;[0017] 判断当整车需求制动力矩大于或等于所述最大制动力时,计算除去ABS调整所需的制动力外的电机反拖扭矩,并使其作为基础制动力,所述整车需求制动力矩至少由所述基础制动力及补充制动力执行。[0018] 第二方面,本发明实施例提供了一种新能源汽车的能量回收装置,包括:[0019] 计算模块,用于根据前方实际路面附着系数计算电机所连接桥的最大制动力;[0020] 判断模块,用于判断驾驶员是否踩踏制动踏板,若是,基于制动踏板的深度计算当前整车需求制动力矩,若否,执行滑行状态;[0021] 第一执行模块,用于判断当所述整车需求制动力矩小于所述最大制动力时,所述整车需求制动力矩至少由电机反拖扭矩执行;[0022] 第二执行模块,用于判断当所述整车需求制动力矩大于或等于所述最大制动力时,计算除去ABS调整所需的制动力外的电机反拖扭矩,并使其作为基础制动力,所述整车需求制动力矩至少由所述基础制动力及补充制动力执行。[0023] 第三方面,本发明实施例提供了一种电子设备,包括:[0024] 一个或多个处理器;[0025] 存储器,用于存储一个或多个程序;当所述一个或多个程序被所述一个或多个处理器执行,使得所述一个或多个处理器实现如上所述的新能源汽车的能量回收方法。[0026] 第四方面,本发明实施例提供了一种可读存储介质,所述可读存储介质上存储程序或指令,所述程序或指令被处理器执行时实现如上所述的新能源汽车的能量回收方法的步骤。[0027] 上述发明中的一个实施例具有如下优点或有益效果:[0028] 本发明主要提供了一种新能源汽车的能量回收方法,该方法取消了滑行能量回收,统一做到制动能量回收,减少了整车电能转化为动能,又通过能量回收转化为电能过程中的能量浪费;另一方面,本方法能够提前计算前方道路的实际路面附着系数,监控制动踏板深度,在不激活ABS的情况下,可以直接采用电机反拖来执行制动需求,提高能量回收率,在激活ABS前,能够提前对电机反拖扭矩进行降扭,提升行驶的安全性,在ABS激活后,将电机反拖扭矩作为基础制动力,有补充制动力(机械制动)进行ABS调节,提高能量回收率。附图说明[0029] 为了更清楚地说明本发明实施例的技术方案,下面将对实施例描述中所需要使用的附图作简单地介绍,构成本发明的一部分,本发明的示意性实施例及其说明解释本发明,并不构成对本发明的不当限定。在附图中:[0030] 图1为本发明一个实施例提供的新能源汽车的能量回收方法的流程图;[0031] 图2为本发明一个实施例提供的新能源汽车的能量回收装置的结构框图;[0032] 图3为本发明一个实施例提供的电子设备的结构框图。具体实施方式[0033] 为使本发明的目的、技术方案和优点更加清楚,下面将结合本发明具体实施例及相应的附图对本发明技术方案进行清楚、完整地描述。在本发明的描述中,需要说明的是,术语“或”通常是以包括“和/或”的含义而进行使用的,除非内容另外明确指出外。[0034] 显然,所描述的实施例仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0035] 目前车辆主要采用滑行能量回收或制动能量回收两种技术手段。在执行滑动能量回收时,由于存在电能→动能→电能的转化,因此存在极大的效率转化损失。在执行制动能量回收时,无法预先确认当前执行的反拖扭矩是否会激活ABS,当ABS激活后,能量回收退出过早,会给驾驶员一定的加速感,且会造成能量回收率降低,能量回收退出过晚,会导致驱动抱死后的制动失稳,均存在一定的安全隐患。[0036] 为解决上述问题,参考图1,本发明实施例提供了一种新能源汽车的能量回收方法,该方法包括步骤S110~S140,如下:[0037] 步骤S110.根据前方实际路面附着系数计算电机所连接桥的最大制动力。[0038] 具体地,路面附着系数是指车辆轮胎与路面之间的摩擦性能,反映了路面对车辆制动、加速和转向等操作的影响,路面附着系数通常用一个介于0到1之间的数值来表示,其中1代表最大的附着力,0代表无法产生任何附着力。[0039] 路面附着系数与车辆的最大制动力之间存在一定的关联,最大制动力是指车辆在最大限制下能够产生的减速度或制动扭矩,当路面附着系数较高时,轮胎与路面之间的摩擦力也较大,可以产生更大的制动力,从而使车辆能够更快地减速或停止。[0040] 具体地,路面附着系数与车辆的最大制动力之间的关联可由以下公式表示:[0041] 最大制动力=车辆质量×加速度=车辆质量×路面附着系数×重力加速度[0042] 由于车辆预执行制动能量回收时,一定是在当前时刻或当前时刻之后通过驾驶员踩踏制动踏板进行制动,因此需要获取前方道路的路面附着系数,并将其与能量回收相关联。[0043] 在本发明一个实施例中,受天气条件、道路修复工作、交通流量等因素影响,通过车辆传感器或车载系统直接获取的前方道路的路面附着系数往往不准确,但当前道路的路面附着系数能够通过车辆动态信息所计算得到准确值,因此考虑基于当前道路的路面附着系数对前方道路的路面附着系数进行修正,以期获得更加准确的数值。[0044] 在本发明一个实施例中,分别获取代表前方道路的第一路面附着系数μ1、代表当前道路的第二路面附着系数μ2,然后将二者融合计算,以得到前方实际路面附着系数μ。[0045] 在本发明一个实施例中,第一路面附着系数μ1的获取方式为:获取并识别前方路面图像,对比所述前方路面图像与提前标定的路面图像库,确定代表前方道路的第一路面附着系数μ1。[0046] 在本发明一个实施例中,商用车上具有双预警系统,是由车道偏离预警(LDW)和前向碰撞预警(FCW)组成的前视预警系统,主要通过运用汽车级别图像传感器和雷达传感器感知行驶状态信息,基于双预警系统的图像传感器(如摄像头)可以对前方路面的图像进行获取,前方路面的获取长度可以根据实际需要自由调整,可选地,前方路面的获取长度设定为车辆前方200m。[0047] 在本发明一个实施例中,对传感器获取的图像进行预处理,以包括去噪、增强对比度及调整色彩,以便于获得清晰的图像。[0048] 在本发明一个实施例中,利用图像处理算法对前方道路的图像进行识别,这种识别可以基于机器学习和计算机视觉技术,具体可通过卷积神经网络(CNN)训练一个路面图像分类器,通过机器学习将路面的各种状态进行分类,并识别出当前道路的类型,如干燥路面、湿滑路面、积水路面等。具体地,该步骤需要使用已标定的路面图像库进行训练和识别。[0049] 在本发明一个实施例中,根据道路类型与路面附着系数的关联表格可以确定代表前方道路的第一路面附着系数μ1;具体地,二者的关联表格可通过实际测试、检索已有数据或通过数据共享等途径获取。[0050] 在本发明一个实施例中,第二路面附着系数μ2的获取方式为:基于车辆动态模型和传感器数据进行状态估计,计算代表当前道路的第二路面附着系数μ2。[0051] 在本发明一个实施例中,通过制动系统控制器获取所需的数据,主要包括轮速变化率、ABS控制的阶段和滑移率变化等,这些数据可以通过车辆的传感器系统获取,通过与车辆的电子控制单元(ECU)进行通信获取相关参数。[0052] 在本发明一个实施例中,对获取的原始数据进行预处理和特征提取;预处理可以包括去除或纠正异常数据、滤波等操作,以确保数据的准确性和可靠性;特征提取则是从原始数据中提取与路面附着系数相关的特征,以期获得与路面附着能力相关的信息。[0053] 在本发明一个实施例中,根据提取的特征,建立一个合适的模型来估计第二路面附着系数μ2,并使用已知的路面附着系数数据集进行模型训练和验证。可选地,模型可以是基于物理原理的模型或基于统计学习的模型;其中,物理模型可以利用车辆动力学和制动理论,建立相应的数学方程;统计学习模型则可以使用机器学习算法,通过训练数据建立相应的预测模型。[0054] 在本发明一个实施例中,根据经过训练的模型和实时获取的数据,通过计算得到代表当前道路的第二路面附着系数μ2。[0055] 在本发明一个实施例中,根据车辆的运动状态和路面情况,对第一路面附着系数μ1以及第二路面附着系数μ2进行融合计算,得到前方实际路面附着系数μ,用于制动系统控制器的参考。[0056] 在本发明一个实施例中,根据第一路面附着系数μ1以及第二路面附着系数μ2的差值,可以采用不同的算法计算前方实际路面附着系数μ,可选的算法包括加权平均算法、模糊逻辑算法、支持向量机(SVM)、神经网络算法或Kalman滤波算法。[0057] 在本发明一个实施例中,车辆为两轴车,且仅后桥连接有电机,能够执行电机的反拖扭矩。本领域技术人员应理解,在其他实施例中,车辆亦可为多轴车,或前后桥都连接有电机,均能执行电机的反拖扭矩,在此不再一一列举赘述。[0058] 在本发明一个实施例中,根据车辆的运动状态计算车辆当前载重及各桥轴荷;基于前方实际路面附着系数μ、后桥的轴荷计算该桥的最大制动力。[0059] 在本发明一个实施例中,制动系统控制器通过整车加速过程中进行计算,获得当前载重mg,前桥轴荷m1g,后桥轴荷m2g,其中,mg=m1g+m2g。[0060] 在本发明一个实施例中,通过路面附着系数μ,计算获得各轴最大可用的制动力为F1max=m1g*μ,F2max=m2g*μ。[0061] 步骤S120.判断驾驶员是否踩踏制动踏板,若是,基于制动踏板的深度计算当前整车需求制动力矩,若否,执行滑行状态。[0062] 在本发明一个实施例中,判断驾驶员松掉油门后是否踩了制动踏板,如果没有踩制动踏板,整车不进入能量回收过程,直接进行滑行,以减小整车电能转化为动能,又通过能量回收转化为电能过程中的能量浪费。[0063] 在本发明一个实施例中,当判断驾驶员踩踏制动踏板,则获取当前制动踏板深度,并基于制动踏板的深度与当前整车需求制动力矩的关联模型计算对应的减速度值。[0064] 在本发明一个实施例中,首先建立制动踏板踩踏深度与减速度需求值的关联模型,然后获取当前制动踏板深度,基于关联模型计算对应的减速度值a及轴荷,根据减速度值计算当前的整车需求制动力矩及各轴需求的制动力矩。[0065] 在本发明一个实施例中,收集一组包含制动踏板踩踏深度和相应的减速度需求值的数据,将二者关联成表后可直接作为二者的关联模型。[0066] 在本发明一个实施例中,收集一组包含制动踏板踩踏深度和相应的减速度需求值的数据,从采集到的数据中提取特征,这些特征可以是制动踏板踩踏深度的统计特征(如均值、方差)或者其他相关的特征,根据特征和目标变量的类型,选择一个适合的模型类型,如线性回归、多项式回归、支持向量机、决策树等,然后进行模型训练并评估模型的性能,在实际使用时,直接使用训练好的模型预测或推断当前踏板深度所对应的减速度值a。[0067] 在本发明一个实施例中,基于减速度值a,计算获得当前整车需求制动力矩F=ma。[0068] 步骤S130.判断当整车需求制动力矩小于最大制动力时,整车需求制动力矩至少由电机反拖扭矩执行。[0069] 具体地,还包括:[0070] 步骤S131.获取当前可用的电机反拖扭矩Fd。[0071] 在本发明一个实施例中,整车控制器或电机控制器与各种传感器存在连接,能够获取与车辆运动相关的参数,利用传感器提供的数据,进行运动学计算来推导车辆的状态,基于车辆模型和当前的运动状态计算电机反拖扭矩Fd。[0072] 在本发明一个实施例中,当F<F2max,无论F<Fd,或是F≥Fd,均不会激活ABS。[0073] 具体地,ABS(防抱死制动系统)是一种用于防止车辆轮胎抱死的安全系统。当车辆制动时,如果轮胎被锁死,无法转动,会导致车辆失去操纵性和制动效果,可能导致打滑或失控的风险;ABS通过快速地施加和释放制动力,使轮胎保持在最佳抓地力范围内,从而提供更好的制动效果和操控性能。[0074] 当F<F2max时,车辆轮胎通常能够保持足够的抓地力,不容易出现锁死现象,此外,现代车辆中通常配备了电子制动力分配系统(EBD),该系统可以根据车辆的动态状况调整前后轮的制动力分配,当整车需求制动力矩F较小时,EBD系统会自动调整制动力分配,以确保前后轮的制动力平衡,减少轮胎抱死的风险。[0075] 步骤S132.判断当整车需求制动力矩F小于电机反拖扭矩Fd时,整车需求制动力矩全部由电机反拖扭矩Fd执行。[0076] 在本发明一个实施例中,当判断F<Fd,电机反拖扭矩Fd足以完成制动需求,此时整车需求制动力矩F全部由电机反拖扭矩Fd执行。[0077] 步骤S133.判断当整车需求制动力矩F大于或等于电机反拖扭矩Fd时,整车需求制动力矩由电机反拖扭矩Fd及补充制动Fp共同执行。[0078] 在本发明一个实施例中,当判断F≥Fd,电机反拖扭矩Fd不足以完成制动需求,此时整车需求制动力矩F一部分由电机反拖扭矩Fd执行,剩余制动由补充制动Fp执行。[0079] 在本发明一个实施例中,补充制动Fp可选择气压制动、液压制动,亦可选择电机带动凸轮旋转的结构,如EMB。[0080] 步骤S140.判断当整车需求制动力矩大于或等于最大制动力时,计算除去ABS调整所需的制动力外的电机反拖扭矩,并使其作为基础制动力,整车需求制动力矩至少由基础制动力及补充制动力执行。[0081] 具体地,还包括:[0082] 步骤S141.获取当前可用的电机反拖扭矩Fd。具体步骤可参考上述步骤S131中内容,在此不再赘述。[0083] 在本发明一个实施例中,当F≥F2max,ABS可能会被激活。[0084] 具体地,当整车需求制动力矩F大于最大制动力F2max时,轮胎容易因为过高的制动力而锁死,即无法旋转,一旦轮胎锁死,车辆失去操控性和制动效果,可能导致打滑或失控的风险,为了防止轮胎抱死,ABS会快速地施加和释放制动力,使轮胎保持在最佳抓地力范围内。[0085] 在现有技术中,当ABS激活后,能量回收退出过早,能量回收效率降低,并且会给驾驶员一定的加速感,能量回收退出过晚,会导致驱动抱死后的制动失稳,存在一定的安全隐患。[0086] 步骤S142.计算除去ABS调整所需的制动力外的电机反拖扭矩,并使其作为基础制动力。[0087] 在本发明一个实施例中,当制动系统控制器确认可能会激活ABS后,可以请求降扭至n%*m2*g*μ(也即n%*F2max)的电机反拖扭矩,将其作为基础制动,剩余部分由气压制动等补充制动Fp来执行,以保证ABS的调节,此控制模式,可以与当前及前方道路的底面附着系数相关联,及时对反拖扭矩Fd进行降扭和增扭,提升驾驶舒适性。[0088] 在本发明一个实施例中,ABS调整所需的制动力是指ABS系统为了保持轮胎在最佳抓地力范围内而施加的额外制动力,这个值通常由ABS系统根据车辆动态状况、轮胎抓地力情况和制动需求进行实时调整,并且可能会因车辆制造商和型号而有所不同,因此本领域技术人员可以根据车辆的实际状况进行确定。[0089] 在本发明一个实施例中,n%*F2max=F‑ABS调整所需的制动力,因此,基础制动力n%*F2max中的n%随ABS所需制动力的数值变化而变化。[0090] 步骤S143.判断当基础制动力小于电机反拖扭矩Fd时,整车需求制动力矩F由基础制动力及补充制动Fp共同执行。[0091] 在本发明一个实施例中,当判断n%*F2max<Fd,则F=n%*F2max+Fp,此时基础制动力及补充制动Fp足以完成制动,同时保证车辆平稳行驶,以兼顾安全性和能量回收效率的最大化。[0092] 步骤S144.判断当基础制动力大于或等于电机反拖扭矩Fd时,整车需求制动力矩F由电机反拖扭矩Fd及补充制动Fp共同执行。[0093] 在本发明一个实施例中,当判断n%*F2max≥Fd,则F=Fd+Fp,此时需要电机反拖扭矩Fd及补充制动Fp完成制动,以期兼顾车辆行驶安全性和能量回收效率的最大化。[0094] 在本发明一个实施例中,无论n%*F2max<Fd,亦或n%*F2max≥Fd,在ABS工作时,仍有基础的电机反拖扭矩,而不是直接退出能量回收,进而提高能量回收效率。[0095] 参考图2,在本发明一个实施例中,提供了一种新能源汽车的能量回收装置,该装置包括:[0096] 计算模块210,用于根据前方实际路面附着系数计算电机所连接桥的最大制动力。[0097] 在发明一个实施例中,分别获取代表前方道路的第一路面附着系数μ1、代表当前道路的第二路面附着系数μ2,然后将二者融合计算,以得到前方实际路面附着系数μ。[0098] 在本发明一个实施例中,车辆为两轴车,且仅后桥连接有电机,能够执行电机的反拖扭矩。本领域技术人员应理解,在其他实施例中,车辆亦可为多轴车,或前后桥都连接有电机,均能执行电机的反拖扭矩,在此不再一一列举赘述。[0099] 在本发明一个实施例中,根据车辆的运动状态计算车辆当前载重及各桥轴荷;基于前方实际路面附着系数μ、后桥的轴荷计算该桥的最大制动力。[0100] 判断模块220,用于判断驾驶员是否踩踏制动踏板,若是,基于制动踏板的深度计算当前整车需求制动力矩,若否,执行滑行状态。[0101] 在本发明一个实施例中,判断驾驶员松掉油门后是否踩了制动踏板,如果没有踩制动踏板,整车不进入能量回收过程,直接进行滑行,以减小整车电能转化为动能,又通过能量回收转化为电能过程中的能量浪费。[0102] 在本发明一个实施例中,当判断驾驶员踩踏制动踏板,则获取当前制动踏板深度,并基于制动踏板的深度与当前整车需求制动力矩的关联模型计算对应的减速度值。[0103] 第一执行模块230,用于判断当整车需求制动力矩小于最大制动力时,整车需求制动力矩至少由电机反拖扭矩执行。[0104] 在本发明一个实施例中,第一执行模块230还用于获取当前可用的电机反拖扭矩Fd。[0105] 在本发明一个实施例中,整车控制器或电机控制器与各种传感器存在连接,能够获取与车辆运动相关的参数,利用传感器提供的数据,进行运动学计算来推导车辆的状态,基于车辆模型和当前的运动状态计算电机反拖扭矩Fd。[0106] 在本发明一个实施例中,第一执行模块230还用于判断当整车需求制动力矩F小于电机反拖扭矩Fd时,整车需求制动力矩全部由电机反拖扭矩Fd执行。[0107] 在本发明一个实施例中,第一执行模块230还用于判断当整车需求制动力矩F大于或等于电机反拖扭矩Fd时,整车需求制动力矩由电机反拖扭矩Fd及补充制动Fp共同执行。[0108] 第二执行模块240,用于判断当整车需求制动力矩大于或等于最大制动力时,计算除去ABS调整所需的制动力外的电机反拖扭矩,并使其作为基础制动力,整车需求制动力矩至少由基础制动力及补充制动力执行。[0109] 在本发明一个实施例中,第二执行模块240还用于获取当前可用的电机反拖扭矩Fd。[0110] 在本发明一个实施例中,第二执行模块240还用于计算除去ABS调整所需的制动力外的电机反拖扭矩,并使其作为基础制动力。[0111] 在本发明一个实施例中,当制动系统控制器确认可能会激活ABS后,可以请求降扭至n%*m2*g*μ(也即n%*F2max)的电机反拖扭矩,将其作为基础制动,剩余部分由气压制动等补充制动Fp来执行,以保证ABS的调节,此控制模式,可以与当前及前方道路的底面附着系数相关联,及时对反拖扭矩Fd进行降扭和增扭,提升驾驶舒适性。[0112] 在本发明一个实施例中,第二执行模块240还用于判断当基础制动力小于电机反拖扭矩Fd时,整车需求制动力矩F由基础制动力及补充制动Fp共同执行。[0113] 在本发明一个实施例中,第二执行模块240还用于判断当基础制动力大于或等于电机反拖扭矩Fd时,整车需求制动力矩F由电机反拖扭矩Fd及补充制动Fp共同执行。[0114] 在本发明一个实施例中,计算模块210、判断模块220、第一执行模块230、第二执行模块240能够同时集成于ECU或VCU中。[0115] 在本发明一个实施例中,通过上述装置,能够提前计算前方道路更准确的路面附着系数,通过监控制动踏板深度,在一定的减速度需求下,当ABS未激活时,可以直接采用电机反拖来执行制动需求,提高能量回收率;当ABS激活时,提前对电机反拖扭矩进行降扭作为基础制动,在提高能量回收率的同时,提升整车的驾驶舒适性与行驶安全性。[0116] 具体而言,上述实施例所提供的新能源汽车的能量回收装置,其实现原理及产生的技术效果与前述实施例中的新能源汽车的能量回收方法相同,为简要描述,装置实施例部分未提及之处,可参考前述方法实施例中相应内容。[0117] 如图3,对应于上述实施例中所提供的新能源汽车的能量回收方法,在本发明一个实施例中提供了一种电子设备,该电子设备包括:处理器310和存储器320。其中,存储器320存储有计算机程序,计算机程序在被处理器310运行时执行上述新能源汽车的能量回收方法。[0118] 在本发明一个实施例中,电子设备还包括:总线340和通信接口330,处理器310、通信接口330和存储器320通过总线340连接。处理器310用于执行存储器320中存储的可执行模块,例如计算机程序。[0119] 其中,存储器320可能包含高速随机存取存储器(RAM,RandomAccessMemory),也可能还包括非易失性存储器(non‑volatilememory),例如至少一个磁盘存储器。通过至少一个通信接口(可以是有线或者无线)实现该系统网元与至少一个其他网元之间的通信连接,可以使用互联网,广域网,本地网,城域网等。[0120] 其中,总线340可以是ISA(IndustryStandardArchitecture,工业标准体系结构)总线、PCI(PeripheralComponentInterconnect,外设部件互连标准)总线或EISA(ExtendedIndustryStandardArchitecture,扩展工业标准结构)总线等。所述总线340可以分为地址总线、数据总线、控制总线等。为便于表示,图3中仅用一个双向箭头表示,但并不表示仅有一根总线或一种类型的总线。[0121] 其中,存储器320用于存储程序,所述处理器310在接收到执行指令后,执行所述程序,前述本发明实施例任一实施例揭示的流过程定义的装置所执行的方法可以应用于处理器310中,或者由处理器310实现。[0122] 处理器310可能是一种集成电路芯片,具有信号的处理能力。在实现过程中,上述方法的各步骤可以通过处理器310中的硬件的集成逻辑电路或者软件形式的指令完成。上述的处理器310可以是通用处理器,包括中央处理器(CentralProcessingUnit,简称CPU)、网络处理器(NetworkProcessor,简称NP)等。还可以是数字信号处理器(DigitalSignalProcessing,简称DSP)、专用集成电路(ApplicationSpecificIntegratedCircuit,简称ASIC)、现成可编程门阵列(Field‑ProgrammableGateArray,简称FPGA)或者其他可编程逻辑器件、分立门或者晶体管逻辑器件、分立硬件组件。可以实现或者执行本发明实施例中的公开的各方法、步骤及逻辑框图。通用处理器可以是微处理器或者该处理器也可以是任何常规的处理器等。结合本发明实施例所公开的方法的步骤可以直接体现为硬件译码处理器执行完成,或者用译码处理器中的硬件及软件模块组合执行完成。软件模块可以位于随机存储器、闪存、只读存储器、可编程只读存储器或者电可擦写可编程存储器、寄存器等本领域成熟的存储介质中。该存储介质位于存储器320,处理器310读取存储器320中的信息,结合其硬件完成上述方法的步骤。[0123] 在本发明一个实施例中,提供了一种计算机可读存储介质,其中,计算机可读存储介质存储有计算机程序,计算机程序被处理器运行时执行上述实施例所述的新能源汽车的能量回收方法。[0124] 所属领域的技术人员可以清楚地了解到,为描述的方便和简洁,上述描述的系统具体工作过程,可以参考前述实施例中的对应过程,在此不再赘述。[0125] 本发明实施例所提供的新能源汽车的能量回收方法、装置、电子设备及计算机程序产品,包括存储了程序代码的计算机可读存储介质,所述程序代码包括的指令可用于执行前面方法实施例中所述的方法,具体实现可参照方法实施例,在此不再赘述。[0126] 尽管这里已经参考附图描述了示例实施例,应理解上述示例实施例仅仅是示例性的,并且不意图将本申请的范围限制于此。本领域普通技术人员可以在其中进行各种改变和修改,而不偏离本申请的范围和精神。所有这些改变和修改意在被包括在所附权利要求所要求的本申请的范围之内。[0127] 在此处所提供的说明书中,说明了大量具体细节。然而,能够理解,本申请的实施例可以在没有这些具体细节的情况下实践。在一些实例中,并未详细示出公知的方法、结构和技术,以便不模糊对本说明书的理解。[0128] 类似地,应当理解,为了精简本申请并帮助理解各个发明方面中的一个或多个,在对本申请的示例性实施例的描述中,本申请的各个特征有时被一起分组到单个实施例、图、或者对其的描述中。然而,并不应将该本申请的方法解释成反映如下意图:即所要求保护的本申请要求比在每个权利要求中所明确记载的特征更多的特征。更确切地说,如相应的权利要求书所反映的那样,其发明点在于可以用少于某个公开的单个实施例的所有特征的特征来解决相应的技术问题。因此,遵循具体实施方式的权利要求书由此明确地并入该具体实施方式,其中每个权利要求本身都作为本申请的单独实施例。[0129] 本领域的技术人员可以理解,除了特征之间相互排斥之外,可以采用任何组合对本说明书(包括伴随的权利要求、摘要和附图)中公开的所有特征以及如此公开的任何方法或者设备的所有过程或单元进行组合。除非另外明确陈述,本说明书(包括伴随的权利要求、摘要和附图)中公开的每个特征可以由提供相同、等同或相似目的替代特征来代替。
专利地区:江苏
专利申请日期:2023-08-21
专利公开日期:2024-09-06
专利公告号:CN116923104B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




