 产学研创新服务平台(全国)


智能座椅的控制方法、控制器、智能座椅及存储介质
更新时间:2026-11-01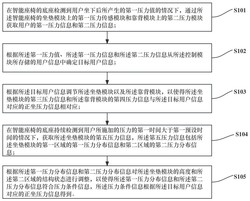 专利申请类型:发明专利;
地区:广东-深圳;
源自:深圳高价值专利检索信息库;
专利名称:智能座椅的控制方法、控制器、智能座椅及存储介质
专利类型:发明专利
专利申请号:CN202410942978.3
专利申请(专利权)人:深圳市西昊智能家具有限公司
权利人地址:广东省深圳市宝安区福海街道展城社区福园一路94号淯源工业园A栋101
专利发明(设计)人:罗慧平,沈立青,周军飞,李德春
专利摘要:本发明实施例提供了智能座椅的控制方法、控制器、智能座椅及存储介质,智能座椅的控制方法包括在智能座椅的底座检测到用户坐下后根据第一压力值、第一压力信息和第二压力信息确定目标用户信息;根据目标用户信息调节坐垫模块以及靠背模块,以使得坐垫模块的第三压力信息和靠背模块的第四压力信息与目标用户信息对应的正坐压力信息相对应;在智能座椅的底座持续检测到用户所施加的压力的第一时间大于第一预设时间的情况下,获取坐垫模块的第五压力信息,第五压力信息包括坐垫模块的第一区域的第一压力分布信息和第二区域的第二压力分布信息;根据第一压力分布信息和第二压力分布信息对坐垫模块的高度和第二区域的结构状态进行调整以满足用户需求。
主权利要求:
1.智能座椅的控制方法,其特征在于,所述方法包括:
在智能座椅的底座检测到用户坐下后所产生的第一压力值的情况下,通过所述智能座椅的坐垫模块上的第一压力传感模块和靠背模块上的第二压力模块获取用户的第一压力信息和第二压力信息;
根据所述第一压力值、所述第一压力信息和所述第二压力信息从控制模块所存储的用户信息中确定目标用户信息;
根据所述目标用户信息调节所述坐垫模块以及所述靠背模块,以使得所述坐垫模块的第三压力信息和所述靠背模块的第四压力信息与所述目标用户信息对应的正坐压力信息相对应;
在智能座椅的底座持续检测到用户所施加的压力的第一时间大于第一预设时间的情况下,获取所述坐垫模块的第五压力信息,所述第五压力信息包括所述坐垫模块的第一区域的第一压力分布信息和第二区域的第二压力分布信息;
根据所述第一压力分布信息和第二压力分布信息对所述坐垫模块的高度和所述第二区域的结构状态进行调整,以使得所述第一压力分布信息和所述第二压力分布信息符合压力条件信息,所述压力条件信息根据所述目标用户信息对应的正坐压力信息得到。
2.根据权利要求1所述的智能座椅的控制方法,其特征在于,所述坐垫模块包括多个平面分布的第一压力传感单元,所述第一压力信息包括根据受到压力的所述多个平面分布的第一压力传感单元所得到的第一受压区域信息,所述靠背模块包括在可移动的腰部支撑位上设置的第二压力传感单元和在可移动的颈部支撑位上设置的第三压力传感单元,所述第二压力信息包括所述第二压力传感单元的第一位置信息和所述第三压力传感单元的第二位置信息,所述根据所述第一压力值、所述第一压力信息和所述第二压力信息从所述控制模块所存储的用户信息中确定目标用户信息,包括:在所述第一压力值处于第一压力范围中、所述第一受压区域信息与第一用户受压区域信息的差值小于第一区域范围差值,且所述第一位置信息和所述第二位置信息之间的第一距离值与第一用户测量距离值的第一距离差值小于第一差值的情况下,从所述控制模块所存储的用户信息中确定目标用户信息,所述目标用户信息的正坐压力信息包括用户在正坐情况下所存储的第一用户压力值、所述第一用户受压区域信息和所述第一用户测量距离值,所述第一压力范围根据所述第一用户压力值和预设的压力参数计算得到确定。
3.根据权利要求2所述的智能座椅的控制方法,其特征在于,所述通过所述智能座椅的坐垫模块上的第一压力传感模块和靠背模块上的第二压力模块获取用户的第一压力信息和第二压力信息,包括:获取所述坐垫模块上的多个所述第一压力传感单元的受力信息;
根据多个所述第一压力传感单元的受力信息生成所述第一压力信息中的所述第一受压区域信息;
控制所述第二压力传感单元上下移动,并实时获取第二压力值以及所述第二压力值所对应的位置信息;
在获取的连续两个所述第二压力值的差值大于第二差值阈值的情况下,将两个所述第二压力值中数值较大的所述第二压力值所对应的位置信息确定为第一位置信息;
控制所述第三压力传感单元上下移动,并实时获取第三压力值以及所述第三压力值所对应的位置信息;
在获取的多个连续的所述第三压力值所连成的曲线为U字型的情况下,将多个连续的所述第三压力值中数值最小的第三压力值所对应的位置信息确定为第二位置信息;
将所述第一位置信息和所述第二位置信息进行差值计算,得到所述第二压力信息中的第一距离值。
4.根据权利要求3所述的智能座椅的控制方法,其特征在于,所述靠背模块上设置有用于调整所述靠背模块角度的调整角度单元,所述在智能座椅的底座检测到用户坐下后所产生的第一压力值的情况下,所述方法还包括:在所述第三压力传感单元所检测到的第三压力值小于第一压力阈值的情况下,控制所述调整角度单元向第一方向移动,以使得所述靠背模块和所述坐垫模块的夹角变小,直至所述第三压力传感单元所检测到的第三压力值达到第二压力阈值;和/或,在所述第三压力传感单元所检测到的第三压力值大于第三压力阈值,且所检测到的多个第三压力值呈上升趋势的情况下,控制所述调整角度单元向第二方向移动,以使得所述靠背模块和所述坐垫模块的夹角变大,直至所述第三压力传感单元所检测到的第三压力值下降至所述第二压力阈值。
5.根据权利要求2所述的智能座椅的控制方法,其特征在于,所述目标用户信息还包括用户在正坐情况下所存储的第一坐垫高度值、第一靠背角度值、所述腰部支撑位的第一腰部位置信息和所述颈部支撑位的第一颈部位置信息,所述根据所述目标用户信息调节所述坐垫模块以及所述靠背模块,包括:根据所述目标用户信息控制所述坐垫模块向上或者向下移动,以使所述坐垫模块的高度达到所述第一坐垫高度值;
根据所述目标用户信息控制所述靠背模块向第一方向或者第二方向移动,以使所述靠背模块与所述坐垫模块之间的夹角达到所述第一靠背角度值;
根据所述目标用户信息分别对所述腰部支撑位的位置和所述颈部支撑位的位置进行调整,以使所述腰部支撑位到达所述第一腰部位置信息所对应的位置、所述颈部支撑位到达所述第一颈部位置信息所对应的位置。
6.根据权利要求5所述的智能座椅的控制方法,其特征在于,所述方法还包括:
获取所述坐垫模块的第三压力信息和所述靠背模块的第四压力信息;
在所述第三压力信息和所述第四压力信息与所述目标用户信息对应的正坐压力信息相对应的情况下,不对所述坐垫模块、所述靠背模块、所述腰部支撑位和所述颈部支撑位进行调整;
在所述第三压力信息和所述第四压力信息与所述目标用户信息对应的正坐压力信息不对应的情况下,继续对所述坐垫模块、所述靠背模块、所述腰部支撑位和所述颈部支撑位进行调整,直至所述坐垫模块的第三压力信息和所述靠背模块的第四压力信息与所述目标用户信息对应的正坐压力信息相对应。
7.根据权利要求1所述的智能座椅的控制方法,其特征在于,所述坐垫模块还包括升降气缸单元和设置在所述第二区域中的结构状态调整单元,所述结构状态调整单元包括正常支撑力状态和低支撑力状态,所述低支撑力状态对用户腿部支撑力比所述正常支撑力状态对用户腿部支撑力小,所述第一压力分布信息包括第一压力区域面积和第一压力区域压力均值,所述第二压力分布信息包括第二压力区域面积和第二压力区域压力均值,所述根据所述第一压力分布信息和第二压力分布信息对所述坐垫模块的高度和所述第二区域的结构状态进行调整,以使得所述第一压力分布信息和第二压力分布信息符合压力条件信息,包括:在所述第一压力区域面积大于所述压力条件信息中的第一预设面积,所述第二压力区域面积大于所述压力条件信息中的第二预设面积,且,所述第二压力区域压力均值大于第一压力区域压力均值的情况下,调低所述坐垫模块的高度,并将所述结构状态调整单元从所述正常支撑力状态调整至所述低支撑力状态,以减小所述第一压力区域面积、所述第二压力区域面积、所述第二压力区域压力均值与第一压力区域压力均值之间的均值差值。
8.一种智能座椅的控制器,其特征在于,包括:存储器、处理器及存储在存储器上并可在处理器上运行的计算机程序,所述处理器执行所述计算机程序时实现权利要求1‑7任意一项所述的智能座椅的控制方法。
9.一种智能座椅,其特征在于,包括:权利要求8所述的智能座椅的控制器。
10.一种计算机存储介质,其特征在于,所述计算机存储介质存储有计算机可执行指令,所述计算机可执行指令用于执行权利要求1‑7任意一项所述的智能座椅的控制方法。 说明书 : 智能座椅的控制方法、控制器、智能座椅及存储介质技术领域[0001] 本发明涉及但不限于数据处理技术领域,尤其涉及智能座椅的控制方法、控制器、智能座椅及存储介质。背景技术[0002] 随着人们生活水平的提高,人们对于椅子的健康和舒适度要求也相应提高,传统的椅子每次使用时都需要用户对椅子进行调整,而且在调整之后无法根据用户实际需求进行调整,传统的椅子存在无法满足当前用户对于舒适度、使用便利等多方面的需求的问题。发明内容[0003] 以下是对本文详细描述的主题的概述。本概述并非是为了限制权利要求的保护范围。[0004] 本发明实施例的主要目的在于提出智能座椅的控制方法、控制器、智能座椅及存储介质,能够减少用户对椅子的调整时间,并能够减缓用户的久坐麻痹问题,有效提高用户体验感知。[0005] 第一方面,本发明实施例提供了智能座椅的控制方法,包括:[0006] 在智能座椅的底座检测到用户坐下后所产生的第一压力值的情况下,通过所述智能座椅的坐垫模块上的第一压力传感模块和靠背模块上的第二压力模块获取用户的第一压力信息和第二压力信息;[0007] 根据所述第一压力值、所述第一压力信息和所述第二压力信息从控制模块所存储的用户信息中确定目标用户信息;[0008] 根据所述目标用户信息调节所述坐垫模块以及所述靠背模块,以使得所述坐垫模块的第三压力信息和所述靠背模块的第四压力信息与所述目标用户信息对应的正坐压力信息相对应;[0009] 在智能座椅的底座持续检测到用户所施加的压力的第一时间大于第一预设时间的情况下,获取所述坐垫模块的第五压力信息,所述第五压力信息包括所述坐垫模块的第一区域的第一压力分布信息和第二区域的第二压力分布信息;[0010] 根据所述第一压力分布信息和第二压力分布信息对所述坐垫模块的高度和所述第二区域的结构状态进行调整,以使得所述第一压力分布信息和所述第二压力分布信息符合压力条件信息,所述压力条件信息根据所述目标用户信息对应的正坐压力信息得到。[0011] 在一些可选的实施例中,所述坐垫模块包括多个平面分布的第一压力传感单元,所述第一压力信息包括根据受到压力的所述多个平面分布的第一压力传感单元所得到的第一受压区域信息,所述靠背模块包括在可移动的腰部支撑位上设置的第二压力传感单元和在可移动的颈部支撑位上设置的第三压力传感单元,所述第二压力信息包括所述第二压力传感单元的第一位置信息和所述第三压力传感单元的第二位置信息,所述根据所述第一压力值、所述第一压力信息和所述第二压力信息从所述控制模块所存储的用户信息中确定目标用户信息,包括:[0012] 在所述第一压力值处于第一压力范围中、所述第一受压区域信息与第一用户受压区域信息的差值小于第一区域范围差值,且所述第一位置信息和所述第二位置信息之间的第一距离值与第一用户测量距离值的第一距离差值小于第一差值的情况下,从所述控制模块所存储的用户信息中确定目标用户信息,所述目标用户信息的正坐压力信息包括用户在正坐情况下所存储的第一用户压力值、所述第一用户受压区域信息和所述第一用户测量距离值,所述第一压力范围根据所述第一用户压力值和预设的压力参数计算得到确定。[0013] 在一些可选的实施例中,所述通过所述智能座椅的坐垫模块上的第一压力传感模块和靠背模块上的第二压力模块获取用户的第一压力信息和第二压力信息,包括:[0014] 获取所述坐垫模块上的多个所述第一压力传感单元的受力信息;[0015] 根据多个所述第一压力传感单元的受力信息生成所述第一压力信息中的所述第一受压区域信息;[0016] 控制所述第二压力传感单元上下移动,并实时获取第二压力值以及所述第二压力值所对应的位置信息;[0017] 在获取的连续两个所述第二压力值的差值大于第二差值阈值的情况下,将两个所述第二压力值中数值较大的所述第二压力值所对应的位置信息确定为第一位置信息;[0018] 控制所述第三压力传感单元上下移动,并实时获取第三压力值以及所述第三压力值所对应的位置信息;[0019] 在获取的多个连续的所述第三压力值所连成的曲线为U字型的情况下,将多个连续的所述第三压力值中数值最小的第三压力值所对应的位置信息确定为第二位置信息;[0020] 将所述第一位置信息和所述第二位置信息进行差值计算,得到所述第二压力信息中的第一距离值。[0021] 在一些可选的实施例中,所述靠背模块上设置有用于调整所述靠背模块角度的调整角度单元,所述在智能座椅的底座检测到用户坐下后所产生的第一压力值的情况下,所述方法还包括:[0022] 在所述第三压力传感单元所检测到的第三压力值小于第一压力阈值的情况下,控制所述调整角度单元向第一方向移动,以使得所述靠背模块和所述坐垫模块的夹角变小,直至所述第三压力传感单元所检测到的第三压力值达到第二压力阈值;和/或,[0023] 在所述第三压力传感单元所检测到的第三压力值大于第三压力阈值,且所检测到的多个第三压力值呈上升趋势的情况下,控制所述调整角度单元向第二方向移动,以使得所述靠背模块和所述坐垫模块的夹角变大,直至所述第三压力传感单元所检测到的第三压力值下降至所述第二压力阈值。[0024] 在一些可选的实施例中,所述目标用户信息还包括用户在正坐情况下所存储的第一坐垫高度值、第一靠背角度值、所述腰部支撑位的第一腰部位置信息和所述颈部支撑位的第一颈部位置信息,所述根据所述目标用户信息调节所述坐垫模块以及所述靠背模块,包括:[0025] 根据所述目标用户信息控制所述坐垫模块向上或者向下移动,以使所述坐垫模块的高度达到所述第一坐垫高度值;[0026] 根据所述目标用户信息控制所述靠背模块向第一方向或者第二方向移动,以使所述靠背模块与所述坐垫模块之间的夹角达到所述第一靠背角度值;[0027] 根据所述目标用户信息分别对所述腰部支撑位的位置和所述颈部支撑位的位置进行调整,以使所述腰部支撑位到达所述第一腰部位置信息所对应的位置、所述颈部支撑位到达所述第一颈部位置信息所对应的位置。[0028] 在一些可选的实施例中,所述方法还包括:[0029] 获取所述坐垫模块的第三压力信息和所述靠背模块的第四压力信息;[0030] 在所述第三压力信息和所述第四压力信息与所述目标用户信息对应的正坐压力信息相对应的情况下,不对所述坐垫模块、所述靠背模块、所述腰部支撑位和所述颈部支撑位进行调整;[0031] 在所述第三压力信息和所述第四压力信息与所述目标用户信息对应的正坐压力信息不对应的情况下,继续对所述坐垫模块、所述靠背模块、所述腰部支撑位和所述颈部支撑位进行调整,直至所述坐垫模块的第三压力信息和所述靠背模块的第四压力信息与所述目标用户信息对应的正坐压力信息相对应。[0032] 在一些可选的实施例中,所述坐垫模块还包括升降气缸单元和设置在所述第二区域中的结构状态调整单元,所述结构状态调整单元包括正常支撑力状态和低支撑力状态,所述低支撑力状态对用户腿部支撑力比所述正常支撑力状态对用户腿部支撑力小,所述第一压力分布信息包括第一压力区域面积和第一压力区域压力均值,所述第二压力分布信息包括第二压力区域面积和第二压力区域压力均值,所述根据所述第一压力分布信息和第二压力分布信息对所述坐垫模块的高度和所述第二区域的结构状态进行调整,以使得所述第一压力分布信息和第二压力分布信息符合压力条件信息,包括:[0033] 在所述第一压力区域面积大于所述压力条件信息中的第一预设面积,所述第二压力区域面积大于所述压力条件信息中的第二预设面积,且,所述第二压力区域压力均值大于第一压力区域压力均值的情况下,调低所述坐垫模块的高度,并将所述结构状态调整单元从所述正常支撑力状态调整至所述低支撑力状态,以减小所述第一压力区域面积、所述第二压力区域面积、所述第二压力区域压力均值与第一压力区域压力均值之间的均值差值。[0034] 第二方面,本发明实施例提供了一种智能座椅的控制器,包括:存储器、处理器及存储在存储器上并可在处理器上运行的计算机程序,所述处理器执行所述计算机程序时实现第一方面所述的智能座椅的控制方法。[0035] 第三方面,本发明实施例提供了一种智能座椅,包括上述第二方面所涉及到的控制器。[0036] 第四方面,计算机存储介质,存储有计算机可执行指令,所述计算机可执行指令用于执行第一方面所述的智能座椅的控制方法。[0037] 本发明有益效果包括:在智能座椅的底座检测到用户坐下后所产生的第一压力值的情况下,通过智能座椅的坐垫模块上的第一压力传感模块和靠背模块上的第二压力模块获取用户的第一压力信息和第二压力信息;进而根据第一压力值、第一压力信息和第二压力信息从控制模块所存储的用户信息中确定目标用户信息,再根据目标用户信息调节坐垫模块以及靠背模块,以使得坐垫模块的第三压力信息和靠背模块的第四压力信息与目标用户信息对应的正坐压力信息相对应;从而可以实现智能座椅的个性化调节,提高用户的舒适度和体验感。在智能座椅的底座持续检测到用户所施加的压力的第一时间大于第一预设时间的情况下,即用户持续坐的时间比较长,有很大可能会出现坐姿变化,如坐姿前倾、小腿与大腿的夹角小于90度等情况,这些情况都会导致用户的重心往前移,从而出现大腿被坐垫模块挤压的情况,从而会出现大腿麻痹的问题,那么此时获取坐垫模块的第五压力信息,第五压力信息包括坐垫模块的第一区域的第一压力分布信息和第二区域的第二压力分布信息;进而根据第一压力分布信息和第二压力分布信息对坐垫模块的高度和第二区域的结构状态进行调整,以使得第一压力分布信息和第二压力分布信息符合压力条件信息,进而可通过持续监测用户施加的压力并相应调整智能座椅结构状态,可以确保智能座椅在使用过程中始终保持符合人体工程学的姿势,减少使用者的不适感。解决了传统的椅子存在无法满足当前用户对于舒适度、使用便利等多方面的需求的问题,也能够减少用户对椅子的调整时间,并能够减缓用户的久坐麻痹问题,有效提高用户体验感知。[0038] 本发明的其它特征和优点将在随后的说明书中阐述,并且,部分地从说明书中变得显而易见,或者通过实施本发明而了解。本发明的目的和其他优点可通过在说明书、权利要求书以及附图中所特别指出的结构来实现和获得。附图说明[0039] 图1是本发明实施例提供的一种智能座椅的控制方法的流程示意图;[0040] 图2是本发明实施例提供的一种第一压力传感单元的分布示意图;[0041] 图3是本发明实施例提供的另一种第一压力传感单元的分布示意图;[0042] 图4是本发明实施例提供的一种智能座椅的控制器的结构示意框图。具体实施方式[0043] 为了使本发明的目的、技术方案及优点更加清楚明白,以下结合附图及实施例,对本发明进行进一步详细说明。应当理解,此处所描述的具体实施例仅用以解释本发明,并不用于限定本发明。[0044] 需要说明的是,虽然在装置示意图中进行了功能模块划分,在流程图中示出了逻辑顺序,但是在某些情况下,可以以不同于装置中的模块划分,或流程图中的顺序执行所示出或描述的步骤。说明书、权利要求书或上述附图中的术语“第一”、“第二”等是用于区别类似的对象,而不必用于描述特定的顺序或先后次序。[0045] 随着生活水平提高,人们对椅子的健康和舒适度要求也提高了。传统椅子需要用户每次使用时进行手动调整,调整后当用户的坐姿发生改变时,之前调整的结果无法满足当前坐姿的需求,进而用户身体可能出现麻痹的问题,进而用户的舒适度降低,因此,相关技术中无法根据用户实际需求进行调整,存在无法满足用户舒适度和使用便利性需求的问题。[0046] 为解决上述存在的问题,本申请提供一种智能座椅的控制方法、控制器、智能座椅及存储介质。[0047] 在本申请中,提供了一种智能座椅的控制方法、控制器、智能座椅及存储介质,在下面的实施例中逐一进行详细说明。[0048] 如图1所示,图1是本发明一个实施例提供的用于执行智能座椅的控制方法的流程图,该智能座椅的控制方法包括但不限于有以下步骤:[0049] 步骤S101、在智能座椅的底座检测到用户坐下后所产生的第一压力值的情况下,通过智能座椅的坐垫模块上的第一压力传感模块和靠背模块上的第二压力模块获取用户的第一压力信息和第二压力信息。[0050] 示例性地,在智能座椅的底座安装有压力传感器,进而当用户坐在智能座椅时压力传感器可以检测到用户坐下后所产生的第一压力值,进而在获得用户坐下后所产生的第一压力值的情况下,智能座椅的坐垫模块上的第一压力传感模块检测获得用户对应的第一压力信息,以及智能座椅的靠背模块上的第二压力传感模块进行检测获得用户对应的第二压力信息。[0051] 示例性地,第一压力传感模块可以是一种传感器装置,通常使用压电元件、应变片或者压阻等技术来检测和量化施加在其上的压力,可以通过测量用户对其表面的压力来转换成电信号或其他形式的信号输出进而获得第一压力信息。同理,第二压力传感模块也可以是一种传感器装置,通常使用压电元件、应变片或者压阻等技术来检测和量化施加在其上的压力,可以通过测量用户对其表面的压力来转换成电信号或其他形式的信号输出进而获得第二压力信息。[0052] 需要说明的是,本申请对第一压力传感模块和第二压力传感模块的具体形式不做限制,可根据实际需求自行选择。[0053] 示例性地,第一压力信息用于表征用户在坐垫模块中的压力分布情况,第二压力信息用于表征用户在靠背模块中的压力分布情况,可以帮助智能座椅确定用户的坐姿,以便进行相应的座椅调整。第一压力信息包括但不限于用户在坐垫模块中的位置信息、用户的坐姿信息以及用户所产生的压力信息;第二压力信息包括但不限于用户在靠背模块中的倚靠位置信息、用户的倚靠面积信息以及用户所产生的压力信息等等。[0054] 步骤S102、根据第一压力值、第一压力信息和第二压力信息从控制模块所存储的用户信息中确定目标用户信息。[0055] 示例性地,在控制模块中存储用户信息,包括用户名称以及该用户名称对应的用户坐下所产生的用户压力值、用户在坐垫模块下对应的坐垫压力信息以及用户在靠背模块下对应的靠背压力信息,进而将第一压力值与用户信息中的用户压力值进行相似度计算获得第一相似值、将第一压力信息与用户信息中的坐垫压力信息进行相似度计算获得第二相似值以及将第二压力信息与用户信息中的靠背压力信息进行相似度计算获得第三相似值,进而将第一相似值、第二相似值和第三相似值进行求和,并将求和结果最大时对应的用户信息确定为目标用户信息。[0056] 示例性地,第一压力值可以用于表明用户在智能座椅中对应的重力信息,第一压力信息可以表明用户在智能座椅的坐垫模块下对应的臀部放置信息,第二压力信息可以表明用户在智能座椅的靠背模块下对应的颈椎和腰椎的放置信息,进而根据第一压力信息和第二压力信息确定用户对应的上半身长度,进而根据上半身长度和第一压力值确定对应用户,进而获得对应用户的目标用户信息。[0057] 此外,在根据第一压力信息和第二压力信息确定用户对应的上半身长度时,还需要根据第二压力信息对应的分布范围确定用户在靠背模块下是否处于弯曲状态,当处于弯曲状态时,则计算上半身长度后需要进行放大以保证计算上半身长度的准确性。[0058] 例如,在第二压力信息中用户的颈椎并未紧挨靠背模块,则此时在根据第一压力信息和第二压力信息确定用户对应的上半身长度A1时,需要将上半身长度A1乘以预设系数后,以确定为用户对应的上半身长度A2,其中,将上半身长度A1可以乘以1.2或者乘以1.15等,可根据实际经验确定当用户颈椎未靠近靠背模式时身体处于弯曲状态得到的上半身长度乘以多少时可以得到用户真实的上半身长度。在第二压力信息中用户的颈椎紧挨靠背模块,则可根据第一压力信息和第二压力信息确定用户对应的上半身长度A3。[0059] 因此,根据第一压力信息和第二压力信息确定用户上半身状态后计算用户对应的上半身长度,进而根据上半身长度和第一压力值确定目标用户信息。[0060] 在一些实施方式中,坐垫模块包括多个平面分布的第一压力传感单元,第一压力信息包括根据受到压力的多个平面分布的第一压力传感单元所得到的第一受压区域信息,靠背模块包括在可移动的腰部支撑位上设置的第二压力传感单元和在可移动的颈部支撑位上设置的第三压力传感单元,第二压力信息包括第二压力传感单元的第一位置信息和第三压力传感单元的第二位置信息,根据第一压力值、第一压力信息和第二压力信息从控制模块所存储的用户信息中确定目标用户信息,包括:在第一压力值处于第一压力范围中、第一受压区域信息与第一用户受压区域信息的差值小于第一区域范围差值,且第一位置信息和第二位置信息之间的第一距离值与第一用户测量距离值的第一距离差值小于第一差值的情况下,从控制模块所存储的用户信息中确定目标用户信息,目标用户信息的正坐压力信息包括用户在正坐情况下所存储的第一用户压力值、第一用户受压区域信息和第一用户测量距离值,第一压力范围根据第一用户压力值和预设的压力参数计算得到确定。[0061] 示例性地,智能座椅的坐垫模块中包括多个平面分布的第一压力传感单元,第一压力传感单元越小越能精细地确定用户在坐垫模块中的位置区域信息,如图2和图3所示,当第一压力传感单元越小时,越能准确获得用户在坐垫模块中的位置区域信息。第一压力信息包括根据受到压力的多个平面分布的第一压力传感单元所得到的第一受压区域信息,也即,第一压力信息为用户在坐垫模块中的位置区域信息。[0062] 示例性地,智能座椅的靠背模块中包括在可移动的腰部支撑位上设置的第二压力传感单元和在可移动的颈部支撑位上设置的第三压力传感单元,当用户的腰部倚靠在第二压力传感单元时,可以根据第二压力传感单元对应的变形位置确定用户在第二压力传感单元产生压力的第一位置信息,以及当用户的颈部倚靠在第三压力传感单元时,可以根据第三压力传感单元对应的变形位置确定用户在第三压力传感单元产生压力的第二位置信息,进而根据第二压力传感单元的第一位置信息和第三压力传感单元的第二位置信息获得第二压力信息。也即,第二压力信息包括第二压力传感单元的第一位置信息和第三压力传感单元的第二位置信息。[0063] 示例性地,判断第一压力值是否处于第一压力范围,当第一压力值处于第一压力范围时,则表明此时是用户在使用智能座椅;当第一压力值不处于第一压力范围时,则表明此时是非用户在使用智能座椅。第一压力范围可根据用户经验或者专家经验进行设置,第一压力范围还可用户对应的第一用户压力值和预设的压力参数进行相乘后得到上限和下限,进而根据上限和下限组成第一压力范围。[0064] 示例性地,当第一压力值处于第一压力范围时,则计算第一受压区域信息与控制模块中存储用户信息的第一用户受压区域信息之间的差值,并判断差值是否小于第一区域范围差值。同时,还需要计算第一位置信息和第二位置信息之间的第一距离值,进而计算第一距离值与控制模块中存储用户信息的第一用户测量距离值之间的第一距离差值,最后判断第一距离差值是否小于第一差值。若上述条件都满足,则将控制模块中存储的满足上述条件的用户信息确定为目标用户信息。[0065] 示例性地,目标用户信息的正坐压力信息包括用户在正坐情况下所存储的第一用户压力值、第一用户受压区域信息和第一用户测量距离值,进而在获得智能座椅上对应用户的用户信息后与控制模块中存储的信息进行差值计算,从而获得目标用户信息。[0066] 具体地,通过多个平面分布的第一压力传感单元可以精确获得用户对应的第一受压区域信息,以及利用第二压力传感单元获得第一位置信息和第三压力传感单元的第二位置信息,结合第一压力值,可以从控制模块存储的用户信息中精准确定目标用户信息。这有助于系统更好地理解用户的习惯和需求,为用户提供更加个性化的座椅支撑和调整。[0067] 在一些实施方式中,通过智能座椅的坐垫模块上的第一压力传感模块和靠背模块上的第二压力模块获取用户的第一压力信息和第二压力信息,包括:获取坐垫模块上的多个第一压力传感单元的受力信息;根据多个第一压力传感单元的受力信息生成第一压力信息中的第一受压区域信息;控制第二压力传感单元上下移动,并实时获取第二压力值以及第二压力值所对应的位置信息;在获取的连续两个第二压力值的差值大于第二差值阈值的情况下,将两个第二压力值中数值较大的第二压力值所对应的位置信息确定为第一位置信息;控制第三压力传感单元上下移动,并实时获取第三压力值以及第三压力值所对应的位置信息;在获取的多个连续的第三压力值所连成的曲线为U字型的情况下,将多个连续的第三压力值中数值最小的第三压力值所对应的位置信息确定为第二位置信息;将第一位置信息和第二位置信息进行差值计算,得到第二压力信息中的第一距离值。[0068] 示例性地,获取坐垫模块上的多个第一压力传感单元的受力信息,根据受力信息获得边界信息,进而根据边界信息生成对应的第一受压区域信息。[0069] 示例性地,控制第二压力传感单元上下移动,并实时获取第二压力值及第二压力值对应的位置信息。当连续两个第二压力值之间的差值大于第二差值阈值时,确定数值较大的第二压力值所对应的位置信息为第一位置信息。[0070] 示例性地,控制第三压力传感单元上下移动,并实时获取第三压力值及第三压力值对应的位置信息。将多个连续的第三压力值在坐标轴上展示,水平坐标为位置信息,垂直坐标为第三压力值,当多个连续的第三压力值连成的曲线为U字型时,确定数值最小的第三压力值所对应的位置信息为第二位置信息。[0071] 示例性地,在获得第一位置信息和第二位置信息之后,计算第一位置信息和第二位置信息的差值确定为第二压力信息中的第一距离值。[0072] 具体地,通过实时获取多个第一压力传感单元的受力信息,并根据这些信息生成第一受压区域信息,可以实现对座椅的精准调整。这样,座椅可以根据用户在不同部位的压力情况进行相应的调整,提供更加贴合用户需求的支撑。控制第二压力传感单元和第三压力传感单元上下移动,并实时获取压力值及其位置信息,可以监测用户的动态姿势变化。这有助于系统更好地理解用户的姿势需求,更能准确获得用户信息,为后续准确识别目标用户信息提供支撑。[0073] 在一些实施方式中,靠背模块上设置有用于调整靠背模块角度的调整角度单元,在智能座椅的底座检测到用户坐下后所产生的第一压力值的情况下,方法还包括:在第三压力传感单元所检测到的第三压力值小于第一压力阈值的情况下,控制调整角度单元向第一方向移动,以使得靠背模块和坐垫模块的夹角变小,直至第三压力传感单元所检测到的第三压力值达到第二压力阈值;和/或,在第三压力传感单元所检测到的第三压力值大于第三压力阈值,且所检测到的多个第三压力值呈上升趋势的情况下,控制调整角度单元向第二方向移动,以使得靠背模块和坐垫模块的夹角变大,直至第三压力传感单元所检测到的第三压力值下降至第二压力阈值。[0074] 示例性地,靠背模块上设置有用于调整靠背模块角度的调整角度单元,进而可根据用户需求调整靠背模块的角度,更能满足用户多种使用需求。调整角度单元可以是由电机、传动系统和控制器等组成的电动调节装置,也可以是利用气动缸或气动系统,通过气流控制来调整座椅的角度的气动调节装置。调整角度单元本申请不做限制,可根据实际需求自行设置。[0075] 示例性地,在智能座椅的底座检测到用户坐下后所产生的第一压力值的情况下,获取第三压力传感单元的第三压力值,如果第三压力值小于设定的第一压力阈值,就控制调整角度单元向第一方向移动,以使得靠背模块和坐垫模块的夹角变小,直到第三压力传感单元对应的第三压力值满足第二压力阈值。[0076] 示例性地,如果第三压力值大于设定的第三压力阈值,并且检测到多个连续的第三压力值呈上升趋势,则控制调整角度单元向第二方向移动,以使得靠背模块和坐垫模块的夹角变大,直到第三压力值下降至第二压力阈值为止。[0077] 示例性地,在调整角度单元调整靠背模块过程中,实时获取第三压力传感单元对应的第三压力值。从而通过在第一方向和或第二方向上的调节,使得第三压力传感单元对应的第三压力值满足第二压力阈值。[0078] 具体地,控制调整角度单元向第一方向和或第二方向移动,使得靠背模块和坐垫模块的夹角变化,可以更好地支撑用户的腰部和背部,提升坐姿的舒适性和支撑感。有助于适应用户可能出现的身体姿势变化,保持良好的坐姿姿势,提升用户的舒适度和使用体验。[0079] 步骤S103、根据目标用户信息调节坐垫模块以及靠背模块,以使得坐垫模块的第三压力信息和靠背模块的第四压力信息与目标用户信息对应的正坐压力信息相对应。[0080] 示例性地,目标用户信息的正坐压力信息包括用户在正坐情况下所存储的第一用户压力值、第一用户受压区域信息和第一用户测量距离值,进而根据目标用户信息中的正坐压力信息,通过调节坐垫模块和靠背模块之间的相对位置,当坐垫模块的第三压力信息和靠背模块的第四压力信息与目标用户信息对应的正坐压力信息相对应时,表明座椅提供了适当的支撑和舒适度。在调节过程中,需要实时监测坐垫模块和靠背模块的压力信息,并与目标用户信息进行比较。根据实时监测到的压力信息,不断调整坐垫模块和靠背模块,直至它们与目标用户信息对应的正坐压力信息相匹配。[0081] 在一些实施方式中,目标用户信息还包括用户在正坐情况下所存储的第一坐垫高度值、第一靠背角度值、腰部支撑位的第一腰部位置信息和颈部支撑位的第一颈部位置信息,根据目标用户信息调节坐垫模块以及靠背模块,包括:根据目标用户信息控制坐垫模块向上或者向下移动,以使坐垫模块的高度达到第一坐垫高度值;根据目标用户信息控制靠背模块向第一方向或者第二方向移动,以使靠背模块与坐垫模块之间的夹角达到第一靠背角度值;根据目标用户信息分别对腰部支撑位的位置和颈部支撑位的位置进行调整,以使腰部支撑位到达第一腰部位置信息所对应的位置、颈部支撑位到达第一颈部位置信息所对应的位置。[0082] 示例性地,目标用户信息还包括用户在正坐情况下所存储的第一坐垫高度值、第一靠背角度值、腰部支撑位的第一腰部位置信息和颈部支撑位的第一颈部位置信息。[0083] 示例性地,根据目标用户信息中的第一坐垫高度值控制坐垫模块向上或向下移动以达到第一坐垫高度值;对于靠背模块,向第一方向或第二方向移动以调整靠背模块与坐垫模块之间的夹角,以使靠背模块与坐垫模块之间的夹角达到第一靠背角度值。[0084] 示例性地,根据目标用户信息中的第一腰部位置信息调整腰部支撑位的位置,包括腰部支撑位的高度和腰部支撑位的倾斜角度,以使腰部支撑位到达第一腰部位置信息所对应的位置。[0085] 示例性地,根据目标用户信息中的第一颈部位置信息调整颈部支撑位的位置,包括颈部支撑位的高度和颈部支撑位的倾斜角度,以使颈部支撑位到达第一颈部位置信息所对应的位置。[0086] 此外,在上述每个调整过程中,需要实时监测坐垫模块、靠背模块以及支撑位的位置,以确保它们达到目标位置。[0087] 具体地,通过根据目标用户信息调整座椅各部分的位置和角度,可以提供更加个性化的舒适体验。不同用户可能有不同的身体特征和偏好,根据其需求进行调整可以提高坐姿的舒适度和支撑感。[0088] 在一些实施方式中,方法还包括:获取坐垫模块的第三压力信息和靠背模块的第四压力信息;在第三压力信息和第四压力信息与目标用户信息对应的正坐压力信息相对应的情况下,不对坐垫模块、靠背模块、腰部支撑位和颈部支撑位进行调整;在第三压力信息和第四压力信息与目标用户信息对应的正坐压力信息不对应的情况下,继续对坐垫模块、靠背模块、腰部支撑位和颈部支撑位进行调整,直至坐垫模块的第三压力信息和靠背模块的第四压力信息与目标用户信息对应的正坐压力信息相对应。[0089] 示例性地,获取坐垫模块对应的第三压力信息和靠背模块对应的第四压力信息,若第三压力信息和第四压力信息与目标用户信息对应的正坐压力信息相对应的情况下则不需要对坐垫模块、靠背模块、腰部支撑位和颈部支撑位进行调整。[0090] 示例性地,在第三压力信息和第四压力信息与目标用户信息对应的正坐压力信息不对应的情况下,则需要继续对坐垫模块、靠背模块、腰部支撑位和颈部支撑位进行调整,并获得调整后坐垫模块对应的第三压力信息和靠背模块对应的第四压力信息,进而继续将调整后坐垫模块对应的第三压力信息和靠背模块对应的第四压力信息与目标用户信息对应的正坐压力信息相比较,直至调整后坐垫模块对应的第三压力信息和靠背模块对应的第四压力信息与目标用户信息对应的正坐压力信息相对应。[0091] 具体地,通过根据压力信息不断进行调整,使坐垫模块、靠背模块、腰部支撑位和颈部支撑位的压力信息与目标用户信息对应的正坐压力信息相匹配,根据压力信息进行自动调整的方式使座椅更加智能化,用户无需手动调整即可获得符合自身需求的座椅支撑和舒适度。这种智能化体验提升了产品的竞争力和用户满意度。[0092] 步骤S104、在智能座椅的底座持续检测到用户所施加的压力的第一时间大于第一预设时间的情况下,获取坐垫模块的第五压力信息,第五压力信息包括坐垫模块的第一区域的第一压力分布信息和第二区域的第二压力分布信息。[0093] 示例性地,当用户久坐不动时会出现身体局部麻痹的问题,因此,智能座椅的底座持续检测到用户所施加的压力的第一时间大于第一预设时间的情况下,会获取坐垫模块的第五压力信息,第五压力信息包括坐垫模块的第一区域的第一压力分布信息和第二区域的第二压力分布信息,其中,第一区域可以指用户臀部和大腿对应的区域,第二区域可以指用户小腿与智能座椅紧挨着的区域。[0094] 需要说明的是,第一区域可以是坐垫模块靠近背靠模块的区域,第一区域用于承托用户臀部和靠近臀部的部分大腿;第二区域可以是坐垫模块远离背靠模块的区域,第二区域可以指的是用户小腿和靠近小腿的部分大腿与智能座椅触碰的区域。[0095] 步骤S105、根据第一压力分布信息和第二压力分布信息对坐垫模块的高度和第二区域的结构状态进行调整,以使得第一压力分布信息和第二压力分布信息符合压力条件信息,压力条件信息根据目标用户信息对应的正坐压力信息得到。[0096] 需要说明的是,坐垫的第二区域的结构可以包括软垫结构和设置在软垫结构中的支撑结构,支撑结构可以是伸缩结构,伸缩结构用于支撑,材料相对较硬,软垫结构与人体接触,以缓冲人的大腿压力;或者支撑结构可以是摇摆结构,以根据用户坐姿大腿的姿态进行转动调整;支撑结构还可以是分段的结构,可以根据大腿的压力进行调整,形变成一个或者两个U型结构。支撑结构的形状还可以是其他结构,本实施例对其不作具体限定。[0097] 示例性地,根据第一区域对应的第一压力分布信息中不同受力位置和受力大小不同,以及第二区域对应的第二压力分布信息中不同受力位置和受力大小不同,可以确定用户当前姿势,进而根据历史经验或者专家经验确定用户当前姿势进行调整后较为舒适的用户后续姿势,再根据用户后续姿势确定压力条件信息,进而根据第一压力分布信息和第二压力分布信息确定调整至压力条件信息时所需调整的方式,从而根据所需调整的方式对坐垫模块的高度和第二区域的结构状态进行调整,以解决用户长时间保持一个姿势而导致的身体局部麻痹的问题。[0098] 例如,当第一区域对应的第一压力分布信息中受力位置主要位于第一区域的右侧,并且第二区域对应的第一压力分布信息中受力位置只存在一个受力区域,则可知用户当前姿势为左腿翘在右腿上的姿势;因此为解决用户长时间保持一个姿势而导致的身体局部麻痹的问题,此时,可以将第二区域进行轻轻抬起以使得用户放下左腿调整为用户后续姿势如坐姿端正或者右腿翘在左腿上的姿势。当用户后续姿势为坐姿端正时,压力条件信息应该为第一区域对应的第一压力分布信息应该为左右两侧压力分布均匀,可呈对称样式,第二区域对应的第二压力分布信息应为存在两个受力区域,且两个受力区域对应的受力大小相近。[0099] 因此,根据第一压力分布信息和第二压力分布信息确定用户当前坐姿,进而根据用户当前坐姿确定用户后续坐姿,并根据用户后续坐姿确定压力条件信息,进而获得第一压力分布信息和第二压力分布信息调整至压力条件信息所需的调整方式,从而根据调整方式对坐垫模块的高度和第二区域的结构状态进行调整,以使得第一压力分布信息和第二压力分布信息符合压力条件信息。[0100] 在一些实施方式中,坐垫模块还包括升降气缸单元和设置在第二区域中的结构状态调整单元,结构状态调整单元包括正常支撑力状态和低支撑力状态,低支撑力状态对用户腿部支撑力比正常支撑力状态对用户腿部支撑力小,第一压力分布信息包括第一压力区域面积和第一压力区域压力均值,第二压力分布信息包括第二压力区域面积和第二压力区域压力均值,根据第一压力分布信息和第二压力分布信息对坐垫模块的高度和第二区域的结构状态进行调整,以使得第一压力分布信息和第二压力分布信息符合压力条件信息,包括:在第一压力区域面积大于压力条件信息中的第一预设面积,第二压力区域面积大于压力条件信息中的第二预设面积,且,第二压力区域压力均值大于第一压力区域压力均值的情况下,调低坐垫模块的高度,并将结构状态调整单元从正常支撑力状态调整至低支撑力状态,以减小第一压力区域面积、第二压力区域面积、第二压力区域压力均值与第一压力区域压力均值之间的均值差值。[0101] 示例性地,坐垫模块还包括升降气缸单元,以使用升降气缸单元控制坐垫模块的高度,坐垫模块还包括设置在第二区域中的结构状态调整单元,结构状态调整单元可以控制坐垫模块对用户腿部的支撑力状态。结构状态调整单元包括正常支撑力状态和低支撑力状态,低支撑力状态对用户腿部支撑力比正常支撑力状态对用户腿部支撑力小。[0102] 示例性地,第一压力分布信息包括第一压力区域面积和第一压力区域压力均值,第二压力分布信息包括第二压力区域面积和第二压力区域压力均值。[0103] 示例性地,在第一压力区域面积大于压力条件信息中的第一预设面积,第二压力区域面积大于压力条件信息中的第二预设面积,且,第二压力区域压力均值大于第一压力区域压力均值的情况下,则表明用户坐姿中腿部发力较为严重,因此,可以调低坐垫模块的高度,并将结构状态调整单元从正常支撑力状态调整至低支撑力状态,以减小第一压力区域面积、第二压力区域面积、第二压力区域压力均值与第一压力区域压力均值之间的均值差值,从而减少用户坐姿中腿部发力,提供更加舒适和符合用户需求的座椅支撑。[0104] 示例性地,在第一压力区域面积小于或者等于压力条件信息中的第一预设面积,或者第二压力区域面积小于或者等于压力条件信息中的第二预设面积,或者第二压力区域压力均值小于或者等于第一压力区域压力均值的情况下,则表明用户坐姿中腿部发力较为正常,因此,无需调整坐垫模块的高度,或者将结构状态调整单元从正常支撑力状态调整至低支撑力状态。[0105] 在一些实施方式中,在智能座椅的底座检测到用户坐下后所产生的第一压力值的情况下,通过智能座椅的坐垫模块上的第一压力传感模块和靠背模块上的第二压力模块获取用户的第一压力信息和第二压力信息;进而根据第一压力值、第一压力信息和第二压力信息从控制模块所存储的用户信息中确定目标用户信息,再根据目标用户信息调节坐垫模块以及靠背模块,以使得坐垫模块的第三压力信息和靠背模块的第四压力信息与目标用户信息对应的正坐压力信息相对应;从而可以实现智能座椅的个性化调节,提高用户的舒适度和体验感。在智能座椅的底座持续检测到用户所施加的压力的第一时间大于第一预设时间的情况下,即用户持续坐的时间比较长,有很大可能会出现坐姿变化,如坐姿前倾、小腿与大腿的夹角小于90度等情况,这些情况都会导致用户的重心往前移,从而出现大腿被坐垫模块挤压的情况,从而会出现大腿麻痹的问题,那么此时获取坐垫模块的第五压力信息,第五压力信息包括坐垫模块的第一区域的第一压力分布信息和第二区域的第二压力分布信息;进而根据第一压力分布信息和第二压力分布信息对坐垫模块的高度和第二区域的结构状态进行调整,以使得第一压力分布信息和第二压力分布信息符合压力条件信息,进而可通过持续监测用户施加的压力并相应调整智能座椅结构状态,可以确保智能座椅在使用过程中始终保持符合人体工程学的姿势,减少使用者的不适感。解决了传统的椅子存在无法满足当前用户对于舒适度、使用便利等多方面的需求的问题,也能够减少用户对椅子的调整时间,并能够减缓用户的久坐麻痹问题,有效提高用户体验感知。[0106] 具体地,通过调整坐垫模块的高度和支撑力状态,可以更好地适应用户的身体特征和姿势,提供更舒适的座椅体验。当第一压力区域压力均值和第二压力区域压力均值之间的均值差值减小时,可以减少压力点集中在特定区域造成的不适,避免长时间坐姿带来的压力伤害,可以帮助改善血液循环,减少长时间坐姿带来的静脉曲张和其他血液循环问题。[0107] 如图4所示,图4示出了根据本申请一实施例提供的一种智能座椅的控制器300的结构框图。该智能座椅的控制器300的部件包括但不限于存储器302和处理器301。处理器301与存储器302通过总线303相连接。[0108] 智能座椅的控制器300还可以包括接入设备,接入设备使得智能座椅的控制器300能够经由一个或多个网络通信。这些网络的示例包括公用交换电话网(PSTN)、局域网(LAN)、广域网(WAN)、个域网(PAN)或诸如因特网的通信网络的组合。接入设备可以包括有线或无线的任何类型的网络接口(例如,网络接口卡(NIC))中的一个或多个,诸如IEEE802.11无线局域网(WLAN)无线接口、全球微波互联接入(Wi‑MAX)接口、以太网接口、通用串行总线(USB)接口、蜂窝网络接口、蓝牙接口、近场通信(NFC)接口,等等。[0109] 在本申请的一个实施例中,智能座椅的控制器300的上述部件以及图4中未示出的其他部件也可以彼此相连接,例如通过总线303。应当理解,图4所示的电子设备结构框图仅仅是出于示例的目的,而不是对本申请范围的限制。本领域技术人员可以根据需要,增添或替换其他部件。[0110] 智能座椅的控制器300可以是任何类型的静止或移动电子设备,包括移动计算机或移动电子设备(例如,平板计算机、个人数字助理、膝上型计算机、笔记本计算机、上网本等)、移动电话(例如,智能手机)、可佩戴的电子设备(例如,智能手表、智能眼镜等)或其他类型的移动设备,或者诸如台式计算机或PC的静止电子设备。智能座椅的控制器300还可以是移动式或静止式的服务器。[0111] 其中,处理器301用于执行智能座椅的控制方法的计算机可执行指令。[0112] 上述为本实施例的一种计算设备的示意性方案。需要说明的是,该计算设备的技术方案与上述的智能座椅的控制方法的技术方案属于同一构思,计算设备的技术方案未详细描述的细节内容,均可以参见上述智能座椅的控制方法的技术方案的描述。[0113] 根据本申请一实施例还提供的一种智能座椅。该智能座椅中安装有控制器300,或者智能座椅与控制器300通过通信连接,以使得智能座椅通过控制器300实现座椅的调节。需要说明的是,该计算设备的技术方案与上述的智能座椅的控制方法的技术方案属于同一构思,计算设备的技术方案未详细描述的细节内容,均可以参见上述智能座椅的控制方法的技术方案的描述。[0114] 本申请实施例还提供了一种存储介质,存储介质为计算机可读存储介质,该存储介质存储有计算机程序,该计算机程序被处理器执行时实现上述智能座椅的控制方法。[0115] 存储器作为一种非暂态计算机可读存储介质,可用于存储非暂态软件程序以及非暂态性计算机可执行程序。此外,存储器可以包括高速随机存取存储器,还可以包括非暂态存储器,例如至少一个磁盘存储器件、闪存器件、或其他非暂态固态存储器件。在一些实施方式中,存储器可选包括相对于处理器远程设置的存储器,这些远程存储器可以通过网络连接至该处理器。上述网络的实例包括但不限于互联网、企业内部网、局域网、移动通信网及其组合。以上所描述的装置实施例仅仅是示意性的,其中作为分离部件说明的单元可以是或者也可以不是物理上分开的,实现了以位于一个地方,或者也可以分布到多个网络单元上。可以根据实际的需要选择其中的部分或者全部模块来实现本实施例方案的目的。[0116] 本领域普通技术人员可以理解,上文中所公开方法中的全部或某些步骤、系统可以被实施为软件、固件、硬件及其适当的组合。某些物理组件或所有物理组件可以被实施为由处理器,如中央处理器、数字信号处理器或微处理器执行的软件,或者被实施为硬件,或者被实施为集成电路,如专用集成电路。这样的软件可以分布在计算机可读介质上,计算机可读介质可以包括计算机存储介质(或非暂时性介质)和通信介质(或暂时性介质)。如本领域普通技术人员公知的,术语计算机存储介质包括在用于存储信息(诸如计算机可读指令、数据结构、程序模块或其他数据)的任何方法或技术中实施的易失性和非易失性、可移除和不可移除介质。计算机存储介质包括但不限于RAM、ROM、EEPROM、闪存或其他存储器技术、CD‑ROM、数字多功能盘(DVD)或其他光盘存储、磁盒、磁带、磁盘存储或其他磁存储装置、或者可以用于存储期望的信息并且可以被计算机访问的任何其他的介质。此外,本领域普通技术人员公知的是,通信介质通常包括计算机可读指令、数据结构、程序模块或者诸如载波或其他传输机制之类的调制数据信号中的其他数据,并且可包括任何信息递送介质。[0117] 以上是对本申请的较佳实施进行了具体说明,但本申请并不局限于上述实施方式,熟悉本领域的技术人员在不违背本申请精神的共享条件下还可作出种种等同的变形或替换,这些等同的变形或替换均包括在本申请权利要求所限定的范围内。
专利地区:广东
专利申请日期:2024-07-15
专利公开日期:2024-09-10
专利公告号:CN118457380B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




