 产学研创新服务平台(全国)


一种高压铝棒转接线束及其制造设备和制造方法
更新时间:2026-10-01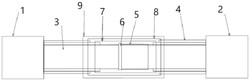 专利申请类型:发明专利;
地区:河南-鹤壁;
源自:鹤壁高价值专利检索信息库;
专利名称:一种高压铝棒转接线束及其制造设备和制造方法
专利类型:发明专利
专利申请号:CN202311603610.6
专利申请(专利权)人:鹤壁天海环球电器有限公司
权利人地址:河南省鹤壁市淇滨区松江路005号
专利发明(设计)人:冯伟,王亚芳,齐闯,马良,段斌,李周义,王月
专利摘要:本发明公开了一种高压铝棒转接线束及其制造设备和制造方法,涉及高压线束加工技术领域,包括第一高压连接器和第二高压连接器,第一高压连接器连接有高压屏蔽铝棒,第二高压连接器连接有高压屏蔽线,高压屏蔽线的外侧包覆有束型管,高压屏蔽线和高压屏蔽铝棒通过摩擦焊接层连接为一整体;本发明通过束型加摩擦焊接的方式实现了铝棒和线芯的有效连接,通过注塑成型实现了绝缘、密封和屏蔽要求,既保证了线束的性能,又扩大了铝棒线束的应用范围,既可应用与非振动区域,也可应用于振动区域,满足整车使用需求,同时,减低整车布线空间需求、减少高压线束重量、降低高压线束成本、简化总装安装难度以及实现总装自动化装配。
主权利要求:
1.一种高压铝棒转接线束的制造设备,包括焊接平台(10)和视觉控制系统,其特征在于,所述焊接平台(10)的顶端表面装配有动力系统(11),所述动力系统(11)的输出端装配有旋转工位(12),所述旋转工位(12)的输出端装配有旋转夹具(13),所述焊接平台(10)的顶端表面装配有固定工位(14),所述固定工位(14)的顶端表面装配有固定夹具(15),所述焊接平台(10)的顶端表面安装有基准支架(16),所述基准支架(16)的底端表面安装有视觉相机(17);
所述视觉控制系统包括图像获取单元、线芯测算单元、焊接路径规划单元和动力控制单元;
图像获取单元通过视觉摄像机获取固定在旋转夹具(13)和固定夹具(15)的线芯图像A和线芯图像B,分别对线芯图像A和线芯图像B进行降噪预处理后发送至线芯测算单元;
线芯测算单元获取处理后的线芯图像A和线芯图像B,将线芯图像A和线芯图像B分别输入卷积神经网络模型中,得到待加工的线芯A'和线芯B'的尺寸;
焊接路径规划单元获取待加工的线芯A'和线芯B'的尺寸后,区分线芯A'为旋转工件、线芯B'为固定工件,规划焊接路径,将焊接路径进程发送至动力控制单元并保存,同时建立参数数据库,在加工尺寸相同的线芯(44)时直接获取历史参数数据作为焊接路径;
动力控制单元根据焊接路径规划单元,控制动力系统(11)带动旋转工位(12)移动或者旋转,完成摩擦焊接过程,将高压屏蔽线(4)和高压屏蔽铝棒(3)焊接为一整体,实现了高压铝棒转接线束的加工过程。
2.根据权利要求1所述的高压铝棒转接线束的制造设备制得的高压铝棒转接线束,其特征在于,包括第一高压连接器(1)和第二高压连接器(2),所述第一高压连接器(1)连接有高压屏蔽铝棒(3),所述第二高压连接器(2)连接有高压屏蔽线(4),所述高压屏蔽线(4)的外侧包覆有束型管(5),所述高压屏蔽线和高压屏蔽铝棒(3)通过摩擦焊接层(6)连接为一整体,所述高压屏蔽线和高压屏蔽铝棒(3)的连接端外侧表面包覆有绝缘加强层(7),所述绝缘加强层(7)的外侧表面包覆有第二屏蔽层(8),所述第二屏蔽层(8)的外侧表面包覆有密封层(9)。
3.根据权利要求2所述的高压铝棒转接线束的制造设备制得的高压铝棒转接线束,其特征在于,所述高压屏蔽铝棒(3)包括屏蔽防护层(31)、绝缘层(32)和铝芯导体(33),所述铝芯导体(33)的外侧表面包覆有绝缘层(32),所述绝缘层(32)的外侧表面包覆有屏蔽防护层(31)。
4.根据权利要求2所述的高压铝棒转接线束的制造设备制得的高压铝棒转接线束,其特征在于,所述高压屏蔽线(4)包括外绝缘层(41)、第一屏蔽层(42)、内绝缘层(43)、线芯(44),所述线芯(44)的外侧表面包覆有内绝缘层(43),所述内绝缘层(43)的外侧表面包覆有第一屏蔽层(42),所述第一屏蔽层(42)的外侧表面包覆有外绝缘层(41)。
5.根据权利要求3所述的高压铝棒转接线束的制造设备制得的高压铝棒转接线束,其特征在于,所述线芯(44)为铜线或者铝线中的一种。
6.根据权利要求1所述的高压铝棒转接线束的制造设备,其特征在于,通过卷积神经网络模型中得到待加工的线芯A'和线芯B'的尺寸的具体过程如下:Sa、以基准支架(16)的中心位置为坐标方向基准线,以视觉相机(17)的位置中心为原点,原点与坐标方向基准线重合,以d0为单位建立尺寸坐标系;
Sb、将线芯图像A和线芯图像B分别输入卷积神经网络模型中,对线芯图像A和线芯图像B进行特征提取,输出线芯图像A和线芯图像B的线芯特征边缘集合C和线芯特征边缘集合D;
Sc、分别将线芯特征边缘集合C和线芯特征边缘集合D内的特征坐标在尺寸坐标系上进行标记,根据以下公式计算线芯的半径尺寸r: ,其中ya为特征坐标的纵坐标,n为集合内的特征个数。
7.根据权利要求1所述的高压铝棒转接线束的制造设备,其特征在于,规划焊接路径的具体过程如下:SⅠ、将焊接路径划分为旋转进程和加压进程两个部分,旋转进程中动力系统带动旋转工位(12)移动,同时旋转工位(12)带动旋转工件转动,加压进程中动力系统带动旋转工位(12)移动,但旋转工件不转动;
SⅡ、获取线芯A'的半径尺寸rA,根据以下公计算旋转进程中所需的热量Qhj:
,其中μN为线芯A'与线芯B'之间的摩擦系数;
SⅢ、计算旋转进程的路径d1, ,其中v为旋转工位的额定旋转速度,t1为
额定工作时间;
SⅣ、计算加压进程的路径d2, ,其中e1为线芯A'的加压系数,e2为
线芯B'的加压系数。
8.根据权利要求1所述的高压铝棒转接线束的制造设备的制造方法,其特征在于,包括以下步骤:S1、焊接前预处理:先切除高压屏蔽铝棒(3)最外面的屏蔽防护层(31)和中间的绝缘层(32),露出绝缘层(32)包裹的铝芯导体(33),然后将高压屏蔽线(4)外侧的外绝缘层(41)、第一屏蔽层(42)和内绝缘层(43)依次切除,露出内绝缘层(43)包裹的线芯(44);
S2、将高压屏蔽线(4)内的线芯(44)通过金属束型管(5)压接,将线芯(44)紧固束型;
S3、将S2中经过束型后的高压屏蔽线(4)的一端通过固定夹具(15)夹持并保持静止,将高压屏蔽铝棒(3)中露出的铝芯导体(33)通过旋转夹具(13)夹紧后固定在摩擦焊接机上,通过摩擦焊接机带动铝芯导体(33)转动,完成摩擦焊接形成摩擦焊接层(6),使得高压屏蔽线(4)和高压屏蔽铝棒(3)通过摩擦焊接层(6)连接为一整体;
S4、采用注塑工艺将绝缘材料包覆在摩擦焊接层(6)以及摩擦焊接层(6)连接的高压屏蔽线(4)和高压屏蔽铝棒(3)外侧表面,形成绝缘加强层(7);
S5、在绝缘加强层(7)的外侧压接屏蔽环,通过屏蔽环压接方式连接铝芯导体(33)外侧的屏蔽防护层(31)形成第二屏蔽层(8),然后采用整体注塑工艺在第二屏蔽层(8)外侧形成密封层(9)。 说明书 : 一种高压铝棒转接线束及其制造设备和制造方法技术领域[0001] 本发明涉及高压线束加工技术领域,尤其涉及一种高压铝棒转接线束及其制造设备和制造方法。背景技术[0002] 目前新能源汽车高压线束以铜线/铝线等常规导线为主,这些常规导线价格高且线束制造工艺复杂;同时柔性导线的特性会造成线束在总装装配困难,且问题频发,投入人工成本较高,无法实现自动化装配。[0003] 针对上述的技术缺陷,现提出一种解决方案。发明内容[0004] 本发明的目的在于:本发明通过束型加摩擦焊接的方式实现了铝棒和线芯的有效连接,通过注塑成型实现了绝缘、密封和屏蔽要求,既保证了线束的性能,又扩大了铝棒线束的应用范围,既可应用与非振动区域,也可应用于振动区域,满足整车使用需求,同时,减低整车布线空间需求、减少高压线束重量、降低高压线束成本、简化总装安装难度以及实现总装自动化装配。[0005] 为了实现上述目的,本发明采用了如下技术方案:一种高压铝棒转接线束,包括第一高压连接器和第二高压连接器,所述第一高压连接器连接有高压屏蔽铝棒,所述第二高压连接器连接有高压屏蔽线,所述高压屏蔽线的外侧包覆有束型管,所述高压屏蔽线和高压屏蔽铝棒通过摩擦焊接层连接为一整体,所述高压屏蔽线和高压屏蔽铝棒的连接端外侧表面包覆有绝缘加强层,所述绝缘加强层的外侧表面包覆有第二屏蔽层,所述第二屏蔽层的外侧表面包覆有密封层,通过注塑成型实现了绝缘、密封和屏蔽要求,既保证了线束的性能,又扩大了铝棒线束的应用范围,既可应用与非振动区域,也可应用于振动区域,可解决现有的铝棒的硬质特性,无法吸收振动的问题,满足了各种环境的使用要求,同时减低整车布线空间需求、减少高压线束重量、降低高压线束成本、简化总装安装难度以及实现总装自动化装配。[0006] 进一步的,所述高压屏蔽铝棒包括屏蔽防护层、绝缘层和铝芯导体,所述铝芯导体的外侧表面包覆有绝缘层,所述绝缘层的外侧表面包覆有屏蔽防护层,通过高压屏蔽铝棒的结构创新,使得提供的高压屏蔽铝棒比相同载流能力的高压屏蔽铜线内径减少25%,比高压屏蔽铜线外径减少43%,而且该高压屏蔽铝棒比相同载流能力的高压屏蔽铜线重量减少56%,从而降低了整体的线路重量,既降低高压线束成本,同时利于降低汽车载重,而且该高压屏蔽铝棒比相同载流能力的高压屏蔽铜线重量减少56%,从而降低了整体的线路重量,既降低高压线束成本,同时利于降低汽车载重。[0007] 进一步的,所述高压屏蔽线包括外绝缘层、第一屏蔽层、内绝缘层、线芯,所述线芯的外侧表面包覆有内绝缘层,所述内绝缘层的外侧表面包覆有第一屏蔽层,所述第一屏蔽层的外侧表面包覆有外绝缘层。[0008] 进一步的,所述线芯为铜线或者铝线中的一种。[0009] 进一步的,所述焊接平台的顶端表面装配有动力系统,所述动力系统的输出端装配有旋转工位,所述旋转工位的输出端装配有旋转夹具,所述焊接平台的顶端表面装配有固定工位,所述固定工位的顶端表面装配有固定夹具,所述焊接平台的顶端表面安装有基准支架,所述基准支架的底端表面安装有视觉相机,通过视觉摄像机获取待加工的线芯图像,然后通过卷积神经网络模型中分析线芯尺寸,焊根据线芯尺寸规划焊接路径,进而控制动力系统带动旋转工位移动或者旋转,完成摩擦焊接过程,将高压屏蔽线和高压屏蔽铝棒焊接为一整体,实现了高压铝棒转接线束的加工过程,加工精度高且可自动化调节参数,既降低了误差,又解放了人工;[0010] 所述视觉控制系统包括图像获取单元、线芯测算单元、焊接路径规划单元和动力控制单元;[0011] 图像获取单元通过视觉摄像机获取固定在旋转夹具和固定夹具的线芯图像A和线芯图像B,分别对线芯图像A和线芯图像B进行降噪预处理后发送至线芯测算单元;[0012] 线芯测算单元获取处理后的线芯图像A和线芯图像B,将线芯图像A和线芯图像B分别输入卷积神经网络模型中,得到待加工的线芯A'和线芯B'的尺寸;[0013] 焊接路径规划单元获取待加工的线芯A'和线芯B'的尺寸后,区分线芯A'为旋转工件、线芯B'为固定工件,规划焊接路径,将焊接路径进程发送至动力控制单元并保存,同时建立参数数据库,在加工尺寸相同的线芯时直接获取历史参数数据作为焊接路径;[0014] 动力控制单元根据焊接路径规划单元,控制动力系统带动旋转工位移动或者旋转,完成摩擦焊接过程,将高压屏蔽线和高压屏蔽铝棒焊接为一整体,实现了高压铝棒转接线束的加工过程。[0015] 进一步的,通过卷积神经网络模型中得到待加工的线芯A'和线芯B'的尺寸的具体过程如下:[0016] Sa、以基准支架的中心位置为坐标方向基准线,以视觉相机的位置中心为原点,原点与坐标方向基准线重合,以d0为单位建立尺寸坐标系;[0017] Sb、将线芯图像A和线芯图像B分别输入卷积神经网络模型中,对线芯图像A和线芯图像B进行特征提取,输出线芯图像A和线芯图像B的线芯特征边缘集合C和线芯特征边缘集合D;[0018] Sc、分别将线芯特征边缘集合C和线芯特征边缘集合D内的特征坐标在尺寸坐标系上进行标记,根据以下公式计算线芯的半径尺寸r: 其中ya为特征坐标的纵坐标,n为集合内的特征个数。[0019] 进一步的,规划焊接路径的具体过程如下:[0020] SⅠ、将焊接路径划分为旋转进程和加压进程两个部分,旋转进程中动力系统带动旋转工位移动,同时旋转工位带动旋转工件转动,加压进程中动力系统带动旋转工位移动,但旋转工件不转动;[0021] SⅡ、获取线芯A'的半径尺寸rA,根据以下公计算旋转进程中所需的热量Qhj:其中μN为线芯A'与线芯B'之间的摩擦系数;[0022] SⅢ、计算旋转进程的路径d1, 其中v为旋转工位的额定旋转速度,t1为额定工作时间;[0023] SⅣ、计算加压进程的路径d2, 其中e1为线芯A'的加压系数,e2为线芯B'的加压系数。[0024] 本发明还提供一种高压铝棒转接线束的制造方法,包括以下步骤:[0025] S1、焊接前预处理:先切除高压屏蔽铝棒最外面的屏蔽防护层和中间的绝缘层,露出绝缘层包裹的铝芯导体,然后将高压屏蔽线外侧的外绝缘层、第一屏蔽层和内绝缘层依次切除,露出内绝缘层包裹的线芯;[0026] S2、将高压屏蔽线内的线芯通过金属束型管5压接,将线芯紧固束型;[0027] S3、将S2中经过束型后的高压屏蔽线的一端通过固定夹具夹持并保持静止,将高压屏蔽铝棒中露出的铝芯导体通过旋转夹具夹紧后固定在摩擦焊接机上,通过摩擦焊接机带动铝芯导体转动,完成摩擦焊接形成摩擦焊接层,使得高压屏蔽线和高压屏蔽铝棒通过摩擦焊接层连接为一整体;[0028] S4、采用注塑工艺将绝缘材料包覆在摩擦焊接层以及摩擦焊接层连接的高压屏蔽线和高压屏蔽铝棒外侧表面,形成绝缘加强层;[0029] S5、在绝缘加强层的外侧压接屏蔽环,通过屏蔽环压接方式连接铝芯导体外侧的屏蔽防护层形成第二屏蔽层,然后采用整体注塑工艺在第二屏蔽层外侧形成密封层,经过性能测试,所述绝缘加强层的耐压性能满足4800VDC不被击穿,所述第二屏蔽层满足20A电流需求,所述密封层满足IP6K9K标准。[0030] 综上所述,由于采用了上述技术方案,本发明的有益效果是:[0031] 1、该高压铝棒转接线束,通过屏蔽铝棒的结构创新,使得提供的高压屏蔽铝棒比相同载流能力的高压屏蔽铜线内径减少25%,比高压屏蔽铜线外径减少43%,而且该高压屏蔽铝棒比相同载流能力的高压屏蔽铜线重量减少56%,从而降低了整体的线路重量,既降低高压线束成本,同时利于降低汽车载重。[0032] 2、该高压铝棒转接线束,通过束型加摩擦焊接的方式实现了铝棒和线芯的有效连接,通过注塑成型实现了绝缘、密封和屏蔽要求,既保证了线束的性能,又扩大了铝棒线束的应用范围,既可应用与非振动区域,也可应用于振动区域,可解决现有的铝棒的硬质特性,无法吸收振动的问题,满足了各种环境的使用要求,同时减低整车布线空间需求、减少高压线束重量、降低高压线束成本、简化总装安装难度以及实现总装自动化装配。[0033] 3、该高压铝棒转接线束的制造设备,通过视觉摄像机获取待加工的线芯图像,然后通过卷积神经网络模型中分析线芯尺寸,根据线芯尺寸规划焊接路径,进而控制动力系统带动旋转工位移动或者旋转,完成摩擦焊接过程,将高压屏蔽线和高压屏蔽铝棒焊接为一整体,实现了高压铝棒转接线束的加工过程,加工精度高且可自动化调节参数,既降低了误差,又解放了人工。附图说明[0034] 图1示出了本发明的高压铝棒转接线束的内部结构示意图;[0035] 图2示出了本发明的高压屏蔽铝棒的内部结构示意图;[0036] 图3示出了本发明的高压屏蔽线的内部结构示意图;[0037] 图4示出了高压铝棒转接线束的制造设备的外部结构示意图;[0038] 图5示出了另一角度的高压铝棒转接线束的制造设备的外部结构示意图;[0039] 图6示出了视觉控制系统流程图;[0040] 图7示出了高压铝棒转接线束的制备方法流程图;[0041] 图例说明:1、第一高压连接器;2、第二高压连接器;3、高压屏蔽铝棒;31、屏蔽防护层;32、绝缘层;33、铝芯导体;4、高压屏蔽线;41、外绝缘层;42、屏蔽层;43、内绝缘层;44、线芯;5、束型管;6、摩擦焊接层;7、绝缘加强层;8、第二屏蔽层;9、密封层;10、焊接平台;11、动力系统;12、旋转工位;13、旋转夹具;14、固定工位;15、固定夹具;16、基准支架;17、视觉相机。具体实施方式[0042] 下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其它实施例,都属于本发明保护的范围。[0043] 实施例1:[0044] 如图1‑3所示,一种高压铝棒转接线束,包括第一高压连接器1和第二高压连接器2,第一高压连接器1焊接有高压屏蔽铝棒3,第二高压连接器2焊接有高压屏蔽线4,高压屏蔽线4的外侧包覆有束型管5,高压屏蔽线和高压屏蔽铝棒3通过摩擦焊接层6连接为一整体,高压屏蔽线和高压屏蔽铝棒3的连接端外侧表面包覆有绝缘加强层7,绝缘加强层7的外侧表面包覆有第二屏蔽层8,第二屏蔽层8的外侧表面包覆有密封层9。[0045] 高压屏蔽铝棒3包括屏蔽防护层31、绝缘层32和铝芯导体33,铝芯导体33的外侧表面包覆有绝缘层32,绝缘层32的外侧表面包覆有屏蔽防护层31。[0046] 高压屏蔽线4包括外绝缘层41、第一屏蔽层42、内绝缘层43、线芯44,线芯44的外侧表面包覆有内绝缘层43,内绝缘层43的外侧表面包覆有第一屏蔽层42,第一屏蔽层42的外侧表面包覆有外绝缘层41,线芯44为铜线或者铝线中的一种。[0047] 本发明中的转接线束一端是硬质的高压屏蔽铝棒3,另外一端是软质的高压屏蔽线4,高压屏蔽铝棒3结构由内到外依次是铝芯导体33、绝缘层32、屏蔽层31,其中屏蔽层31既可以起到屏蔽又可以起到防护作用,焊接前高压屏蔽铝棒3需要先切除最外面的屏蔽层31和中间的绝缘层32,露出里面的导体33;[0048] 高压屏蔽线4的线芯44先通过金属束型管5压接,将线芯44紧固束型,在摩擦焊接过程,高压屏蔽线4一端被固定夹持并保持静止,用特殊定制的夹具夹紧铝芯导体33,高压屏蔽铝棒3保持高速旋转,为了满足密封和屏蔽要求,焊接部位首先进行绝缘处理,然后进行屏蔽处理和密封处理;[0049] 通过束型加摩擦焊接的方式实现了铝棒和线芯的有效连接,通过注塑成型实现了绝缘、密封和屏蔽要求,既保证了线束的性能,又扩大了铝棒线束的应用范围,既可应用与非振动区域,也可应用于振动区域,满足整车使用需求,同时,减低整车布线空间需求、减少高压线束重量、降低高压线束成本、简化总装安装难度以及实现总装自动化装配。[0050] 实施例2:[0051] 如图4‑7所示,一种高压铝棒转接线束的制造设备,包括焊接平台10和视觉控制系统,焊接平台10的顶端表面装配有动力系统11,动力系统11的输出端装配有旋转工位12,旋转工位12的输出端装配有旋转夹具13,焊接平台10的顶端表面装配有固定工位14,固定工位14的顶端表面装配有固定夹具15,焊接平台10的顶端表面安装有基准支架16,基准支架16的底端表面安装有视觉相机17,通过视觉摄像机获取待加工的线芯图像,然后通过卷积神经网络模型中分析线芯尺寸,焊根据线芯尺寸规划焊接路径,进而控制动力系统带动旋转工位移动或者旋转,完成摩擦焊接过程,将高压屏蔽线和高压屏蔽铝棒焊接为一整体,实现了高压铝棒转接线束的加工过程,加工精度高且可自动化调节参数,既降低了误差,又解放了人工;[0052] 其中视觉控制系统包括图像获取单元、线芯测算单元、焊接路径规划单元和动力控制单元;[0053] 工作原理,包括以下步骤:[0054] 步骤一、图像获取单元通过视觉摄像机获取固定在旋转夹具13和固定夹具15的线芯图像A和线芯图像B,分别对线芯图像A和线芯图像B进行降噪预处理后发送至线芯测算单元;[0055] 步骤二、线芯测算单元获取处理后的线芯图像A和线芯图像B,将线芯图像A和线芯图像B分别输入卷积神经网络模型中,得到待加工的线芯A'和线芯B'的尺寸;[0056] 通过卷积神经网络模型中得到待加工的线芯A'和线芯B'的尺寸的具体过程如下:[0057] Sa、以基准支架16的中心位置为坐标方向基准线,以视觉相机17的位置中心为原点,原点与坐标方向基准线重合,以d0为单位建立尺寸坐标系;[0058] Sb、将线芯图像A和线芯图像B分别输入卷积神经网络模型中,对线芯图像A和线芯图像B进行特征提取,输出线芯图像A和线芯图像B的线芯特征边缘集合C和线芯特征边缘集合D;[0059] Sc、分别将线芯特征边缘集合C和线芯特征边缘集合D内的特征坐标在尺寸坐标系上进行标记,根据以下公式计算线芯的半径尺寸r: 其中ya为特征坐标的纵坐标,n为集合内的特征个数。[0060] 步骤三、焊接路径规划单元获取待加工的线芯A'和线芯B'的尺寸后,区分线芯A'为旋转工件、线芯B'为固定工件,规划焊接路径,将焊接路径进程发送至动力控制单元并保存,同时建立参数数据库,在加工尺寸相同的线芯44时直接获取历史参数数据作为焊接路径;[0061] 规划焊接路径的具体过程如下:[0062] SⅠ、将焊接路径划分为旋转进程和加压进程两个部分,旋转进程中动力系统带动旋转工位12移动,同时旋转工位12带动旋转工件转动,加压进程中动力系统带动旋转工位12移动,但旋转工件不转动;[0063] SⅡ、获取线芯A'的半径尺寸rA,根据以下公计算旋转进程中所需的热量Qhj:其中μN为线芯A'与线芯B'之间的摩擦系数;[0064] SⅢ、计算旋转进程的路径d1, 其中v为旋转工位的额定旋转速度,t1为额定工作时间;[0065] SⅣ、计算加压进程的路径d2, 其中e1为线芯A'的加压系数,e2为线芯B'的加压系数。[0066] 步骤四、动力控制单元根据焊接路径规划单元,控制动力系统11带动旋转工位12移动或者旋转,完成摩擦焊接过程,将高压屏蔽线4和高压屏蔽铝棒3焊接为一整体,实现了高压铝棒转接线束的加工过程。[0067] 实施例3:[0068] 如图7所示,一种高压铝棒转接线束的制造方法,包括以下步骤:[0069] S1、焊接前预处理:先切除高压屏蔽铝棒3最外面的屏蔽防护层31和中间的绝缘层32,露出绝缘层32包裹的铝芯导体33,然后将高压屏蔽线4外侧的外绝缘层41、第一屏蔽层42和内绝缘层43依次切除,露出内绝缘层43包裹的线芯44;[0070] S2、将高压屏蔽线4内的线芯44通过金属束型管55压接,将线芯44紧固束型;[0071] S3、将S2中经过束型后的高压屏蔽线4的一端通过固定夹具15夹持并保持静止,将高压屏蔽铝棒3中露出的铝芯导体33通过旋转夹具13夹紧后固定在摩擦焊接机上,通过摩擦焊接机带动铝芯导体33转动,完成摩擦焊接形成摩擦焊接层6,使得高压屏蔽线4和高压屏蔽铝棒3通过摩擦焊接层6连接为一整体;[0072] S4、采用注塑工艺将绝缘材料包覆在摩擦焊接层6以及摩擦焊接层6连接的高压屏蔽线4和高压屏蔽铝棒3外侧表面,形成绝缘加强层7;[0073] S5、在绝缘加强层7的外侧压接屏蔽环,通过屏蔽环压接方式连接铝芯导体33外侧的屏蔽防护层31形成第二屏蔽层8,然后采用整体注塑工艺在第二屏蔽层8外侧形成密封层9;[0074] 其中密封处理还可使用灌胶工艺、双壁热缩管工艺或者塑料护套以及密封圈装配方式,绝缘处理还可通过灌胶工艺或者单壁热缩管工艺;[0075] 其中第二屏蔽层和密封层的加工可以合并执行,使用金属注射成型与塑料注塑成型工艺相结合,同时满足屏蔽和密封要求。[0076] 经过性能测试,绝缘加强层7的耐压性能满足4800VDC不被击穿,第二屏蔽层8满足20A电流需求,密封层9满足IP6K9K标准。[0077] 本发明通过束型加摩擦焊接的方式实现了铝棒和线芯的有效连接,通过注塑成型实现了绝缘、密封和屏蔽要求,既保证了线束的性能,又扩大了铝棒线束的应用范围,既可应用与非振动区域,也可应用于振动区域,满足整车使用需求,同时,减低整车布线空间需求、减少高压线束重量、降低高压线束成本、简化总装安装难度以及实现总装自动化装配。[0078] 区间、阈值的大小的设定是为了便于比较,关于阈值的大小,取决于样本数据的多少及本领域技术人员对每一组样本数据设定基数数量;只要不影响参数与量化后数值的比例关系即可。[0079] 上述公式均是去量纲取其数值计算,公式是由采集大量数据进行软件模拟得到最近真实情况的一个公式,公式中的预设参数由本领域的技术人员根据实际情况进行设置;[0080] 本领域普通技术人员可以意识到,结合本文中所公开的实施例描述的各示例的模块及算法步骤,能够以电子硬件,或者计算机软件和电子硬件的结合来实现;这些功能究竟以硬件还是软件方式来执行,取决于技术方案的特定应用和设计约束条件;专业技术人员可以对每个特定的应用来使用不同方法来实现所描述的功能,但是这种实现不应认为超出本申请的范围;[0081] 在本申请所提供的几个实施例中,应该理解到,所揭露的装置和方法,可以通过其它的方式实现;例如,以上所描述的装置实施例仅仅是示意性的,例如,所述模块的划分,仅仅为一种逻辑功能划分,实际实现时可以有另外的划分方式,例如多个模块或组件可以结合或者可以集成到另一个系统,或一些特征可以忽略,或不执行;另一点,所显示或讨论的相互之间的耦合或直接耦合或通信连接可以是通过一些接口,装置或模块的间接耦合或通信连接,可以是电性,机械或其他的形式;[0082] 另外,在本申请各个实施例中的各功能模块可以集成在一个处理模块中,也可以是各个模块单独物理存在,也可以两个或两个以上模块集成在一个模块中;[0083] 所述功能如果以软件功能模块的形式实现并作为独立的产品销售或使用时,可以存储在一个计算机可读取存储介质中;基于这样的理解,本申请的技术方案本质上或者说对现有技术做出贡献的部分或者该技术方案的部分可以以软件产品的形式体现出来,该计算机软件产品存储在一个存储介质中,包括若干指令用以使得一台计算机设备(可以是个人计算机,服务器,或者网络设备等)执行本申请各个实施例所述方法的全部或部分步骤;而前述的存储介质包括:U盘、移动硬盘、只读存储器(read‑onlymemory,ROM)、随机存取存储器(randomaccessmemory,RAM)、磁碟或者光盘等各种可以存储程序代码的介质;[0084] 以上所述,仅为本发明较佳的具体实施方式,但本发明的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本发明揭露的技术范围内,根据本发明的技术方案及其发明构思加以等同替换或改变,都应涵盖在本发明的保护范围之内。
专利地区:河南
专利申请日期:2023-11-28
专利公开日期:2024-09-13
专利公告号:2024-09-13
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




