产学研创新服务平台(全国)


一种飞机脚操纵机构装配方法发明专利
更新时间:2026-09-21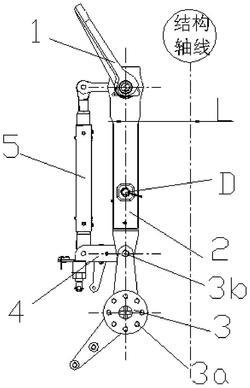 专利申请类型:发明专利;
地区:陕西-汉中;
源自:汉中高价值专利检索信息库;
专利名称:一种飞机脚操纵机构装配方法
专利类型:发明专利
专利申请号:CN202010535682.1
专利申请(专利权)人:陕西飞机工业(集团)有限公司
权利人地址:陕西省汉中市34信箱
专利发明(设计)人:唐永红,王舟,杨毅,范斌,季思宇,李颢,杨洋,徐雷,游晓恒
专利摘要:本发明属于航空技术领域,公开了一种飞机脚操纵机构装配方法,通过转动摇臂和脚蹬立柱设计了工艺分离面,采取调整转动拉杆上的可调接头长短,补偿转动摇臂与脚蹬立柱之间装配误差累积问题,大幅度减少了调整周期和调整时间,提高了调整效率;通过转动摇臂增加楔形垫块,大幅度提高了调整的效率;通过脚蹬立柱和脚操纵固定支架安装、调整保证结构轴线距离,解决了脚蹬立柱等组合件绕点转动从而引起系统二次或多次调整问题,大幅度提高了调整效率;方法应用前后对比中可以减少一般以上的调整和装配周期,大幅度提高了脚操纵机构的安装、调整效率。
主权利要求:
1.一种飞机脚操纵机构装配方法,其特征在于,包括以下步骤:步骤一、制造脚操纵固定支架(3)与飞机结构的连接孔(3a),将脚操纵固定支架(3)安装在飞机结构上;调整刹车拉杆(5)的长度至规定尺寸;
步骤二、装配脚踏板(1)、脚蹬立柱(2)、连接摇臂(4)和刹车拉杆(5);
步骤三、完成转动摇臂(7)的装配以及转动摇臂(7)与飞机结构的连接;
步骤四、将脚操纵机构支架(3)与脚踏板(1)、脚蹬立柱(2)、连接摇臂(4)、刹车拉杆(5)组合件上连接在一起;
步骤五、调整转动拉杆(6)的长度,将转动拉杆(6)安装在转动摇臂(7)和脚蹬立柱(2)之间;
步骤六,拆除楔形垫块;
所述的步骤一中,调整脚操纵固定支架(3)与飞机结构的轴线距离为理论距离L,然后再制造脚操纵固定支架(3)与飞机结构的连接孔(3a);
所述的步骤二中,微调刹车拉杆(5)的长度,使连接摇臂(4)与脚蹬立柱(2)垂直;
所述的步骤三中,保证转动摇臂(7)的导管所在位置的尺寸达到理论距离S;
所述的步骤三中,在转动摇臂(7)的万向接头座与调节杆组件之间的空白区(B)中放入楔形垫块,限制转动摇臂(7)绕万向接头位置(A)转动;
所述的步骤四中,保证脚蹬立柱(2)与飞机结构的轴线距离为理论距离L。
2.根据权利要求1所述的一种飞机脚操纵机构装配方法,其特征在于,所述的步骤五中,确保转动拉杆(6)与转动摇臂(7)和脚蹬立柱(2)之间无应力。
3.根据权利要求1所述的一种飞机脚操纵机构装配方法,其特征在于,所述的刹车拉杆(5)包括备冒螺母(5a)和可调接头(5b),松开刹车拉杆(5)上备冒螺母(5a);步骤一中,旋转可调接头(5b)调整刹车拉杆(5)的长度至规定尺寸。 说明书 : 一种飞机脚操纵机构装配方法技术领域[0001] 本发明属于航空装配技术领域,涉及一种飞机操纵机构的安装方法,具体涉及一种飞机脚操纵机构装配方法。背景技术[0002] 陕西飞机工业(集团)有限公司在ZL200920350493.6《一种飞机立放式脚操纵调节机构》中公开了一种新型立放式脚操纵机构。该脚操纵机构应用于我国多种型号的中型中程运输机及特种飞机中,取得了一定的经济效益和应用价值。该立放式脚操纵机构整体装配后再安装到飞机上,但由于其与飞机连接时,会出现装配误差累计的情况,导致无法满足系统功能,需要多次反复拆装调整。但因施工空间狭小,机构复杂,使用和维护相当不便,在过去的装配调整过程中,拆装及调整极为不便,浪费大量的人力物力等资源,为节约装配周期和装配时间、减少资源的浪费等,特研发了本装配调整方法。发明内容[0003] 为了解决上述问题,本发明提供了一种飞机脚操纵机构装配方法,通过合理的设计工装和装配方法,减小了脚操纵机构和转动摇臂装配误差。[0004] 本发明的技术方案是:一种飞机脚操纵机构装配方法,包括以下步骤:[0005] 步骤一、制造脚操纵固定支架与飞机结构的连接孔,将脚操纵固定支架安装在飞机结构上;调整刹车拉杆的长度至规定尺寸;[0006] 步骤二、装配脚踏板、脚蹬立柱、连接摇臂和刹车拉杆;[0007] 步骤三、完成转动摇臂的装配以及转动摇臂与飞机结构的连接;[0008] 步骤四、将脚操纵机构支架与脚踏板、脚蹬立柱、连接摇臂、刹车拉杆组合件上连接在一起;[0009] 步骤五、调整转动拉杆的长度,将转动拉杆安装在转动摇臂和脚蹬立柱之间。[0010] 进一步的,步骤一中,调整脚操纵固定支架与飞机结构的轴线距离为理论距离L,然后再制造脚操纵固定支架与飞机结构的连接孔。先调整脚操纵固定支架与飞机结构的轴线距离为理论距离L,根据飞机结构来确定调整脚操纵固定支架的连接孔,可以将飞机结构与调整脚操纵固定支架之间的装配误差消除。[0011] 进一步的,步骤二中,微调刹车拉杆的长度,使连接摇臂与脚蹬立柱垂直。连接摇臂与脚蹬立柱垂直是飞机脚操纵机构的最佳设置,一般的方法在整体装配飞机脚操纵机构时难以达到这个设置位置,但是通过本方法分步骤在飞机结构上装配飞机脚操纵机构,可以调整使得连接摇臂与脚蹬立柱垂直,达到最佳效果。[0012] 进一步的,步骤三中,保证转动摇臂的导管所在位置的尺寸达到理论距离S。该方法可以保证转动摇臂的转动范围,在工作中不会与转动摇臂的其他结构发送接触,提高使用寿命。[0013] 进一步的,步骤三中,在转动摇臂的万向接头座与调节杆组件之间的空白区中放入楔形垫块,限制转动摇臂绕万向接头位置转动;还包括步骤六,拆除楔形垫块。在装配过程中使用楔形垫块限制调节杆组件和万向接头座的相对摆动,保证装配时的精度,消除装配误差。[0014] 进一步的,步骤四中,保证脚蹬立柱与飞机结构的轴线距离为理论距离L。同样,根据飞机结构来确定本装置与飞机结构的理论距离,可以进一步消除装配误差。[0015] 进一步的,步骤五中,确保转动拉杆与转动摇臂和脚蹬立柱之间无应力。转动拉杆的长度应当与转动摇臂和脚蹬立柱之间的连接孔距离长度相同,这样在飞机脚操纵机构的工作中其相互部件的配合更加合理,并且不会累加误差。[0016] 进一步的,刹车拉杆包括备冒螺母和可调接头,松开刹车拉杆上备冒螺母;步骤一中,旋转可调接头调整刹车拉杆的长度至规定尺寸。[0017] 本发明的优点是:[0018] 通过转动摇臂和脚蹬立柱之间合理设计了工艺分离面,采取调整转动拉杆上的可调接头长短,补偿转动摇臂与脚蹬立柱之间装配误差累积问题,大幅度减少了调整周期和调整时间,提高了调整效率;通过转动摇臂中增加楔形垫块,解决了一种飞机立放式脚操纵调节机构调整中绕A点旋转,引起的调整困难的问题,保证调整中左、右转动拉杆长度一致性,大幅度提高了调整的效率;通过脚蹬立柱和脚操纵固定支架安装、调整保证结构轴线距离,解决了脚蹬立柱等组合件绕点转动,引起系统二次或多次调整问题,大幅度调整了调整的效率;本方法应用前后对比中可以减少一般以上的调整和装配周期,大幅度提高了脚操纵机构的安装、调整效率。附图说明[0019] 图1为本发明方法所装配的飞机脚操纵机构结构示意图;[0020] 图2为飞机脚操纵机构支架示意图;[0021] 图3为飞机脚操纵机构刹车拉杆示意图;[0022] 图4为脚踏板、脚蹬立柱、连接摇臂、刹车拉杆装配示意图;[0023] 图5为飞机脚操纵机构转动摇臂示意图;[0024] 图6为脚操纵机构支架、脚踏板、脚蹬立柱、连接摇臂、刹车拉杆装配示意图;[0025] 图7为飞机脚操纵机构转动拉杆示意图;[0026] 其中,1—脚踏板,2—脚蹬立柱,3—脚操纵固定支架,4—连接摇臂,5—刹车拉杆,6—转动拉杆,7—转动摇臂,A—万向接头位置,B—万向接头座与调节杆组件之间的空白区,C—转动摇臂与转动拉杆的连接点,D—转动拉杆与脚蹬立柱的连接点,3a—结构连接孔,3b—刹车拉杆与脚操纵机构支架连接孔,5a—刹车拉杆备冒螺母,5b—刹车拉杆可调接头,6a—转动拉杆冒螺母,6b—转动拉杆可调接头。具体实施方式[0027] 本部分是本发明的实施例,用于解释和说明本发明的技术方案。[0028] 一种飞机脚操纵机构装配方法,包括以下步骤:[0029] 步骤一、调整脚操纵固定支架3与飞机结构的轴线距离为理论距离L,然后再制造脚操纵固定支架3与飞机结构的连接孔3a,将脚操纵固定支架3安装在飞机结构上;调整刹车拉杆5的长度至规定尺寸;[0030] 步骤二、装配脚踏板1、脚蹬立柱2、连接摇臂4和刹车拉杆5,微调刹车拉杆5的长度,使连接摇臂4与脚蹬立柱2垂直;[0031] 步骤三、完成转动摇臂7的装配以及转动摇臂7与飞机结构的连接,保证转动摇臂7的导管所在位置的尺寸达到理论距离;在转动摇臂7的万向接头座与调节杆组件之间的空白区B中放入楔形垫块,限制转动摇臂7绕万向接头位置A转动;还包括步骤六,拆除楔形垫块。;[0032] 步骤四、将脚操纵机构支架3与脚踏板1、脚蹬立柱2、连接摇臂4、刹车拉杆5组合件上连接在一起,保证脚蹬立柱2与飞机结构的轴线距离为理论距离L;[0033] 步骤五、调整转动拉杆6的长度,将转动拉杆6安装在转动摇臂7和脚蹬立柱2之间,确保转动拉杆6与转动摇臂7和脚蹬立柱2之间无应力。[0034] 刹车拉杆5包括备冒螺母5a和可调接头5b,松开刹车拉杆5上备冒螺母5a;步骤一中,旋转可调接头5b调整刹车拉杆5的长度至规定尺寸。[0035] 下面结合附图说明本发明另一个实施例。[0036] 如图1所示,提供了ZL200920350493.6《一种飞机立放式脚操纵调节机构》结构示意图,该结构包括脚踏板1、脚蹬立柱2、脚操纵固定支架3、连接摇臂4、刹车拉杆5、转动拉杆6、转动摇臂7;[0037] 如图2所示,脚操纵机构支架3包含结构连接孔3a(单侧8颗,两侧共16颗),脚踏板1、脚蹬立柱2、连接摇臂4、刹车拉杆5与脚操纵机构支架3连接孔3b;[0038] 如图3所示,刹车拉杆5包含备冒螺母5a、可调接头5b;[0039] 如图7所示,转动拉杆6包含备冒螺母6a、可调接头6b;[0040] 所述的一种新型脚操纵机构装配方法装配调整具体实施过程如下:[0041] 第一步,如图2所示,前、后调整脚操纵机构支架3,保证脚操纵机构支架3与结构轴线距离L,协调脚操纵机构支架3与结构连接孔3a(单侧8颗,两侧共16颗)制孔后,用螺栓完成脚操纵机构支架3与结构螺接;[0042] 第二步,松开刹车拉杆5上备冒螺母5a,根据旋转可调接头5b调整刹车拉杆5的长度至规定尺寸;[0043] 第三步,如图4所示,通过螺栓将装配脚踏板1、脚蹬立柱2、连接摇臂4、刹车拉杆5螺接在一起,通过微调刹车拉杆5上可调接头5b,保证r角为90°,备紧备冒螺母5a;[0044] 第四步,如图5所示,根据图样完成转动摇臂7装配以及转动摇臂7与结构的螺接,保证转动摇臂7尺寸S,在转动摇臂7中B区增加楔形垫块,限制转动摇臂7绕转动摇臂7中A点转动;[0045] 第五步,如图2和图5所示,将脚操纵机构支架3连接孔3b与脚踏板1、脚蹬立柱2、连接摇臂4、刹车拉杆5组合件上的连接孔3b螺接在一起,并保证图6所示尺寸L;[0046] 第六步,如图7所示松开转动拉杆6上的备冒螺母6a,通过旋转调整可调接头6b,使转动拉杆6中D点与脚蹬立柱2中D点以及转动拉杆6中C点与转动摇臂7中C点无应力螺接,然后备紧备冒螺母6a;[0047] 第七步,如图5所示,拆除楔形垫块B。
专利地区:陕西
专利申请日期:2020-06-12
专利公开日期:2024-09-13
专利公告号:2024-09-13
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。