 产学研创新服务平台(全国)


一种棒料自动供料装置及供料方法发明专利
更新时间:2026-11-01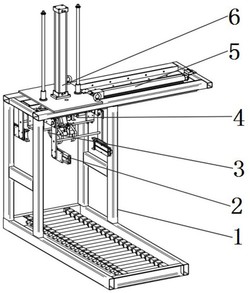 专利申请类型:发明专利;
地区:四川-内江;
源自:内江高价值专利检索信息库;
专利名称:一种棒料自动供料装置及供料方法
专利类型:发明专利
专利申请号:CN202410888711.0
专利申请(专利权)人:中铁隆昌铁路器材有限公司
权利人地址:四川省内江市隆昌市金鹅街道重庆路598号
专利发明(设计)人:黄华,田茂文,刘凡辉,颜丹
专利摘要:本发明属于棒料的自动化生产技术领域,具体公开了一种棒料自动供料装置及供料方法,供料装置包括机架和设置在机架上的升降机构和平移机构,在升降机构上安装有推料机构和滚轮抓手机构。与现有技术相比,本发明的积极效果是:本发明的棒料自动供料装置可配合标准料架和上料机使用,实现自动化生产线上料工序的全自动化生产。工人只需要将料架吊装并推入棒料自动供料装置的相应工位,启动自动控制即可,减少了劳动强度,并可由1人值守3~4个上料工位,可助力生产企业减员降本增效。
主权利要求:
1.一种棒料自动供料装置,其特征在于:包括机架和设置在机架上的升降机构和平移机构,在升降机构上安装有推料机构和滚轮抓手机构;所述升降机构包括设置在机架上的基板和在基板上设置的升降执行机构和升降导向机构,升降执行机构和升降导向机构的活动端均与活动滑轨相连,推料机构安装在活动滑轨上,推料机构有四组,每组分别由一组推料支架和一组推料执行机构组成,每组推料执行机构均安装在推料支架上,推料支架安装在活动滑轨侧面对称位置,活动滑轨同侧两组推料执行机构的间距大于标准料架的宽度,活动滑轨同侧两组推料执行机构通过一根连接件相互连接;所述滚轮抓手机构包括主安装板和设置在主安装板上的滚轮、夹爪和料位感应机构,在夹爪执行机构安装座一侧安装有第一机械气动阀、第二机械气动阀、夹爪张开到位压板和夹爪闭合到位压杆,所述料位感应机构包括紧固在主安装板上的铰接座和通过铰接的方式与铰接座连接的平衡块,在平衡块的一侧挂装配重块,另一侧通过压板压在第三机械气动阀上,所述滚轮抓手机构通过滚轮挂装在升降机构的活动滑轨内;所述平移机构包括平移执行机构和固定在机架上的固定滑轨,平移执行机构包括两端通过固定座分别固定在机架和升降机构基板上的固定轴和套设在固定轴上的活动端。
2.根据权利要求1所述的一种棒料自动供料装置,其特征在于:升降执行机构安装在基板的中部位置,升降导向机构的导向套对称安装在升降执行机构两侧。
3.根据权利要求1所述的一种棒料自动供料装置,其特征在于:活动滑轨内部设置有用于自动定位锁止滚轮抓手机构的限位槽锁止结构。
4.根据权利要求1所述的一种棒料自动供料装置,其特征在于:配重块挂装的高度可调。
5.根据权利要求1所述的一种棒料自动供料装置,其特征在于:在平移执行机构的活动端上设置有拉钩。
6.根据权利要求1所述的一种棒料自动供料装置,其特征在于:所述滚轮为四组,每两组滚轮通过滚轮连杆固定安装在主安装板的两端。
7.一种基于权利要求1所述棒料自动供料装置的供料方法,其特征在于:包括如下步骤:
步骤一、将带料的标准料架通过机架的辊道推入棒料自动供料装置内的待取料工位,并锁紧料架;
步骤二、启动自动控制程序,当上料机料仓内缺料时,升降机构连带与之安装在一起的滚轮抓手机构和推料机构一同下降;当料位感应机构感应到料架内的棒料时,升降机构停止下降并保持当前位置不变;
步骤三、推料机构将料架内的棒料从料架两侧向中间推进,确保待抓取的棒料集中在料架中间区域;
步骤四、滚轮抓手机构抓取集中在料架中间区域的棒料并夹紧,然后推料机构退回;
步骤五、升降机构起升至上限位,确保升降机构内的滑槽与平移机构的固定滑槽对齐;
步骤六、平移机构将带料的滚轮抓手机构拉入上料机料仓位置上方,此时升降机构及推料机构保持当前位置不变,等待滚轮抓手机构回位;
步骤七、滚轮抓手机构张开夹爪,棒料落入上料机料仓内,至此实现棒料从标准料架到上料机料仓的自动供料,然后滚轮抓手机构再由平移机构自动带回到升降机构的滑槽内;
当上料机料仓内再次缺料时,自动控制程序再执行下一次下降、推料、抓料、上升、平移至上料机料仓、放料、回位一系列自动化动作,周而复始,从而实现对自动化生产线棒料上料机的自动供料。 说明书 : 一种棒料自动供料装置及供料方法技术领域[0001] 本发明涉及棒料的自动化生产技术领域,尤其涉及一种棒料自动供料装置及供料方法。背景技术[0002] 虽然现有的棒料上料机可以用来完成生产线的自动化供料,但是仍需要操作者从料架向上料机的料仓执行间歇性的手动供料作业,自动化程度不够高。因此,需要设计一种棒料自动供料装置来代替人工从料架抱料到上料机料仓的工序,以实现对自动化生产线棒料上料机的自动供料,从而完全实现自动化生产线在上料工序的全自动化生产。发明内容[0003] 为了克服现有技术的上述缺点,本发明提出了一种棒料自动供料装置及供料方法。[0004] 本发明解决其技术问题所采用的技术方案是:一种棒料自动供料装置,包括机架和设置在机架上的升降机构和平移机构,在升降机构上安装有推料机构和滚轮抓手机构;所述升降机构包括设置在机架上的基板和在基板上设置的升降执行机构和升降导向机构,升降执行机构和升降导向机构的活动端均与活动滑轨相连,推料机构安装在活动滑轨上;所述滚轮抓手机构包括主安装板和设置在主安装板上的滚轮、夹爪和料位感应机构,在夹爪执行机构安装座一侧安装有第一机械气动阀、第二机械气动阀、夹爪张开到位压板和夹爪闭合到位压杆,所述料位感应机构包括紧固在主安装板上的铰接座和通过铰接的方式与铰接座连接的平衡块,在平衡块的一侧挂装配重块,另一侧通过压板压在第三机械气动阀上,所述滚轮抓手机构通过滚轮挂装在升降机构的活动滑轨内;所述平移机构包括平移执行机构和固定在机架上的固定滑轨,平移执行机构包括两端通过固定座分别固定在机架和升降机构基板上的固定轴和套设在固定轴上的活动端。[0005] 本发明还提供了一种基于棒料自动供料装置的供料方法,包括如下步骤:[0006] 步骤一、将带料的标准料架通过机架的辊道推入棒料自动供料装置内的待取料工位,并锁紧料架;[0007] 步骤二、启动自动控制程序,当上料机料仓内缺料时,升降机构连带与之安装在一起的滚轮抓手机构和推料机构一同下降;当料位感应机构感应到料架内的棒料时,升降机构停止下降并保持当前位置不变;[0008] 步骤三、推料机构将料架内的棒料从料架两侧向中间推进,确保待抓取的棒料集中在料架中间区域;[0009] 步骤四、滚轮抓手机构抓取集中在料架中间区域的棒料并夹紧,然后推料机构退回;[0010] 步骤五、升降机构起升至上限位,确保升降机构内的滑槽与平移机构的固定滑槽对齐;[0011] 步骤六、平移机构将带料的滚轮抓手机构拉入上料机料仓位置上方,此时升降机构及推料机构保持当前位置不变,等待滚轮抓手机构回位;[0012] 步骤七、滚轮抓手机构张开夹爪,棒料落入上料机料仓内,至此实现棒料从标准料架到上料机料仓的自动供料,然后滚轮抓手机构再由平移机构自动带回到升降机构的滑槽内;当上料机料仓内再次缺料时,自动控制程序再执行下一次下降、推料、抓料、上升、平移至上料机料仓、放料、回位一系列自动化动作,周而复始,从而实现对自动化生产线棒料上料机的自动供料。[0013] 与现有技术相比,本发明的积极效果是:[0014] 1、本发明的棒料自动供料装置可配合标准料架和上料机使用,实现自动化生产线上料工序的全自动化生产。工人只需要将料架吊装并推入棒料自动供料装置的相应工位,启动自动控制即可,减少了劳动强度,并可由1人值守3~4个上料工位,可助力生产企业减员降本增效。[0015] 2、滚轮抓手机构的抓手采用紧凑型对称式设计,该结构内包含夹爪、夹爪执行机构、料位感应机构、滚轮等,其中料位感应机构包含机械式重力感应器。抓手执行机构与机械式重力感应器之间设置有气动连控回路,确保机械式重力感应器接触到料架内的棒料的同时,抓手即可自动抓紧棒料。此类机械式重力感应器还可衍生为其他类型的感应装置,比如光电感应装置等。抓手间距控制在合理的小范围内,防止因料架内的棒料摆放杂乱而影响平稳抓料效果。[0016] 3、平移的滑槽采用分段式设计,一段活动滑槽与升降机构连接在一起,另一段固定滑槽与平移机构固定在一起。活动滑槽内设置有限位槽锁止结构,当升降机构连带滚轮抓手机构离开上限位,下降到料架内执行抓料动作时,限位槽锁止结构可将滚轮抓手机构保持在活动滑槽内,而当升降机构回到上限位时,活动滑槽能够保证在平移机构运行方向上,让滚轮抓手机构能够在平移机构的带动下顺畅滑动。[0017] 4、为保证抓料动作的及时性以及避免上料机料仓出现过度缺料现象,在PLC程序中加入了对棒料自动供料装置内的料架料位和缺料时上料动作的检测,当检测到料架料位过低时装置信号灯塔会发出报警以提醒操作人员及时更换料架;当缺料时自动供料装置的上料动作在规定时间内未抓取足够的棒料放入上料机料仓,直至超过设置的料仓限位,信号灯塔也会报警以提醒操作人员处理。[0018] 5、该装置采用压缩空气作为动力源,每一步动作都可依靠机械气动阀检测是否动作到位,并向下一动作的执行机构提供动力,也可通过接近开关,检测每个气缸动作是否到位。当上料机发生缺料时,棒料自动供料装置可在1分钟内完成一次补料动作,每次补料数量大于20件,补料效率高于生产线生产效率,可满足生产线正常生产所需。附图说明[0019] 本发明将通过例子并参照附图的方式说明,其中:[0020] 图1为一种棒料自动供料装置的结构示意图;[0021] 图2为机架的结构示意图;[0022] 图3为升降机构和推料机构的结构示意图;[0023] 图4为滚轮抓手机构的主视图;[0024] 图5为滚轮抓手机构的侧视图;[0025] 图6为滚轮抓手机构的俯视图;[0026] 图7为滚轮抓手机构的立体图;[0027] 图8为平移机构的结构示意图;[0028] 图9为带料的标准料架吊装放入机架辊道的示意图;[0029] 图10为带料的料架被推入棒料自动供料装置内的待取料工位的示意图;[0030] 图11为抓手机构和推料机构接近料架内的棒料时,升降机构停止下降的示意图;[0031] 图12为料架内的棒料被推进集中在料架中间区域的示意图;[0032] 图13为抓手机构抓取棒料、推料机构退回的示意图;[0033] 图14为升降机构起升至上限位时升降机构内的滑槽与平移机构的固定滑槽对齐的示意图;[0034] 图15为图14的正视图;[0035] 图16为平移机构将带料的滚轮抓手机构拉入上料机料仓位置上方,升降机构及推料机构保持当前位置不变,等待滚轮抓手机构回位的示意图;[0036] 图17为滚轮抓手机构放料的示意图;[0037] 图18为滚轮抓手机构被平移机构自动带回到升降机构滑槽内的示意图;[0038] 图中附图标记包括:[0039] 机架1、推料机构2、滚轮抓手机构3、料位感应机构4、平移机构5、升降机构6;[0040] 料架暂存区11、抓料区12、放料区13、升降机构安装位置14和平移机构安装位置15;[0041] 推料支架21、推料执行机构22、连接件23;[0042] 主安装板31、夹爪固定座32、夹爪固定铰接端33、夹爪活动铰接端34、夹爪35、第一机械气动阀36、第二机械气动阀37、第三机械气动阀38、铰接座39、平衡块40、配重块41、夹爪张开到位压板42、夹爪闭合到位压杆43、滚轮44、滚轮连杆45;[0043] 平移执行机构51、固定滑轨52、拉钩53、固定滑槽54;[0044] 基板61、升降执行机构62、升降导向机构63、导向套64、升降机构活动端65、升降导向机构活动端66、活动滑轨67、限位槽锁止结构68。具体实施方式[0045] 一种棒料自动供料装置,如图1所示,包括机架1、推料机构2、滚轮抓手机构3、料位感应机构4、平移机构5、升降机构6等,其中:[0046] 机架1主要由型材组装而成,其结构如图2所示,机架1按照功能区域可分为料架暂存区11、抓料区12、放料区13、升降机构安装位置14和平移机构安装位置15,其中:料架暂存区11由若干滚筒组成的滚排组装而成。机架1主要起到承载升降机构、平移机构的作用。升降机构安装在抓料区,平移机构安装在放料区。[0047] 如图3所示,升降机构6主要由基板61、升降执行机构62、升降导向机构63、导向套64、升降机构活动端65、升降导向机构活动端66、活动滑轨67等组成,升降执行机构62安装在基板61上的中部位置,负责执行整套升降机构的升降动作,升降机构活动端65和升降导向机构活动端66均与活动滑轨67相连,升降导向机构的导向套64安装在基板上的升降执行机构两侧对称位置。推料机构2有四组,每组分别由一组推料支架21和一组推料执行机构22组成。每组推料执行机构22均安装在推料支架21上,再通过推料支架安装在活动滑轨67侧面对称位置,同侧两组推料执行机构的间距比标准料架宽度略宽,确保标准料架可顺利推入升降机构正下方,等待抓料。同侧两组推料执行机构通过一根连接件23相互连接,增强结构强度。活动滑轨内部设计有限位槽锁止结构68,用于自动定位锁止滚轮抓手机构3。[0048] 如图4至图7所示,滚轮抓手机构3包括主安装板31、夹爪固定座32、夹爪固定铰接端33、夹爪活动铰接端34、夹爪35、第一机械气动阀36、第二机械气动阀37、第三机械气动阀38、铰接座39、平衡块40、配重块41、夹爪张开到位压板42、夹爪闭合到位压杆43、滚轮44、滚轮连杆45等,其中:[0049] 四支夹爪固定铰接端33通过铰接的方式,对称交错地安装在夹爪固定座上,夹爪活动端通过夹爪活动铰接端34与夹爪执行机构活动端铰接。夹爪固定座32紧固在主安装板31中部两侧对称位置,夹爪执行机构固定端紧固在夹爪执行机构安装座上,夹爪执行机构安装座紧固在主安装板31中部。夹爪执行机构安装座一侧安装有第一机械气动阀36和第二机械气动阀37。其中一支负责提供夹爪张开的气源,另一支负责提供夹爪闭合的气源。两支机械气动阀通过气路实现互锁。当夹爪打开时,夹爪张开到位压板42压住第一机械气动阀36,而此时夹爪闭合到位压杆43未压住第二机械气动阀37,此时为等待抓料状态。[0050] 料位感应机构4包括第三机械气动阀38、铰接座39、平衡块40、配重块41等,其中平衡块40通过铰接的方式与铰接座39连接,铰接座紧固在主安装板31上。平衡块40一侧挂装配重块41,配重块挂装的高度可调,平衡块另一侧通过压板压在第三机械气动阀38上。当配重块41接触料架内的棒料时,配重块向上抬起,平衡块40向第三机械气动阀38一端倾斜,第三机械气动阀38不再受到压板的压力,第三机械气动阀38打开,向夹爪执行机构供气,夹爪35抓料夹紧。当夹爪夹紧到位后,夹爪闭合到位压杆43压住第二机械气动阀37,第二机械气动阀37向升降机构供气,升降机构执行上升动作。[0051] 滚轮抓手机构通过四组滚轮44挂装在升降机构的活动滑轨67内,两组滚轮通过滚轮连杆45固定安装在主安装板31的两端。在上升下降的过程中,滚轮抓手机构在限位槽锁止结构68的位置实现自定位。[0052] 平移机构5主要由平移执行机构51、固定滑轨52、拉钩53等组成,如图8所示。平移执行机构51包括两端通过固定座分别固定在机架和升降机构基板上的固定轴和套设在固定轴上的活动端,在活动端上设置拉钩53。固定滑轨52固定在机架上。所述拉钩53为装在平移执行机构活动端上的两颗螺钉,两颗螺钉的间距可以保证滚轮抓手机构随着升降机构到达上限位时,滚轮连接件(即滚轮连杆45)可以进入两颗螺钉之间的区域,然后平移执行机构的活动端通过拉钩53带动滚轮抓手机构平移到放料区,完成放料后,再回到抓料区。[0053] 本发明的棒料自动供料装置可配合标准料架和上料机使用进行自动供料,具体的方法步骤为:[0054] 第一步:操作者将带料的标准料架吊装放入机架的辊道内,如图9所示。然后将带料的料架推入棒料自动供料装置内的待取料工位,并锁紧料架。如图10所示。[0055] 第二步:启动自动控制程序,当上料机料仓内缺料时,升降机构连带与之安装在一起的滚轮抓手机构和推料机构一同下降。当安装在抓手机构和推料机构上的料位感应器感应到接近料架内的棒料时,升降机构停止下降并靠先导止回阀锁紧气路,保持当前位置不变。如图11所示。[0056] 第三步:自动程序控制推料机构将料架内的棒料从料架两侧向中间推进,确保待抓取的棒料集中在料架中间区域。如图12所示。[0057] 第四步:自动程序控制抓手机构抓取集中在料架中间区域的棒料并夹紧。然后推料机构退回。如图13所示。[0058] 第五步:自动程序控制升降机构起升至上限位,确保升降机构内的滑槽与平移机构的固定滑槽54对齐。如图14所示。[0059] 第六步:自动程序控制平移机构将带料的滚轮抓手机构拉入上料机料仓位置上方,而升降机构及推料机构保持当前位置不变,等待滚轮抓手机构回位。如图15和图16所示。[0060] 第七步:自动控制程序控制滚轮抓手机构放开夹爪,棒料落入上料机料仓内,至此实现棒料从标准料架到上料机料仓的自动供料,如图17所示。然后滚轮抓手机构再由平移机构自动带回到升降机构的滑槽内,如图18所示。当上料再次缺料时,自动控制程序再执行下一次下降、推料、抓料、上升、平移至上料机料仓、放料、回位一系列自动化动作,周而复始,从而实现对自动化生产线棒料上料机的自动供料,至此完全实现自动化生产线在上料工序的全自动化生产。
专利地区:四川
专利申请日期:2024-07-04
专利公开日期:2024-09-13
专利公告号:2024-09-13
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




