 产学研创新服务平台(全国)


一种土样精准制作设备发明专利
更新时间:2026-10-13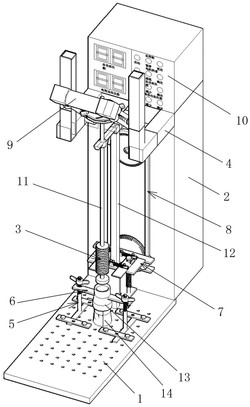 专利申请类型:发明专利;
地区:河南-开封;
源自:开封高价值专利检索信息库;
专利名称:一种土样精准制作设备
专利类型:发明专利
专利申请号:CN202210387614.4
专利申请(专利权)人:河南大学
权利人地址:河南省开封市顺河区明伦街85号
专利发明(设计)人:马少春,姚于迪,鲍鹏,肖慧敏,王晓丹,刘宴利
专利摘要:本发明公开了一种土样精准制作设备,包括底板、机箱、重锤机构、固定架组件和重锤提升释放机构,重锤机构的柱状击实锤的中心含有轴心孔,重锤导向杆套装于该轴心孔内,使得柱状击实锤能够沿重锤导向杆升降滑动,重锤导向杆的底部固定顶压底板,击实筒置于底板上侧,辅助引导套筒匹配套装于击实筒上方,两侧稳定板与固定架组件建立约束关系,顶压底板位于辅助引导套筒内腔中,重锤提升释放机构用于驱动柱状击实锤向上提升和释放,柱状击实锤用于对顶压底板施加冲击。本发明设备解决了制样中出现的角度、力度等问题,也大大缩短了人力及时间,是的土样制备变得更加便捷化。
主权利要求:
1.一种土样精准制作设备,其特征在于,包括底板(1)、含有驱动的机箱(2)、重锤机构(3)、固定架组件(5)、稳定架组件(6)和重锤提升释放机构(7),水平的底板(1)与立式的机箱(2)外架的底部固定在一起,所述的重锤机构(3)包括重锤导向杆(11)、柱状击实锤(39)和顶压底板(41),其中柱状击实锤(39)的中心含有轴心孔,重锤导向杆(11)套装于该轴心孔内,使得柱状击实锤(39)能够沿重锤导向杆(11)升降滑动,重锤导向杆(11)的顶部套装于机箱上部设置的导向孔内,重锤导向杆(11)的底部固定所述顶压底板(41),所述的固定架组件(5)与底板固定在一起,击实筒(14)置于底板(1)上侧,所述的稳定架组件(6)包括辅助引导套筒(13)和稳定板(42),两个稳定板(42)对称固定在辅助引导套筒(13)两侧,辅助引导套筒(13)匹配套装于所述击实筒(14)上方,两侧稳定板(42)与所述固定架组件(5)建立约束关系,重锤机构(3)的重锤导向杆(11)位于击实筒(14)正上方,重锤导向杆(11)下端及底部的顶压底板(41)位于辅助引导套筒(13)内腔中,所述的重锤提升释放机构(7)用于驱动柱状击实锤(39)向上提升和释放,所述柱状击实锤(39)用于对顶压底板(41)施加冲击。
2.根据权利要求1所述的土样精准制作设备,其特征在于,用于驱动重锤提升释放机构(7)升降的机构为循环驱动机构,在机箱的前侧面上部安装有上链轮(15),下部安装有下链轮(16),上链轮(15)和下链轮(16)上环绕有链条(17),将链条(17)与所述重锤提升释放机构(7)传动连接,链条(17)进行升降运动时,能够带动重锤提升释放机构(7)的固定架升降运动。
3.根据权利要求1所述的土样精准制作设备,其特征在于,固定架组件(5)包括两个单体组件,每个单体组件包括矩形压板(44)、固定钉(45)、底板水平钢板(46)、螺栓(47)和蝶形羊角螺母(48),每个单体组件的螺栓(47)垂直固定于底板水平钢板(46)上侧,每个单体组件的两个矩形压板(44)分别通过多个固定钉(45)与底板(1)固定连接,且两个矩形压板(44)分别顶压在所述底板水平钢板(46)的两端。
4.根据权利要求3所述的土样精准制作设备,其特征在于,所述的稳定架组件(6)包括辅助引导套筒(13)和稳定板(42),两个稳定板(42)对称固定在辅助引导套筒(13)两侧,辅助引导套筒(13)匹配套装于所述击实筒(14)上方。
5.根据权利要求4所述的土样精准制作设备,其特征在于,在两个稳定板(42)的前后侧分别设置稳定卡槽(43),辅助引导套筒(13)携带两侧稳定板(42)转动后,使得两侧稳定卡槽(43)匹配套装于两侧螺栓(47)外侧,螺栓(47)顶部的螺纹段上安装有蝶形羊角螺母,蝶形羊角螺母能够顶压在相应的稳定板上侧,对两侧稳定板顶压固定,辅助引导套筒(13)套装且顶压在击实筒(14)上方,对击实筒的位置进行固定。
6.根据权利要求1所述的土样精准制作设备,其特征在于,重锤机构(3)包括重锤导向杆(11)、柱状击实锤(39)和顶压底板(41),其中柱状击实锤(39)的中心含有轴心孔,重锤导向杆(11)套装于该轴心孔内,使得柱状击实锤(39)能够沿重锤导向杆(11)升降滑动,在机箱上部前侧固定有悬杆(18),其上侧设置竖向的导向孔,将所述重锤导向杆(11)的顶部套装于机箱上部设置的导向孔内。
7.根据权利要求1所述的土样精准制作设备,其特征在于,重锤提升释放机构(7)包括由上水平钢板(20),下水平钢板(21)和立板(22)组成的固定架,分别在上水平钢板(20)中心设置上定位孔(37),下水平钢板(21)中心设置下定位孔(38),在机箱上部悬杆(18)与底板(1)之间固定有释放机构导向柱(12),该释放机构导向柱(12)同时贯穿于所述上定位孔(37)和下定位孔(38)内,使得重锤提升释放机构(7)的固定架能够以释放机构导向柱(12)为支撑,沿释放机构导向柱(12)升降运动,在释放机构导向柱(12)上部的两侧,还分别固定有释放楔形块(19),两侧的释放楔形块(19)的上侧和下侧都含有导向斜面,且两侧释放楔形块(19)从内侧向外逐渐收敛,上定位孔(37)和下定位孔(38)的孔型被设计成与导向柱和两侧楔形块形状一致,使得上定位孔(37)和下定位孔(38)能够跨过两侧楔形块,但导向柱仅能在上定位孔(37)和下定位孔(38)的中部矩形区域滑动,从而,重锤提升释放机构(7)的固定架既能够在导向柱上沿竖向升降滑动,又能够跨过两侧楔形块;在上水平钢板前后侧的中部分别有固定座(35),前后固定座内安装有横滑杆(33),在上水平钢板上部两侧分别有左右两个自适应抓刀(25),每个自适应抓刀(25)上侧分别固定有导向管(36),所述的横滑杆(33)贯穿安装于导向管(36)内侧,能够自由滑动,从而左右两个自适应抓刀(25)能够在上水平钢板(20)上侧向内或向外平移,在所述横滑杆(33)外侧套装有拉簧(34),每根拉簧的内端连接于相应固定座(35),外端连接于相应的导向管(36),从而使得两侧自适应抓刀(25),在自然状态下处于向内收缩的状态。
8.根据权利要求7所述的土样精准制作设备,其特征在于,重锤提升释放机构(7)的上水平钢板(20)和下水平钢板(21)的两侧分别设置导向孔(29),上下对应的导向孔内匹配套装有导向柱(28),导向柱(28)的中部有弹簧支座(30),在弹簧支座(30)与上水平钢板(20)下表面之间套装有竖弹簧(31),在导向柱的上端有端帽(32),端帽的直径大于导向杆本体直径。
9.根据权利要求7所述的土样精准制作设备,其特征在于,在柱状击实锤(39)的侧面有一系列重锤侧环槽(40),当上述的两侧自适应抓刀(25)自动向内收缩后,能够卡固于相应的重锤侧环槽(40)内,从而当重锤提升释放机构(7)向上移动时,能够驱动重锤侧环槽(40)一起向上移动,直至接触释放楔形块(19)时,两侧自适应抓刀(25)被释放楔形块(19)的下导向斜面支撑开始向外展开,脱离侧环槽,释放所述柱状击实锤(39)。
10.根据权利要求8所述的土样精准制作设备,其特征在于,在两侧自适应抓刀(25)上分别设置调节扁孔(26),且所述的导向柱(28)分别套装于相应的调节扁孔(26)内,同时,还分别在两侧自适应抓刀(25)的外侧,分别设置有配合顶块(27),各配合顶块(27)位于相应的导向柱(28)外侧。 说明书 : 一种土样精准制作设备技术领域[0001] 本发明属于土工击实试验设备技术领域,具体涉及一种土样精准制作设备。背景技术[0002] 在室内进行土工试验时,对三轴试验试样进行制备,所需击样器进行击实制备土样,现有的土样制备设备分为击样器和饱和器组成,击样器由套环、定位螺丝、导杆、击锤、底板、套筒、击样筒、底座组成。在实际操作中存在不可避免的问题。实验中在提起击锤到达套环高度时,与套环碰撞后自由落体下落,但实际操作中手动提起击实锤的速度不同会造成每层土样的不均匀性,导致压实度不同。其次,手扶击实器导杆时,因角度或者击锤的冲击造成了导杆不能与地面垂直,造成土样不均匀及成样时土样的截面不平整。最后一层土体击实时,土体往往高于击样筒,使用套筒增高添加土,因套筒与饱和器接触无固定,锤击后套筒偏移,导致土样的高度低于标准试件。制备土样人工手动制件速度慢、不均匀,导致试验数据出现较大偏差。[0003] 现有的击实器制样时无法避免由于力度、角度不同导致试样本身各层的压实度等问题。导致试样试验时,往往出现数据不合理及偏于理想值等问题。试验不严谨时也容易导致每层击实次数不同。多人同时制备土样,易导致偏差增大,仅一人制备土样时,制备时间会大大加长,在较长的时间下会导致拌制土体中含水率发生改变,对定性研究含水率变化会产生不利影响。现有的击实器制样时偏差较大,往往不能避免,对实验结果往往产生较大影响。[0004] 基于此,研究一种土样精准制作设备是必要的。发明内容[0005] 针对现有击实器制样存在的缺陷和问题,本发明提供一种土样精准制作设备,有效的解决了击实过程中不可避免出现的角度、力度及时间等问题。[0006] 本发明解决其技术问题的方案是:采用一种土样精准制作设备,该设备主要包括底板、含有驱动的机箱、重锤机构、固定架组件、稳定架组件和重锤提升释放机构等。其中,水平的底板与立式的机箱外架的底部固定在一起,所述的重锤机构包括重锤导向杆、柱状击实锤和顶压底板,其中柱状击实锤的中心含有轴心孔,重锤导向杆套装于该轴心孔内,使得柱状击实锤能够沿重锤导向杆升降滑动,重锤导向杆的顶部套装于机箱上部设置的导向孔内,重锤导向杆的底部固定所述顶压底板,所述的固定架组件与底板固定在一起,击实筒置于底板上侧,所述的稳定架组件包括辅助引导套筒和稳定板,两个稳定板对称固定在辅助引导套筒两侧,辅助引导套筒匹配套装于所述击实筒上方,两侧稳定板与所述固定架组件建立约束关系,重锤机构的重锤导向杆位于击实筒正上方,重锤导向杆下端及底部的顶压底板位于辅助引导套筒内腔中,所述的重锤提升释放机构用于驱动柱状击实锤向上提升和释放,所述柱状击实锤用于对顶压底板施加冲击。[0007] 用于驱动重锤提升释放机构升降的机构为循环驱动机构,在机箱的前侧面上部安装有上链轮,下部安装有下链轮,上链轮和下链轮上环绕有链条,将链条与所述重锤提升释放机构传动连接,链条进行升降运动时,能够带动重锤提升释放机构的固定架升降运动。[0008] 固定架组件包括两个单体组件,每个单体组件包括矩形压板、固定钉、底板水平钢板、螺栓和蝶形羊角螺母,每个单体组件的螺栓垂直固定于底板水平钢板上侧,每个单体组件的两个矩形压板分别通过多个固定钉与底板固定连接,且两个矩形压板分别顶压在所述底板水平钢板的两端。[0009] 所述的稳定架组件包括辅助引导套筒和稳定板,两个稳定板对称固定在辅助引导套筒两侧,辅助引导套筒匹配套装于所述击实筒上方。[0010] 在两个稳定板的前后侧分别设置稳定卡槽,辅助引导套筒携带两侧稳定板转动后,使得两侧稳定卡槽匹配套装于两侧螺栓外侧,螺栓顶部的螺纹段上安装有蝶形羊角螺母,蝶形羊角螺母能够顶压在相应的稳定板上侧,对两侧稳定板顶压固定,辅助引导套筒套装且顶压在击实筒上方,对击实筒的位置进行固定。[0011] 重锤机构包括重锤导向杆、柱状击实锤和顶压底板,其中柱状击实锤的中心含有轴心孔,重锤导向杆套装于该轴心孔内,使得柱状击实锤能够沿重锤导向杆升降滑动,在机箱上部前侧固定有悬杆,其上侧设置竖向的导向孔。将所述重锤导向杆的顶部套装于机箱上部设置的导向孔内。[0012] 重锤提升释放机构包括由上水平钢板,下水平钢板和立板组成的固定架,分别在上水平钢板中心设置上定位孔,下水平钢板中心设置下定位孔,在机箱上部悬杆与底板之间固定有释放机构导向柱,该释放机构导向柱同时贯穿于所述上定位孔和下定位孔内,使得重锤提升释放机构的固定架能够以释放机构导向柱为支撑,沿释放机构导向柱升降运动,在释放机构导向柱上部的两侧,还分别固定有释放楔形块,两侧的释放楔形块的上侧和下侧都含有导向斜面,且两侧释放楔形块从内侧向外逐渐收敛,上定位孔和下定位孔的孔型被设计成与导向柱和两侧楔形块形状一致,使得上定位孔和下定位孔能够跨过两侧楔形块,但导向柱仅能在上定位孔和下定位孔的中部矩形区域滑动,从而,重锤提升释放机构的固定架既能够在导向柱上沿竖向升降滑动,又能够跨过两侧楔形块;在上水平钢板前后侧的中部分别有固定座,前后固定座内安装有横滑杆,在上水平钢板上部两侧分别有左右两个自适应抓刀,每个自适应抓刀上侧分别固定有导向管,所述的横滑杆贯穿安装于导向管内侧,能够自由滑动,从而左右两个自适应抓刀能够在上水平钢板上侧向内或向外平移,在所述横滑杆外侧套装有拉簧,每根拉簧的内端连接于相应固定座,外端连接于相应的导向管,从而使得两侧自适应抓刀,在自然状态下处于向内收缩的状态。[0013] 重锤提升释放机构的上水平钢板和下水平钢板的两侧分别设置导向孔,上下对应的导向孔内匹配套装有导向柱,导向柱的中部有弹簧支座,在弹簧支座与上水平钢板下表面之间套装有竖弹簧,在导向柱的上端有端帽,端帽的直径大于导向杆本体直径。当所述重锤提升释放机构向上移动时,在靠近释放楔形块时,被释放楔形块的上或下导向斜面支撑,使得两侧自适应抓刀开始向外展开。当跨过释放楔形块后,两侧自适应抓刀自动向内收缩。这种展开与收缩的两种状态,对应于对柱状击实锤的释放和抓取。[0014] 在柱状击实锤的侧面有一系列重锤侧环槽,当上述的两侧自适应抓刀自动向内收缩后,能够卡固于相应的重锤侧环槽内,从而当重锤提升释放机构向上移动时,能够驱动重锤侧环槽一起向上移动,直至接触释放楔形块时,两侧自适应抓刀被释放楔形块的下导向斜面支撑开始向外展开,脱离侧环槽,释放所述柱状击实锤。[0015] 在两侧自适应抓刀上分别设置调节扁孔,且所述的导向柱分别套装于相应的调节扁孔内。同时,还分别在两侧自适应抓刀的外侧,分别设置有配合顶块,各配合顶块位于相应的导向柱外侧。[0016] 从而,当重锤提升释放机构位于底部位置时,两侧导向柱的下端支撑于底板上表面,使得导向柱向上移动,也使得导向柱上端的端帽向上移动,该端帽向上移动后,其高度会高于两侧的配合顶块。由于两侧自适应抓刀处于向内收缩状态,从而两侧配合顶块随其调节板也向内移动,使得两侧配合顶块位于端帽的下方(此时两侧调节板向内收缩卡持重锤的侧环槽),导致两侧导向柱不能完全下落。[0017] 本发明的有益效果:本发明设备主要用于室内试验中土样制备,针对现有击实器在实际操作中存在不可避免的问题。本设计进一步解决了制样中出现的角度、力度等问题,也大大缩短了人力及时间,是的土样制备变得更加便捷化。通过抓刀提升击实锤,能够实现在提起击锤到达套环高度时,与套环碰撞后自由落体下落,避免手动提起击实锤的速度不同会造成每层土样的不均匀性,导致压实度不同,同时由于导杆始终与地面垂直,也避免了手动操作时因角度或者击锤的冲击造成了导杆不能与地面垂直,造成土样不均匀及成样时土样的截面不平整。套筒与击实筒紧密连接,避免了手动操作时因套筒与饱和器接触无固定,锤击后套筒偏移,导致土样的高度低于标准试件。控制台控制击实次数,避免了手动击实次数过多及过少,此外制样人力大大降低同时也解决了手动制件速度慢、不均匀,避免导致试验数据出现较大偏差。[0018] 一种实施方式中,重锤提升释放机构两侧的自适应抓刀自然状态下被相应拉簧驱动处于向内收缩状态,但两侧自适应抓刀在展开时,具有两种不同展开程度,即两侧配合顶块位于相应端帽的下方,或者位于其外侧面的两种情况。当两侧配合顶块位于相应端帽的下方时,两侧配合板卡持柱状击实锤,当两侧配合顶块位于相应端帽的外侧面时,两侧配合卡板释放柱状击实锤。[0019] 本发明方案包括将链条与所述重锤提升释放机构传动连接,链条进行升降运动时,能够带动重锤提升释放机构的固定架升降运动。链条的持续转动,可带动重锤提升释放机构的固定架上升和下降运动,依次往复循环。重锤提升释放机构的往复升降运动,能够带动柱状击实锤反复向下冲击顶压底板,对击实筒内的土样击实。[0020] 本发明方案包括采用机械光圈用于对重锤导向杆进行锁定,锁定后,向上抬升或向下移动提手,能带动重锤导向杆及其下端的柱状击实锤和顶压底板向上或向下移动。[0021] 本发明方案包括在手闸杆与机械光圈之间设置有联动机构,使得手闸杆向提手一侧靠近时,能够带动所述机械光圈动作,对重锤导向杆锁定,或者释放。附图说明[0022] 图1是本发明的立体图。[0023] 图2是图1中提升驱动机构示意图。[0024] 图3是图1的正视图。[0025] 图4是图1的左视图。[0026] 图5是重锤提升释放机构与导向柱配合关系图。[0027] 图6是重锤提升释放机构的结构图。[0028] 图7是重锤机构与稳定架组件的配合关系图。[0029] 图8是固定架组件与底板的固定关系图。[0030] 图9是稳定架组件的俯视图。[0031] 图10是手驱机构的侧视图。[0032] 图11是固定架组件的侧视图。[0033] 图12是机械光圈的俯视图。[0034] 图13是图7的俯视图。[0035] 图14是图7的仰视图。[0036] 图15是装置系统运行流程图。[0037] 图中标号:底板1,机箱2,重锤机构3,定位辅架4,固定架组件5,稳定架组件6,重锤提升释放机构7,循环驱动机构8,手驱机构9,控制板10,重锤导向杆11,释放机构导向柱12,辅助引导套筒13,击实筒14,上链轮15,下链轮16,链条17,悬杆18,释放楔形块19,上水平钢板20,下水平钢板21,立板22,导向通道23,滚柱24,自适应抓刀25,调节扁孔26,配合顶块27,导向柱28,导向孔29,弹簧支座30,竖弹簧31,端帽32,横滑杆33,拉簧34,固定座35,导向管36,上定位孔37,下定位孔38,柱状击实锤39,重锤侧环槽40,顶压底板41,稳定板42,稳定卡槽43,矩形压板44,固定钉45,底板水平钢板46,螺栓47,蝶形羊角螺母48,摆动导向杆49,提手50,手闸滑套51,手闸复位弹簧52,闸管53,机械光圈54,纵悬架55,竖轨道56,手闸杆57,锁轴孔58,锁轴矩形压板59,竖向滚柱60,转轴61,斜向滑轴62,闸线63,闸线贯穿孔64,闸线固定端65,闸线复位弹簧66。具体实施方式[0038] 下面结合附图和实施例对本发明进一步说明。[0039] 实施例1:本实施例旨在提供一种土样精准制作设备,主要用于土工试验领域试验土样制备。在现存的击实器中,由于在提起击实锤碰撞套环的速度不同、及手扶击实器重锤导向杆时,因角度或者击锤的冲击造成了重锤导向杆不能与地面垂直,造成每层土样不均匀、压实度不同及出现土样的截面不平整。击样时因套筒与饱和器接触无固定,锤击后套筒偏移,导致土样的高度低于标准试件。制备土样人工手动制件速度慢、不均匀,导致试验数据出现较大偏差。导致试样试验时,往往出现数据不合理及偏于理想值等问题。基于此,本实施例通过对机械自适应抓刀的设置,则尽可能地解决了对击实中角度以及初始及速度的控制,同时由于机械控数,使得每层土具有相同的压实度能够实验数据的准确性。[0040] 如图1所示的土样精准制作设备,可以看出,该设备主要包括底板1、机箱2、重锤机构3、定位辅架4、固定架组件5、稳定架组件6和重锤提升释放机构7,以及手驱机构9等。[0041] 图1中,水平的底板1与立式的机箱2外架的底部固定在一起,底板的放大图如图8所示,其上侧均匀分布有一系列固定孔,固定架组件5与相应的固定孔安装在一起。具体地,固定架组件5包括两个单体组件,每个单体组件包括矩形压板44、固定钉45、底板水平钢板46、螺栓47和蝶形羊角螺母48,如图8中,每个单体组件的螺栓47垂直固定于底板水平钢板46上侧,每个单体组件的两个矩形压板44分别通过多个固定钉45与底板1固定连接。且两个矩形压板44分别顶压在所述底板水平钢板46的两端。从而,在松弛相应固定钉45后,底板水平钢板46能够实现左右和前后位置的适度调节,锁紧固定钉45后,底板水平钢板46的位置也被锁定。位于螺栓的上部有螺纹段,且在螺纹段上套装有蝶形羊角螺母48。通过固定前对两单体组件分别进行调整,使得两个单体组件对应的两个螺栓保持合适的间距。[0042] 如图1和图3所示,击实筒14被放置于底板1上侧,且位于两螺栓47之间。[0043] 如图7所示,所述的稳定架组件6包括辅助引导套筒13和稳定板42,两个稳定板42对称固定在辅助引导套筒13两侧,辅助引导套筒13匹配套装于所述击实筒14上方。[0044] 两侧稳定板42与所述固定架组件5建立约束关系,具体是在两个稳定板42的前后侧分别设置稳定卡槽43,如图7所示。转动辅助引导套筒13,携带两侧稳定板42转动,使得两侧稳定卡槽43匹配套装于两侧螺栓47外侧。然后向下旋拧相应的蝶形羊角螺母48,使得各蝶形羊角螺母能够顶压在相应的稳定板上侧,对两侧稳定板顶压固定,如图1所示。基于该约束关系,辅助引导套筒13的位置被固定,辅助引导套筒13套装且顶压在击实筒14上方,对击实筒的位置进行固定。[0045] 如图7中的重锤机构3,包括重锤导向杆11、柱状击实锤39和顶压底板41。其中,柱状击实锤39的中心含有轴心孔,重锤导向杆11套装于该轴心孔内,使得柱状击实锤39能够沿重锤导向杆11升降滑动。如图2中,在机箱上部前侧固定有悬杆18,其上侧设置竖向的导向孔。将所述重锤导向杆11的顶部套装于机箱上部设置的导向孔内。[0046] 重锤机构3的重锤导向杆11位于击实筒14正上方,工作时,重锤导向杆11下端及底部的顶压底板41位于辅助引导套筒13内腔中。所述的重锤提升释放机构7用于驱动柱状击实锤39向上提升和释放,所述柱状击实锤39用于对顶压底板41施加冲击,柱状击实锤39下落后,其下部分进入辅助引导套筒13冲击顶压底板41。[0047] 重锤提升释放机构7如图6所示,包括由上水平钢板20,下水平钢板21和立板22组成的固定架,如图13和图14所示,分别在上水平钢板20中心设置上定位孔37,下水平钢板21中心设置下定位孔38。如图1和图5所示,在机箱上部悬杆18与底板1之间固定有释放机构导向柱12,该释放机构导向柱12同时贯穿于所述上定位孔37和下定位孔38内,使得重锤提升释放机构7的固定架能够以释放机构导向柱12为支撑,沿释放机构导向柱12升降运动。[0048] 在图5中的释放机构导向柱12上部的两侧,还分别固定有释放楔形块19,两侧的释放楔形块19的上侧和下侧都含有导向斜面,且两侧释放楔形块19从内侧向外逐渐收敛。上定位孔37和下定位孔38的孔型被设计成与导向柱和两侧楔形块形状一致,使得上定位孔37和下定位孔38能够跨过两侧楔形块,但导向柱仅能在上定位孔37和下定位孔38的中部矩形区域滑动。从而,重锤提升释放机构7的固定架既能够在导向柱上沿竖向升降滑动,又能够跨过两侧楔形块。[0049] 如图6中,重锤提升释放机构7的上水平钢板20和下水平钢板21的两侧分别设置导向孔29,上下对应的导向孔内匹配套装有导向柱28,导向柱28的中部有弹簧支座30,在弹簧支座30与上水平钢板20下表面之间套装有竖弹簧31,在导向柱的上端有端帽32,端帽的直径大于导向杆本体直径。[0050] 在上水平钢板前后侧的中部分别有固定座35,前后固定座内安装有横滑杆33,在上水平钢板上部两侧分别有左右两个自适应抓刀25,每个自适应抓刀25上侧分别固定有导向管36,所述的横滑杆33贯穿安装于导向管36内侧,能够自由滑动。从而,左右两个自适应抓刀25能够在上水平钢板20上侧向内或向外平移。进一步又在所述横滑杆33外侧套装有拉簧34,每根拉簧的内端连接于相应固定座35,外端连接于相应的导向管36。从而使得两侧自适应抓刀25,在自然状态下处于向内收缩的状态。[0051] 当所述重锤提升释放机构7向上移动时,在靠近释放楔形块19时,被释放楔形块19的上或下导向斜面支撑,使得两侧自适应抓刀25开始向外展开。当跨过释放楔形块19后,两侧自适应抓刀25自动向内收缩。这种展开与收缩的两种状态,对应于对柱状击实锤39的释放和抓取。[0052] 如图7中,在柱状击实锤39的侧面有一系列重锤侧环槽40,当上述的两侧自适应抓刀25自动向内收缩后,能够卡固于相应的重锤侧环槽40内,从而当重锤提升释放机构7向上移动时,能够驱动重锤侧环槽40一起向上移动,直至接触释放楔形块19时,两侧自适应抓刀25被释放楔形块19的下导向斜面支撑开始向外展开,脱离侧环槽,释放所述柱状击实锤39。[0053] 如图6中,在两侧自适应抓刀25上分别设置调节扁孔26,且所述的导向柱28分别套装于相应的调节扁孔26内。同时,还分别在两侧自适应抓刀25的外侧,分别设置有配合顶块27,各配合顶块27位于相应的导向柱28外侧。[0054] 从而,当重锤提升释放机构7位于底部位置时,两侧导向柱28的下端支撑于底板1上表面,使得导向柱向上移动,也使得导向柱上端的端帽32向上移动,该端帽32向上移动后,其高度会高于两侧的配合顶块27。由于两侧自适应抓刀25处于向内收缩状态,从而两侧配合顶块随其调节板也向内移动,使得两侧配合顶块27位于端帽32的下方(此时两侧调节板向内收缩卡持重锤的侧环槽),导致两侧导向柱28不能完全下落。[0055] 当重锤提升释放机构7向上移动接触释放楔形块19时,由于两侧自适应抓刀25开始向外展开释放柱状击实锤39,此时两侧的配合顶块27也向外展开,释放导向柱上端的端帽32。从而两侧导向柱28下落(此时为完全下落),即两侧端帽32与相应调节板表面接触,且支撑在相应配合顶块的内侧,使得两侧调节板具有最大开度。[0056] 当重锤提升释放机构7跨过释放楔形块19后,上述状态并没有被改变。[0057] 返回过程中,重锤提升释放机构7从顶部向底部移动,在接近底部位置时,两侧导向柱28的下端支撑于底板1上侧面,使得导向柱向上移动,也使得导向柱上端的端帽32向上移动,该端帽32向上移动后,其高度会高于两侧的配合顶块27。此时两侧自适应抓刀25会进一步向内收缩,此时的收缩,恰好用于卡持所述柱状击实锤的重锤侧环槽40。[0058] 基于以上结构特点,可以看出,两侧自适应抓刀25自然状态下被相应拉簧驱动处于向内收缩状态,但两侧自适应抓刀25在展开时,具有两种不同展开程度,即两侧配合顶块27位于相应端帽32的下方,或者位于其外侧面的两种情况。当两侧配合顶块27位于相应端帽的下方时,两侧配合板卡持柱状击实锤,当两侧配合顶块27位于相应端帽的外侧面时,两侧配合卡板释放柱状击实锤。[0059] 本实施例还包括驱动所述重锤提升释放机构7升降的机构,提升重锤导向杆11向上移动的手驱机构9。其中,升降驱动机构具有多种实现方式,例如通过电推杆或气缸或吊绳等方式驱动重锤提升释放机构7升级运动。[0060] 实施例2:在实施例1基础上,用于驱动重锤提升释放机构7升降的机构,采用一种如图2所示的循环驱动机构。图中可以看出,在机箱的前侧面上部安装有上链轮15,下部安装有下链轮16,上链轮15和下链轮16上环绕有链条17(不排除安装上下带轮以及环绕齿带的方式)。将链条17与所述重锤提升释放机构7传动连接,链条17进行升降运动时,能够带动重锤提升释放机构7的固定架升降运动。[0061] 实施例3:在实施例2基础上,如图6中,又进一步在固定架的后侧增设有导向通道23,在该导向通道23是由两个平行板组成的通道,其内侧套装有滚柱24,该滚柱24的内轴端与所述链条的一个链轴固定在一起。从而所述链条17可以实现循环转动,带动滚柱24升降运动的同时,又在导向通道23内往复滚动。即:滚柱24位于链条右侧向上运动时,滚柱推动导向通道使固定架整体上升,滚柱位于链条顶部向左运动时,滚柱在导向通道内向左滚动,滚柱位于链条左侧向下运动时,滚柱携带导向通道使整个固定架向下移动,滚柱位于链条底部向右运动时,滚柱在导向通道内向右滚动。从而,链条的持续转动,可带动重锤提升释放机构7的固定架上升和下降运动,依次往复循环。重锤提升释放机构7的往复升降运动,能够带动柱状击实锤反复向下冲击顶压底板41,对击实筒内的土样击实。[0062] 由于上定位孔37和下定位孔38的形状完全相同,如图13和图14所示,所以在本实施例中,返回过程中,下侧的下定位孔38会先跨过释放楔形块19,然后上定位孔37再跨过释放楔形块19,再然后释放楔形块19会接触两侧调节板25,是两侧调节板向外展开后再闭合,该过程中,仍然保持两侧端帽32与相应调节板表面接触,且支撑在相应配合顶块的内侧,使得两侧调节板具有最大开度。[0063] 实施例4:在以上各实施例基础上,增加一种提升所述重锤导向杆11向上移动的手驱机构9,该机构如图10和图12所示,在机箱上部两侧设置定位辅架4,该定位辅架4包括两侧固定的纵悬架55,每个纵悬架55末端向上固定有竖轨道56。提手50的两侧固定有平行的摆动导向杆49,每个摆动导向杆49的端部通过转轴61铰接于纵悬架55的根部,从而提手及两侧摆动导向杆能够沿转轴61转动。[0064] 在两侧摆动导向杆49上套装有能够滑动的斜向滑轴62,在斜向滑轴62的中部安装有机械光圈54,斜向滑轴62的两外端部匹配套装于所述竖轨道56内侧。从而,在摆动两侧摆动导向杆49时,斜向滑轴62仅能够沿竖轨道56进行升降运动,即机械光圈54仅能够沿竖轨道56进行升降运动。[0065] 所述的机械光圈54用于对重锤导向杆11进行锁定,锁定后,向上抬升或向下移动提手50,能带动重锤导向杆11及其下端的柱状击实锤和顶压底板向上或向下移动。[0066] 实施例5:在实施例4基础上,采用一种如图12所示的机械光圈54,该机构包括固定盘体和驱动盘体,两者匹配套装在一起,两者中心具有贯穿孔,用于套装所述重锤导向杆11,如图中的锁轴孔58。两盘体之间的间隙内同时套装多个锁轴矩形压板59,每个锁轴矩形压板59的上下分别设置有滑柱,固定盘体上设置有多个螺旋滑道,各滑柱套装于相应螺旋滑道内,驱动盘体同时带动多个锁轴矩形压板59转动时,各滑柱在相应螺旋滑道内滑动,使得各锁轴矩形压板59同时向内移动或同时向外移动。当重锤导向杆11位于所述锁轴孔58时,驱动各锁轴矩形压板59同时向内移动,即可对重锤导向杆11进行锁定,此时向上抬升提手50时,能够通过机械光圈54带动重锤导向杆11向上移动。[0067] 图12中还可以看出,在两侧摆动导向杆49上还分别套装有手闸滑套51,两侧手闸滑套51之间连接有手闸杆57,设置有保持手闸杆自动复位的手闸复位弹簧。[0068] 在手闸杆57与机械光圈54之间设置有联动机构,使得手闸杆57向提手50一侧靠近时,能够带动所述机械光圈54动作,对重锤导向杆11锁定,或者释放。[0069] 图12中的联动机构是通过闸管和闸线配合的传动机构,具体地,闸线套装于闸管内,在斜向滑轴62上设置闸线贯穿孔64,闸管53的一端支撑在摆动导向杆49支座上,另一端支撑在闸线贯穿孔64端口,闸线63的一端连接手闸杆57,另一端从闸线贯穿孔64引出,连接于闸线固定端65,该闸线固定端65与所述驱动盘体固定为一体。在闸线外露部分套装有闸线复位弹簧66。从而,拉动手闸杆57向提手50靠近时,拉线63能够拉动所述的驱动盘转动,进而带动多个锁轴矩形压板59同时向内移动或同时向外移动,实现对重锤导向杆11锁定或者释放。[0070] 实施例6:一种土样精准制作设备,包括电子控制台、机械光圈、击实重锤导向杆提升器、动力机箱,电控机械手臂、击实锤、饱和器、固定套筒、底板支座。固定套筒通过两根螺栓与下底板支座焊接,支座固定在地面上,克服锤击振动时套筒转动产生的作用力。锤击主要依靠机箱双齿轮转动带动滚轴在钢板移动实现自适应抓刀对击实锤提升。而提手及机械光圈可以对击实重锤导向杆提升器进行提升,实现凿毛、添土等工序。[0071] 本实施例中底板可以在工厂制作,上开孔径制作简单。底板上水平钢板及矩形钢板采用钢结构构件,均能够在工厂切割扩孔。在底板上依次连接水平钢板和上压矩形钢板,后用螺栓紧自矩形钢板孔向下内深至底板孔内箍紧,水平钢板上焊接螺栓,使得螺栓底端通过矩形钢板的夹固作用进一步实现与底板的稳定连接。[0072] 套筒经过改进,并考虑到锤击过程中稳定性的问题,一方面增大套筒与击实筒的接触面积,另一方面在套筒两侧增设连接件增加套筒的稳定性。上下套筒内外径尺寸改变,实现下筒与击实筒外径相同,其内径与上套筒13及击实筒14等直径,这样土样击实后其尺寸大小符合规范要求。连接件通过U形设计与竖直螺栓连接,当击实振动时,通过螺栓孔径上蝶形羊角螺母48实现稳定板与螺栓的稳固,至此在振动时能保证套筒与击实筒之间的稳定性。[0073] 实施例7:在实施例6基础上,本实施例中电控机械手臂分为机械手臂重锤导向杆和机械抓手动力传动连接件,机械抓手动力传动连接件包括回形环钢板(上下水平钢板、前后水平钢板)导向柱、弹簧、弹簧支座矩形条、自适应抓刀、弹簧拉紧件(由弹簧、轴、固定套筒、固定轴零件)、滚动轴承。[0074] 机械手臂重锤导向杆11顶部与箱体焊接,下部与底板焊接固定。且在重锤导向杆两侧贴柔性垫块,楔形体,垫块在自适应抓刀带动击实锤上下运动时,实现自适应抓刀的开合这一状态。自适应抓刀上有弹簧拉紧件,弹簧由在固定轴零件及固定套筒上焊接螺栓连接。当滚轴转动时,带动弹簧向内压缩,带动自适应抓刀卡箍锤体螺纹,弹簧未收缩时自适应抓刀孔径内导向柱处于自适应抓刀边缘矩形条内侧,弹簧拉紧件压缩后,由于链条转动导向柱上弹簧向上推出,此时上水平钢板向上移动,由于弹簧拉紧件带动自适应抓刀内缩,导向柱钉头与螺钉孔径平行,矩形条位于导向柱内侧,此过程有效的阻止了因[0075] 自适应抓刀两侧连接弹簧拉紧产生回的撤力,阻止自适应抓刀向外侧伸展。[0076] 在滚轴转动下,自适应抓刀提升击实锤上升至重锤导向杆套环处时,自适应抓刀下落。由于机械手臂重锤导向杆两侧两释放楔形块的存在,此时水平钢板在下落至垫片处时,垫片对自适应抓刀产生外推力,使得水平钢板到达初始位置时,刚好自适应抓刀被垫片推开,回到未挤压时状态,即矩形条处于导向柱外侧,自适应抓刀处于伸展状态。[0077] 击实重锤导向杆提升器改进加长环套及将定位螺丝去除,重锤导向杆与击实锤之间光滑无摩擦,长处部分内入机械光圈中心部位,通过抓手提升击实锤至套环处,碰撞后自由下落锤击底座实现击实土样。[0078] 实施例8:在实施例6和7基础上,本实施例中手拉式提手有机械光圈、闸线、弹簧、滚轮、光滑凹槽组成。光圈外伸轴上焊接螺栓,螺栓内开孔径穿闸线,机械光圈连接轴穿过手拉式提手中部,顶端两侧安装滚轮,滚轮整体处于矩形凹槽滑轨内,滚轮与竖向轨道接触良好,滚轮可以上下滑移。重锤导向杆加长部分伸入机械光圈内,机械光圈可手动合闭,土样击实时,重锤导向杆与光圈不接触。当土层表面凿毛时,手动拉紧闸线闭合光圈,此时光圈中心卡箍重锤导向杆,手拉式提手上抬,上抬过程会带动机械光圈连接轴上移,此时轴顶部滑轮沿着凹槽向上滑移,带动机械光圈上抬,至此完成对重锤导向杆的提升。
专利地区:河南
专利申请日期:2022-04-14
专利公开日期:2024-09-13
专利公告号:2024-09-13
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




