 产学研创新服务平台(全国)


基于长相干处理间隔的机载逆合成孔径雷达舰船目标聚焦方法、系统、存储介质及电子设备
更新时间:2026-10-01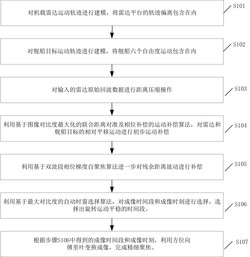 专利申请类型:发明专利;
地区:河南-开封;
源自:开封高价值专利检索信息库;
专利名称:基于长相干处理间隔的机载逆合成孔径雷达舰船目标聚焦方法、系统、存储介质及电子设备
专利类型:发明专利
专利申请号:CN202211195619.3
专利申请(专利权)人:河南大学
权利人地址:河南省开封市明伦街85号
专利发明(设计)人:李宁,舒高峰,赵建辉,毋琳,许宁
专利摘要:本发明公开了一种基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船目标建模及精细聚焦方法,首先对机载雷达运动轨迹进行建模,将雷达平台的轨迹偏离包含在内,对舰船目标运动轨迹进行建模,将舰船六个自由度运动包含在内;接着,对雷达原始回波数据进行距离压缩操作,对雷达和舰船目标的相对平移运动进行初步运动补偿;然后进一步对残余距离徙动进行补偿,利用基于最大对比度的自动时窗选择算法,对成像时间段和成像时刻进行选择,选择出旋转运动平稳的时间段;最后根据得到的成像时间段和成像时刻,利用方位向傅里叶变换成像,完成精细聚焦。采用本方法能获得聚焦效果更好的舰船目标图像,为后续检测识别等处理提供了更好的图像基础。
主权利要求:
1.一种基于长相干处理间隔的机载逆合成孔径雷达舰船目标聚焦方法,其特征在于,包括以下步骤:S101、将雷达平台的轨迹偏离包含在内,对机载雷达运动轨迹进行建模;步骤S101中对雷达平台的轨迹偏离计算公式为:δr=a(r)sin(ξx′)
ξ=4π/λ
其中,δr是轨迹偏移量;a(r)是在斜距平面上的正弦偏离振幅;λ为波长,x′为传感器位置,ξ为x′的系数;
S102、将舰船六个自由度运动包含在内,对舰船目标运动轨迹进行建模;在步骤S102中,将舰船六个自由度运动包含在内,对舰船目标运动轨迹进行建模的具体方法为:根据船舶水动力理论,作为理想的刚性目标,舰船的平移运动包含的三个自由度引起的位移可以表示为:其中,ΔX、ΔY、ΔZ分别表示舰船纵荡、横荡和垂荡所引起的位移;Ax,i、Ay,i、Az,i,ωx,i、ωy,i、ωz,i, 分别是组成第i个纵荡、横荡和垂荡的振幅、角频率和初始相位;Nx、Ny、Nz表示纵荡、横荡和垂荡相关频率分量的数量;
舰船旋转运动包含的三个自由度引起的角度可以表示为:
其中,θx、θy、θz分别表示舰船横摇、纵摇和偏航的旋转角度;Bx,i、By,i、Bz,i,Ωx,i、Ωy,i、Ωz,i,ψx,i、ψy,i、ψz,i分别是组成第i个横摇、纵摇和偏航的振幅、角频率和初始相位;Mx、My、Mz表示横摇、纵摇和偏航相关频率分量的数量;
S103、对雷达原始回波数据进行距离压缩操作;
S104、利用基于图像对比度最大化的联合距离对准及相位补偿的运动补偿算法,根据步骤S101得到的机载雷达运动轨迹模型和步骤S102得到的舰船目标运动轨迹模型对雷达和舰船目标的相对平移运动进行初步运动补偿,获得粗聚焦后的图像;
S105、利用基于双波段相位梯度自聚焦算法进一步对粗聚焦后的图像的残余距离徙动进行补偿;
S106、根据步骤S105补偿后得到的图像数据,利用基于最大对比度的自动时窗选择算法,对成像时间段和成像时刻进行选择,选择出旋转运动平稳的时间段;在步骤S106中,利用基于最大对比度的自动时窗选择算法,对成像时间段和成像时刻进行选择,选择出旋转运动平稳的时间段,具体方法为:对长相干处理间隔的回波数据进行分段RD成像,利用图像对比度作为成像质量的评价函数,对最优成像时刻和最优成像持续时间进行搜索;其中最优成像时刻可由瞬时多普勒频率进行估计,公式如下:其中,x01、x02为笛卡尔坐标系上坐标;Ω=Ωeff为有效转动矢量,t为方位向时间,fd为最优成像时刻;
S107、根据步骤S106中得到的成像时间段和成像时刻,利用方位向傅里叶变换成像,完成精细聚焦。
2.根据权利要求1所述的基于长相干处理间隔的机载逆合成孔径雷达舰船目标聚焦方法,其特征在于,在步骤S103中,对雷达原始回波数据进行距离压缩操作,具体方法为:首先对雷达原始回波数据进行距离快速傅里叶变换,然后在距离频域内进行距离向匹配滤波,最后利用距离快速傅里叶逆变换完成距离压缩。
3.根据权利要求1所述的基于长相干处理间隔的机载逆合成孔径雷达舰船目标聚焦方法,其特征在于,在步骤S104中,利用基于图像对比度最大化的联合距离对准及相位补偿的运动补偿算法,对雷达和舰船目标的相对平移运动进行初步运动补偿的方法为:首先将平动分量建模为三阶多项式;然后利用Radon变换对多项式系数进行初始值估计;最后,使用图像对比度作为目标函数,用于估计上述多项式的系数,其中图像对比度计算公式为:其中,A(·)代表坐标(x,y)上的图像空间平均值;i代表图像强度,IC表示图像对比度。
4.根据权利要求1所述的基于长相干处理间隔的机载逆合成孔径雷达舰船目标聚焦方法,其特征在于,步骤S105中利用基于双波段相位梯度自聚焦算法进一步对残余距离徙动进行补偿的方法为:首先,对以偏移频率为中心的两个子带图像分别进行自聚焦估计出来上下子带图像的相位误差,然后利用估计出来的相位误差导出准确的残余距离徙动进行补偿,公式为:其中, 代表残余距离徙动量; 和 分别为第n个脉冲的上子带相位值和下子带相位值,M为距离单元数;Msub为子带距离单元数;
然后,通过将 应用于第n个脉冲的的第k个距离单元,可以完成残余距离徙动校正,具体公式为:其中,x为距离走动矫正后的图像,x0为所述步骤S104中初步运动补偿后的图像,M代表距离单元数,j为虚数单位。
5.一种计算机可读存储介质,其特征在于,所述计算机可读存储介质中存储有计算机程序,所述计算机程序被处理器执行时使计算机可读存储介质所在设备执行权利要求1‑4任意一项所述的方法。
6.一种电子设备,包括计算机可读存储介质和处理器;其特征在于,所述计算机可读存储介质中存储有计算机程序,所述计算机程序被所述处理器执行时使计算机可读存储介质所在设备执行权利要求1‑4任意一项所述的方法。 说明书 : 基于长相干处理间隔的机载逆合成孔径雷达舰船目标聚焦方
法、系统、存储介质及电子设备技术领域[0001] 本申请涉及信号处理技术领域,特别涉及一种基于长相干处理间隔的机载逆合成孔径雷达舰船目标聚焦方法、系统、存储介质及电子设备。背景技术[0002] 逆合成孔径雷达(InverseSyntheticApertureRadar,简称ISAR)是一种用于获取高分辨率运动目标图像雷达成像系统,通过雷达与目标的相对旋转得到高分辨率图像。与此同时,海洋舰船目标的成像、检测和识别在国防和民用领域一直具有重要意义,因此海上舰船目标的成像就成为了ISAR成像的主要研究方向之一。[0003] 在实际的海洋观测中,雷达平台和舰船目标的相对运动严重影响ISAR成像的质量。因此,需要精确的运动补偿(MotionCompensation,简称MOCO)来消除它们之间的相对平移运动,使回波成为经典的转台模型。通常,用于观测舰船目标的ISAR成像系统安装在飞机或陆地上。对于飞机平台来说,除了上述飞机平台与舰船目标之间的相对运动,随着相干处理间隔(CoherentProcessingInterval,简称CPI)的增加飞机平台轨迹偏离现象也会变得严重。而严重的轨迹偏离会引起更严重的运动误差,即使是使用稳健的MOCO算法,依然会产生残余距离徙动(RangeCellMigration,简称RCM)。对于舰船目标来说,在海上有6个自由度运动,包括横摇、纵摇和偏航,称为旋转运动,纵荡、横荡和垂荡,称为平移运动。旋转运动导致舰船目标的有效旋转矢量和图像投影平面不断变化,影响图像质量。值得注意的是,平移运动在长CPI下对图像质量也有很大的影响,而这一点在以往的运动模型中常常被忽略。公开号为CN113589284A的中国发明专利说明书中公开了一种逆合成孔径雷达对舰船目标的成像方法,利用该方法可以得到高分辨率舰船目标图像,但是该方法聚焦于最优成像时间选择而忽略了运动模型对成像的影响,而且没有考虑残余距离徙动的影响,在长CPI中该相位误差将被放大,导致最终得到的舰船目标图像不够精确。[0004] 因此,为了获得高质量的舰船目标图像,在长CPI情况下设计更精确的运动模型以及采取更有效的方法补偿残余RCM,从而更精细地对舰船目标图像进行聚焦显得尤为重要。发明内容[0005] 本申请的目的在于提供一种基于长相干处理间隔的机载逆合成孔径雷达舰船目标聚焦方法、系统、存储介质及电子设备,从而实现更精细地对舰船目标图像进行聚焦,大大提高ISAR成像的质量。[0006] 本发明的技术方案如下:[0007] 本发明公开了一种基于长相干处理间隔的机载逆合成孔径雷达舰船目标建模及精细聚焦方法,包括以下步骤:[0008] S101、将雷达平台的轨迹偏离包含在内,对机载雷达运动轨迹进行建模;[0009] S102、将舰船六个自由度运动包含在内,对舰船目标运动轨迹进行建模;[0010] S103、对雷达原始回波数据进行距离压缩操作;[0011] S104、利用基于图像对比度最大化的联合距离对准及相位补偿的运动补偿算法,根据步骤S101得到的机载雷达运动轨迹模型和步骤S102得到的舰船目标运动轨迹模型对雷达和舰船目标的相对平移运动进行初步运动补偿,获得粗聚焦后的图像;[0012] S105、利用基于双波段相位梯度自聚焦算法进一步对步骤S104得到的图像中的残余距离徙动进行补偿;[0013] S106、根据步骤S105补偿后得到的图像数据,利用基于最大对比度的自动时窗选择算法,对成像时间段和成像时刻进行选择,选择出旋转运动平稳的时间段。[0014] S107、根据步骤S106中得到的成像时间段和成像时刻,利用方位向傅里叶变换成像,完成精细聚焦。[0015] 进一步地,步骤S101中对雷达平台的轨迹偏离计算公式为:[0016] δr=a(r)sin(ξx′)[0017] ξ=4π/λ[0018] 其中,δr是轨迹偏移量;a(r)是在斜距平面上的正弦偏离振幅;λ为波长,x′为传感器位置,ξ为x′的系数。[0019] 进一步地,在步骤S102中,将舰船六个自由度运动包含在内,对舰船目标运动轨迹进行建模的具体方法为:[0020] 根据船舶水动力理论,作为理想的刚性目标,舰船的平移运动包含的三个自由度引起的位移可以表示为:[0021][0022][0023][0024] 其中,Δx、ΔY、ΔZ分别表示舰船纵荡、横荡和垂荡所引起的位移;Ax,i、Ay,i、Az,i,ωx,i、ωy,i、ωz,i, 分别是组成第i个纵荡、横荡和垂荡的振幅、角频率和初始相位;Nx、Ny、Nz表示纵荡、横荡和垂荡相关频率分量的数量;[0025] 舰船旋转运动包含的三个自由度引起的角度可以表示为:[0026][0027] 其中,θx、θy、θz分别表示舰船横摇、纵摇和偏航的旋转角度;Bx,i、By,i、Bz,i,Ωx,i、Ωy,i、Ωz,i,ψx,i、ψy,i、ψz,i分别是组成第i个横摇、纵摇和偏航的振幅、角频率和初始相位;Mx、My、Mz表示横摇、纵摇和偏航相关频率分量的数量。[0028] 进一步地,在步骤S103中,对雷达原始回波数据进行距离压缩操作的具体方法为:首先对雷达原始回波数据进行距离快速傅里叶变换,然后在距离频域内进行距离向匹配滤波,最后利用距离快速傅里叶逆变换完成距离压缩。[0029] 进一步地,在步骤S104中,利用基于图像对比度最大化的联合距离对准及相位补偿的运动补偿算法,对雷达和舰船目标的相对平移运动进行初步运动补偿的具体方法为:[0030] 首先将平动分量建模为三阶多项式;然后利用Radon变换对多项式系数进行初始值估计;最后,使用图像对比度作为目标函数,用于估计上述多项式的系数,其中图像对比度计算公式为:[0031][0032] 其中,A(·)代表坐标(x,y)上的图像空间平均值;i代表图像强度。[0033] 进一步地,步骤S105中利用基于双波段相位梯度自聚焦算法进一步对残余距离徙动进行补偿的方法为:[0034] 首先,对以偏移频率为中心的两个子带图像分别进行自聚焦估计出来上下子带图像的相位误差;[0035] 然后,利用估计出来的相位误差导出准确的残余距离徙动进行补偿,公式为:[0036][0037] 其中, 代表残余距离徙动量; 和 分别为第n个脉冲的上子带相位值和下子带相位值,M为距离单元数;Msub为子带距离单元数。[0038] 最后,通过将 应用于第n个脉冲的的第k个距离单元,可以完成残余距离徙动校正,具体公式为:[0039][0040] 其中,x为距离走动矫正后的图像,x0为所述步骤S104中对雷达原始回波数据进行距离压缩操作后的图像,M代表距离单元数,j为虚数单位。[0041] 进一步地,在步骤S106中,利用基于最大对比度的自动时窗选择算法,对成像时间段和成像时刻进行选择,选择出旋转运动平稳的时间段,具体方法为:[0042] 对长相干处理间隔的回波数据进行分段RD成像,利用图像对比度作为成像质量的评价函数,对最优成像时刻和最优成像持续时间进行搜索。其中最优成像时刻可由瞬时多普勒频率进行估计,公式如下:[0043][0044] 其中,x01、x02为笛卡尔坐标系上坐标;Ω=Ωeff为有效转动矢量,t为方位向时间。[0045] 本发明还公开了一种基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船目标聚焦系统,包括:[0046] 数据反演单元,用于从输入系统的合成孔径雷达舰船目标实测数据中提取出原始回波数据;[0047] 运动补偿单元,用于对原始回波数据进行逆合成孔径雷达基于图像对比度最大化法的运动补偿,获得初步聚焦图像;[0048] 残余距离徙动补偿单元,用于基于所述初步聚焦图像,利用双波段相位梯度自聚焦法补偿参与距离徙动,获得平动补偿完成图像;[0049] 自动时窗选择单元,用于基于平动补偿完成图像,利用最大图像对比度自动时窗选择法选择出最优成像时刻与最优成像时间段;[0050] 成像单元,用于根据选择出来的成像时刻与时间段利用方位向傅里叶变换,得到所述含轨迹偏离逆合成孔径雷达舰船目标精细聚焦结果。[0051] 本发明还公开了一种计算机可读存储介质,所述计算机可读存储介质中存储有计算机程序,所述计算机程序被处理器执行时使计算机可读存储介质所在设备执行本发明的基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船目标精细聚焦方法。[0052] 本发明还公开了一种电子设备,包括计算机可读存储介质和处理器;所述计算机可读存储介质中存储有计算机程序,所述计算机程序被所述处理器执行时使计算机可读存储介质所在设备执行本发明的基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船目标精细聚焦方法。[0053] 本发明的有益效果如下:[0054] 采用本发明所公开的基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船目标运动模型建立及精细聚焦方法,能够为算法提供更为精确的运动模型,通过发明中的方法能获得聚焦效果更好的舰船目标图像,为后续检测识别等处理提供了更好的图像基础。附图说明[0055] 构成本申请的一部分的说明书附图用来提供对本申请的进一步理解,本申请的示意性实施例及其说明用于解释本申请,并不构成对本申请的不当限定,其中:[0056] 图1为基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船目标精细聚焦方法的流程示意图;[0057] 图2为舰船目标运动模型示意图;[0058] 图3为经传统两步法运动补偿对逆合成孔径雷达获取的信号数据进行处理得出的舰船目标仿真图像;[0059] 图4为采用本发明公开的方法对逆合成孔径雷达获取的信号数据处理得到的舰船目标仿真图像;[0060] 图5为基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船目标精细聚焦系统结构示意图。具体实施方式[0061] 如图1所示,基于长相干处理间隔的机载逆合成孔径雷达舰船目标精细聚焦方法包括:[0062] 步骤S101、对机载雷达运动轨迹进行建模,将雷达平台的轨迹偏离包含在内;[0063] 具体的,根据惯性测量单元中运动传感器提供的几何信息,可以得知飞机大致飞行路径,雷达平台的轨迹偏离可以由正弦函数计算,因此轨迹偏离可以表示为:[0064] δr=a(r)sin(ξx′)(1)[0065] ξ=4π/λ(2)[0066] 其中,δr是轨迹偏移量;a(r)是在斜距平面上的正弦偏离振幅;λ为波长,x′为传感器位置,ξ为x′的系数。[0067] 通常,用于观测舰船目标的ISAR成像系统安装在飞机或陆地上。对于飞机平台来说,除了飞机平台与舰船目标之间的相对运动会使图像产生方位向的散焦,随着CPI的增加,轨迹偏离现象也会造成图像质量的下降,飞机运动轨迹不能简单的近似为理想的线性运动,轨迹偏离现象需要考虑在内。因此将轨迹偏离添加到运动模型中,可以为后续算法提供更精确的模型基础,有效提高成像分辨率。[0068] 步骤S102、对舰船目标运动轨迹进行建模,将舰船六个自由度运动包含在内;[0069] 具体的,根据船舶水动力理论,作为理想的刚性目标,舰船的平移运动包含的三个自由度引起的位移可以表示为:[0070][0071] 其中,ΔX、ΔY、ΔZ分别表示舰船纵荡、横荡和垂荡所引起的位移;Ax,i、Ay,i、Az,i,ωx,i、ωy,i、ωz,i, 分别是组成第i个纵荡、横荡和垂荡的振幅、角频率和初始相位;Nx、Ny、Nz表示纵荡、横荡和垂荡相关频率分量的数量;[0072] 舰船旋转运动包含的三个自由度引起的角度可以表示为:[0073][0074] 其中,θx、θy、θz分别表示舰船横摇、纵摇和偏航的旋转角度;Bx,i、By,i、Bz,i,Ωx,i、Ωy,i、Ωz,i,ψx,i、ψy,i、ψz,i分别是组成第i个横摇、纵摇和偏航的振幅、角频率和初始相位;Mx、My、Mz表示横摇、纵摇和偏航相关频率分量的数量。[0075] 由于旋转运动导致舰船目标的有效旋转矢量和图像投影平面不断变化,影响图像质量。而平移运动在长CPI下对图像质量也有很大的影响,而这一点在以往的运动模型中常常被忽略。因此,为了获得高质量的舰船目标图像,在长CPI情况下将舰船六个自由度运动都包含在运动模型中十分重要。[0076] S103、对雷达原始回波数据进行距离压缩操作;[0077] 首先对雷达原始回波数据进行距离快速傅里叶变换,然后在距离频域内进行距离向匹配滤波,最后利用距离快速傅里叶逆变换完成距离压缩。[0078] 步骤S104、利用基于图像对比度最大化的联合距离对准及相位补偿的运动补偿算法,对雷达和舰船目标的相对平移运动进行初步运动补偿;[0079] 具体的:将平动分量建模为三阶多项式,其中瞬时斜距R0可以近似为三阶泰勒公式在中心时刻t=0处展开,即:[0080][0081] 其中,α代表泰勒多项式中的零次项系数,β和γ分别代表目标的径向速度和加速度,t代表方位向时刻,δ为泰勒多项式中的三次项系数的分子。其中系数α在图像中表现形式为目标偏移,对聚焦质量并无影响,因此,可以将图像的聚焦问题转换为对三个系数的估计。[0082] 之后利用Radon变换对多项式系数进行初始值估计,Radon变换主要被用来检测图像中的直线或线段,该技术可以获得系数β的粗略估计,具体是通过对距离压缩后的图像SR进行Radon变换得到散射体轨迹线和横坐标轴的夹角,公式如下:[0083][0084][0085] 其中φ为散射体轨迹线和横坐标轴的夹角, 为散射体轨迹线和横坐标轴的夹角最大值,maxφ为散射体轨迹线和横坐标轴的夹角最大值,SR为雷达获取的图像各个像素点的幅值矩阵,β为估计系数。[0086] 最后使用图像对比度作为目标函数,通过图像对比度的最大化迭代搜索精细估计上述多项式的系数。图像对比度对于图像焦点的质量来说是非常准确的指标,作为图像聚焦程度的评价具有足够的可信度,其定义为:[0087][0088] 其中,A(·)代表坐标(x,y)上的图像空间平均值;i代表图像强度,IC代表图像对比度。[0089] 步骤S105、利用基于双波段相位梯度自聚焦算法进一步对残余距离徙动进行补偿;[0090] 具体的:以偏移频率为中心划分两个子带图像,需要注意两个子带需要存在一些重叠,否则两个子带图像将变得完全不相关,实验表明重叠比∈overlap=0.7效果较好,根据重叠比得到子带的距离单元数,计算公式为:[0091][0092] 其中,M为距离单元数;Msub为子带的距离单元数;∈overlap为重叠比。之后对上下子带图像分别使用相位梯度自聚焦算法估计出来的上下子带图像的相位误差,并利用估计出的相位误差计算准确的残余距离徙动,残余距离徙动量计算公式为:[0093][0094] 其中, 代表残余距离徙动量; 和 分别为第n个脉冲的上子带相位值和下子带相位值,M为距离单元数;Msub为子带距离单元数。通过将 应用于第n个脉冲的的第k个距离单元,可以完成残余距离徙动校正,具体公式为:[0095][0096] 其中,x为距离走动矫正后的图像,x0为步骤S104中初步运动补偿后的图像,M代表距离单元数,j为虚数单位。[0097] 步骤S106、利用基于最大对比度的自动时窗选择算法,对成像时间段和成像时刻进行选择,选择旋转运动平稳的时间段对舰船目标完成聚焦成像;[0098] 具体的:对长相干处理间隔的回波数据进行分段RD成像,利用图像对比度作为成像质量的评价函数,对最优成像时刻和最优成像持续时间进行搜索。其中最优成像时刻可由瞬时多普勒频率进行估计,公式如下:[0099][0100] 其中,x01、x02为笛卡尔坐标系上坐标;Ω=Ωeff为有效转动矢量,t为方位向时刻,fd为最优成像时刻,λ为雷达信号的波长。[0101] 步骤S107、根据步骤S106中得到的成像时间段和成像时刻,利用方位向傅里叶变换成像,完成精细聚焦;[0102] 具体的:通过不同成像时刻选择,可以获得舰船目标不同的运动状态,如舰船目标的侧视图或俯视图等,有利于获得更多舰船目标信息,具有较高实用性。[0103] 利用附图2所示的舰船模型进行试验,该模型共包含301个散射点,各散射点坐标间距为5米,散射点的反射系数均设为单位值。其中船长150米,船高50米,船宽为30米,初始船头指向为x轴。利用传统两步法运动补偿对逆合成孔径雷达获取的信号数据进行处理,得到的舰船目标仿真图像如图3所示;距离对准利用的是全局最小熵法,相位补偿利用相位梯度自聚焦法,处理后船体两侧出现鬼影且船体主要部分散焦。利用本发明的方法对逆合成孔径雷达获取的信号数据进行处理,得到的舰船目标仿真图像如图4所示,可以看到鬼影消失且船体主要部分清晰可见,最终得到更加清晰的舰船目标仿真图像。[0104] 本发明的一种基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船目标聚焦系统,包括:[0105] 数据反演单元,用于从输入系统的合成孔径雷达舰船目标实测数据中提取出原始回波数据;[0106] 运动补偿单元,用于对原始回波数据进行逆合成孔径雷达基于图像对比度最大化法的运动补偿,获得初步聚焦图像;[0107] 残余距离徙动补偿单元,用于基于所述初步聚焦图像,利用双波段相位梯度自聚焦法补偿残余距离徙动,获得平动补偿完成图像;[0108] 自动时窗选择单元,用于基于平动补偿完成图像,利用最大图像对比度自动时窗选择法选择出最优成像时刻与最优成像时间段;[0109] 成像单元,用于根据选择出来的成像时刻与时间段利用方位向傅里叶变换,得到所述含轨迹偏离逆合成孔径雷达舰船目标精细聚焦结果。[0110] 本发明的一种计算机可读存储介质,所述计算机可读存储介质中存储有计算机程序,所述计算机程序被处理器执行时使计算机可读存储介质所在设备执行本发明的基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船建模及精细聚焦方法。[0111] 本发明的一种电子设备,包括计算机可读存储介质和处理器;所述计算机可读存储介质中存储有计算机程序,所述计算机程序被所述处理器执行时使计算机可读存储介质所在设备执行本发明的基于长相干处理间隔的含轨迹偏离逆合成孔径雷达舰船目标精细聚焦方法。[0112] 其中,处理器包括中央处理器(CentralProcessingUnit,简称CPU)、网络处理器(NetworkProcessor,简称NP)等,还可以是数字信号处理器、专用集成电路、现成可编程门阵列或者其它可编程逻辑器件、分立门或者晶体管逻辑器件、分立硬件组件。[0113] 处理器具体可以配置为:对机载雷达运动轨迹进行建模,将雷达平台的轨迹偏离包含在内;对舰船目标运动轨迹建模,将舰船六个自由度运动包含在内;利用基于图像对比度最大化的联合距离对准及相位补偿的运动补偿算法,对雷达和舰船目标的相对平移运动进行运动补偿;利用基于双波段相位梯度自聚焦算法进一步对残余距离徙动进行补偿;利用基于最大对比度的自动时窗选择算法,对成像时间段和成像时刻进行选择,选择出旋转运动平稳的时间段;根据得到的成像时间段和成像时刻,利用方位向傅里叶变换成像,完成精细聚焦。[0114] 以上所述仅为本申请的优选实施例,并不用于限制本申请,对于本领域的技术人员来说,本申请可以有各种更改和变化。凡在本申请的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本申请的保护范围之内。
专利地区:河南
专利申请日期:2022-09-29
专利公开日期:2024-09-24
专利公告号:2024-09-24
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




