产学研创新服务平台(全国)


用于双螺栓线夹的联动锁止装置、安装系统及安装方法
更新时间:2026-09-22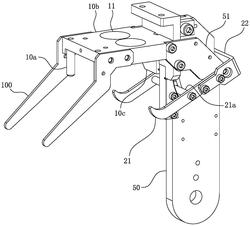 专利申请类型:发明专利;
地区:甘肃-天水;
源自:天水高价值专利检索信息库;
专利名称:用于双螺栓线夹的联动锁止装置、安装系统及安装方法
专利类型:发明专利
专利申请号:CN202211314756.4
专利申请(专利权)人:国网甘肃省电力公司天水供电公司,合肥矩特智能装备有限公司
权利人地址:甘肃省天水市秦州区藉河南路2077号
专利发明(设计)人:戴小敏,徐保红,李震霖,陈双保,王佩霞,王毅斌,李健,余金瑞,支瑞峰,徐秀华
专利摘要:本发明属于线夹安装技术领域,具体涉及一种用于双螺栓线夹的联动锁止装置、安装系统及安装方法。本发明的联动锁止装置包括开口朝下的安装槽板,该安装槽板的槽腔构成可供双螺栓线夹的上夹块由下而上卡入的定位腔;安装槽板的槽底处贯穿开设可供双螺栓线夹处螺栓的螺帽由下而上伸出的定位孔或定位缺口,安装槽板的内侧槽体处设置用于限制上夹块下行和勾取副线的联动限位组件;该联动锁止装置可实现对双螺栓线夹的可靠锁止及快速定位功能,从而为双螺栓线夹的安全作业和自动化作业提供先决条件。
主权利要求:
1.一种用于双螺栓线夹的联动锁止装置,其特征在于:包括开口朝下的安装槽板(10),该安装槽板(10)的槽腔构成可供双螺栓线夹的上夹块由下而上卡入的定位腔;安装槽板(10)的槽底处贯穿开设可供双螺栓线夹处螺栓的螺帽由下而上伸出的定位孔(11)或定位缺口,安装槽板(10)的内侧槽体处设置用于限制上夹块下行和勾取副线的联动限位组件;
所述联动限位组件包括水平铰接在安装槽板(10)内侧槽体处的摆杆(21),该摆杆(21)处铰接点的轴线平行安装槽板(10)槽长方向;所述联动限位组件还包括用于限制上夹块下行的定位钩(30),所述定位钩(30)的铰接轴线平行安装槽板(10)槽长方向;该联动限位组件还包括可作铅垂向的升降动作的推拉板(40),推拉板(40)板面上布置水平腰形孔(41),摆杆(21)上固定有连接柱(21a),且连接柱(21a)位置与摆杆(21)处铰接点位置彼此错开,该连接柱(21a)沿安装槽板(10)的槽长方向水平延伸并穿过所述水平腰形孔(41);水平腰形孔(41)的上方设置垂直腰形孔(42),定位钩(30)的钩杆处设置定位柱(31)且定位柱(31)位置与定位钩(30)的铰接处位置彼此错开,且定位柱沿安装槽板(10)的槽长方向水平延伸并穿过所述垂直腰形孔(42);所述垂直腰形孔(42)的相对靠近定位钩(30)的一侧孔壁上部凸设有凸口(42a),从而使得垂直腰形孔(42)的凸口(42a)处孔型宽度小于垂直腰形孔(42)的下部孔型宽度;定位柱行进至该凸口(42a)时,驱使原本限制上夹块下行的定位钩(30)产生铰接式的内摆动作,从而解锁上夹块。
2.根据权利要求1所述的一种用于双螺栓线夹的联动锁止装置,其特征在于:定位钩(30)处布置弹性件,该弹性件为拉簧或压簧或扭簧,从而使得定位钩(30)的钩头(32)在初始状态下因弹性件的弹性回复力凸出安装槽板(10)的内侧槽体的槽壁,并在受压状态下或凸口(42a)作用下弹性的缩回该内侧槽体的槽壁。
3.根据权利要求2所述的一种用于双螺栓线夹的联动锁止装置,其特征在于:所述定位钩(30)的钩杆为直杆状,钩杆底部设置用于与上夹块下沿间构成止口配合的钩头(32);钩杆的顶端构成定位钩(30)的铰接处;钩杆的中段背面水平延伸有横杆段,该横杆段上布置所述定位柱(31)。
4.根据权利要求1或2或3所述的一种用于双螺栓线夹的联动锁止装置,其特征在于:所述推拉板(40)通过动力组件驱动从而产生升降动作;安装槽板(10)的内侧槽体处固定有安装座(50),所述动力组件包括固定在安装座(50)上的电动推杆(61),电动推杆(61)的活塞杆端铅垂向上延伸并通过连接块(62)固定所述推拉板(40),从而使得推拉板(40)的动作方向与所述活塞杆动作方向同向。
5.根据权利要求1或2或3所述的一种用于双螺栓线夹的联动锁止装置,其特征在于:以安装槽板(10)的两槽端为安装座(50)的两端方向,安装座(50)的两端分别布置一块铅垂板状的旋转座(51),且旋转座(51)固定在安装槽板(10)处;所述摆杆(21)为两根且尾端通过中间板(22)连接彼此,摆杆(21)的尾端逐一对应的铰接在相应的旋转座(51)上;所述连接柱(21a)位于摆杆(21)中段处,且所述安装座(50)上开设有用于避让连接柱(21a)动作路径的弧形避让槽(52)。
6.根据权利要求1或2或3所述的一种用于双螺栓线夹的联动锁止装置,其特征在于:所述安装槽板(10)的外侧槽体处设置有用于引导主线滑入安装槽板(10)的槽腔内的主线导向叉(100),所述主线导向叉(100)为两根且分别安装在安装槽板(10)的两槽端。
7.根据权利要求6所述的一种用于双螺栓线夹的联动锁止装置,其特征在于:安装槽板(10)由前限位柱(10a)、中间基板(10b)及后限位板(10c)组合而成;前限位柱(10a)构成安装槽板(10)的外侧槽体,中间基板(10b)构成安装槽板(10)的槽底,后限位板(10c)构成安装槽板(10)的内侧槽体。
8.应用权利要求4所述的用于双螺栓线夹的联动锁止装置的安装系统,其特征在于:包括安装于安装槽板(10)的槽底背部处的紧固动力源,该紧固动力源用于驱动双螺栓线夹的两根螺栓产生旋转动作;所述紧固动力源包括用于直接套接在相应螺栓处螺帽上的螺套头(70),螺套头(70)可相对安装槽板(10)槽底产生回转动作,螺套头(70)固定在齿轮箱(80)的输出轴(83h)上,齿轮箱(80)的输入轴(83b)连接动力电机(90)的动力轴;
所述齿轮箱(80)内布置对应两根螺栓的两套扭力离合组件,两套扭力离合组件之间通过偶数组彼此啮合的惰轮(81)传递动力;每套扭力离合组件均包括回转配合在齿轮箱(80)的箱体(82)上的动力齿轮(83a),动力齿轮(83a)啮合相应惰轮(81);动力齿轮(83a)同轴固定在带有方轴段的输入轴(83b)上;输入轴(83b)上还止转式的滑动配合有离合传动块(83c),套设在输入轴(83b)上的离合弹簧(83d)的两端分别抵紧在动力齿轮(83a)和离合传动块(83c)上;该扭力离合组件还包括回转配合在箱体(82)上的中间轴(83e),中间轴(83e)与输入轴(83b)同轴,且中间轴(83e)上的面朝输入轴(83b)的一端轴向凸设有啮合齿(83f),啮合齿(83f)与离合传动块(83c)形成端面啮合式离合结构;中间轴(83e)上同轴布置蜗杆(83g),从而啮合输出轴(83h)处的蜗轮(83i)并组合形成蜗轮蜗杆传动副;所述输出轴(83h)与中间轴(83e)彼此轴线垂直,两套扭力离合组件的两根输出轴(83h)之间彼此轴线平行。
9.应用权利要求8所述的安装系统的安装方法,其特征在于包括以下步骤:
S1、将摆杆(21)恢复至初始最低位,双螺栓线夹由下而上的卡入安装槽板(10)的槽腔;
双螺栓线夹的上夹块的外侧抵在安装槽板(10)的外侧槽体的槽壁处,上夹块的内侧抵在安装槽板(10)的内侧槽体的槽壁处,且上夹块的内侧下沿被定位钩(30)的钩头(32)锁止,此时双螺栓线夹的两根螺栓的螺帽均经由定位孔(11)伸入螺套头(70)内;
S2、穿入副线,此时电动推杆(61)产生升程动作,推动推拉板(40)产生上行动作,使得推拉板(40)处连接柱(21a)产生随动动作,带动摆杆(21)产生由下而上的锁定副线动作,直至副线被抵紧在上夹块的内侧卡槽内,此过程中定位钩(30)保持锁定状态;
S3、主线导向叉(100)勾取主线,直至主线沿主线导向叉(100)滑入上夹块的外侧卡槽内;启动动力电机(90),两套扭力离合组件因惰轮(81)的存在从而同时受到动力电机(90)的驱动并产生回转动作,动力经由齿轮箱(80)传递至螺套头(70),螺套头(70)产生回转动作,同步拧紧两根螺栓;
当两根螺栓的螺母初始位置不一致时,其中一根螺栓先被拧紧,此时,该螺栓所在的扭力离合组件的扭矩大于离合弹簧(83d)的弹性力,离合传动块(83c)与啮合齿(83f)产生脱齿动作;同时,另一根尚未拧紧的螺栓正常被螺套头(70)驱动并旋转;直至两套扭力离合组件处离合传动块(83c)与啮合齿(83f)均产生脱齿动作,表明两根螺栓均紧固完成;
S4、电动推杆(61)回缩,拉动推拉板(40)产生下行动作,使得推拉板(40)处连接柱(21a)和定位柱均产生随动动作,带动摆杆(21)下行并放开副线,同时定位钩(30)在定位柱作用下产生内收动作,解锁下夹块;
S5、从已经装配完毕的双螺栓线夹处取下所述的安装系统,完成安装流程。 说明书 : 用于双螺栓线夹的联动锁止装置、安装系统及安装方法技术领域[0001] 本发明属于线夹安装技术领域,具体涉及一种用于双螺栓线夹的联动锁止装置、安装系统及安装方法。背景技术[0002] 线路器材的可靠性是影响供电可靠性的一个重要因素,而其中运行于城乡电网中数目巨大的各类并沟线夹,其性能的优劣将直接影响到可靠供电。目前的并沟线夹均为非承力型,大体包括螺栓式并沟线夹、H型(或C型)并沟线夹和楔型并沟线夹三种;其中,双螺栓线夹就属于螺栓式并沟线夹的其中一种。现有的双螺栓线夹都采用板‑板式结构及铝合金材料制造,依靠螺栓的紧固压力将被接续导线固定在上下带有卡槽的夹块中完成连接,再通过平垫片和弹簧垫圈传递,向接续导线提供比较均匀和恒定的压力作用;安装后可拆卸,往往使用在线路耐张端的跳线或导地线搭接处。为保证线夹对导线有足够而均匀的压力,该线夹采用两螺栓结构,同时安装中要求紧固各螺栓时用力均匀。[0003] 目前,该类双螺栓线夹仍多采用人工作业方式进行作业;人工作业劳动强度大,效率低,并且操作人员直接接触高压导线,容易引发触电事故。此外,人工作业时,对螺栓或螺母施加的扭矩往往因人而异,一般也没有使用专用的计量器具对扭矩进行复核,导致同一线夹的不同螺栓或不同人员安装的线夹间所产生的对导线的压力不一致。压力过大,使导线蠕变过大;压力过小,又会使线夹与导线在运行初期就缺少足够的压力和握力,从而影响工作性能。[0004] 后来,有部分型号线夹开始逐步采用机械化操作,以提升其操作可靠性和效率性,但针对双螺栓线夹的装配工装仍未有开发,究其原因在于:一方面,双螺栓线夹为异型线夹,作业时又处于高空环境,如何在不影响安装的同时,实现对双螺栓线夹的可靠锁止及定位成为难题。另一方面,双螺栓线夹本身也为导电材质,在工作人员将副线和主线装配在双螺栓线夹上时,如何保障操作的安全性,亟待解决。此外,双螺栓线夹采用了两根螺栓的设计,而实际作业时,常见两根螺栓上的螺母初始位置不一致的情况,导致两根螺栓达到拧紧极限时所需要的圈数不一致。若采用刚性同步传动,必然会造成当一个拧紧时,另外一个尚未拧紧到位的问题,从而给该类多螺栓线夹的持续设计和研发造成了极大困扰。发明内容[0005] 本发明的目的是克服上述现有技术的不足,提供一种结构紧凑合理的用于双螺栓线夹的联动锁止装置,其可实现对双螺栓线夹的可靠锁止及快速定位功能,从而为双螺栓线夹的安全作业和自动化作业提供先决条件。本发明的另一个目的在于提供一种基于上述锁止定位装置的安装系统,从而实现机械化和自动化的安装作业目的;本发明同时提供一种基于上述安装系统的安装方法,以具体化实现双螺栓线夹的高效安装作业流程。[0006] 为实现上述目的,本发明采用了以下技术方案:[0007] 一种用于双螺栓线夹的联动锁止装置,其特征在于:包括开口朝下的安装槽板,该安装槽板的槽腔构成可供双螺栓线夹的上夹块由下而上卡入的定位腔;安装槽板的槽底处贯穿开设可供双螺栓线夹处螺栓的螺帽由下而上伸出的定位孔或定位缺口,安装槽板的内侧槽体处设置用于限制上夹块下行和勾取副线的联动限位组件。[0008] 优选的,所述联动限位组件包括水平铰接在安装槽板内侧槽体处的摆杆,该摆杆处铰接点的轴线平行安装槽板槽长方向;所述联动限位组件还包括用于限制上夹块下行的定位钩,所述定位钩的铰接轴线平行安装槽板槽长方向;该联动限位组件还包括可作铅垂向的升降动作的推拉板,推拉板板面上布置水平腰形孔,摆杆上固定有连接柱,且连接柱位置与摆杆处铰接点位置彼此错开,该连接柱沿安装槽板的槽长方向水平延伸并穿过所述水平腰形孔;水平腰形孔的上方设置垂直腰形孔,定位钩的钩杆处设置定位柱且定位柱位置与定位钩的铰接处位置彼此错开,且定位柱沿安装槽板的槽长方向水平延伸并穿过所述垂直腰形孔;所述垂直腰形孔的相对靠近定位钩的一侧孔壁上部凸设有凸口,从而使得垂直腰形孔的凸口处孔型宽度小于垂直腰形孔的下部孔型宽度;定位柱行进至该凸口时,驱使原本限制上夹块下行的定位钩产生铰接式的内摆动作,从而解锁上夹块。[0009] 优选的,定位钩处布置弹性件,该弹性件为拉簧或压簧或扭簧,从而使得定位钩的钩头在初始状态下因弹性件的弹性回复力凸出安装槽板的内侧槽体的槽壁,并在受压状态下或凸口作用下弹性的缩回该内侧槽体的槽壁。[0010] 优选的,所述定位钩的钩杆为直杆状,钩杆底部设置用于与上夹块下沿间构成止口配合的钩头;钩杆的顶端构成定位钩的铰接处;钩杆的中段背面水平延伸有横杆段,该横杆段上布置所述定位柱。[0011] 优选的,所述推拉板通过动力组件驱动从而产生升降动作;安装槽板的内侧槽体处固定有安装座,所述动力组件包括固定在安装座上的电动推杆,电动推杆的活塞杆端铅垂向上延伸并通过连接块固定所述推拉板,从而使得推拉板的动作方向与所述活塞杆动作方向同向。[0012] 优选的,以安装槽板的两槽端为安装座的两端方向,安装座的两端分别布置一块铅垂板状的旋转座,且旋转座固定在安装槽板处;所述摆杆为两根且尾端通过中间板连接彼此,摆杆的尾端逐一对应的铰接在相应的旋转座上;所述连接柱位于摆杆中段处,且所述安装座上开设有用于避让连接柱动作路径的弧形避让槽。[0013] 优选的,所述安装槽板的外侧槽体处设置有用于引导主线滑入安装槽板的槽腔内的主线导向叉,所述主线导向叉为两根且分别安装在安装槽板的两槽端。[0014] 安装槽板由前限位柱、中间基板及后限位板组合而成;前限位柱构成安装槽板的外侧槽体,中间基板构成安装槽板的槽底,后限位板构成安装槽板的内侧槽体。[0015] 优选的,应用所述的用于双螺栓线夹的联动锁止装置的安装系统,其特征在于:包括安装于安装槽板的槽底背部处的紧固动力源,该紧固动力源用于驱动双螺栓线夹的两根螺栓产生旋转动作;所述紧固动力源包括用于直接套接在相应螺栓处螺帽上的螺套头,螺套头可相对安装槽板槽底产生回转动作,螺套头固定在齿轮箱的输出轴上,齿轮箱的输入轴连接动力电机的动力轴;[0016] 所述齿轮箱内布置对应两根螺栓的两套扭力离合组件,两套扭力离合组件之间通过偶数组彼此啮合的惰轮传递动力;每套扭力离合组件均包括回转配合在齿轮箱的箱体上的动力齿轮,动力齿轮啮合相应惰轮;动力齿轮同轴固定在带有方轴段的输入轴上;输入轴上还止转式的滑动配合有离合传动块,套设在输入轴上的离合弹簧的两端分别抵紧在动力齿轮和离合传动块上;该扭力离合组件还包括回转配合在箱体上的中间轴,中间轴与输入轴同轴,且中间轴上的面朝输入轴的一端轴向凸设有啮合齿,啮合齿与离合传动块形成端面啮合式离合结构;中间轴上同轴布置蜗杆,从而啮合输出轴处的蜗轮并组合形成蜗轮蜗杆传动副;所述输出轴与中间轴彼此轴线垂直,两套扭力离合组件的两根输出轴之间彼此轴线平行。[0017] 优选的,应用所述的安装系统的安装方法,其特征在于包括以下步骤:[0018] S1、将摆杆恢复至初始最低位,双螺栓线夹由下而上的卡入安装槽板的槽腔;双螺栓线夹的上夹块的外侧抵在安装槽板的外侧槽体的槽壁处,上夹块的内侧抵在安装槽板的内侧槽体的槽壁处,且上夹块的内侧下沿被定位钩的钩头锁止,此时双螺栓线夹的两根螺栓的螺帽均经由定位孔伸入螺套头内;[0019] S2、穿入副线,此时电动推杆产生升程动作,推动推拉板产生上行动作,使得推拉板处连接柱产生随动动作,带动摆杆产生由下而上的锁定副线动作,直至副线被抵紧在上夹块的内侧卡槽内,此过程中定位钩保持锁定状态;[0020] S3、主线导向叉勾取主线,直至主线沿主线导向叉滑入上夹块的外侧卡槽内;启动动力电机,两套扭力离合组件因惰轮的存在从而同时受到动力电机的驱动并产生回转动作,动力经由齿轮箱传递至螺套头,螺套头产生回转动作,同步拧紧两根螺栓;[0021] 当两根螺栓的螺母初始位置不一致时,其中一根螺栓先被拧紧,此时,该螺栓所在的扭力离合组件的扭矩大于离合弹簧的弹性力,离合传动块与啮合齿产生脱齿动作;同时,另一根尚未拧紧的螺栓正常被螺套头驱动并旋转;直至两套扭力离合组件处离合传动块与啮合齿均产生脱齿动作,表明两根螺栓均紧固完成;[0022] S4、电动推杆回缩,拉动推拉板产生下行动作,使得推拉板处连接柱和定位柱均产生随动动作,带动摆杆下行并放开副线,同时定位钩在定位柱作用下产生内收动作,解锁下夹块;[0023] S5、从已经装配完毕的双螺栓线夹处取下所述的安装系统,完成安装流程。[0024] 本发明的有益效果在于:[0025] 1)、通过上述方案,本发明提供了一种新型的联动锁止装置,又或称为双螺栓线夹固定工装,其目的在于通过该联动锁止装置,实现对双螺栓线夹处上夹块的可靠联动锁止功能,从而在定位双螺栓线夹后,依靠摆杆保证副线位置,随后通过或人工或机器的螺栓紧固动作,在卡入主线后,最终实现对双螺栓线夹的螺栓的拧紧操作效果。[0026] 在上述操作过程中,可看出,本发明的固定过程可以独立进行,并可确保稳固锁定效果;即使本发明在连接过程中存在接电行为,因整个固定工装独立形成整体,并不影响后续的螺栓紧固流程,使用上也十分安全可靠。尤其是在普及机械化和自动化的如今,本发明还能为自动化作业提供基础模组,甚至可配合独立操作的螺栓紧固机器人,从而完成高空的自动化作业需求,成效显著。[0027] 至此,本发明可实现对双螺栓线夹的可靠锁止及快速定位功能,从而为双螺栓线夹的安全作业和自动化作业提供先决条件。[0028] 2)、作为上述方案的进一步优选方案,针对上夹块的固定,本发明在依靠安装槽板初步限位的同时,还同时依靠定位钩来保证对上夹块下沿的卡接效果,最终确保上夹块在整个安装过程中不会产生下行动作,也即上夹块位置始终恒定。此外,考虑到高空作业需求,本发明的定位钩在上夹块装配时卡接上夹块;而在取下双螺栓线夹时,随着推拉板的动作,可联动式的实现定位钩的脱钩和摆杆的下行解锁动作,既确保了装配完成后的双螺栓线夹的下行动作,又保证了装配于双螺栓线夹上的副线的同步解锁操作,使用十分便捷。[0029] 3)、弹性件的布置,目的是更方便定位钩相对上夹块的卡接操作。定位钩的特定形状,目的是使得定位柱的装配位置尽可能后移,而定位钩的装配位置尽可能前移,以满足紧凑化的装配需求。[0030] 4)、对于推拉板而言,其可以通过齿轮齿条驱动或曲柄滑块机构或气缸等方式实现往复升降动作。本发明优选采用电动推杆的方式,以进一步紧凑化的实现其装配构造,以提升性价比。[0031] 5)、为保证对副线的锁定稳定性,摆杆设计为两根;中间板则保证了两根摆杆的同步动作效果。[0032] 6)、主线导向叉的设置目的,在于高空作业下能顺利将本发明卡入主线内,以实现远端作业效果。[0033] 7)、当本发明的联动锁止装置固定双螺栓线夹的上夹块后,可以通过人工高空作业的方式拧合螺栓,也可以通过独立的螺栓紧固机器人来完成螺栓拧固需求。本发明的优选方案是,在安装槽板处额外设置紧固动力源,包括动力电机、带有两套扭力离合组件的齿轮箱以及直接配合螺栓处螺帽的螺套头。工作时,当两根螺栓上的螺母初始位置不一致时,即两根螺栓拧紧所需要的圈数不一致时,两套扭力离合组件所形成的双输出扭力离合拧紧构造,既可以保证拧紧过程中的同步性,也可在某个螺栓拧紧后持续拧紧另外一个螺栓,避免两根螺栓上的螺母初始位置不一致时导致的安装不到位情况。具体操作时,甚至可通过更改离合弹簧的型号或调节离合弹簧的初始压缩量,来调节打滑扭矩,使用非常灵活。[0034] 8)、在上述安装系统的基础上,本发明还提供有一套安装方法,以具体化的实现其安装流程,确保安装作业的安全性和便捷性。[0035] 9)、当然,本发明的上述结构及动作流程针对的是双螺栓线夹;而实际作业时,通过适当增加安装孔乃至螺套头和扭力离合组件的数目,也可以适配三螺栓线夹甚至更多螺栓线夹的在线作业需求。附图说明[0036] 图1为本发明的联动锁止装置的立体结构示意图;[0037] 图2为本发明的安装系统的立体结构示意图;[0038] 图3、图4、图7、图8、图9和图10为安装系统的动作流程图;[0039] 图5为图3所示状态下的定位钩的位置图;[0040] 图6为图4所示状态下的定位钩与上夹块的配合状态图;[0041] 图11为动力组件与推拉板、摆杆及定位钩的配合状态图;[0042] 图12为定位钩的立体结构示意图;[0043] 图13和图14为定位钩的动作流程图;[0044] 图15为紧固动力源的立体结构示意图;[0045] 图16为齿轮箱的内部结构示意图;[0046] 图17为离合传动块与啮合齿处于啮合状态时的结构示意图;[0047] 图18为离合传动块与啮合齿处于脱齿状态时的结构示意图;[0048] 图19为扭力离合组件的剖视图。[0049] 本发明各标号与部件名称的实际对应关系如下:[0050] a‑双螺栓线夹;b‑上夹块;c‑螺帽;d‑副线;e‑主线;[0051] 10‑安装槽板;10a‑前限位柱;10b‑中间基板;10c‑后限位板;[0052] 11‑定位孔;21‑摆杆;21a‑连接柱;22‑中间板;[0053] 30‑定位钩;31‑定位柱;32‑钩头;[0054] 40‑推拉板;41‑水平腰形孔;42‑垂直腰形孔;42a‑凸口;[0055] 50‑安装座;51‑旋转座;52‑弧形避让槽;[0056] 61‑电动推杆;62‑连接块;70‑螺套头;[0057] 80‑齿轮箱;81‑惰轮;82‑箱体;[0058] 83a‑动力齿轮;83b‑输入轴;83c‑离合传动块;83d‑离合弹簧;[0059] 83e‑中间轴;83f‑啮合齿;83g‑蜗杆;83h‑输出轴;83i‑蜗轮;[0060] 90‑动力电机;100‑主线导向叉。具体实施方式[0061] 为便于理解,此处结合图1‑19,对本发明的具体结构及工作方式作以下进一步描述:[0062] 本发明的联动锁止装置的具体结构如图1所示,安装系统的最终组装构造如图2‑10所示,其针对对象是双螺栓线夹a;双螺栓线夹a外形参照图10所示。当然,实际作业时,通过适当增加安装孔乃至螺套头70和扭力离合组件的数目,也可以适配三螺栓线夹甚至更多螺栓线夹的在线作业需求。[0063] 以下为简要描述,双螺栓线夹a统称“线夹”。[0064] 具体而言,本发明的安装系统的整体构造由两大块构成,包括紧固动力源,以及由线夹夹具和副线夹持及解锁套件组合形成的联动锁止装置,其中:[0065] 一、联动锁止装置[0066] 如图1和图5所示,该联动锁止装置包括线夹夹具和副线夹持及解锁套件;而线夹夹具以安装槽板10作为主载体。安装槽板10由前限位柱10a、中间基板10b及后限位板10c组合而成;前限位柱10a构成安装槽板10的外侧槽体,中间基板10b构成安装槽板10的槽底,后限位板10c构成安装槽板10的内侧槽体。[0067] 在后限位板10c处,定位钩30铰接在后限位板10c处预设的凹槽内,并依靠扭簧弹力保持钩杆的垂直状态;在受到外力时,如上夹块b施加的压力时,定位钩30可绕铰接处也即铰接端旋转,从而沉入凹槽或者说沉入安装槽板10的内侧槽体的侧壁内。[0068] 前限位柱10a处布置主线导向叉100,目的在于安装线夹后,也即上夹持块被安装槽板10的槽腔定位完毕后,主线e可沿主线导向叉100滑入至线夹的外侧卡槽内。[0069] 副线夹持及解锁套件包括图11‑14所示各部件。装配时,安装槽板10的内侧槽体处布置安装座50;安装座50在图11中反映为一整块的铅垂板体。安装座50上布置推拉板40,推拉板40依靠动力组件产生铅垂升降动作。动力组件则包括电动推杆61及连接块62。[0070] 对于推拉板40而言,其承担了联动部件的功能。一方面,推拉板40依靠板体上部设置的带有凸口42a的垂直腰形孔42,从而实现了对定位钩30处定位柱31的推拉施力和定向导向功能,以使得定位钩30的钩头32能在垂直腰形孔42的驱使下产生摆动动作。另一方面,推拉板40也依靠板体下部布置的水平腰形孔41,从而实现了对摆杆21处连接柱21a的控制效果,从而依靠连接柱21a来驱使带有中间板22的两根摆杆21产生指定的抬升及下降动作。安装座50的两端分别布置一块铅垂板状的旋转座51,安装座50上开设有用于避让连接柱21a动作路径的弧形避让槽52。需注意凸口42a的存在,其是驱使定位钩30产生复杂动作的基础,理论上只需沿内侧孔线向孔腔内突出部分,从而能驱动定位钩30产生内收动作即可,实践中成效明显。[0071] 安装线夹时,推拉板40向上移动一定距离后,定位钩30可顺时针旋转复位,恢复锁紧线夹的功能,如图14所示。推拉板40继续向上移动可带动摆杆21夹紧副线d,如图7‑9所示。而解锁时,推拉板40向下运动到解锁位置时可使定位钩30逆时针转动,从而解除线夹锁紧状态,如图13所示。同时,摆杆21打开,解除副线夹紧状态,如图10所示。[0072] 二、紧固动力源[0073] 如图2及图15‑19所示,紧固动力源包括沿动力传递路径依序布置的动力电机90、齿轮箱80及回转配合在安装槽板10处安装孔上的螺套头70。其中动力电机90及螺套头70为标准件,此处就不再赘述。[0074] 齿轮箱80为紧固动力源的核心设计点。齿轮箱80的外形参照图15所示,箱体82内部则如图16所示布局。在图16中,可看出两套扭力离合组件呈现并列排布,且两者的动力齿轮83a依靠位于两者之间的两组惰轮81实现同向动力传递。当然,实际装配时,惰轮81只要是偶数组并确保传动比即可,以确保同步传递动力的同时,同步保证两套扭矩离合组件的旋向一致性。[0075] 两套扭力离合组件中,无论是直接配合动力电机90的,还是通过惰轮81来间接的配合动力电机的,结构均是一致的。具体如图17‑19所示,每套扭力离合组件均包括同轴布置的输入轴83b及中间轴83e,输入轴83b带有方轴段以便止转式的套设动力齿轮83a。动力齿轮83a一方面通过推力轴承回转配合在箱体82上,另一方面依靠与输入轴83b处方轴段的配合,可起到将动力向惰轮81处传递的目的。输入轴83b和中间轴83e的相邻端,依靠离合传动块83c和啮合齿83f形成端面的齿形啮合关系,也即形成齿状的离合口;离合传动块83c和啮合齿83f的端面齿形上窄下宽,以便于快速脱离。工作时,依靠如图19所示的离合弹簧83d,不仅可以始终压迫滑动在输入轴83b上的离合传动块83c压紧在啮合齿83f上;也可在中间轴83e承受扭矩大于离合弹簧83d弹性力时,压迫离合弹簧83d回缩,从而将离合传动块83c和啮合齿83f形成的齿形啮合关系,由图17所示的啮合状态转变为图18所示的脱齿状态。中间轴83e简支梁式的轴承配合在箱体82内,其上布置蜗杆83g,并与垂直设计的输出轴83h处蜗轮83i间形成蜗轮蜗杆传动副。输出轴83h上同轴的固定所述螺套头70。[0076] 正常旋紧时,离合传动块83c与啮合齿83f在压簧的作用下保持贴合,动力可由输入轴83b依序传导至中间轴83e和输出轴83h,如图17所示。当被拧螺栓拧到位无法继续旋紧时,也即达到拧紧极限时,或拧紧扭矩大于设定值时,此时离合传动块83c与啮合齿83f打滑,如图18所示;此状态下,动力无法再由输入轴83b依序传导至中间轴83e和输出轴83h。而动力可继续通过另一套未打滑的扭矩离合组件,来实现对尚未拧紧到位的另一根螺栓的持续拧紧动作。[0077] 设计时,可通过改变离合弹簧83d的型号或调节离合弹簧83d的初始压缩量来调节打滑扭矩。[0078] 本发明具体操作流程参照图3‑图10所示,包括以下步骤:[0079] S1、本发明初始状态如图3所示,此时摆杆21恢复至初始最低位,定位钩30的钩头32如图5所示的,在弹性件如扭簧作用下自然凸出安装槽板10的内侧槽体的槽壁。随后,如图4所示的将双螺栓线夹a由下而上的卡入安装槽板10的槽腔;双螺栓线夹a的上夹块b的外侧抵在安装槽板10的外侧槽体的槽壁处,上夹块b的内侧抵在安装槽板10的内侧槽体的槽壁处,且上夹块b的内侧下沿被定位钩30的钩头32锁止,此时双螺栓线夹a的两根螺栓的螺帽c均经由定位孔11伸入螺套头70内,参照图4和图6所示。[0080] S2、穿入副线d,此时电动推杆61产生升程动作,推动推拉板40产生上行动作,使得推拉板40处连接柱21a产生随动动作,带动摆杆21产生由下而上的锁定副线d动作,直至副线d被抵紧在上夹块b的内侧卡槽内,此过程中定位钩30保持锁定状态,实际状态参照图7所示。[0081] S3、抬升本发明,使得本发明移动至主线e处,利用主线导向叉100勾取主线e,直至主线e沿主线导向叉100滑入上夹块b的外侧卡槽内,如图8所示。随后,启动动力电机90,两套扭力离合组件因惰轮81的存在从而同时受到动力电机90的驱动并产生回转动作,动力经由齿轮箱80传递至螺套头70,螺套头70产生回转动作,同步拧紧两根螺栓,参照图9所示。[0082] 当两根螺栓的螺母初始位置不一致时,其中一根螺栓先被拧紧,此时,该螺栓所在的扭力离合组件的扭矩大于离合弹簧83d的弹性力,离合传动块83c与啮合齿83f会产生如图18所示的脱齿动作;同时,另一根尚未拧紧的螺栓正常被螺套头70驱动并通过图17所示的齿形啮合状态持续驱动旋转;直至两套扭力离合组件处离合传动块83c与啮合齿83f均产生脱齿动作,表明两根螺栓均紧固完成。[0083] S4、电动推杆61回缩,拉动推拉板40产生下行动作,使得推拉板40处连接柱21a和定位柱31均产生随动动作,带动摆杆21下行并放开副线d,同时定位钩30在定位柱31作用下产生内收动作,解锁下夹块;[0084] S5、抬升本发明,使得本发明从已经装配完毕的双螺栓线夹a处取下,参照图10所示,至此完成全部安装流程。[0085] 当然,实际操作时,紧固动力源也可以是人工,甚至可配合独立操作的螺栓紧固机器人,搭配本发明的高安全性和高操作便捷性的联动锁止装置,也能完成预定的高空作业需求,此处就不再多作赘述。[0086] 此外,对于本领域技术人员而言,本发明不限于上述示范性实施例的细节,而还包括在不背离本发明的精神或基本特征的情况下,能够以其他的具体形式实现的相同或类似结构。因此,无论从哪一点来看,均应将实施例看作是示范性的,而且是非限制性的,本发明的范围由所附权利要求而不是上述说明限定,因此旨在将落在权利要求的等同要件的含义和范围内的所有变化囊括在本发明内。不应将权利要求中的任何附图标记视为限制所涉及的权利要求。[0087] 同时,应当理解,虽然本说明书按照实施方式加以描述,但并非每个实施方式仅包含一个独立的技术方案,说明书的这种叙述方式仅仅是为清楚起见,本领域技术人员应当将说明书作为一个整体,各实施例中的技术方案也可以经适当组合,形成本领域技术人员可以理解的其他实施方式。[0088] 本发明未详细描述的技术、形状、构造部分均为公知技术。
专利地区:甘肃
专利申请日期:2022-10-25
专利公开日期:2024-10-01
专利公告号:2024-10-01
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。