产学研创新服务平台(全国)


一种逆变式弧焊电源及其均流控制方法发明专利
更新时间:2026-09-21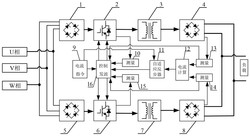 专利申请类型:发明专利;
地区:河南-平顶山;
源自:平顶山高价值专利检索信息库;
专利名称:一种逆变式弧焊电源及其均流控制方法
专利类型:发明专利
专利申请号:CN202410851966.X
专利申请(专利权)人:河南城建学院
权利人地址:河南省平顶山市新城区龙翔大道
专利发明(设计)人:发明人:何国锋,李晓鹏,周元浩,董燕飞,高奥博,程珍珍
专利摘要:本发明公开了一种逆变式弧焊电源,包括两路并联的弧焊电源控制电路,所述弧焊电源控制电路包括电流指令模块、控制发波模块、自适应反步控制器模块和电流计算模块,所述控制发波模块的接收端连接电流指令模块、四个测量模块和自适应反步控制器模块的输出端;自适应反步控制器模块的接收端连接电流计算模块和和电流指令模块的输出端;第一逆变器模块和第二逆变器模块的接收端连接控制发波模块的输出端;四个测量模块分别对应连接逆变器模块、输出整流器模块以及电流计算模块。本发明可有效控制两台弧焊电源之间的环流,显著提升弧焊电源的效率,降低生产和管理成本。
主权利要求:
1.一种逆变式弧焊电源,其特征在于:包括两路并联的弧焊电源控制电路,所述弧焊电源控制电路包括电流指令模块、控制发波模块、自适应反步控制器模块和电流计算模块,所述控制发波模块的接收端连接电流指令模块、第一测量模块、第二测量模块、第三测量模块、第四测量模块和自适应反步控制器模块的输出端;自适应反步控制器模块的接收端连接电流计算模块和和电流指令模块的输出端;第一逆变器模块和第二逆变器模块的接收端连接控制发波模块的输出端;第一测量模块、第二测量模块分别连接在第一逆变器模块和第二逆变器模块的输出端;第三测量模块和第四测量模块的接收端分别连接第一输出整流器模块和第二输出整流器模块的输出端;第三测量模块和第四测量模块的输出端还连接电流计算模块的接收端;第一输入整流器模块和第二输入整流器模块的输入端相连后接三相交流电,第一输入整流器后依次串接第一逆变器模块、第一降压变压器模块和第一输出整流器模块,第二输入整流器后依次串接第二逆变器模块、第二降压变压器模块和第二输出整流器模块,第一输出整流器模块和第二输出整流器模块相连后接负载输出端。
2.根据权利要求1所述的逆变式弧焊电源,其特征在于:所述控制发波模块产生的信号为PWM波。
3.根据权利要求2所述的逆变式弧焊电源的均流控制方法,其特征在于:该方法具体包括以下步骤:S1:控制发波模块接收来自电流指令模块的信号,驱动第一逆变器模块和第二逆变器模块工作;同时第一测量模块和第二测量模块采集第一逆变器模块和第二逆变器模块的输出电流,并将电流信息送入控制发波模块,计算两个逆变器模块的PWM信号;
S2:第三测量模块和第四测量模块采集第一输出整流模块和第二输出整流模块的输出电流,并将两个输出整流模块的输出电流送入电流计算模块;
S3:电流计算模块接收第三测量模块和第四测量模块的采样电流,计算出差值,以判断功率是否均分,并将差值信息送入自适应反步控制器模块;
S4:自适应反步控制器模块接收来自电流计算模块的差值信息,在自适应反步控制器模块得到补偿信息,并送入控制发波模块;
S5:不断重复步骤S1至步骤S4的采集和计算过程;
S6:根据步骤S1至步骤S4的采集和计算的结果,在控制发波模块中动态调整两个逆变器模块的占空比,来消除线路中的环流,实现均流。
4.根据权利要求3所述的逆变式弧焊电源的均流控制方法,其特征在于:步骤S4中自适应反步控制器模块的信息补偿具体包括以下内容:S4‑1.自适应反步控制器模块的信息补偿,包括有:
根据将电流指令模块和电流计算模块计算出的差值做为自适应反步控制器的输入,在自适应反步控制器中重新计算出每个逆变器模块的占空比dab、dbc、dca;
具有严格参数反馈形式的多输入多输出非线性系统的一般表达式为:
n n
其中,xi(i=1,2,…,n)为系统的状态变量,u∈R为系统的输入变量,y∈R为系统的输n出变量,R ∈N,与系统的状态变量的维数相同;Fi(i=1,2,…,n)为光滑函数,Gi≠0(i=1,
2,…,n)为与模型有关的方阵,且该方阵可逆;
建立逆变器的数学模型:
其中,uAB、uBC、uCA分别为A相与B相之间的线电压、B相与C相之间的线电压、C相与A相之间的线电压;iab、ibc、ica分别为对应相之间线电压所对应的线电流;udc为直流侧电压值;Lf、Cf分别为LC滤波器中的电感参数与电容参数;d/dt为微分算子;dab、dbc、dca分别为线电压所对应的占空比;R0为等效负载;
根据式(1)和(2)可以得到:
式(3)是式(1)的具体表现形式;
T T T
其中,y=[uABuBCuCA] ,x=[iaibic] ,u=[dabdbcdca];
得到自适应反步控制器模块输出的控制信息为
E1=yref‑y(5)
E2=x2ref‑x2(7)
其中,E1、E2分别是误差矩阵;yref是系统期望输出向量; 是yref的导数;y是系统的输出变量;k1、k2为反馈增益对角矩阵;x2ref为虚拟控制向量; 分别是G2矩阵的逆和G1矩阵的转置; 为虚拟控制向量的导数;
S4‑2.控制发波模块接收四个测量模块的电流信息和自适应反步控制器的补偿信息后,重新计算新的占空比,并生成新的PWM波形,驱动两个逆变器模块的IGBT。 说明书 : 一种逆变式弧焊电源及其均流控制方法技术领域[0001] 本发明属于机械设备领域,具体涉及一种逆变式弧焊电源及其均流控制方法。背景技术[0002] 逆变式弧焊电源是专为电弧焊接设计的设备,目的是提供所需的电能。该设备的负载特征为电弧,显著特点是具有高输出电流。在国内市场上,逆变弧焊电源的产品通常设计为接受三相380V的电力供应。这种设备工作原理是:首先将输入的380V三相交流电通过整流过程转换成约530V的高压直流电,然后通过逆变过程将之转换为高频交流电,经过变压器降压并通过整流滤波环节后,最终转换为用于焊接的平滑直流电。为了获得更大的输出功率,就需要增大单台弧焊电源的输出电流,但是每台弧焊电源的电流输出能力是一定的,为了解决输出大电流的问题,在现实工程中往往采用将两台同型号的弧焊电源进行并联使用。[0003] 由于两台弧焊电源是相互独立的,拥有相互独立的控制系统,因此当接入同一个交流输入端和同一个直流负载时,将会产生从一个弧焊电源流向另一个弧焊电源的环流,并环流不会流经负载,也不会作为发出功率发的电流,但是环流造成了两个弧焊电源之间的短路,过大的环流将会影响弧焊电源的使用安全,同时造成额外的发热,从而降低了设备的效率和使用寿命。[0004] 为了有效消除弧焊电源并联系统中的不均流现象,对弧焊电源并联系统的输出电流进行均分控制显得尤为重要,对于两台弧焊电源组成的并联系统,采用基于传统单周期有效值计算的调节策略显然无法满足系统稳定运行的需求。发明内容[0005] 为了解决现有技术的不足,本发明旨在提供一种逆变式弧焊电源,能够有效解决目前两台弧焊电源并联时功率不能均分从而在两台弧焊电源之间出现环流的问题,该电源电路简单有效,依托高速处理器控制算法易于实现,可有效控制两台弧焊电源之间的环流,显著提升弧焊电源的效率,降低生产和管理成本。[0006] 为了实现上述目的,本发明采用的技术方案为:[0007] 一种逆变式弧焊电源,包括两路并联的弧焊电源控制电路,所述弧焊电源控制电路包括电流指令模块、控制发波模块、自适应反步控制器模块和电流计算模块,所述控制发波模块的接收端连接电流指令模块、第一测量模块、第二测量模块、第三测量模块、第四测量模块和自适应反步控制器模块的输出端;自适应反步控制器模块的接收端连接电流计算模块和和电流指令模块的输出端;第一逆变器模块和第二逆变器模块的接收端连接控制发波模块的输出端;第一测量模块、第二测量模块分别连接在第一逆变器模块和第二逆变器模块的输出端;第三测量模块和第四测量模块的接收端分别连接第一输出整流器模块和第二输出整流器模块的输出端;第三测量模块和第四测量模块的输出端还连接电流计算模块的接收端;第一输入整流器模块和第二输入整流器模块的输入端相连后接三相交流电,第一输入整流器后依次串接第一逆变器模块、第一降压变压器模块和第一输出整流器模块,第二输入整流器后依次串接第二逆变器模块、第二降压变压器模块和第二输出整流器模块,第一输出整流器模块和第二输出整流器模块相连后接负载输出端。[0008] 进一步的,所述控制发波模块产生的信号为PWM波。[0009] 相应的,本发明还提出了一种逆变式弧焊电源的均流控制方法,该方法具体包括以下步骤:[0010] S1:控制发波模块接收来自电流指令模块的信号,驱动第一逆变器模块和第二逆变器模块工作;同时第一测量模块和第二测量模块采集第一逆变器模块和第二逆变器模块的输出电流,并将电流信息送入控制发波模块,计算两个逆变器模块的PWM信号;[0011] S2:第三测量模块和第四测量模块采集第一输出整流模块和第二输出整流模块的输出电流,并将两个输出整流模块的输出电流送入电流计算模块;[0012] S3:电流计算模块接收第三测量模块和第四测量模块的采样电流,计算出差值,以判断功率是否均分,并将差值信息送入自适应反步控制器模块;[0013] S4:自适应反步控制器模块接收来自电流计算模块的差值信息,在自适应反步控制器模块得到补偿信息,并送入控制发波模块;[0014] S5:不断重复步骤S1至步骤S4的采集和计算过程;[0015] S6:根据步骤S1至步骤S4的采集和计算的结果,在控制发波模块中动态调整两个逆变器模块的占空比,来消除线路中的环流,实现均流。[0016] 其中,步骤S4中自适应反步控制器模块的信息补偿具体包括以下内容:[0017] S4‑1.自适应反步控制器模块的信息补偿,包括有:[0018] 根据将电流指令和电流计算模块计算出的差值,做为自适应反步控制器的输入,在自适应反步控制器中重新计算出每个逆变器模块的占空比dab、dbc、dca;[0019] 具有严格参数反馈形式的多输入多输出非线性系统的一般表达式为:[0020][0021] 其中,xi(i=1,2,…,n)为系统的状态变量,u∈Rn为系统的输入变量,y∈Rn为系统n的输出变量,R∈N,与系统的状态变量的维数相同;Fi(i=1,2,…,n)为光滑函数,Gi≠0(i=1,2,…,n)为与模型有关的方阵,且该方阵可逆;[0022] 建立逆变器的数学模型:[0023][0024] 其中uAB、uBC、uCA分别为A相与B相之间的线电压、B相与C相之间的线电压、C相与A相之间的线电压;iab、ibc、ica分别为对应相之间线电压所对应的线电流;udc为直流侧电压值;Lf、Cf分别为LC滤波器中的电感参数与电容参数;d/dt为微分算子;dab、dbc、dca分别为线电压所对应的占空比;R0为等效负载;[0025] 根据式(1)和(2)可以得到:[0026][0027] 式(3)是式(1)的具体表现形式;[0028] 其中,y=[uABuBCuCA]T,x=[iaibic]T,u=[dabdbcdca]T;[0029][0030] 得到自适应反步控制器模块输出的控制信息为[0031] E1=yref‑y(5)[0032][0033] E2=x2ref‑x2(7)[0034][0035] 其中,E1、E2分别是误差矩阵;yref是系统期望输出向量; 是yref的导数;y是系统的输出变量;k1、k2为反馈增益对角矩阵;x2ref为虚拟控制向量; 分别是G2矩阵的逆和G1矩阵的转置; 为虚拟控制向量的导数;[0036] S4‑2.控制发波模块接收四个测量模块的电流信息和自适应反步控制器的补偿信息后,重新计算新的占空比,并生成新的PWM波形,驱动两个逆变器模块的IGBT。[0037] 本发明具有的有益效果为:[0038] 1.本发明采用全数字化控制可以对两逆变器模块的工作电流进行准确控制,系统动态响应时间快。[0039] 2.本发明制定了精确的电流控制方案,在两台弧焊电源并联时可以准确的分配每台逆变器的电流,从而不会出现某一个逆变器工作负担较重情况,控制精度更高。[0040] 3.本发明的两个输出整流模块的输出电流差异在1%以内,与传统弧焊电源控制方案相比,能够显著减小误差,减少环流。[0041] 4.本发明提供的弧焊电源不会出现每台逆变器分担功率差异大而停止工作的情况,提升了生产效率,保证生产工艺的连续性与一致性。附图说明[0042] 图1是本发明弧焊电源控制电路的电路图;[0043] 图2是逆变器模块的原理图;[0044] 图3是本发明均流控制方法的控制框图。具体实施方式[0045] 下面结合附图对本发明的原理和特征进行描述,所举例只用于解释本发明,并非限定本发明的使用范围。[0046] 如图1‑2所示,本发明提出了一种逆变式弧焊电源,该弧焊电源包括的电源电路通过采集每一台弧焊电源的输出电流,在每个开关周期内都动态调整对应PWM波的占空比,降低两台并联弧焊电源之间的环流,有效维持弧焊电源输出电流的均分的能力,从而保障整个弧焊电源并联系统的稳定、高效的运行。[0047] 其中,该逆变式弧焊电源包括两路并联的弧焊电源控制电路,弧焊电源控制电路包括电流指令模块9、控制发波模块16、自适应反步控制器模块11和电流计算模块12,控制发波模块16的接收端连接电流指令模块9、第一测量模块10、第二测量模块15、第三测量模块13、第四测量模块14和自适应反步控制器模块11的输出端并产生PWM波。自适应反步控制器模块11的接收端连接电流计算模块12和和电流指令模块9的输出端;第一逆变器模块2和第二逆变器模块6的接收端连接控制发波模块16的输出端;第一测量模块10、第二测量模块15分别连接在第一逆变器模块2和第二逆变器模块6的输出端。通过采集第一逆变器模块2和第二逆变器模块6的输出电流,用来做过流保护和进行第一次功率均分。[0048] 第三测量模块13和第四测量模块14的接收端分别连接第一输出整流器模块4和第二输出整流器模块8的输出端,测量两个输出整流模块的输出电流,在电流计算模块12计算两个输出电流的差值,以此来判断功率是否均分,并将计算结果发送至自适应反步控制器模块11。两个输出整流模块的输出电流差异在1%以内,与传统控制方案相比可显著降低误差,从而减少环流。[0049] 第三测量模块13和第四测量模块14的输出端还连接电流计算模块12的接收端;第一输入整流器模块4和第二输入整流器模块8的输入端相连后接三相交流电,第一输入整流器1后依次串接第一逆变器模块2、第一降压变压器模块3和第一输出整流器模块4,第二输入整流器5后依次串接第二逆变器模块6、第二降压变压器模块7和第二输出整流器模块8,第一输出整流器模块4和第二输出整流器模块8相连后接负载输出端。[0050] 如图3所示,本发明还提出了基于上述逆变式弧焊电源的均流控制方法,具体包括以下步骤:[0051] S1:控制发波模块16接收来自电流指令模块9的信号,驱动第一逆变器模块2和第二逆变器模块6工作;同时第一测量模块10和第二测量模块15采集第一逆变器模块2和第二逆变器模块6的输出电流,用来做过流保护和进行第一次功率均分,并将电流信息送入控制发波模块16,计算两个逆变器模块的PWM信号.[0052] S2:第三测量模块和第四测量模块采集第一输出整流模块和第二输出整流模块的输出电流,并将两个输出整流模块的输出电流送入电流计算模块;[0053] S3:电流计算模块接收第三测量模块和第四测量模块的采样电流,计算出差值,以判断功率是否均分,并将差值信息送入自适应反步控制器模块;[0054] S4:自适应反步控制器模块接收来自电流计算模块的差值信息,在自适应反步控制器模块得到补偿信息,并送入控制发波模块;[0055] 其中,步骤S4中自适应反步控制器模块的信息补偿具体包括以下内容:[0056] S4‑1.自适应反步控制器模块的信息补偿,包括有:[0057] 根据将电流指令和电流计算模块计算出的差值,做为自适应反步控制器的输入,在自适应反步控制器中重新计算出每个逆变器模块的占空比dab、dbc、dca;[0058] 具有严格参数反馈形式的多输入多输出非线性系统的一般表达式为:[0059][0060] 其中,xi(i=1,2,…,n)为系统的状态变量,u∈Rn为系统的输入变量,y∈Rn为系统n的输出变量,R∈N,与系统的状态变量的维数相同;Fi(i=1,2,…,n)为光滑函数,Gi≠0(i=1,2,…,n)为与模型有关的方阵,且该方阵可逆;[0061] 建立逆变器的数学模型:[0062][0063] 其中uAB、uBC、uCA分别为A相与B相之间的线电压、B相与C相之间的线电压、C相与A相之间的线电压;iab、ibc、ica分别为对应相之间线电压所对应的线电流;udc为直流侧电压值;Lf、Cf分别为LC滤波器中的电感参数与电容参数;d/dt为微分算子;dab、dbc、dca分别为线电压所对应的占空比;R0为等效负载;[0064] 根据式(1)和(2)可以得到:[0065][0066] 式(3)是式(1)的具体表现形式;[0067] 其中,y=[uABuBCuCA]T,x=[iaibic]T,u=[dabdbcdca]T;[0068][0069] 得到自适应反步控制器模块输出的控制信息为[0070] E1=yref‑y(5)[0071][0072] E2=x2ref‑x2(7)[0073][0074] 其中,E1、E2分别是误差矩阵;yref是系统期望输出向量; 是yref的导数;y是系统的输出变量;k1、k2为反馈增益对角矩阵;x2ref为虚拟控制向量; 分别是G2矩阵的逆和G1矩阵的转置; 为虚拟控制向量的导数;[0075] S4‑2.控制发波模块接收四个测量模块的电流信息和自适应反步控制器的补偿信息后,重新计算新的占空比,并生成新的PWM波形,驱动两个逆变器模块的IGBT。[0076] S5:不断重复步骤S1至步骤S4的采集和计算过程;[0077] S6:根据步骤S1至步骤S4的采集和计算的结果,在控制发波模块中动态调整两个逆变器模块的占空比,来消除线路中的环流,实现均流。[0078] 显然,以上所描述的实施例仅仅是本申请一部分实施例,而不是全部的实施例,附图中给出了本申请的较佳实施例,但并不限制本申请的专利范围。本申请可以以许多不同的形式来实现,相反地,提供这些实施例的目的是使对本申请的公开内容的理解更加透彻全面。尽管参照前述实施例对本申请进行了详细的说明,对于本领域的技术人员来而言,其依然可以对前述各具体实施方式所记载的技术方案进行修改,或者对其中部分技术特征进行等效替换。凡是利用本申请说明书及附图内容所做的等效结构,直接或间接运用在其他相关的技术领域,均同理在本申请专利保护范围之内。
专利地区:河南
专利申请日期:2024-06-28
专利公开日期:2024-10-08
专利公告号:CN118748492A
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。