 产学研创新服务平台(全国)


一种食品包装的密闭性检测方法及系统发明专利
更新时间:2026-06-16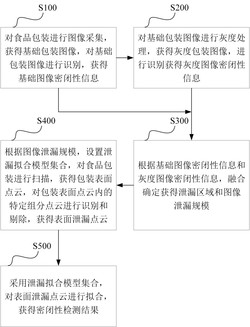 专利申请类型:发明专利;
地区:四川-眉山;
源自:眉山高价值专利检索信息库;
专利名称:一种食品包装的密闭性检测方法及系统
专利类型:发明专利
专利申请号:CN202411097503.5
专利申请(专利权)人:四川味滋美食品科技有限公司
权利人地址:四川省眉山市东坡区崇礼镇中国泡菜城四川味滋美食品科技有限公司
专利发明(设计)人:发明人:杜弘坤,尼海峰,陈伟,徐勇,杜前程,徐昌剑,孙思雨,邓兵,宋万红,魏金海,李知书,池育雷
专利摘要:本发明公开了一种食品包装的密闭性检测方法及系统,涉及图像处理相关领域,该方法包括:进行图像采集,获得基础包装图像,进行识别,获得基础图像密闭性信息;对基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息;融合确定获得泄漏区域和图像泄漏规模;设置泄漏拟合模型集合,对食品包装进行扫描,对包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云;采用泄漏拟合模型集合,对表面泄漏点云进行拟合,获得密闭性检测结果。解决了现有食品包装的密闭性检测存在的检测的准确性和效率低的技术问题,达到了提高食品包装密闭性检测的准确性和效率的技术效果。
主权利要求:
1.一种食品包装的密闭性检测方法,其特征在于,所述方法包括:对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息;
对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息;
根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模;
根据所述图像泄漏规模,设置泄漏拟合模型集合,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云;
采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果;
其中,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云,包括:对所述食品包装进行扫描,获得包装表面点云;
根据食品包装的点云识别历史数据,采集样本包装表面点云集合,并采集特定组分的样本特定组分点云集合;
采用所述样本包装表面点云集合和样本特定组分点云集合,训练特定组分点云识别器;
采用所述特定组分点云识别器,对所述包装表面点云进行识别,获得特定组分点云;
将所述特定组分点云从所述包装表面点云内删除,并对删除区域进行平铺点云补充,获得表面泄漏点云。
2.根据权利要求1所述的食品包装的密闭性检测方法,其特征在于,对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息,包括:对食品包装进行图像采集,获得基础包装图像;
根据食品包装的基础包装图像的采集和密闭性识别历史数据,采集样本基础包装图像集合,并根据每个样本基础包装图像内色彩特征反映的食品泄漏的区域位置和规模,标注获取样本基础图像密闭性信息集合;
采用所述样本基础包装图像集合和样本基础图像密闭性信息集合,训练基础包装图像识别器;
采用所述基础包装图像识别器,对所述基础包装图像进行识别,获得基础图像密闭性信息,所述基础图像密闭性信息包括基础泄漏位置和基础泄漏规模。
3.根据权利要求1所述的食品包装的密闭性检测方法,其特征在于,对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息,包括:对所述基础包装图像进行灰度处理,获得灰度包装图像;
根据食品包装的灰度包装图像的采集和密闭性识别历史数据,采集样本灰度包装图像集合,根据每个样本灰度包装图像表面的反光特征反映的食品泄漏的区域位置和规模,标注获取样本灰度图像密闭性信息集合;
采用所述样本灰度包装图像集合和样本灰度图像密闭性信息集合,训练灰度包装图像识别器;
采用所述灰度包装图像识别器,对所述灰度包装图像进行识别,获得灰度图像密闭性信息,其中,所述灰度图像密闭性信息包括灰度泄漏位置和灰度泄漏规模。
4.根据权利要求1所述的食品包装的密闭性检测方法,其特征在于,根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模,包括:对所述基础图像密闭性信息和灰度图像密闭性信息内的基础泄漏位置和灰度泄漏位置进行融合,获得泄漏区域;
对所述基础图像密闭性信息和灰度图像密闭性信息内的基础泄漏规模和灰度泄漏规模进行融合处理,获得图像泄漏规模。
5.根据权利要求1所述的食品包装的密闭性检测方法,其特征在于,根据所述图像泄漏规模,设置泄漏拟合模型集合,包括:根据食品包装出现密闭性泄漏问题的历史数据,采集样本图像泄漏规模集合,并采集不同样本图像泄漏规模下的食品泄漏形状,获得多个样本泄漏拟合模型集合,其中,每个样本泄漏拟合模型对应一个密闭性泄漏规模;
采用所述样本图像泄漏规模集合和多个样本泄漏拟合模型集合,构建拟合模型数据库;
将所述图像泄漏规模输入所述拟合模型数据库内进行索引,获得泄漏拟合模型集合。
6.根据权利要求1所述的食品包装的密闭性检测方法,其特征在于,采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果,包括:采用所述泄漏拟合模型集合内的第一泄漏拟合模型,在所述表面泄漏点云内所述泄漏区域的点云进行多次随机拟合,获取泄漏食品点云落入所述第一泄漏拟合模型的比例作为拟合得分,获得多个基础拟合得分,并筛选最大值作为第一拟合得分;
继续采用所述泄漏拟合模型集合内其他的泄漏拟合模型,在所述表面泄漏点云内的所述泄漏区域进行多次随机拟合,获得多个拟合得分;
输出所述多个拟合得分内最大的拟合得分对应的泄漏拟合模型,作为匹配泄漏拟合模型;
根据所述匹配泄漏拟合模型对应的密闭性泄漏规模,作为密闭性检测结果。
7.一种食品包装的密闭性检测系统,其特征在于,所述系统用于实施权利要求1‑6任一项所述的一种食品包装的密闭性检测方法,所述系统包括:基础图像密闭性信息获取模块,所述基础图像密闭性信息获取模块用于对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息;
灰度图像密闭性信息获取模块,所述灰度图像密闭性信息获取模块用于对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息;
图像泄漏规模确定模块,所述图像泄漏规模确定模块用于根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模;
表面泄漏点云获取模块,所述表面泄漏点云获取模块用于根据所述图像泄漏规模,设置泄漏拟合模型集合,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云;
密闭性检测结果获取模块,所述密闭性检测结果获取模块用于采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果。 说明书 : 一种食品包装的密闭性检测方法及系统技术领域[0001] 本申请涉及图像处理相关领域,尤其涉及一种食品包装的密闭性检测方法及系统。背景技术[0002] 在食品工业中,包装的密闭性直接关系到食品的安全与保质期。确保食品包装的完整性和密闭性,对于防止食品受潮、氧化、变质及细菌污染等至关重要。随着消费者对食品安全要求的日益提高,对食品包装密闭性的检测手段也提出了更高的要求。传统的检测方法,如目视检查、气压测试等,虽然在一定程度上能够识别出明显的泄漏问题,但往往存在检测效率低、准确性不足、难以发现微小泄漏等局限。[0003] 现阶段相关技术中,食品包装的密闭性检测存在检测的准确性和效率低的技术问题。发明内容[0004] 本申请通过提供一种食品包装的密闭性检测方法及系统,采用通过图像采集与处理,分别获取基础包装图像和灰度包装图像,并结合两者信息进行识别,提高对泄漏点的检测能力,利用包装表面点云扫描,对包装表面进行三维重建,并通过识别和剔除特定组分点云,进一步提纯泄漏点云数据,采用泄漏拟合模型集合对表面泄漏点云进行拟合分析等技术手段,实现了对泄漏区域的精确定位和泄漏规模的量化评估,达到了提高食品包装密闭性检测的准确性和效率的技术效果。[0005] 本申请提供一种食品包装的密闭性检测方法,包括:[0006] 对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息;对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息;根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模;根据所述图像泄漏规模,设置泄漏拟合模型集合,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云;采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果。[0007] 在可能的实现方式中,对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息,执行以下处理:[0008] 对食品包装进行图像采集,获得基础包装图像;根据食品包装的基础包装图像的采集和密闭性识别历史数据,采集样本基础包装图像集合,并根据每个样本基础包装图像内色彩特征反映的食品泄漏的区域位置和规模,标注获取样本基础图像密闭性信息集合;采用所述样本基础包装图像集合和样本基础图像密闭性信息集合,训练基础包装图像识别器;采用所述基础包装图像识别器,对所述基础包装图像进行识别,获得基础图像密闭性信息,所述基础图像密闭性信息包括基础泄漏位置和基础泄漏规模。[0009] 在可能的实现方式中,对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息,执行以下处理:[0010] 对所述基础包装图像进行灰度处理,获得灰度包装图像;根据食品包装的灰度包装图像的采集和密闭性识别历史数据,采集样本灰度包装图像集合,根据每个样本灰度包装图像表面的反光特征反映的食品泄漏的区域位置和规模,标注获取样本灰度图像密闭性信息集合;采用所述样本灰度包装图像集合和样本灰度图像密闭性信息集合,训练灰度包装图像识别器;采用所述灰度包装图像识别器,对所述灰度包装图像进行识别,获得灰度图像密闭性信息,其中,所述灰度图像密闭性信息包括灰度泄漏位置和灰度泄漏规模。[0011] 在可能的实现方式中,根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模,执行以下处理:[0012] 对所述基础图像密闭性信息和灰度图像密闭性信息内的基础泄漏位置和灰度泄漏位置进行融合,获得泄漏区域;对所述基础图像密闭性信息和灰度图像密闭性信息内的基础泄漏规模和灰度泄漏规模进行融合处理,获得图像泄漏规模。[0013] 在可能的实现方式中,根据所述图像泄漏规模,设置泄漏拟合模型集合,执行以下处理:[0014] 根据食品包装出现密闭性泄漏问题的历史数据,采集样本图像泄漏规模集合,并采集不同样本图像泄漏规模下的食品泄漏形状,获得多个样本泄漏拟合模型集合,其中,每个样本泄漏拟合模型对应一个密闭性泄漏规模;采用所述样本图像泄漏规模集合和多个样本泄漏拟合模型集合,构建拟合模型数据库;将所述图像泄漏规模输入所述拟合模型数据库内进行索引,获得泄漏拟合模型集合。[0015] 在可能的实现方式中,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云,执行以下处理:[0016] 对所述食品包装进行扫描,获得包装表面点云;根据食品包装的点云识别历史数据,采集样本包装表面点云集合,并采集特定组分的样本特定组分点云集合;采用所述样本包装表面点云集合和样本特定组分点云集合,训练特定组分点云识别器;采用所述特定组分点云识别器,对所述包装表面点云进行识别,获得特定组分点云;将所述特定组分点云从所述包装表面点云内删除,并对删除区域进行平铺点云补充,获得表面泄漏点云。[0017] 在可能的实现方式中,采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果,执行以下处理:[0018] 采用所述泄漏拟合模型集合内的第一泄漏拟合模型,在所述表面泄漏点云内所述泄漏区域的点云进行多次随机拟合,获取泄漏食品点云落入所述第一泄漏拟合模型的比例作为拟合得分,获得多个基础拟合得分,并筛选最大值作为第一拟合得分;继续采用所述泄漏拟合模型集合内其他的泄漏拟合模型,在所述表面泄漏点云内的所述泄漏区域进行多次随机拟合,获得多个拟合得分;输出所述多个拟合得分内最大的拟合得分对应的泄漏拟合模型,作为匹配泄漏拟合模型;根据所述匹配泄漏拟合模型对应的密闭性泄漏规模,作为密闭性检测结果。[0019] 本申请还提供了一种食品包装的密闭性检测系统,包括:[0020] 基础图像密闭性信息获取模块,所述基础图像密闭性信息获取模块用于对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息;灰度图像密闭性信息获取模块,所述灰度图像密闭性信息获取模块用于对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息;图像泄漏规模确定模块,所述图像泄漏规模确定模块用于根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模;表面泄漏点云获取模块,所述表面泄漏点云获取模块用于根据所述图像泄漏规模,设置泄漏拟合模型集合,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云;密闭性检测结果获取模块,所述密闭性检测结果获取模块用于采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果。[0021] 拟通过本申请提出的一种食品包装的密闭性检测方法及系统,首先对食品包装进行图像采集,获得基础包装图像,对基础包装图像进行识别,获得基础图像密闭性信息,然后对基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息,进而根据基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模,接着根据图像泄漏规模,设置泄漏拟合模型集合,对食品包装进行扫描,获得包装表面点云,对包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云,最后采用泄漏拟合模型集合,对表面泄漏点云进行拟合,获得密闭性检测结果,达到了提高食品包装密闭性检测的准确性和效率的技术效果。附图说明[0022] 为了更清楚地说明本发明实施例的技术方案,下面将对本发明实施例的附图作简单的介绍,本申请中使用了流程图来说明根据本申请的实施例的系统所执行的操作。应当理解的是,前面或下面操作不一定按照顺序来精确地执行。相反,根据需要,可以按照倒序或同时处理各种步骤。同时,也可以将其他操作添加到这些过程中,或从这些过程移除某一步或数步操作。[0023] 图1为本申请实施例提供的一种食品包装的密闭性检测方法的流程示意图。[0024] 图2为本申请实施例提供的一种食品包装的密闭性检测系统的结构示意图。[0025] 附图标记说明:10、基础图像密闭性信息获取模块;20、灰度图像密闭性信息获取模块;30、图像泄漏规模确定模块;40、表面泄漏点云获取模块;50、密闭性检测结果获取模块。具体实施方式[0026] 上述说明仅是本申请技术方案的概述,为了能够更清楚了解本申请的技术手段,而可依照说明书的内容予以实施,并且为了让本申请的上述和其它目的、特征和优点能够更明显易懂,以下特举本申请的具体实施方式。[0027] 为了使本申请的目的、技术方案和优点更加清楚,下面将结合附图对本申请作进一步的详细描述,所描述的实施例不应视为对本申请的限制,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其它实施例,都属于本申请保护的范围。[0028] 在以下的描述中,涉及“一些实施例”,其描述了所有可能实施例的子集,但是可以理解,“一些实施例”可以是所有可能实施例的相同子集或不同子集,并且可以在不冲突的情况下相互结合,所涉及的术语“第一\第二”仅仅是区别类似的对象,不代表针对对象的特定排序。术语“包括”和“具有”以及任何变形,意图在于覆盖不排他的包含,例如,包含了一系列步骤或单元的过程、方法、系统、产品或服务器不必限于清楚地列出的那些步骤或单元,而是可包括没有清楚地列出的或对于这些过程、方法、产品或设备固有的其它步骤或模块,除非另有定义,本文所使用的所有的技术和科学术语与属于本申请的技术领域的技术人员通常理解的含义相同。本文中所使用的术语只是为了描述本申请实施例的目的。[0029] 本申请实施例提供了一种食品包装的密闭性检测方法,如图1所示,所述方法包括:[0030] 步骤S100,对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息。具体而言,使用高分辨率的相机或图像采集设备,对食品包装(如火锅底料包装)进行多角度、全方位的拍摄,确保拍摄环境光线充足且均匀,避免阴影和反光对图像质量的影响,拍摄时,特别注意包装的关键部位,如封口处、接缝、边角等,这些区域是泄漏的高发区。对采集到的基础包装图像进行预处理,包括裁剪、调整大小、去噪等操作,以提高图像质量,例如,如果图像中存在明显的颜色变化(如火锅底料溢出导致的颜色污染),可以使用色彩增强技术来突出这些变化,使其更容易被识别算法捕捉到。[0031] 应用图像识别算法(如机器学习、深度学习等)对预处理后的图像进行分析,所述图像识别算法能够识别食品包装上的各种特征,包括裂纹、变形、污渍等,还能分析泄漏区域的形状、大小、颜色深浅等特征。将识别结果整理成基础图像密闭性信息,基础图像密闭性信息是从基础包装图像中提取出的关于包装密闭性的初步信息,包括泄漏位置(如包装的具体部位)、泄漏规模(如泄漏面积、泄漏程度等)以及可能的泄漏原因(如包装破损、密封不严等)。[0032] 在一种可能的实现方式中,对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息,步骤S100进一步包括步骤S110,对食品包装进行图像采集,获得基础包装图像。具体地,基础包装图像是直接由图像采集设备获取的未经任何处理的食品包装原始图像。步骤S120,根据食品包装的基础包装图像的采集和密闭性识别历史数据,采集样本基础包装图像集合,并根据每个样本基础包装图像内色彩特征反映的食品泄漏的区域位置和规模,标注获取样本基础图像密闭性信息集合。具体地,整理以往食品包装图像采集和密闭性识别成功的历史数据,从历史数据中选取具有代表性的样本基础包装图像,这些样本基础包装图像涵盖不同类型的泄漏情况(如轻微泄漏、严重泄漏、无泄漏等)。由专业人员对选定的样本基础包装图像进行标注,根据图像中的色彩特征(如污渍、颜色变化等)确定泄漏的区域位置和规模,并记录相应的密闭性信息,将样本基础包装图像及其对应标注的密闭性信息分别整理成样本基础包装图像集合和样本基础图像密闭性信息集合,供后续训练使用。步骤S130,采用所述样本基础包装图像集合和样本基础图像密闭性信息集合,训练基础包装图像识别器。具体地,使用图像识别算法(如深度学习算法、机器学习算法等)搭建基础包装图像识别器的模型框架,将样本基础包装图像集合和样本基础图像密闭性信息集合作为训练数据输入到模型中,通过迭代优化算法(如梯度下降法)对模型进行训练,使其能够学习并识别图像中的泄漏特征,使用验证集对训练好的模型进行性能评估,确保其满足识别精度和泛化能力的要求。经过训练后获得能够识别食品包装图像中泄漏特征的模型或算法,即所述基础包装图像识别器。步骤S140,采用所述基础包装图像识别器,对所述基础包装图像进行识别,获得基础图像密闭性信息,所述基础图像密闭性信息包括基础泄漏位置和基础泄漏规模。具体地,将待检测的基础包装图像输入到已训练好的基础包装图像识别器中,基础包装图像识别器自动从输入图像中提取与泄漏相关的特征(如颜色变化、形状异常等),根据提取的特征和训练过程中学到的知识,基础包装图像识别器对图像中的泄漏情况进行判断,将识别结果(包括基础泄漏位置和基础泄漏规模)以可视化的形式(如标注图、报告等)输出。其中,基础泄漏位置指食品包装中泄漏发生的具体位置;基础泄漏规模指根据图像特征评估出的泄漏范围或程度。这一实现方式通过结合历史数据和机器学习技术,实现了对食品包装密闭性的高效、准确识别。[0033] 步骤S200,对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息。具体而言,读取获得的基础包装图像,应用灰度转换算法将彩色图像转换为灰度图像,即,将彩色图像中的每个像素点的颜色值(红、绿、蓝)转换为一个单一的灰度值,灰度值代表了该像素点的亮度,灰度值越高,表示该像素点越亮;灰度值越低,表示该像素点越暗。转换方法可以是平均值法(取红、绿、蓝三色的平均值),也可以是加权平均值法(根据人眼对不同颜色的敏感度给予不同权重),转换后的图像即为灰度包装图像,灰度包装图像去除了原始基础包装图像中的色彩信息,仅保留了亮度信息。[0034] 应用图像识别算法(如边缘检测、阈值分割等)对灰度包装图像进行分析,检测亮度异常或纹理异常等的区域,例如火锅底料溢出后会导致反光特征(物体表面反射光线形成的特征)变化,在灰度图像中,这些反光区域会表现为亮度异常(如过亮或过暗)的区域。根据灰度图像分析结果,提取泄漏位置和泄漏规模的信息,泄漏位置指的是灰度图像中亮度异常区域的具体位置,泄漏规模描述了这些区域的大小和形状。[0035] 其中,基础包装图像包含食品包装的原始颜色信息,不同的颜色代表包装材料的不同状态或特性,通过识别基础包装图像中的颜色信息,用于初步判断包装是否保持其原有的完整性和状态。灰度包装图像通过将基础包装图像转换为灰度图像,专注于图像的亮度和对比度变化,用于更精确地识别包装表面的微小缺陷、裂纹或泄漏点,这些在彩色图像中可能会由于颜色干扰而难以察觉。例如火锅底料泄露呈现的色彩特征为红色,食品包装的背景部分也为红色,产生影响而难以准确检测泄漏,但火锅底料泄露的反光特征和食品包装不同,在灰度图像内基于反光特征形成的亮度差异进行分析可以解决这一问题,例如食品包装的亮度较高。通过结合基础图像密闭性信息和灰度图像密闭性信息,用于实现信息的互补和增强,基础包装图像提供了包装的整体颜色状态和初步的视觉检查,灰度包装图像则提供了更精细的局部细节和更准确的缺陷识别,通过结合这两种信息,以更全面地评估包装的密闭性状况,减少误判和漏检的可能性。[0036] 在一种可能的实现方式中,对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息,步骤S200进一步包括步骤S210,对所述基础包装图像进行灰度处理,获得灰度包装图像。具体地,从存储介质(如硬盘、云存储等)中读取获得的基础包装图像,应用图像处理库(如OpenCV、PIL等)中的灰度转换函数,将基础包装图像的每个像素点的颜色值(RGB)转换为灰度值(0‑255的整数),转换过程中,可以选择不同的灰度转换方法,如平均值法、加权平均值法(例如权重为R:0.299,G:0.587,B:0.114)等,转换完成后得到灰度包装图像。步骤S220,根据食品包装的灰度包装图像的采集和密闭性识别历史数据,采集样本灰度包装图像集合,根据每个样本灰度包装图像表面的反光特征反映的食品泄漏的区域位置和规模,标注获取样本灰度图像密闭性信息集合。具体地,整理以往对灰度包装图像进行采集和密闭性识别成功的历史数据,从历史数据中选取具有代表性的样本灰度包装图像,这些样本灰度包装图像涵盖不同类型的泄漏情况(如轻微泄漏、严重泄漏、无泄漏等)。由专业人员对选定的样本灰度包装图像进行标注,根据图像中的反光特征(如亮度变化、形状异常等)确定泄漏的区域位置和规模,并记录相应的密闭性信息。标注工作可以使用图像处理软件(如Photoshop、GIMP等)或专门的标注工具来完成。将样本灰度包装图像及其对应标注的密闭性信息分别整理成集合,即样本灰度包装图像集合和样本灰度图像密闭性信息集合。[0037] 步骤S230,采用所述样本灰度包装图像集合和样本灰度图像密闭性信息集合,训练灰度包装图像识别器。具体地,使用机器学习或深度学习算法搭建灰度包装图像识别器的模型框架,包括定义输入层、隐藏层和输出层等。将样本灰度包装图像集合和样本灰度图像密闭性信息集合作为训练数据输入到模型中,通过迭代优化算法(如梯度下降法、反向传播算法等)对模型进行训练,使其能够学习并识别灰度图像中的泄漏特征,使用验证集对训练好的模型进行性能评估,包括准确率、召回率、F1分数等指标,确保模型满足识别要求,训练完成后得到能够识别灰度包装图像中泄漏特征的模型或算法,即所述灰度包装图像识别器。步骤S240,采用所述灰度包装图像识别器,对所述灰度包装图像进行识别,获得灰度图像密闭性信息,其中,所述灰度图像密闭性信息包括灰度泄漏位置和灰度泄漏规模。具体地,将待检测的灰度包装图像输入到已训练好的灰度包装图像识别器中,灰度包装图像识别器自动从输入图像中提取与泄漏相关的特征(如亮度变化、形状异常等),根据提取的特征和训练过程中学到的知识,灰度包装图像识别器对图像中的泄漏情况进行判断,将识别结果(包括灰度泄漏位置和灰度泄漏规模)以可视化的形式(如标注图、报告等)输出。其中,灰度泄漏位置指灰度包装图像中识别出的泄漏区域的具体位置;灰度泄漏规模是灰度包装图像中泄漏区域的大小和形状的量化描述,反映了泄漏的严重程度。这一实现方式使用历史数据来构建样本集合和对应的密闭性信息集合,历史数据包含了各种可能的泄漏情况和复杂的图像特征,通过标注和整理,为灰度包装图像识别器提供了丰富的训练素材,达到了提高灰度包装图像密闭性信息检测的准确性和效率的技术效果。[0038] 步骤S300,根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模。具体而言,将获得的基础图像密闭性信息和灰度图像密闭性信息进行整合,这两种图像密闭性信息包含了对泄漏区域的不同角度或层次的描述,例如基础包装图像侧重于颜色、纹理等特征,灰度包装图像更侧重于亮度、反光等特征。对比两种图像密闭性信息中标识的潜在泄漏区域,由于基础包装图像和灰度包装图像从不同角度揭示了泄漏的线索,因此需要将这些线索进行比对和整合,以确认哪些区域是真正的泄漏区域。在比对过程中,会发现一些区域在基础包装图像中并不明显,但在灰度包装图像中由于反光或亮度变化而变得清晰;反之亦然。因此需要通过综合分析这些差异来确定最终的泄漏区域。[0039] 对于在两种图像密闭性信息中都被标识为潜在泄漏的区域,进行区域融合处理,将这些区域的边界进行合并和修正,以形成一个完整的泄漏区域。根据融合后的泄漏区域,采用图像处理软件或算法,通过计算泄漏区域的面积、周长等几何参数,以及根据这些参数评估泄漏的严重程度和范围等,估算图像泄漏规模。将融合确定后的泄漏区域和图像泄漏规模以可视化的形式(如标注图、报告等)输出。[0040] 举例来讲,在火锅底料包装的密闭性检测中,由于火锅底料可能因各种原因(如温度变化、运输震动等)而溢出包装,这些溢出物在基础包装图像中表现为颜色变化或污渍,但在灰度包装图像中则因反光或亮度变化而更加明显。通过融合基础包装图像和灰度包装图像中的信息,可以更加准确地确定泄漏区域和估算泄漏规模。例如,如果在基础包装图像中发现了一个模糊的污渍区域,而在灰度包装图像中该区域由于反光而呈现出清晰的边界和形状,那么可以确信这是一个泄漏区域,并可以根据灰度包装图像中的信息来估算其规模。[0041] 在一种可能的实现方式中,根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模,步骤S300进一步包括步骤S310,对所述基础图像密闭性信息和灰度图像密闭性信息内的基础泄漏位置和灰度泄漏位置进行融合,获得泄漏区域。具体地,从基础图像密闭性信息中提取出所有标记为基础泄漏位置的点或区域;从灰度图像密闭性信息中提取出所有标记为灰度泄漏位置的点或区域。将基础泄漏位置和灰度泄漏位置进行比对,找出两者之间的对应关系,对于明显重叠或接近的位置,认为是同一泄漏区域的不同表现,需要进行融合处理。将匹配成功的基础泄漏位置和灰度泄漏位置进行融合,通过对位置边界的合并、修正和优化,形成一个连续、完整的泄漏区域。步骤S320,对所述基础图像密闭性信息和灰度图像密闭性信息内的基础泄漏规模和灰度泄漏规模进行融合处理,获得图像泄漏规模。具体地,从基础图像密闭性信息中提取出所有与泄漏相关的规模参数(如面积、周长等);从灰度图像密闭性信息中也提取出相应的规模参数。将基础泄漏规模和灰度泄漏规模进行融合处理,通过对泄漏规模参数的加权平均、最大值选择或其他融合策略,得到一个准确和全面的图像泄漏规模。这一实现方式通过融合基础包装图像和灰度包装图像中的泄漏位置和规模信息,全面和准确地确定了泄漏区域,评估了泄漏规模,达到了提高融合的准确性和可靠性的技术效果。[0042] 步骤S400,根据所述图像泄漏规模,设置泄漏拟合模型集合,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云。具体而言,根据获得的图像泄漏规模(如泄漏面积、形状等),设置一系列可能的泄漏拟合模型,这些泄漏拟合模型基于食品泄漏后可能形成的具体形状,如平铺的圆形、椭圆形或其他不规则形状,且不同规模的泄漏对应不同尺寸或参数的模型。例如,如果图像泄漏规模显示为一个中等大小的圆形区域,则可以设置一系列具有不同半径的圆形模型作为拟合候选。因此,泄漏拟合模型集合是一系列根据泄漏规模和形状预设的模型,用于对实际泄漏点云进行拟合分析。[0043] 使用三维扫描仪(如激光扫描仪、结构光扫描仪等)对食品包装进行扫描,获取包装表面的三维点云数据,这些三维点云数据包含了包装表面的形状、凹凸等详细信息。在获得的包装表面点云中,识别并剔除属于食品内特定组分(如辣椒、香料等)的点云数据,这些特定组分可能因其在包装内的分布或加工过程中的残留而突出于包装表面,形成类似泄漏的点云数据。识别方法包括颜色分析(如果特定组分与食品主体颜色差异明显)、纹理分析、形状匹配等。剔除过程则是将识别出的特定组分点云从整个包装表面点云中分离出来。在剔除特定组分点云后,通过插值、平滑处理或基于包装原始设计的几何模型,在剔除区域补充平坦的点云数据,以确保包装表面点云的完整性和准确性。经过上述处理后,得到的表面泄漏点云数据将包含由泄漏的食品形成的凸起点云数据,这些点云数据反映了泄漏区域的形状、大小和位置,为后续的拟合分析提供了可靠的基础。[0044] 在一种可能的实现方式中,根据所述图像泄漏规模,设置泄漏拟合模型集合,步骤S400进一步包括步骤S410,根据食品包装出现密闭性泄漏问题的历史数据,采集样本图像泄漏规模集合,并采集不同样本图像泄漏规模下的食品泄漏形状,获得多个样本泄漏拟合模型集合,其中,每个样本泄漏拟合模型对应一个密闭性泄漏规模。具体地,收集过去发生的食品包装密闭性泄漏问题的历史数据。这些数据来源于生产记录、质量检测报告、客户投诉等。从收集到的历史数据中,提取出发生泄漏的食品包装的图像,并测量或评估每张图像中的泄漏规模。其中,泄漏规模可以通过像素面积、实际面积、泄漏区域的形状特征等来衡量。对于每个样本图像泄漏规模,通过图像处理技术(如边缘检测、形状识别等)进一步采集泄漏区域的具体形状,基于每个泄漏区域的形状,构建相应的泄漏拟合模型,泄漏拟合模型可以是数学方程、几何图形(如圆形、椭圆形、多边形等)或参数化模型等,用于描述泄漏区域的特征。将不同样本图像泄漏规模下的泄漏拟合模型整理成多个样本泄漏拟合模型集合,每个集合对应一个特定的泄漏规模范围或类别。[0045] 步骤S420,采用所述样本图像泄漏规模集合和多个样本泄漏拟合模型集合,构建拟合模型数据库。具体地,设计拟合模型数据库结构,包括表结构、字段定义、索引策略等,以支持高效的数据存储和查询。将样本图像泄漏规模集合和多个样本泄漏拟合模型集合录入拟合模型数据库,每个泄漏规模与对应的泄漏拟合模型集合建立关联,为拟合模型数据库中的关键字段(如泄漏规模)创建索引,以提高查询效率。步骤S430,将所述图像泄漏规模输入所述拟合模型数据库内进行索引,获得泄漏拟合模型集合。具体地,将当前检测到的图像泄漏规模作为查询条件输入到拟合模型数据库中,利用数据库中的索引机制,快速定位到与输入泄漏规模相匹配的样本泄漏拟合模型集合,将查询到的泄漏拟合模型集合返回给检测流程,供后续步骤使用。这一实现方式通过利用历史数据构建拟合模型数据库,实现了对泄漏拟合模型的快速索引和获取,达到了提高检测效率的技术效果。[0046] 在一种可能的实现方式中,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云,步骤S400进一步包括步骤S440,对所述食品包装进行扫描,获得包装表面点云。具体地,使用3D扫描仪(如激光扫描仪、结构光扫描仪等)对食品包装进行全面扫描,扫描仪发射光线或光束到包装表面,并捕捉反射回来的数据,将捕捉到的数据转换为三维坐标点集,即包装表面点云。步骤S450,根据食品包装的点云识别历史数据,采集样本包装表面点云集合,并采集特定组分的样本特定组分点云集合。具体地,收集历史数据,选取包含不同破损情况的食品包装点云数据作为样本,从这些样本中手动或自动标注出特定组分的点云区域,提取这些特定组分的点云,形成样本特定组分点云集合。同时,保留完整的包装表面点云作为样本包装表面点云集合。步骤S460,采用所述样本包装表面点云集合和样本特定组分点云集合,训练特定组分点云识别器。具体地,使用样本包装表面点云集合和样本特定组分点云集合对机器学习或深度学习模型(如卷积神经网络CNN、随机森林等)进行训练,调整模型参数,如学习率、迭代次数等,以优化特定组分点云识别器识别效果,通过交叉验证等方法评估模型性能,确保识别准确率满足要求。步骤S470,采用所述特定组分点云识别器,对所述包装表面点云进行识别,获得特定组分点云。具体地,将待处理的包装表面点云输入到已训练好的特定组分点云识别器中,特定组分点云识别器对包装表面点云进行处理,输出特定组分的点云区域,保存特定组分的点云数据。步骤S480,将所述特定组分点云从所述包装表面点云内删除,并对删除区域进行平铺点云补充,获得表面泄漏点云。具体地,从原始包装表面点云中移除所有特定组分的点云区域,对移除后的空缺区域进行填充,可以使用相邻区域的点云数据进行插值或平滑处理,生成平铺点云。合并处理后的点云数据,形成不包含特定组分的表面泄漏点云。这一实现方式通过训练特定组分点云识别器,实现了自动识别和剔除特定组分点云,减少了人工干预,达到了提高处理效率和准确性的技术效果。[0047] 步骤S500,采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果。具体而言,基于泄漏区域的几何形状、大小、方向等因素,从泄漏拟合模型集合中选择最适合当前泄漏区域形状和特征的模型,将选定的泄漏拟合模型与表面泄漏点云进行匹配和拟合,通过调整模型的参数(如位置、尺寸、方向等),使泄漏拟合模型能够最佳地覆盖和描述泄漏区域的点云数据。通过计算拟合误差、残差等统计指标,评估模型拟合的精度和可靠性,以判断泄漏拟合模型是否准确地反映了泄漏区域的实际情况。根据模型拟合的结果,生成密闭性检测报告或可视化模型,报告中包含泄漏区域的具体位置、形状、大小等信息,以及泄漏拟合模型的参数和评估结果。其中,可视化模型可以通过三维图形直观展示泄漏区域和拟合效果。根据密闭性检测结果,为后续的包装质量控制、维修或更换等决策提供支持,如果检测结果显示包装存在严重的密闭性问题,需要立即采取措施进行修复或更换,以避免食品质量受损或安全事故的发生。本申请实施例采用通过图像采集与处理,分别获取基础包装图像和灰度包装图像,并结合两者信息进行识别,提高对泄漏点的检测能力,利用包装表面点云扫描,对包装表面进行三维重建,并通过识别和剔除特定组分点云,进一步提纯泄漏点云数据,采用泄漏拟合模型集合对表面泄漏点云进行拟合分析等技术手段,实现了对泄漏区域的精确定位和泄漏规模的量化评估,达到了提高食品包装密闭性检测的准确性和效率的技术效果。[0048] 在一种可能的实现方式中,采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果,步骤S500进一步包括步骤S510,采用所述泄漏拟合模型集合内的第一泄漏拟合模型,在所述表面泄漏点云内所述泄漏区域的点云进行多次随机拟合,获取泄漏食品点云落入所述第一泄漏拟合模型的比例作为拟合得分,获得多个基础拟合得分,并筛选最大值作为第一拟合得分。具体地,从泄漏拟合模型集合中选择任意一个泄漏拟合模型作为当前模型,在表面泄漏点云中,定位到泄漏区域的点云子集,对该泄漏区域点云进行多次(例如,N次)随机拟合尝试,每次尝试中,微调第一泄漏拟合模型的初始位置、方向或参数,以模拟不同的拟合起始条件。每次拟合后,计算泄漏食品点云(即泄漏区域点云)中有多少比例的点云落入了第一泄漏拟合模型的边界内或满足某种拟合精度标准,这个比例即为该次拟合的拟合得分,拟合得分用于量化第一泄漏拟合模型与泄漏区域点云的匹配程度。记录每次拟合的得分,并从中筛选出最大值作为第一拟合得分。步骤S520,继续采用所述泄漏拟合模型集合内其他的泄漏拟合模型,在所述表面泄漏点云内的所述泄漏区域进行多次随机拟合,获得多个拟合得分。具体地,重复步骤S510的过程,但这次使用泄漏拟合模型集合中的下一个模型作为当前模型,对每个泄漏拟合模型,都进行多次随机拟合,并计算相应的拟合得分,记录每个泄漏拟合模型的多个拟合得分,用于后续比较。步骤S530,输出所述多个拟合得分内最大的拟合得分对应的泄漏拟合模型,作为匹配泄漏拟合模型。具体地,比较所有泄漏拟合模型的拟合得分(包括步骤S510和S520中获得的得分),找出拟合得分最高的模型,该模型即为匹配泄漏拟合模型,输出匹配泄漏拟合模型的信息,包括其形状、大小等参数。步骤S540,根据所述匹配泄漏拟合模型对应的密闭性泄漏规模,作为密闭性检测结果。具体地,根据匹配泄漏拟合模型的参数和形状,评估泄漏的规模和可能的成因,将这些信息整合成密闭性检测结果,包括泄漏的具体位置、形状、大小、严重程度以及对包装完整性和食品安全的影响等。这一实现方式通过多次随机拟合和比较拟合得分,提高了泄漏拟合的准确性和鲁棒性,达到了为密闭性检测结果提供可靠依据的技术效果。[0049] 在上文中,参照图1详细描述了根据本发明实施例的一种食品包装的密闭性检测方法。接下来,将参照图2描述根据本发明实施例的一种食品包装的密闭性检测系统。[0050] 根据本发明实施例的一种食品包装的密闭性检测系统用于解决现有食品包装的密闭性检测存在的检测的准确性和效率低的技术问题,达到提高食品包装密闭性检测的准确性和效率的技术效果。一种食品包装的密闭性检测系统包括:基础图像密闭性信息获取模块10、灰度图像密闭性信息获取模块20、图像泄漏规模确定模块30、表面泄漏点云获取模块40、密闭性检测结果获取模块50。[0051] 基础图像密闭性信息获取模块10用于对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息;灰度图像密闭性信息获取模块20用于对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息;图像泄漏规模确定模块30用于根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模;表面泄漏点云获取模块40用于根据所述图像泄漏规模,设置泄漏拟合模型集合,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云;密闭性检测结果获取模块50用于采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果。[0052] 下面,将详细描述基础图像密闭性信息获取模块10的具体配置。如上文中所述,对食品包装进行图像采集,获得基础包装图像,对所述基础包装图像进行识别,获得基础图像密闭性信息,基础图像密闭性信息获取模块10可以进一步包括:图像采集单元用于对食品包装进行图像采集,获得基础包装图像;基础样本集合获取单元用于根据食品包装的基础包装图像的采集和密闭性识别历史数据,采集样本基础包装图像集合,并根据每个样本基础包装图像内色彩特征反映的食品泄漏的区域位置和规模,标注获取样本基础图像密闭性信息集合;基础包装图像识别器训练单元用于采用所述样本基础包装图像集合和样本基础图像密闭性信息集合,训练基础包装图像识别器;基础包装图像识别单元用于采用所述基础包装图像识别器,对所述基础包装图像进行识别,获得基础图像密闭性信息,所述基础图像密闭性信息包括基础泄漏位置和基础泄漏规模。[0053] 下面,将详细描述灰度图像密闭性信息获取模块20的具体配置。如上文中所述,对所述基础包装图像进行灰度处理,获得灰度包装图像,进行识别获得灰度图像密闭性信息,灰度图像密闭性信息获取模块20可以进一步包括:灰度处理单元用于对所述基础包装图像进行灰度处理,获得灰度包装图像;灰度样本集合获取单元用于根据食品包装的灰度包装图像的采集和密闭性识别历史数据,采集样本灰度包装图像集合,根据每个样本灰度包装图像表面的反光特征反映的食品泄漏的区域位置和规模,标注获取样本灰度图像密闭性信息集合;灰度包装图像识别器训练单元用于采用所述样本灰度包装图像集合和样本灰度图像密闭性信息集合,训练灰度包装图像识别器;灰度包装图像识别单元用于采用所述灰度包装图像识别器,对所述灰度包装图像进行识别,获得灰度图像密闭性信息,其中,所述灰度图像密闭性信息包括灰度泄漏位置和灰度泄漏规模。[0054] 下面,将详细描述图像泄漏规模确定模块30的具体配置。如上文中所述,根据所述基础图像密闭性信息和灰度图像密闭性信息,融合确定获得泄漏区域和图像泄漏规模,图像泄漏规模确定模块30可以进一步包括:泄漏位置融合单元用于对所述基础图像密闭性信息和灰度图像密闭性信息内的基础泄漏位置和灰度泄漏位置进行融合,获得泄漏区域;泄漏规模融合单元用于对所述基础图像密闭性信息和灰度图像密闭性信息内的基础泄漏规模和灰度泄漏规模进行融合处理,获得图像泄漏规模。[0055] 下面,将详细描述表面泄漏点云获取模块40的具体配置。如上文中所述,根据所述图像泄漏规模,设置泄漏拟合模型集合,表面泄漏点云获取模块40可以进一步包括:泄漏样本采集单元用于根据食品包装出现密闭性泄漏问题的历史数据,采集样本图像泄漏规模集合,并采集不同样本图像泄漏规模下的食品泄漏形状,获得多个样本泄漏拟合模型集合,其中,每个样本泄漏拟合模型对应一个密闭性泄漏规模;拟合模型数据库构建单元用于采用所述样本图像泄漏规模集合和多个样本泄漏拟合模型集合,构建拟合模型数据库;索引单元用于将所述图像泄漏规模输入所述拟合模型数据库内进行索引,获得泄漏拟合模型集合。[0056] 其中,对所述食品包装进行扫描,获得包装表面点云,对所述包装表面点云内的特定组分点云进行识别和剔除,获得表面泄漏点云,表面泄漏点云获取模块40可以进一步包括:扫描单元用于对所述食品包装进行扫描,获得包装表面点云;点云样本采集单元用于根据食品包装的点云识别历史数据,采集样本包装表面点云集合,并采集特定组分的样本特定组分点云集合;特定组分点云识别器训练单元用于采用所述样本包装表面点云集合和样本特定组分点云集合,训练特定组分点云识别器;点云识别单元用于采用所述特定组分点云识别器,对所述包装表面点云进行识别,获得特定组分点云;点云删除单元用于将所述特定组分点云从所述包装表面点云内删除,并对删除区域进行平铺点云补充,获得表面泄漏点云。[0057] 下面,将详细描述密闭性检测结果获取模块50的具体配置。如上文中所述,采用所述泄漏拟合模型集合,对所述表面泄漏点云进行拟合,获得密闭性检测结果,密闭性检测结果获取模块50可以进一步包括:点云随机拟合单元用于采用所述泄漏拟合模型集合内的第一泄漏拟合模型,在所述表面泄漏点云内所述泄漏区域的点云进行多次随机拟合,获取泄漏食品点云落入所述第一泄漏拟合模型的比例作为拟合得分,获得多个基础拟合得分,并筛选最大值作为第一拟合得分,继续采用所述泄漏拟合模型集合内其他的泄漏拟合模型,在所述表面泄漏点云内的所述泄漏区域进行多次随机拟合,获得多个拟合得分;匹配泄漏拟合模型获取单元用于输出所述多个拟合得分内最大的拟合得分对应的泄漏拟合模型,作为匹配泄漏拟合模型;密闭性检测结果获取单元用于根据所述匹配泄漏拟合模型对应的密闭性泄漏规模,作为密闭性检测结果。[0058] 本发明实施例所提供的一种食品包装的密闭性检测系统可执行本发明任意实施例所提供的一种食品包装的密闭性检测方法,具备执行方法相应的功能模块和有益效果。[0059] 虽然本申请对根据本申请的实施例的系统中的某些模块做出了各种引用,然而,任何数量的不同模块可以被使用并运行在用户终端和/或服务器上,所包括的各个单元和模块只是按照功能逻辑进行划分的,但并不局限于上述的划分,只要能够实现相应的功能即可;另外,各功能单元的具体名称也只是为了便于相互区分,并不用于限制本发明的保护范围。[0060] 上述具体实施方式,并不构成对本申请保护范围的限制。本领域技术人员应该明白的是,根据设计要求和其他因素,可以进行各种修改、组合和替代。任何在本申请的精神和原则之内所做的修改、等同替换和改进等,均应包含在本申请保护范围之内。在一些情况下,在本申请中记载的动作或步骤可以按照不同于实施例中的顺序来执行并且仍然可以实现期望的结果。另外,在附图中描绘的过程不一定要求示出的特定顺序或者连续顺序才能实现期望的结果。在某些实施方式中,多任务处理和并行处理也是可以的或者可能是有利的。
专利地区:四川
专利申请日期:2024-08-12
专利公开日期:2024-10-11
专利公告号:CN118628490B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




