 产学研创新服务平台(全国)


一种传感器生产用封装设备及封装方法发明专利
更新时间:2026-10-01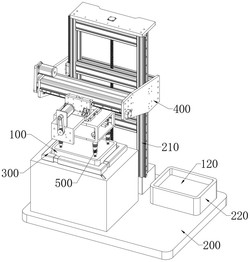 专利申请类型:发明专利;
地区:山西-忻州;
源自:忻州高价值专利检索信息库;
专利名称:一种传感器生产用封装设备及封装方法
专利类型:发明专利
专利申请号:CN202411039007.4
专利申请(专利权)人:忻州上衡电子科技有限公司
权利人地址:山西省忻州市岢岚县岢岚经济技术开发区胡家滩新兴产业园区040号
专利发明(设计)人:发明人:徐申群,张建雄
专利摘要:本发明涉及传感器生产技术领域,且公开了一种传感器生产用封装设备及封装方法,该传感器生产用封装设备包括工作台,工作台上设置有机床支架和定位机构,定位机构用于对传感器封装壳体进行定位,机床支架上设置有三轴移动机床,三轴移动机床上设置有移动框架;移动框架上设置有四个真空夹具机构,四个真空夹具机构用于抓取封装盖板,真空夹具机构包括设置于移动框架上的真空泵和真空吸盘;该传感器生产用封装设备及封装方法,在完成对封装盖板的安装过程中,可通过安装在盖板四角处的四个真空吸盘的角度变化检测到盖板与嵌槽间存在的偏离、尺寸不适配等情况,从而控制盖板位移调整安装位置。
主权利要求:
1.一种传感器生产用封装设备,包括工作台(200),其特征在于:所述工作台(200)上设置有机床支架(210)和定位机构(300),所述定位机构(300)用于对传感器封装壳体(100)进行定位,所述机床支架(210)上设置有三轴移动机床(400),所述三轴移动机床(400)上设置有移动框架(480);
所述移动框架(480)上设置有四个真空夹具机构(500),四个所述真空夹具机构(500)用于抓取封装盖板(120),所述真空夹具机构(500)包括设置于所述移动框架(480)上的真空泵(510)和真空吸盘(520),所述真空吸盘(520)通过第一连接组件(530)与所述真空泵(510)连接,通过四个所述真空泵(510)驱动四个所述真空吸盘(520)分别吸附在封装盖板(120)的四角处;
通过所述三轴移动机床(400)驱动所述移动框架(480)位移,使得封装盖板(120)向传感器封装壳体(100)上开设的嵌槽(110)插入,并且当封装盖板(120)与嵌槽(110)出现偏离时,通过分别调节四个所述真空吸盘(520)的角度,使得封装盖板(120)翻转以判断偏离方向,从而通过所述三轴移动机床(400)控制封装盖板(120)与嵌槽(110)对准;
所述第一连接组件(530)包括与所述移动框架(480)连接的第一筒体(531),所述第一筒体(531)的上端开口与所述真空泵(510)连通;
所述第一筒体(531)上转动设置有第一球形件(532),所述真空吸盘(520)连接于所述第一球形件(532)上,通过所述第一球形件(532)转动以调节所述真空吸盘(520)的角度,所述第一球形件(532)上开设有第一通孔(533),所述第一通孔(533)与所述真空吸盘(520)的内腔连通;
所述第一连接组件(530)还包括第一波纹管(534),所述第一波纹管(534)的两端分别与所述第一通孔(533)以及所述第一筒体(531)的上端开口连通;
所述第一连接组件(530)还包括设置于所述第一球形件(532)上的第一限位块(535),所述第一筒体(531)内开设有第一限位槽(536),所述第一限位块(535)滑动连接于所述第一限位槽(536)内;
所述真空夹具机构(500)还包括第二连接组件(540),所述第一筒体(531)通过所述第二连接组件(540)与所述移动框架(480)连接;
所述第二连接组件(540)包括与所述移动框架(480)连接的第二筒体(541),所述第二筒体(541)的上端开口与所述真空泵(510)连通,所述第一筒体(531)滑动连接于所述第二筒体(541)内,所述第一筒体(531)通过第一弹簧(542)与所述第二筒体(541)弹性连接,所述第二筒体(541)上还设置有第一传感器(543),所述第一传感器(543)与所述第一弹簧(542)连接;
所述真空夹具机构(500)还包括第三连接组件(550),所述第二筒体(541)通过所述第三连接组件(550)与所述移动框架(480)连接;
所述第三连接组件(550)包括设置于所述移动框架(480)上的第三筒体(551),所述第三筒体(551)的内腔通过管道(557)与所述真空泵(510)连通,所述第二筒体(541)通过第二弹簧(552)与所述第三筒体(551)弹性连接,所述第三筒体(551)上还设置有第二传感器(553),所述第二传感器(553)与所述第二弹簧(552)连接;
所述第三连接组件(550)还包括转动设置于所述第三筒体(551)上的第二球形件(554),所述第二筒体(541)连接于所述第二球形件(554)上,通过所述第二球形件(554)转动以调节所述第二筒体(541)的角度,所述第二球形件(554)上开设有第二通孔(555),所述第二通孔(555)与所述第二筒体(541)的上端开口连通;
所述第一连接组件(530)还包括第二波纹管(556),所述第二波纹管(556)的两端分别与所述第二通孔(555)以及所述第三筒体(551)的内腔连通;
所述第三连接组件(550)还包括设置于所述第二球形件(554)上的第二限位块(558),所述第三筒体(551)内开设有第二限位槽(559),所述第二限位块(558)滑动连接于所述第二限位槽(559)内;
所述真空夹具机构(500)还包括固定组件(560),所述固定组件(560)包括设置于所述移动框架(480)上的第一气缸(561)和空心杆(562),所述第一气缸(561)的活塞杆与所述空心杆(562)连接;
所述空心杆(562)上开设有若干个第三通孔(563),所述第二球形件(554)上开设有第一锥形槽(564),所述第一锥形槽(564)与所述第二通孔(555)连通,所述第一球形件(532)上开设有第二锥形槽(565),所述第二锥形槽(565)与所述第一通孔(533)连通。
2.根据权利要求1所述的一种传感器生产用封装设备,其特征在于:所述定位机构(300)包括滑动设置于所述工作台(200)上的四个第一L形固定杆(310),四个所述第一L形固定杆(310)的一端均开设有滑槽(320),四个所述第一L形固定杆(310)的另一端均设置有第二L形固定杆(330);
所述第二L形固定杆(330)滑动连接于相邻的所述滑槽(320)内,通过四个所述第一L形固定杆(310)和四个所述第二L形固定杆(330)构成可伸缩的矩形结构。
3.根据权利要求2所述的一种传感器生产用封装设备,其特征在于:所述定位机构(300)还包括设置于所述工作台(200)内的第二气缸(340),所述第二气缸(340)的活塞杆上设置有升降柱(350),所述升降柱(350)上对称设置有两个传动组件(360);
所述传动组件(360)包括设置于所述升降柱(350)上的第一连接座(361),其中一个所述第一L形固定杆(310)上设置有第二连接座(362),所述传动组件(360)还包括传动杆(363),所述传动杆(363)的两端分别通过铰轴活动铰接于所述第一连接座(361)和所述第二连接座(362)上。
4.根据权利要求3所述的一种传感器生产用封装设备的封装方法,其特征在于,包括如下步骤:
S1、将传感器封装壳体(100)置于四个第一L形固定杆(310)之间,通过第二气缸(340)驱动四个第一L形固定杆(310)向内收缩对传感器封装壳体(100)进行夹持定位;
S2、第一气缸(561)驱动空心杆(562)向上抽离第二锥形槽(565)和第一锥形槽(564),三轴移动机床(400)驱动移动框架(480)位移,令封装盖板(120)向嵌槽(110)落下;
若嵌槽(110)和封装盖板(120)适配,则四个真空吸盘(520)均保持竖直状态;
若嵌槽(110)和封装盖板(120)相对平行偏离或倾斜偏离,此时通过四个第一传感器(543)和四个第二传感器(553)检测到封装盖板(120)向一侧翻转,然后通过三轴移动机床(400)驱动封装盖板(120)向翻转的方向位移直到四个真空吸盘(520)恢复竖直状态;
S3、然后通过第一气缸(561)驱动空心杆(562)向下插入第一锥形槽(564)和第二锥形槽(565)中,再通过三轴移动机床(400)继续驱动封装盖板(120)插入嵌槽(110)内,完成封装;
此过程中,若四个第一传感器(543)检测到存在封装盖板(120)嵌入嵌槽(110)内的阻力,则嵌槽(110)和封装盖板(120)尺寸适配;
若四个第一传感器(543)检测不到存在封装盖板(120)嵌入嵌槽(110)内的阻力,则封装盖板(120)尺寸小于嵌槽(110),对封装盖板(120)进行更换后再重新安装;
若四个第一传感器(543)检测到的阻力持续增大,则封装盖板(120)尺寸大于嵌槽(110),对封装盖板(120)进行更换后再重新安装。 说明书 : 一种传感器生产用封装设备及封装方法技术领域[0001] 本发明涉及传感器生产技术领域,具体为一种传感器生产用封装设备及封装方法。背景技术[0002] 传感器是能感受到被测量的信息,并能将感受到的信息,按一定规律变换成为电信号或其他所需形式的信息输出,以满足信息的传输、处理、存储、显示、记录和控制等要求的检测装置。[0003] 传感器的封装是指将传感器的芯片封装在外部保护壳体内的过程,通常包括将芯片粘合到封装基板上、将芯片引脚与基板上的连接点用金线或铝线等进行焊接连接、将封装胶注入到封装基板和芯片之间并对封装胶进行固化处理、封装盖板安装以及测试和清洁包装等步骤。[0004] 其中,封装盖板安装这一步骤通常通过人工手动安装或机械自动安装的方式实现,在机械自动安装时,需要分别对壳体和盖板进行定位夹持,然后将盖板嵌入壳体上的嵌槽内再进行平行封焊等加固工作。但在盖板的嵌入过程中,机械所执行的夹持定位和插入步骤都是通过预设程序固定的,若盖板和嵌槽在生产过程中存在较大公差,如发生偏离、倾斜、尺寸不适配等情况,就无法做出有效应对。[0005] 因此,为解决现有技术中存在的上述技术问题,提出一种传感器生产用封装设备及封装方法。发明内容[0006] 本发明提供了一种传感器生产用封装设备及封装方法,具备在完成对封装盖板的安装过程中,可通过安装在盖板四角处的四个真空吸盘的角度变化检测到盖板与嵌槽间存在的偏离、尺寸不适配等情况,从而控制盖板位移调整安装位置的有益效果,解决了上述背景技术中所提到的现有技术中,在封装盖板安装这一步骤,机械所执行的夹持定位和插入步骤都是通过预设程序固定的,若盖板和嵌槽在生产过程中存在较大公差,如发生偏离、倾斜、尺寸不适配等情况,此时设备无法做出有效应对的问题。[0007] 本发明提供如下技术方案:一种传感器生产用封装设备,包括工作台,所述工作台上设置有机床支架和定位机构,所述定位机构用于对传感器封装壳体进行定位,所述机床支架上设置有三轴移动机床,所述三轴移动机床上设置有移动框架;[0008] 所述移动框架上设置有四个真空夹具机构,四个所述真空夹具机构用于抓取封装盖板,所述真空夹具机构包括设置于所述移动框架上的真空泵和真空吸盘,所述真空吸盘通过第一连接组件与所述真空泵连接,通过四个所述真空泵驱动四个所述真空吸盘分别吸附在封装盖板的四角处;[0009] 通过所述三轴移动机床驱动所述移动框架位移,使得封装盖板向传感器封装壳体上开设的嵌槽插入,并且当封装盖板与嵌槽出现偏离时,通过分别调节四个所述真空吸盘的角度,使得封装盖板翻转以判断偏离方向,从而通过所述三轴移动机床控制封装盖板与嵌槽对准。[0010] 作为本发明所述一种传感器生产用封装设备的一种可选方案,其中:所述第一连接组件包括与所述移动框架连接的第一筒体,所述第一筒体的上端开口与所述真空泵连通;[0011] 所述第一筒体上转动设置有第一球形件,所述真空吸盘连接于所述第一球形件上,通过所述第一球形件转动以调节所述真空吸盘的角度,所述第一球形件上开设有第一通孔,所述第一通孔与所述真空吸盘的内腔连通;[0012] 所述第一连接组件还包括第一波纹管,所述第一波纹管的两端分别与所述第一通孔以及所述第一筒体的上端开口连通。[0013] 作为本发明所述一种传感器生产用封装设备的一种可选方案,其中:所述第一连接组件还包括设置于所述第一球形件上的第一限位块,所述第一筒体内开设有第一限位槽,所述第一限位块滑动连接于所述第一限位槽内。[0014] 作为本发明所述一种传感器生产用封装设备的一种可选方案,其中:所述真空夹具机构还包括第二连接组件,所述第一筒体通过所述第二连接组件与所述移动框架连接;[0015] 所述第二连接组件包括与所述移动框架连接的第二筒体,所述第二筒体的上端开口与所述真空泵连通,所述第一筒体滑动连接于所述第二筒体内,所述第一筒体通过第一弹簧与所述第二筒体弹性连接,所述第二筒体上还设置有第一传感器,所述第一传感器与所述第一弹簧连接。[0016] 作为本发明所述一种传感器生产用封装设备的一种可选方案,其中:所述真空夹具机构还包括第三连接组件,所述第二筒体通过所述第三连接组件与所述移动框架连接;[0017] 所述第三连接组件包括设置于所述移动框架上的第三筒体,所述第三筒体的内腔通过管道与所述真空泵连通,所述第二筒体通过第二弹簧与所述第三筒体弹性连接,所述第三筒体上还设置有第二传感器,所述第二传感器与所述第二弹簧连接。[0018] 作为本发明所述一种传感器生产用封装设备的一种可选方案,其中:所述第三连接组件还包括转动设置于所述第三筒体上的第二球形件,所述第二筒体连接于所述第二球形件上,通过所述第二球形件转动以调节所述第二筒体的角度,所述第二球形件上开设有第二通孔,所述第二通孔与所述第二筒体的上端开口连通;[0019] 所述第一连接组件还包括第二波纹管,所述第二波纹管的两端分别与所述第二通孔以及所述第三筒体的内腔连通;[0020] 所述第三连接组件还包括设置于所述第二球形件上的第二限位块,所述第三筒体内开设有第二限位槽,所述第二限位块滑动连接于所述第二限位槽内。[0021] 作为本发明所述一种传感器生产用封装设备的一种可选方案,其中:所述真空夹具机构还包括固定组件,所述固定组件包括设置于所述移动框架上的第一气缸和空心杆,所述第一气缸的活塞杆与所述空心杆连接;[0022] 所述空心杆上开设有若干个第三通孔,所述第二球形件上开设有第一锥形槽,所述第一锥形槽与所述第二通孔连通,所述第一球形件上开设有第二锥形槽,所述第二锥形槽与所述第一通孔连通。[0023] 作为本发明所述一种传感器生产用封装设备的一种可选方案,其中:所述定位机构包括滑动设置于所述工作台上的四个第一L形固定杆,四个所述第一L形固定杆的一端均开设有滑槽,四个所述第一L形固定杆的另一端均设置有第二L形固定杆;[0024] 所述第二L形固定杆滑动连接于相邻的所述滑槽内,通过四个所述第一L形固定杆和四个所述第二L形固定杆构成可伸缩的矩形结构。[0025] 作为本发明所述一种传感器生产用封装设备的一种可选方案,其中:所述定位机构还包括设置于所述工作台内的第二气缸,所述第二气缸的活塞杆上设置有升降柱,所述升降柱上对称设置有两个传动组件;[0026] 所述传动组件包括设置于所述升降柱上的第一连接座,其中一个所述第一L形固定杆上设置有第二连接座,所述传动组件还包括传动杆,所述传动杆的两端分别通过铰轴活动铰接于所述第一连接座和所述第二连接座上。[0027] 本发明还提供如下技术方案:一种传感器生产用封装设备的封装方法,包括如下步骤:[0028] S1、将传感器封装壳体置于四个第一L形固定杆之间,通过第二气缸驱动四个第一L形固定杆向内收缩对传感器封装壳体进行夹持定位;[0029] S2、第一气缸驱动空心杆向上抽离第二锥形槽和第一锥形槽,三轴移动机床驱动移动框架位移,令封装盖板向嵌槽落下;[0030] 若嵌槽和封装盖板适配,则四个真空吸盘均保持竖直状态;[0031] 若嵌槽和封装盖板相对平行偏离或倾斜偏离,此时通过四个第一传感器和四个第二传感器检测到封装盖板向一侧翻转,然后通过三轴移动机床驱动封装盖板向翻转的方向位移直到四个真空吸盘恢复竖直状态;[0032] S3、然后通过第一气缸驱动空心杆向下插入第一锥形槽和第二锥形槽中,再通过三轴移动机床继续驱动封装盖板插入嵌槽内,完成封装;[0033] 此过程中,若四个第一传感器检测到存在封装盖板嵌入嵌槽内的阻力,则嵌槽和封装盖板尺寸适配;[0034] 若四个第一传感器检测不到存在封装盖板嵌入嵌槽内的阻力,则封装盖板尺寸小于嵌槽,对封装盖板进行更换后再重新安装;[0035] 若四个第一传感器检测到的阻力持续增大,则封装盖板尺寸大于嵌槽,对封装盖板进行更换后再重新安装。[0036] 本发明具备以下有益效果:[0037] 1、该传感器生产用封装设备及封装方法,在将封装盖板安装到传感器封装壳体上的过程中,可以自动完成封装盖板与嵌槽的适配检测。吸附住封装盖板四角处的四个真空吸盘与移动框架的连接并非竖直方向上进行固定的,而是可在一定范围内向各个方向偏转。并为封装盖板提供一定弹性支撑力,在安装时,首先控制封装盖板停留在嵌槽上端,然后给予封装盖板一定程度向下的力。此时根据封装盖板与嵌槽的适配情况,是契合还是平行偏离还是倾斜偏离,会造成封装盖板向不同方向翻转,此时根据检测到的四个封装盖板的角度变化,就可以调整封装盖板的位置。且在校准完成后,进一步推动封装盖板嵌入的过程中,根据检测到阻力的变化,还可以检测出封装盖板与嵌槽之间是否存在尺寸上偏大或偏小的情况。从而可以对传感器封装壳体和封装盖板在加工过程中可能存在的各种误差进行检测,降低了次品率,避免嵌合不严的传感器封装壳体影响传感器使用。[0038] 2、该传感器生产用封装设备及封装方法,在检测时,可控制四个封装盖板处于弹性支撑并可在一定范围内向各个角度偏转的状态。而在校准完成进行嵌合时,可通过固定组件将真空吸盘固定在竖直状态,从而为封装盖板的嵌合提供稳定的支撑。[0039] 3、该传感器生产用封装设备及封装方法,用于定位传感器封装壳体的定位机构由可伸缩的矩形结构组成,可以稳定的固定住传感器封装壳体的四条边,不会移动,从而在嵌合过程保持稳定。附图说明[0040] 图1为本发明整体的立体结构示意图。[0041] 图2为本发明中三轴移动机床的爆炸结构示意图。[0042] 图3为本发明中定位机构的剖视结构示意图。[0043] 图4为本发明中定位机构的爆炸结构示意图。[0044] 图5为本发明中真空夹具机构的立体结构示意图。[0045] 图6为本发明中真空夹具机构的剖视结构示意图。[0046] 图7为图6中A处的局部放大图。[0047] 图8为图6中B处的局部放大图。[0048] 图9为本发明中真空夹具机构的爆炸结构示意图。[0049] 图10为本发明的工作原理示意图。[0050] 图11为本发明中封装盖板和嵌槽的结构示意图。[0051] 图中:100、传感器封装壳体;110、嵌槽;120、封装盖板;200、工作台;210、机床支架;220、料槽;300、定位机构;310、第一L形固定杆;320、滑槽;330、第二L形固定杆;340、第二气缸;350、升降柱;360、传动组件;361、第一连接座;362、第二连接座;363、传动杆;400、三轴移动机床;410、第一滑轨;420、第一滑座;430、第一丝杆驱动装置;431、丝杆;432、丝母;433、电机;434、皮带传动装置;440、第二滑轨;450、第二滑座;460、第二丝杆驱动装置;470、第三滑轨;480、移动框架;490、第三丝杆驱动装置;500、真空夹具机构;510、真空泵;520、真空吸盘;530、第一连接组件;531、第一筒体;532、第一球形件;533、第一通孔;534、第一波纹管;535、第一限位块;536、第一限位槽;540、第二连接组件;541、第二筒体;542、第一弹簧;543、第一传感器;550、第三连接组件;551、第三筒体;552、第二弹簧;553、第二传感器;554、第二球形件;555、第二通孔;556、第二波纹管;557、管道;558、第二限位块;559、第二限位槽;560、固定组件;561、第一气缸;562、空心杆;563、第三通孔;564、第一锥形槽;565、第二锥形槽。具体实施方式[0052] 下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0053] 实施例一,请参阅图1‑图10,一种传感器生产用封装设备,包括工作台200,工作台200上设置有机床支架210和定位机构300,定位机构300用于对传感器封装壳体100进行定位,机床支架210上设置有三轴移动机床400,三轴移动机床400上设置有移动框架480;[0054] 移动框架480上设置有四个真空夹具机构500,四个真空夹具机构500用于抓取封装盖板120,真空夹具机构500包括设置于移动框架480上的真空泵510和真空吸盘520,真空吸盘520通过第一连接组件530与真空泵510连接,通过四个真空泵510驱动四个真空吸盘520分别吸附在封装盖板120的四角处;[0055] 通过三轴移动机床400驱动移动框架480位移,使得封装盖板120向传感器封装壳体100上开设的嵌槽110插入,并且当封装盖板120与嵌槽110出现偏离时,通过分别调节四个真空吸盘520的角度,使得封装盖板120翻转以判断偏离方向,从而通过三轴移动机床400控制封装盖板120与嵌槽110对准;[0056] 三轴移动机床400包括设置于机床支架210上的两个平行的第一滑轨410,两个第一滑轨410上滑动设置有第一滑座420,机床支架210上还设置有用于驱动第一滑座420的第一丝杆驱动装置430;[0057] 第一滑座420上设置有两个平行的第二滑轨440,两个第二滑轨440上滑动设置有第二滑座450,第一滑座420上还设置有用于驱动第二滑座450的第二丝杆驱动装置460;[0058] 第二滑座450上设置有两个平行的第三滑轨470,两个第三滑轨470上滑动设置有移动框架480,第二滑座450上还设置有用于驱动移动框架480的第三丝杆驱动装置490;[0059] 具体的,第一丝杆驱动装置430包括转动设置于机床支架210上的丝杆431,第一滑座420上设置有丝母432,丝母432螺纹连接于丝杆431上,机床支架210上设置有电机433,电机433的输出轴通过皮带传动装置434与丝杆431传动连接;[0060] 第二丝杆驱动装置460、第三丝杆驱动装置490的结构与第一丝杆驱动装置430一致。[0061] 本实施例中:装置用于完成传感器生产的封装步骤中的封装盖板120安装工序,可以是单体嵌槽110和封装盖板120的安装,此时通过人工或机械方式将嵌槽110置于工作台200上完成准备工作。也可以与流水线结合,批量对嵌槽110进行封装盖板120的安装,此时可将本装置置于流水线的侧端,在一个嵌槽110被皮带等输送装置传输到该位置后,通过机械臂等装置将嵌槽110夹持到工作台200上,此时三轴移动机床400可以控制真空夹具机构500位移到工作台200上设置的料槽220内抓取一个封装盖板120,完成封装盖板120的安装后,再通过机械臂等装置将嵌槽110取下放回流水线上。[0062] 定位机构300对嵌槽110完成定位后,若嵌槽110和封装盖板120在生产过程中无公差,则嵌槽110和封装盖板120应该正好适配。而固有程序控制三轴移动机床400对封装盖板120的移动位置是固定的。[0063] 但考虑到生产过程中可能存在的尺寸上的误差,会存在图10中展示的多种情况的可能。在图10中a情况嵌槽110和封装盖板120完全契合,b情况封装盖板120相对嵌槽110向左平行偏离了一定距离,也可以是上下右三个方向的偏离,c情况封装盖板120相对嵌槽110向左上角偏离了一定距离,也可以是其他方向,d情况则是封装盖板120尺寸大于嵌槽110,e情况是封装盖板120尺寸小于嵌槽110。[0064] 为了对以上各种情况进行检测,首先移动框架480上的四角处所对称安装的四个真空夹具机构500为以下构成,真空泵510是安装在移动框架480上的,真空吸盘520位于移动框架480下侧,并非固定安装,真空吸盘520的角度可以在一定范围内向各个方向转动。通过检测四个真空吸盘520的转动方向可以判断嵌槽110和封装盖板120的适配情况。[0065] 而用于驱动移动框架480在上下、前后、左右三个方向上位移的三轴移动机床400的工作原理是,沿上下方向分布的第一丝杆驱动装置430,电机433的输出轴转动,以两个皮带轮和一个皮带构成的皮带传动装置434带动丝杆431转动,进而带动丝母432和第一滑座420上下移动。第一滑座420上安装的第二丝杆驱动装置460与第一丝杆驱动装置430构造一致,并沿左右方向分布,第二丝杆驱动装置460运行可以带动安装在其对应丝母432的结构上的第二滑座450左右移动。第二滑座450上安装的第三丝杆驱动装置490与第一丝杆驱动装置430构造一致,第三丝杆驱动装置490沿前后方向分布,第三丝杆驱动装置490运行可以带动安装在其对应丝母432的结构上的移动框架480上下移动。[0066] 实施例二,本实施例是在实施例一的基础上做出的改进说明,具体的,请参阅图1‑图11,第一连接组件530包括与移动框架480连接的第一筒体531,第一筒体531的上端开口与真空泵510连通;[0067] 第一筒体531上转动设置有第一球形件532,真空吸盘520连接于第一球形件532上,通过第一球形件532转动以调节真空吸盘520的角度,第一球形件532上开设有第一通孔533,第一通孔533与真空吸盘520的内腔连通;[0068] 第一连接组件530还包括第一波纹管534,第一波纹管534的两端分别与第一通孔533以及第一筒体531的上端开口连通;[0069] 第一连接组件530还包括设置于第一球形件532上的第一限位块535,第一筒体531内开设有第一限位槽536,第一限位块535滑动连接于第一限位槽536内;[0070] 真空夹具机构500还包括第二连接组件540,第一筒体531通过第二连接组件540与移动框架480连接;[0071] 第二连接组件540包括与移动框架480连接的第二筒体541,第二筒体541的上端开口与真空泵510连通,第一筒体531滑动连接于第二筒体541内,第一筒体531通过第一弹簧542与第二筒体541弹性连接,第二筒体541上还设置有第一传感器543,第一传感器543与第一弹簧542连接。[0072] 本实施例中:第二筒体541与移动框架480连接,第二筒体541的上端开口与真空泵510连接,上端也为开口的第一筒体531沿着第二筒体541内可上下滑动,并由第一弹簧542为第一筒体531提供弹力支撑,第一传感器543可以是力接触传感器等,可检测到第一弹簧542的受力情况。[0073] 在第一筒体531的下端开设有球形的槽,在该槽内转动安装的第一球形件532被第一限位块535和第一限位槽536限位,可在一定范围内在各个方向上转动,当第一限位块535在某个方向随着第一球形件532转动触碰到环形的第一限位槽536的某处底壁时,就不能继续转动了。[0074] 真空吸盘520就安装在第一球形件532的下端,真空吸盘520的内腔向上依次通过第一通孔533、第一波纹管534、第一筒体531的上端开口、第二筒体541的内腔、第二筒体541的上端开口与真空泵510连接,真空泵510运行可令真空吸盘520产生吸力吸附住封装盖板120的一角。[0075] 封装盖板120被三轴移动机床400带动接触到嵌槽110时,移动框架480继续向下移动一定距离,使得第一筒体531相对第二筒体541向上滑动,此时第一弹簧542被压缩,第一传感器543检测到力变化。[0076] 此时在a情况下,四个第一筒体531的滑动距离相等,由于封装盖板120和嵌槽110之间嵌合时存在一定的阻力,因此四个第一传感器543可以检测到同样大小的力。[0077] 若是四个第一传感器543检测不到第一弹簧542发生压缩,则可能是e情况,封装盖板120由于尺寸小于嵌槽110,因此嵌入过程不会遇到阻力,此时第一筒体531也没有相对第二筒体541滑动。[0078] 在b情况下,如封装盖板120是相对嵌槽110向左偏离的,则封装盖板120会向右发生翻转,此时如图11所示,位于右侧的两个第一筒体531相对第二筒体541向下滑动,且两个真空吸盘520随着封装盖板120向右翻转。而左侧的两个第一筒体531相对第二筒体541向上滑动,两个真空吸盘520同样随着封装盖板120向右翻转。此时位于右侧的两个第一传感器543就可以检测到第一弹簧542的受力情况是被拉伸,位于左侧的两个第一传感器543可以检测到第一弹簧542的受力情况是被压缩。据此可以通过电信号传输等方式由PLC控制器等装置来判断出封装盖板120是相对嵌槽110向左偏离的,然后通过三轴移动机床400带动封装盖板120再向右缓慢移动,直到封装盖板120对准嵌槽110时,封装盖板120恢复水平状态。[0079] 在c情况下,如封装盖板120是相对嵌槽110向左上角偏离的,则封装盖板120会基于左下和右上角向右下方翻转,此时位于右下的第一传感器543就可以检测到第一弹簧542的受力情况是被拉伸,位于左上的第一传感器543可以检测到第一弹簧542的受力情况是被压缩。然后通过三轴移动机床400带动封装盖板120再向右下缓慢移动,直到封装盖板120对准嵌槽110时,封装盖板120恢复水平状态。[0080] 在d情况下,由于封装盖板120被传感器封装壳体100的上端挡住,四个第一筒体531相对第二筒体541向上滑动的距离是最大的,四个第一传感器543所检测到的同样大小的压缩的力也是最大的。此时再通过三轴移动机床400带封装盖板120向下移动,则四个第一传感器543检测到的压缩的力持续增大。若再通过三轴移动机床400带动封装盖板120在平面上覆盖式的移动,受力情况均不会发生变化。[0081] 实施例三,本实施例是在实施例二的基础上做出的改进说明,具体的,请参阅图1‑图11,真空夹具机构500还包括第三连接组件550,第二筒体541通过第三连接组件550与移动框架480连接;[0082] 第三连接组件550包括设置于移动框架480上的第三筒体551,第三筒体551的内腔通过管道557与真空泵510连通,第二筒体541通过第二弹簧552与第三筒体551弹性连接,第三筒体551上还设置有第二传感器553,第二传感器553与第二弹簧552连接;[0083] 第三连接组件550还包括转动设置于第三筒体551上的第二球形件554,第二筒体541连接于第二球形件554上,通过第二球形件554转动以调节第二筒体541的角度,第二球形件554上开设有第二通孔555,第二通孔555与第二筒体541的上端开口连通;[0084] 第一连接组件530还包括第二波纹管556,第二波纹管556的两端分别与第二通孔555以及第三筒体551的内腔连通;[0085] 第三连接组件550还包括设置于第二球形件554上的第二限位块558,第三筒体551内开设有第二限位槽559,第二限位块558滑动连接于第二限位槽559内。[0086] 本实施例中:考虑到真空吸盘520发生翻转时,由于真空吸盘520在水平面上的投影点位移。因此需要再增加一个第三连接组件550保持与移动框架480的连接点是固定的。[0087] 具体的,第三筒体551是固定的,第二弹簧552为第二筒体541提供弹力支撑保持竖直状态,第二筒体541发生翻转时,第二传感器553可以检测到第二弹簧552的形变方向,第二筒体541的上端也安装有一个第二球形件554,第二球形件554在第三筒体551下端转动。[0088] 真空泵510依次通过管道557、第三筒体551的内腔、第二波纹管556、第二通孔555与第二筒体541的上端开口连通。第二球形件554同样被第二限位块558和第二限位槽559限位。[0089] 如图11所示,当封装盖板120向右翻转时,第二筒体541可能相对第三筒体551向右或向左旋转。具体是根据封装盖板120翻转的轴线以及翻转的角度等因素决定的。[0090] 实施例四,本实施例是在实施例三的基础上做出的改进说明,具体的,请参阅图1‑图9,真空夹具机构500还包括固定组件560,固定组件560包括设置于移动框架480上的第一气缸561和空心杆562,第一气缸561的活塞杆与空心杆562连接;[0091] 空心杆562上开设有若干个第三通孔563,第二球形件554上开设有第一锥形槽564,第一锥形槽564与第二通孔555连通,第一球形件532上开设有第二锥形槽565,第二锥形槽565与第一通孔533连通。[0092] 本实施例中:在a情况或b、c情况经校准后,将封装盖板120向下继续按压嵌入的过程中,若第一筒体531、第二筒体541、真空吸盘520仍是可活动的,则封装盖板120缺乏足够稳定的支撑。[0093] 因此,设置有固定组件560来对第二筒体541、第一筒体531、真空吸盘520的竖直状态进行固定。在第二球形件554和第一球形件532的上端均开设有锥形的槽,在空心杆562向下移动时,若第二球形件554发生了一定的偏转,则空心杆562同样可以先接触到第一锥形槽564的边缘,然后推动第一锥形槽564转动回中间位置。然后空心杆562穿过第二球形件554继续向下,同样的,真空吸盘520也被转动回中间位置。第二筒体541、第一筒体531和真空吸盘520就保持竖直了。[0094] 实施例五,本实施例是在实施例一的基础上做出的改进说明,具体的,请参阅图1‑图4,定位机构300包括滑动设置于工作台200上的四个第一L形固定杆310,四个第一L形固定杆310的一端均开设有滑槽320,四个第一L形固定杆310的另一端均设置有第二L形固定杆330;[0095] 第二L形固定杆330滑动连接于相邻的滑槽320内,通过四个第一L形固定杆310和四个第二L形固定杆330构成可伸缩的矩形结构;[0096] 定位机构300还包括设置于工作台200内的第二气缸340,第二气缸340的活塞杆上设置有升降柱350,升降柱350上对称设置有两个传动组件360;[0097] 传动组件360包括设置于升降柱350上的第一连接座361,其中一个第一L形固定杆310上设置有第二连接座362,传动组件360还包括传动杆363,传动杆363的两端分别通过铰轴活动铰接于第一连接座361和第二连接座362上。[0098] 本实施例中:在定位传感器封装壳体100时,通过第二气缸340带动升降柱350向下移动,经过两个传动杆363的传动可带动处于对角线位置的两个第一L形固定杆310沿着矩形的对角线靠近移动。进而带动可伸缩的矩形结构收缩,直到定位夹紧传感器封装壳体100。[0099] 实施例六,请参阅图1‑图11,一种传感器生产用封装设备的封装方法,包括如下步骤:[0100] S1、将传感器封装壳体100置于四个第一L形固定杆310之间,通过第二气缸340驱动四个第一L形固定杆310向内收缩对传感器封装壳体100进行夹持定位;[0101] S2、第一气缸561驱动空心杆562向上抽离第二锥形槽565和第一锥形槽564,三轴移动机床400驱动移动框架480位移,令封装盖板120向嵌槽110落下;[0102] 若嵌槽110和封装盖板120适配,则四个真空吸盘520均保持竖直状态;[0103] 若嵌槽110和封装盖板120相对平行偏离或倾斜偏离,此时通过四个第一传感器543和四个第二传感器553检测到封装盖板120向一侧翻转,然后通过三轴移动机床400驱动封装盖板120向翻转的方向位移直到四个真空吸盘520恢复竖直状态;[0104] S3、然后通过第一气缸561驱动空心杆562向下插入第一锥形槽564和第二锥形槽565中,再通过三轴移动机床400继续驱动封装盖板120插入嵌槽110内,完成封装;[0105] 此过程中,若四个第一传感器543检测到存在封装盖板120嵌入嵌槽110内的阻力,则嵌槽110和封装盖板120尺寸适配;[0106] 若四个第一传感器543检测不到存在封装盖板120嵌入嵌槽110内的阻力,则封装盖板120尺寸小于嵌槽110,对封装盖板120进行更换后再重新安装;[0107] 若四个第一传感器543检测到的阻力持续增大,则封装盖板120尺寸大于嵌槽110,对封装盖板120进行更换后再重新安装。[0108] 需要说明的是,在本文中,诸如第一和第二等之类的关系术语仅仅用来将一个实体或者操作与另一个实体或操作区分开来,而不一定要求或者暗示这些实体或操作之间存在任何这种实际的关系或者顺序。而且,术语“包括”、“包含”或者其任何其他变体意在涵盖非排他性的包含,从而使得包括一系列要素的过程、方法、物品或者设备不仅包括那些要素,而且还包括没有明确列出的其他要素,或者是还包括为这种过程、方法、物品或者设备所固有的要素。[0109] 以上所述仅是本发明的优选实施方式,应当指出,对于本技术领域的普通技术人员来说,在不脱离本发明技术原理的前提下,还可以做出若干改进和润饰,这些改进和润饰也应视为本发明的保护范围。
专利地区:山西
专利申请日期:2024-07-31
专利公开日期:2024-10-15
专利公告号:CN118559418B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




