 产学研创新服务平台(全国)


一种色码电感绕线机发明专利
更新时间:2026-10-01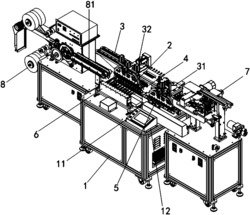 专利申请类型:发明专利;
地区:广东-揭阳;
源自:揭阳高价值专利检索信息库;
专利名称:一种色码电感绕线机
专利类型:发明专利
专利申请号:CN201810367373.0
专利申请(专利权)人:揭阳市揭东区新美得福电子有限公司
权利人地址:广东省揭阳市揭东经济开发区工业园A-3栋317室
专利发明(设计)人:发明人:魏丹玲,王燕起,周靖
专利摘要:本发明涉及半导体自动化研发领域,尤其涉及一种色码电感绕线机,本发明采用如下技术方案:一种色码电感绕线机,包括:设置在绕线机主体上第一接料机械手、第二接料机械手、机械手悬架机构、前后平移夹料轴机构、夹线机构、供线机构、主轴绕线机构,第一接料机械手、第二接料机械手通过第一横向滑动件滑动安装在机械手悬架机构,还设置有传动上述的第一接料机械手、第二接料机械手移动的机械手横向传动机构,本发明的优点在于:性能稳定性进一步的提高,适用于多种规格的电感绕线,自动化程度高,非常适合推广应用。
主权利要求:
1.一种色码电感绕线机,包括设置在绕线机主体上第一接料机械手、第二接料机械手、机械手悬架机构、前后平移夹料轴机构、夹线机构、供线机构、主轴绕线机构,第一接料机械手、第二接料机械手通过第一横向滑动件滑动安装在机械手悬架机构,还设置有传动上述的第一接料机械手、第二接料机械手移动的机械手横向传动机构,主轴绕线机构与前后平移夹料轴机构之间设置夹线机构,夹线机构包括:设置于手臂机架上的若干组夹线组件,手臂机架可转动的安装在上中间机架,在位于上中间机架的一端设置传动上述的手臂机架旋转的手臂机架旋转机构,夹线组件包括夹臂主体上的定手臂以及位于定手臂上部处的动手臂,还设置有传动上述的动手臂与定手臂压合或分离的手臂下压机构,上述的手臂下压机构包括传动上述的动手臂往定手臂方向下压的手臂夹持气缸,动手臂通过上下穿设于夹臂主体的顶拉杆,手臂夹持气缸由下至上传动上述的顶拉杆带动动手臂往定手臂方向运动,顶拉杆位于夹臂主体内开设手动拨杆配合的凹口,手动拨杆的一端可转动的安装在凹口的一侧的拨杆轴,手动拨杆的另一端延伸至夹臂主体外侧,夹臂主体对应上述的手动拨杆上下拨动轴向开设第二槽口。
2.根据权利要求1所述的一种色码电感绕线机,其特征在于:第二接料机械手通过第一纵向滑动件纵向滑动在主滑块上,还设置有纵向传动上述的第二接料机械手纵向移动的第一纵向滑动机构。
3.根据权利要求2所述的一种色码电感绕线机,其特征在于:上述的第一接料机械手、第二接料机械手包括:手指安装机架以及设置在手指安装机架底部处的夹料手指,在位于手指安装机架的顶部处设置主机架,主机架设置有手指抬升气缸,手指抬升气缸通过传动上述的手指安装机架进而带动夹料手指抬升或下降。
4.根据权利要求3所述的一种色码电感绕线机,其特征在于:与手指安装机架相邻的另一侧设置切刀机架,设置第一切刀下压气缸,切刀部置于切刀机架上,第一切刀下压气缸传动上述的切刀机架抬升或下降进而带动上述切刀部抬升或下降,在位于第一切刀下压气缸与切刀机架之间设置第二切刀下压气缸。
5.根据权利要求4所述的一种色码电感绕线机,其特征在于:前后平移夹料轴机构包括:夹料机架以及夹料轴,夹料轴纵向安装在夹料机架上,夹料轴包括夹料轴孔,夹料轴孔由夹料轴的一端往夹料轴的另一端延伸,夹料轴位于夹料轴孔底部开设第二缺口部,在位于该第二缺口部设置有限制置于上述夹料轴孔内物料运动的杠杆顶压机构。
6.根据权利要求5所述的一种色码电感绕线机,其特征在于:支撑机架通过第二纵向滑动件纵向滑动在绕线机主体上,还设置有传动上述的支撑机架纵向平移的第二纵向传动机构。
7.根据权利要求1‑6任一项所述的一种色码电感绕线机,其特征在于:在位于上中间机架底部设置传动上述的上中间机架横向移动的上横向传动机构,上横向传动机构包括:上中间机架通过上横向滑动件滑动安装在上横向机架,上横向机架的一端设置上横向推动机构,上横向推动机构驱动上述的上中间机架横向移动,在位于上横向传动机构底部设置下横向传动机构,下横向传动机构通过上横向传动机构横向传动上述夹线组件横向移动,下横向传动机构包括:上横向机架通过下横向滑动件滑动安装在下横向机架,下横向机架的一端设置下横向推动机构,下横向推动机构驱动上述的上横向机架横向移动。
8.根据权利要求7所述的一种色码电感绕线机,其特征在于:在位于下横向传动机构底部设置下中间机架,下中间机架设置夹线抬升机构,夹线抬升机构传动上述的夹线组件抬升或下降,在位于下中间机架的一侧设置侧机架,侧机架通过设置第三纵向传动机构,第三纵向传动机构传动上述的夹线组件纵向移动。
9.根据权利要求8所述的一种色码电感绕线机,其特征在于:绕线机主体对应上述的前后平移夹料轴机构设置主轴绕线机构,主轴绕线机构包括由绕线电机通过绕线传动机构传动的若干组绕线轴,绕线轴包括绕线轴主体,绕线轴主体的一端设置传动部,绕线轴的穿线轴孔由绕线轴主体的传动部的一端往穿线轴杆延伸。 说明书 : 一种色码电感绕线机技术领域[0001] 本发明涉及电感材料加工设计领域,尤其涉及一种色码电感绕线机。背景技术[0002] 目前色码电感生产的绕线工序处于由人工绕线升级半自动化绕线的阶段,在中国专利:ZL201610349256.2公开的一种色码电感绕线机中,其适用于的电感绕线的型号范围较为狭小,对于其他规格的绕线机,则需另外进行定制,企业制造以及使用成本高,无法满足消费者的需求,需进一步的研发改进。发明内容[0003] 本发明的目的在于提供一种色码电感绕线机,具体目的在于提供适用于较多规格加工的一种色码电感绕线机。[0004] 为达到上述目的,本发明采用如下技术方案:一种色码电感绕线机,包括:设置在绕线机主体上第一接料机械手、第二接料机械手、机械手悬架机构、前后平移夹料轴机构、夹线机构、供线机构、主轴绕线机构,第一接料机械手、第二接料机械手通过第一横向滑动件滑动安装在机械手悬架机构,还设置有传动上述的第一接料机械手、第二接料机械手移动的机械手横向传动机构。[0005] 进一步的,第二接料机械手通过第一纵向滑动件纵向滑动在主滑块上,还设置有纵向传动上述的第二接料机械手纵向移动的第一纵向滑动机构。[0006] 进一步的,上述的第一接料机械手、第二接料机械手包括:手指安装机架以及设置在手指安装机架底部处的夹料手指,在位于手指安装机架的顶部处设置主机架,主机架设置有手指抬升气缸,手指抬升气缸通过传动上述的手指安装机架进而带动夹料手指抬升或下降。[0007] 进一步的,与手指安装机架相邻的另一侧设置切刀机架,设置第一切刀下压气缸,切刀部置于切刀机架上,第一切刀下压气缸传动上述的切刀机架抬升或下降进而带动上述切刀部抬升或下降,在位于第一切刀下压气缸与切刀机架之间设置第二切刀下压气缸。[0008] 进一步的,前后平移夹料轴机构包括:夹料机架以及夹料轴,夹料轴纵向安装在夹料机架上,夹料轴包括夹料轴孔,夹料轴孔由夹料轴的一端往夹料轴的另一端延伸,夹料轴位于夹料轴孔底部开设第二缺口部,在位于该第二缺口部设置有限制上述置于夹料轴孔内物料运动的杠杆顶压机构。[0009] 进一步的,支撑机架通过第二纵向滑动件纵向滑动在绕线机主体上,还设置有传动上述的支撑机架纵向平移的第二纵向传动机构。[0010] 进一步的,主轴绕线机构与前后平移夹料轴机构之间设置夹线机构,夹线机构包括:设置于手臂机架上的若干组夹线组件,手臂机架可转动的安装在上中间机架,在位于上中间机架的一端设置传动上述的手臂机架旋转的手臂机架旋转机构。[0011] 进一步的,在位于上中间机架底部设置传动上述的上中间机架横向移动的上横向传动机构,上横向传动机构包括:上中间机架通过上横向滑动件滑动安装在上横向机架,上横向机架的一端设置上横向推动机构,上横向推动机构驱动上述的上中间机架横向移动,在位于上横向传动机构底部设置下横向传动机构,下横向传动机构通过上横向传动机构横向传动上述夹线组件横向移动,下横向传动机构包括:上横向机架通过下横向滑动件滑动安装在下横向机架,下横向机架的一端设置下横向推动机构,下横向推动机构驱动上述的上横向机架横向移动。[0012] 进一步的,在位于下横向传动机构底部设置下中间机架,下中间机架设置夹线抬升机构,夹线抬升机构传动上述的夹线组件抬升或下降,在位于下中间机架的一侧设置侧机架,侧机架通过设置第三纵向传动机构,第三纵向传动机构传动上述的夹线组件纵向移动。[0013] 进一步的,绕线机主体对应上述的前后平移夹料轴机构设置主轴绕线机构,主轴绕线机构包括由绕线电机通过绕线传动机构传动的若干组绕线轴,绕线轴包括绕线轴主体,绕线轴主体的一端设置传动部,绕线轴的穿线轴孔由绕线轴主体的传动部的一端往穿线轴杆延伸。[0014] 本发明的优点在于:适用于多种规格的电感绕线,非常适合推广应用,采用CNC控制系统,运行稳定无振动、高精度、高速低噪音,以多轴联动绕线方式高效的完成电感的自动化绕线生产,可实现紧密绕线、疏松绕线、层叠交叉绕线等同行业类似机器无法完成的绕线方式,且成品的电感量均衡稳定、Q值高、外观平整,性能稳定性进一步的提高。附图说明[0015] 图1为实施例1的电感绕线机立体图;[0016] 图2为实施例1的绕线主体的立体图;[0017] 图3为实施例1的机械手悬架主视图;[0018] 图4为实施例1的机械手悬架立体图;[0019] 图5为实施例1的第一接料机械手立体图;[0020] 图6为实施例1的第一接料机械手主视图;[0021] 图7为实施例1的第二接料机械手立体图;[0022] 图8为实施例1的第二接料机械手主视图;[0023] 图9为实施例1的夹料手指的立体图;[0024] 图10为实施例1的夹料手指剖面图;[0025] 图11为实施例1的切刀部立体图;[0026] 图12为实施例1的中转送料机构的立体图;[0027] 图13为实施例1的前后平移夹料轴机构立体图;[0028] 图14为实施例1的前后平移夹料轴机构开夹机构立体图;图15为实施例1的夹料轴立体图;[0029] 图16为实施例1的夹料轴主视图;[0030] 图17为实施例1的夹线机架立体图;[0031] 图18为实施例1的夹线组件立体视图;[0032] 图19为实施例1的夹线组件剖面图;[0033] 图20为实施例1的夹线机构侧视图;[0034] 图21为实施例1的夹线机构主视图;[0035] 图22为实施例1的绕线轴主视图;[0036] 图23为实施例1的绕线轴剖面图;[0037] 图24为实施例1的夹线机构动作状态A点状态图;[0038] 图25为实施例1的夹线机构动作状态C点状态图;[0039] 图26为实施例1的夹线机构动作状态A点状态图;[0040] 图27为实施例1的夹线机构动作状态C点状态图;[0041] 附图标记:1‑绕线机主体、7‑拆带下料机构、13‑供线机构、12‑控制装置、14废线盒、B‑中心轴;[0042] 2‑夹线机构、21‑夹线组件、212‑夹臂主体、213‑定手臂、214‑动手臂、211‑手臂夹持气缸、215‑顶拉杆、217‑手动拨杆、216‑凹口、218‑第二槽口、210‑手臂机架、22‑上中间机架、23‑手臂机架旋转机构、231‑齿条推动气缸、232‑齿条连接杆、235‑第四纵向滑动件、233‑齿条、234‑齿轮、242‑上横向滑动件、241‑上横向机架、240‑第一下推块、24‑上横向推动机构、252‑下横向滑动件、251‑下横向机架、250‑第二下推块、25‑下横向推动机构、261‑下中间机架、26‑夹线抬升机构、262‑第五竖向滑动件、271‑侧机架、27‑第三纵向传动机构;[0043] 3‑机械手悬架机构、30‑主滑块、31‑第一接料机械手、32‑第二接料机械手、303‑第一横向滑动件、301‑械手伺服电机、302‑传动皮带、37‑第一纵向滑动机构、320‑手指抬升气缸、321‑手指安装机架、34‑夹料手指、340‑手指主体、341‑夹持部、343‑顶压部、342‑第一槽口、345‑弹性件、344‑固定轴、346‑第一缺口部、347‑滑动槽、331‑手指开夹机架、332‑第二竖向滑动件、330‑手指开夹气缸、300‑主机架、320‑手指抬升气缸、354‑第三竖向滑动件、350‑第一切刀下压气缸、35‑切刀部、351‑切刀机架、353‑第二切刀下压气缸、354‑刀柄部、355‑切刀、356‑刀刃部、36‑第一纵向传动机构;[0044] 4‑主轴绕线机构、40‑绕线轴、401‑传动部、402‑穿线轴孔、406‑绕线轴孔、411‑固定套、403‑第一导向轮、404‑第二导向轮、405‑穿线轴杆、400‑绕线轴主体、412‑弹簧轴套;[0045] 5‑中转送料机构、51‑中转横向传动机构、52‑转送架、53‑物料夹持卡槽、54‑磁铁组件;[0046] 6‑前后平移夹料轴机构、601‑夹料机架、60‑支撑机架、611‑夹料轴、610‑夹料轴孔、615‑第二缺口部、612‑支点轴、613‑压板、621‑开夹气缸、623‑顶块、622‑顶块机架、624‑第四竖向滑动件、632‑第二纵向滑动件、631‑第二纵向传动机构;[0047] 8‑编带机、81‑输送链条。具体实施方式[0048] 以下结合附图对本发明的具体实施方式进行详细说明。应当理解的是,此处所描述的具体实施方式仅用于说明和解释本发明,并不用于限制本发明。[0049] 实施例1:参照图1,一种色码电感绕线机,包括:设置在绕线机主体1上的拆带下料机构7、中转送料机构5、第一接料机械手31、第二接料机械手32、机械手悬架机构3、前后平移夹料轴机构6、夹线机构2、供线机构13、主轴绕线机构4。[0050] 其中,第一接料机械手31、第二接料机械手32通过第一横向滑动件303滑动安装在机械手悬架机构3,还设置有传动上述的第一接料机械手31、第二接料机械手32移动的机械手横向传动机构。[0051] 优选的,机械手横向传动机构包括机械手伺服电机301通过传动与第一横向滑动件303平行设置的传动皮带带动主滑块30横向移动,第一接料机械手31、第二接料机械手32分别设置在主滑块30上。[0052] 优选的,第二接料机械手32通过第一纵向滑动件纵向滑动在主滑块30上,还设置有纵向传动上述的第二接料机械手32纵向移动的第一纵向滑动机构37。[0053] 第一接料机械手31、第二接料机械手32至少包括:手指安装机架321以及设置在手指安装机架321底部处的夹料手指34,手指安装机架321通过第一竖向滑动件安装在主机架300。[0054] 其中,在位于手指安装机架321的顶部处设置主机架300,主机架300设置有手指抬升气缸320,手指抬升气缸320通过传动上述的手指安装机架321进而带动夹料手指34抬升或下降。[0055] 其中,与手指安装机架321相邻一侧设置手指开夹机架331,手指开夹机架331通过第二竖向滑动件332滑动安装在手指安装机架321上,手指开夹机架331对应上述的顶压部设置手指开夹气缸330,手指开夹气缸330传动上述的顶压部往夹持部341方向顶压进而控制夹持部341打开。[0056] 其中,夹料手指34包括:手指主体340、顶压部343、对合的两组夹持部341,对合的两组夹持部341滑动安装在手指主体340的滑动槽347上,手指主体340在位于两组夹持部341之间开设第一槽口342。[0057] 优选的,还设置有限制上述的夹持部341打开的弹性部件,上述的弹性部件包括设置在上述的两组夹持部341外缘的固定轴344,两组夹持部341的固定轴344设置有限制打开弹性件345,限制打开弹性件345为压缩弹簧,夹持部341的两侧均设置有固定轴344,至少一组夹持部341设置有与顶压部343相互配合的第一缺口部346。[0058] 在上述实施例中,手指主体340可以横向布置也可以纵向布置,手指开合大,即使在材料在绕线或切线时略微变形,也能顺利夹持材料。[0059] 其中,在第二接料机械手32或第一接料机械手31中,与手指安装机架321相邻的另一侧设置切刀机架351,设置第一切刀下压气缸350,切刀部35置于切刀机架351上,第一切刀下压气缸350传动上述的切刀机架351抬升或下降进而带动上述切刀部35抬升或下降,手指安装机架321与切刀机架351之间通过第三竖向滑动件354滑动连接,第一切刀下压气缸350两组对称设置在切刀机架351的两侧。[0060] 优选的,在位于第一切刀下压气缸350与切刀机架351之间设置第二切刀下压气缸353,切刀部35为两组纵向对称设置在刀柄部354,切刀部35为两组横向对称切刀355且对称间隔设置,切刀355的外缘设置刀刃部356,其目的在于提高切刀部35的下压轴向,配合上述的第一切刀下压气缸350使用时,在下压至与需要裁切的漆包线的位置,由上述的第二切刀下压气缸353再次控制下压以实现进一步的裁切,本实施例中,在向左侧或右拉断线时,可以防止材料弯曲变形。[0061] 首先带动切刀355下移至漆包线E位置,再带动切刀循环切伤漆包线E后再整体抬升。[0062] 当在右侧取料时,夹料手指34下移至材料位置,夹料手指34抬起(卸料)拾取材料后夹料轴松脱材料。当平移至左侧时夹料手指34下移至后续编带机输送链条位置,夹料手指34松开放置材料,夹料手指34抬升回到起始位置。[0063] 将第一接料机械手31位于和转送架52交接位置,当转送架52送料到位后第一接料机械手31抓取材料后,第一接料机械手31向左侧平移至送料位置把电感材料S转交给前后平移夹料轴机构6后复位,然后第一接料机械手31返回起始位置,此时第二接料机械手32根据预设值配合绕线轴40及前后平移夹料轴机构6完成电感材料的绕线动作,然后抓取材料后复位,第一接料机械手31、第二接料机械手32向左侧平移至编带机8的输送链条81位置件材料放进输送链条后复位完成电感磁芯的绕线工作。[0064] 两点三工位工作原理:当第一接料机械手31在起始位置(右侧)时接第二接料机械手32位于转送架52交接位置且第二接料机械手32位于绕线轴40绕线工位,当第一接料机械手31平移至左侧时,第一接料机械手31位于绕线轴40绕线工位且第二接料机械手32位于编带机8输送链条81位置。[0065] 前后平移夹料轴机构6包括:夹料机架601以及设置于夹料机架601底部处的支撑机架60,夹料轴611纵向安装在夹料机架601上。[0066] 夹料轴611包括夹料轴孔610,夹料轴孔610由夹料轴611的一端往夹料轴611的另一端延伸,夹料轴611位于夹料轴孔610底部开设第二缺口部615。[0067] 其中,在位于该第二缺口部615设置有限制上述置于夹料轴孔610内物料运动的杠杆顶压机构,杠杆顶压机构包括:设置于缺口处的支点轴612,压板613可转动的安装在上述的支点轴612,压板613的一端往缺口处的物料方向凸起压制,由压板613往夹料轴孔610的一侧压制实现对置于夹料轴孔610内的物料进行压迫限制其转动。[0068] 其中,在位于支撑机架60设置有夹料轴开夹机构,夹料轴开夹机构包括设置在支撑机架上的开夹气缸621,在位于上述的杠杆顶压机构的压板613另一端设置由开夹气缸驱动的顶块623,开夹气缸621驱动上述的顶块623往杠杆顶压机构的压板613另一端方向运动接近或接触压板613另一端,配合该机构,可以实现对置于夹料轴孔610内的电感线材进行活动的夹紧以及开启。[0069] 其中,若干组顶块623等间距分布于顶块机架622上,开夹气缸621驱动上述的顶块机架622抬升或下降,顶块机架622通过第四竖向滑动件624滑动安装在支撑机架60上。[0070] 其中,支撑机架60通过第二纵向滑动件632纵向滑动在绕线机主体1上,还设置有传动上述的支撑机架60纵向平移的第二纵向传动机构631,其在应用过程中,对于上述的提供传动夹料机架601的夹料轴611纵向的运动轴向,以配合后续的电感线材漆包线绕制。[0071] 优选的,第一纵向传动机构36、第二纵向传动机构631包括:滚轴丝杆螺母以及与螺母配合的螺纹丝杆,伺服电机传动上述的螺纹丝杆转动进而带动上述的夹料机架纵向移动。[0072] 中转送料机构包括:由中转横向传动机构51传动连接的转送架52,转送架52上设置有若干组物料夹持卡槽53,中转横向传动机构51包括无杆气缸或直线气缸传动的转送架52,转送架52对应上述的每组夹持卡槽53底部设置有磁铁组件54,转送架52滑动安装在无杆气缸上部,其在应用过程中,一般是配合拆带下料机构使用,其在拆带下料机构的排料槽中接取物料以后进行滑动转送,其在应用如ZL201610349256.2公布的实施方式一致,故不在此详细说明。[0073] 在使用过程中,在转送架缓慢向左平移,在这个过程中控制装置逐个将电感材料释放至夹持卡槽当中,当第一接料机械手将材料取走后转送架右移至初始位置接料。[0074] 主轴绕线机构4与前后平移夹料轴机构6之间设置夹线机构2,夹线机构2包括:设置于手臂机架上的若干组夹线组件21,夹线组件21包括夹臂主体212上的定手臂213以及位于定手臂213上部处的动手臂214,还设置有传动上述的动手臂214与定手臂213压合或分离的手臂下压机构。[0075] 其中,上述的手臂下压机构包括传动上述的动手臂214往定手臂213方向下压的手臂夹持气缸211,动手臂214通过上下穿设于夹臂主体212的顶拉杆215,手臂夹持气缸211由下至上传动上述的顶拉杆215带动动手臂214往定手臂213方向运动,其目的在于,通过手臂夹持气缸211传动上述的顶拉杆215进而带动动手臂214往定手臂213进行夹持以实现对漆包线E的夹持。[0076] 优选的,顶拉杆215位于夹臂主体212内开设手动拨杆217配合的凹口216,手动拨杆217的一端可转动的安装在凹口216的一侧的拨杆轴,手动拨杆217的另一端延伸至夹臂主体212外侧,夹臂主体212对应上述的手动拨杆217上下拨动轴向开设第二槽口218,通过人为挑动手动拨杆可以实现动手臂214的运动下压或抬升轴向,尤其适合在后续工艺中,需要重新引线时,人为的启动或关闭动手臂214与定手臂213的夹持作用。[0077] 其中,手臂机架210可转动的安装在上中间机架22,在位于上中间机架22的一端设置传动上述的手臂机架旋转的手臂机架旋转机构23,优选的,手臂机架旋转机构23包括:在上中间机架22设置齿条推动气缸231,齿条推动气缸231通过齿条连接杆232纵向传动上述的齿条233纵向移动,手臂机架210对应上述的齿条233设置与齿条啮合的齿轮234,齿条233通过第四纵向滑动件235安装在上中间机架22上,对于上述的提供传动夹线组件旋转的运动轴向。[0078] 打开动手臂214则松开漆包线,关闭则动手臂214夹紧则压紧漆包线,初始状态下动手臂214与定手臂213为夹紧状态,拨动手动拨杆217则动手臂214独立松开。[0079] 首次穿线将漆包线E逐一穿过绕线轴40后夹持在相对应的动手臂214与定手臂213之间,当需要丢弃废线头时则打开,通过齿条233带动齿轮234使整排夹线组件向前旋转90度,打开动手臂214将废线头丢弃至废线盒14后复位。[0080] 其中,在位于上中间机架22底部设置传动上述的上中间机架22横向移动的上横向传动机构,上横向传动机构包括:上中间机架22通过上横向滑动件242滑动安装在上横向机架241,上横向机架241的一端设置上横向推动机构24,上横向推动机构24驱动上述的上中间机架22横向移动,对于上述的提供传动夹线组件21上横向的运动轴向。[0081] 其中,在位于上横向传动机构底部设置下横向传动机构,下横向传动机构通过上横向传动机构横向传动上述夹线组件21横向移动,下横向传动机构包括:上横向机架241通过下横向滑动件252滑动安装在下横向机架251,下横向机架251的一端设置下横向推动机构25,下横向推动机构25驱动上述的上横向机架241横向移动,对于上述的提供传动夹线组件21下横向的运动轴向。[0082] 其中,下横向机架251通过第五竖向滑动262件安装在下中间机架261上,上横向推动机构24、下横向推动机构25为置于对应的上横向机架241以及下横向机架251一端的上横向推动气缸以及下横向推动气缸,上述的上横向推动气缸以及下横向推动气缸相对设置。[0083] 在本实施例中,上横向推动机构24通过驱动上中间机架22底部的第一下推块240横向移动,下横向推动机构25通过驱动上述的上横向机架底部的第二下推块250横向移动,其中上横向推动机构安装在上横向机架或第一下推块上,下横向推动机构安装在下横向机架或第二下推块上。[0084] 其中,在位于下横向传动机构底部设置下中间机架261,下中间机架261设置夹线抬升机构26,夹线抬升机构26传动上述的夹线组件21抬升或下降,夹线抬升机构26包括置于下中间机架261上的夹线抬升气缸,夹线抬升气缸向上传动上述的下横向机架251抬升或下降,在本实施例中,对于上述的提供传动夹线组件21竖向轴向的运动。[0085] 其中,在位于下中间机架261的一侧设置侧机架271,侧机架271通过设置第三纵向传动机构27,第三纵向传动机构27传动上述的夹线组件21纵向移动,上述的第三纵向传动机构27为纵向推动气缸,纵向推动气缸驱动上述的下中间机架261,上述的下中间机架261通过第三纵向滑动件纵向滑动安装在绕线机主体1上,在本实施例中,对于上述的提供传动一个夹线组件21纵向轴向的运动。[0086] 其中,在位于上述的夹线机构2与前后平移夹料轴机构6之间设置废线盒14,废线盒14的目的在于收集在绕线过程中由切刀切割后由夹线机构排出的废线,废线盒14为一端具有底部而顶部一端具有开口的容置腔室。[0087] 绕线机主体1对应上述的前后平移夹料轴机构6设置主轴绕线机构4,主轴绕线机构4包括由绕线电机通过绕线传动机构传动的若干组绕线轴40。[0088] 绕线轴40包括绕线轴主体400,绕线轴主体400的一端设置传动部401,绕线轴40的穿线轴孔402由绕线轴主体400的传动部401的一端往穿线轴杆405延伸,绕线轴主体400的另一端设置用于容置插接物料的绕线轴孔406,绕线轴主体400在位于传动部401与穿线轴杆405之间环设固定套411,绕线轴主体400可转动的安装在固定套411内,绕线轴主体400与固定套411之间设置弹簧轴套412。[0089] 优选的,在位于穿线轴杆405与传动部401之间设置导向轮组件,导向轮组件包括接近穿线轴孔402一侧的第一导向轮403以及接近穿线轴杆405一侧的第二导向轮404,在接近第二导向轮404的一侧设置穿线轴杆405,其目的在于进一步的提高漆包线的导向作用。[0090] 在本实施例中,通过由绕线电机通过绕线传动机构传动置于绕线机主体1上的旋转轴孔内,绕线机主体外缘的固定套安装在绕线机主体上,绕线轴传动部安装在旋转轴孔内由并由绕线电机传动旋转。[0091] 在上述实施例中,由供线机构13供给的漆包线E穿过上述的传动部401一端的穿线轴孔402并延伸至另一端的穿线轴杆405的内孔中,其具体也可以依次在其之间绕过上述的第一导向轮403以及第二导向轮404。[0092] 在本实施例中,也不局限于本实施例中采用绕线传动机构可以采用现有技术中绕线治具中的旋转传动机构即可,具体的通过绕线电机通过皮带传动上述的旋转轴孔的方式,也可以采用技术中的其他传动机构,其本不是本申请的发明要以,故不在此进行限制,其具体的绕线轴也可以采用现有技术中绕线治具,具体的优选采用铜丝穿过绕线轴的穿线轴孔的方式即可。[0093] 漆包线由穿线轴孔穿入缠绕至电感材料上,在绕线过程中前后平移夹料轴机构夹持电感材料做前后移动并不旋转。[0094] 上述实施例中,夹持组件、绕线轴、夹料轴、物料夹持卡槽、夹料手指的组数一般来说应当相互匹配。[0095] 在上述实施例中,相对于拆带下料机构的另一侧设置编带收料装置,如ZL201620479983.6中公开的编带收料装置,编带收料装置的输送链条往第二接料机械手方向延伸设置,当第二接料机械手手将材料放入输送链条后,输送链条启动,逐一将材料经交接轮送至编带包装轮编带。[0096] 在上述实施例中,第二竖向滑动件、第三竖向滑动件、第四竖向滑动件、第五竖向滑动件、第一纵向滑动件、第二纵向滑动件、第三纵向滑动件、第四纵向滑动件、上横向滑动件、下横向滑动件中,分别可以采用滑块与滑轨配合的对应滑动轴向的滑动件或导向轴与导向轴孔配合的滑动件。优选的,上述的控制装置可以为CNC控制系统。[0097] 工作原理如下:[0098] 1,对编带绕制的材料拆带并下落至转送架中,转送架平移至第一接料机械手下方;[0099] 2,第一接料机械手夹取材料后然后平移至下一工位将材料转交给前后平移夹料轴机构后回到起始位置等待材料;[0100] 3,前后平移夹料轴机构夹到材料后前移将材料送入起绕工位[0101] 4,绕线轴旋转完成起绕,第二接料机械手的切刀下降后切伤线头后复位;[0102] 5,夹线组件断线后气动手指旋转90度把线头丢弃至废线盒,同时前后平移夹料轴机构后移将材料送至入槽工位;[0103] 6,绕线轴旋转完成漆包线入槽;[0104] 7,然后前后平移夹料轴机构前移将材料送至排绕工位;[0105] 8,绕线轴旋转,同时前后平移夹料轴机构按预设值配合绕线轴前后往复移动将漆包线逐层缠绕在材料磁芯内;[0106] 9,然后前后平移夹料轴机构后移至收线工位;[0107] 10,绕线轴旋转收线头,此时夹线组件将动手臂组件移动到收线位置夹持漆包线;[0108] 11,绕线轴旋转至避让角度,第二接料机械手的切刀下降后切伤漆包线后复位;[0109] 12,夹线组件断线后回到初始位置,然后第二接料机械手后移至卸料位置,第一接料机械手下降夹持材料;[0110] 13,然后前后平移夹料轴机构松脱材料后返回起始位,第一接料机械手上升避让;[0111] 14,第二接料机械手左移至绕线编带机输送链条位置件材料放进输送链条后复位完成电感磁芯的绕线工作;[0112] 在上述由于第一接料机械手和第二接料机械手都是固定在同一个移动平台,所以在第二接料机械手将绕完线的材料卸料转交编带输送链条的过程中接送料机械手同时也完成了取料后转交给前后平移夹料轴机构的动作从而实现连贯的循环绕线工作。[0113] 当然,以上仅为本发明较佳实施方式,并非以此限定本发明的使用范围,故,凡是在本发明原理上做等效改变均应包含在本发明的保护范围内。
专利地区:广东
专利申请日期:2018-04-23
专利公开日期:2024-10-15
专利公告号:CN108335906B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




