 产学研创新服务平台(全国)


一种自主动态调节的电杆夹具及其施工方法发明专利
更新时间:2026-10-01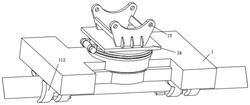 专利申请类型:发明专利;
地区:广东-揭阳;
源自:揭阳高价值专利检索信息库;
专利名称:一种自主动态调节的电杆夹具及其施工方法
专利类型:发明专利
专利申请号:CN202410409206.3
专利申请(专利权)人:广东电网有限责任公司揭阳供电局,广东电网有限责任公司揭阳惠来供电局,广东中毅电力建设有限公司
权利人地址:广东省揭阳市榕城区东二路西侧地段(电力调度大楼)
专利发明(设计)人:发明人:郑史滨,陈金君,熊鑫欣,方冠勇,邱汉民,李凯曼,杨炎标,陶冶,黄晓权,黄毓琦,吕征,姚远,余程鹏
专利摘要:本发明涉及电杆夹具技术领域,具体说是一种自主动态调节的电杆夹具及其施工方法;包括机体,所述机体下端开设有安装槽;所述安装槽的数量设置有两个;两个所述安装槽相互平行;所述安装槽内转动连接有螺杆;本发明通过驱动辊的设置,使得液压马达在驱动锥齿轮组转动时,锥齿轮组能够通过驱动辊推动夹板所夹起的电线杆在两个安装槽的夹板之间滑动;从而调节夹板对电线杆夹持的位置,使得电线杆的重心位于两个夹板之间,从而防止电线杆重心偏移,避免设备过载或损坏;同时,也避免电线杆失去平衡,保证夹具对电线杆施加的夹紧力不均匀,以防止夹具所夹持的电线杆容易发生滑动或松动现象,不仅提高电线杆本身的安全,还保证了人员和设备的安全。
主权利要求:
1.一种自主动态调节的电杆夹具,其特征在于:包括机体(1),所述机体(1)下端开设有安装槽(11);所述安装槽(11)的数量设置有两个;两个所述安装槽(11)相互平行;所述安装槽(11)内转动连接有螺杆(111);所述螺杆(111)的两端螺旋传动连接有两个夹板(112);所述机体(1)内部安装有液压马达(12);所述安装槽(11)内安装有传动单元;所述液压马达(12)通过传动单元驱动螺杆(111)转动;所述机体(1)的下端开设有滑槽(13);所述滑槽(13)位于两个安装槽(11)之间;所述滑槽(13)内转动连接有驱动辊(131);所述驱动辊(131)与液压马达(12)之间通过锥齿轮组连接;所述锥齿轮组包括两个锥齿轮轴(14);其中一个所述锥齿轮轴(14)与驱动辊(131)固连,另一个所述锥齿轮轴(14)安装在液压马达(12)的输出端;所述机体(1)上端固定安装有挂耳(15);
所述传动单元包括锥齿轮环(2);所述锥齿轮环(2)固定安装在螺杆(111)表面;所述安装槽(11)内壁转动连接有锥齿轮杆(21);所述锥齿轮杆(21)与锥齿轮环(2)啮合;所述锥齿轮杆(21)远离锥齿轮环(2)的一端固定安装有齿轮盘(22);所述液压马达(12)的输出轴安装有正齿轮环(23);所述正齿轮环(23)与齿轮盘(22)啮合;
所述液压马达(12)的输出端开设有矩形槽(121);所述锥齿轮轴(14)滑动密封连接在矩形槽(121)内;所述矩形槽(121)的槽底镶嵌有电磁片(122);所述锥齿轮轴(14)靠近矩形槽(121)槽底的一端镶嵌有磁铁(123);
所述液压马达(12)的输出轴的表面开设有固定槽(124);所述固定槽(124)内滑动密封连接有固定杆(125);所述正齿轮环(23)的内环壁开设有与固定杆(125)相配合的卡槽(231);所述液压马达(12)的输出轴内部开设有油道(126);所述油道(126)的一端与固定槽(124)连通;另一端与矩形槽(121)连通;
所述机体(1)上端转动连接有连接板(24);所述挂耳(15)固连在连接板(24)的上端;所述机体(1)内部转动连接有伞齿轮轴(25);所述伞齿轮轴(25)与正齿轮环(23)啮合;所述连接板(24)下端面固连有伞齿轮环(251);所述伞齿轮轴(25)的上端滑动连接有与伞齿轮环(251)啮合的伞齿轮筒(26);所述伞齿轮筒(26)与机体(1)通过支撑弹簧(261)连接;所述伞齿轮筒(26)的下端固连有电磁环(262)。
2.根据权利要求1所述的一种自主动态调节的电杆夹具,其特征在于:所述滑槽(13)内转动连接有传动杆(16);所述传动杆(16)数量设置有两个;两个所述传动杆(16)分布在驱动辊(131)的两侧;所述传动杆(16)与驱动辊(131)通过橡胶带(17)进行带传动连接。
3.根据权利要求2所述的一种自主动态调节的电杆夹具,其特征在于:所述橡胶带(17)的内环壁和外环壁均开设有齿槽(171);所述驱动辊(131)表面固连有齿条(132);所述夹板(112)相互靠近的一面转动连接有滚珠(18)。
4.根据权利要求3所述的一种自主动态调节的电杆夹具,其特征在于:所述自主动态调节的电杆夹具是用于吊装电线杆、钢制圆管或钢结构组合铁塔电杆的任意一种。
5.一种自主动态调节的电杆夹具施工方法,该方法适用于权利要求4中所述的自主动态调节的电杆夹具,其特征在于:该方法的步骤如下:
S1:使用者使用挖机在所需施工的地面挖出埋设电线杆的杆坑,再将钢索穿过连接板(24)上端的挂耳(15);再将穿过挂耳(15)的钢索挂在履带行走式吊机的吊钩上;控制履带行走式吊机将机体(1)吊起,同时操作履带行走式吊机的吊臂带动机体(1)移动;
S2:当吊臂带动机体(1)移动至地面的电线杆的上方时;先控制电磁环(262)通电,此时液压马达(12)驱动机体(1)转动,当机体(1)带动下端的夹板(112)与电线杆平行时,再控制电磁环(262)断电,同时,控制液压马达(12)反向转动,使得液压马达(12)通过螺杆(111)驱动安装槽(11)内的夹板(112)张开,此时控制履带行走式吊机将机体(1)放下;
S3:机体(1)放下后,夹板(112)与地面接触,控制液压马达(12)通过夹板(112)将电线杆夹持并抬起,此时抬起的电线杆与橡胶带(17)接触并对橡胶带(17)产生轻微的挤压力;
此时控制电磁片(122)通电,使得液压马达(12)通过锥齿轮组驱动橡胶带(17)带动机体(1)在电线杆表面移动;直至机体(1)移动至电线杆的重心位于两个安装槽(11)之间时,控制电磁片(122)断电,此时液压马达(12)驱动夹板(112)将电线杆夹紧,使用者将电线杆吊起;
S4:将电线杆吊起至杆坑处,将电线杆放下,使得电线杆的深埋的一端放在杆坑上方,随后控制机体(1)往远离杆坑的方向移动;使得电线杆的重心位于机体(1)一侧且靠近杆坑;控制机体(1)被吊起;此时受夹板(112)夹持的电线杆一端被吊起,另一端倾斜并进入杆坑,直至电线杆被立起,此时工作人员往杆坑内填土,从而将电线杆固定在杆坑内。 说明书 : 一种自主动态调节的电杆夹具及其施工方法技术领域[0001] 本发明涉及电杆夹具技术领域,具体说是一种自主动态调节的电杆夹具及其施工方法。背景技术[0002] 电杆又叫电线杆,起到支撑架空导线的作用,现有电线杆多是用混凝土与钢筋或钢丝制成;而电线杆夹具是一种用于固定电线杆(电杆)的工具,通常由坚固的金属材料制成;它的设计使得安装和固定电线杆变得更加简单和高效;目前工程中针对山地或地势不平坦的工程路径中电线杆的吊装及移动存在局限性,因此,工程中将履带行走式挖机进行改造,改造为履带行走式吊机,而履带行走式吊机则是直接不同尺寸的电线杆夹具将吊起,无需额外的杆夹转换器;而且履带行走式吊机作为专用的吊装设备,能够提供最佳的吊装性能和稳定性;[0003] 现有改造后的履带行走式吊机在使用电线杆夹具对电线杆进行吊起搬运的过程中,履带行走式吊机容易受到风力的作用而使电线杆夹具产生晃动或偏移,导致操作人员难以准确控制吊装设备,从而使电线杆夹具的夹持电线杆的位置不准确;这样会使吊起的电线杆的重心发生偏移,若电线杆重心偏移严重,会增加吊装设备的负荷,甚至导致设备过载或损坏;而且电线杆重心偏移会使电线杆失去平衡,导致夹具施加的夹紧力不均匀或不足,使得夹具所夹持的电线杆容易发生滑动或松动现象,导致电线杆倾倒,不仅会影响电线杆本身的安全,还会危及周围人员和设备的安全;[0004] 鉴于此,为了克服上述技术问题,本发明提出了一种自主动态调节的电杆夹具及其施工方法,解决了上述技术问题。发明内容[0005] 为了弥补现有技术的不足,本发明提出了一种自主动态调节的电杆夹具及其施工方法,本发明通过驱动辊的设置,使得液压马达在驱动锥齿轮组转动时,锥齿轮组能够通过驱动辊推动夹板所夹起的电线杆在两个安装槽的夹板之间滑动;从而调节夹板对电线杆夹持的位置,使得电线杆的重心位于两个夹板之间,从而防止电线杆重心偏移,避免设备过载或损坏;同时,也避免电线杆失去平衡,保证夹具对电线杆施加的夹紧力不均匀,以防止夹具所夹持的电线杆容易发生滑动或松动现象,不仅提高电线杆本身的安全,还保证了人员和设备的安全,同时本发明电杆夹具还可以用于对钢结构铁塔或钢制圆管电力钢杆的施工。[0006] 本发明解决其技术问题所采用的技术方案是:本发明所述的一种自主动态调节的电杆夹具,包括机体,所述机体下端开设有安装槽;所述安装槽的数量设置有两个;两个所述安装槽相互平行;所述安装槽内转动连接有螺杆;所述螺杆的两端螺旋传动连接有两个夹板;所述机体内部安装有液压马达;所述安装槽内安装有传动单元;所述液压马达通过传动单元驱动螺杆转动;所述机体的下端开设有滑槽;所述滑槽位于两个安装槽之间;所述滑槽内转动连接有驱动辊;所述驱动辊与液压马达之间通过锥齿轮组连接;所述锥齿轮组包括两个锥齿轮轴;其中一个所述锥齿轮轴与驱动辊固连,另一个所述锥齿轮轴安装在液压马达的输出端;所述机体上端固定安装有挂耳。[0007] 优选的,所述传动单元包括锥齿轮环;所述锥齿轮环固定安装在螺杆表面;所述安装槽内壁转动连接有锥齿轮杆;所述锥齿轮杆与锥齿轮环啮合;所述锥齿轮杆远离锥齿轮环的一端固定安装有齿轮盘;所述液压马达的输出轴安装有正齿轮环;所述正齿轮环与齿轮盘啮合。[0008] 优选的,所述液压马达的输出端开设有矩形槽;所述锥齿轮轴滑动密封连接在矩形槽内;所述矩形槽的槽底镶嵌有电磁片;所述锥齿轮轴靠近矩形槽槽底的一端镶嵌有磁铁。[0009] 优选的,所述液压马达的输出轴的表面开设有固定槽;所述固定槽内滑动密封连接有固定杆;所述正齿轮环的内环壁开设有与固定杆相配合的卡槽;所述液压马达的输出轴内部开设有油道;所述油道的一端与固定槽连通;另一端与矩形槽连通。[0010] 优选的,所述机体上端转动连接有连接板;所述挂耳固连在连接板的上端;所述机体内部转动连接有伞齿轮轴;所述伞齿轮轴与正齿轮环啮合;所述连接板下端面固连有伞齿轮环;所述伞齿轮轴的上端滑动连接有与伞齿轮环啮合的伞齿轮筒;所述伞齿轮筒与机体通过支撑弹簧连接;所述伞齿轮筒的下端固连有电磁环。[0011] 优选的,所述滑槽内转动连接有传动杆;所述传动杆数量设置有两个;两个所述传动杆分布在驱动辊的两侧;所述传动杆与驱动辊通过橡胶带进行带传动连接。[0012] 优选的,所述橡胶带的内环壁和外环壁均开设有齿槽;所述驱动辊表面固连有齿条;所述夹板相互靠近的一面转动连接有滚珠。[0013] 优先的,所述自主动态调节的电杆夹具是用于吊装电线杆、钢制圆管或钢结构组合铁塔电杆的任意一种。[0014] 一种自主动态调节的电杆夹具施工方法,该方法适用于上述的自主动态调节的电杆夹具,该方法的步骤如下:[0015] S1:使用者使用挖机在所需施工的地面挖出埋设电线杆的杆坑,再将钢索穿过连接板上端的挂耳;再将穿过挂耳的钢索挂在履带行走式吊机的吊钩上;控制履带行走式吊机将机体吊起,同时操作履带行走式吊机的吊臂带动机体移动;[0016] S2:当吊臂带动机体移动至地面的电线杆的上方时;先控制电磁环通电,此时液压马达驱动机体转动,当机体带动下端的夹板与电线杆平行时,再控制电磁环断电,同时,控制液压马达反向转动,使得液压马达通过螺杆驱动安装槽内的夹板张开,此时控制履带行走式吊机将机体放下;[0017] S3:机体放下后,夹板与地面接触,控制液压马达通过夹板将电线杆夹持并抬起,此时抬起的电线杆与橡胶带接触并对橡胶带产生轻微的挤压力;此时控制电磁片通电,使得液压马达通过锥齿轮组驱动橡胶带带动机体在电线杆表面移动;直至机体移动至电线杆的重心位于两个安装槽之间时,控制电磁片断电,此时液压马达驱动夹板将电线杆夹紧,使用者将电线杆吊起;[0018] S4:将电线杆吊起至杆坑处,将电线杆放下,使得电线杆的深埋的一端放在杆坑上方,随后控制机体往远离杆坑的方向移动;使得电线杆的重心位于机体一侧且靠近杆坑;控制机体被吊起;此时受夹板夹持的电线杆一端被吊起,另一端倾斜并进入杆坑,直至电线杆被立起,此时工作人员往杆坑内填土,从而将电线杆固定在杆坑内。[0019] 本发明的有益效果如下:[0020] 1.本发明通过驱动辊的设置,使得液压马达在驱动锥齿轮组转动时,锥齿轮组能够通过驱动辊推动夹板所夹起的电线杆在两个安装槽的夹板之间滑动;从而调节夹板对电线杆夹持的位置,使得电线杆的重心位于两个夹板之间,从而防止电线杆重心偏移,避免设备过载或损坏;同时,也避免电线杆失去平衡,保证夹具对电线杆施加的夹紧力不均匀,以防止夹具所夹持的电线杆容易发生滑动或松动现象,不仅提高电线杆本身的安全,还保证了人员和设备的安全。[0021] 2.本发明通过在橡胶带外环壁开设齿槽,是为了增大橡胶带外环壁与电线杆之间的摩擦力,而在橡胶带内环壁开设有齿槽是为了与驱动辊表面固连的齿条相配合,从而使得驱动辊能够通过齿条推动橡胶带内环壁的齿槽,以推动整个橡胶带环绕传动杆转动,进而提高驱动辊对橡胶带的驱动效果;使得本发明的实际应用效果得到进一步提升。附图说明[0022] 下面结合附图和实施方式对本发明进一步说明。[0023] 图1是本发明的立体图;[0024] 图2是本发明的结构示意图;[0025] 图3是图2中A处的放大图;[0026] 图4是图2中B处的放大图;[0027] 图5是本发明中所使用的橡胶带的传动立体图;[0028] 图6是本发明的方法流程图;[0029] 图中:1、机体;11、安装槽;111、螺杆;112、夹板;12、液压马达;121、矩形槽;122、电磁片;123、磁铁;124、固定槽;125、固定杆;126、油道;13、滑槽;131、驱动辊;132、齿条;14、锥齿轮轴;15、挂耳;16、传动杆;17、橡胶带;171、齿槽;18、滚珠;2、锥齿轮环;21、锥齿轮杆;22、齿轮盘;23、正齿轮环;231、卡槽;24、连接板;25、伞齿轮轴;251、伞齿轮环;26、伞齿轮筒;261、支撑弹簧;262、电磁环。具体实施方式[0030] 为了使本发明实现的技术手段、创作特征、达成目的与功效易于明白了解,下面结合具体实施方式,进一步阐述本发明。[0031] 如图1至图6所示,本发明所述的一种自主动态调节的电杆夹具,包括机体1,所述机体1下端开设有安装槽11;所述安装槽11的数量设置有两个;两个所述安装槽11相互平行;所述安装槽11内转动连接有螺杆111;所述螺杆111的两端螺旋传动连接有两个夹板112;所述机体1内部安装有液压马达12;所述安装槽11内安装有传动单元;所述液压马达12通过传动单元驱动螺杆111转动;所述机体1的下端开设有滑槽13;所述滑槽13位于两个安装槽11之间;所述滑槽13内转动连接有驱动辊131;所述驱动辊131与液压马达12之间通过锥齿轮组连接;所述锥齿轮组包括两个锥齿轮轴14;其中一个所述锥齿轮轴14与驱动辊131固连,另一个所述锥齿轮轴14安装在液压马达12的输出端;所述机体1上端固定安装有挂耳15。[0032] 作为本发明的一种实施方式,所述传动单元包括锥齿轮环2;所述锥齿轮环2固定安装在螺杆111表面;所述安装槽11内壁转动连接有锥齿轮杆21;所述锥齿轮杆21与锥齿轮环2啮合;所述锥齿轮杆21远离锥齿轮环2的一端固定安装有齿轮盘22;所述液压马达12的输出轴安装有正齿轮环23;所述正齿轮环23与齿轮盘22啮合。[0033] 作为本发明的一种实施方式,所述液压马达12的输出端开设有矩形槽121;所述锥齿轮轴14滑动密封连接在矩形槽121内;所述矩形槽121的槽底镶嵌有电磁片122;所述锥齿轮轴14靠近矩形槽121槽底的一端镶嵌有磁铁123。[0034] 作为本发明的一种实施方式,所述液压马达12的输出轴的表面开设有固定槽124;所述固定槽124内滑动密封连接有固定杆125;所述正齿轮环23的内环壁开设有与固定杆125相配合的卡槽231;所述液压马达12的输出轴内部开设有油道126;所述油道126的一端与固定槽124连通;另一端与矩形槽121连通;[0035] 作为本发明的一种实施方式,所述机体1上端转动连接有连接板24;所述挂耳15固连在连接板24的上端;所述机体1内部转动连接有伞齿轮轴25;所述伞齿轮轴25与正齿轮环23啮合;所述连接板24下端面固连有伞齿轮环251;所述伞齿轮轴25的上端滑动连接有与伞齿轮环251啮合的伞齿轮筒26;所述伞齿轮筒26与机体1通过支撑弹簧261连接;所述伞齿轮筒26的下端固连有电磁环262;[0036] 工作时,由于改造后的履带行走式吊机在使用电线杆夹具对电线杆进行吊起搬运的过程中,履带行走式吊机容易受到风力的作用而使电线杆夹具产生晃动或偏移,导致操作人员难以准确控制吊装设备,从而使电线杆夹具的夹持电线杆的位置不准确;这样会使吊起的电线杆的重心发生偏移,若电线杆重心偏移严重,会增加吊装设备的负荷,甚至导致设备过载或损坏;而且电线杆重心偏移会使电线杆失去平衡,导致夹具施加的夹紧力不均匀或不足,使得夹具所夹持的电线杆容易发生滑动或松动现象,导致电线杆倾倒,不仅会影响电线杆本身的安全,还会危及周围人员和设备的安全;[0037] 对此本发明通过驱动辊131的设置,使得液压马达12在驱动锥齿轮组转动时,锥齿轮组能够通过驱动辊131推动夹板112所夹起的电线杆在两个安装槽11的夹板112之间滑动;从而调节夹板112对电线杆夹持的位置,使得电线杆的重心位于两个夹板112之间,从而防止电线杆重心偏移,避免设备过载或损坏;同时,也避免电线杆失去平衡,保证夹具对电线杆施加的夹紧力不均匀,以防止夹具所夹持的电线杆容易发生滑动或松动现象,不仅提高电线杆本身的安全,还保证了人员和设备的安全;[0038] 在使用者施工之前,使用者先将钢索穿过连接板24上端的挂耳15;再将穿过挂耳15的钢索挂在履带行走式吊机的吊钩上,随后控制履带行走式吊机通过连接板24将机体1吊起,并且操作履带行走式吊机的吊臂,使得吊臂带动吊钩吊起的机体1至电线杆的上方,随后控制履带行走式吊机将吊起的机体1放下,使得机体1带动下端的夹板112靠近电线杆;由于地面上的电线杆摆放位置并不一定会与机体1平行,而人工挪动电线杆,则会增加工作人员的劳动强度,若人工扭转机体1,会使得钢索扭转,扭转的机体1将电线杆吊起时,钢索受电线杆重力作用被拉直,此时拉直的钢索扭转并复位,从而造成机体1带动电线杆转动,进而容易造成转动的电线杆危害周围人员和设备的安全,对此本发明通过设置伞齿轮筒26与伞齿轮轴25;由于初始状态下,矩形槽121内填充有液压油,矩形槽121内的锥齿轮轴14在磁铁123的吸附下挤压矩形槽121内的液压油经油道126进入固定槽124,使得固定槽124内的固定杆125在液压油的推动下伸出固定槽124,此时的固定杆125插入卡槽231内,使得液压马达12的输出轴与正齿轮环23之间通过固定杆125连接;当使用者需要驱动机体1转动时,使用者需要先控制电磁环262通电,使得电磁环262能够吸附伞齿轮筒26挤压支撑弹簧261并靠近伞齿轮环251,使得伞齿轮环251与伞齿轮筒26啮合;随后控制液压马达12驱动正齿轮环23转动,使得正齿轮环23通过与其啮合的伞齿轮轴25带动伞齿轮筒26转动,使得伞齿轮筒26驱动与其啮合的伞齿轮环251转动,使得伞齿轮环251带动与其固连的连接板24转动;由于连接板24与机体1转动连接,而连接板24通过挂耳15被履带行走式吊机吊起,使得伞齿轮筒26相对伞齿轮环251转动时,伞齿轮筒26能够带动机体1相对连接板24转动,使得机体1能够转动至与电线杆处于平行状态;从而无需人工挪动电线杆或推动机体1扭转,即降低了工作人员的劳动强度,还避免扭转的钢索受拉直绷紧而带动电线杆转动,进而保证了电线杆被稳定的垂直吊起,以提高电线杆的施工安全性,[0039] 由于液压马达12通过正齿轮环23来驱动机体1转动的过程中,正齿轮环23因与齿轮盘22啮合,使得正齿轮环23会通过齿轮盘22驱动螺杆111转动,使得安装槽11内的两个夹板112往相互靠近的方向移动;所以在调节机体1与电线杆平行后,先控制电磁环262断电,使得伞齿轮筒26在支撑弹簧261恢复力的推动下与伞齿轮环251分离;再控制液压马达12反向转动,使得液压马达12能够驱动齿轮盘22反向转动,使得齿轮盘22通过与其固连的锥齿轮杆21驱动锥齿轮环2转动,使得锥齿轮环2能够带动与其固连的螺杆111反向转动,从而使得安装槽11内的夹板112在螺杆111的驱动下往相互远离的方向滑动;当夹板112位于安装槽11的两端时,控制履带行走式吊机将机体1放下,直至夹板112与地面接触,此时同一个安装槽11内的两个夹板112分部在电线杆的两侧;然后控制液压马达12正向转动,使得液压马达12通过正齿轮环23驱动螺杆111转动,使得螺杆111驱动安装槽11内的两个夹板112相互靠近;当两个夹板112与螺杆111接触时,两个夹板112会将电线杆铲起,此时夹板112仍位于地面上;当铲起的电线杆与驱动辊131接触时,控制电磁片122通电,使得电磁片122能够产生与磁铁123相同的磁极;由于同性相斥,所以电磁片122在磁性斥力的推动下带动锥齿轮轴14伸出矩形槽121,使得矩形槽121内的空间增大,使得固定槽124内的液压油进入矩形槽121,使得固定杆125在负压力的作用下进入固定槽124,此时液压马达12的输出轴与正齿轮环23分离;因锥齿轮轴14伸出矩形槽121,使得伸出矩形槽121的锥齿轮轴14与固连在驱动辊131上的锥齿轮轴14啮合,使得液压马达12通过两个锥齿轮轴14驱动驱动辊131转动,而驱动辊131与电线杆接触,而且夹板112此时对电线杆夹紧力较小,使得夹板112与电线杆之间的摩擦力较小,使得驱动辊131在经摩擦力的作用下带动机体1沿着电线杆移动,从而改变机体1带动夹板112夹持电线杆的位置,以保证电线杆的重心位于两个安装槽11之间;当电线杆位置调节完成后,控制电磁片122断电,此时锥齿轮轴14在磁铁123吸附力作用下进入矩形槽121,使得矩形槽121内的液压油受挤压再次进入固定槽124,使得固定杆125伸出固定槽124并与正齿轮环23环内壁接触,控制液压马达12运行,使得液压马达12输出轴带动固定杆125转动,直至固定杆125转动至与卡槽231正对时,固定杆125受液压油的推动进入卡槽231,此时正齿轮环23与液压马达12的输出轴连接,使得液压马达12通过正齿轮环23驱动螺杆111转动,使得螺杆111能够驱动夹板112将电线杆夹紧,此时便可进行电线杆的吊起和搬运,同时本发明电杆夹具还可以用于对钢结构铁塔或钢制圆管电力钢杆的施工。[0040] 作为本发明的一种实施方式,所述滑槽13内转动连接有传动杆16;所述传动杆16数量设置有两个;两个所述传动杆16分布在驱动辊131的两侧;所述传动杆16与驱动辊131通过橡胶带17进行带传动连接。[0041] 作为本发明的一种实施方式,所述橡胶带17的内环壁和外环壁均开设有齿槽171;所述驱动辊131表面固连有齿条132;所述夹板112相互靠近的一面转动连接有滚珠18;[0042] 工作时,当夹板112将夹持电线杆并将其抬起时,电线杆会与缠绕在传动杆16与驱动辊131之间的橡胶带17接触,由于橡胶带17为橡胶材料制成,使得被抬起的电线杆能够对橡胶带17进行挤压,使得橡胶带17与贴紧在电线杆表面,随后控制驱动辊131转动,使得驱动辊131能够驱动橡胶带17在两个传动杆16之间环绕转动,使得环绕转动的橡胶带17能够推动与其接触的电线杆在两个夹板112之间移动;通过橡胶带17的设置,能够增加橡胶带17与电线杆之间的接触面积,进而增大橡胶带17与电线杆之间的静摩擦力,从而保证电线杆在橡胶带17的静摩擦力的推动下在两个夹板112之间稳定滑动;由于电线杆多为混凝土制成,使得电线杆重力较大,而夹板112将电线杆抬起时,电线杆在自身重力作用下对其下方的夹板112产生压力,使得电线杆与夹板112之间摩擦力过大,从而影响橡胶带17推动电线杆在夹板112之间滑动,对此本发明通过在两个夹板112相互靠近的一面设置滚珠18,使得夹板112在对电线杆夹持时,电线杆与滚珠18接触,当橡胶带17推动电线杆移动时,电线杆与夹板112之间通过滚珠18滚动接触,从而降低夹板112与电线杆之间的摩擦力,方便机体1带动夹板112沿电线杆滑动;当液压马达12驱动夹板112将电线杆夹紧时,电线杆受夹板112的推动而挤压橡胶带17,使得橡胶带17受挤压变形并与电线杆贴紧,从而使得橡胶带17与电线杆之间的摩擦力进一步增大,使得橡胶带17能够配合夹板112将运输过程中的电线杆固定,进而提高了本发明对电线杆的夹持力,使得本发明的实用性得到提升;而在橡胶带17外环壁开设齿槽171,是为了增大橡胶带17外环壁与电线杆之间的摩擦力,而在橡胶带17内环壁开设有齿槽171是为了与驱动辊131表面固连的齿条132相配合,从而使得驱动辊131能够通过齿条132推动橡胶带17内环壁的齿槽171,以推动整个橡胶带17环绕传动杆16转动,进而提高驱动辊131对橡胶带17的驱动效果;使得本发明的实际应用效果得到进一步提升。[0043] 作为本发明的一种实施方式,所述自主动态调节的电杆夹具是用于吊装电线杆、钢制圆管或钢结构组合铁塔电杆的任意一种。[0044] 一种自主动态调节的电杆夹具施工方法,该方法适用于上述的自主动态调节的电杆夹具,该方法的步骤如下:[0045] S1:使用者使用挖机在所需施工的地面挖出埋设电线杆的杆坑,再将钢索穿过连接板24上端的挂耳15;再将穿过挂耳15的钢索挂在履带行走式吊机的吊钩上;控制履带行走式吊机将机体1吊起,同时操作操作履带行走式吊机的吊臂带动机体1移动;[0046] S2:当吊臂带动机体1移动至地面的电线杆的上方时;先控制电磁环262通电,此时液压马达12驱动机体1转动,当机体1带动下端的夹板112与电线杆平行时,再控制电磁环262断电,同时,控制液压马达12反向转动,使得液压马达12通过螺杆111驱动安装槽11内的夹板112张开,此时控制履带行走式吊机将机体1放下;[0047] S3:机体1放下后,夹板112与地面接触,控制液压马达12通过夹板112将电线杆夹持并抬起,此时抬起的电线杆与橡胶带17接触并对橡胶带17产生轻微的挤压力;此时控制电磁片122通电,使得液压马达12通过锥齿轮组驱动橡胶带17带动机体1在电线杆表面移动;直至机体1移动至电线杆的重心位于两个安装槽11之间时,控制电磁片122断电,此时液压马达12驱动夹板112将电线杆夹紧,使用者将电线杆吊起;[0048] S4:将电线杆吊起至杆坑处,将电线杆放下,使得电线杆的深埋的一端放在杆坑上方,随后控制机体1往远离杆坑的方向移动;使得电线杆的重心位于机体1一侧且靠近杆坑;控制机体1被吊起;此时受夹板112夹持的电线杆一端被吊起,另一端倾斜并进入杆坑,直至电线杆被立起,此时工作人员往杆坑内填土,从而将电线杆固定在杆坑内。[0049] 在本发明的描述中,需要说明的是,术语“中心”、“纵向”、“横向”、“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”、“内”、“外”等指示的方位或位置关系为基于附图1所示的方位或位置关系,仅是为了便于描述本发明和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本发明保护范围的限制,此外,术语“第一”、“第二”、“第三”等仅用于区分描述,而不能理解为指示或暗示相对重要性。[0050] 以上显示和描述了本发明的基本原理、主要特征和优点。本行业的技术人员应该了解,本发明不受上述实施例的限制,上述实施例和说明书中描述的只是说明本发明的原理,在不脱离本发明精神和范围的前提下,本发明还会有各种变化和改进,这些变化和改进都落入要求保护的本发明范围内。本发明要求保护范围由所附的权利要求书及其等效物界定。
专利地区:广东
专利申请日期:2024-04-07
专利公开日期:2024-10-18
专利公告号:CN118187554B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




