 产学研创新服务平台(全国)


透明底盘功能实现方法及系统发明专利
更新时间:2026-10-01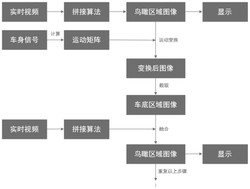 专利申请类型:发明专利;
地区:湖北-武汉;
源自:武汉高价值专利检索信息库;
专利名称:透明底盘功能实现方法及系统
专利类型:发明专利
专利申请号:CN202210660237.7
专利申请(专利权)人:东风汽车集团股份有限公司
权利人地址:湖北省武汉市武汉经济技术开发区东风大道特1号
专利发明(设计)人:发明人:姚玲,汪明,李智
专利摘要:本发明公开了一种透明底盘功能实现方法及系统,该方法包括:当车辆在A地点时,获取车辆即将前进方向的路面图像;结合车速和方向盘转向,在车辆行驶到对应路面区域B地点时,将在A地点提前获取到的路面图像和B地点前后左右四个方向的图像进行拼接,得到车辆前后左右360°全景及地面180°底盘透视影像,即包含透明底盘的车身540°环视图像。本发明利用环视实现透明底盘功能,能够让驾驶员直观感知轮胎的位置及路面的坑洼、石头、小动物或井盖等障碍物,可以消除驾驶员视野盲区,规避行车过程中的安全隐患,提升汽车的安全性能。
主权利要求:
1.一种透明底盘功能实现方法,其特征在于,该方法包括:当车辆在A地点时,获取车辆即将前进方向的路面图像;结合车速和方向盘转向,在车辆行驶到对应路面区域B地点时,将在A地点提前获取到的路面图像和B地点前后左右四个方向的图像进行拼接,得到车辆前后左右360°全景及地面180°底盘透视影像,即包含透明底盘的车身540°环视图像;具体为:车辆在直行场景时,假设车底某一像素位置为(X1,Y1),当前车速为V,以△t为透明底盘每个像素点的图像采样刷新周期,得出当车辆行驶至下一个图像采样刷新周期地点B时,透明底盘的该像素显示应该为此时获取的像素点(X1,Y1+Y直线),其中Y直线=V*△t;
车辆在转弯场景时,车底像素点(X1,Y1)在车辆行驶至下一个图像采样刷新周期地点B时的换算,需根据方向盘转角、轴距以及车速进行换算,得出运动矩阵;转弯时运动矩阵计算如下:步骤1:方向盘转角为A,根据阿克曼系数转换为车辆转弯角度a=Coe*A,Coe为阿克曼系数;
步骤2:以车身中心点建立XY坐标系,O为车辆转弯原点,R为车辆转弯半径,LR为选取的
2 2
像素点(X1,Y1)的转弯半径,则LR=sqrt((R+X1) +(轴距/2+Y1));
步骤3:假设车辆当前线速度为V,以△t为透明底盘每个像素点的图像采样刷新周期,则对应的角度变化△a=(V*△t)/LR;
步骤4:根据角度变化,得出一个图像采样刷新周期车底像素点(X1,Y1)的图像对应的此时的(X2,Y2)的像素,其中X2=Cos(a+△a)*LR‑R,Y2=Sin(a+△a)*LR‑轴距/2;
步骤5:整个车底底盘区域的像素点均采取此运动矩阵,即可得出整个透明底盘区域的对应画面。
2.根据权利要求1所述的透明底盘功能实现方法,其特征在于,依照图像采样刷新周期不断进行循环,得到连续的实时的透明底盘图像。
3.根据权利要求1所述的透明底盘功能实现方法,其特征在于,包含透明底盘的车身
540°环视图像实现步骤如下:
将当前前后左右四个方向的实时图像进行拼接,得出拼接后的2D/3D图像;
根据轴距、实时车速和方向盘转角,计算出透明底盘区域的运动矩阵;
根据透明底盘转换的运动矩阵,对透明底盘区域的图像进行转换;
在转换后的图像中,截取出透明底盘区域的图像;
将透明底盘区域图像与下一图像采样刷新周期的拼接图像进行融合,得到包含透明底盘的车身540°环视图像。
4.一种用于实现权利要求1至3中任意一项所述的透明底盘功能实现方法的透明底盘功能实现系统,其特征在于,该系统包括:前后左右四个摄像头,用于采集前后左右四个方向的图像;
环视控制器,用于处理前后左右四个方向的图像,生成车辆前后左右360°全景及地面
180°底盘透视影像;
车机显示屏,用于显示车辆前后左右360°全景及地面180°底盘透视影像。
5.根据权利要求4所述的透明底盘功能实现系统,其特征在于,环视控制器包括控制模块、图像解码模块和图像拼接处理模块;
控制模块,用于接收当前档位、车速及方向盘转角;其中,档位用于获取车辆即将前进的方向;
图像解码模块,用于对前后左右四个方向的图像进行预处理,预处理包括畸变校正;
图像拼接处理模块,用于对预处理后的图像进行剪裁和拼接,以生成车辆前后左右
360°全景及地面180°底盘透视影像。 说明书 : 透明底盘功能实现方法及系统技术领域[0001] 本发明属于透明底盘领域,具体涉及一种透明底盘功能实现方法及系统。背景技术[0002] 随着汽车不断智能化、电动化、轻量化、网联化和共享化,汽车消费者对ADAS安全功能的需求也越来越重视。其中,透明底盘功能,可以使驾驶员直观感知轮胎的位置及路面的坑洼、石头、小动物或井盖等障碍物,可以消除驾驶员视野盲区,规避行车过程中的安全隐患,提升汽车的安全性能。发明内容[0003] 本发明的目的在于,提供一种透明底盘功能实现方法及系统,以实现透明底盘功能。[0004] 本发明所采用的技术方案如下:[0005] 一种透明底盘功能实现方法,该方法包括:[0006] 当车辆在A地点时,获取车辆即将前进方向的路面图像;结合车速和方向盘转向,在车辆行驶到对应路面区域B地点时,将在A地点提前获取到的路面图像和B地点前后左右四个方向的图像进行拼接,得到车辆前后左右360°全景及地面180°底盘透视影像,即包含透明底盘的车身540°环视图像;具体为:[0007] 车辆在直行场景时,假设车底某一像素位置为(X1,Y1),当前车速为V,以△t为透明底盘每个像素点的图像采样刷新周期,得出当车辆行驶至下一个图像采样刷新周期地点B时,透明底盘的该像素显示应该为此时获取的像素点(X1,Y1+Y直线),其中Y直线=V*△t;[0008] 车辆在转弯场景时,车底像素点(X1,Y1)在车辆行驶至下一个图像采样刷新周期地点B时的换算,需根据方向盘转角、轴距以及车速进行换算,得出运动矩阵;转弯时运动矩阵计算如下:[0009] 步骤1:方向盘转角为A,根据阿克曼系数转换为车辆转弯角度a=Coe*A,Coe为阿克曼系数;[0010] 步骤2:以车身中心点建立XY坐标系,O为车辆转弯原点,R为车辆转弯半径,LR为选2 2取的像素点(X1,Y1)的转弯半径,则LR=sqrt((R+X1) +(轴距/2+Y1));[0011] 步骤3:假设车辆当前线速度为V,以△t为透明底盘每个像素点的图像采样刷新周期,则对应的角度变化△a=(V*△t)/LR;[0012] 步骤4:根据角度变化,得出一个图像采样刷新周期车底像素点(X1,Y1)的图像对应的此时的(X2,Y2)的像素,其中X2=Cos(a+△a)*LR‑R,Y2=Sin(a+△a)*LR‑轴距/2;[0013] 步骤5:整个车底底盘区域的像素点均采取此运动矩阵,即可得出整个透明底盘区域的对应画面。[0014] 进一步,依照图像采样刷新周期不断进行循环,得到连续的实时的透明底盘图像。[0015] 进一步,包含透明底盘的车身540°环视图像实现步骤如下:[0016] 将当前前后左右四个方向的实时图像进行拼接,得出拼接后的2D/3D图像;[0017] 根据轴距、实时车速和方向盘转角,计算出透明底盘区域的运动矩阵;[0018] 根据透明底盘转换的运动矩阵,对透明底盘区域的图像进行转换;[0019] 在转换后的图像中,截取出透明底盘区域的图像;[0020] 将透明底盘区域图像与下一图像采样刷新周期的拼接图像进行融合,得到包含透明底盘的车身540°环视图像。[0021] 一种用于实现上述的透明底盘功能实现方法的透明底盘功能实现系统,该系统包括:[0022] 前后左右四个摄像头,用于采集前后左右四个方向的图像;[0023] 环视控制器,用于处理前后左右四个方向的图像,生成车辆前后左右360°全景及地面180°底盘透视影像;[0024] 车机显示屏,用于显示车辆前后左右360°全景及地面180°底盘透视影像。[0025] 进一步,环视控制器包括控制模块、图像解码模块和图像拼接处理模块;[0026] 控制模块,用于接收当前档位、车速及方向盘转角;其中,档位用于获取车辆即将前进的方向;[0027] 图像解码模块,用于对前后左右四个方向的图像进行预处理,预处理包括畸变校正;[0028] 图像拼接处理模块,用于对预处理后的图像进行剪裁和拼接,以生成车辆前后左右360°全景及地面180°底盘透视影像。[0029] 本发明与现有技术相比,具有以下优点及有益效果:[0030] 本发明利用环视实现透明底盘功能,能够让驾驶员直观感知轮胎的位置及路面的坑洼、石头、小动物或井盖等障碍物,可以消除驾驶员视野盲区,规避行车过程中的安全隐患,提升汽车的安全性能。附图说明[0031] 图1是透明底盘功能实现系统框图;[0032] 图2是透明底盘功能实现方法流程图;[0033] 图3是环视图像拼接示意图;[0034] 图4是透明底盘功能实现原理图;[0035] 图5是转弯时运动矩阵计算示意图。具体实施方式[0036] 为了使本发明的目的、技术方案及优点更加清楚明白,以下结合附图及实施例,对本发明进行进一步详细说明。应当理解,此处所描述的具体实施例仅仅用以解释本发明,并不用于限定本发明。此外,下面所描述的本发明各个实施方式中所涉及到的技术特征只要彼此之间未构成冲突就可以相互组合。[0037] 本发明利用环视实现透明底盘功能,在已有搭载零部件的基础上,硬件及结构无新增变化,通过软件实现透明底盘的功能:获取前视摄像头传输的影像,通过算法进行拼接处理后,让驾驶员直观感知轮胎的位置及路面的坑洼、石头、小动物或井盖等障碍物,可以消除驾驶员视野盲区,规避行车过程中的安全隐患,提升汽车的安全性能。[0038] 本发明通过安装在汽车前保险杠、左右外后视镜、后保的4个摄像头,实现车辆前后左右360°全景及地面180°底盘透视影像显示,可以在行驶过程中全方位监测路况,实现眼观八方,驾驶0遮挡;同时此功能还可以和自动泊车功能融合,在泊车时与雷达提示音和540°影像一起,实现泊车出入库。[0039] 如图1所示,系统包含车机显示屏、环视控制器、四个摄像头及通过车辆CAN总线提供的车速、方向盘转角及开启/关闭触发等信号。前后左右四个摄像头采集四个方向的图像,在用户主动选择或者转向灯开启环视功能时,具体可由车厂自定义,四个摄像头采集的图像通过环视控制器处理后,在车机显示屏上进行显示。[0040] 环视系统控制器包含控制模块、图像解码模块、图像拼接处理模块。[0041] 控制模块,接收车辆相关信息,包括当前档位、车速、方向盘转角、转向灯、开启/关闭触发等信号。[0042] 图像解码模块,处理四个摄像头传输过来的原始图像,进行畸变校正等预处理后,传输至图像拼接处理模块,如图3所示。[0043] 图像拼接处理模块,对图像进行剪裁,2D/3D图像拼接、透明底盘拼接等处理,并传输处理好的图像,根据交互界面要求,输出成匹配显示屏大小及像素的图像。[0044] 透明底盘实现功能原理如下:[0045] 如图4所示,当车辆在A地点时,通过此时前方摄像头获取到的路面图像,结合车速和方向盘转向,然后在车辆驾驶到对应路面区域B地点时,将在A地点提前获取到的图像,和B地点其他四个方向的实时图像进行拼接,得出车身540°环视+底盘透明效果图。[0046] 透明底盘的像素点获取步骤如下:[0047] ①车辆在直线前进场景时,以车底某一像素位置(X1,Y1)为例,假设当前车速为V,以△t为透明底盘每个像素点的图像采样刷新周期,可得出当车辆行驶至下一个图像采样刷新周期地点B直线时,此时透明底盘的像素显示应该为此时前摄像头获取的像素点(X1,Y1+Y直线),其中Y直线=车速V*△t。[0048] ②车辆在转弯前进场景时,车底像素点(X1,Y1)行驶至下一个图像采样刷新周期的换算,需根据方向盘转角,方向盘转角与车轮转角的换算公式,轴距、车速等进行换算,得出运动矩阵f,当行驶至B转弯地点时,车底像素点显示图像应为(XB,YB)。[0049] 如图5所示,转弯时运动矩阵公式计算如下:[0050] 步骤1:方向盘转角为A,根据阿克曼系数转换为车辆转弯角度,a=Coe*A,Coe为阿克曼系数;[0051] 步骤2:以车身中心点建立XY坐标系,车底像素点(X1,Y1)为坐标系下的距离,O为车2辆转弯原点,R为车辆转弯半径,LR为选取的像素点(X1,Y1)的转弯半径,则LR=sqrt((R+X1) +2(轴距/2+Y1));[0052] 步骤3:假设车辆当前线速度为V,以△t为透明底盘每个像素点的图像采样刷新周期,则对应的角度变化△a=(V*△t)/(LR);[0053] 步骤4:根据得出的角度变化,可得出一个采样刷新周期内,车底像素点(X1,Y1)的图像应为此时(X2,Y2)的像素,其中X2=Cos(a+△a)*LR‑R,Y2=Sin(a+△a)*LR‑轴距/2;[0054] 步骤5:整个车底底盘其他区域的像素点也采取此运动矩阵公式,即可得出整个透明底盘区域的对应画面。[0055] 如图2所示,车辆行驶一个采样周期△t后,再根据车辆当前状态(速度、车轮转向),判断是采用以上哪种算法进行计算透明底盘区域的图像,如此循环,即可实时得出实时的透明底盘图像。如果是车辆直线后退或者转弯后退时,选取的是后方摄像头像素点进行转换,转换公式相同。[0056] 540度图像成像步骤如下:[0057] 将当前实时视频图像根据拼接算法,得出拼接后的2D/3D图像并进行数据存储。[0058] 根据轴距和实时车速、方向盘转角,计算出透明底盘区域的运动矩阵。[0059] 根据透明底盘转换的运动矩阵,对透明底盘区域的图像进行转换。[0060] 在转换后图像中,截取出透明底盘区域的图像并存储。[0061] 将透明底盘区域图像与下一帧拼接区域的图像进行融合,得到包含透明底盘区域的540°图像,将融合后的图像存储并显示。[0062] 本发明利用环视实现透明底盘功能的方法,能够在已有硬件水平的基础上,软件定义汽车,实现功能拓展。同时本发明的透明底盘功能实现方法,可以提升车辆卖点及附加值,提供底盘下方的路面信息,帮助驾驶员识别底盘下方的障碍物,减少刮蹭及碰撞的风险。[0063] 本领域的技术人员容易理解,以上仅为本发明的较佳实施例而已,并不用以限制本发明,凡在本发明的精神和原则之内所作的任何修改、等同替换和改进等,均应包含在本发明的保护范围之内。
专利地区:湖北
专利申请日期:2022-06-13
专利公开日期:2024-10-22
专利公告号:CN114872631B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




