 产学研创新服务平台(全国)


CT扫描及图像重建方法发明专利
更新时间:2026-10-01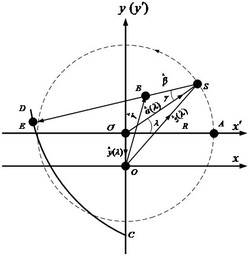 专利申请类型:发明专利;
地区:辽宁-本溪;
源自:本溪高价值专利检索信息库;
专利名称:CT扫描及图像重建方法
专利类型:发明专利
专利申请号:CN202210709682.8
专利申请(专利权)人:辽宁开影医疗有限公司
权利人地址:辽宁省本溪市本溪经济技术开发区神农大街18-8栋
专利发明(设计)人:邹宇,施大新,张启林,杨溢,林树
专利摘要:本发明涉及CT扫描及图像重建方法,其xy平面上的扫描运动包括光源和探测器组件绕旋转中心的转动和旋转中心相对于床的移动,由此在圆周扫描协议中增加X射线光源在y方向上的线性移动变量,形成升降床扫描协议,X射线光源依据所述升降床扫描协议中的运动轨迹进行扫描,重建CT图像。本发明可以在基本上不更改CT机硬件设备的条件下提高CT图像的轴向空间分辨率,从而使得放射科医生能够依据CT图像发现更小的病灶,更早地发现病人病症。
主权利要求:
1.CT扫描及图像重建方法,其特征在于xy平面上的扫描运动包括光源和探测器组件绕旋转中心的转动和旋转中心相对于床的移动,旋转中心相对于床的移动为竖向直线运动,光源在xy平面上的运动轨迹由下式确定:旋转中心相对于床的移动方向为y轴方向、光源和探测器组件绕旋转中心转动的角速度方向为z轴方向,依据下列方式计算光源的运动轨迹:基于下式进行图像重建:其中,
λ为光源绕旋转中心转动的转角或角位置;
为xy平面上光源相对于旋转中心的位置向量;
为xy平面上旋转中心相对于床的位移向量;
R为光源至旋转中心的距离;
为x轴方向上的单位向量;
为y轴方向上的单位向量;
vy为旋转中心相对于床的移动距离与光源的转角之比;
是重建的图像函数;
是图像坐标;
γ为光源至探测器上投影点之间连线的扇角;
γm是最大扇角;
g(λ,γ)是探测器上的投影数据;
λ1是光源在扫描起点的角位置;
λ2是光源在扫描终点的角位置。 说明书 : CT扫描及图像重建方法技术领域[0001] 本发明涉及CT扫描及图像重建方法,属于医学影像技术领域。背景技术[0002] 目前国际上所称的超高端CT机通常指的是宽体CT机(wide‑volumeCT)或者叫做容积CT机(volumetricCT)。这类CT机通常在纵向(longitudinaldirection)能够覆盖160mm的宽度从而使得能够对心脏进行一个心跳(one‑beat)成像,即在旋转一周内对整个脏器进行覆盖采样,进而对数据进行处理重建得到脏器的三维图像。目前市场上的宽体CT机主要有GE公司的GERevolution(256排物理探测器)超高端能谱CT和Canon公司的Aquilion‑One系列CT(320排物理探测器)。宽体CT机在扫描时通常采用圆周扫描协议,如图1所示。[0003] 图1表示了宽体CT中使用的扫描协议。图1中探测器1是一个二维的圆柱面,该圆柱面以通过X射线光源S且平行于纵轴z轴的直线为中心轴。光源S发射X射线穿过物体2(代表病人)后打到探测器上的信号被探测器记录下来,称为投影数据。光源和探测器同时绕着纵轴z轴旋转一周,每旋转一定的角度(图1中使用λ来表示转角位置,即λ∈[0,2π)),探测器就记录一幅投影。一般情况下这样的投影数据会有几百到几千幅。这些投影数据被预处理后再通过重建算法及若干后处理,输出能够让放射科医生阅读的CT图像。宽体CT的扫描协议最主要的就是光源绕纵轴z轴旋转一周,由于光源一直处于xy平面内,其运动轨迹为一个圆周,故而这个扫描协议被称为圆周扫描(或称轴扫协议)。[0004] 图2表示了在中心平面(X射线光源的圆周运动轨迹所处平面,即xy平面)上圆周扫描协议的示意图,探测器显示为一条弧线CD,图2可以理解为图1的俯视(纵向投影)图。[0005] 为简单起见,图2只画出了光源S的运动轨迹,射线SE表示光源S发出射线通过B点(图2中使用位置向量 表示)打到探测器CD上的E点,SE这条射线的方向使用单位向量 来表示,变量γ表示的是SE这条射线对应的扇角,转角λ(光源绕旋转轴旋转的转角)可用于表示当前光源所处的位置,R表示光源S到旋转中心O点的距离,即OA=R。[0006] 定义了上述变量后,圆周扫描协议中光源的运动轨迹 可以简单地用下面的方程来表示:[0007][0008] 方程(1)中 和 分别代表x轴和y轴上的单位向量,即方程(1)代表了宽体CT机中使用的扫描协议。[0009] 现有的适用于宽体CT机的圆周扫描协议简单、易于工程实现。与其配套使用的重[1] [2]建算法通常是FDK算法 或者与之等价的基于Hilbert变换的反投影滤波算法 以及反投[3]影混合卷积算法 等。在这些重建算法中有一个相同的特点就是重建的图像是通道(channel)方向或者说是扇角γ方向的贡献和转角λ方向的贡献之和。然而由于扫描协议是一个圆周(光源的运动轨迹是一个圆周),这些算法中转角λ方向的贡献非常小,在中心平面上,这些算法中转角λ方向的贡献为0,即在二维重建中,转角λ方向没有任何贡献。因此,CT图像的轴向空间分辨率(axialresolution)主要由扇角γ方向的贡献来决定,如果扇角方向的采样频率较低,则图像的轴向空间分辨率就低,即xy平面内的分辨率低,无法使得放射科医生依据CT图像发现更小的病灶,从而更早地发现病人的病症。[0010] 为了提高在xy平面内的分辨率,人们只能从通道方向着手改进。通常可以采用的方法有两种,一种是硬件方面的,一种是软件方面的。硬件方面就是使用更小的探测器,如佳能(Canon)AquilionPrecision系列所谓的超高分辨率CT机(Ultra‑HighResolutionCT,或称UHRCT),使用了比Aquilion‑One系列小一半的探测器单元(0.25mm)来获取更高的分辨率,但是为了得到和Aquilion‑One系列一样的视野(fieldofview),探测器单元的个数必须是原来的2倍,这种硬件方面的提升通常使得CT机器的硬件成本大幅度提高。另外一种软件方面的方案就是使用所谓的Quater‑Quater(QQ)插值,即利用圆周扫描协议的对称性在设计过程中使得探测器的中心通道偏离0.25个通道,然后进行数据插值以提高重建图像的分辨率。这种软件方面的QQ插值方案在二维重建时是可行的,但带来的问题是噪声的放大,以及其要求x‑球管的位置要严格偏离0.25个通道。然而当我们面对的是宽体CT重建问题时,这种QQ插值的方法是不能使用的,这是因为随着锥角的变大(宽体CT机器由于在纵向要覆盖160mm的高度,锥角通常在15度左右,即半锥角在7度以上),QQ插值的假设越来越不适用。QQ插值的假设是圆周扫描协议中在一个二维平面上投影数据具有冗余性,但是在宽体CT机图像重建这个问题上我们面临的是一个三维问题,这种二维假设随着锥角的变大其近似程度越来越差。因此如果在三维问题上强行使用二维QQ插值会给重建图像带来很多无法预料的伪影(artifacts),这些伪影是由于强行使用QQ插值带来的错误的投影数据造成的。发明内容[0011] 本发明的目的是提高或改善CT图像的轴向空间分辨率。[0012] 本发明的技术方案是:CT扫描及图像重建方法,xy平面(垂直于纵向的平面)上的扫描运动包括光源(X射线源,或称X光源)和探测器组件(或称光源和探测器构件)绕旋转中心的转动(旋转,亦可称为自转)和旋转中心相对于床(直接支承和固定人体或其他被检测客体的床板或床面等)的移动。[0013] 所述xy平面为与光源和探测器组件绕旋转中心转动的角速度方向垂直的平面。通常,光源和探测器组件绕旋转中心转动的角速度方向为纵向,所称xy平面为垂直于纵向的平面。[0014] 当光源和探测器组件和床之间没有纵向上的相对移动时,扫描运动仅为xy平面上的运动;当光源和探测器组件和床之间有纵向上的相对移动时,如在光源和探测器组件自转的同时床纵向移动,可将扫描运动在xy平面上的分量作为所称的xy平面上的扫描运动。[0015] 光源绕床(或者说被扫描客体,例如病人的待检测部位)一周,即在xy平面上形成一个闭合曲线,为一次扫描(参见图4)。实践中,可以依据实际条件及数据处理上的便利,确定一次扫描的起点和终点。[0016] 所述光源和探测器组件为包含光源和探测器且一同扫描运动的组件(构件),通常可以设有环形的旋转架,将所述光源和探测器安装在旋转架上,与旋转架一同转动,由此形成扫描运动中的自转运动。[0017] 旋转中心相对于床的移动可以通过光源和探测器组件的整体移动实现,例如,旋转架的安装基础(例如,可移动机架)在扫描过程中的平移运动,也可以由床的移动(例如上升)实现。现有技术背景下,采用床平移的方式更为便利。[0018] 优选的,旋转中心相对于床的移动为直线移动。[0019] 进一步地,旋转中心相对于床的移动为竖向移动。[0020] 上述情形下,光源在xy平面上的运动轨迹由下式确定:[0021][0022] 其中,λ为光源(或者说,光源和探测器组件)的转角(或称旋转角)或角位置,在实际运算中,采用转角或角位置是等效的; 为xy平面上光源相对于旋转中心的位置向量(或称位置矢量,为由旋转中心至光源位置的向量),由光源和探测器组件绕旋转中心的转动决定; 为xy平面上旋转中心相对于床的位移向量(或称位移矢量),由旋转中心相对于床的移动决定。[0023] 旋转中心相对于床的位移方向可以为xy平面上的任意方向,优选为直线等速移动,以方便运动控制和数据处理。移动方向通常可以为竖向,以方便控制和机械设备上的构造简化,依据实际需要,也可以为横向或其他方向。上式中,设定了旋转中心相对于床的位移方向为y轴方向,当旋转中心相对于床的位移方向为竖向时,该y轴方向为竖向向上,与该领域常用坐标系的y轴方向一致。[0024] 在运动分析中,可以依据实际需要设置多个坐标系。例如,以旋转中心为原点的惯性坐标系,例如图3所示的坐标系O′‑x′y′z′,各坐标轴可标记为x′轴、y′轴和z′轴(纵轴,未绘出),分别与床坐标系中的x轴、y轴和z轴平行;以床(或者说被扫描客体,例如病人的待检测部位)作为参照物的坐标系,可称为床坐标系,例如图3所示的坐标系O‑xyz,各坐标轴可标记为x轴、y轴和z轴(纵轴,未绘出),为数据处理上的便利,可以定义扫描起点(或其他基准时刻)的O′点为O点。[0025] 所称惯性坐标系随旋转中心(或者说光源和探测器组件)一同移动,但不旋转,光源在该惯性坐标系下的运动轨迹为圆,一次扫描过程的轨迹为一个整圆(在旋转中心相对于床不动的情形下,参见图1)或接近于一个整圆(参见图4)。[0026] 在设定扫描起点光源位于x′轴上的情形下,可以将任意时刻光源在该惯性坐标系下的位置向量与x′轴的夹角(角位置)视为光源的转角。[0027] 由于惯性坐标系(以旋转中心为原点,与旋转中心一同平动但不转动的坐标系)与床坐标系之间不相对转动,故,惯性坐标系下的转角与床坐标系下的转角相同。[0028] 可以定义在初始状态或扫描起点所述床坐标系的原点与所述惯性坐标系的原点重合,两坐标系中各对应坐标轴也相互重合。[0029] 在上述情形下,惯性坐标系或者说惯性坐标系的原点在床坐标系下的平移运动与所称旋转中心相对于床的移动一致,由此,可将旋转中心相对于床的移动视为或理解为惯性坐标系或惯性坐标系的原点在床坐标系下的平移运动,基于坐标系间的这种平移运动进行两坐标系之间的坐标映射或转换。[0030] 优选的,旋转中心相对于床的移动方向为y轴方向(数值可正可负)、光源和探测器组件绕旋转中心转动的角速度方向为z轴方向(数值可正可负),可以依据下列方式计算光源的运动轨迹:[0031][0032] 其中,R为光源至旋转中心的距离;为横向(x轴方向)上的单位向量;为y轴方向上的单位向量(通常情形下为竖向向上);vy为旋转中心相对于床的移动距离与光源的转角之比(亦可称为“速度”)。[0033] 为便于运动控制和数据处理,可以设定光源和探测器组件绕旋转中心的转动为匀速转动(角速度不变)、旋转中心相对于床的移动为匀速移动(速度不变),在此情形下,vy等于旋转中心相对于床的移动速率(速度的数值)与光源的转动角速率(角速度的数值)之比。[0034] 优选的,基于下式进行图像重建:[0035][0036] 其中,[0037] 是重建的图像函数;[0038] 是图像坐标;[0039] γ为光源至探测器上投影点之间连线的扇角(与光源至旋转中心之间连线的夹角);[0040] γm是最大扇角(光源扇角的一半);[0041] g(λ,γ)是探测器上的投影数据;[0042] λ1是光源在扫描起点的角位置(由旋转中心至光源的位置向量与角位置基准线之间的夹角,通常以x′轴为角位置基准线);[0043] λ2是光源在扫描终点的角位置;[0044] 其中[0045][0046][0047][0048][0049] 本发明的有益效果是:通过扫描运动的改进,在图像重建中引入了转角λ方向的贡献(使其贡献不为零),从而提高了CT图像在xy平面内的分辨率,进而使得放射科医生能够依据CT图像发现更小的病灶,更早地发现病人病症,同时这种扫描运动的改进无需改变CT系统的基本构造,无需改变光源和探测器组件及其绕旋转中心旋转的驱动机构和控制方式,明显地减小了为获取高分辨率而增加的成本。[0050] 本发明可适应于各种医用或其他类似工作方式的CT机/CT系统,特别是宽体CT(wide‑volumeCT)机。附图说明[0051] 图1是现有技术下宽体CT圆周扫描协议的原理图;[0052] 图2是图1中的X射线光源在中心平面内的扫描协议示意图;[0053] 图3是本发明的X射线光源在中心平面内的升降床扫描协议示意图;[0054] 图4是图3中的X射线光源的运动轨迹示意图;[0055] 图5是使用Shepp‑Logan数字模体演示的圆周扫描协议通道方向的图像分量图;[0056] 图6是使用Shepp‑Logan数字模体演示的圆周扫描协议转角方向的图像分量图;[0057] 图7是使用Shepp‑Logan数字模体演示的升降床扫描协议通道方向的图像分量图;[0058] 图8是使用Shepp‑Logan数字模体演示的升降床扫描协议转角方向的图像分量图;[0059] 图9是图6的中间一行图像分量的数值图;[0060] 图10是图8的中间一行图像分量的数值图;[0061] 图11是测试CT图像的轴向空间分辨率的线对数字模体图像;[0062] 图12是使用圆周扫描协议重建的图11中的部分线对(第11组到第15组)模体图像;[0063] 图13是使用升降床扫描协议重建的图11中的部分线对(第11组到第15组)模体图像;[0064] 图14是使用圆周扫描协议对图11中的第14组线对重建图像的数值图;[0065] 图15是使用升降床扫描协议对图11中的第14组线对重建图像的数值图。具体实施方式[0066] 本发明公开了CT扫描及图像重建方法,在圆周扫描协议中增加X射线光源在y方向上的线性移动变量,形成升降床扫描协议,X射线光源依据所述升降床扫描协议中的运动轨迹进行扫描,重建CT图像。[0067] 参见图3,在所述升降床扫描协议中,X射线光源(以下简称光源)的运动轨迹采用以下公式中的 表示:[0068][0069] 公式(2)中的 采用公式(1), 采用以下公式计算:[0070][0071] 结合公式(1‑3),以下列公式为用于计算所述升降床扫描协议中X射线光源的运动轨迹的公式,计算获得X射线光源的运动轨迹:[0072][0073] 其中,R为X射线光源到其旋转中心的距离;λ为X射线光源绕旋转轴旋转的转角;为X射线光源在其圆周运动轨迹所处平面(可称为xy平面)中x轴方向上的单位向量;为X射线光源在其圆周运动轨迹所处平面中y轴方向上的单位向量;vy为X射线光源在 方向上的速度,单位是mm/rad,可正可负,vy与CT机的机架旋转一周光源所运动的距离相联系的,可以理解为旋转中心相对于床的移动速度与自转角速度的比值,可以为恒定值,以便于数据处理和运动控制,例如设定vy=10mm/rad,当机架旋转一周(自转一周)时,光源在y方向上运动了vy×2π=10×2π=62.8mm,如果机架旋转一周的时间为1s,则光源在y方向上的运动速度为2π×10mm/1s=62.8mm/s。[0074] 比较公式(1)和(4),可以看出所述升降床扫描协议与普通的圆周扫描协议的差别在于(4)中多了一个光源在 方向(y轴)上的运动,即光源不仅绕旋转中心旋转,同时还在y轴方向上有一个线性运动。光源的这种运动轨迹在宽体CT机中可以通过CT机中床的简单运动来实现,具体实现方式如图3所示,宽体CT机中的光源S和探测器同时绕旋转中心O’旋转,同时机器中的床沿着y轴进行匀速运动,其运动速度为vymm/rad。当光源S到达转角λ=0时,床到达旋转中心O’处,即床所在中心O与O’重合,此时光源S放线采样,床所在中心O继续沿着y轴直线运动,直到光源S到达转角λ=2π时关闭射线源结束采样,这样由床的运动和光源的圆周运动相配合就得出了公式(4)所表达的光源的运动轨迹。[0075] 参见图4,通过公式(4)计算获得的光源的运动轨迹有一个交点位置A,这个交点位置A可以采用以下公式求解:[0076][0077] 公式(5)中的λ1是交点A的起始转角位置,终止转角位置λ2可以采用以下公式计算:[0078] λ2=2π‑λ1(6)[0079] 公式(5)的解可以使用简单的迭代算法来计算,例如二分法等。使用所述升降床扫描协议时,光源可以在交点A附近开始和结束放线,而图像重建算法只需要使用[λ1,λ2]之间的采样数据即可。[0080] 对应于所述升降床扫描协议中的光源扫描轨迹,可以使用多种重建算法来重建图[1] [2] [3]像(FDK算法 ,或者基于Hilbert变换的FBP算法 ,或者基于混合卷积的FBP算法 等等)。[2]例如,可以基于Hilbert变换的FBP算法 ,采用以下公式进行CT图像重建(以下公式是在二[4]维情况下的重建公式,三维重建算法公式可以依据现有技术采用FDK算法处理,如文献 中的方案):[0081][0082] 其中,为要重建的图像点坐标, 是重建得到的图像函数,g(λ,γ)为二维的投影数据,|·|为向量的长度,γm为最大扇角(光源扇角的一半)。[0083] 其计算方法如下:[0084][0085] 公式(8)中:[0086][0087][0088][0089] 可以将公式(7)拆分成:[0090][0091] 其中,[0092][0093][0094] 公式(12)中的 和 分别称为通道方向(γ方向)和转角方向(λ方向)对图像 的贡献或 在这两个方向上的图像分量。在圆周扫描协议中,[0095][0096] 而在所述升降床扫描协议中,[0097][0098] 正是由于有公式(16)所表现出来的性质,所述升降床协议可以使用转角方向的的贡献来帮助改善CT图像的轴向空间分辨率(在xy平面内的分辨率)。[0099] 实验例:[0100] 首先,使用Shepp‑Logan数字模体演示圆周扫描协议和所述升降床扫描协议在通道方向和转角方向的图像贡献,如图5‑10所示。[0101] 图5和图6分别为使用圆周扫描协议时通道方向和转角方向的图像分量,图7和图8分别为使用所述升降床扫描协议时通道方向和转角方向的图像分量。图5和图7的窗宽/窗位=[0.8,0.6],图6和图8的窗宽/窗位=[0.04,0]。从图6中可以看到使用圆周扫描协议时,转角方向的图像分量为零(一些非零值是插值时的数值误差造成的),而使用所述升降床扫描协议时,转角方向的图像分量(图8)不为零。[0102] 图9和图10显示了图6和图8两者之间的数值比较。图9为图6中间一行图像的数值,图10为图8中间一行图像的数值。从图9和图10中可以明显看到使用所述升降床扫描扫描协议,图像在转角方向的分量不为零。图9的数值表示在圆周扫描过程中转角方向的贡献为零(其非零值为插值方法中的噪声带来),而图10的数值表示所述升降床扫描协议中转角方向的贡献明显非零,在该示例中转角方向的贡献和通道方向的贡献相比较大约占2%左右,这一点从图8中也可以看到转角方向的图像包括(扫描物体)图像所有的结构。[0103] 其次,通过线对数字模体演示圆周扫描协议和所述升降床扫描协议下的图像对比,使用的线对数字模体共包含21组不同分辨率的线对,如图11‑15所示。[0104] 图11中共有21组不同分辨率的线对,从左中偏上第1组较低分辨率到左中顺时针排列第21组高分辨率的模体。采用局部放大重建来比较圆周扫描协议和所述升降床扫描协议下的分辨率情况(局部放大重建过程中只重建了第11组到第15组共计5组线对)。[0105] 图12和图13分别显示的是使用圆周扫描协议和所述升降床扫描协议重建的线对模体图像(从图中的右上到左下分别为图11中的第11组到第15组线对)。从图12和图13中可以看到使用圆周扫描协议只能清楚地显示第13组线对,而使用所述升降床协议重建的图像可以清楚地看到第15组线对。图14和图15显示了图12和图13中第14组线对的数值比较。[0106] 图14是使用圆周扫描协议对第14组线对重建后的数值结果,该曲线表示的是在第14组线对中间画上一条直线,显示这条直线上的图像灰度值,由于该组线对有五条线,因此如果能够分辨的话应该显示五个峰值,从图14中可以看到五个峰值非常不明显。图15是使用所述升降床协议对第14组线对重建后的数值结果,从图15中可以看到重建得到的图像中五个峰值非常明显。[0107] 结论:[0108] 宽体CT机在扫描时使用所述升降床扫描协议相比于使用传统的圆周扫描协议,可以明显地提高CT图像的轴向空间分辨率(在xy平面内的分辨率)。从图12和图13中肉眼也可以看到,图13的图像分辨率明显比图12的图像分辨率要改善了很多。[0109] 本发明的所述升降床扫描协议可以在CT机或其它类型的影像设备中与其它的扫描协议相结合形成新的扫描协议,例如,与直线扫描协议相结合,即在采集升降床投影数据前,使床进行直线运动,这样就可以采集直线扫描协议上的投影数据,该数据可以和使用所述升降床扫描协议得到的投影数据相结合以开发新的三维精确重建算法来重建三维图像,另外可能的方式是在进行升降扫描的同时使得床沿z轴方向运动一个距离,形成一个类似于螺旋的复杂运动形式来采集数据,又如,与单周微小螺距扫描协议相结合或与连续螺旋扫描协议相结合;也可以在设备机架倾斜的情况下,单独使用所述升降床扫描协议,或者将所述升降床扫描协议与直线扫描协议相结合、与单周微小螺距扫描协议相结合或与连续螺旋扫描协议相结合使用。[0110] 参考文献:[0111] 1.L.A.Feldkemp,L.C.Davis,andJ.W.Kress,“Practicalcone‑beamalgorithm”,JOSA(A),vol.1,pp.612‑619,1984.[0112] 2.F.Noo,M.Defrise,R.ClackdoyleandH.Kudo,“Imagereconstructionfromfan‑beamprojectionsonlessthanashortscan,”Phys.Med.Biol.,vol.47,pp.2525‑2546,2002.[0113] 3.A.Zamyatin,K.TaguchiandM.D.Silver,“PracticalhybridconvolutionalgorithmforhelicalCTreconstruction,”IEEETrans.NuclearSci.,vol.53,pp.167‑174,2006.[0114] 4.A.C.KakandMalcolmSlaney,PrinciplesofComputerizedTomographicImaging,IEEEPress,1988.
专利地区:辽宁
专利申请日期:2022-06-22
专利公开日期:2024-10-29
专利公告号:CN115105113B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




