产学研创新服务平台(全国)


一种两栖仿生海龟机器人实用新型专利
更新时间:2026-11-01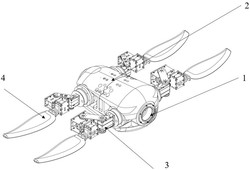 专利申请类型:实用新型专利;
地区:广东-深圳;
源自:深圳高价值专利检索信息库;
专利名称:一种两栖仿生海龟机器人
专利类型:实用新型专利
专利申请号:CN202411124083.5
专利申请(专利权)人:清华大学深圳国际研究生院
权利人地址:广东省深圳市南山区桃源街道丽水路2279号
专利发明(设计)人:曲钧天,张先睿,刘昂,黄浩智
专利摘要:一种两栖仿生海龟机器人,包括:核心舱,其具有相连的前部十字管和后部十字管,前部十字管和后部十字管的足端分别连接四肢驱动结构;壳体,包括相连的上壳和下壳,用于形成机器人的外形并保护核心舱;四肢驱动结构,每一肢体的驱动结构包括第一至第三舵机,第一舵机用于驱动龟鳍前后摆动,第二舵机用于驱动龟鳍上下摆动,第三舵机用于驱动龟鳍旋转,以改变攻角;四个龟鳍,分别连接四肢驱动结构,每一龟鳍包括骨架和包覆在骨架上的柔性材料。该两栖仿生海龟机器可实现龟鳍上下摆动、前后摆动以及旋转三自由度的运动,既可以在水中完全模拟海龟步态利用前肢游动,后肢变向,也可以前后肢协同运动模拟海龟登陆时的爬行步态完成运动介质转换。
主权利要求:
1.一种两栖仿生海龟机器人,其特征在于,包括:
核心舱,用于容纳控制电气元件;具有相连的前部十字管和后部十字管,前部十字管和后部十字管的两个足端分别连接四肢驱动结构;
壳体,包括相连的上壳和下壳,用于形成机器人的外形并保护核心舱;
四肢驱动结构,每一肢体的驱动结构包括第一至第三舵机,第一舵机用于驱动龟鳍前后摆动,第二舵机用于驱动龟鳍上下摆动,第三舵机用于驱动龟鳍旋转,以改变攻角;
四个龟鳍,分别连接四肢驱动结构,每一龟鳍包括骨架和包覆在骨架上的柔性材料。
2.如权利要求1所述的两栖仿生海龟机器人,其特征在于,
所述第一舵机经配置以驱动连接于其上的龟鳍绕y轴方向转动,实现前后划动动作,该动作用于模拟海龟在水中的游泳步态,或在陆地上实现四肢的前伸和后伸,以完成爬行动作;
所述第二舵机经配置以驱动龟鳍绕x轴方向转动,实现上下划动动作,该动作在陆地上用于抬起和落下机器人机体,以辅助完成爬行动作,在水中则通过上下摆动的“8”字形步态辅助机器人前进;
所述第三舵机经配置以驱动龟鳍绕z轴方向转动,实现龟鳍自身的旋转动作,该动作用于改变龟鳍与地面或水流的接触角度,调整摩擦力和接触力的大小,以适应不同地形或水下环境,在水中能够调整水流攻角,为机器人提供前进驱动力或实现上浮和下潜。
3.如权利要求2所述的两栖仿生海龟机器人,其特征在于,
所述第一舵机作为基础运动组件,通过支架安装在前部十字管或后部十字管的足端上,负责控制龟鳍沿y轴方向的前后摆动,实现机器人的前进和后退运动;
所述第二舵机安装在由第一舵机控制的框架上,作为中间运动组件,负责控制龟鳍沿x轴方向的上下摆动,实现龟鳍的上升和下降运动,且其运动是基于第一舵机的前后摆动状态基础上进行的;
所述第三舵机,安装在由第二舵机控制的框架上,作为末端运动组件,负责控制龟鳍绕z轴的旋转,实现攻角的调整或转向、上浮和下潜的能力,其运动是在第二舵机上下摆动状态的基础上进行的,与所述第一舵机和所述第二舵机的运动相互耦合。
4.如权利要求1至3任一项所述的两栖仿生海龟机器人,其特征在于,所述核心舱的前端装有透明球罩,所述透明球罩内设置有摄像头;所述核心舱的后端设有密封舱盖,具有与外部连接的接口。
5.如权利要求1至3任一项所述的两栖仿生海龟机器人,其特征在于,所述上壳设置为模拟真实海龟的流线型外壳;所述下壳设置为模拟真实海龟的腹部结构,提供底部支撑;所述上壳和所述下壳通过工字支架连接。
6.如权利要求1至3任一项所述的两栖仿生海龟机器人,其特征在于,所述驱动结构包括碳纤维插板和U形支架,所述碳纤维插板形成每一肢体的基本框架并提供驱动结构的支撑,所述U形支架夹持并固定舵机。
7.如权利要求1至3任一项所述的两栖仿生海龟机器人,其特征在于,所述核心舱的舱体密封采用法兰防水连接方式与O型圈过盈配合方式;所述四肢驱动结构中的舵机被设计为防水型,并为舵机配置水密接口走线;所述壳体的上壳和下壳模拟真实海龟的骨架结构,夹持在密封的所述核心舱外侧,提供额外的保护并维持机器人的外形。
8.如权利要求1至3任一项所述的两栖仿生海龟机器人,其特征在于,所述骨架包括碳纤维板与双金属柱交替连接布置的串联结构,双金属柱分别以螺纹形式连接在其两端的碳纤维板的安装孔中。
9.如权利要求1至3任一项所述的两栖仿生海龟机器人,其特征在于,所述上壳和所述下壳均设置有呈规整几何形态设计的镂空结构。
10.如权利要求1至3任一项所述的两栖仿生海龟机器人,其特征在于,还包括安置在所述核心舱中心的电气硬件支架,所述电气硬件支架包括插接连接后螺栓固定的纵向板组与横向板组,所述横向板组中的一板上结构嵌入所述纵向板组中一板上方孔内,并形成T形槽,一螺母平行方孔板面放入T形槽,从另一端旋入螺栓垫上自锁垫片并预紧连接,电路板用螺栓连接固定在所述横向板组的上端,电池连接的电池座采用螺栓连接固定在所述横向板组的下端,所述电气硬件支架安置好时所有电子元件均不与所述核心舱的舱体的下壁面接触。 说明书 : 一种两栖仿生海龟机器人技术领域[0001] 本发明涉及机器人,特别是涉及一种两栖仿生海龟机器人。背景技术[0002] 两栖机器人是一种能够在水中和陆地上都能有效操作的机器人。这类机器人可以在水中,水面运动,也能在固体地面上移动,具备多样的环境适应能力。这种类型的机器人通常应用于搜索与救援任务、环境监测、水下考古和海洋生物研究等领域。[0003] 与传统的螺旋桨履带式两栖机器人相比,仿生两栖机器人具有自然生物的高运动效率,仿生的结构可以更好的适配海洋与滨海的自然环境,并且运动时产生的扰动小,不会对环境产生破坏,并且对海洋生物的生存造成的惊扰较小,这可以使得仿生两栖机器人可以执行隐蔽的侦察采样工作,并且在不破坏海洋生物及栖息环境的情况下对海洋生物进行信息采集。[0004] 现有的仿龟机器人存在以下不足:[0005] 1.现有仿龟机器人只能模仿陆龟或者海龟在一种介质中运动,无法实现两栖运动,也无法在实现登陆,下水等运动介质转换操作。[0006] 2.现有的仿龟机器人无法实现四肢的协调三自由度运动,导致龟鳍无法模拟真实海龟的步态,使得其运动能力低,环境适应性差。[0007] 3.现有的仿龟机器人缺乏高效低体积的防水方案,导致其只能在水体表面运动,或者采用复杂防水结构导致机体体积过于巨大笨重。[0008] 4.现有仿龟机器人采用龟壳整体式防水,一旦外壳受到撞击产生破损会导致机器人进水损坏。[0009] 需要说明的是,在上述背景技术部分公开的信息仅用于对本申请的背景的理解,因此可以包括不构成对本领域普通技术人员已知的现有技术的信息。发明内容[0010] 本发明的主要目的在于解决上述背景技术中存在的问题,提供一种两栖仿生海龟机器人。[0011] 为实现上述目的,本发明采用以下技术方案:[0012] 一种两栖仿生海龟机器人,包括:[0013] 核心舱,用于容纳控制电气元件;具有相连的前部十字管和后部十字管,前部十字管和后部十字管的两个足端分别连接四肢驱动结构;[0014] 壳体,包括相连的上壳和下壳,用于形成机器人的外形并保护核心舱;[0015] 四肢驱动结构,每一肢体的驱动结构包括第一至第三舵机,第一舵机用于驱动龟鳍前后摆动,第二舵机用于驱动龟鳍上下摆动,第三舵机用于驱动龟鳍旋转,以改变攻角;[0016] 四个龟鳍,分别连接四肢驱动结构,每一龟鳍包括骨架和包覆在骨架上的柔性材料。[0017] 在一些实施例中,为解决当前仿龟机器人无法实现两栖运动,防水可靠性差,四肢运动不灵活,运动能力低下的问题,一种用于海洋生物图像信息采集与海洋环境地形勘探的两栖仿生海龟机器人,包括安放控制电气元件的核心舱,上下外壳,四肢驱动结构,硅胶铸造柔性龟鳍。核心部分采用耐高压防水结构,四肢采用防水舵机驱动,防水接口走线,使得机器人四肢与核心部分隔离,保证核心部分防水的安全性。采用三自由度龟鳍设计,使得机器人可以尽可能完整地模拟海龟步态,碳纤维插板式的四肢结构,保证机器人具有高强度并且体积小巧。独特的硅胶铸造式的龟鳍结构配合碳纤维骨架,保证仿海龟机器人运动结构仿生的同时给予机器人陆地运动时足够的摩擦力使得机器人可以独立完成登陆操作实现运动介质转换。仿海龟机器人外壳进行了内部镂空设计使得机器人结构轻巧并且便于安放配重。同时仿海龟机器人外壳与主体防水分离,完全起保护作用并且维持乌龟流线型外形。仿海龟机器人通过舵机驱动的四肢进行运动,可以模拟海龟的爬行,划动,拍动等动作,实现机器人在水中,陆地的运动并可以进行运动介质转换。[0018] 本发明实施例具有如下有益效果:[0019] 现有技术仅实现仿龟机器人前后肢体多至两个自由度的运动,这使得现有仿龟机器人无法完全模拟海龟滑动,拍动步态,只能在水中工作,无法在陆地上爬行的同时更无法进行工作介质转换。本发明仿龟机器人四肢每一肢体的驱动结构均包含三台舵机,可以实现龟鳍上下摆动,前后摆动,旋转三自由度的运动,使得本发明中仿海龟机器人既可以在水中完全模拟海龟步态利用前肢游动,后肢变向,也可以前后肢协同运动模拟海龟登陆时的爬行步态完成运动介质转换。在陆地运行时本发明可以模拟海龟在陆地的爬行步态,配合如碳纤维构成的高强度的驱动结构以及高接触摩擦柔性龟鳍可以适应沙滩,路面,石砾等复杂表面情况的爬行。[0020] 现有技术龟鳍为刚性,在海洋环境下工作容易与环境中存在的珊瑚,礁石,底栖生物等发生碰撞,破坏环境的同时刚性碰撞也会导致机器人发生损坏,刚性结构工作时产生的扰动也会惊扰海洋生物或者被探测器发现,不利于仿生机器人执行环境侦察采样活动。本发明设计有仿生柔性龟鳍,优选以碳纤维和金属柱作为龟鳍骨架,置于模具中浇筑硅胶形成柔性结构,在海洋环境下工作时柔性结构可以减小对工作环境的破坏,并产生类似于真实海洋生物的工作信号,减小对海洋生物的惊扰并且提升机器人进行环境侦察信息采集工作时的隐蔽性。在陆地环境下工作时柔性鳍结构可以提供较大的工作摩擦力,同时避免机器人运动时驱动端与环境中刚性结构接触碰撞造成机器人损坏,使得机器人可以在更崎岖复杂的环境下执行爬行运动,并降低机器人损坏的可能。[0021] 本发明机体采用仿生设计,模仿真实海龟身体结构设计有密闭核心舱,优选采用较为可靠的法兰防水连接方式与o型圈过盈配合方式作为舱体密封,驱动部分采用防水舵机,水密接口走线,外壳模拟真实海龟骨架结构夹持在密封核心舱外侧。这一设计避免驱动结构采用防水转轴时导致运动受限,防水不可靠,也避免整体防水设计导致龟壳受到冲击破裂时会导致机器人损坏。这使得本发明实施例相对现有技术可以实现更加灵活的运动,具备更可靠的防水性,和更大的工作深度。[0022] 本发明实施例中的其他有益效果将在下文中进一步述及。附图说明[0023] 图1为本发明实施例的机器人整体轴测图。[0024] 图2为本发明实施例的核心舱轴测图。[0025] 图3为本发明实施例的金属法兰轴测图。[0026] 图4为本发明实施例的足端圆筒轴测图。[0027] 图5为本发明实施例的核心舱轴测图。[0028] 图6为本发明实施例的电气硬件支架图。[0029] 图7为本发明实施例的碳纤维板插接原理图。[0030] 图8为本发明实施例的外壳装配轴测图。[0031] 图9为本发明实施例的上外壳轴测图。[0032] 图10为本发明实施例的下外壳轴测图。[0033] 图11为本发明实施例的四肢驱动结构轴测图。[0034] 图12为本发明实施例的四肢驱动结构侧视图。[0035] 图13为本发明实施例的龟鳍运动轨迹示意图。[0036] 图14为本发明实施例的柔性龟鳍轴测图。[0037] 图15为本发明实施例的柔性龟鳍骨架轴测图。具体实施方式[0038] 以下对本发明的实施方式做详细说明。应该强调的是,下述说明仅仅是示例性的,而不是为了限制本发明的范围及其应用。[0039] 需要说明的是,当元件被称为“固定于”或“设置于”另一个元件,它可以直接在另一个元件上或者间接在该另一个元件上。当一个元件被称为是“连接于”另一个元件,它可以是直接连接到另一个元件或间接连接至该另一个元件上。另外,连接既可以是用于固定作用也可以是用于耦合或连通作用。[0040] 需要理解的是,术语“长度”、“宽度”、“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”、“内”、“外”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本发明实施例和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本发明的限制。[0041] 此外,术语“第一”、“第二”仅用于描述目的,而不能理解为指示或暗示相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“第一”、“第二”的特征可以明示或者隐含地包括一个或者更多该特征。在本发明实施例的描述中,“多个”的含义是两个或两个以上,除非另有明确具体的限定。[0042] 参阅图1至图15,本发明实施例提供一种两栖仿生海龟机器人,包括:核心舱1,用于容纳控制电气元件,具有相连的前部十字管和后部十字管,前部十字管和后部十字管的两个足端分别连接四肢驱动结构;壳体2,包括相连的上壳20和下壳22,用于形成机器人的外形并保护核心舱1;四肢驱动结构3,每一肢体的驱动结构包括第一至第三舵机24、31、33,第一舵机24用于驱动龟鳍前后摆动,第二舵机31用于驱动龟鳍上下摆动,第三舵机33用于驱动龟鳍旋转,以改变攻角;四个龟鳍4,分别连接四肢驱动结构,每一龟鳍4包括骨架37和包覆在骨架37上的柔性材料如硅胶体38,硅胶体38提供柔性以适应不同环境,骨架37保证刚度和强度,以实现仿生运动。该两栖仿生海龟机器人四肢每一肢体的驱动结构均包含三台舵机,可以实现龟鳍上下摆动,前后摆动,旋转三自由度的运动,使得本发明中仿海龟机器人既可以在水中完全模拟海龟步态利用前肢游动,后肢变向,也可以前后肢协同运动模拟海龟登陆时的爬行步态完成运动介质转换。在陆地运行时本发明可以模拟海龟在陆地的爬行步态,进一步配合如碳纤维构成的高强度的驱动结构以及高接触摩擦柔性龟鳍可以适应沙滩,路面,石砾等复杂表面情况的爬行。[0043] 参阅图13,具体而言,所述第一舵机24经配置以驱动连接于其上的龟鳍4绕y轴方向转动,实现前后划动动作,该动作用于模拟海龟在水中的游泳步态,或在陆地上实现四肢的前伸和后伸,以完成爬行动作;所述第二舵机31经配置以驱动龟鳍4绕x轴方向转动,实现上下划动动作,该动作在陆地上用于抬起和落下机器人机体,以辅助完成爬行动作,在水中则通过上下摆动的“8”字形步态辅助机器人前进;所述第三舵机33经配置以驱动龟鳍4绕z轴方向转动,实现龟鳍4自身的旋转动作,该动作用于改变龟鳍与地面或水流的接触角度,调整摩擦力和接触力的大小,以适应不同地形或水下环境,在水中能够调整水流攻角,为机器人提供前进驱动力或实现上浮和下潜。[0044] 参阅图1、图11‑图13,在优选的实施例中,所述第一舵机24作为基础运动组件,通过支架23安装在前部十字管8或后部十字管12的足端上,负责控制龟鳍4沿y轴方向的前后摆动,实现机器人的前进和后退运动;所述第二舵机31安装在由第一舵机24控制的碳纤维板框架上,作为中间运动组件,负责控制龟鳍沿x轴方向的上下摆动,实现龟鳍的上升和下降运动,且其运动是基于第一舵机24的前后摆动状态基础上进行的;所述第三舵机33安装在由第二舵机31控制的碳纤维板框架上,作为末端运动组件,负责控制龟鳍绕z轴的旋转,实现水流攻角的调整或转向、上浮和下潜的能力,其运动是在第二舵机31上下摆动状态的基础上进行的,与第一舵机24、第二舵机31的运动相互耦合。[0045] 参阅图2,在优选的实施例中,所述核心舱1的前端装有透明球罩5,所述透明球罩5内设置有摄像头;所述核心舱1的后端设有密封舱盖14,具有与外部连接的接口。[0046] 参阅图1和图8,在优选的实施例中,所述上壳20设置为模拟真实海龟的流线型外壳;所述下壳22设置为模拟真实海龟的腹部结构,提供底部支撑;所述上壳20和所述下壳22通过工字支架21连接。[0047] 参阅图1、图11和图13,在优选的实施例中,所述驱动结构包括碳纤维插板(如第一至第八碳纤维板25、27、28、29、30、34、35、36)和支架23,所述碳纤维插板形成每一肢体的基本框架并提供驱动结构的支撑,支架23为U形,夹持并固定舵机。[0048] 参阅图1、图2和图8,在优选的实施例中,所述核心舱1的舱体密封采用法兰防水连接方式与O型圈过盈配合方式;所述四肢驱动结构3中的舵机被设计为防水型,并为舵机配置水密接口走线;所述壳体2的上壳20和下壳22模拟真实海龟的骨架结构,夹持在密封的所述核心舱1外侧,提供额外的保护并维持机器人的外形。[0049] 参阅图15,在优选的实施例中,龟鳍4的骨架包括碳纤维板(如第九至第十二碳纤维板41、43、45、47)与双金属柱(如第一至第三铝柱42、44、46)交替连接布置的串联结构,这些双金属柱分别以螺纹形式连接在其两端的碳纤维板的安装孔中。[0050] 参阅图9和图10,在优选的实施例中,所述上壳20和所述下壳22均设置有呈规整几何形态设计的镂空结构。[0051] 再参考图2、图6至图7,在优选的实施例中,机器人还包括安置在所述核心舱1中心的电气硬件支架10,所述电气硬件支架10包括插接连接后螺栓固定的纵向板组15与横向板组17,所述横向板组17中的一板上结构嵌入所述纵向板组15中一板上方孔内,并形成T形槽,一螺母平行方孔板面放入T形槽,从另一端旋入螺栓垫上自锁垫片并预紧连接,电路板用螺栓连接固定在所述横向板组17的上端,电池连接的电池座采用螺栓连接固定在所述横向板组17的下端,所述电气硬件支架10安置好时所有电子元件均不与所述核心舱1的舱体的下壁面接触。[0052] 在一些具体实施例中,用于安放控制电器元件的核心舱包括前后十字管,其各一段端通过双层O形圈与中心透明管实现过盈配合防水连接,上述各端相对侧安装有双层O形圈过盈配合固定的金属法兰,机器人头部金属法兰利用螺钉固定透明玻璃球罩,机器人尾部金属法兰利用螺钉固定密封仓盖,密封舱盖上留有三螺纹孔,固定有水下接口,防水开关,防水调速旋钮,十字管其它端部为法兰端,通过法兰密封圈结构固定四个足端圆筒,足端圆筒上有螺纹防水接口,用于防水舵机走线,同时圆筒上有通孔用于舵机U形支架固定。上下外壳为镂空结构,上壳被设计为真实海龟外壳的流线型,下壳参考真实海龟设计为中间平,两侧弧形过度,壳内留有的镂空结构可以被用来固定配重,上下壳通过两侧工字支架以螺栓连接方式固定,夹持在核心舱上,与核心舱内部不相联通,使得核心舱防水装置仅有防水法兰与防水螺栓接口,提升机器人防水可靠性。机器人的四肢由碳纤维插板结构组成,双轴舵机驱动龟鳍进行前后摆动,被金属制U形支架固定在足端圆筒上,其双轴舵盘通过碳纤维板与另一碳纤维插板框架连接,碳纤维插板框架固定有另一舵机驱动龟鳍上下摆动,该舵机舵盘与驱动结构末端另一碳纤维板框架连接有一舵机驱动龟鳍旋转改变水流攻角。同样,在陆地爬行时,上述三台舵机也可以驱动乌龟执行仿海龟步态的爬行动作。驱动结构最外侧舵机的舵盘与乌龟鳍骨架相连接,骨架由铝柱与碳纤维板的框架结构组成,骨架预先在模具中与硅胶浇筑成型为柔性结构,使得龟鳍具有仿生的机械特性与物理特性,不仅可以适应多种粗糙度,以及斜坡地面的爬行,在水中运动时也可以尽可能小地产生扰动,避免惊扰海洋生物,保证信息采集效率,也可以达到信号隐蔽地效果,避免在海洋环境地形勘探工作过程中被敌方设备通过运动信号检测。[0053] 以下进一步描述具体实施例。[0054] 如图1和图11所示,机器人包括安放控制电气元件的核心舱1、壳体2、碳纤维插板(如第一至第八碳纤维板25、27、28、29、30、34、35、36)组成的四肢驱动结构3以及硅胶铸造柔性龟鳍4。[0055] 如图2‑7所示,机器人核心舱头部包括玻璃球罩5通过自身外圈法兰结构压住橡胶密封环防水密闭连接于金属法兰6上,金属法兰6后端颈部过盈配合于前部十字管8上,摄像头安装在玻璃头罩后方。前部十字管内部配合部位镶嵌有o形圈,形成有效密封防水。前部十字管侧面对称法兰部分通过螺栓连接与前部足端圆筒7相连接,如图4前部足端圆筒7配合面设计有环形圆槽,可以在配合时压住密封圈并对其进行限位,保证水密性,前部足端圆筒上开有螺纹孔,可以拧入防水接口,对防水舵机进行走线,避免对运动部件采用包裹式防水在运动过程中造成防水件疲劳,破损的情况产生机体漏水风险。前部十字管与后部十字管一端设计有双层圆形槽,可以分别固定两个O形密封圈,固定后压入中部透明管形成过盈配合并形成水密。后部十字管12通过法兰连接与后部足端圆筒11配合,压住两个O形圈形成水密性。如图5,密封端盖14通过法兰结构连接在金属法兰13上,金属法兰13通过压入后部十字管12连接形成过盈配合与嵌在后部十字管12内部的O形圈形成水密。密封端盖14上留有三个螺纹孔,通过防水螺纹固定调速开关用于在不破坏结构防水的情况下对仿生龟机器人进行手动调速,充电口用于在仿生龟机器人工作后对其进行电量补充,工作时拧紧外盖防水,另一接口作为数据传输端口,用于对仿生龟机器人进行程序烧录。电气硬件支架10被安置在舱体中心,如图6纵向板组与横向板组采用插接连接后螺栓固定,连接方式如图7所示,横向板组中一板上结构可嵌入纵向板组15中一板上方孔内,并形成T形槽,将一螺母平行方孔板面放入T形槽,从另一端旋入螺栓垫上自锁垫片并预紧即可完成连接。单片机16与驱动板18用螺栓连接固定在横向板组17上端,电池19连接的电池座采用螺栓连接固定在横向板组17下端。电气硬件支架10被安置在舱体中心时所有电子元件均不与舱体下壁面接触,即使舱体轻微进水也不会对机器人造成不可逆损坏。[0056] 如图8所示,仿龟机器人壳体2由上壳20通过螺栓连接与工字支架21相连接,再与下壳22通过螺栓连接成整体,上壳模拟真实海龟的流线型外壳,进行外形设计,下壳模拟真实海龟腹部扁平结构,上下外壳螺栓连接处均使用沉头孔防止突起的螺栓头破坏机器人外壳流线型几何形态。外壳工作方式同样仿照真实海龟设计,通过上下壳装配后直接夹持在机器人核心舱,仅对机器人核心舱起保护作用,保护机器人核心控制部分在运动过程中免于因碰撞,剧烈摩擦,冲击,不均匀受载等情况产生损坏。如图9‑10,仿龟机器人上下壳均有镂空结构,通过增材制造方案制造外壳时可以减少材料用量,并且呈规整几何形态设计的镂空结构便于对机器人布置配重,完成浮力调节与浮力调平。[0057] 如图11‑图12所示,为碳纤维板组成的四肢驱动装置,金属的支架23将第一舵机24固定在前部足端圆筒7上,第一碳纤维板25,垫片26将第二碳纤维板27、第三碳纤维板28、第四碳纤维板29、第五碳纤维板30插接螺栓固定构成的框架整体,连同第五碳纤维板30上所螺栓连接固定的第二舵机31一并连接在第一舵机24的主从舵盘两侧。第二舵机31的舵盘与第七碳纤维板35螺栓连接,两块第七碳纤维板35与第六碳纤维板34、第八碳纤维板36插接螺栓固定构成的框架整体,第三舵机33通过螺栓连接固定在整体上。[0058] 如图13所示,硅胶铸造柔性龟鳍4利用螺栓连接于第三舵机33的舵盘32上,在执行相应运动作业时,第一舵机24可以驱动硅胶铸造柔性龟鳍4以图示绕y轴方向转动,执行表现为前后划动动作。第二舵机31可以驱动硅胶铸造柔性龟鳍4以图示绕x轴方向转动执行表现为上下划动动作。第三舵机33可以驱动硅胶铸造柔性龟鳍4以图示绕z轴方向转动表现为龟鳍自身旋转。在陆地上运动时第一舵机24驱动硅胶铸造柔性龟鳍4沿图示y轴方向转动前伸,第二舵机31驱动硅胶铸造柔性龟鳍4以图示x轴方向转动抬起机体,第一舵机24再驱动硅胶铸造柔性龟鳍4沿图示y轴方向转动后伸,第二舵机31驱动硅胶铸造柔性龟鳍4以图示x轴方向转动落下机体即可完成一次爬行动作,四肢协同爬行即可驱动机器人前进,第三舵机33可以驱动硅胶铸造柔性龟鳍4以图示z轴方向转动改变机器人爬行时鳍与地面的接触状态,改变摩擦力和接触力的大小,也可以通过协调其他舵机旋转辅助机器人爬行。在水中运动时第一舵机24、第二舵机31驱动龟鳍按如图13所示轨迹按照真实海龟运动“8”字形步态拍划动海水驱动机器人前进,第三舵机33可以驱动硅胶铸造柔性龟鳍4以图示z轴方向转动,改变龟鳍的实时水流攻角,可以条件前进驱动力,或者给机器人提供上浮升力或下潜推力。可以总结,单肢体三自由度的驱动设计可以使得本发明中仿龟机器人同时在陆地上灵活模拟真实海龟的爬行,游动步态。[0059] 如图14‑图15所示,硅胶铸造柔性龟鳍结构由硅胶体38通过模具铸造在骨架37上构成,第十三碳纤维板39,两块垫片40,第九碳纤维板41螺栓固定后,如图11至图13所示,与第三舵机33的舵盘32连接,双头内螺纹铝柱(第一铝柱42)通过螺栓连接在第九碳纤维板41上,另一端通过螺栓连接固定在四片叠放的第十碳纤维板43上,双头内螺纹铝柱(第二铝柱44)一端螺栓连接固定在四片叠放第十碳纤维板43上,一端螺栓连接固定在四片叠放第十一碳纤维板45上,双头螺纹铝柱(第三铝柱46)一端螺栓连接固定在四片叠放第十一碳纤维板45上,一段螺栓连接固定在三片叠放的第十二碳纤维板47上。碳纤维板与铝柱构成的框架式结构可以有效保证机器人龟鳍骨架部分的刚度,强度,保证机器人运动部分的可靠性,运动的确定性,硅胶铸造的龟鳍可以模拟真实海龟的柔性肢体,在陆地上运动时,可以增加接触摩擦力尤其是机器人在光滑表面运动时,使得机器人具备更好的环境适应性,并且可以在具有一定坡度的表面爬行。在水中运动时,柔性肢体与刚性骨架的肢体结构,并且具有模拟真实海龟鳍的外形,具有类似于生物的高驱动效率的同时也使得在机器人以海龟步态划动时可以产生与真实生物类似的水流信号,使得机器人在利用玻璃球罩内摄像头执行海洋生物信息采集与侦察图像勘探任务时能进行生物伪装,不容易惊扰海洋生物,并且不易被电子侦测系统发现。在执行运动介质切换时,柔性龟鳍可以嵌入水边松软的泥沙中,为机器人的爬行登陆提供更大推力完成从水中到陆地和从陆地下水的运动介质转换运动。[0060] 以上内容是结合具体/优选的实施方式对本发明所作的进一步详细说明,不能认定本发明的具体实施只局限于这些说明。对于本发明所属技术领域的普通技术人员来说,在不脱离本发明构思的前提下,其还可以对这些已描述的实施方式做出若干替代或变型,而这些替代或变型方式都应当视为属于本发明的保护范围。在本说明书的描述中,参考术语“一种实施例”、“一些实施例”、“优选实施例”、“示例”、“具体示例”、或“一些示例”等的描述意指结合该实施例或示例描述的具体特征、结构、材料或者特点包含于本发明的至少一个实施例或示例中。在本说明书中,对上述术语的示意性表述不必须针对的是相同的实施例或示例。而且,描述的具体特征、结构、材料或者特点可以在任一个或多个实施例或示例中以合适的方式结合。在不相互矛盾的情况下,本领域的技术人员可以将本说明书中描述的不同实施例或示例以及不同实施例或示例的特征进行结合和组合。尽管已经详细描述了本发明的实施例及其优点,但应当理解,在不脱离专利申请的保护范围的情况下,可以在本文中进行各种改变、替换和变更。
专利地区:广东
专利申请日期:2024-08-16
专利公开日期:2024-10-29
专利公告号:CN118651014B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477