 产学研创新服务平台(全国)


简化型旋转模块发明专利
更新时间:2026-08-10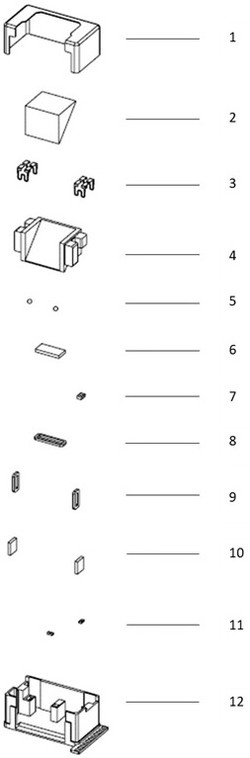 专利申请类型:发明专利;
地区:辽宁-盘锦;
源自:盘锦高价值专利检索信息库;
专利名称:简化型旋转模块
专利类型:发明专利
专利申请号:CN202110215803.9
专利申请(专利权)人:辽宁中蓝光电科技有限公司
权利人地址:辽宁省盘锦市兴隆台区中华北路388号
专利发明(设计)人:游证凯,许乃文,宋秉儒
专利摘要:本发明涉及简化型旋转模块,其技术要点是,包括:外壳;承载座,用以承载光路调整组件;底座,用于包容和支撑承载座;支撑组件,设置于承载座与底座之间,满足并限制承载座分别绕第一、第二旋转轴进行旋转;一夹持组件,设置于承载座与底座之间,提供夹持力使承载座、底座及支撑组件保持稳定接触;驱动组件,用以产生驱动力使承载座绕第一旋转轴或第二旋转轴旋转;感测组件,采用电磁感测组件或光学感测组件,用以量测承载座于第一、第二旋转轴上的旋转角度。本发明藉由旋转支点及弧状轨道配合夹持力,不需要额外的套件辅助即可达到一个承载座实现两轴旋转,进而满足光路调整角度的需求,并配合驱动组件及感测组件实现光路调整闭环控制。
主权利要求:
1.一种简化型旋转模块,其特征在于,包括:
一外壳;
一承载座,用以承载调整光路径角度的光路调整组件;
一底座,用于包容和支撑承载座;
一支撑组件,设置于承载座与底座之间,满足并限制承载座分别绕第一旋转轴和第二旋转轴进行旋转,第一旋转轴和第二旋转轴相互垂直;
一夹持组件,设置于承载座与底座之间,提供夹持力使承载座、底座及支撑组件保持稳定接触;所述夹持组件采用弹性组件或磁吸组件;
一驱动组件,用以产生驱动力使承载座绕第一旋转轴或第二旋转轴旋转;
一感测组件,采用电磁感测组件或光学感测组件,用以量测承载座于第一旋转轴和第二旋转轴上的旋转角度;
所述支撑组件为两个以上球形或圆柱形或类球状的运动部件,所述底座和承载座中其中一个设有与各个运动部件对应的容置点槽,另一个设有至少一个与运动部件对应的弧状轨道,其余为与运动部件对应的容置点槽,所述第一旋转轴垂直于弧状轨道所在平面且经过所述弧状轨道的虚拟圆心,所述第二旋转轴为各个运动部件中心的虚拟连线。
2.根据权利要求1所述的简化型旋转模块,其特征在于:所述夹持组件由与承载座两侧连接的第一夹持组件和第二夹持组件组成,所述第一夹持组件的夹持力与第二夹持组件的夹持力为非对称夹持力,避免受外力冲击状态下或支撑组件移动时,非对称布置的支撑组件受转矩力量影响产生脱离现象。
3.根据权利要求1所述的简化型旋转模块,其特征在于:所述底座对应夹持组件的承靠面低于承载座对应夹持组件的承靠面,两者存在段差,以产生预压力。
4.根据权利要求2所述的简化型旋转模块,其特征在于:所述第一夹持组件和第二夹持组件分别由与底座的承靠面连接的外连接区、与承载座的承靠面连接的内连接区、连接于外连接区和内连接区之间的中间弦丝区组成。
5.根据权利要求1所述的简化型旋转模块,其特征在于:所述驱动组件包括第一旋转轴向驱动组件和第二旋转轴向驱动组件,所述第一旋转轴向驱动组件包括固定于承载座或底座上的磁性组件Ⅰ、固定于底座或承载座上且与磁性组件Ⅰ对应的线圈组件Ⅰ,所述第二旋转轴向驱动组件固定于承载座或底座上的磁性组件Ⅱ、固定于底座或承载座上且与磁性组件Ⅱ对应的线圈组件Ⅱ,所述磁性组件Ⅰ和磁性组件Ⅱ为同一磁性组件或两独立的磁性组件,所述线圈组件Ⅰ和线圈组件Ⅱ为同一线圈组件或两独立的线圈组件。
6.根据权利要求5所述的简化型旋转模块,其特征在于:所述磁性组件Ⅰ和磁性组件Ⅱ为同一磁性组件,其与第一旋转轴垂直,所述线圈组件Ⅰ和线圈组件Ⅱ为同一线圈组件,由两个平行排列的双向驱动线圈组成且分别与第一旋转轴垂直。
7.根据权利要求5所述的简化型旋转模块,其特征在于:所述磁性组件Ⅰ和磁性组件Ⅱ为两独立的磁性组件,磁性组件Ⅰ由两个第一轴向驱动磁石组成,其与第一旋转轴平行,磁性组件Ⅱ采用一个第二轴向驱动磁石,其与第一旋转轴垂直;所述线圈组件Ⅰ和线圈组件Ⅱ为两独立的线圈组件,线圈组件Ⅰ由两个第一轴向驱动线圈组成,其与第一旋转轴平行,线圈组件Ⅱ采用一个第二轴向驱动线圈,其与第一旋转轴垂直。
8.根据权利要求1所述的简化型旋转模块,其特征在于:所述感测组件包括第一旋转轴向感测组件和第二旋转轴向感测组件,所述第一旋转轴向感测组件和第二旋转轴向感测组件分别位于各自轴向的旋转路径上,第一旋转轴向感测组件所在位置切线方向与第二旋转轴相互垂直或接近垂直,且第一旋转轴向感测组件的放置高度接近或等于第二旋转轴的延伸轴高度。 说明书 : 简化型旋转模块技术领域[0001] 本发明涉及一种简化型旋转模块,适用于挂载光学折射模块,也可延伸为挂载光学镜头或其他光学组件。背景技术[0002] 一般,常见于市场上的音圈马达多数为直线运动,不论是对焦马达(AF),还是防手震系统马达(OIS)在使用上多数为承载光学组件进行平移达到所需要的光学效果。受限于市面上数字产品的体积及高度上的要求,直线型的光路产品需要进行转折来降低初始设备或组件的尺寸,即通过折射原理实现光轴的转折,从而降低初始设备或组件的尺寸。在这种情况下,光学组件平移运动不一定能满足光路调整或应用上的需求,因此具有承载光学组件进行角度调整的需求产生。[0003] 目前,市场上潜望镜头马达采用折射原理和棱镜马达,为实现棱镜马达可沿X轴和Z轴旋转达到OIS功能,主要采用两组套件分别满足两轴旋转需求并限制两轴旋转。但是,使用两组套件存在如下问题:1、套件占用较大体积,导致堆栈设计困难;2、多重套件难以将电讯号导入,内层套件的感测易受外层套件旋转干扰,导致讯号串扰;3、多重套件的部品多且成本高,且组装制程复杂。发明内容[0004] 本发明的目的是提供一种简化型旋转模块,藉由旋转支点及弧状轨道配合夹持力,不需要额外的套件辅助即可达到一个承载座实现两轴旋转,进而满足光路调整角度的需求,并配合驱动组件及感测组件实现光路调整闭环控制。[0005] 为了实现上述目的,本发明采用的技术方案是:[0006] 一种简化型旋转模块,其技术要点是,包括:[0007] 一外壳;[0008] 一承载座,用以承载调整光路径角度的光路调整组件;[0009] 一底座,用于包容和支撑承载座;[0010] 一支撑组件,设置于承载座与底座之间,满足并限制承载座分别绕第一旋转轴和第二旋转轴进行旋转,第一旋转轴和第二旋转轴相互垂直;[0011] 一夹持组件,设置于承载座与底座之间,提供夹持力使承载座、底座及支撑组件保持稳定接触;[0012] 一驱动组件,用以产生驱动力使承载座绕第一旋转轴或第二旋转轴旋转;[0013] 一感测组件,采用电磁感测组件或光学感测组件,用以量测承载座于第一旋转轴和第二旋转轴上的旋转角度。[0014] 上述的简化型旋转模块,所述夹持组件采用弹性组件或磁吸组件。[0015] 上述的简化型旋转模块,所述夹持组件由与承载座两侧连接的第一夹持组件和第二夹持组件组成,所述第一夹持组件的夹持力与第二夹持组件的夹持力为非对称夹持力,避免受外力冲击状态下或支撑组件移动时,非对称布置的支撑组件受转矩力量影响产生脱离现象。[0016] 上述的简化型旋转模块,所述底座对应夹持组件的承靠面低于承载座对应夹持组件的承靠面,两者存在段差,以产生预压力。[0017] 上述的简化型旋转模块,所述第一夹持组件和第二夹持组件分别由与底座的承靠面连接的外连接区、与承载座的承靠面连接的内连接区、连接于外连接区和内连接区之间的中间弦丝区组成,所述外连接区和内连接区产生对应第二旋转轴的复位力,所述中间弦丝区产生对应第一旋转轴的复位力。[0018] 上述的简化型旋转模块,所述支撑组件为两个以上球形或圆柱形或类球状的运动部件,所述底座和承载座中其中一个设有与各个运动部件对应的容置点槽,另一个设有至少一个与运动部件对应的弧状轨道,其余为与运动部件对应的容置点槽,所述第一旋转轴垂直于弧状轨道所在平面且经过所述弧状轨道的虚拟圆心,所述第二旋转轴为各个运动部件中心的虚拟连线。[0019] 上述的简化型旋转模块,所述驱动组件包括第一旋转轴向驱动组件和第二旋转轴向驱动组件,所述第一旋转轴向驱动组件包括固定于承载座或底座上的磁性组件Ⅰ、固定于底座或承载座上且与磁性组件Ⅰ对应的线圈组件Ⅰ,所述第二旋转轴向驱动组件固定于承载座或底座上的磁性组件Ⅱ、固定于底座或承载座上且与磁性组件Ⅱ对应的线圈组件Ⅱ,所述磁性组件Ⅰ和磁性组件Ⅱ为同一磁性组件或两独立的磁性组件,所述线圈组件Ⅰ和线圈组件Ⅱ为同一线圈组件或两独立的线圈组件。[0020] 上述的简化型旋转模块,所述磁性组件Ⅰ和磁性组件Ⅱ为同一磁性组件,其与第一旋转轴垂直,所述线圈组件Ⅰ和线圈组件Ⅱ为同一线圈组件,由两个平行排列的双向驱动线圈组成且分别与第一旋转轴垂直。[0021] 上述的简化型旋转模块,所述磁性组件Ⅰ和磁性组件Ⅱ为两独立的磁性组件,磁性组件Ⅰ由两个第一轴向驱动磁石组成,其与第一旋转轴平行,磁性组件Ⅱ采用一个第二轴向驱动磁石,其与第一旋转轴垂直;所述线圈组件Ⅰ和线圈组件Ⅱ为两独立的线圈组件,线圈组件Ⅰ由两个第一轴向驱动线圈组成,其与第一旋转轴平行,线圈组件Ⅱ采用一个第二轴向驱动线圈,其与第一旋转轴垂直。[0022] 上述的简化型旋转模块,所述感测组件包括第一旋转轴向感测组件和第二旋转轴向感测组件,所述第一旋转轴向感测组件和第二旋转轴向感测组件分别位于各自轴向的旋转路径上,第一旋转轴向感测组件所在位置切线方向与第二旋转轴相互垂直或接近垂直,且第一旋转轴向感测组件的放置高度接近或等于第二旋转轴的延伸轴高度。[0023] 本发明的有益效果是:[0024] 本发明通过采用支撑组件的旋转支点、弧状轨道及夹持组件的夹持力相互配合达到不须额外的套件辅助即可实现承载座沿两轴的旋转功能,有效的对光路调整组件进行角度调整,从而达到调整光路的目的。此架构设计可大幅度的降低结构内部设计的复杂度及困难度,配合位置感测组件的放置优化及应用,可精准的量测两轴相互独立的角度变化,而不受到两轴同动的讯号干扰,实现结构简单且微小化的多轴光学旋转装置。附图说明[0025] 图1为本发明实施例1所述旋转模块的爆炸图;[0026] 图2为本发明实施例1中底座及外围结构的示意图;[0027] 图3为本发明实施例1中承载座及外围结构的示意图;[0028] 图4为本发明实施例1中承载座、底座及夹持组件的示意图;[0029] 图5为本发明实施例1中承载座、底座及夹持组件的剖面图;[0030] 图6为本发明实施例1中承载座、底座及支撑组件的剖面图;[0031] 图7为本发明实施例2中底座及外围结构的示意图;[0032] 图8为本发明实施例2中承载座及外围结构的示意图。具体实施方式[0033] 本发明的旋转作用原理,乃是利用放置支撑组件5各个运动部件的容置点槽或弧状轨道来满足两轴旋转。运动部件若放置于弧状轨道内,因运动部件可以沿弧状轨道移动则可将弧状轨道的虚拟圆心视为第一旋转轴,承载座4受旋转电磁力作用推动下可沿第一旋转轴上进行旋转运动。而各个运动部件若均放置于容置点槽内,因受到容置点槽的形状及尺寸限制导致无法移动,则可将各个运动部件视为旋转固定支点,而承载座4受旋转电磁力推动作用下则可沿各个运动部件中心的虚拟连线旋转,在此视为第二旋转轴。[0034] 实施例1[0035] 如图1所示,该简化型旋转模块,包括:一外壳1;一承载座4,用以承载调整光路径角度的光路调整组件2,本实施例中光路调整组件2为棱镜,承载座4上表面设有对应棱镜的凹槽;一底座12,与外壳1形成容置空间,用于包容和支撑承载座4,并对承载座4具有旋转避让空间;一支撑组件5,设置于承载座4与底座12,满足并限制承载座4分别绕第一旋转轴和第二旋转轴进行旋转,第一旋转轴和第二旋转轴相互垂直;一夹持组件3,设置于承载座4与底座12之间,提供夹持力使承载座4、底座12及支撑组件5保持稳定接触;一驱动组件,用以产生驱动力使承载座4绕第一旋转轴或第二旋转轴旋转;一感测组件11,采用电磁感测组件或光学感测组件,用以量测承载座4于第一旋转轴和第二旋转轴上的旋转角度。[0036] 本实施例中,参见图2、图3,所述支撑组件5为两个球形的滚珠51、52,其他应用或设计需求上可为圆柱体或类球状,同时承载座和底座上的容置点槽和弧状弧道配合运动部件作出改进。所述承载座4底面设有与两个滚珠51、52对应的容置点槽41a、41b,底座12的内支撑结构上表面设有一个与其中一个滚珠51对应的弧状轨道121a,另设有一个与另一个滚珠52对应的容置点槽121b。所述第一旋转轴垂直于弧状轨道121a所在平面且经过所述弧状轨道121a的虚拟圆心,该虚拟圆心同时为被底座12容置点槽121b和承载座4容置点槽41b包围的滚珠52中心,即弧形轨道121a的延伸虚拟圆心位置与滚珠52容置点槽121b重迭;所述第二旋转轴为两个滚珠51、52中心的虚拟连线。[0037] 所述驱动组件包括第一旋转轴向驱动组件和第二旋转轴向驱动组件。所述第一旋转轴向驱动组件包括固定于底座12上的磁性组件Ⅰ、固定于承载座4上且与磁性组件Ⅰ对应的线圈组件Ⅰ9。所述第二旋转轴向驱动组件固定于承载座4上的磁性组件Ⅱ、固定于底座12上且与磁性组件Ⅱ对应的线圈组件Ⅱ。所述磁性组件Ⅰ和磁性组件Ⅱ为两独立的磁性组件,磁性组件Ⅰ由两个第一轴向驱动磁石10组成,其与第一旋转轴平行,磁性组件Ⅱ采用一个第二轴向驱动磁石6,其与第一旋转轴垂直。所述线圈组件Ⅰ9和线圈组件Ⅱ为两独立的线圈组件,线圈组件Ⅰ9由两个第一轴向驱动线圈91、92组成,与两个第一轴向驱动磁石10一一对应,且与第一旋转轴平行;线圈组件Ⅱ采用一个第二轴向驱动线圈8,其与第一旋转轴垂直。[0038] 所述感测组件11包括第一旋转轴向感测组件和第二旋转轴向感测组件,所述第一旋转轴向感测组件和第二旋转轴向感测组件分别位于各自轴向的旋转路径上。第一旋转轴向感测组件所在位置切线方向与第二旋转轴相互垂直或接近垂直,第一旋转轴向感测组件的放置高度接近或等于第二旋转轴的延伸轴高度。所述第一旋转轴向感测组件为安装于底座12上的第一旋转轴位置传感器112,所述承载座4上设有与第一旋转轴位置传感器112对应的第一旋转轴位置感测磁石7;所述第二旋转轴向感测组件为安装于底座12上的第二旋转轴位置传感器111,其位于第二轴向驱动线圈8的中间位置,第二轴向驱动磁石6同时为第二旋转轴位置感测磁石。[0039] 当承载座4上的第一轴向驱动线圈91、92收到电流讯号与底座12上的第一轴向驱动磁铁10产生电磁旋转力时,滚珠52所对应的承载座4上的容置点槽41b及底座12上的容置点槽121b会限制滚珠52进行移动;滚珠51所对应的承载座上的容置点槽41a会限制滚珠51于承载座4上的移动,而滚珠51所对应底座12上的弧状轨道121a因为有移动空间,故滚珠51会沿着弧状轨道进行移动,从而形成承载座4带动光路调整组件2绕第一旋转轴转动。[0040] 当底座12上的第二轴向驱动线圈8受电流讯号产生电磁旋转力时,因第二轴向驱动线圈8为固定在底座12上,故反作用力作用在第二轴向驱动磁石6上,此反作用力传递至承载座4上,因此旋转力方向与弧状轨道121a所在平面垂直,故滚珠51于弧状轨道121a内不进行移动,即类似固定支点状态,故滚珠51、52于底座12上的弧状轨道121a及容置点槽121b上不进行移动,而承载座4上持续受到电磁旋转力作用,则承载座4视滚珠51、52作为支点,绕滚珠51、52构成的第二旋转轴进行旋转运动。[0041] 为满足闭回路系统控制,需通过第一旋转轴位置传感器112和第二旋转轴位置传感器111进行第一旋转轴向及第二旋转轴向的旋转角度感测,本实施例中,是使用霍尔电磁传感器进行位置检测,在其他设计或应用上可以使用光学系统位置传感器。[0042] 参见图2、图3,在此实施例中,第一旋转轴位置感测磁铁7放置于承载座4上,其与滚珠51分别布置于滚球52两侧,为第一旋转轴位置传感器112提供一稳定定磁场。第一旋转轴位置传感器112位于第一旋转轴旋转路径上,其切线方向与第二旋转轴相互或接近垂直且远离第一旋转轴,其位置高度接近或相等于滚珠51、52的圆心高度。此位置配置优点为,因霍尔电磁传感器仅能对垂直传感器方向的磁力大小变化进行判断,当第二旋转轴进行运动时,第一旋转轴位置感测磁铁7仅会自体沿第二旋转轴旋转,而不会因为与第二旋转轴有一距离存在而形成摆臂运动(除自体旋转外,摆臂运动会额外增加感测磁铁与传感器之间的距离分量位移,此位移变化会影响传感器接受到的磁场强度大小),改善位置传感器仅能判断感测磁场或感测光强受到分量位移导致强度变化所产生的感测误差,其第一旋转轴感测磁铁放置位置离第一旋转轴位置越远受到的感测误差越小。[0043] 第二轴向驱动磁石6提供一定磁场给第二旋转轴位置传感器111使用,第二旋转轴位置传感器111在第二旋转轴旋转路径上,在本实施例中,第一旋转轴运动时,不会改变第二轴向驱动磁石6与第二旋转轴位置传感器111之间的距离,但仍会有感测距离上的微小分量产生,故第二旋转轴位置传感器111越靠近第一旋转轴位置所受到的感测误差越小。[0044] 参见图4‑图6,为满足承载座4于运动过程或外力冲击下支撑组件5可与承载座4与底座12稳定接触不产生脱离,在此实施例中使用夹持组件3产生一夹持力,使三者始终保持稳定接触。所述夹持组件采用弹性组件。所述夹持组件由与承载座4两侧连接的第一夹持组件31和第二夹持组件32组成。所述第一夹持组件31由与底座12的承靠面122连接的外连接区31a、与承载座4的承靠面42连接的内连接区31b、连接于外连接区31a和内连接区31b之间的中间弦丝区31c组成。第二夹持组件32由与底座12的承靠面122连接的外连接区32a、与承载座4的承靠面42连接的内连接区32b、连接于外连接区32a和内连接区32b之间的中间弦丝区32c组成。[0045] 所述底座12对应夹持组件3的承靠面122低于承载座4对应夹持组件3的承靠面42,两者存在高度段差,以产生预压力。第一夹持组件31和第二夹持组件32在初始状态下外连接区31a和内连接区31b为等高,外连接区32a和内连接区32b为等高,经由组装制程后外连接区和内连接区分别紧贴在底座12的承靠面122和承载座4的承靠面42上,因承载座4与支撑组件5及底座12皆为低变形量材质,故底座承靠面122与承载座承靠面42之间的高度段差不会消失,藉由此段差,第一夹持组件31和第二夹持组件32依据虎克定律的拉伸量产生的复位力始终产生一夹持力使承载座4、底座12及支撑组件5稳定接触。[0046] 所述第一夹持组件31的夹持力与第二夹持组件32的夹持力为非对称夹持力,避免受外力冲击状态下或支撑组件移动时,非对称布置的支撑组件5受转矩力量影响产生脱离现象。本实施例中,第一夹持组件31放置于滚珠51侧,第二夹持组件32放置于对侧,第一夹持组件31的夹持力大于第二夹持组件32的夹持力,避免外力冲击下力量施加在第二夹持力32位置导致滚珠52作为旋转支点,力与力臂产生的扭转力使第一夹持力的力量失效造成滚珠51脱离情况产生。此处可藉由调整中间弦丝区31c、32c的形状或不对等的夹持段差来改变两侧的夹持力。[0047] 在其他应用或设计需求上,可以将夹持力使用超距力方法实施,利用磁铁与顺磁物质或磁铁与磁铁相互吸引或互斥方法达到夹持力的实现。[0048] 实施例2[0049] 如图7、图8所示,该简化型旋转模块,与实施例1的差异在于:底座12上设有两个对应滚珠51、52的弧状轨道1211a、1211b,两弧状轨道1211a、1211b的虚拟圆心重叠,承载座4上设有与两个滚珠51、52对应的容置点槽43a、43b。本实施例中,所述第一旋转轴垂直于两个弧状轨道1211a、1211b所在平面且经过所述弧状轨道1211a、1211b的虚拟圆心,所述第二旋转轴为两个滚珠51、52中心的虚拟连线。当电磁旋转驱动力作用于承载座4时,滚珠51、52沿相应的弧状轨道1211a、1211b顺时针或逆时针移动,则承载座4以经过虚拟圆心的第一旋转轴转动。当垂直于第二旋转轴的电磁旋转力施加在承载座4上,此旋转力方向与弧状轨道1211a、1211b所在平面垂直,故滚珠51、52于弧状轨道1211a、1211b内不进行移动,而类似固定支点状态,故滚珠51、52于底座12上的弧状轨道1211a、1211b上不进行移动,而承载座4上持续受到电磁旋转力作用,故承载座4视滚珠51、52作为支点进行旋转运动,此时承载座4绕第二旋转轴旋转。[0050] 本实施例中,驱动组件的所述磁性组件Ⅰ和磁性组件Ⅱ为同一磁性组件,即固定于承载座4底面的双向驱动磁铁61,其与第一旋转轴垂直。所述线圈组件Ⅰ和线圈组件Ⅱ为同一线圈组件,由两个平行排列的双向驱动线圈81a组成且分别与第一旋转轴垂直,双向驱动磁铁61对应两个双向驱动线圈81a,在此处两个双向驱动线圈81a分别控制相互独立,当两个双向驱动线圈81a产生相同方向及相同大小的电磁驱动力时,承载座4可沿第二旋转轴上运动;当两个双向驱动线圈81a产生不同大小或不同方向的电磁驱动力时,可产生一扭矩力作用于承载座4上,达到绕第一旋转轴旋转的目的。[0051] 其余部件与实施例1作用原理相同,如此变更可以降低驱动磁铁及驱动线圈的数量,节省成本及节省工站,达到更低成本的结构设计。[0052] 上述的说明,对本发明仅为说明性的,而非限制性,本领域技术人员应当理解,在不脱离权利要求所限定的精神与范围的情况下,可以作出许多修改、变化或等效替换,但都将落入本发明的保护范围内。
专利地区:辽宁
专利申请日期:2021-02-26
专利公开日期:2024-11-01
专利公告号:CN112770038B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




