 产学研创新服务平台(全国)


一种焊接设备的智能控制方法、装置及设备发明专利
更新时间:2026-09-10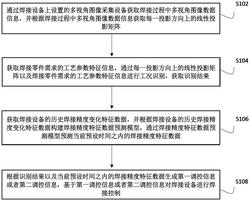 专利申请类型:发明专利;
地区:山西-晋中;
源自:晋中高价值专利检索信息库;
专利名称:一种焊接设备的智能控制方法、装置及设备
专利类型:发明专利
专利申请号:CN202410717253.4
专利申请(专利权)人:山西恒达钢结构工程有限公司
权利人地址:山西省晋中市祁县经济开发区(东观工业园区)
专利发明(设计)人:渠建光,梁玉林,王丽
专利摘要:本发明涉及一种焊接设备的智能控制方法、装置及设备,属于焊接设备技术领域,本发明通过获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据,根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制。通过判别稀疏邻域保持嵌入算法进行判定处理,能够对多视角采集的图像数据进行及时处理,剔除冗余的图像数据,使得采集的图像数据能够符合预定要求的图像数据,能够有效地降低控制终端对于焊接设备的控制延迟。
主权利要求:
1.一种焊接设备的智能控制方法,其特征在于,包括以下步骤:
通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据所述焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵;
获取焊接零件需求的工艺参数特征信息,通过所述每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果;
获取焊接设备的历史焊接精度变化特征数据,并根据所述焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过所述焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据;
根据所述识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于所述第一调控信息或者第二调控信息对焊接设备进行焊接控制;
根据所述识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,具体包括:当所述识别结果为正常状况时,则生成继续焊接指令,并根据所述继续焊接指令控制焊接设备持续焊接;
当所述识别结果为异常状况时,则获取实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息,并根据所述实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息计算出焊接工艺偏差参数信息;
判断所述焊接工艺偏差参数信息是否大于所述当前预设时间之内的焊接精度特征数据,当所述焊接工艺偏差参数信息大于所述当前预设时间之内的焊接精度特征数据时,则生成停止加工指令,根据所述停止加工指令生成第一调控信息;
当所述焊接工艺偏差参数信息不大于所述当前预设时间之内的焊接精度特征数据时,生成继续加工指令,并根据所述继续加工指令生成第二调控信息;
基于所述第一调控信息或者第二调控信息对焊接设备进行焊接控制,具体包括:
若为第一调控信息时,则获取当前焊接设备车间内每个焊接设备在当前预设时间之内的焊接精度特征数据,并获取当前预设时间之内的焊接精度特征数据大于所述焊接工艺偏差参数信息的焊接设备;
将所述当前预设时间之内的焊接精度特征数据大于所述焊接工艺偏差参数信息的焊接设备作为焊接零件的加工设备并进行焊接零件加工任务进行分配;
若为第二调控信息时,则获取焊接工艺偏差参数信息所对应的最佳焊接设备控制参数,并根据所述焊接工艺偏差参数信息所对应的最佳焊接设备控制参数对焊接设备进行焊接控制。
2.根据权利要求1所述的一种焊接设备的智能控制方法,其特征在于,通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据所述焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵,具体包括:通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并通过对所述焊接过程中多视角图像数据信息进行滤波以及去噪处理,获取处理后的图像数据信息;
引入判别稀疏邻域保持嵌入算法,并通过对所述判别稀疏邻域保持嵌入算法对所述处理后的图像数据信息进行降维处理,获取降维处理之后的单位矩阵,并根据所述降维处理之后的单位矩阵提取出待焊接区域的轮廓信息;
计算所述待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值,当所述待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值大于预设比重值时,根据所述降维处理之后的单位矩阵生成线性投影矩阵,并输出每一投影方向上的线性投影矩阵;
当所述待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值不大于预设比重值时,则对所述降维处理之后的单位矩阵进行分解,生成类内重构散度重构矩阵以及类间重构散度矩阵;
根据所述类内重构散度重构矩阵以及类间重构散度矩阵进行计算,得到类内重构散度重构矩阵以及类间重构散度矩阵中前n个最大特征值对应的特征向量,基于特征向量构建线性投影矩阵,每一投影方向上的线性投影矩阵。
3.根据权利要求1所述的一种焊接设备的智能控制方法,其特征在于,获取焊接零件需求的工艺参数特征信息,通过所述每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果,具体包括:获取焊接零件需求的工艺参数特征信息,并根据所述焊接零件需求的工艺参数特征信息获取焊接零件的待焊接区域在每一投影方向上需求的工艺参数特征范围;
根据所述每一投影方向上的线性投影矩阵获取在每一投影方向上的实时焊接工艺参数特征信息,并判断所述实时焊接工艺参数特征信息是否在所述工艺参数特征范围之内;
当所述实时焊接工艺参数特征信息在所述工艺参数特征范围之内时,则将所述实时焊接工艺参数特征信息所对应的工况作为正常工况,并将所述正常工况作为识别结果进行输出;
当所述实时焊接工艺参数特征信息不在所述工艺参数特征范围之内时,将所述实时焊接工艺参数特征信息所对应的工况作为异常工况,并将所述异常工况作为识别结果进行输出。
4.根据权利要求1所述的一种焊接设备的智能控制方法,其特征在于,获取焊接设备的历史焊接精度变化特征数据,并根据所述焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过所述焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据,具体包括:获取焊接设备的历史焊接精度变化特征数据,并基于深度神经网络构建焊接精度特征数据预测模型,根据所述焊接设备的历史焊接精度变化特征数据构建基于时间序列的焊接精度变化特征数据;
根据所述基于时间序列的焊接精度变化特征数据初始化训练集,并将所述训练集输入到所述焊接精度特征数据预测模型中进行训练,获取训练完成的焊接精度特征数据预测模型;
获取上一预设时间之内焊接设备的焊接精度特征数据,并将所述上一预设时间之内焊接设备的焊接精度特征数据输入到所述训练完成的焊接精度特征数据预测模型中进行预测,获取预设时间之内的焊接精度特征数据。
5.一种焊接设备的智能控制装置,其特征在于,所述装置包括存储器以及处理器,所述存储器中包括焊接设备的智能控制方法程序,所述焊接设备的智能控制方法程序被所述处理器执行时,实现如下步骤:通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据所述焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵;
获取焊接零件需求的工艺参数特征信息,通过所述每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果;
获取焊接设备的历史焊接精度变化特征数据,并根据所述焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过所述焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据;
根据所述识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于所述第一调控信息或者第二调控信息对焊接设备进行焊接控制;
根据所述识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,具体包括:当所述识别结果为正常状况时,则生成继续焊接指令,并根据所述继续焊接指令控制焊接设备持续焊接;
当所述识别结果为异常状况时,则获取实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息,并根据所述实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息计算出焊接工艺偏差参数信息;
判断所述焊接工艺偏差参数信息是否大于所述当前预设时间之内的焊接精度特征数据,当所述焊接工艺偏差参数信息大于所述当前预设时间之内的焊接精度特征数据时,则生成停止加工指令,根据所述停止加工指令生成第一调控信息;
当所述焊接工艺偏差参数信息不大于所述当前预设时间之内的焊接精度特征数据时,生成继续加工指令,并根据所述继续加工指令生成第二调控信息;
基于所述第一调控信息或者第二调控信息对焊接设备进行焊接控制,具体包括:
若为第一调控信息时,则获取当前焊接设备车间内每个焊接设备在当前预设时间之内的焊接精度特征数据,并获取当前预设时间之内的焊接精度特征数据大于所述焊接工艺偏差参数信息的焊接设备;
将所述当前预设时间之内的焊接精度特征数据大于所述焊接工艺偏差参数信息的焊接设备作为焊接零件的加工设备并进行焊接零件加工任务进行分配;
若为第二调控信息时,则获取焊接工艺偏差参数信息所对应的最佳焊接设备控制参数,并根据所述焊接工艺偏差参数信息所对应的最佳焊接设备控制参数对焊接设备进行焊接控制。
6.一种焊接设备的智能控制设备,其特征在于,包括:
获取模块,通过所述获取模块通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据所述焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵;
识别模块,通过所述识别模块获取焊接零件需求的工艺参数特征信息,通过所述每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果;
预测模块,通过所述预测模块获取焊接设备的历史焊接精度变化特征数据,并根据所述焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过所述焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据;
控制模块,通过所述控制模块根据所述识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于所述第一调控信息或者第二调控信息对焊接设备进行焊接控制;
根据所述识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,具体包括:当所述识别结果为正常状况时,则生成继续焊接指令,并根据所述继续焊接指令控制焊接设备持续焊接;
当所述识别结果为异常状况时,则获取实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息,并根据所述实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息计算出焊接工艺偏差参数信息;
判断所述焊接工艺偏差参数信息是否大于所述当前预设时间之内的焊接精度特征数据,当所述焊接工艺偏差参数信息大于所述当前预设时间之内的焊接精度特征数据时,则生成停止加工指令,根据所述停止加工指令生成第一调控信息;
当所述焊接工艺偏差参数信息不大于所述当前预设时间之内的焊接精度特征数据时,生成继续加工指令,并根据所述继续加工指令生成第二调控信息;
基于所述第一调控信息或者第二调控信息对焊接设备进行焊接控制,具体包括:
若为第一调控信息时,则获取当前焊接设备车间内每个焊接设备在当前预设时间之内的焊接精度特征数据,并获取当前预设时间之内的焊接精度特征数据大于所述焊接工艺偏差参数信息的焊接设备;
将所述当前预设时间之内的焊接精度特征数据大于所述焊接工艺偏差参数信息的焊接设备作为焊接零件的加工设备并进行焊接零件加工任务进行分配;
若为第二调控信息时,则获取焊接工艺偏差参数信息所对应的最佳焊接设备控制参数,并根据所述焊接工艺偏差参数信息所对应的最佳焊接设备控制参数对焊接设备进行焊接控制。 说明书 : 一种焊接设备的智能控制方法、装置及设备技术领域[0001] 本发明涉及焊接设备技术领域,尤其涉及一种焊接设备的智能控制方法、装置及设备。背景技术[0002] 在智能制造的大背景下,机器人技术正在飞速发展,很多由人工进行的职业正在被机器人所替代,其中焊接机器人己经应用到很多行业,可以预言在不久的将来,焊接机器人能胜任几乎所有焊接任务,替代焊接工人,大大节省人力。而视觉传感器、摄像装置可以保留物体的影像,根据空间点到像素点的对应关系可以对焊接位置进行定位,辅助机器人寻找焊接位置,对智能焊接具有重要作用。然而,现有技术中,通过机器视觉技术的辅助获取到多角度的图像数据,从而完成对于焊接设备在焊接零件时的多角度图像数据获取,并根据图像数据对焊接过程进行跟踪,如通过深度神经网络、孪生跟踪网络进行跟踪,然而现有技术中是对采集的图像进行大幅度地跟踪,并非对制定的焊接区域进行跟踪,导致了在识别焊接情况的时候,数据处理量过大,不利于控制终端及时作出相应的控制策略,导致了控制终端的响应速度过于低下。发明内容[0003] 本发明克服了现有技术的不足,提供了一种焊接设备的智能控制方法、装置及设备。[0004] 为达上述目的,本发明采用的技术方案为:[0005] 本发明第一方面提供了一种焊接设备的智能控制方法,包括以下步骤:[0006] 通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵;[0007] 获取焊接零件需求的工艺参数特征信息,通过每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果;[0008] 获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据;[0009] 根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制。[0010] 进一步的,在本方法中,通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵,具体包括:[0011] 通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并通过对焊接过程中多视角图像数据信息进行滤波以及去噪处理,获取处理后的图像数据信息;[0012] 引入判别稀疏邻域保持嵌入算法,并通过对判别稀疏邻域保持嵌入算法对处理后的图像数据信息进行降维处理,获取降维处理之后的单位矩阵,并根据降维处理之后的单位矩阵提取出待焊接区域的轮廓信息;[0013] 计算待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值,当待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值大于预设比重值时,根据降维处理之后的单位矩阵生成线性投影矩阵,并输出每一投影方向上的线性投影矩阵;[0014] 当待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值不大于预设比重值时,则对降维处理之后的单位矩阵进行分解,生成类内重构散内重构矩阵以及类间重构散度矩阵;[0015] 根据类内重构散内重构矩阵以及类间重构散度矩阵进行计算,得到类内重构散内重构矩阵以及类间重构散度矩阵中前n个最大特征值对应的特征向量,基于特征向量构建线性投影矩阵,每一投影方向上的线性投影矩阵。[0016] 进一步的,在本方法中,获取焊接零件需求的工艺参数特征信息,通过每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果,具体包括:[0017] 获取焊接零件需求的工艺参数特征信息,并根据焊接零件需求的工艺参数特征信息获取焊接零件的待焊接区域在每一投影方向上需求的工艺参数特征范围;[0018] 根据每一投影方向上的线性投影矩阵获取在每一投影方向上的实时焊接工艺参数特征信息,并判断实时焊接工艺参数特征信息是否在工艺参数特征范围之内;[0019] 当实时焊接工艺参数特征信息在工艺参数特征范围之内时,则将实时焊接工艺参数特征信息所对应的工况作为正常工况,并将正常工况作为识别结果进行输出;[0020] 当实时焊接工艺参数特征信息不在工艺参数特征范围之内时,将实时焊接工艺参数特征信息所对应的工况作为异常工况,并将异常工况作为识别结果进行输出。[0021] 进一步的,在本方法中,获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据,具体包括:[0022] 获取焊接设备的历史焊接精度变化特征数据,并基于深度神经网络构建焊接精度特征数据预测模型,根据焊接设备的历史焊接精度变化特征数据构建基于时间序列的焊接精度变化特征数据;[0023] 根据基于时间序列的焊接精度变化特征数据初始化训练集,并将训练集输入到焊接精度特征数据预测模型中进行训练,获取训练完成的焊接精度特征数据预测模型;[0024] 获取上一预设时间之内焊接设备的焊接精度特征数据,并将上一预设时间之内焊接设备的焊接精度特征数据输入到训练完成的焊接精度特征数据预测模型中进行预测,获取预设时间之内的焊接精度特征数据。[0025] 进一步的,在本方法中,根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,具体包括:[0026] 当识别结果为正常状况时,则生成继续焊接指令,并根据继续焊接指令控制焊接设备持续焊接;[0027] 当识别结果为异常状况时,则获取实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息,并根据实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息计算出焊接工艺偏差参数信息;[0028] 判断焊接工艺偏差参数信息是否大于当前预设时间之内的焊接精度特征数据,当焊接工艺偏差参数信息大于当前预设时间之内的焊接精度特征数据时,则生成停止加工指令,根据停止加工指令生成第一调控信息;[0029] 当焊接工艺偏差参数信息不大于当前预设时间之内的焊接精度特征数据时,生成继续加工指令,并根据继续加工指令生成第二调控信息。[0030] 进一步的,在本方法中,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制,具体包括:[0031] 若为第一调控信息时,则获取当前焊接设备车间内每个焊接设备在当前预设时间之内的焊接精度特征数据,并获取当前预设时间之内的焊接精度特征数据大于焊接工艺偏差参数信息的焊接设备;[0032] 将当前预设时间之内的焊接精度特征数据大于焊接工艺偏差参数信息的焊接设备作为焊接零件的加工设备并进行焊接零件加工任务进行分配;[0033] 若为第二调控信息时,则获取焊接工艺偏差参数信息所对应的最佳焊接设备控制参数,并根据焊接工艺偏差参数信息所对应的最佳焊接设备控制参数对焊接设备进行焊接控制。[0034] 本发明第二方面提供了一种焊接设备的智能控制装置,装置包括存储器以及处理器,存储器中包括焊接设备的智能控制方法程序,焊接设备的智能控制方法程序被处理器执行时,实现如下步骤:[0035] 通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵;[0036] 获取焊接零件需求的工艺参数特征信息,通过每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果;[0037] 获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据;[0038] 根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制。[0039] 本发明第三方面提供了一种焊接设备的智能控制设备,包括:[0040] 获取模块,通过获取模块通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵;[0041] 识别模块,通过识别模块获取焊接零件需求的工艺参数特征信息,通过每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果;[0042] 预测模块,通过预测模块获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据;[0043] 控制模块,通过控制模块根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制。[0044] 本发明解决了背景技术中存在的缺陷,本发明具备以下有益效果:[0045] 本发明通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵,进而获取焊接零件需求的工艺参数特征信息,通过每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果,从而获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据,最后根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制。本发明通过判别稀疏邻域保持嵌入算法进行判定处理,能够对多视角采集的图像数据进行及时处理,剔除冗余的图像数据,使得采集的图像数据能够符合预定要求的图像数据,能够有效地降低控制终端对于焊接设备的控制延迟。附图说明[0046] 为了更清楚地说明本发明实施例或现有技术中的技术方案,下面将对实施例或现有技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本发明的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他实施例的附图。[0047] 图1示出了焊接设备的智能控制方法的整体流程图;[0048] 图2示出了焊接设备的智能控制方法的部分流程图;[0049] 图3示出了焊接设备的智能控制装置的装置框图;[0050] 图4示出了焊接设备的智能控制设备的模块示意图。具体实施方式[0051] 为了能够更清楚地理解本发明的上述目的、特征和优点,下面结合附图和具体实施方式对本发明进行进一步的详细描述。需要说明的是,在不冲突的情况下,本申请的实施例及实施例中的特征可以相互组合。[0052] 在下面的描述中阐述了很多具体细节以便于充分理解本发明,但是,本发明还可以采用其他不同于在此描述的其他方式来实施,因此,本发明的保护范围并不受下面公开的具体实施例的限制。[0053] 如图1所示,本发明第一方面提供了一种焊接设备的智能控制方法,包括以下步骤:[0054] S102:通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵;[0055] S104:获取焊接零件需求的工艺参数特征信息,通过每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果;[0056] S106:获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据;[0057] S108:根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制。[0058] 需要说明的是,本发明通过判别稀疏邻域保持嵌入算法进行判定处理,能够对多视角采集的图像数据进行及时处理,剔除冗余的图像数据,使得采集的图像数据能够符合预定要求的图像数据,能够有效地降低控制终端对于焊接设备的控制延迟。[0059] 进一步的,在本方法中,通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵,具体包括:[0060] 通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并通过对焊接过程中多视角图像数据信息进行滤波以及去噪处理,获取处理后的图像数据信息;[0061] 需要说明的是,图像采集设备包括激光扫描设备、红外成像识设备、摄像机等设备。[0062] 引入判别稀疏邻域保持嵌入算法,并通过对判别稀疏邻域保持嵌入算法对处理后的图像数据信息进行降维处理,获取降维处理之后的单位矩阵,并根据降维处理之后的单位矩阵提取出待焊接区域的轮廓信息;[0063] 需要说明的是,轮廓信息包括轮廓在三维空间的三个方向上的尺寸、轮廓在图中的位置信息等。[0064] 计算待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值,当待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值大于预设比重值时,根据降维处理之后的单位矩阵生成线性投影矩阵,并输出每一投影方向上的线性投影矩阵;[0065] 当待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值不大于预设比重值时,则对降维处理之后的单位矩阵进行分解,生成类内重构散内重构矩阵以及类间重构散度矩阵;[0066] 根据类内重构散内重构矩阵以及类间重构散度矩阵进行计算,得到类内重构散内重构矩阵以及类间重构散度矩阵中前n个最大特征值对应的特征向量,基于特征向量构建线性投影矩阵,每一投影方向上的线性投影矩阵。[0067] 需要说明的是,在焊接的过程中,由于摄像机与焊接工件存在一个相对移动的关系,在识别的过程中,可以通过孪生跟踪网络、深度学习网络等机器学习进行跟踪,从而来计算待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值。当待焊接区域的轮廓信息与降维处理之后的单位矩阵之间所占的比重值大于预设比重值时,说明跟踪区域符合预定要求,基于特征向量构建线性投影矩阵,每一投影方向上的线性投影矩阵,以删除大量无关的图像数据,从而来降低跟踪范围,降低跟踪过程中的数据处理量,降低控制终端对于焊接设备的控制时延。[0068] 如图2所示,进一步的,在本方法中,获取焊接零件需求的工艺参数特征信息,通过每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果,具体包括:[0069] S202:获取焊接零件需求的工艺参数特征信息,并根据焊接零件需求的工艺参数特征信息获取焊接零件的待焊接区域在每一投影方向上需求的工艺参数特征范围;[0070] S204:根据每一投影方向上的线性投影矩阵获取在每一投影方向上的实时焊接工艺参数特征信息,并判断实时焊接工艺参数特征信息是否在工艺参数特征范围之内;[0071] S206:当实时焊接工艺参数特征信息在工艺参数特征范围之内时,则将实时焊接工艺参数特征信息所对应的工况作为正常工况,并将正常工况作为识别结果进行输出;[0072] S208:当实时焊接工艺参数特征信息不在工艺参数特征范围之内时,将实时焊接工艺参数特征信息所对应的工况作为异常工况,并将异常工况作为识别结果进行输出。[0073] 需要说明的是,焊接零件需求的工艺参数特征信息包括焊接轮廓偏差范围、焊接区域位置等,通过本方法能够对实时的焊接工艺采纳数特征信息进行识别。[0074] 进一步的,在本方法中,获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据,具体包括:[0075] 获取焊接设备的历史焊接精度变化特征数据,并基于深度神经网络构建焊接精度特征数据预测模型,根据焊接设备的历史焊接精度变化特征数据构建基于时间序列的焊接精度变化特征数据;[0076] 根据基于时间序列的焊接精度变化特征数据初始化训练集,并将训练集输入到焊接精度特征数据预测模型中进行训练,获取训练完成的焊接精度特征数据预测模型;[0077] 获取上一预设时间之内焊接设备的焊接精度特征数据,并将上一预设时间之内焊接设备的焊接精度特征数据输入到训练完成的焊接精度特征数据预测模型中进行预测,获取预设时间之内的焊接精度特征数据。[0078] 需要说明的是,由于焊接设备在使用到一定的年限之后就会发生性能退化,如驱动焊接源的驱动电机的控制精度、焊枪、焊接电源等设备发生性能退化,使得如驱动电机的实际转速与预定转速发生偏差,从而导致焊接厚度发生偏差、焊接的长度区域发生偏差、焊接的宽度区域发生偏差等,通过本方法能够获取预设时间之内的焊接精度特征数据。其中,深度神经网络包括卷积神经网络、循环神经网络、长短时间记忆神经网络等。[0079] 进一步的,在本方法中,根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,具体包括:[0080] 当识别结果为正常状况时,则生成继续焊接指令,并根据继续焊接指令控制焊接设备持续焊接;[0081] 当识别结果为异常状况时,则获取实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息,并根据实时焊接工艺参数特征信息以及目标焊接工艺参数特征信息计算出焊接工艺偏差参数信息;[0082] 判断焊接工艺偏差参数信息是否大于当前预设时间之内的焊接精度特征数据,当焊接工艺偏差参数信息大于当前预设时间之内的焊接精度特征数据时,则生成停止加工指令,根据停止加工指令生成第一调控信息;[0083] 当焊接工艺偏差参数信息不大于当前预设时间之内的焊接精度特征数据时,生成继续加工指令,并根据继续加工指令生成第二调控信息。[0084] 需要说明的是,当焊接工艺偏差参数信息大于当前预设时间之内的焊接精度特征数据时,说明当前焊接设备继续焊接时,因为焊接设备的精度达不到要求而导致继续使用该焊接设备,同样会使得焊接后的零件不符合预定的要求。反之,则会使得焊接后的零件符合预定的要求。通过本方法能够进一步提高焊接过程中的焊接合理性。[0085] 进一步的,在本方法中,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制,具体包括:[0086] 若为第一调控信息时,则获取当前焊接设备车间内每个焊接设备在当前预设时间之内的焊接精度特征数据,并获取当前预设时间之内的焊接精度特征数据大于焊接工艺偏差参数信息的焊接设备;[0087] 将当前预设时间之内的焊接精度特征数据大于焊接工艺偏差参数信息的焊接设备作为焊接零件的加工设备并进行焊接零件加工任务进行分配;[0088] 若为第二调控信息时,则获取焊接工艺偏差参数信息所对应的最佳焊接设备控制参数,并根据焊接工艺偏差参数信息所对应的最佳焊接设备控制参数对焊接设备进行焊接控制。[0089] 需要说明的是,过本方法能够进一步提高焊接过程中的焊接合理性。[0090] 此外,通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,可以包括以下步骤:[0091] 通过在焊接设备上配置图像采集设备,并获取每一图像采集设备所在的位置信息,获取所述每一图像采集设备所在的位置信息的实时环境信息,并初始化每一图像采集设备的摄像参数信息;[0092] 通过大数据获取每一环境参数信息之下各摄像参数信息所对应的图像清晰度特征数据,并构建知识图谱,将环境参数信息作为第一节点,摄像参数信息作为第二节点,图像清晰度特征数据作为第三节点;[0093] 基于所述第一节点、第二节点以及第三节点通过有向边描述关系构建拓扑结构图,将所述拓扑结构图输入到所述知识图谱中进行存储,将所述每一图像采集设备的摄像参数信息以及每一图像采集设备所在的位置信息的实时环境信息输入到知识图谱中进行数据匹配,获取每一图像采集设备的实时清晰度特征数据;[0094] 引入遗传算法,根据所述遗传算法设置遗传代数,当所述图像采集设备的实时清晰度特征数据低于预设清晰度特征阈值时,则根据所述遗传代数进行遗传,重新调整图像采集设备的摄像参数信息,直至图像采集设备的实时清晰度特征数据不低于预设清晰度特征阈值,并按照图像采集设备的摄像参数信息控制摄像设备,以获取焊接过程中多视角图像数据信息。[0095] 需要说明的是,图像采集设备的摄像参数信息包括红外线热成像仪中的红外线波长、频率、摄像机的亮度、摄像机的对比度、摄像机的曝光度等特征,由于在焊接中会产生大量的气体或者环境因素中的能见度较低,亦或者温度、湿度变化较大,这样就不利于红外热成像仪或者摄像机所采集的图像不符合预定的要求,通过本方法能够进一步提高数据采集的合理性。[0096] 此外,本方法还可以包括以下步骤:[0097] 获取当前焊接零件的订单信息以及当前每一焊接设备的焊接精度特征数据,并根据所述当前焊接零件的订单信息获取每一焊接零件需求的焊接精度特征数据以及每一焊接零件的焊接量信息;[0098] 将所述焊接设备的焊接精度特征数据大于所述焊接零件需求的焊接精度特征数据对当前焊接零件的订单信息进行焊接量初始化分配,获取每一焊接设备的焊接量,通过大数据获取单位焊接零件数量的平均焊接时间信息;[0099] 根据所述每一焊接设备的焊接量以及单位焊接零件数量的平均焊接时间信息计算出每一焊接设备的焊接量所对应的预估焊接时间信息,通过所述焊接精度特征数据预测模型预测出每一焊接设备达到预设焊接精度特征阈值临界点的预测时间节点;[0100] 当所述接设备的焊接量所对应的预估焊接时间信息低于所述焊接设备达到预设焊接精度特征阈值临界点的预测时间节点时,输出焊接设备的焊接量;[0101] 当所述焊接设备的焊接量所对应的预估焊接时间信息不低于所述焊接设备达到预设焊接精度特征阈值临界点的预测时间节点时,重新调整焊接设备的焊接量,直至低于所述焊接设备达到预设焊接精度特征阈值临界点的预测时间节。[0102] 需要说明的是,由于焊接精度是发生变化的,通过本方法能够进一步提高焊接设备在进行焊接时的加工分配合理性,降低焊接零件的次品率。[0103] 如图3所示,本发明第二方面提供了一种焊接设备的智能控制装置4,该装置4包括存储器41以及处理器42,存储器41中包括焊接设备的智能控制方法程序,焊接设备的智能控制方法程序被处理器42执行时,实现如下步骤:[0104] 通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵;[0105] 获取焊接零件需求的工艺参数特征信息,通过每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果;[0106] 获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据;[0107] 根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制。[0108] 如图4所示,本发明第三方面提供了一种焊接设备的智能控制设备,包括:[0109] 获取模块10,通过获取模块通过焊接设备上设置的多视角图像采集设备获取焊接过程中多视角图像数据信息,并根据焊接过程中多视角图像数据信息获取每一投影方向上的线性投影矩阵;[0110] 识别模块20,通过识别模块获取焊接零件需求的工艺参数特征信息,通过每一投影方向上的线性投影矩阵以及焊接零件需求的工艺参数特征信息进行工况识别,获取识别结果;[0111] 预测模块30,通过预测模块获取焊接设备的历史焊接精度变化特征数据,并根据焊接设备的历史焊接精度变化特征数据构建焊接精度特征数据预测模型,通过焊接精度特征数据预测模型预测当前预设时间之内的焊接精度特征数据;[0112] 控制模块40,通过控制模块根据识别结果以及当前预设时间之内的焊接精度特征数据生成第一调控信息或者第二调控信息,基于第一调控信息或者第二调控信息对焊接设备进行焊接控制。[0113] 在本申请所提供的几个实施例中,应该理解到,所揭露的设备和方法,可以通过其它的方式实现。以上所描述的设备实施例仅仅是示意性的,例如,单元的划分,仅仅为一种逻辑功能划分,实际实现时可以有另外的划分方式,如:多个单元或组件可以结合,或可以集成到另一个系统,或一些特征可以忽略,或不执行。另外,所显示或讨论的各组成部分相互之间的耦合、或直接耦合、或通信连接可以是通过一些接口,设备或单元的间接耦合或通信连接,可以是电性的、机械的或其它形式的。[0114] 上述作为分离部件说明的单元可以是、或也可以不是物理上分开的,作为单元显示的部件可以是、或也可以不是物理单元;既可以位于一个地方,也可以分布到多个网络单元上;可以根据实际的需要选择其中的部分或全部单元来实现本实施例方案的目的。[0115] 另外,在本发明各实施例中的各功能单元可以全部集成在一个处理单元中,也可以是各单元分别单独作为一个单元,也可以两个或两个以上单元集成在一个单元中;上述集成的单元既可以采用硬件的形式实现,也可以采用硬件加软件功能单元的形式实现。[0116] 本领域普通技术人员可以理解:实现上述方法实施例的全部或部分步骤可以通过程序指令相关的硬件来完成,前述的程序可以存储于计算机可读取存储介质中,该程序在执行时,执行包括上述方法实施例的步骤;而前述的存储介质包括:移动存储设备、只读存储器(ROM,Read‑OnlyMemory)、随机存取存储器(RAM,RandomAccessMemory)、磁碟或者光盘等各种可以存储程序代码的介质。[0117] 或者,本发明上述集成的单元如果以软件功能模块的形式实现并作为独立的产品销售或使用时,也可以存储在一个计算机可读取存储介质中。基于这样的理解,本发明实施例的技术方案本质上或者说对现有技术做出贡献的部分可以以软件产品的形式体现出来,该计算机软件产品存储在一个存储介质中,包括若干指令用以使得一台计算机设备(可以是个人计算机、服务器、或者网络设备等)执行本发明各个实施例方法的全部或部分。而前述的存储介质包括:移动存储设备、ROM、RAM、磁碟或者光盘等各种可以存储程序代码的介质。[0118] 以上,仅为本发明的具体实施方式,但本发明的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本发明揭露的技术范围内,可轻易想到变化或替换,都应涵盖在本发明的保护范围之内。因此,本发明的保护范围应以权利要求的保护范围为准。
专利地区:山西
专利申请日期:2024-06-04
专利公开日期:2024-11-08
专利公告号:CN118492763B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




