 产学研创新服务平台(全国)


一种仿生机器鱼发明专利
更新时间:2026-11-01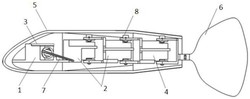 专利申请类型:发明专利;
地区:广东-深圳;
源自:深圳高价值专利检索信息库;
专利名称:一种仿生机器鱼
专利类型:发明专利
专利申请号:CN202310222338.0
专利申请(专利权)人:清华大学深圳国际研究生院
权利人地址:广东省深圳市南山区西丽街道深圳大学城清华校区A栋二楼
专利发明(设计)人:曲钧天,唐伟,王云飞,于振苹
专利摘要:本发明公开了一种仿生机器鱼,包括控制模块、驱动元件、装载模块、外壳;驱动元件和控制模块通信连接;装载模块具有容置腔,驱动元件安装在装载模块的容置腔内,能够稳定驱动元件的位置,稳定仿生机器鱼游动的传递力矩;控制模块安装在装载模块的容置腔内,能够产生控制胸鳍和尾鳍的摆动信号;装载模块与外壳连接,外壳是鱼头部分和鱼身部分为一体的柔性外壳,能够包裹控制模块、驱动元件和装载模块;本发明能够实现在机器鱼游动时,使驱动元件更加牢固,受到水环境的影响更小,驱动元件传输力矩更加稳定;能够充分利用驱动元件驱动能力强和软体材料柔顺性好的优点,从而解决机器鱼游动时对环境适应性不够,仿生程度差的技术问题。
主权利要求:
1.一种仿生机器鱼,其特征在于:包括控制模块、驱动元件、装载模块、外壳;
所述驱动元件和所述控制模块通信连接,所述驱动元件提供机器鱼游动的动力,所述驱动元件为舵机;
所述装载模块具有容置腔,所述驱动元件安装在所述装载模块的容置腔内,所述装载模块能够稳定驱动元件的位置,稳定仿生机器鱼游动的传递力矩;所述容置腔和所述驱动元件接触的表面均为过渡配合,以使所述驱动元件转动过程中,在所述容置腔内不发生滑动平移现象;
所述控制模块安装在所述装载模块上,能够产生控制胸鳍和尾鳍的摆动信号,所述控制模块控制用于驱动所述外壳的鱼身部分的驱动元件具有一定的相位差的先后摆动;
所述装载模块与所述外壳连接,所述外壳是鱼头部分和鱼身部分为一体的柔性外壳,能够包裹所述控制模块、驱动元件和装载模块,所述外壳由可以固化的柔性液态材料制成;
所述装载模块包括位于所述外壳的鱼头部分内部的基板和位于所述外壳的鱼身部分的刚性骨架,所述驱动元件包括用于驱动胸鳍的驱动元件和用于驱动所述外壳的鱼身部分的驱动元件,其中用于驱动胸鳍的驱动元件安装在所述外壳的鱼头部分内部基板上的容置腔内,左右对称;而用于驱动所述外壳的鱼身部分的驱动元件安装于所述外壳的鱼身部分的刚性骨架的容置腔内部,容置腔是按照驱动元件尺寸设计打印制作的类似长方体的凹槽,在刚性骨架容置腔内安装舵机,所述驱动元件为五个,其中两个驱动元件左右对称地安装在所述外壳的鱼头部分内部基板上的容置腔内,另外三个驱动元件安装在所述外壳的鱼身部分的刚性骨架的容置腔内部,构成托举包裹式安装结构;用于驱动所述鱼身部分的驱动元件的数量与所述鱼身部分的刚性骨架的容置腔的数量相同;
所述容置腔上设有舵机辅助轴圆盘,所述刚性骨架上设有刚性骨架圆盘,所述舵机辅助轴圆盘和下一个刚性骨架上的圆盘同轴,并使用卡销进行固定连接,以使三级刚性骨架及舵机串联;所述卡销数量与安装在所述外壳的鱼身部分刚性骨架容置腔内部的驱动元件数量相同;
所述外壳的鱼头部分内侧底部有铅垂方向的凹槽,能够连接柔性外壳和装载模块,所述凹槽为内凹矩形槽,装载模块嵌入所述凹槽,从而能够连接柔性外壳和刚性骨架;
从而以使所述仿生机器鱼为内外刚柔耦合的结构,且更加贴近真实鱼类的游动,仿生程度高。
2.如权利要求1所述的仿生机器鱼,其特征在于:所述外壳上具有连接孔,通过连接元件连接胸鳍;所述装载模块的末端具有尾柄,通过连接元件连接尾鳍。
3.如权利要求2所述的仿生机器鱼,其特征在于:所述外壳为左右两侧单体,呈镜像对称,左右两侧单体通过胶水粘合。
4.如权利要求3所述的仿生机器鱼,其特征在于:所述外壳厚度为3 5mm。
~
5.如权利要求4所述的仿生机器鱼,其特征在于:所述柔性液态材料为液态硅胶,所述胶水为硅胶专用胶水。
6.如权利要求5所述的仿生机器鱼,其特征在于:所述外壳具有柔性液态材料涂层。 说明书 : 一种仿生机器鱼技术领域[0001] 本发明涉及水下机器人技术领域,特别是涉及一种仿生机器鱼。背景技术[0002] 近30年来,随着智能制造、半导体芯片、计算机科学的发展,在机器人领域开始了以鱼类为仿生对象的水下机器人——仿生机器鱼的开发研制。仿生机器鱼由于其能量效率高、噪音小等优点,已被广泛应用于海洋资源勘探,水文数据监测等多个领域。因此,仿生机器鱼具备一个设计合理,性能优良的结构以及实现对仿生机器鱼良好的防水密封,以保证机器鱼正常游动起着至关重要的作用。[0003] 迄今为止,已有多款机器鱼研制成功,研究人员并分别基于原型机对鱼类的游动进行模拟实验和研究。1994年,世界上第一款机器鱼——以金枪鱼为仿生对象的仿生机器鱼Robotuna在美国麻省理工学院(MIT)亮相。现有的机器鱼大多为刚性机器鱼,内部为刚性元件驱动机器鱼,驱动元件于内部通常采取简单的上下固定的方式,非托举包裹式,驱动元件稳定传递力矩的稳定性不够;刚性机器鱼游动时对环境适应性不够,仿生程度差;且多采用刚性鱼头和薄层蒙皮鱼身两部分分离的设计,要进行额外的粘合、密封处理,增加了密封的难度,效果较难保证;且蒙皮非常单薄,受到水动力环境影响较大,仿生程度不够,对环境的适应性较差。[0004] 需要说明的是,在上述背景技术部分公开的信息仅用于对本申请的背景的理解,因此可以包括不构成对本领域普通技术人员已知的现有技术的信息。发明内容[0005] 本发明的目的在于解决仿生机器鱼游动时对环境适应性不够,仿生程度差的技术问题,提供一种仿生机器鱼。[0006] 为实现上述目的,本发明采用以下技术方案:[0007] 一种仿生机器鱼,包括控制模块、驱动元件、装载模块、外壳;所述驱动元件和所述控制模块通信连接,所述驱动元件提供机器鱼游动的动力;所述装载模块具有容置腔,所述驱动元件安装在所述装载模块的容置腔内,所述装载模块能够稳定驱动元件的位置,稳定仿生机器鱼游动的传递力矩;所述控制模块安装在所述装载模块的容置腔内,能够产生控制胸鳍和尾鳍的摆动信号;所述装载模块与所述外壳连接,所述外壳是鱼头部分和鱼身部分为一体的柔性外壳,能够包裹所述控制模块、驱动元件和装载模块。[0008] 在本发明的一些实施例中,所述装载模块包括位于所述外壳的鱼头部分内部的基板和位于所述外壳的鱼身部分的刚性骨架,用于驱动胸鳍的驱动元件安装在所述外壳的鱼头部分内部基板上的容置腔内,左右对称;用于驱动所述外壳的鱼身部分的驱动元件安装于鱼身部分的刚性骨架的容置腔内部,构成托举包裹式安装结构。[0009] 在本发明的一些实施例中,所述驱动元件为五个,其中两个驱动元件左右对称地安装在所述外壳的鱼头部分内部基板上的容置腔内,另外三个驱动元件安装在所述外壳的鱼身部分的刚性骨架的容置腔内部;所述驱动元件为舵机或电机。[0010] 在本发明的一些实施例中,所述刚性骨架前后通过卡销进行固定连接,所述卡销串联刚性骨架及驱动元件,所述卡销数量与安装在所述外壳的鱼身部分刚性骨架容置腔内部的驱动元件数量相同。[0011] 在本发明的一些实施例中,所述外壳的鱼头部分内侧底部有铅垂方向的凹槽,能够连接柔性外壳和装载模块,装载模块嵌入所述凹槽,所述凹槽为内凹矩形槽。[0012] 在本发明的一些实施例中,还包括胸鳍和尾鳍;所述外壳上具有连接孔,通过连接元件连接胸鳍;所述装载模块的末端具有尾柄,通过连接元件连接尾鳍。[0013] 在本发明的一些实施例中,所述外壳为左右两侧单体,呈镜像对称,左右两侧单体通过胶水粘合。[0014] 在本发明的一些实施例中,所述外壳厚度为3~5mm,所述外壳为可以固化的柔性液态材料。[0015] 在本发明的一些实施例中,所述柔性液态材料为液态硅胶,所述胶水为硅胶专用胶水。[0016] 在本发明的一些实施例中,所述外壳具有柔性液态材料涂层。[0017] 本发明具有如下有益效果:[0018] 本发明提出的仿生机器鱼,通过一体式柔性外壳、外壳包裹控制模块、驱动元件和装载模块;驱动元件稳定仿生机器鱼游动的传递力矩;控制模块产生控制胸鳍和尾鳍的摆动信号;驱动元件和控制模块均安装在装载模块的容置腔内等技术特征的设置,能够实现在机器鱼游动时,使驱动元件更加牢固,受到水环境的影响更小,驱动元件传输力矩更加稳定;能够充分利用驱动元件驱动能力强和软体材料柔顺性好的优点,一体式柔性外壳提高了机器鱼的灵活性和驱动元件位于容置腔内提高了机器鱼的驱动力,从而解决机器鱼游动时对环境适应性不够,仿生程度差的技术问题。[0019] 本发明实施例中的其他有益效果将在下文中进一步述及。附图说明[0020] 图1是本发明实施例中的仿生机器鱼的结构示意图;[0021] 图2是本发明实施例中驱动元件和基板、刚性骨架的安装位置关系示意图;[0022] 图3是本发明实施例中利用型芯、型腔模具翻模制备鱼身单侧外壳的示意图;[0023] 图4是图3翻模制备获得的右侧柔性鱼身外壳示意图;[0024] 图5是本发明实施例中外壳左右侧中心线粘合缝隙处位置示意图;[0025] 图6是本发明实施例中粘合后的外壳示意图;[0026] 图7是实施例1中防水密封方法步骤示意图;[0027] 图8是本发明实施例中容置腔的结构示意图;[0028] 附图标记如下:[0029] 1:基板;2:刚性骨架;3:控制模块;4:驱动元件;5:外壳;6:尾鳍;7:胸鳍;8:卡销;[0030] 51:单侧外壳;52:中心线粘合缝隙处;53:硅胶;[0031] 91:型腔;92:型芯。具体实施方式[0032] 以下对本发明的实施方式做详细说明。应该强调的是,下述说明仅仅是示例性的,而不是为了限制本发明的范围及其应用,在不冲突的情况下,本申请中的实施例及实施例中的特征可以相互结合。[0033] 需要说明的是,当元件被称为“固定于”或“设置于”另一个元件,它可以直接在另一个元件上或者间接在该另一个元件上。当一个元件被称为是“连接于”另一个元件,它可以是直接连接到另一个元件或间接连接至该另一个软件上。另外,连接既可以是用于固定作用也可以是用于耦合或者连通作用。[0034] 需要理解的是,术语“长度”、“宽度”、“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”、“内”、“外”等指示的方位或位置关系为基于附图所示的方位或者位置关系,仅是为了便于描述本发明实施例和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本发明的限制。[0035] 本发明下述实施例提出一种仿生机器鱼,包括控制模块3、驱动元件4、装载模块、外壳5;所述驱动元件4和所述控制模块3通信连接,所述驱动元件提供机器鱼游动的动力;所述装载模块具有容置腔,所述驱动元件4安装在所述装载模块的容置腔内,能够稳定驱动元件4的位置,稳定仿生机器鱼游动的传递力矩;所述控制模块3安装在所述装载模块的容置腔内,能够产生控制胸鳍6和尾鳍7的摆动信号;所述装载模块与所述外壳5连接,所述外壳是鱼头部分和鱼身部分为一体的柔性外壳,能够包裹所述控制模块3、驱动元件4和装载模块。[0036] 在具体的实施例中,如图8所示,容置腔是按照驱动元件4尺寸设计打印制作的类似长方体的凹槽,容置腔和驱动元件4接触的表面均为过渡配合,以确保驱动元件4转动过程中,在容置腔内无滑动平移现象发生。[0037] 在优选的实施例中,所述装载模块包括位于鱼头内部的基板1和位于鱼身部分的刚性骨架2,驱动胸鳍6的驱动元件4安装在所述鱼头内部基板1上的容置腔内,左右对称;驱动鱼身部分的驱动元件4安装于鱼身部分的刚性骨架2的容置腔内部,构成托举包裹式安装结构。[0038] 在优选的实施例中,还包括胸鳍和尾鳍;所述外壳上具有连接孔,通过连接元件连接胸鳍7,装载模块的末端具有尾柄,通过连接元件连接尾鳍6。[0039] 在具体的实施例中,采用打印制作的轴零件用来连接鱼身和胸鳍,一端用螺丝固定在鱼身头部容置腔内的舵机辅助轴圆盘上,轴零件的另外一端用螺丝固定胸鳍,从而实现了胸鳍和鱼身的连接,轴和外壳穿透处使用下述防水密封方法用硅胶进行密封防水。[0040] 在具体的实施例中,位于鱼身部分的装载模块是刚性骨架,最后一个刚性骨架末端有一体打印制作的尾柄,尾鳍用螺丝固定在尾柄上,尾柄处使用下述防水密封方法用硅胶封住进行防水。[0041] 在优选的实施例中,所述外壳为左右两侧单体,呈镜像对称,左右两侧单体通过胶水粘合。[0042] 在优选的实施例中,所述外壳具有柔性液态材料涂层。[0043] 实施例1[0044] 如图1所示,本实施例提供一种仿生机器鱼,包括装载模块、驱动元件4、控制模块3、柔性鱼头及鱼身外壳5、尾鳍6、一对胸鳍7和卡销8,其中,装载模块包括基板1和刚性骨架2、当然,仿生机器鱼还具备必不可少的其他部件,例如用于给控制模块3、驱动元件4供电的电源模块(未图示),其中驱动元件4包括5个舵机,在本实施例中,有两个水平固定放置的舵机和3个垂直方向安装固定的舵机。胸鳍舵机固定于基板1容置腔内,鱼身舵机固定于刚性骨架2容置腔内,3个骨架通过卡销前后连接,尾鳍6固定于最后一个舵机骨架尾部。外壳5作为一个整体包裹住刚性骨架2、控制模块3和驱动元件4等,控制模块3和驱动元件4通信连接,驱动元件4执行舵机的摆动,从而实现胸鳍7和尾鳍6的摆动,实现机器鱼的游动。[0045] 在本实施例中,如图1和图2所示,舵机有5个,胸鳍舵机均安装固定于基板1容置腔内,3个舵机安装固定于3个刚性骨架2容置腔内,3个舵机具有一定的相位差的先后摆动,带动鱼身外壳波动及尾部的摆动,从而实现了机器鱼的游动。[0046] 本实施例还提供一种利用所述的仿生机器鱼进行防水密封的方法,如图7所示,包括如下步骤:[0047] S1、使用solidworks(一款设计软件)设计前后一体式的鱼头鱼身外壳5,进行分型翻模获得型芯92、型腔91模具,使用PLA(聚乳酸)材料打印制作模具;[0048] S2、按照1:1的比例(食品用硅胶由硅酸缩聚而成的无机高分子胶体材料,主要成分是SiO2.nH2O)配比AB型液态硅胶,在型腔模具里导入大约450g,然后使用型芯进行挤压,等待大约5小时,待液态硅胶固化成形后,取出柔性单侧外壳51,如图3、图4所示,另一侧使用同样的操作步骤获得;[0049] S3、将左右两侧外壳进行左右对齐,用胶水粘合;[0050] S4、根据步骤1‑3得到的机器鱼,对外壳粘合处及胸鳍尾鳍处,采用同质性的柔性材料(大约50g)进行局部密封,即在鱼身外壳左右侧中心线粘合缝隙处52填充入大约30g硅胶53(如图5所示),液态材料自身流动性好,等待材料充分流入粘合面缝隙处,放入烤箱,等待30min,待硅胶固化,形成局部密封层。机器鱼为一个整体机构,实现了防水密封。[0051] 粘合后的外壳如图6所示。[0052] 实施例2[0053] 本实施例提出一种仿生机器鱼,包括基板1、刚性骨架2、控制模块3、驱动元件4、鱼头及鱼身外壳5、尾鳍6、一对胸鳍7和卡销8;所述驱动元件4和所述控制模块3通信连接;所述驱动元件4安装在所述机器鱼鱼身内部基板1上和刚性骨架2内,用于实现仿生机器鱼的游动;控制模块3安装在所述机器鱼鱼身基板1上,用于产生控制所述胸鳍6和尾鳍7的摆动信号;鱼头及鱼身外壳5头部底部有铅垂方向的内凹矩形槽,基板嵌入该凹槽,实现了柔性外壳5和刚性骨架2的连接;卡销8用于固定舵机辅助轴圆盘和下一级舵机刚性骨架2上的圆形部分,使得舵机辅助轴圆盘和舵机刚性骨架2上的圆盘同轴,实现3级刚性骨架2及舵机串联。[0054] 在本实施例中,所述驱动元件4有五个,其中两个安装在所述机器鱼鱼头内部基板1上的容置腔内,左右对称构成胸鳍驱动元件;另三个先后呈一条直线安装于鱼身刚性骨架2容置腔内部,为托举包裹式安装结构。[0055] 在本实施例中,所述驱动元件4均为舵机元件或者电机。[0056] 在本实施例中,所述刚性骨架2前后通过三个卡销8进行固定连接;前后骨架都是通过卡销8实现骨架的前后首尾相连,本实施例的鱼身是3个舵机,所以是3个卡销,所述卡销数量与安装在鱼身部分刚性骨架容置腔内部的驱动元件数量相同。[0057] 在本实施例中,所述机器鱼通过内外刚柔耦合的结构来实现游动。[0058] 本实施例还提出一种利用如上所述的仿生机器鱼的防水密封方法,包括如下步骤:[0059] S1、设计鱼头及鱼身一体式的外壳,分型获得型芯92和型腔91;[0060] S2、打印制作型芯92和型腔91模具;[0061] S3、在模具中倒入配比(1:1)(本实施例采用的食品级硅胶,配比就是严格1:1,才能实现固化,配比误差大的话,液态硅胶无法实现固化成形)完成的液态硅胶(450g),待固化成形获得硅胶单侧外壳51,外壳厚度为5mm,外壳薄一点,能实现更好的摆动;[0062] S4、使用胶水对左右两侧外壳进行粘合(粘合硅胶使用硅胶专用胶水,普通胶水无法实现粘合,粘和效果差,容易崩开);[0063] S5、采用同质性硅胶对粘合处、胸鳍及尾鳍处进行局部密封,局部密封就是在鱼身外壳部分区域进行密封,(在鱼身外壳左右粘合处以及尾鳍处进行密封)形成局部密封层,即形成柔性液体材料涂层。[0064] 在本实施例中,所述步骤S5中是在两侧粘合处,填充30g‑50g配比(同上,需要严格1:1)完成的硅胶,等待柔性液体材料充分填充粘合缝隙后,放入烤箱,烤箱设置温度为70度(40‑70度,加热是为了加速固化,缩短等待时间,普通常温下也能正常固化,等待时间较长),等待30min,待其固化成形。[0065] 在本实施例中,所述机器鱼鱼头鱼身为一体式柔性材料外壳,非独立的两部分。[0066] 在本实施例中,所述机器鱼外壳表面具有特有的局部密封层;形成局部密封层后,机器鱼此时为一个整体机构。[0067] 在本实施例中,所述步骤S2中型芯和型腔模具采用聚乳酸(PLA,Polylacticacid)材料打印制作;[0068] 本发明实施例的仿生机器鱼可以充分利用刚性元件驱动能力强和软体材料柔顺性好的优点,使得机器鱼能够更加高效、灵活地游动,更加贴近真实鱼类的游动,仿生程度高,具体地,上述实施例中具有如下优点:[0069] (1)机器鱼为刚柔耦合的结构,利用刚性元件驱动能力强和软体材料柔顺性好的优点,解决了纯刚性机器鱼灵活性不足和纯软体机器鱼驱动力不足的问题。[0070] (2)通过在刚性骨架容置腔内安装舵机,包裹式安装结构使得舵机位置更加牢固,在机器鱼鱼游动时,受到水环境的影响更小,舵机传输力矩更加稳定。[0071] (3)通过鱼头鱼身前后一体式的设计,避免了鱼头和鱼身的粘合封装,且鱼头鱼身采用同一柔性材料制作,更加有利于防水密封的操作。[0072] (4)鱼头鱼身为柔性材料制作,使得机器鱼游动更加逼真,仿生程度高。[0073] (5)鱼身外壳密封时可以充分利用液态软体材料自身流动性的优点,达到良好的防水密封效果。[0074] 外壳密封采用与鱼身外壳相同的材料进行密封,可以达到极高的防水效果,保证了内部驱动元件和控制模块的正常工作环境。[0075] 以上内容是结合具体/优选的实施方式对本发明所作的进一步详细说明,不能认定本发明的具体实施只局限于这些说明。对于本发明所属技术领域的普通技术人员来说,在不脱离本发明构思的前提下,其还可以对这些已描述的实施方式做出若干替代或变型,而这些替代或变型方式都应当视为属于本发明的保护范围。在本说明书的描述中,参考术语“一种实施例”、“一些实施例”、“优选实施例”、“示例”、“具体示例”、或“一些示例”等的描述意指结合该实施例或示例描述的具体特征、结构、材料或者特点包含于本发明的至少一个实施例或示例中。在本说明书中,对上述术语的示意性表述不必须针对的是相同的实施例或示例。而且,描述的具体特征、结构、材料或者特点可以在任一个或多个实施例或示例中以合适的方式结合。在不相互矛盾的情况下,本领域的技术人员可以将本说明书中描述的不同实施例或示例以及不同实施例或示例的特征进行结合和组合。尽管已经详细描述了本发明的实施例及其优点,但应当理解,在不脱离专利申请的保护范围的情况下,可以在本文中进行各种改变、替换和变更。
专利地区:广东
专利申请日期:2023-03-09
专利公开日期:2024-11-12
专利公告号:CN116062134B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




