 产学研创新服务平台(全国)


一种新能源矿用自卸车驱动电机故障诊断的容错控制系统
更新时间:2026-10-01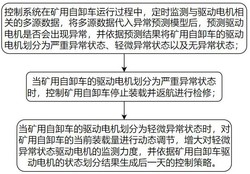 专利申请类型:发明专利;
地区:山东-济宁;
源自:济宁高价值专利检索信息库;
专利名称:一种新能源矿用自卸车驱动电机故障诊断的容错控制系统
专利类型:发明专利
专利申请号:CN202411161511.1
专利申请(专利权)人:山东北骏重工有限公司
权利人地址:山东省济宁市汶上县刘楼镇政府北2000米路西
专利发明(设计)人:李朋,李佳,孔超,李科,张炳华,张欢,齐保海
专利摘要:本发明公开了一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,涉及电机故障诊断技术领域,通过异常预测模块将多源数据代入异常预测模型后,预测驱动电机是否会出现异常,状态划分模块依据预测结果将矿用自卸车的驱动电机划分为严重异常状态、轻微异常状态以及无异常状态,当矿用自卸车的驱动电机划分为严重异常状态时,控制模块控制矿用自卸车停止装载并返航进行检修,当矿用自卸车的驱动电机划分为轻微异常状态时,对矿用自卸车的当前装载量进行动态调节,增大对轻微异常状态驱动电机的监测力度。控制系统通过对驱动电机引入故障预测诊断和分级响应机制,有效提高新能源矿用自卸车的安全性、可靠性。
主权利要求:
1.一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,其特征在于:包括异常预测模块、状态划分模块、控制模块;
异常预测模块:在矿用自卸车运行过程中,定时监测与驱动电机相关的多源数据,将多源数据代入异常预测模型后,预测驱动电机是否会出现异常;
状态划分模块:依据预测结果将矿用自卸车的驱动电机划分为严重异常状态、轻微异常状态以及无异常状态;
控制模块:当矿用自卸车的驱动电机划分为严重异常状态时,控制矿用自卸车停止装载并返航进行检修,当矿用自卸车的驱动电机划分为轻微异常状态时,对矿用自卸车的当前装载量进行动态调节,增大对轻微异常状态驱动电机的监测力度,并依据矿用自卸车驱动电机的状态划分结果生成后一天的控制策略;
所述异常预测模块定时监测与驱动电机相关的多源数据,多源数据包括温度非线性微分指数、疲劳应力累积幅值、功率谱密度;
将温度非线性微分指数、疲劳应力累积幅值、功率谱密度偏差综合计算获取异常系数,表达式为: ,式中, 为异常系数,为温度非线性微分指数, 为疲劳应力累积幅值, 为功率谱密度偏差,、、分别为温度非线性微分指数、疲劳应力累积幅值、功率谱密度偏差的比例系数,且 、、均大于0;
将获取的异常系数与预设的第一异常阈值进行对比,第一异常阈值用于预测驱动电机是否会出现异常,若异常系数小于等于第一异常阈值,预测驱动电机不会出现异常,将驱动电机划分为无异常状态,若异常系数大于第一异常阈值,预测驱动电机会出现异常。
2.根据权利要求1所述的一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,其特征在于:所述状态划分模块获取驱动电机的异常系数,将异常系数与预设的第一异常阈值以及第二异常阈值进行对比,第一异常阈值用于预测驱动电机是否会出现异常,第二异常阈值用于预测驱动电机异常的严重程度;
若异常系数小于等于第一异常阈值,预测驱动电机不会出现异常,将驱动电机划分为无异常状态,若异常系数大于第一异常阈值,且异常系数小于等于第二异常阈值,预测驱动电机会出现轻微异常,将驱动电机划分为轻微异常状态,若异常系数大于第二异常阈值,预测驱动电机会出现严重异常,将驱动电机划分为严重异常状态。
3.根据权利要求2所述的一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,其特征在于:当矿用自卸车的驱动电机划分为轻微异常状态时,控制模块对矿用自卸车的当前装载量进行动态调解,动态调解算法为:,式中, 为调节后的最大装
载量, 为调节前的最大装载量, 为异常系数,控制模块控制存在轻微异常状态驱动电机对应的矿用自卸车采取调节后的最大装载量装载物料。
4.根据权利要求3所述的一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,其特征在于:当矿用自卸车的驱动电机划分为轻微异常状态时,控制模块增大对轻微异常状态驱动电机的监测力度,表达式为:,式中, 为
增大后的多源数据采集频率, 为当前多源数据采集频率, 为异常系数。
5.根据权利要求4所述的一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,其特征在于:所述控制模块将所有矿用自卸车与准则以矩阵形式组织,每行代表一个矿用自卸车,每列代表一个准则,并对组织得到的策略矩阵进行标准化处理;
将标准化后的策略矩阵乘以各准则的权重,并依据加权后的策略矩阵生成正理想解和负理想解;
计算每台矿用自卸车与正理想解和负理想解的距离后,再计算每台矿用自卸车的相对贴近度,表达式为: ,式中,为相对贴近度, 为第 台矿用自卸车与正理想解的距离, 为第 台矿用自卸车与负理想解的距离;
控制模块将矿区中所有矿用自卸车依据相对贴近度由大到小进行排序,生成用车列表,后一天依据用车列表正序选择相应数量的矿用自卸车进行使用。
6.根据权利要求5所述的一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,其特征在于:所述控制模块对组织得到的策略矩阵进行标准化处理,表达式为:,式中, 为标准化后的策略矩阵, 表示第 台矿用自卸车在第 个准则下的值,表示矿用自卸车数量;
将标准化后的策略矩阵乘以各准则的权重,表达式为:
,式中, 表示第 台矿用自卸车在第 个准则下的标准化值, 为第个准则的权重, 为标准化后的策略矩阵;
依据加权后的策略矩阵生成正理想解和负理想解,表达式为:
,式中, 为正理想解, 为负理想
解,为空闲赋值准则的集合,为异常赋值准则的集合, 为加权后的策略矩阵,表示选取最大值, 表示选取最小值;
计算每台矿用自卸车与正理想解和负理想解的距离,表达式为:,式中, 为第 台矿用自卸车与正理想解的距离,
为第 台矿用自卸车与负理想解的距离, 为准则的数量, 表示第 台矿用自卸车在第个准则下的标准化值, 表示第 个准则的正理想解值, 表示第 个准则的负理想解值。
7.根据权利要求6所述的一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,其特征在于:所述异常赋值的计算逻辑为:获取矿用自卸车当天运行时所生成的所有异常系数,将所有异常系数建立系数集合,计算系数集合的平均异常系数以及异常系数标准差,将平均异常系数比上异常系数标准差获取异常赋值,表达式为:,式中, 为异常赋
值, 为平均异常系数, 为第 次获取的异常系数,为异常系数的获取次数。 说明书 : 一种新能源矿用自卸车驱动电机故障诊断的容错控制系统技术领域[0001] 本发明涉及电机故障诊断技术领域,具体涉及一种新能源矿用自卸车驱动电机故障诊断的容错控制系统。背景技术[0002] 新能源矿用自卸车是应用于矿山开采领域的运输工具,主要用于运送矿石、土壤、废料等重载物资,与传统的燃油矿用自卸车相比,新能源矿用自卸车使用电力或其他清洁能源作为动力源,具有环保、高效、低噪音的优点;[0003] 在新能源矿用自卸车中,驱动电机是提供车辆动力的核心部件,其性能直接影响整车的运行效率,然而,矿山环境的复杂性使得电机容易遭受各种应力和干扰,这增加了电机故障的可能性。[0004] 现有技术存在以下不足:[0005] 1、现有控制系统通常依赖于事后故障检测,即在驱动电机发生故障或性能明显下降后才做出反应,这可能导致车辆突然停机,影响生产效率,并可能造成更严重的机械损坏;[0006] 2、控制系统往往缺乏对电机状态的精细化管理,无法根据不同的故障严重程度采取差异化的应对措施,这可能导致资源浪费(如不必要的返航)或因反应不足而引发更严重的后果。[0007] 基于此,本发明提出一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,通过对驱动电机引入故障预测诊断和分级响应机制,有效提高新能源矿用自卸车的安全性、可靠性。发明内容[0008] 本发明的目的是提供一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,以解决背景技术中不足。[0009] 为了实现上述目的,本发明提供如下技术方案:一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,包括异常预测模块、状态划分模块、控制模块;[0010] 异常预测模块:在矿用自卸车运行过程中,定时监测与驱动电机相关的多源数据,将多源数据代入异常预测模型后,预测驱动电机是否会出现异常;[0011] 状态划分模块:依据预测结果将矿用自卸车的驱动电机划分为严重异常状态、轻微异常状态以及无异常状态;[0012] 控制模块:当矿用自卸车的驱动电机划分为严重异常状态时,控制矿用自卸车停止装载并返航进行检修,当矿用自卸车的驱动电机划分为轻微异常状态时,对矿用自卸车的当前装载量进行动态调节,增大对轻微异常状态驱动电机的监测力度,并依据矿用自卸车驱动电机的状态划分结果生成后一天的控制策略。[0013] 在一个优选的实施方式中,所述异常预测模块定时监测与驱动电机相关的多源数据,多源数据包括温度非线性微分指数、疲劳应力累积幅值、功率谱密度;[0014] 将温度非线性微分指数、疲劳应力累积幅值、功率谱密度偏差综合计算获取异常系数,表达式为: ,式中, 为异常系数, 为温度非线性微分指数, 为疲劳应力累积幅值, 为功率谱密度偏差,、、分别为温度非线性微分指数、疲劳应力累积幅值、功率谱密度偏差的比例系数,且 、、均大于0;[0015] 将获取的异常系数与预设的第一异常阈值进行对比,第一异常阈值用于预测驱动电机是否会出现异常,若异常系数小于等于第一异常阈值,预测驱动电机不会出现异常,将驱动电机划分为无异常状态,若异常系数大于第一异常阈值,预测驱动电机会出现异常。[0016] 在一个优选的实施方式中,所述状态划分模块获取驱动电机的异常系数,将异常系数与预设的第一异常阈值以及第二异常阈值进行对比,第一异常阈值用于预测驱动电机是否会出现异常,第二异常阈值用于预测驱动电机异常的严重程度;[0017] 若异常系数小于等于第一异常阈值,预测驱动电机不会出现异常,将驱动电机划分为无异常状态,若异常系数大于第一异常阈值,且异常系数小于等于第二异常阈值,预测驱动电机会出现轻微异常,将驱动电机划分为轻微异常状态,若异常系数大于第二异常阈值,预测驱动电机会出现严重异常,将驱动电机划分为严重异常状态。[0018] 在一个优选的实施方式中,当矿用自卸车的驱动电机划分为轻微异常状态时,控制模块对矿用自卸车的当前装载量进行动态 调解,动态 调解算法 为:,式中, 为调节后的最大装载量, 为调节前的最大装载量, 为异常系数,控制模块控制存在轻微异常状态驱动电机对应的矿用自卸车采取调节后的最大装载量装载物料。[0019] 在一个优选的实施方式中,当矿用自卸车的驱动电机划分为轻微异常状态时,控制模块增大对轻微异常状态驱动电机的监测力度,表达式为:,式中, 为增大后的多源数据采集频率, 为当前多源数据采集频率, 为异常系数。[0020] 在一个优选的实施方式中,所述控制模块将所有矿用自卸车与准则以矩阵形式组织,每行代表一个矿用自卸车,每列代表一个准则,并对组织得到的策略矩阵进行标准化处理;[0021] 将标准化后的策略矩阵乘以各准则的权重,并依据加权后的策略矩阵生成正理想解和负理想解;[0022] 计算每台矿用自卸车与正理想解和负理想解的距离后,再计算每台矿用自卸车的相对贴近度,表达式为: ,式中,为相对贴近度, 为第 台矿用自卸车与正理想解的距离, 为第 台矿用自卸车与负理想解的距离;[0023] 控制模块将矿区中所有矿用自卸车依据相对贴近度由大到小进行排序,生成用车列表,后一天依据用车列表正序选择相应数量的矿用自卸车进行使用。[0024] 在一个优选的实施方式中,所述控制模块对组织得到的策略矩阵进行标准化处理,表达式为: ,式中, 为标准化后的策略矩阵, 表示第 台矿用自卸车在第 个准则下的值,表示矿用自卸车数量;[0025] 将标准化后的策略矩阵乘以各准则的权重,表达式为:[0026] ,式中, 表示第 台矿用自卸车在第 个准则下的标准化值,为第个准则的权重, 为标准化后的策略矩阵;[0027] 依据加权后的策略矩阵生成正理想解和负理想解,表达式为:[0028] ,式中, 为正理想解, 为负理想解,为空闲赋值准则的集合, 为异常赋值准则的集合, 为加权后的策略矩阵,表示选取最大值, 表示选取最小值;[0029] 计算每台矿用自卸车与正理想解和负理想解的距离,表达式为:[0030] ,式中, 为第 台矿用自卸车与正理想解的距离,为第 台矿用自卸车与负理想解的距离, 为准则的数量, 表示第 台矿用自卸车在第 个准则下的标准化值, 表示第 个准则的正理想解值, 表示第 个准则的负理想解值。[0031] 在一个优选的实施方式中,所述异常赋值的计算逻辑为:获取矿用自卸车当天运行时所生成的所有异常系数,将所有异常系数建立系数集合,计算系数集合的平均异常系数以及异常系数标准差,将平均异常系数比上异常系数标准差获取异常赋值,表达式为:,式中, 为异常赋值,为平均异常系数, 为第 次获取的异常系数,为异常系数的获取次数。[0032] 在上述技术方案中,本发明提供的技术效果和优点:[0033] 1、本发明通过异常预测模块将多源数据代入异常预测模型后,预测驱动电机是否会出现异常,状态划分模块依据预测结果将矿用自卸车的驱动电机划分为严重异常状态、轻微异常状态以及无异常状态,当矿用自卸车的驱动电机划分为严重异常状态时,控制模块控制矿用自卸车停止装载并返航进行检修,当矿用自卸车的驱动电机划分为轻微异常状态时,对矿用自卸车的当前装载量进行动态调节,增大对轻微异常状态驱动电机的监测力度。控制系统通过对驱动电机引入故障预测诊断和分级响应机制,有效提高新能源矿用自卸车的安全性、可靠性;[0034] 2、本发明在预测驱动电机存在轻微异常,并且划分为轻微异常状态时,此时驱动电机还可以支持矿用自卸车的运行,但为了避免驱动电机故障,需要减少矿用自卸车的最大装载量,以降低驱动电机的负载,并增大对存在轻微异常驱动电机的多源数据采集频率,提高对驱动电机的故障预测容错,且有效避免矿用自卸车资源浪费;[0035] 3、本发明通过控制模块生成以下准则,准则包括异常赋值以及空闲赋值,将所有矿用自卸车与准则以矩阵形式组织,每行代表一个矿用自卸车,每列代表一个准则,并对组织得到的策略矩阵进行标准化处理,标准化后的策略矩阵乘以各准则的权重,并依据加权后的策略矩阵生成正理想解和负理想解,计算每台矿用自卸车与正理想解和负理想解的距离后,再计算每台矿用自卸车的相对贴近度,将矿区中所有矿用自卸车依据相对贴近度由大到小进行排序,生成用车列表,后一天依据用车列表正序选择相应数量的矿用自卸车进行使用,从而能够在后一天选择性能较优或当天处于空闲状态的矿用自卸车进行使用,进一步提高对矿用自卸车的控制效果。附图说明[0036] 为了更清楚地说明本申请实施例或现有技术中的技术方案,下面将对实施例中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本发明中记载的一些实施例,对于本领域普通技术人员来讲,还可以根据这些附图获得其他的附图。[0037] 图1为本发明的系统工作流程图。具体实施方式[0038] 为使本发明实施例的目的、技术方案和优点更加清楚,下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0039] 实施例1:请参阅图1所示,本实施例所述一种新能源矿用自卸车驱动电机故障诊断的容错控制系统,包括异常预测模块、状态划分模块、控制模块;[0040] 异常预测模块:在矿用自卸车运行过程中,定时监测与驱动电机相关的多源数据,将多源数据代入异常预测模型后,预测驱动电机是否会出现异常,预测结果发送至状态划分模块;[0041] 状态划分模块:依据预测结果将矿用自卸车的驱动电机划分为严重异常状态、轻微异常状态以及无异常状态,状态划分结果发送至控制模块;[0042] 控制模块:当矿用自卸车的驱动电机划分为严重异常状态时,控制矿用自卸车停止装载并返航进行检修,当矿用自卸车的驱动电机划分为轻微异常状态时,对矿用自卸车的当前装载量进行动态调节,增大对轻微异常状态驱动电机的监测力度,并依据矿用自卸车驱动电机的状态划分结果生成后一天的控制策略。[0043] 本申请通过异常预测模块将多源数据代入异常预测模型后,预测驱动电机是否会出现异常,状态划分模块依据预测结果将矿用自卸车的驱动电机划分为严重异常状态、轻微异常状态以及无异常状态,当矿用自卸车的驱动电机划分为严重异常状态时,控制模块控制矿用自卸车停止装载并返航进行检修,当矿用自卸车的驱动电机划分为轻微异常状态时,对矿用自卸车的当前装载量进行动态调节,增大对轻微异常状态驱动电机的监测力度。控制系统通过对驱动电机引入故障预测诊断和分级响应机制,有效提高新能源矿用自卸车的安全性、可靠性。[0044] 控制系统的工作流程为:[0045] 控制系统在矿用自卸车运行过程中,定时监测与驱动电机相关的多源数据,将多源数据代入异常预测模型后,预测驱动电机是否会出现异常,并依据预测结果将矿用自卸车的驱动电机划分为严重异常状态、轻微异常状态以及无异常状态,当矿用自卸车的驱动电机划分为严重异常状态时,控制矿用自卸车停止装载并返航进行检修,当矿用自卸车的驱动电机划分为轻微异常状态时,对矿用自卸车的当前装载量进行动态调节,增大对轻微异常状态驱动电机的监测力度,并依据矿用自卸车驱动电机的状态划分结果生成后一天的控制策略。[0046] 实施例2:在矿用自卸车运行过程中,异常预测模块定时监测与驱动电机相关的多源数据,将多源数据代入异常预测模型后,预测驱动电机是否会出现异常;[0047] 异常预测模块定时监测与驱动电机相关的多源数据,多源数据包括温度非线性微分指数、疲劳应力累积幅值、功率谱密度;[0048] 将温度非线性微分指数、疲劳应力累积幅值、功率谱密度偏差综合计算获取异常系数,表达式为: ,式中, 为异常系数, 为温度非线性微分指数, 为疲劳应力累积幅值, 为功率谱密度偏差,、、分别为温度非线性微分指数、疲劳应力累积幅值、功率谱密度偏差的比例系数,且 、、均大于0。[0049] 异常系数越大,表明驱动电机越可能出现异常,将获取的异常系数与预设的第一异常阈值进行对比,第一异常阈值用于预测驱动电机是否会出现异常,若异常系数小于等于第一异常阈值,预测驱动电机不会出现异常,将驱动电机划分为无异常状态,若异常系数大于第一异常阈值,预测驱动电机会出现异常。[0050] 温度非线性微分指数的计算表达式为:[0051] ,式中, 为温度非线性微分指数, 为电机绕组温度,表示在时间 时刻绕组的温度, 为环境温度,表示电机所处环境的温度, 为电机定子的温度,为第一传热系数,表示绕组与周围环境之间的传热能力, 为绕组的热容,表示绕组吸收或释放单位温度变化所需的热量, 为绕组电阻,表示绕组的电阻值,为电机电流,表示通过绕组的电流,为第二传热系数,表示绕组与定子之间的传热能力。[0052] 疲劳应力累积幅值的计算表达式为: ,式中,为疲劳应力累积幅值,为加载次数,表示加载次数的总数, 为第 次加载的应力幅值,为材料的疲劳强度系数,表示材料在循环载荷下的强度特性,为材料的疲劳强度指数,表示材料的疲劳特性对应力水平的敏感性, 为第一材料常数,通常与加载频率和其他材料特性有关, 为加载循环数,为第二材料常数,通常与材料的疲劳裂纹扩展速率有关。[0053] 功率谱密度偏差的计算逻辑为:获取驱动电机在频率 处的功率谱密度,计算功率谱密度偏差,表达式为:[0054] ,式中, 为功率谱密度偏差,为驱动电机在频率 处的功率谱密度, 为驱动电机在频率 处功率谱密度的稳定范围,驱动电机在频率 处的功率谱密度计算表达式为:,式中, 驱动电机在频率 处的功率谱密度,表示信号在频率 处的功率分布, 为傅里叶变换运算符,用于将时间域信号转换到频率域,为信号的时间周期或观察窗口的时长, 为时间域信号,表示随时间变化的信号,为频率,表示分析的频率点,为虚数单位, 为复指数函数,用于在傅里叶变换中表示频率成分。[0055] 状态划分模块依据预测结果将矿用自卸车的驱动电机划分为严重异常状态、轻微异常状态以及无异常状态;[0056] 状态划分模块获取驱动电机的异常系数,将异常系数与预设的第一异常阈值以及第二异常阈值进行对比,第一异常阈值用于预测驱动电机是否会出现异常,第二异常阈值用于预测驱动电机异常的严重程度;[0057] 若异常系数小于等于第一异常阈值,预测驱动电机不会出现异常,将驱动电机划分为无异常状态,若异常系数大于第一异常阈值,预测驱动电机会出现异常;[0058] 若异常系数大于第一异常阈值,且异常系数小于等于第二异常阈值,预测驱动电机会出现轻微异常,将驱动电机划分为轻微异常状态,若异常系数大于第二异常阈值,预测驱动电机会出现严重异常,将驱动电机划分为严重异常状态;[0059] 本申请中,当预测驱动电机会出现轻微异常,将驱动电机划分为轻微异常状态时,表示驱动电机的性能下降,但支持继续使用,当预测驱动电机会出现严重异常,将驱动电机划分为严重异常状态时,表明驱动电机将要不支持使用,继续使用会出现故障。[0060] 当矿用自卸车的驱动电机划分为严重异常状态时,控制模块控制矿用自卸车停止装载并返航进行检修,当矿用自卸车的驱动电机划分为轻微异常状态时,控制模块对矿用自卸车的当前装载量进行动态调节,增大对轻微异常状态驱动电机的监测力度;[0061] 本申请中,矿用自卸车采取最大装载量(最大装载量通常为限制装载量的90%)装载物料,当矿用自卸车的驱动电机划分为轻微异常状态时,驱动电机的性能下降,需要减少矿用自卸车的最大装载量,以降低驱动电机的负载。[0062] 当矿用自卸车的驱动电机划分为轻微异常状态时,控制模块对矿用自卸车的当前装载量进行动态调节,动态调节算法为:[0063] ,式中, 为调节后的最大装载量, 为调节前的最大装载量, 为异常系数,控制模块控制存在轻微异常状态驱动电机对应的矿用自卸车采取调节后的最大装载量装载物料。[0064] 当矿用自卸车的驱动电机划分为轻微异常状态时,控制模块增大对轻微异常状态驱动电 机的 监测 力度(监 测力 度为多 源数 据采 集频率),表达 式为 :,式中, 为增大后的多源数据采集频率, 为当前多源数据采集频率, 为异常系数。[0065] 综上所述,当预测驱动电机存在轻微异常,并且划分为轻微异常状态时,此时驱动电机还可以支持矿用自卸车的运行,但为了避免驱动电机故障,需要减少矿用自卸车的最大装载量,以降低驱动电机的负载,并增大对存在轻微异常驱动电机的多源数据采集频率,提高对驱动电机的故障预测容错,且有效避免矿用自卸车资源浪费。[0066] 控制模块依据矿用自卸车驱动电机的状态划分结果生成后一天的控制策略;[0067] 矿区中,所有矿用自卸车在当天使用过程中,可能存在以下几种情况:[0068] 1、预测矿用自卸车的驱动电机存在严重异常,矿用自卸车停止运行返航检修,但在当天驱动电机并未能完成检修(即该矿用自卸车停用);[0069] 2、预测矿用自卸车的驱动电机存在严重异常,矿用自卸车停止运行返航检修,但在当天驱动电机完成检修,矿用自卸车重新投入使用;[0070] 3、当天预测矿用自卸车的驱动电机运行无异常;[0071] 4、当天的采矿作业仅使用某几台矿用自卸车,存在空闲无使用的矿用自卸车;[0072] 5、预测矿用自卸车的驱动电机存在轻微异常,但继续使用。[0073] 依据上述条件,控制模块生成以下准则,准则包括异常赋值以及空闲赋值;[0074] 具体的:[0075] 异常赋值的计算逻辑为:获取矿用自卸车当天运行时所生成的所有异常系数,将所有异常系数建立系数集合,计算系数集合的平均异常系数以及异常系数标准差,将平均异常系数比上异常系数标准差获取异常赋值,表达式为:,式中, 为异常赋值, 为平均异常系数, 为第 次获取的异常系数,为异常系数的获取次数,较大的异常赋值表明矿用自卸车当天运行时的异常系数整体偏大,即该矿用自卸车在后一天越不应该选择使用。[0076] 空闲赋值的获取逻辑为:若矿用自卸车在当天处于空闲状态(即未使用)时,需要在后一天使用该矿用自卸车(避免出现部分矿用自卸车长期处于空闲状态,部分矿用自卸车长期处于使用状态),因此,若矿用自卸车在当天处于空闲状态,空闲赋值等于2,若矿用自卸车在当天处于空闲状态,空闲赋值等于0,空闲赋值较大的矿用自卸车在后一天应该选择使用。[0077] 控制模块将所有矿用自卸车与准则以矩阵形式组织,每行代表一个矿用自卸车,每列代表一个准则,并对组织得到的策略矩阵进行标准化处理,表达式为:,式中, 为标准化后的策略矩阵, 表示第 台矿用自卸车在第 个准则下的值,表示矿用自卸车数量;[0078] 将标准化后的策略矩阵乘以各准则的权重,表达式为:[0079] ,式中, 表示第 台矿用自卸车在第 个准则下的标准化值,为第个准则的权重, 为标准化后的策略矩阵;[0080] 依据加权后的策略矩阵生成正理想解和负理想解,表达式为:[0081] ,式中, 为正理想解, 为负理想解,为空闲赋值准则的集合, 为异常赋值准则的集合, 为加权后的策略矩阵,表示选取最大值, 表示选取最小值;[0082] 计算每台矿用自卸车与正理想解和负理想解的距离,表达式为:[0083] ,式中, 为第 台矿用自卸车与正理想解的距离,为第 台矿用自卸车与负理想解的距离, 为准则的数量, 表示第 台矿用自卸车在第 个准则下的标准化值, 表示第 个准则的正理想解值, 表示第 个准则的负理想解值,计算每台矿用自卸车的相对贴近度,表达式为: ,式中,为相对贴近度,为第 台矿用自卸车与正理想解的距离, 为第 台矿用自卸车与负理想解的距离;[0084] 相对贴近度越大,表明矿用自卸车在后一天越应该优先使用,因此,将矿区中所有矿用自卸车依据相对贴近度由大到小进行排序,生成用车列表,后一天依据用车列表正序选择相应数量的矿用自卸车进行使用。[0085] 本申请通过控制模块生成以下准则,准则包括异常赋值以及空闲赋值,将所有矿用自卸车与准则以矩阵形式组织,每行代表一个矿用自卸车,每列代表一个准则,并对组织得到的策略矩阵进行标准化处理,标准化后的策略矩阵乘以各准则的权重,并依据加权后的策略矩阵生成正理想解和负理想解,计算每台矿用自卸车与正理想解和负理想解的距离后,再计算每台矿用自卸车的相对贴近度,将矿区中所有矿用自卸车依据相对贴近度由大到小进行排序,生成用车列表,后一天依据用车列表正序选择相应数量的矿用自卸车进行使用,从而能够在后一天选择性能较优或当天处于空闲状态的矿用自卸车进行使用,进一步提高对矿用自卸车的控制效果。[0086] 上述公式均是去量纲取其数值计算,公式是由采集大量数据进行软件模拟得到最近真实情况的一个公式,公式中的预设参数由本领域的技术人员根据实际情况进行设置。[0087] 应理解,本文中术语“和/或”,仅仅是一种描述关联对象的关联关系,表示可以存在三种关系,例如,A和/或B,可以表示:单独存在A,同时存在A和B,单独存在B这三种情况,其中A,B可以是单数或者复数。另外,本文中字符“/”,一般表示前后关联对象是一种“或”的关系,但也可能表示的是一种“和/或”的关系,具体可参考前后文进行理解。[0088] 应理解,在本申请的各种实施例中,上述各过程的序号的大小并不意味着执行顺序的先后,各过程的执行顺序应以其功能和内在逻辑确定,而不应对本申请实施例的实施过程构成任何限定。[0089] 本领域普通技术人员可以意识到,结合本文中所公开的实施例描述的各示例的单元及算法步骤,能够以电子硬件、或者计算机软件和电子硬件的结合来实现。这些功能究竟以硬件还是软件方式来执行,取决于技术方案的特定应用和设计约束条件。专业技术人员可以对每个特定的应用来使用不同方法来实现所描述的功能,但是这种实现不应认为超出本申请的范围。所属领域的技术人员可以清楚地了解到,为描述的方便和简洁,上述描述的系统、装置和单元的具体工作过程,可以参考前述方法实施例中的对应过程,在此不再赘述。[0090] 以上所述,仅为本申请的具体实施方式,但本申请的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本申请揭露的技术范围内,可轻易想到变化或替换,都应涵盖在本申请的保护范围之内。
专利地区:山东
专利申请日期:2024-08-23
专利公开日期:2024-11-19
专利公告号:CN118672240B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




