 产学研创新服务平台(全国)


一种基于HY-1C卫星COCTS数据的深度学习云检测方法
更新时间:2026-10-01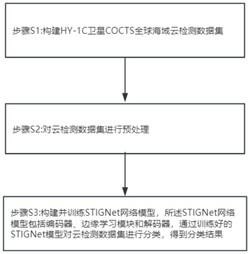 专利申请类型:发明专利;
地区:海南-三亚;
源自:三亚高价值专利检索信息库;
专利名称:一种基于HY-1C卫星COCTS数据的深度学习云检测方法
专利类型:发明专利
专利申请号:CN202411076345.5
专利申请(专利权)人:中国海洋大学三亚海洋研究院,三亚海洋实验室
权利人地址:海南省三亚市崖州区崖州湾科技城深海科技创新公共平台8号楼
专利发明(设计)人:刘凡莉,刘铭坤,盛志诚,管磊
专利摘要:本发明公开了一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,所述方法包括如下步骤:步骤S1:构建HY‑1C卫星COCTS全球海域云检测数据集;步骤S2:对云检测数据集进行预处理;步骤S3:构建并训练STIGNet网络模型,通过STIGNet网络模型对预处理过的云检测数据集进行云检测,所述STIGNet网络模型包括编码器、边缘学习模块和解码器;所述编码器包括四个连续的特征提取块FEB,所述边缘学习模块包括四个边缘学习块ELB和一个特征融合块FFB,所述解码器包括四个特征恢复块FRB,通过训练好的STIGNet模型对云检测数据集进行分类,得到分类结果。
主权利要求:
1.一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,其特征在于,所述方法包括如下步骤:步骤S1:构建HY‑1C卫星COCTS全球海域云检测数据集;
步骤S2:对云检测数据集进行预处理;
步骤S3:构建并训练STIGNet网络模型,所述STIGNet网络模型包括编码器、边缘学习模块和解码器,通过训练好的STIGNet模型对云检测数据集进行分类,得到分类结果;
所述编码器包括四个连续的特征提取块FEB,所述边缘学习模块包括四个边缘学习块ELB和一个特征融合块FFB,所述解码器包括四个特征恢复块FRB;所述特征提取块FEB均包括3×3卷积层、批归一化层和修正线性单元以及最大池化层;所述边缘学习块ELB均包括3×3卷积层、批归一化层、修正线性单元和1×1卷积层;所述特征恢复块FRB均包括反卷积层、3×3卷积层、批归一化层和ReLU激活函数;
通过四个连续的特征提取块FEB对预处理过的云检测数据集进行多层次的特征提取,通过四个边缘学习块ELB对特征提取块FEB提取的特征进行边缘信息提取与增强,获得多个边缘特征,通过特征融合块FFB将边缘学习块ELB获得的多个边缘特征进行融合,获得多尺度边缘特征,所述多尺度边缘特征与边缘真值建立损失函数以增强特征融合块FFB对边缘特征的学习,通过四个连续的特征恢复块FRB对特征提取块FEB提取的特征进行特征恢复,并将其与对应的特征提取块FEB提取的特征进行拼接,最终实现云掩模输出或晴空掩模输出;
所述损失函数具体为聚焦损失函数与边缘损失函数之和;
其聚焦损失函数的定义如下:
其中,N代表类别个数,i表示第i个类别,yi代表第i个类别的类别真值,Pi代表网络模型预测值,γ表示权重,logPi表示网络模型预测值的对数;
其边缘损失函数的定义如下:
i i
其中,∈代表拉普拉斯平滑项,ye代表边缘真值,ye代表第i个类别的边缘真值,pe代表i第i个类别的特征融合块FFB的输出值,logpe表示第i个类别的特征融合块FFB输出值的对数。
2.根据权利要求1所述的一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,其特征在于,所述步骤S1中云检测数据集具体包括云的光谱数据、纹理数据、地理数据。
3.根据权利要求2所述的一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,其特征在于,所述预处理包括将云检测数据集中的443nm、490nm、565nm、670nm和865nm波段的辐亮度转换为反射率,将11μm和12μm波段的辐亮度转换为亮温。
4.根据权利要求3所述的一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,其特征在于,通过如下公式将云检测数据集中的443nm、490nm、565nm、670nm和865nm波段的辐亮度转换为反射率,具体如下:其中,λ为波长,π是圆周率,Ref(λ)是波段的反射率,Rad(λ)是波段的辐亮度,μ0是太阳天顶角的余弦函数值,F0(λ)是大气层顶的太阳辐照度。
5.根据权利要求4所述的一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,其特征在于,通过构建11μm和12μm波段的辐亮度转换为亮温的查找表来获取亮温。
6.根据权利要求5所述的一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,其特征在于,通过如下公式构建11μm和12μm波段的辐亮度转换为亮温的查找表,具体过程如下:预设亮温BT,在波段范围内预设波长λ,计算波长为λ时的黑体辐亮度:其中,h是普朗克常数,c是光速,kB是玻尔兹曼常数,Lλ为黑体辐亮度,Lλ(λ,BT)为在波长为λ,亮温为BT时的黑体辐亮度;
再根据如下公式计算亮温BT在一段波长范围上所对应的辐亮度L:
其中,fλ是在波长λ上定义的该波段的光谱响应函数,dλ表示对波长λ的积分;
得到不同波段辐亮度L和亮温BT的一一对应关系,将此对应关系制作成一个查找表,根据该查找表查找云检测数据集中11μm和12μm波段的波段辐亮度对应的亮温BT值。
7.根据权利要求1所述的一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,其特征在于,所述预处理过程还包括在云检测数据集中构建分类标签,所述分类标签包括云、晴空,其中,晴空的分类标签如下公式所示:b
其中,c是海洋上空的晴空状态,上标o表示“观测”,上标b表示“先验背景”,x表示先验o o b背景的状态向量,y 表示观测向量,P(c)表示海洋上空为晴空状态的概率,P(c|y ,x)表示o b给定先验背景状态和观测条件下的晴空概率,P(y |x ,c)表示给定先验背景状态和晴空条b o b件下的观测值概率,P(x|c)表示在晴空条件下的背景状态概率,P(y |x)是给定先验背景b状态下的观测值概率,P(x)表示先验背景状态的概率;
将计算得到的贝叶斯晴空概率大于0.9的像素标签为晴空像素,将该标签加入云检测数据集当中。 说明书 : 一种基于HY‑1C卫星COCTS数据的深度学习云检测方法技术领域[0001] 本发明涉及图像处理技术领域,特别是涉及一种基于HY‑1C卫星COCTS数据的深度学习云检测方法。背景技术[0002] 目前现存的云检测方法可大致分为:阈值法,利用云的物理属性、纹理特征和空间特征来建立特定的阈值组合判断云是否存在;贝叶斯法,结合背景大气状态和地表参数计算云存在的概率;深度学习法,构建大量数据驱动模型学习光谱数据特征与云的对应关系。[0003] 人工智能技术的兴起使得研究者们发现机器学习能够帮助寻找最佳阈值。因此,阈值与机器学习相结合的云检测方法也随之发展。这种方法本质上仍然是利用阈值来确定云和晴空像素。目前,深度学习的不断发展使人们将目光拓展到了利用深度学习手段解决遥感任务的研究上。深度学习基于大量标记样本来寻找最优结构和系数,深度学习模型可以对环境参数之间复杂的非线性关系进行精确地学习,捕捉特征变量之间的潜在联系。同时,在获取遥感图像中的多层次及多尺度特征并将其由低层次向高层次进行组合方面,深度学习同样优势明显,在图像的分类及处理问题上有广阔的应用前景。深度学习在从海洋遥感数据中挖掘信息方面具有巨大潜力,而海洋卫星大数据则可以为深度学习提供数据支持。深度学习能够组合光谱信息与空间信息,并具有强大的特征提取能力,十分适合用于具有庞大数据基础的云检测任务。[0004] 但现有技术方案还存在以下技术问题:[0005] 阈值法进行云检测,是从云的光谱物理特性出发,结合图像纹理特性和区域空间特性,设置特定的阈值,排列不同的阈值组合,来判断像素是否为云。该种方法的处理流程一旦确定,就并不难以实现。然而,阈值的确定往往与传感器特性、变量属性、地表类型、以及区域范围等环境因素有关,因此,固定的阈值往往难以在所有环境因素下进行准确的云检测。[0006] 贝叶斯云检测算法在云检测过程中加入背景场先验知识,改善了对每个变量参数设置阈值的弊端。然而,背景场先验信息需要通过数值天气预报以及大气辐射传输模型等额外资源来得到,且数值天气预报信息的时空分辨率通常远低于卫星传感器的时空分辨率,从而带来背景场的误差。此外,对于国产海洋一号卫星来说,尚没有一种可适用的快速辐射传输模型,只能通过MODTRAN等模型进行复杂缓慢的运算得到背景场信息,加大了时间成本。[0007] 深度学习基于大量标记样本来寻找最优结构和系数,深度学习模型可以对环境参数之间复杂的非线性关系进行精确地学习,捕捉特征变量之间的潜在联系。现有的深度学习云检测方法大多只使用光谱数据作为输入,忽略了许多与云相关的纹理特征。此外,由于云边缘与其他区域相比具有复杂的特性,云边缘的误差会十分显著。[0008] 综上所述,现有的技术方法在云检测方面存在着阈值设置困难、背景场信息不准确以及纹理特征和云边缘误差等问题。针对这些问题,本发明提出了一种基于光谱和纹理信息引导的深度神经网络模型(STIGNet),以解决传统方法所存在的技术问题,实现自动快速准确的云检测。发明内容[0009] 针对上述现有技术,本发明在于提供一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,主要解决上述背景技术中存在的技术问题。[0010] 为达到上述目的,本发明实施例的技术方案是这样实现的:[0011] 一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,所述方法包括如下步骤:[0012] 所述方法包括如下步骤:[0013] 步骤S1:构建HY‑1C卫星COCTS全球海域云检测数据集;[0014] 步骤S2:对云检测数据集进行预处理;[0015] 步骤S3:构建并训练STIGNet网络模型,所述STIGNet网络模型包括编码器、边缘学习模块和解码器,通过训练好的STIGNet模型对云检测数据集进行分类,得到分类结果;[0016] 所述编码器包括四个连续的特征提取块FEB,所述边缘学习模块包括四个边缘学习块ELB和一个特征融合块FFB,所述解码器包括四个特征恢复块FRB;通过四个连续的特征提取块FEB对预处理过的云检测数据集进行多层次的特征提取,通过四个边缘学习块ELB对特征提取块FEB提取的特征进行边缘信息提取与增强,获得多个边缘特征,通过特征融合块FFB将边缘学习块ELB获得的多个边缘特征进行融合,获得多尺度边缘特征,所述多尺度边缘特征与边缘真值建立损失函数以增强特征融合块FFB对边缘特征的学习,通过四个连续的特征恢复块FRB对特征提取块FEB提取的特征进行特征恢复,并将其与对应的特征提取块FEB提取的特征进行拼接,最终实现云掩模输出或晴空掩模输出。[0017] 具体的,所述步骤S1中云检测数据集具体包括云的光谱数据、纹理数据、地理数据。[0018] 具体的,所述预处理包括将云检测数据集中的443nm、490nm、565nm、670nm和865nm波段的辐亮度转换为反射率,将11μm和12μm波段的辐亮度转换为亮温。[0019] 具体的,通过如下公式将云检测数据集中的443nm、490nm、565nm、670nm和865nm波段的辐亮度转换为反射率,具体如下:[0020][0021] 其中,为波长,是圆周率, 是波段的反射率, 是波段的辐亮度,是太阳天顶角的余弦函数值, 是大气层顶的太阳辐照度。[0022] 具体的,通过构建11μm和12μm波段的辐亮度转换为亮温的查找表来获取亮温。[0023] 具体的,通过如下公式构建11μm和12μm波段的辐亮度转换为亮温的查找表,具体过程如下:[0024] 预设亮温 ,在波段范围内预设波长 ,计算波长为 时的黑体辐亮度:[0025][0026] 其中, 是普朗克常数,是光速, 是玻尔兹曼常数, 为黑体辐亮度,为在波长为 ,亮温为 时的黑体辐亮度;[0027] 再根据如下公式计算亮温 在一段波长范围上所对应的辐亮度 :[0028][0029] 其中, 是在波长 上定义的该波段的光谱响应函数, 表示对波长 的积分;[0030] 得到不同波段辐亮度 和亮温 的一一对应关系,将此对应关系制作成一个查找表,根据该查找表查找云检测数据集中11μm和12μm波段的波段辐亮度对应的亮温 值。[0031] 具体的,所述预处理过程还包括在云检测数据集中构建分类标签,所述分类标签包括云、晴空,其中,晴空的分类标签如下公式所示:[0032][0033] 其中,是海洋上空的晴空状态,上标 表示“观测”,上标 表示“先验背景”, 表示先验背景的状态向量, 表示观测向量, 表示海洋上空为晴空状态的概率,表示给定先验背景状态和观测条件下的晴空概率, 表示给定先验背景状态和晴空条件下的观测值概率, 表示再晴空条件下的背景状态概率,是给定先验背景状态下的观测值概率, 表示先验背景状态的概率;[0034] 将计算得到的贝叶斯晴空概率大于0.9的像素标签为晴空像素,将该标签加入云检测数据集当中。[0035] 具体的,所述特征提取块FEB均包括3×3卷积层、批归一化层和修正线性单元以及最大池化层;[0036] 所述边缘学习块ELB均包括3×3卷积层、批归一化层、修正线性单元和1×1卷积层;[0037] 所述特征恢复块FRB均包括反卷积层、3×3卷积层、批归一化层和ReLU激活函数。[0038] 具体的,所述损失函数具体为聚焦损失函数与边缘损失函数之和;[0039] 其聚焦损失函数的定义如下:[0040][0041] 其中,代表类别个数,表示第 个类别, 代表第 个类别的类别真值, 代表网络模型预测值, 表示权重, 表示网络模型预测值的对数;[0042] 其边缘损失函数的定义如下:[0043][0044] 其中,代表拉普拉斯平滑项, 代表边缘真值, 代表第 个类别的边缘真值,代表第 个类别的特征融合块FFB的输出值, 表示第 个类别的特征融合块FFB输出值的对数。[0045] 本发明的有益效果在于:相对于现有技术,本发明提供的一种基于HY‑1C卫星COCTS数据的深度学习云检测方法具有如下有益效果:[0046] 1、提高云检测的准确性:通过综合考虑云的光谱数据、亮温差异、局部统计特性和地理位置信息,STIGNet网络模型能够更准确地识别和区分云层和晴空的海洋表面,特别是,STIGNet网络模型模型中的边缘学习模块专门针对云层边缘的复杂特征进行优化,显著减少了在这些区域的检测误差;通过边缘学习模块的设计,STIGNet网络模型强化了对云层边缘细节的学习,这种优化使得STIGNet网络模型在云层边缘区域的检测精度得到显著提升;[0047] 2、适应性强:STIGNet网络模型不依赖于固定的阈值,而是通过深度学习模型自动学习云的特征,使其能够适应不同的环境条件和传感器特性,具有很好的泛化能力;[0048] 3、提升数据处理效率,支持自动化和半自动化的海洋监测:由于STIGNet网络模型采用了高效的深度学习架构,它能够快速处理大规模的遥感数据集,提供的精确云掩膜可以作为后续海洋数据分析的基础,从而提高整个海洋监测流程的效率和准确性。附图说明[0049] 图1为本发明提供的云检测方法的步骤流程图。[0050] 图2为本发明提供的STIGNet网络模型的结构图。[0051] 图3为本发明提供的云检测的误差图像示例图。具体实施方式[0052] 以下结合说明书附图及具体实施例对本发明技术方案做进一步的详细阐述。除非另有定义,本文所使用的所有的技术和科学术语与属于本发明的技术领域的技术人员通常理解的含义相同。本文中在本发明的说明书中所使用的术语只是为了描述具体的实施例的目的,并不是旨在于限制本发明。在以下描述中,涉及到“一些实施例”的表述,其描述了所有可能实施例的子集,但是应当理解的是,“一些实施例”可以是所有可能实施例的相同子集或不同子集,并且可以在不冲突的情况下相互结合。[0053] 在以下描述中,给出了大量具体的细节以便提供对本发明更为彻底的理解。然而,对于本领域技术人员而言显而易见的是,本发明可以无需一个或多个这些细节而得以实施。在其他的例子中,为了避免与本发明发生混淆,对于本领域公知的一些技术特征未进行描述。[0054] 应当理解的是,本发明能够以不同形式实施,而不应当解释为局限于这里提出的实施例。相反地,提供这些实施例将使公开彻底和完全,并且将本发明的范围完全地传递给本领域技术人员。并且在此使用的术语的目的仅在于描述具体实施例并且不作为本发明的限制。在此使用时,单数形式的“一”、“一个”和“所述/该”也意图包括复数形式,除非上下文清楚指出另外的方式。还应明白术语“组成”和/或“包括”,当在该说明书中使用时,确定所述特征、整数、步骤、操作、元件和/或部件的存在,但不排除一个或更多其它的特征、整数、步骤、操作、元件、部件和/或组的存在或添加。在此使用时,术语“和/或”包括相关所列项目的任何及所有组合。[0055] 另需要说明的是,当元件被称为“固定于”另一个元件,它可以直接在另一个元件上或者也可以存在居中的元件。当一个元件被认为是“连接”另一个元件,它可以是直接连接到另一个元件或者可能同时存在居中元件。本文所使用的术语“竖直的”、“水平的”、“内”、“外”、“左”、“右”以及类似的表述只是为了说明的目的,并不表示是唯一的实施方式。[0056] 为了彻底理解本发明,将在下列的描述中提出详细的结构,以便阐释本发明提出的技术方案。本发明的可选实施例详细描述如下,然而除了这些详细描述外,本发明还可以具有其他实施方式。[0057] 请结合参照附图1和附图2,本申请提供一种基于HY‑1C卫星COCTS数据的深度学习云检测方法,所述方法包括如下步骤:[0058] 步骤S1:构建HY‑1C卫星COCTS全球海域云检测数据集;[0059] 步骤S2:对云检测数据集进行预处理;[0060] 步骤S3:构建并训练STIGNet网络模型,通过STIGNet网络模型对预处理[0061] 过的云检测数据集进行云检测,所述STIGNet网络模型包括编码器、边缘学习模块和解码器;[0062] 所述编码器包括四个连续的特征提取块FEB,所述边缘学习模块包括四个边缘学习块ELB和一个特征融合块FFB,所述解码器包括四个特征恢复块FRB;[0063] 示例性的,HY‑1C卫星指海洋一号C卫星,COCTS指中国水色水温扫描仪(ChineseOceanColorandTemperatureScanner,COCTS),云检测数据集的输入数据来源于HY‑1C卫星COCTSL1B级产品的数据。对云检测数据集进行预处理,然后通过STIGNet网络模型对预处理过的云检测数据集进行云检测,(STIGNet网络模型的全称为Spectral‑and‑Textural‑Information‑GuideddeepneuralNetwork,即基于光谱和纹理信息引导的深度神经网络模型),由于云的形状和大小非常不规则,边缘信息的丢失会特别明显,因此,在STIGNet网络模型中设计了边缘学习模块,使其STIGNet网络模型在海洋卫星全球海域数据中准确地检测和分割出云区域。[0064] 通过四个连续的特征提取块FEB对预处理过的云检测数据集进行多层次的特征提取,通过四个边缘学习块ELB对特征提取块FEB提取的特征进行边缘信息提取与增强,获得多个边缘特征,通过特征融合块FFB将边缘学习块ELB获得的多个边缘特征进行融合,获得多尺度边缘特征,所述多尺度边缘特征与边缘真值建立损失函数以增强特征融合块FFB对边缘特征的学习,通过四个连续的特征恢复块FRB对特征提取块FEB提取的特征进行特征恢复,并将其与对应的特征提取块FEB提取的特征进行拼接,最终实现云掩模输出或晴空掩模输出。[0065] 示例性的,STIGNet网络模型的工作原理如下:通过第一个特征提取块FEB对数据集进行特征提取得到特征 ,第二个特征提取块FEB对 进行特征提取得到特征 ,以此类推,第四个特征提取块FEB对 进行特征提取得到特征 ;[0066] 通过四个边缘学习块ELB分别对特征 、 、 、 进行边缘信息提取得到特征、 、 、 ,通过特征融合块FFB将特征 、 、 、 进行融合得到多尺度边缘特征,并与边缘真值进行边缘损失函数的计算从而反向传播,在训练过程中增强模型对边缘特征的学习;[0067] 第一个特征恢复块FRB首先对特征 进行反卷积得到特征 ,然后将特征 与特征 进行拼接再进行两轮3×3卷积,批归一化层和ReLU激活函数,得到特征 ,第二个特征恢复块对 进行反卷积得到 ,然后将 与 进行拼接再进行两轮3×3卷积,批归一化层和ReLU激活函数,得到特征 ,以此类推,第四个特征恢复块对进行反卷积得到 ,然后将 与 进行拼接再进行两轮3×3卷积,批归一化层和ReLU激活函数,得到特征 ,特征 最后经过Softmax层实现云掩膜输出或晴空掩模输出。[0068] 具体的,所述步骤S1中云检测数据集具体包括云的光谱数据、纹理数据、地理数据。[0069] 具体的,所述预处理包括将云检测数据集中的443nm、490nm、565nm、670nm和865nm波段的辐亮度转换为反射率,将11μm和12μm波段的辐亮度转换为亮温。[0070] 具体的,通过如下公式将云检测数据集中的443nm、490nm、565nm、670nm和865nm波段的辐亮度转换为反射率,具体如下:[0071][0072] 其中,为波长,是圆周率, 是波段的反射率, 是波段的辐亮度,是太阳天顶角的余弦函数值, 是大气层顶的太阳辐照度。[0073] 具体的,通过构建11μm和12μm波段的辐亮度转换为亮温的查找表来获取亮温。[0074] 具体的,通过如下公式构建11μm和12μm波段的辐亮度转换为亮温的查找表,具体过程如下:[0075] 预设亮温 ,在波段范围内预设波长 ,计算波长为 时的黑体辐亮度:[0076][0077] 其中, 是普朗克常数,是光速, 是玻尔兹曼常数, 为黑体辐亮度,为在波长为 ,亮温为 时的黑体辐亮度;[0078] 再根据如下公式计算亮温 在一段波长范围上所对应的辐亮度 :[0079][0080] 其中, 是在波长 上定义的该波段的光谱响应函数, 表示对波长 的积分;[0081] 得到不同波段辐亮度 和亮温 的一一对应关系,将此对应关系制作成一个查找表,根据该查找表查找云检测数据集中11μm和12μm波段的波段辐亮度对应的亮温 值。[0082] 示例性的,11μm波段部分辐亮度与亮温的对应关系如表1所示。[0083] 表1部分11μm波段辐亮度与亮温的对应关系[0084] 11μm波段辐亮度(mWcm‑2um‑1sr‑1) 亮温(K)7.3510 282.806767.3511 282.807597.3512 282.808417.3513 282.809207.3514 282.810037.3515 282.810827.3516 282.81165[0085] 示例性的,将( 、和11μm波段亮温以每个像素为中心的3×3区域局部标准差以及11μm波段亮温的最大值与最小值的差作为STIGNet网络模型的输入来表示基于纹理特征上的云检测;由于在夜间无法获得可见光波段的数据,因此在夜间输入通道中不包含可见光波段的反射率数据,其云检测数据集的输入特征如表2所示,云检测在白天和夜间数据集上的检测效果如表3所示。[0086] 表2云检测数据集的输入特征[0087][0088] 表3云检测模型在白天和夜间数据集上的检测效果[0089][0090] 其中,准确率计算的是“所有正确预测的像素占总像素的比例”,所关注的是整体的预测准确情况;召回率计算的是“正确预测的晴空像素占真值晴空像素的比例”,所关注的是真值晴空中有多少预测准确,即云过检错误的情况;精确率计算的是“正确预测的晴空像素占预测晴空像素的比例”,所关注的是预测晴空中有多少预测准确,即云漏检错误的情况,F1‑Score则是召回率和精确率的调和平均数,是二者的综合度量指标,IoU表示交并比(InterectionoverUnion)指标来评价样本集之间的相似性和差异性,IoU计算的是预测晴空和数据集标签晴空的交集和并集的比值,假正例率指的是“云漏检的像素数占真值云的比例”,意在评估有多少云被错误地预测为晴空,云过检率指的是云过检像素占所有像素的比例,云漏检率指的是云漏检像素占所有像素的比例。[0091] 具体的,所述预处理过程还包括在云检测数据集中构建分类标签,所述分类标签包括云、晴空,其中,晴空的分类标签如下公式所示:[0092][0093] 其中,是海洋上空的晴空状态,上标 表示“观测”,上标 表示“先验背景”, 表示先验背景的状态向量, 表示观测向量, 表示海洋上空为晴空状态的概率,表示给定先验背景状态和观测条件下的晴空概率, 表示给定先验背景状态和晴空条件下的观测值概率, 表示在晴空条件下的背景状态概率,是给定先验背景状态下的观测值概率, 表示先验背景状态的概率;[0094] 将计算得到的贝叶斯晴空概率大于0.9的像素标签为晴空像素,将该标签加入云检测数据集当中。[0095] 示例性的,贝叶斯云检测在全球大部分区域表现良好,本数据集人工检查和纠正了贝叶斯定理在云检测出现的错误分类情况,将正确的标签加入云检测数据集当中。[0096] 具体的,所述特征提取块FEB均包括3×3卷积层、批归一化层和修正线性单元以及最大池化层;[0097] 示例性的,特征提取块FEB用于提取和转换输入数据的特征,3×3卷积层使用3×3的卷积核来扫描输入数据,提取局部特征;批归一化层通过对每个小批量数据进行归一化处理,使得训练过程中的收敛速度加快,同时减少对初始化参数的敏感性,有助于STIGNet网络模型学习更有效的特征表示;修正线性单元用于在STIGNet网络模型中引入非线性特征,将输入值的负部分置为0,而正部分保持不变,这有助于解决梯度消失问题,并允许网络学习更复杂的特征,再通过最大池化层逐步减少特征的空间维度,从而实现特征的层次化抽象。[0098] 所述边缘学习块ELB均包括3×3卷积层、批归一化层、修正线性单元和1×1卷积层;[0099] 示例性的,边缘学习块ELB能够提取和增强边缘信息,3×3卷积层用于捕捉边缘特征,通过批归一化层进行归一化,以提供稳定性和加速训练;修正线性单元用于引入非线性特征,而1×1卷积层则在空间维度上进行特征的重新加权和组合;特征融合块FFB用于将来自边缘学习块ELB的输出特征与来自编码器的不同深度的特征进行融合;特征融合块FFB的输出特征会与边缘真值进行边缘损失函数的计算,从而在训练过程中增强模型对边缘特征的学习。[0100] 由于云边缘是主要的误差区域,在模型中添加了边缘学习模块以引导模型学习更多的边缘特征,如表4所示是添加前后的对比。改进之后的云漏检率均有提高。所有区域的准确率均有明显提升,且在云边缘区域提升最明显。在夜间,整体准确率提高了0.15%,在云边缘处的准确率提高了0.26%,非云边缘处的准确率提高了0.14%。在白天,整体准确率提高了0.05%,在云边缘处的准确率提高了0.13%,非云边缘处的准确率提高了0.03%。这说明,边缘学习模块加强了模型对于边缘特征的学习,对云边缘区域的误差的改进有一定效果。此外,该模块仅在训练阶段用于引导模型的学习,而不会在模型的使用环节产生额外的开销,仍然能够保证效率。[0101] 表4云边缘、非云边缘以及所有区域的精度[0102][0103] 所述特征恢复块FRB均包括反卷积层、3×3卷积层、批归一化层和ReLU激活函数。[0104] 示例性的,反卷积用于解码器中以恢复编码器中丢失的空间分辨率,在反卷积之后,通过3×3卷积层用于进一步细化特征的细节,对3×3卷积层的输出进行归一化处理,ReLU激活函数跟在批归一化层之后,以增加网络的非线性表达能力。[0105] 具体的,为了引导编码器通过反向传播来更好地保留边缘细节,使用从标签生成的边缘真值来计算边缘损失项,因此,所述损失函数具体为聚焦损失函数与边缘损失函数之和;[0106] 其聚焦损失函数的定义如下:[0107][0108] 其中,代表类别个数,表示第 个类别, 代表第 个类别的类别真值, 代表网络模型预测值, 表示权重, 表示网络模型预测值的对数;[0109] 示例性的,在训练云检测数据集中,云的比例为72%,这意味着云和海洋的比例严重失衡,数据分布不平衡可能会导致STIGNet网络模型在训练过程中偏向样本占比较高的类,从而导致云检测性能较差。因此,在不改变样本分布的情况下,使用聚焦损失函数作为损失项来解决因样本不平衡引起的偏差,即最小化分割差异。除了最小化分割差异外,还通过最小化边缘一致性损失来强制执行云边缘约束。该边缘损失函数由二进制交叉熵损失和骰子损失组成。[0110] 其边缘损失函数的定义如下:[0111][0112] 其中,代表拉普拉斯平滑项,=1, 代表边缘真值, 代表第 个类别的边缘真值, 代表第 个类别的特征融合块FFB的输出值, 表示第 个类别的特征融合块FFB输出值的对数, 为二进制交叉熵损失, 为骰子损失。[0113] 示例性的,如附图3所示是云检测的误差图像示例,其中,(a)为云检测的误差图像的第一示例,(b)为云检测的误差图像的第二示例,(c)为云检测的误差图像的第三示例,在误差图像中红色代表模型的云过检,蓝色代表模型的云漏检,误差图像下的数值分别代表准确率(黑色)、云漏检率(蓝色)和云过检率(红色)。[0114] 以上,仅为本发明的具体实施方式,但本发明的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本发明揭露的技术范围内,可轻易想到变化或替换,都应涵盖在本发明的保护范围之内。本发明的保护范围应以所述权利要求的保护范围以准。
专利地区:海南
专利申请日期:2024-08-07
专利公开日期:2024-11-19
专利公告号:CN118587610B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




