产学研创新服务平台(全国)


输送机结构件焊接机器人生产线发明专利
更新时间:2026-09-21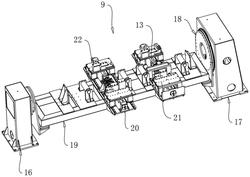 专利申请类型:发明专利;
地区:河南-焦作;
源自:焦作高价值专利检索信息库;
专利名称:输送机结构件焊接机器人生产线
专利类型:发明专利
专利申请号:CN202410684830.4
专利申请(专利权)人:河南中业重工机械有限公司
权利人地址:河南省焦作市温县集聚工业区鑫源路中段
专利发明(设计)人:牛思远,牛平,任尧尧,王小强,唐玉玺,朱冬冬,张晓杰
专利摘要:本发明涉及输送机结构件焊接机器人生产线,属于焊接设备的技术领域。包括:三轴滑台系统,包括三轴滑台系统、多轴焊接机械臂、升降变位机和除尘器,其中,三轴滑台系统包括通过立柱横置的X轴横梁、通过滑台装置滑移连接于所述X轴横梁的Y轴横梁、通过滑台装置滑移连接于所述Y轴横梁的Z轴升降轴,多轴焊接机械臂固定安装于所述Z轴升降轴的底端,升降变位机设有多组且沿X轴横梁方向依次排布,除尘器安装于所述Y轴横梁。通过本发明,解决了现有技术中焊接精度低、工作人员劳动强度大的问题。
主权利要求:
1.输送机结构件焊接机器人生产线,其特征在于:包括三轴滑台系统(1)、多轴焊接机械臂(2)、升降变位机和除尘器(7),其中,三轴滑台系统(1)包括通过立柱(3)横置的X轴横梁(4)、通过滑台装置滑移连接于所述X轴横梁(4)的Y轴横梁(5)、通过滑台装置滑移连接于所述Y轴横梁(5)的Z轴升降轴(6),多轴焊接机械臂(2)固定安装于所述Z轴升降轴(6)的底端,升降变位机设有多组且沿X轴横梁(4)方向依次排布,除尘器(7)安装于所述Y轴横梁(5);
所述升降变位机包括第一升降变位机(8)和第二升降变位机(9);
所述第一升降变位机(8)包括对置的第一从动座(10)和第一驱动座(11)、分别设置于所述第一从动座(10)和所述第一驱动座(11)的两个第一回转支撑座(12)、两端分别固定安装于两侧所述第一回转支撑座(12)的第一承载架(13)、设置于所述第一承载架(13)上的工装夹具(14);
所述第一承载架(13)上设有翻转装置(24),所述翻转装置(24)设有两组且呈对称设置于所述工装夹具(14)两侧;
所述翻转装置(24)包括滑移连接于所述第一承载架(13)底部的U型架(25)、固定安装于所述U型架(25)底部的升降驱动缸(26)、转动支承于所述升降驱动缸(26)的活塞杆顶端的支撑轴(27)、固定连接于所述支撑轴(27)且沿所述第一承载架(13)宽度方向延伸的横杆(28)、滑移连接于所述横杆(28)且沿所述第一承载架(13)长度方向延伸的纵杆(29)、分别固定连接于所述纵杆(29)端部的一对第一夹持块(30)、设置于所述升降驱动缸(26)的活塞杆且用于驱动所述支撑轴(27)转动的驱动机构(31);
所述横杆(28)上开设有沿其长度方向延伸的第一T型槽(35),所述纵杆(29)端部固定连接有位于滑动连接于所述第一T型槽(35)内的第一T型块(36),所述第一T型槽(35)内转动连接有第二双向螺纹丝杆(37),两个所述第一T型块(36)分别螺纹连接于所述第二双向螺纹丝杆(37)两端,所述横杆(28)端部固定安装有连接于所述第二双向螺纹丝杆(37)的转动电机(38);
所述驱动机构(31)包括滑动套设于所述升降驱动缸(26)的滑动套筒(50)、固定连接于所述支撑轴(27)的棘轮(51)、固定连接于所述滑动套筒(50)内壁顶部且沿竖直方向均匀排布的若干弹性棘齿(52),所述U型架(25)顶部固定连接有连接框架(32),所述滑动套筒(50)在其移动方向上对应于所述连接框架(32)内侧,所述滑动套筒(50)外壁底端固定连接有抵接块(53),所述抵接块(53)移动抵接于所述连接框架(32)底面,所述升降驱动缸(26)顶端与所述滑动套筒(50)内侧顶面之间设有支撑弹簧(54),所述滑动套筒(50)朝向所述横杆(28)的侧壁开设有供所述支撑轴(27)穿过的移动槽(55);
所述滑动套筒(50)远离所述横杆(28)的侧壁开设有沿所述滑动套筒(50)长度方向延伸的限位槽(56),所述限位槽(56)相对两侧的顶部开设有翻转槽(57),所述支撑轴(27)上固定连接有滑动连接于所述限位槽(56)内的限位块(58),所述限位块(58)两侧与所述限位槽(56)内壁之间呈过渡配合,所述翻转槽(57)宽度大于所述限位块(58)长度。
2.根据权利要求1所述的输送机结构件焊接机器人生产线,其特征在于:所述第一从动座(10)和所述第一驱动座(11)上均设有升降丝杠(15),所述第一回转支撑座(12)均连接于所述升降丝杠(15);
所述第二升降变位机(9)包括对置的第二从动座(16)和第二驱动座(17)、分别设置于所述第二从动座(16)和所述第二驱动座(17)的两个第二回转支撑座(18)、两端分别固定安装于两侧所述第二回转支撑座(18)的第二承载架(19)、设置于所述第二承载架(19)上的工装夹具(14)。
3.根据权利要求2所述的输送机结构件焊接机器人生产线,其特征在于:所述工装夹具(14)包括安装板(20)、滑移连接于所述安装板(20)的一对滑台(21)、可拆卸地安装于所述滑台(21)的锁紧件(22)、转动支承于所述安装板(20)的第一双向螺纹丝杆(23),所述第一双向螺纹丝杆(23)具有正螺纹段和反螺纹段,两个滑台(21)分别螺纹连接于所述正螺纹段和所述反螺纹段。
4.根据权利要求1所述的输送机结构件焊接机器人生产线,其特征在于:所述第一夹持块(30)呈半圆柱体状,其切面朝向所述工装夹具(14)方向,所述第一夹持块(30)切面转动连接有两个第二夹持块(39),所述第二夹持块(39)呈半圆柱体状,其切面朝向所述工装夹具(14)方向,所述第一夹持块(30)切面开设有两个与所述第二夹持块(39)周壁相配合的安装槽(40),所述安装槽(40)内壁沿其延伸方向开设有第二T型槽(41),所述第二夹持块(39)周壁固定连接有滑动连接于所述第二T型槽(41)内的第二T型块(42),所述第二夹持块(39)切面沿其轴向两端分别通过螺栓固定连接有上楔形块(43)和下楔形块(44),所述上楔形块(43)和所述下楔形块(44)呈对称设置。
5.根据权利要求4所述的输送机结构件焊接机器人生产线,其特征在于:两侧所述纵杆(29)相对的表面均铰接有支撑杆(45),两个所述支撑杆(45)远离所述纵杆(29)的一端共铰接有第三夹持块(49),所述第三夹持块(49)呈半圆柱体状,其切面朝向所述工装夹具(14)方向,所述第三夹持块(49)切面沿其轴向两端分别通过螺栓固定连接有上楔形块(43)和下楔形块(44)。
6.根据权利要求5所述的输送机结构件焊接机器人生产线,其特征在于:所述支撑杆(45)包括固定套筒(46)、滑动连接于所述固定套筒(46)内的延伸杆(47)、设置于所述固定套筒(46)内且抵接于所述延伸杆(47)端部的抵接弹簧(48)。
7.根据权利要求1所述的输送机结构件焊接机器人生产线,其特征在于:所述连接框架(32)两侧分别固定连接有滑动套设于所述第一承载架(13)侧边的U型板(33),所述U型板(33)上开设有螺纹孔,所述螺纹孔内螺纹连接有锁定螺栓(34)。 说明书 : 输送机结构件焊接机器人生产线技术领域[0001] 本发明涉及输送机结构件焊接机器人生产线,属于焊接设备的技术领域。背景技术[0002] 随着国家提出工业“4.0”概念,国内为响应国家号召并且提升自身在行业的竞争力,越来越多的工厂开始使用工业机器人来替代人工,则焊接机器人的出现就是替代人工焊接的一大进步。焊接机器人的出现也就代表了焊接进入自动组対拼装时代,需要用自动夹紧工装替代人工画线定位。由于皮带机角钢类托辊支架属于多品种、小批量工件,工装设计的就需要更柔性、兼容性更强。机器人焊接使得许多焊接结构件的焊接精度和速度要求越来越高,一般工人已难以胜任这一工作。此外,焊接时的电弧、火花及烟雾等对人体会造成伤害,焊接制造工艺的复杂性、劳动强度、产品质量、批量等要求,使得焊接工艺对于自动化、机械化的要求极为迫切。[0003] 过去常采用人工操作焊接加工输送机的结构件,由于结构件重量大、焊接量大,对于工人来说是一项繁重的工作,但现在焊接结构件的焊接精度和速度要求越来越高,一般工人已难以胜任这一工作。此外,焊接时的电弧、火花及烟雾等对人体会造成伤害,焊接制造工艺的复杂性、劳动强度、产品质量、批量等要求,人工焊接的方式已难以满足。发明内容[0004] 本发明所要解决的技术问题在于:提供输送机结构件焊接机器人生产线,它解决了现有技术中自动化程度较低、焊接精度不稳定的问题。[0005] 本发明所要解决的技术问题采取以下技术方案来实现:[0006] 输送机结构件焊接机器人生产线,包括三轴滑台系统、多轴焊接机械臂、升降变位机和除尘器,其中,三轴滑台系统包括通过立柱横置的X轴横梁、通过滑台装置滑移连接于所述X轴横梁的Y轴横梁、通过滑台装置滑移连接于所述Y轴横梁的Z轴升降轴,多轴焊接机械臂固定安装于所述Z轴升降轴的底端,升降变位机设有多组且沿X轴横梁方向依次排布,除尘器安装于所述Y轴横梁。[0007] 本发明进一步设置为:所述升降变位机包括第一升降变位机和第二升降变位机;[0008] 所述第一升降变位机包括对置的第一从动座和第一驱动座、分别设置于所述第一从动座和所述第一驱动座的两个第一回转支撑座、两端分别固定安装于两侧所述第一回转支撑座的第一承载架、设置于所述第一承载架上的工装夹具,所述第一从动座和所述第一驱动座上均设有升降丝杠,所述第一回转支撑座均连接于所述升降丝杠;[0009] 所述第二升降变位机包括对置的第二从动座和第二驱动座、分别设置于所述第二从动座和所述第二驱动座的两个第二回转支撑座、两端分别固定安装于两侧所述第二回转支撑座的第二承载架、设置于所述第二承载架上的工装夹具。[0010] 本发明进一步设置为:所述工装夹具包括安装板、滑移连接于所述安装板的一对滑台、可拆卸地安装于所述滑台的锁紧件、转动支承于所述安装板的第一双向螺纹丝杆,所述第一双向螺纹丝杆具有正螺纹段和反螺纹段,两个滑台分别螺纹连接于所述正螺纹段和所述反螺纹段。[0011] 本发明进一步设置为:所述第一承载架上设有翻转装置,所述翻转装置设有两组且呈对称设置于所述工装夹具两侧;[0012] 所述翻转装置包括滑移连接于所述第一承载架底部的U型架、固定安装于所述U型架底部的升降驱动缸、转动支承于所述升降驱动缸的活塞杆顶端的支撑轴、固定连接于所述支撑轴且沿所述第一承载架宽度方向延伸的横杆、滑移连接于所述横杆且沿所述第一承载架长度方向延伸的纵杆、分别固定连接于所述纵杆端部的一对第一夹持块、设置于所述升降驱动缸的活塞杆且用于驱动所述支撑轴转动的驱动机构;[0013] 所述横杆上开设有沿其长度方向延伸的第一T型槽,所述纵杆端部固定连接有位于滑动连接于所述第一T型槽内的第一T型块,所述第一T型槽内转动连接有第二双向螺纹丝杆,两个所述第一T型块分别螺纹连接于所述第二双向螺纹丝杆两端,所述横杆端部固定安装有连接于所述第二双向螺纹丝杆的转动电机。[0014] 本发明进一步设置为:所述驱动机构包括滑动套设于所述升降驱动缸的滑动套筒、固定连接于所述支撑轴的棘轮、固定连接于所述滑动套筒内壁顶部且沿竖直方向均匀排布的若干弹性棘齿,所述U型架顶部固定连接有连接框架,所述滑动套筒在其移动方向上对应于所述连接框架内侧,所述滑动套筒外壁底端固定连接有抵接块,所述抵接块移动抵接于所述连接框架底面,所述升降驱动缸顶端与所述滑动套筒内侧顶面之间设有支撑弹簧,所述滑动套筒朝向所述横杆的侧壁开设有供所述支撑轴穿过的移动槽。[0015] 本发明进一步设置为:所述滑动套筒远离所述横杆的侧壁开设有沿所述滑动套筒长度方向延伸的限位槽,所述限位槽相对两侧的顶部开设有翻转槽,所述支撑轴上固定连接有滑动连接于所述限位槽内的限位块,所述限位块两侧与所述限位槽内壁之间呈过渡配合,所述翻转槽宽度大于所述限位块长度。[0016] 本发明进一步设置为:所述第一夹持块呈半圆柱体状,其切面朝向所述工装夹具方向,所述第一夹持块切面转动连接有两个第二夹持块,所述第二夹持块呈半圆柱体状,其切面朝向所述工装夹具方向,所述第一夹持块切面开设有两个与所述第二夹持块周壁相配合的安装槽,所述安装槽内壁沿其延伸方向开设有第二T型槽,所述第二夹持块周壁固定连接有滑动连接于所述第二T型槽内的第二T型块,所述第二夹持块切面沿其轴向两端分别通过螺栓固定连接有上楔形块和下楔形块,所述上楔形块和所述下楔形块呈对称设置。[0017] 本发明进一步设置为:两侧所述纵杆相对的表面均铰接有支撑杆,两个所述支撑杆远离所述纵杆的一端共铰接有第三夹持块,所述第三夹持块呈半圆柱体状,其切面朝向所述工装夹具方向,所述第三夹持块切面沿其轴向两端分别通过螺栓固定连接有上楔形块和下楔形块。[0018] 本发明进一步设置为:所述支撑杆包括固定套筒、滑动连接于所述固定套筒内的延伸杆、设置于所述固定套筒内且抵接于所述延伸杆端部的抵接弹簧。[0019] 本发明进一步设置为:所述连接框架两侧分别固定连接有滑动套设于所述第一承载架侧边的U型板,所述U型板上开设有螺纹孔,所述螺纹孔内螺纹连接有锁定螺栓。[0020] 本发明的有益效果是:[0021] 1.通过设置三轴滑台系统,并配合多轴焊接机械臂,能够实现对工件在任意角度的焊接,自由度高,通过升降变位机对工件进行支撑和定位,且在升降变位机的配合下,有效保证工件变位重复定位精度及使用寿命,通过第一回转支承座实现对工件的翻转,通过升级丝杠实现对工件的升降定位,在上料时可将第一承载架下降至底部,工装夹具对工件夹紧后提升至一定高度,配合多轴焊接机械臂进行工件焊接,机械化程度高,通过机械化自动焊接,焊接精度高,且基本上无需人工配合,大大提高了焊接的效率;[0022] 2.通过设置翻转装置,当大型结构件正面焊接完成,需要进行翻面进行反向焊接时,通过使工装夹具对工件进行解锁,此时,启动两组翻转装置中的升降驱动缸,使升降驱动缸带动支撑轴和两侧的横杆朝向上方移动,并对应于工件的两端,此时,通过启动转动电机,使转动电机通过第二双向螺纹丝杆,驱动两个分别固定连接于纵杆上的第一T型块相互靠近,在两个纵杆靠近的过程中,分别固定连接于两个纵杆上的第一夹持块逐渐抵接于工件的边角部分,并在第二夹持块的作用下,使两个第二夹持块分别贴合于工件的侧边,此时并通过上楔形块和下楔形块对工件进行上下方向上的限位和支撑,在四组第二夹持块的配合下,使得工件从四角处定位并实现夹持,此时,继续驱动升降驱动缸朝向上方移动,从而带动工件升起,带滑动套筒外侧的抵接块抵接于连接框架时,此时滑动套筒与升降驱动缸的活塞杆之间发生相对移动,并使位于滑动套筒内的棘轮通过弹性棘齿的作用进行转动,从而能够带动支撑轴旋转180°,且限位块进入翻转槽内并跟随支撑轴翻转180度,当工件旋转180°后,升降驱动缸下落,而棘轮由于弹性棘齿的作用不会在下落过程中发生转动,限位块重新进入限位槽内对支撑轴进行限位,当工件落在第一承载架上后,翻转第二双向螺纹丝杆,对工件解锁,而工装夹具重新对工件进行锁定,使得多轴焊接机械臂能够对工件的反面继续进行焊接,提升生产线的自动化程度;[0023] 3.通过设置第三夹持块,当两个纵杆相互靠近的过程中,通过两个支撑杆推动第三夹持块朝向工件方向靠近,且由于支撑杆为弹性伸缩杆,从而使第三支撑块能够自适应地抵接于工件的侧壁,对工件进行支撑,使工件在翻转过程中更加稳定。附图说明[0024] 图1为本发明的整体结构示意图。[0025] 图2是本发明中第一升降变位机部分的结构示意图。[0026] 图3是本发明中第二升降变位机部分的结构示意图。[0027] 图4是本发明中翻转装置与第一承载架部分的结构示意图。[0028] 图5是本发明中驱动机构部分的结构示意图。[0029] 图6是本发明中驱动机构部分的剖视图。[0030] 图7是本发明中横杆和第一夹持块部分的结构示意图。[0031] 图8是本发明中横杆和第一夹持块部分的剖视图。[0032] 图9是本发明中第一夹持块和第二夹持块的结构示意图。[0033] 图10是本发明中第一夹持块部分的结构示意图。[0034] 图11是本发明中第二夹持块部分的结构示意图。[0035] 图12是本发明中驱动机构部分的剖视图。[0036] 图13是本发明中驱动机构部分的剖视图。[0037] 图14是本发明中翻转装置部分的结构示意图。[0038] 图中:1、三轴滑台系统;2、多轴焊接机械臂;3、立柱;4、X轴横梁;5、Y轴横梁;6、Z轴升降轴;7、除尘器;8、第一升降变位机;9、第二升降变位机;10、第一从动座;11、第一驱动座;12、第一回转支撑座;13、第一承载架;14、工装夹具;15、升降丝杠;16、第二从动座;17、第二驱动座;18、第二回转支撑座;19、第二承载架;20、安装板;21、滑台;22、锁紧件;23、第一双向螺纹丝杆;24、翻转装置;25、U型架;26、升降驱动缸;27、支撑轴;28、横杆;29、纵杆;30、第一夹持块;31、驱动机构;32、连接框架;33、U型板;34、锁定螺栓;35、第一T型槽;36、第一T型块;37、第二双向螺纹丝杆;38、转动电机;39、第二夹持块;40、安装槽;41、第二T型槽;42、第二T型块;43、上楔形块;44、下楔形块;45、支撑杆;46、固定套筒;47、延伸杆;48、抵接弹簧;49、第三夹持块;50、滑动套筒;51、棘轮;52、弹性棘齿;53、抵接块;54、支撑弹簧;55、移动槽;56、限位槽;57、翻转槽;58、限位块。具体实施方式[0039] 在本发明的描述中,还需要说明的是,除非另有明确的规定和限定,术语“设置”、“安装”、“相连”、“连接”应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是机械连接,也可以是电连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通。对于本领域的普通技术人员而言,可以具体情况理解上述术语在本发明中的具体含义。[0040] 下面将结合发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0041] 如图1‑图14所示,输送机结构件焊接机器人生产线包括三轴滑台系统1、多轴焊接机械臂2、升降变位机和除尘系统,其中,三轴滑台系统1包括通过立柱3横置的X轴横梁4、通过滑台装置滑移连接于X轴横梁4的Y轴横梁5、通过滑台装置滑移连接于Y轴横梁5的Z轴升降轴6,除尘系统包括若干组一一对应安装于Y轴横梁5的除尘器7。[0042] 多轴焊接机械臂2优选设置为三轴焊接机械臂,采用发那科三轴机械臂配合自动焊枪的形式实现,多轴焊接机械臂2固定安装于Z轴升降轴6的底端,通过Z轴升降轴6带动升降,在X轴横梁4、Y轴横梁5和Z轴升降轴6的配合下,即能够实现对多轴焊接机械臂2在XYZ轴三个轴向上进行大行程的移动,即,每个多轴焊接机械臂2能够同时对应于多个工位进行焊接,或多个多轴焊接机械臂2能够在同一工位上实现协同焊接。[0043] 升降变位机设有多组且沿X轴横梁4方向依次排布,优选的,升降变位机包括第一升降变位机8和第二升降变位机9;第一升降变位机8主要对大型结构件进行定位和夹持,第二升降变位机9主要对小尺寸的大型结构件进行定位和夹持。[0044] 第一升降变位机8包括对置的第一从动座10和第一驱动座11、分别设置于第一从动座10和第一驱动座11的两个第一回转支撑座12、两端分别固定安装于两侧第一回转支撑座12的第一承载架13、设置于第一承载架13上的工装夹具14,第一从动座10和第一驱动座11上均设有升降丝杠15,第一回转支撑座12均连接于升降丝杠15,升降丝杠15和第一回转支承座均通过高精度伺服电机进行驱动。[0045] 第二升降变位机9包括对置的第二从动座16和第二驱动座17、分别设置于第二从动座16和第二驱动座17的两个第二回转支撑座18、两端分别固定安装于两侧第二回转支撑座18的第二承载架19、设置于第二承载架19上的工装夹具14,两个第二回转支承座均通过高精度伺服电机进行驱动。[0046] 工装夹具14包括安装板20、滑移连接于安装板20的一对滑台21、可拆卸地安装于滑台21的锁紧件22、转动支承于安装板20的第一双向螺纹丝杆23,第一双向螺纹丝杆23具有正螺纹段和反螺纹段,第一双向螺纹丝杆23通过高精度伺服电机和减速机进行驱动,两个滑台21分别螺纹连接于正螺纹段和反螺纹段。[0047] 为实现对大型结构件的自动翻转,第一承载架13上设有翻转装置24,翻转装置24设有两组且呈对称设置于工装夹具14两侧;翻转装置24包括滑移连接于第一承载架13底部的U型架25、固定安装于U型架25底部的升降驱动缸26、转动支承于升降驱动缸26的活塞杆顶端的支撑轴27、固定连接于支撑轴27且沿第一承载架13宽度方向延伸的横杆28、滑移连接于横杆28且沿第一承载架13长度方向延伸的纵杆29、分别固定连接于纵杆29端部的一对第一夹持块30、设置于升降驱动缸26的活塞杆且用于驱动支撑轴27转动的驱动机构31。[0048] 其中,为增加U型架25与第一承载架13之间的连接强度,U型架25顶部固定连接有连接框架32,连接框架32两侧分别固定连接有滑动套设于第一承载架13侧边的U型板33,U型板33上开设有螺纹孔,螺纹孔内螺纹连接有锁定螺栓34。[0049] 为便于驱动两侧的第一夹持块30相对移动,对工件进行夹持,横杆28上开设有沿其长度方向延伸的第一T型槽35,纵杆29端部固定连接有位于滑动连接于第一T型槽35内的第一T型块36,第一T型槽35内转动连接有第二双向螺纹丝杆37,两个第一T型块36分别螺纹连接于第二双向螺纹丝杆37两端,横杆28端部固定安装有连接于第二双向螺纹丝杆37的转动电机38。[0050] 为提升对工件夹持的稳定性,第一夹持块30呈半圆柱体状,其切面朝向工装夹具14方向,第一夹持块30切面转动连接有两个第二夹持块39,第二夹持块39呈半圆柱体状,其切面朝向工装夹具14方向,第一夹持块30切面开设有两个与第二夹持块39周壁相配合的安装槽40,安装槽40内壁沿其延伸方向开设有第二T型槽41,第二夹持块39周壁固定连接有滑动连接于第二T型槽41内的第二T型块42,第二夹持块39切面沿其轴向两端分别通过螺栓固定连接有上楔形块43和下楔形块44,上楔形块43和下楔形块44呈对称设置。[0051] 两侧纵杆29相对的表面均铰接有支撑杆45,支撑杆45包括固定套筒46、滑动连接于固定套筒46内的延伸杆47、设置于固定套筒46内且抵接于延伸杆47端部的抵接弹簧48。两个支撑杆45远离纵杆29的一端共铰接有第三夹持块49,第三夹持块49呈半圆柱体状,其切面朝向工装夹具14方向,第三夹持块49切面沿其轴向两端分别通过螺栓固定连接有上楔形块43和下楔形块44。[0052] 通过设置第三夹持块49,当两个纵杆29相互靠近的过程中,通过两个支撑杆45推动第三夹持块49朝向工件方向靠近,且由于支撑杆45为弹性伸缩杆,从而使第三支撑块能够自适应地抵接于工件的侧壁,对工件进行支撑,使工件在翻转过程中更加稳定。[0053] 驱动机构31包括滑动套设于升降驱动缸26的滑动套筒50、固定连接于支撑轴27的棘轮51、固定连接于滑动套筒50内壁顶部且沿竖直方向均匀排布的若干弹性棘齿52,滑动套筒50在其移动方向上对应于连接框架32内侧,滑动套筒50外壁底端固定连接有抵接块53,抵接块53移动抵接于连接框架32底面,升降驱动缸26顶端与滑动套筒50内侧顶面之间设有支撑弹簧54,滑动套筒50朝向横杆28的侧壁开设有供支撑轴27穿过的移动槽55。[0054] 滑动套筒50远离横杆28的侧壁开设有沿滑动套筒50长度方向延伸的限位槽56,限位槽56相对两侧的顶部开设有翻转槽57,支撑轴27上固定连接有滑动连接于限位槽56内的限位块58,限位块58两侧与限位槽56内壁之间呈过渡配合,翻转槽57宽度大于限位块58长度。[0055] 本发明的实施原理为:[0056] 通过设置三轴滑台系统1,并配合多轴焊接机械臂2,能够实现对工件在任意角度的焊接,自由度高,通过升降变位机对工件进行支撑和定位,且在升降变位机的配合下,有效保证工件变位重复定位精度及使用寿命,通过第一回转支承座实现对工件的翻转,通过升级丝杠实现对工件的升降定位,在上料时可将第一承载架13下降至底部,工装夹具14对工件夹紧后提升至一定高度,配合多轴焊接机械臂2进行工件焊接,机械化程度高,通过机械化自动焊接,焊接精度高,且基本上无需人工配合,大大提高了焊接的效率;[0057] 通过设置翻转装置24,当大型结构件正面焊接完成,需要进行翻面进行反向焊接时,通过使工装夹具14对工件进行解锁,此时,启动两组翻转装置24中的升降驱动缸26,使升降驱动缸26带动支撑轴27和两侧的横杆28朝向上方移动,并对应于工件的两端,此时,通过启动转动电机38,使转动电机38通过第二双向螺纹丝杆37,驱动两个分别固定连接于纵杆29上的第一T型块36相互靠近,在两个纵杆29靠近的过程中,分别固定连接于两个纵杆29上的第一夹持块30逐渐抵接于工件的边角部分,并在第二夹持块39的作用下,使两个第二夹持块39分别贴合于工件的侧边,此时并通过上楔形块43和下楔形块44对工件进行上下方向上的限位和支撑,在四组第二夹持块39的配合下,使得工件从四角处定位并实现夹持,此时,继续驱动升降驱动缸26朝向上方移动,从而带动工件升起,带滑动套筒50外侧的抵接块53抵接于连接框架32时,此时滑动套筒50与升降驱动缸26的活塞杆之间发生相对移动,并使位于滑动套筒50内的棘轮51通过弹性棘齿52的作用进行转动,从而能够带动支撑轴27旋转180°,且限位块58进入翻转槽57内并跟随支撑轴27翻转180度,当工件旋转180°后,升降驱动缸26下落,而棘轮51由于弹性棘齿52的作用不会在下落过程中发生转动,限位块58重新进入限位槽56内对支撑轴27进行限位,当工件落在第一承载架13上后,翻转第二双向螺纹丝杆37,对工件解锁,而工装夹具14重新对工件进行锁定,使得多轴焊接机械臂2能够对工件的反面继续进行焊接,提升生产线的自动化程度。[0058] 最后应说明的是:以上仅为本发明的优选实施例而已,并不用于限制本发明,尽管参照前述实施例对本发明进行了详细的说明,对于本领域的技术人员来说,其依然可以对前述各实施例所记载的技术方案进行修改,或者对其中部分技术特征进行等同替换,凡在本发明的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
专利地区:河南
专利申请日期:2024-05-30
专利公开日期:2024-11-19
专利公告号:CN118404273B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。