 产学研创新服务平台(全国)


图像水印嵌入方法、提取方法、装置、设备及存储介质
更新时间:2026-10-01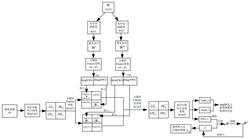 专利申请类型:发明专利;
地区:安徽-淮南;
源自:淮南高价值专利检索信息库;
专利名称:图像水印嵌入方法、提取方法、装置、设备及存储介质
专利类型:发明专利
专利申请号:CN202410279949.3
专利申请(专利权)人:淮南师范学院
权利人地址:安徽省淮南市田家庵区淮南师范学院(泉山校区)
专利发明(设计)人:徐小军,戴文俊,伍龙,刘团结,肖理庆,孙业国
专利摘要:本发明提供了一种图像水印嵌入方法、提取方法、装置、设备及存储介质,属于图像处理技术领域,包括如下步骤:对原始图像I进行K层p阶分数阶小波变换,得到3K+1个子带;对变换后的图像的第K层子带进行s阶分数阶Fourier变换,得到复系数FLL、FHL、FLH和FHH;解除水印图像像素间的相关性,并对解除后的像素进行二维分数阶变换,得到复系数FW,将复系数FW的实部和虚部嵌入FLL、FHL、FLH和FHH中,得到含水印系数FLL′、FHL′、FLH′和FHH′,并对其进行s阶分数阶Fourier逆变换,得到第一水印载体图像;对第一水印载体图像的第K层的4个子带系数与其余层子带系数进行K层p阶分数阶小波逆变换,得到重构图像复系数IW,保留复系数相位信息angle(IW)并对IW求模,得到第二水印载体图像IαW;将IαW与I求差值,提取出水印的模态ΔW,对ΔW的幅值进行限幅,得到限幅后的水印ΔW′,将ΔW′重新嵌入原始图像I,得到最终水印载体图像I△W。
主权利要求:
1.一种图像水印嵌入方法,其特征在于,包括如下步骤:
对原始图像I进行K层p阶分数阶小波变换,得到3K+1个子带;其中,K=3,p=p1=p2=
0.000000004992489657;
对变换后的图像的第K层子带进行s阶分数阶Fourier变换,得到子带变换后的复系数FLL、FHL、FLH和FHH;其中,复系数FLL、FHL、FLH和FHH为小波变换后的第三层四个子带复系数LL3、HL3、LH3和HH3进行s阶分数阶Fourier变换得到的频率域系数FLL3、FHL3、FLH3和FHH3,s=q1=q2=0.000005105;
解除水印图像像素间的相关性,并对解除后的像素进行二维分数阶Fourier变换,得到复系数FW;具体为:采用混合光学双稳模型使水印图像W产生混沌序列,将水印像素点(x,y)变换到新的坐标点(x′,y′),得到置乱水印W′、W″;对置乱水印W′和W″分别进行阶数q1=q2=
0.000005105二维分数阶Fourier变换,将水印系数转化为分数阶频率域系数FW1和FW2,FW1和FW2分别为复系数FW的实部和虚部;
将复系数FW的实部和虚部嵌入FLL、FHL、FLH和FHH中,得到含水印系数FLL′、FHL′、FLH′和FHH′;
对FLL′、FHL′、FLH′和FHH′进行s阶分数阶Fourier逆变换,得到第一水印载体图像,所述FLL′、FHL′、FLH′和FHH′的具体表示方式为FLL′3、FLH′3、FHL′3、FHH′3;
对所述第一水印载体图像的第K层的4个子带系数与其余层子带系数进行K层p阶分数阶小波逆变换,得到重构图像复系数IW,保留复系数相位信息angle(IW)并对IW求模,得到第二水印载体图像IαW;其中,4个子带系数为LL3′、HL3′、LH3′和HH3′,具体如下:将第二水印载体图像IαW与原始图像I求差值,提取出载入第二水印载体图像的水印的模态ΔW,对ΔW的幅值进行限幅,得到限幅后的水印ΔW′,将ΔW′重新嵌入原始图像I,得到最终水印载体图像I△W。
2.一种图像水印提取方法,其特征在于,包括以下步骤:
在水印载体图像I△W中添加相位信息,得到复系数I′ΔW;其中,I′ΔW(x,y)=IΔW(x,y).*(cos(angle(IΔW(x,y)))+j*sin(angle(IΔW(x,y)))),(x,y)为像素点的坐标值;
对复系数I′ΔW进行K层p阶分数阶小波变换,得到分数阶小波变换的3K+1个子带;其中,K=3,p=p1=p2=0.000000004992489657;
对第K层子带系数{HHΔ3,HLΔ3,LHΔ3,HHΔ3}进行q阶二维分数阶傅里叶变换,得到复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3};其中,q=q1=q2=0.000005105;
对复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}与{FLL3,FLH3,FHL3,FHH3}进行差值运算,提取出{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}实部FW1′和虚部FW2′;
对实部FW1′和虚部FW2′进行q阶分数阶Fourier逆变换,并对变换后的复系数进行求模运算,提取出水印图像;
根据混合光学双稳模型变换初始位置,对水印信息进行逆置乱,提取出水印。
3.一种图像水印嵌入装置,其特征在于,包括:
子带获取模块,用于对原始图像I进行K层p阶分数阶小波变换,得到3K+1个子带;其中,K=3,p=p1=p2=0.000000004992489657;
分数阶Fourier变换模块,用于对变换后的图像的第K层子带进行s阶分数阶Fourier变换,得到子带变换后的复系数FLL、FHL、FLH和FHH;其中,复系数FLL、FHL、FLH和FHH为小波变换后的第三层四个子带复系数LL3、HL3、LH3和HH3进行s阶分数阶Fourier变换得到的频率域系数FLL3、FHL3、FLH3和FHH3,s=q1=q2=0.000005105;
水印图像预处理模块,用于解除水印图像像素间的相关性,并对解除后的像素进行二维分数阶Fourier变换,得到复系数FW;具体为:采用混合光学双稳模型使水印图像W产生混沌序列,将水印像素点(x,y)变换到新的坐标点(x′,y′),得到置乱水印W′、W″;对置乱水印W′和W″分别进行阶数q1=q2=0.000005105二维分数阶Fourier变换,将水印系数转化为分数阶频率域系数FW1和FW2,FW1和FW2分别为复系数FW的实部和虚部;
复系数嵌入模块,用于将复系数FW的实部和虚部嵌入FLL、FHL、FLH和FHH中,得到含水印系数FLL′、FHL′、FLH′和FHH′;
分数阶Fourier逆变换模块,用于对FLL′、FHL′、FLH′和FHH′进行s阶分数阶Fourier逆变换,得到第一水印载体图像,所述FLL′、FHL′、FLH′和FHH′的具体表示方式为FLL′3、FLH′3、FHL′3、FHH′3;
重构图像模块,用于对所述第一水印载体图像的第K层的4个子带系数与其余层子带系数进行K层p阶分数阶小波逆变换,得到重构图像复系数IW,保留复系数相位信息angle(IW)并对IW求模,得到第二水印载体图像IαW;其中,4个子带系数为LL3′、HL3′、LH3′和HH3′,具体如下:限幅模块,用于将第二水印载体图像IαW与原始图像I求差值,提取出载入第二水印载体图像的水印的模态ΔW,对ΔW的幅值进行限幅,得到限幅后的水印ΔW′,将ΔW′重新嵌入原始图像I,得到最终水印载体图像I△W。
4.一种图像水印提取装置,其特征在于,包括:
第一复系数获取模块,用于在水印载体图像I△W中添加相位信息,得到复系数I′ΔW;其中,I′ΔW(x,y)=IΔW(x,y).*(cos(angle(IΔW(x,y)))+j*sin(angle(IΔW(x,y)))),(x,y)为像素点的坐标值;
分数阶小波变换模块,用于对复系数I′ΔW进行K层p阶分数阶小波变换,得到分数阶小波变换的3K+1个子带;其中,K=3,p=p1=p2=0.000000004992489657;
第二复系数获取模块,用于对第K层子带系数{HHΔ3,HLΔ3,LHΔ3,HHΔ3}进行q阶二维分数阶傅里叶变换,得到复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3};其中,q=q1=q2=0.000005105;
差值运算模块,用于对复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}与{FLL3,FLH3,FHL3,FHH3}进行差值运算,提取出{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}实部FW1′和虚部FW2′;
水印图像获取模块,用于对实部FW1′和虚部FW2′进行q阶分数阶Fourier逆变换,并对变换后的复系数进行求模运算,提取出水印图像;
水印提取模块,用于根据混合光学双稳模型变换初始位置,对水印信息进行逆置乱,提取出水印。
5.一种计算机设备,其特征在于,包括存储器和处理器;所述存储器存储有计算机程序,所述处理器用于运行所述存储器内的计算机程序,以执行权利要求1所述的图像水印嵌入方法的步骤或执行权利要求2所述的图像水印提取方法的步骤。
6.一种计算机可读存储介质,其特征在于,所述计算机可读存储介质存储有计算机程序,所述计算机程序适于处理器进行加载,以执行权利要求1所述的图像水印嵌入方法的步骤或执行权利要求2所述的图像水印提取方法的步骤。 说明书 : 图像水印嵌入方法、提取方法、装置、设备及存储介质技术领域[0001] 本发明属于图像处理技术领域,具体涉及一种图像水印嵌入方法、提取方法、装置、设备及存储介质。背景技术[0002] 随着数字通信的快速发展,引发出数字信息传输的信息安全及版权保护问题。数字水印技术是解决该问题的有效手段,通过辨别嵌入于数字载体中的标识信息,来判断信息载体是否被改动,从而达到对数字图像的版权保护和完整性认证等目的。[0003] 根据数字水印具有不可感知性、鲁棒性、安全性应用要求,早期的数字水印技术研究基于空间域算法实现,保证了水印的不可见性,但嵌入的信息量较小,对抗滤波、压缩等攻击能力较弱,无法满足数字水印的鲁棒性要求,稳健性有待进一步提高。[0004] 数字水印技术变换域方法,通过修改原始载体的变换域系数来实现数字水印信息的嵌入。变换域数字水印算法主要集中于DFT、DCT、DWT及混合变换域方法等系列方法,通过改变宿主图像变换后部分频段的一些系数值进行嵌入水印信息,其算法都体现了将水印信息嵌入图像能量较高的部分以确保水印不可见性思想。但上述方法因为高、低频系数不均衡性,因水印不可感知性导致嵌入信息不能太多,且上述方法属于单一时频域方法,因分解系数相对固定安全性能有待提高。发明内容[0005] 为了克服上述现有技术存在的不足,本发明提供了一种图像水印嵌入方法,包括如下步骤:[0006] 对原始图像I进行K层p阶分数阶小波变换,得到3K+1个子带;[0007] 对变换后的图像的第K层子带进行s阶分数阶Fourier变换,得到子带变换后的复系数FLL、FHL、FLH和FHH;[0008] 解除水印图像像素间的相关性,并对解除后的像素进行二维分数阶变换,得到复系数FW;[0009] 将复系数FW的实部和虚部嵌入FLL、FHL、FLH和FHH中,得到含水印系数FLL′、FHL′、FLH′和FHH′;[0010] 对FLL′、FHL′、FLH′和FHH′进行s阶分数阶Fourier逆变换,得到第一水印载体图像;[0011] 对所述第一水印载体图像的第K层的4个子带系数与其余层子带系数进行K层p阶分数阶小波逆变换,得到重构图像复系数IW,保留复系数相位信息angle(IW)并对IW求模,得到第二水印载体图像IαW;[0012] 将第二水印载体图像IαW与原始图像I求差值,提取出载入第二水印载体图像的水印的模态ΔW,对ΔW的幅值进行限幅,得到限幅后的水印ΔW′,将ΔW′重新嵌入原始图像I,得到最终水印载体图像I△W。[0013] 优选的,所述解除水印图像像素间的相关性,并对解除后的像素进行二维分数阶变换,得到复系数FW,包括如下步骤:[0014] 采用Arnold变换算法对待嵌入的原始水印图像W做n次变换,得到置乱后的水印图像W′;[0015] 对置乱图像W′进行q阶分数阶Fourier变换,得到变换后的复系数FW。[0016] 优选的,所述s阶的取值范围为s<10‑3。[0017] 优选的,所述q阶的取值范围为q<10‑3。[0018] 优选的,所述原始图像I为N×N像素的图像,所述原始水印图像W为M×M的图像,其k中,M=N/2。[0019] 优选的,本发明还提供有一种图像水印提取方法,包括以下步骤:[0020] 在水印载体图像I△W中添加相位信息,得到复系数I′ΔW;[0021] 对复系数I′ΔW进行K层p阶分数阶小波变换,得到分数阶小波变换的3K+1个子带;[0022] 对第K层子带系数{HHΔ3,HLΔ3,LHΔ3,HHΔ3}进行q阶二维分数阶傅里叶变换,得到复系数{FLLΔ3,FHLΔ,3,FLHΔ3,FHHΔ3};[0023] 对复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}与{FLL3,FLH3,FHL3,FHH3}进行差值运算,提取出{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}实部FW1′和虚部FW2′;[0024] 对实部FW1′和虚部FW2′进行q阶分数阶Fourier逆变换,并对变换后的复系数进行求模运算,提取出水印图像;[0025] 根据混合光学双稳模型变换初始位置,对水印信息进行逆置乱,提取出水印。[0026] 本发明还提供有一种图像水印嵌入装置,包括:[0027] 子带获取模块,用于对原始图像I进行K层p阶分数阶小波变换,得到3K+1个子带;[0028] 分数阶Fourier变换模块,用于对变换后的图像的第K层子带进行s阶分数阶Fourier变换,得到子带变换后的复系数FLL、FHL、FLH和FHH;[0029] 水印图像预处理模块,用于对水印图像进行预处理,得到复系数FW;[0030] 复系数嵌入模块,用于将复系数FW的实部和虚部嵌入FLL、FHL、FLH和FHH中,得到含水印系数FLL′、FHL′、FLH′和FHH′;[0031] 分数阶Fourier逆变换模块,用于对FLL′、FHL′、FLH′和FHH′进行s阶分数阶Fourier逆变换,得到第一水印载体图像;[0032] 重构图像模块,用于对所述第一水印载体图像的第K层的4个子带系数与其余层子带系数进行K层p阶分数阶小波逆变换,得到重构图像复系数IW,保留复系数相位信息angle(IW)并对IW求模,得到第二水印载体图像IaW;[0033] 限幅模块,用于将第二水印载体图像IaW与原始图像I求差值,提取出载入第二水印载体图像的水印的模态ΔW,对ΔW的幅值进行限幅,得到限幅后的水印ΔW′,将ΔW′重新嵌入原始图像I,得到最终水印载体图像I△W。[0034] 本发明还提供有一种图像水印提取装置,包括:[0035] 第一复系数获取模块,用于在水印载体图像I△W中添加相位信息,得到复系数I′ΔW;[0036] 分数阶小波变换模块,用于对复系数I′ΔW进行K层p阶分数阶小波变换,得到分数阶小波变换的3K+1个子带;[0037] 第二复系数获取模块,用于对第K层子带系数{HHΔ3,HLΔ3,LHΔ3,HHΔ3}进行q阶二维分数阶傅里叶变换,得到复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3};[0038] 差值运算模块,用于对复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}与{FLL3,FLH3,FHL3,FHH3}进行差值运算,提取出{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}实部FW1′和虚部FW2′;[0039] 水印图像获取模块,用于对实部FW1′和虚部FW2′进行q阶分数阶Fourier逆变换,并对变换后的复系数进行求模运算,提取出水印图像;[0040] 水印提取模块,用于根据混合光学双稳模型变换初始位置,对水印信息进行逆置乱,提取出水印。[0041] 本发明还提供有一种计算机设备,包括存储器和处理器;所述存储器存储有计算机程序,所述处理器用于运行所述存储器内的计算机程序,以执行图像水印嵌入方法的步骤及图像水印提取方法的步骤。[0042] 本发明还提供有一种计算机可读存储介质,所述计算机可读存储介质存储有计算机程序,所述计算机程序适于处理器进行加载,以执行图像水印嵌入方法的步骤及图像水印提取方法的步骤。[0043] 本发明提供的图像水印嵌入方法、提取方法、装置、设备及存储介质具有以下有益效果:[0044] 本发明通过将水印图像的复系数FW嵌入经过分数阶小波变换及分数阶Fourier变换的载体图像中,能够根据变换系数特点进行适当编码或变形,或通过分块有选择的嵌入,增加了水印算法复杂度;通过利用图像嵌入水印后进行分数阶小波逆变换保留的相位信息,在载体图像中的幅度信息较小的情况下,能够增加水印信息的容量;另外,本发明的水印图像和载体图像的变换均为复变换,变换结果提供了系数相位信息,图像的相位谱很好地保留了图像的边缘以及整体结构的信息,通过利用重构系数相位信息,提升水印的安全性和鲁棒性。附图说明[0045] 为了更清楚地说明本发明实施例及其设计方案,下面将对本实施例所需的附图作简单地介绍。下面描述中的附图仅仅是本发明的部分实施例,对于本领域普通技术人员来说,在不付出创造性劳动的前提下,还可以根据这些附图获得其他的附图。[0046] 图1为本发明实施例的图像水印嵌入方法的流程图;[0047] 图2为原始图像;[0048] 图3为水印及置乱水印图像;[0049] 图4为置乱后嵌入提取水印正面图;[0050] 图5为置乱后嵌入提取水印三维立体图;[0051] 图6为置乱后嵌入限幅水印三维立体图;[0052] 图7为嵌入无限幅水印图PSNR=31.2552dB;[0053] 图8为嵌入有限幅水印图PSNR=51.0316dB;[0054] 图9为正常提取水印图(p=0.0000000054874331)NC=0.9717;[0055] 图10为嵌入水印后重构后载体相位图;[0056] 图11为密钥错误提取水印图(p=0.0000000054874332);[0057] 图12为剪切攻击图像;[0058] 图13为噪声攻击图像;[0059] 图14为滤波攻击图像;[0060] 图15为直方图均衡化攻击图像;[0061] 图16为压缩攻击图像;[0062] 图17为图像增亮图像;[0063] 图18为图像变暗图像;[0064] 图19为图像增加对比度图像;[0065] 图20为降低对比度图像;[0066] 图21为旋转攻击图像。具体实施方式[0067] 为了使本领域技术人员更好的理解本发明的技术方案并能予以实施,下面结合附图和具体实施例对本发明进行详细说明。以下实施例仅用于更加清楚地说明本发明的技术方案,而不能以此来限制本发明的保护范围。[0068] 在本发明的描述中,需要理解的是,术语“中心”、“纵向”、“横向”、“长度”、“宽度”、“厚度”、“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”、“内”、“外”、“轴向”、“径向”、“周向”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本发明的技术方案和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本发明的限制。[0069] 此外,术语“第一”、“第二”等仅用于描述目的,而不能理解为指示或暗示相对重要性。在本发明的描述中,需要说明的是,除非另有明确的规定或限定,术语“相连”、“连接”应作广义理解,例如,可以是固定连接,也可以是可拆卸连接,或一体式连接;可以是机械连接,也可以是电连接;可以是直接相连,也可以是通过中间媒介间接相连。对于本领域的普通技术人员而言,可以根据具体情况理解上述术语在本发明中的具体含义。在本发明的描述中,除非另有说明,“多个”的含义是两个或两个以上,在此不再详述。[0070] 实施例[0071] 本发明提供了一种图像水印嵌入方法,具体如图1所示,包括如下步骤:[0072] 步骤1:对原始图像I进行K层p阶分数阶小波变换,得到3K+1个子带;从第K层子带中任意选择2个子带进行s阶分数阶Fourier变换,得到子带变换后的复系数FLL和FHL。[0073] 本发明具体对一幅大小为512×512的原始图像“Vase.tif”进行阶数p1=p2=0.000000004992489657三层二维分数阶小波变换,选择第三层四个子带复系数{LL3,HL3,LH3,HH3};[0074] 对四个子带进行阶数为q1=q2=0.000005105阶分数阶Fourier变换,[0075][0076][0077] 得到两子带分数阶傅里叶频率域系数{FLL3,FLH3,FHL3,FHH3}。[0078] 步骤2:解除水印图像像素间的相关性,并对解除后的像素进行二维分数阶变换,得到复系数FW,具体为:。[0079] 采用混合光学双稳模型使水印W产生混沌序列,将水印像素点(x,y)变换到新的坐标点(x′,y′),得到置乱水印W′、W″;[0080] 其中,水印像素点的初始值x0=1.038、x1=0.5087,混合光学双稳模型如下[0081] xn+1=Asin2(xn‑B)(A=4,B=2.5)[0082] 对置乱水印W′和W″分别进行阶数q1=q2=0.000005105二维分数阶Fourier变换,将水印系数转化为分数阶频率域系数FW1、FW2,[0083][0084] 步骤3:将复系数FW的实部和虚部嵌入FLL、FHL、FLH和FHH中,得到含水印系数FLL′、FHL′、FLH′和FHH′。[0085] 将FW的实部和虚部FW1,FW2嵌入子带变换系数中,其缩放系数a1、a2、a3、a4取值可以不唯一,可根据需要进行自行选择,一般为(0.2,‑1)或(‑1,‑0.2),在本实施例中,缩放系数的具体取值为a1=0.5、a2=‑0.8、a3=0.5、a4=‑0.8,[0086] FLL3′=real(FLL3)+imag(FLL3)*j+0.5*real(FW1);[0087] FLH3′=real(FLH3)+imag(FLH3)*j‑0.8*imag(FW1)*j;[0088] FHL3′=real(FHL3)+imag(FHL3)*j+0.5*real(FW2);[0089] FHH3′=real(FHH3)+imag(FHH3)*j‑0.8*imag(FW2)*j;[0090] 将FW1,FW2实部和虚部分别嵌入不同的子带和选取不同的缩放系数,目的是为了增加水印信息的安全性,同时有利于降低水印提取的虚警率。[0091] 步骤4:对FLL′、FHL′、FLH′和FHH′进行s阶分数阶Fourier逆变换,得到第一个水印载体图像。[0092] 对FLL′3、FLH′3、FHL′3、FHH′3进行阶数为q1=q2=0.000005105二维分数阶Fourier逆变换,将分数域系数转为分数阶小波域,得到嵌入水印信息第K层子带系数[LL′3,LH′3,HL′3,HH′3][0093][0094][0095] 步骤5:对第一水印载体图像的第K层的4个子带系数与其余层子带系数进行K层p阶分数阶小波逆变换,得到重构图像复系数IW,保留复系数相位信息angle(I′)并对IW求模,得到第二水印载体图像IaW。[0096] 将[LL′3,LH′3,HL′3,HH′3]结合其余2层分解系数进行p1=p2=0.000000004300089657阶分数阶小波逆变换,得到含水印重构复系数IW,其中,实、虚部构成了重构系数IW相位信息。[0097] 保留含水印载体图像各像素点对应的相位信息:[0098] A=imag(IW(x,y))/real(IW(x,y))[0099] 其中,(x,y)为含水印载体图像像素点的坐标位置。[0100] 步骤6:将第二水印载体图像IaW与原始图像I求差值,提取出载入第二水印载体图像的水印的模态ΔW,对ΔW的幅值进行限幅,得到限幅后的水印ΔW′,将ΔW′重新嵌入原始图像I,得到第二水印载体图像I△W。[0101] 将IaW与原始图像I相减,[0102] ΔW=IaW‑I[0103] 提取出嵌入载体图像水印的模态ΔW,若某像素点当IaW(x,y)>I(x,y)时,ΔW为“+”,表明该像素点水印是叠加在源载体图像像素中;若某像素点当IaW(x,y)<I(x,y)时,ΔW为“‑”,表明该像素点水印抵消了源载体图像像素值。在本实施例中,求得嵌入在载体图像的水印ΔW范围在[‑10,+10]之间,将ΔW进一步限幅在[‑1,1]范围内,得到ΔW′,则ΔW′<ΔW。[0104] 将限幅后的水印ΔW′再次嵌入原始图像I中得到最终含水印图像I△W。[0105] 本发明还提供有一种图像水印提取方法,包括以下步骤:[0106] (1)按像素点(x,y)位置在最终水印载体图像I△W中添加相位信息,得到复系数I′ΔW;[0107] I′ΔW(x,y)=IΔW(x,y).*(cos(angle(IΔW(x,y)))+j*sin(angle(IΔW(x,y))))[0108] 对 I′ΔW进行K层p阶分数阶小波变换,得到分数阶小波变换的3K+1个子带;[0109] (3)对第K层子带系数{HHΔ3,HLΔ3,LHΔ3,HHΔ3}进行q1=q2=0.000005105阶二维分数阶傅里叶变换,得到子带变换后复系数{FLLΔ3,FHLΔ,3,FLHΔ3,FHHΔ3},[0110][0111][0112] (4)将复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}与{FLL3,FLH3,FHL3,FHH3}进行差值运算,并除以缩放系数a1、a2、a3、a4,提取出{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}实部FW1′和虚部FW2′。[0113] FW1′=real(FW1′)+imag(FW1′)*j;[0114] FW′2=real(FW2′)+imag(FW2′)*j[0115][0116] imag(FW1′)=(real(FLH3′)‑real(FLH3)+(imag(FLH3′)‑imag(FLH3))*j)/(‑0.8*j)[0117][0118] imag(FW′2)=(real(FHH′3)‑real(FLH3)+(imag(FHH′3)‑imag(FHH3))*j)/(‑0.8*j)[0119] (5)对FW1′、FW′2分别进行阶数q1=q2=0.000005105二维分数阶Fourier逆变换,[0120][0121][0122] 对变换后的复系数WW1和WW2求模,得到水印信息WT1=abs(WW1)、WT2=abs(WW2);[0123] (6)根据混合光学双稳模型变换初始位置,对水印信息WT1和WT2进行逆置乱,提取出水印WTW1和WTW2。[0124] 在本发明中,对水印WTW1和WTW2数值按位进行bitand运算,得到第三个水印信息WTW3,该步骤主要应对剪切攻击。[0125] 采用峰值信噪比(PSNR)来客观评判源载体图像与嵌入水印后的图像之间的差别,[0126][0127] 其中,I(i,j)、Iw(i,j)代表原始和嵌入水印后图像,(i,j)表示原始载体图像与嵌入水印后的图像坐标,N1与N2代表图像的行与列。PSNR值越高,水印不可感知性越好,透明性越好。当PSNR值大于30dB时,人眼就感觉不出原始图像与含水印图像之间的差异。[0128] 采用归一化互相关(NC)来评判提取的水印与原始水印的相似度。[0129][0130] 其中,W0(i,j)为原始水印系数值,W1(i,j)为提取的水印系数值,M1与M2代表图像的行与列。 分别表示原始水印和提取水印图像均值。NC值越大,说明水印算法的鲁棒性能好。NC的值介于0~1之间。NC值越大,则原始水印与提取出来的水印的相似度越高。[0131] 本发明还提供有一种图像水印嵌入装置,包括:[0132] 子带获取模块,用于对原始图像I进行K层p阶分数阶小波变换,得到3K+1个子带;[0133] 分数阶Fourier变换模块,用于对变换后的图像的第K层子带进行s阶分数阶Fourier变换,得到子带变换后的复系数FLL、FHL、FLH和FHH;[0134] 水印图像预处理模块,用于对水印图像进行预处理,得到复系数FW;[0135] 复系数嵌入模块,用于将复系数FW的实部和虚部嵌入FLL、FHL、FLH和FHH中,得到含水印系数FLL′、FHL′、FLH′和FHH′;[0136] 分数阶Fourier逆变换模块,用于对FLL′、FHL′、FLH′和FHH′进行s阶分数阶Fourier逆变换,得到第一水印载体图像;[0137] 重构图像模块,用于对第一水印载体图像的第K层的4个子带系数与其余层子带系数进行K层p阶分数阶小波逆变换,得到重构图像复系数IW,保留复系数相位信息angle(IW)并对IW求模,得到第二水印载体图像IαW;[0138] 限幅模块,用于将第二水印载体图像IαW与原始图像I求差值,提取出载入第二水印载体图像的水印的模态ΔW,对ΔW的幅值进行限幅,得到限幅后的水印ΔW′,将ΔW′重新嵌入原始图像I,得到最终水印载体图像I△W。[0139] 本发明还提供有一种图像水印提取装置,包括:[0140] 第一复系数获取模块,用于在最终水印载体图像I△W中添加相位信息,得到复系数I′ΔW;[0141] 分数阶小波变换模块,用于对复系数I′ΔW进行K层p阶分数阶小波变换,得到分数阶小波变换的3K+1个子带;[0142] 第二复系数获取模块,用于对第K层子带系数{HHΔ3,HLΔ3,LHΔ3,HHΔ3}进行q阶二维分数阶傅里叶变换,得到复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3};[0143] 差值运算模块,用于对复系数{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}与{FLL3,FLH3,FHL3,FHH3}进行差值运算,提取出{FLLΔ3,FHLΔ3,FLHΔ3,FHHΔ3}实部FW1′和虚部FW2′;[0144] 水印图像获取模块,用于对实部FW1′和虚部FW2′进行q阶分数阶Fourier逆变换,并对变换后的复系数进行求模运算,提取出水印图像;[0145] 水印提取模块,用于根据混合光学双稳模型变换初始位置,对水印信息进行逆置乱,提取出水印。[0146] 本发明还提供有一种计算机设备,包括存储器和处理器;存储器存储有计算机程序,处理器用于运行存储器内的计算机程序,以执行图像水印嵌入方法的步骤及图像水印提取方法的步骤。[0147] 本发明还提供有一种计算机可读存储介质,计算机可读存储介质存储有计算机程序,计算机程序适于处理器进行加载,以执行图像水印嵌入方法的步骤及图像水印提取方法的步骤。[0148] 实施例2[0149] 水印嵌入与提取仿真实验[0150] 图2为“Vase.tif”所示的大小为512×512的标准图像作为载体图像,并分别用如图3所示的两幅大小为64×64的图像作为数字水印及置乱水印图进行实验验证,以证明本发明的有效性。其中,实验中分数阶小波变换阶数p1=p2=0.000000004992489657,Fourier变换阶数q1=q2=0.000005105。通过标准图像与水印图像的差值,得到无限幅水印(见图4),在嵌入无限幅水印(见图5)和有限幅(见图6)水印前后峰值信噪比PSNR值分别为31.2552dB(见图7)和51.0316dB(见图8),表明水印经过大幅限幅后再嵌入载体图像后,水印不可见性大幅提升。(见图9提取的水印归一化互相关系数NC值WTW1、WTW2及WTW3分别是0.9725、0.9723、0.9717。表明通过对载体图像的相位补偿(图10),即便在大幅度减少嵌入水印幅度情况下,对提取的水印信息完整性影响是非常小的。[0151] 本发明还进行了数字水印提取水印方法安全性分析。[0152] 提取水印步骤中,能引起提取错误水印密钥的最小变化量对应了方法的安全性,如果最小变化量越小,表明方法安全性越高。本方法中涉及到安全性能的变量有:(1)通过混合光学双稳模型置乱图像初始值x0、x1;(2)载体图像进行分数阶小波变换时,密钥阶数p的变化引起提取水印错误(如图11所示)。[0153] (1)改变混合光学双稳模型置乱图像初始值x0、x1。[0154] key1=1.367738;key2=0.5085987[0155] (2)密钥阶数p的变化[0156] p1=p2=0.0000000054874331;提取密钥为p1=p2=0.0000000054874332,△p=+‑1610 ,图11提取的水印图像为乱码图像,表明在低p值下,水印提取过程对p值改变有极强的敏感性,p值越小,密钥空间范围越大。[0157] (3)提取阶段水印分数阶傅里叶域复系数与嵌入子带不相同造成错误水印。[0158] 本发明还对数字水印嵌入方法的鲁棒性进行了分析,见图12‑21,[0159] (1)剪切攻击[0160] 验证在不同剪切比例下攻击下该水印方法的性能,对载体图像分别进行1/4,1/2剪切。[0161] (2)噪声攻击[0162] (3)滤波攻击[0163] (4)直方图均衡化攻击[0164] (5)压缩攻击imwrite(XW1,'atkJPG.jpeg','jpeg','Quality',10)[0165] (6)图像增亮XW1=Imadjust(XW1,[0.10.8],[01])[0166] (7)图像变暗XW1=imadjust(XW1,[],[0.1,0.8])[0167] (8)图像增加对比度XW1=imadjust(XW1,[0.1,0.9],[])[0168] (9)降低对比度XW1=imadjust(XW1,[],[0.1,0.9])[0169] (10)旋转攻击[0170] 图12表明在大面积剪切攻击下,经过对载体图像的加入相位信息,提取出载入的双水印(NC1、NC2)信息,通过位运算得到(NC),提升了提取水印效果。图13‑图21表明在改变载体图像像素点值的各种强攻击情况下,经过对载体图像的加入相位信息,提取出载入的双水印(NC1、NC2)信息,两水印经位运算后的水印信息(NC),整体效果良好。[0171] 本发明基于相位特征的广义变换域数字水印方法具有算法简单、快速有效、安全性高、鲁棒性强、虚警率低特点。利用图像嵌入水印后进行分数阶小波逆变换所保留的相位信息,在载体图像中的幅度信息较小的情况下,也能很好地提取出水印,增加了水印信息的容量,在数字版权保护中具有一定的应用价值。[0172] 分发明的分数阶Fourier变换随着变换阶数p1变化图像分数谱几何特征体现了信号从时域逐步变化到频域的所有特征。FRWT随着阶数p2值(密钥)的变化,图像变换系数在能量的聚集度、系数的稀疏性都有所变化。此外,两者变换均为复变换,变换结果提供了系数相位信息,图像的相位谱很好地保留了图像的边缘以及整体结构的信息。因此,可在宿主图像中嵌入可变水印幅度信息,在提取水印时充分利用重构系数相位信息,来提升水印的安全性、鲁棒性。[0173] 以上实施例仅为本发明较佳的具体实施方式,本发明的保护范围不限于此,任何熟悉本领域的技术人员在本发明披露的技术范围内,可显而易见地得到的技术方案的简单变化或等效替换,均属于本发明的保护范围。
专利地区:安徽
专利申请日期:2024-03-12
专利公开日期:2024-11-19
专利公告号:CN118014815B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




