 产学研创新服务平台(全国)


一种钢结构高效埋弧焊接工艺发明专利
更新时间:2026-04-10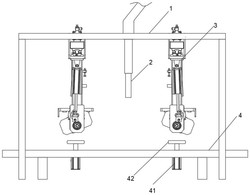 专利申请类型:发明专利;
地区:安徽-马鞍山;
源自:马鞍山高价值专利检索信息库;
专利名称:一种钢结构高效埋弧焊接工艺
专利类型:发明专利
专利申请号:CN202310836601.5
专利申请(专利权)人:安徽恒钛智能制造有限公司
权利人地址:安徽省马鞍山市含山县清溪镇工业园区
专利发明(设计)人:司家强,冯家兵,张文军,昂忠
专利摘要:本发明公开了一种钢结构高效埋弧焊接工艺,涉及埋弧焊接技术领域,包括以下步骤:步骤一、首先将板材放置在焊接设备的输送架上进行输送,当其输送至吸盘上方时,启动气缸一,带动两块板材上升;本发明通过夹持板和梯形夹持块将板材夹持住,在夹持板向中间移动的过程中,通过伸缩弹簧和梯形夹持块的设置,其可以适用不同厚度和长度的板材夹持;然后启动气缸三,通过连接轴带动夹持的板材转动,进而调节焊接的角度,最后通过机械臂驱动焊枪进行焊接,通过该结构的设置,可以将两块板材拼接成不同的形状,例如V形或者L形,便于焊接,并且其焊缝之间的距离也可以进行调整,适用性强。
主权利要求:
1.一种钢结构高效埋弧焊接工艺,其特征在于,包括以下步骤:
步骤一、首先将板材放置在焊接设备的输送架(4)上进行输送,当其输送至吸盘(42)上方时,吸盘(42)将其吸住,启动气缸一(41),带动两块板材上升;
步骤二、启动气缸二(32),带动两个滑动伸缩板(34)滑动,处于板材两侧,然后通过夹持板(37)和梯形夹持块(371)将板材夹持住;同时启动气缸四(39),推动顶板(312)下降,对板材的顶部进行挤压;
步骤三、启动气缸三(35),通过L型板(38)和传动轴(314)带动半圆形传动齿轮(313)转动,进而带动齿轮(315)转动,齿轮(315)通过连接轴(316)带动夹持的板材转动,进而调节焊接的角度,然后通过机械臂驱动焊枪(2)进行焊接;
焊接设备包括两条平行设置的滑轨(1),两条所述滑轨(1)的中心处设置有焊枪(2),两条所述滑轨(1)之间滑动连接有两个拼接机构(3),所述拼接机构(3)包括与滑轨(1)垂直设置的导轨(31),所述导轨(31)上对称安装有两个气缸二(32),所述气缸二(32)的活塞杆上固定安装有三角架(33),所述三角架(33)与导轨(31)滑动连接,所述三角架(33)的底部固定安装有滑动伸缩板(34),所述滑动伸缩板(34)的底部固定安装有齿轮箱(36),所述齿轮箱(36)驱动夹持板(37)转动,所述滑动伸缩板(34)的一侧活动连接有气缸三(35),所述气缸三(35)的活塞杆上固定安装有L型板(38),所述L型板(38)通过传动轴(314)与齿轮箱(36)内半圆形传动齿轮(313)连接,所述齿轮箱(36)上设置有传动轴(314)滑动的弧形槽,所述半圆形传动齿轮(313)与齿轮(315)啮合连接,所述齿轮(315)的中心处固定安装有连接轴(316),所述连接轴(316)延伸至齿轮箱(36)外与夹持板(37)连接;
所述夹持板(37)的一侧对称设置有伸缩弹簧,伸缩弹簧的相邻一侧均设置有梯形夹持块(371),所述梯形夹持块(371)与夹持板(37)滑动连接;
所述导轨(31)的底部中心处固定安装有U型板(310),所述U型板(310)的中心处固定安装有气缸四(39),所述气缸四(39)的活塞杆贯穿U型板(310)与支撑座(318)连接,所述支撑座(318)与U型板(310)之间设置有导向杆(311),所述支撑座(318)的内部上固定安装有弹簧(317),所述弹簧(317)的底部固定安装有U型架(319),所述U型架(319)上转动连接有顶板(312);
所述滑轨(1)的下方设置有输送架(4),所述输送架(4)上对称安装有两条输送带,两条所述输送带之间设置有气缸一(41),所述气缸一(41)的活动杆顶部固定安装有吸盘(42)。
2.根据权利要求1所述的一种钢结构高效埋弧焊接工艺,其特征在于,所述顶板(312)的两侧均设置有气缸五(321),所述气缸五(321)的活塞杆上设置有调节板(320)。 说明书 : 一种钢结构高效埋弧焊接工艺技术领域[0001] 本发明涉及埋弧焊接工艺技术领域,具体涉及一种钢结构高效埋弧焊接工艺。背景技术[0002] 弧焊是一种电弧在焊剂层下燃烧进行焊接的方法,其具有焊接质量稳定、焊接生产率高、无弧光及烟尘很少等优点;在焊接两块钢板时,需要调节两块钢板之间的角度,来完成工程图纸上焊接件的焊接;人工调节两块钢板之间的角度,费时费力,并且精度不能够达到要求,所以现有技术一般将钢板放置在支撑架上,采用调节支撑架的方式来调节两块钢板之间的角度;现有技术虽然能够两块钢板之间的角度,但是不能够将两块钢板摆放成V字形,并且改变钢板之间的夹角,从而在将两块钢板焊接成V字形时,任需要人工操作,十分地不方便。[0003] 如申请号为CN2020111286313的一项中国专利公开了一种埋弧焊焊接系统及焊接方法,可以代替人工自动调节焊缝的间隙尺寸;但是该技术方案只能够改变两块钢板之间的间隔来调节焊缝,并不能改变两块钢板之间的夹角,同时在夹持钢板时不能使两块钢板焊接接口对准和平齐,进而造成该方案的局限性。发明内容[0004] 本发明的目的在于提供一种钢结构高效埋弧焊接工艺,解决以下技术问题:现有技术并不能改变两块钢板之间的夹角,同时在夹持钢板时不能使两块钢板焊接接口对准和平齐,进而造成该方案的局限性。[0005] 本发明的目的可以通过以下技术方案实现:[0006] 一种钢结构高效埋弧焊接工艺,包括以下步骤:[0007] 步骤一、首先将板材放置在焊接设备的输送架上进行输送,当其输送至吸盘上方时,启动气缸一,带动两块板材上升;[0008] 步骤二、启动气缸二,带动两个滑动伸缩板滑动,处于板材两侧,然后通过夹持板和梯形夹持块将板材夹持住;同时启动气缸四,推动顶板下降,对板材的顶部进行挤压;[0009] 步骤三、启动气缸三,通过L型板和传动轴带动半圆形传动齿轮转动,进而带动齿轮转动,齿轮通过连接轴带动夹持的板材转动,进而调节焊接的角度,然后通过机械臂驱动焊枪进行焊接。[0010] 作为本发明进一步的方案:焊接设备包括两条平行设置的滑轨,两条所述滑轨的中心处设置有焊枪,两条所述滑轨之间滑动连接有来两个拼接机构,所述拼接机构包括与滑轨垂直设置的导轨,所述导轨上对称安装有两个气缸二,所述气缸二的活塞杆上固定安装有三角架,所述三角架与导轨滑动连接,所述三角架的底部固定安装有滑动伸缩板,所述滑动伸缩板的底部固定安装有齿轮箱,所述齿轮箱驱动夹持板转动,所述滑动伸缩板的一侧活动连接有气缸三,所述气缸三的活塞杆上固定安装有L型板,所述L型板通过传动轴与齿轮箱内半圆形传动齿轮连接,所述齿轮箱上设置有传动轴滑动的弧形槽,所述半圆形传动齿轮与齿轮啮合连接,所述齿轮的中心处固定安装有连接轴,所述连接轴延伸至齿轮箱外与夹持板连接。[0011] 作为本发明进一步的方案:所述夹持板的一侧对称设置有伸缩弹簧,伸缩弹簧的相邻一侧均设置有梯形夹持块,所述梯形夹持块与夹持板滑动连接。[0012] 作为本发明进一步的方案:所述导轨的底部中心处固定安装有U型板,所述U型板的中心处固定安装有气缸四,所述气缸四的活塞杆贯穿U型板与支撑座连接,所述支撑座与U型板之间设置有导向杆,所述支撑座的内部上固定安装有弹簧,所述弹簧的底部固定安装有U型架,所述U型架上转动连接有顶板。[0013] 作为本发明进一步的方案:所述顶板的两侧均设置有气缸五,所述气缸五的活塞杆上设置有调节板。[0014] 作为本发明进一步的方案:所述滑轨的下方设置有输送架,所述输送架上对称安装有两条输送带,两条所述输送带之间设置有气缸一,所述气缸一的活动杆顶部固定安装有吸盘。[0015] 本发明的有益效果:[0016] 本发明整个工艺自动化程度高,便于适用不同类型的板材焊接成不形状,整个工艺效率高,更加节省人力物力。[0017] 本发明通过夹持板和梯形夹持块将板材夹持住,在夹持板向中间移动的过程中,通过伸缩弹簧和梯形夹持块的设置,其可以适用不同厚度和长度的板材夹持;然后启动气缸三,通过连接轴带动夹持的板材转动,进而调节焊接的角度,最后通过机械臂驱动焊枪进行焊接,通过该结构的设置,可以将两块板材拼接成不同的形状,例如V形或者L形,便于焊接,并且其焊缝之间的距离也可以进行调整,适用性强。[0018] 本发明当夹持板和梯形夹持块将板材夹持住后,然后启动气缸四,推动顶板下降,同时启动气缸五,推动调节板伸缩,进而可以适用不同大小的板材,这与夹持板和梯形夹持块是可以起到相互配合的,并且该顶板是可以转动的,并且在弹簧的作用下,在板材转动的过程中,可以持续对其顶部进行挤压;与夹持板和梯形夹持块进行配合的过程中,保证其旋转的稳定性。附图说明[0019] 下面结合附图对本发明作进一步的说明。[0020] 图1是本发明正视的结构示意图;[0021] 图2是本发明拼接机构的正视结构示意图;[0022] 图3是本发明齿轮箱的内部结构示意图;[0023] 图4是本发明支撑座的内部结构示意图;[0024] 图5是本发明夹持板的侧视结构示意图;[0025] 图6是本发明顶板的侧视结构示意图。[0026] 图中:1、滑轨;2、焊枪;3、拼接机构;4、输送架;41、气缸一;42、吸盘;31、导轨;32、气缸二;33、三角架;34、滑动伸缩板;35、气缸三;36、齿轮箱;37、夹持板;38、L型板;39、气缸四;310、U型板;311、导向杆;312、顶板;313、半圆形传动齿轮;314、传动轴;315、齿轮;316、连接轴;317、弹簧;318、支撑座;319、U型架;320、调节板;321、气缸五;371、梯形夹持块。具体实施方式[0027] 下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其它实施例,都属于本发明保护的范围。[0028] 实施例1[0029] 请参阅图1‑6所示,焊接设备包括两条平行设置的滑轨1,两条所述滑轨1的中心处设置有焊枪2,两条所述滑轨1之间滑动连接有来两个拼接机构3,可以通过启动驱动拼接机构3运动,对其位置进行调节,所述拼接机构3包括与滑轨1垂直设置的导轨31,所述导轨31上对称安装有两个气缸二32,所述气缸二32的活塞杆上固定安装有三角架33,所述三角架33与导轨31滑动连接,所述三角架33的底部固定安装有滑动伸缩板34,滑动伸缩板34包括固定板和调节板,所述滑动伸缩板34的底部固定安装有齿轮箱36,便于调节齿轮箱36的高度,所述齿轮箱36驱动夹持板37转动,所述滑动伸缩板34的一侧且位于调节板上活动连接有气缸三35,通过调节两组的拼接机构3不同高度,可以焊接成不同形成的结构,方便适用,所述气缸三35的活塞杆上固定安装有L型板38,所述L型板38通过传动轴314与齿轮箱36内半圆形传动齿轮313连接,所述齿轮箱36上设置有传动轴314滑动的弧形槽,所述半圆形传动齿轮313与齿轮315啮合连接,所述齿轮315的中心处固定安装有连接轴316,所述连接轴316延伸至齿轮箱36外与夹持板37连接。[0030] 所述夹持板37的一侧对称设置有伸缩弹簧,伸缩弹簧的相邻一侧均设置有梯形夹持块371,所述梯形夹持块371与夹持板37滑动连接。[0031] 所述滑轨1的下方设置有输送架4,所述输送架4上对称安装有两条输送带,两条所述输送带之间设置有气缸一41,所述气缸一41的活动杆顶部固定安装有吸盘42。[0032] 启动气缸二32,带动两个滑动伸缩板34滑动,处于板材两侧,然后通过夹持板37和梯形夹持块371将板材夹持住,在夹持板37向中间移动的过程中,通过伸缩弹簧和梯形夹持块371的设置,其可以适用不同厚度和长度的板材夹持;然后启动气缸三35,通过L型板38和传动轴314带动半圆形传动齿轮313转动,进而带动齿轮315转动,齿轮315通过连接轴316带动夹持的板材转动,进而调节焊接的角度,最后通过机械臂驱动焊枪2进行焊接,通过该结构的设置,可以将两块板材拼接成不同的形状,便于焊接,例如V形或者L形。[0033] 本发明通过拼接机构3、气缸一41和吸盘42等结构的设置,便于调节板材的位置和角度,适用性强。[0034] 实施例2[0035] 在实施例1的基础上,请参阅图1‑6所示,所述导轨31的底部中心处固定安装有U型板310,所述U型板310的中心处固定安装有气缸四39,所述气缸四39的活塞杆贯穿U型板310与支撑座318连接,所述支撑座318与U型板310之间设置有导向杆311,所述支撑座318的内部上固定安装有弹簧317,所述弹簧317的底部固定安装有U型架319,所述U型架319上转动连接有顶板312。[0036] 所述顶板312的两侧均设置有气缸五321,所述气缸五321的活塞杆上设置有调节板320。[0037] 当夹持板37和梯形夹持块371将板材夹持住后,然后启动气缸四39,推动顶板312下降,同时启动气缸五321,推动调节板320伸缩,进而可以适用不同大小的板材,这与夹持板37和梯形夹持块371是可以起到相互配合的,并且该顶板312是可以转动的,并且在弹簧317的作用下,在板材转动的过程中,可以持续对其顶部进行挤压;与夹持板37和梯形夹持块371进行配合的过程中,保证其旋转的稳定性。[0038] 本发明在夹持板37和梯形夹持块371和顶板312是在钢板的三边进行夹持,并不会因为焊接处的高温对其造成损坏。[0039] 实施例3[0040] 请参阅图1‑6所示,本发明为一种钢结构高效埋弧焊接工艺,包括以下步骤:[0041] 步骤一、首先通过机械手将板材放置在焊接设备的输送架4上进行输送,当其输送至吸盘42上方时,启动气缸一41,吸盘42将板材吸住,带动两块板材上升;[0042] 步骤二、启动气缸二32,带动两个滑动伸缩板34滑动,处于板材两侧,然后通过夹持板37和梯形夹持块371将板材夹持住,然后吸盘42松开,在夹持板37向中间移动的过程中,通过伸缩弹簧和梯形夹持块371的设置,其可以适用不同厚度和长度的板材夹持;然后启动气缸三35,通过L型板38和传动轴314带动半圆形传动齿轮313转动,进而带动齿轮315转动,齿轮315通过连接轴316带动夹持的板材转动,进而调节焊接的角度;[0043] 步骤三、当夹持板37和梯形夹持块371将板材夹持住后,然后启动气缸四39,推动顶板312下降,同时启动气缸五321,推动调节板320伸缩,进而可以适用不同大小的板材,这与夹持板37和梯形夹持块371是可以起到相互配合的,并且该顶板312是可以转动的,并且在弹簧317的作用下,在板材转动的过程中,可以持续对其顶部进行挤压;与夹持板37和梯形夹持块371进行配合的过程中,保证其旋转的稳定性;[0044] 步骤四、最后通过机械臂驱动焊枪2进行焊接,通过该结构的设置,可以将两块板材拼接成不同的形状,便于焊接,例如V形或者L形;然后人工将其取下,整个过程可以实现自动化工作,效率高。[0045] 以上对本发明的一个实施例进行了详细说明,但所述内容仅为本发明的较佳实施例,不能被认为用于限定本发明的实施范围。凡依本发明申请范围所作的均等变化与改进等,均应仍归属于本发明的专利涵盖范围之内。
专利地区:安徽
专利申请日期:2023-07-10
专利公开日期:2024-11-19
专利公告号:CN116748646B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




