 产学研创新服务平台(全国)


一种单一驱动的公自转抛光修形装置发明专利
更新时间:2026-10-01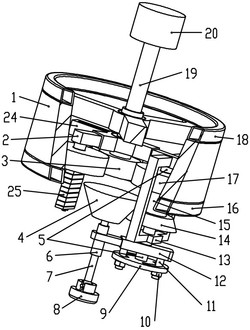 专利申请类型:发明专利;
地区:四川-眉山;
源自:眉山高价值专利检索信息库;
专利名称:一种单一驱动的公自转抛光修形装置
专利类型:发明专利
专利申请号:CN202210304850.5
专利申请(专利权)人:徐德富
权利人地址:四川省眉山市彭山县武阳乡泉水村4组17号
专利发明(设计)人:徐思华,于新辰,曾德,韩国河,张江涛,刘浩宇,程国祥,朱晓彤
专利摘要:本发明提出了一种单一驱动的公自转抛光修形装置,属于计算机控制光学表面成形技术领域,该装置基于行星减速机的运行原理,利用行星轮的公转和自转特性带动小磨头产生公转和自转运动,并通过调位杆等部件实现对小磨头公转离轴量的调整,且可借助变速轮和传动轮组成的无级变速机构调整小磨头自转与公转的速比,从而在一定范围获得任意的公转和自转速度;本发明避免了该类已有抛光修形装置双驱动需带着自转电机公转的问题,从而减小了整个装置的体积和重量,提升了装置的动态特性,同时打破了行星减速机构固定公、自转速比对本装置加工参数的限制,而可调式平衡装置的平衡作用能够让本发明平稳运行,极大提高了本装置的加工适应性与加工精度。
主权利要求:
1.一种单一驱动的公自转抛光修形装置,其特征在于:包括太阳轴(19)、外框架(1)、行星架(2)、太阳轮(3)、行星轮(17),所述太阳轴(19)、外框架(1)、行星架(2)、太阳轮(3)、行星轮(17)构成行星减速机构;
还包括传动轴(7)、小磨头(8)、连接筒(15)、传动轮(14)、变速轮(4)、调位杆(12)、锁紧盘(9)、锁紧器(10)以及贯穿轴(5);
所述连接筒(15)的一端与所述行星轮(17)相连接,所述传动轮(14)安装在所述连接筒(15)的另一端;
所述贯穿轴(5)固定安装在所述行星架(2)上,所述调位杆(12)安装在所述贯穿轴(5)上,所述调位杆(12)可绕所述贯穿轴(5)转动;
所述锁紧盘(9)安装在所述贯穿轴(5)上,所述锁紧盘(9)以及所述锁紧器(10)能够限制所述调位杆(12)相对于所述贯穿轴(5)的旋转自由度;
所述传动轴(7)安装在所述调位杆(12)上,所述传动轴(7)能够相对于所述调位杆(12)转动,所述传动轴(7)的一端安装有所述变速轮(4),所述变速轮(4)与所述传动轮(14)构成传动关系;
所述传动轮(14)与所述变速轮(4)呈锥形,所述调位杆(12)可调节长度,所述变速轮(4)以及所述传动轮(14)中的至少一个可以相对于对方轴向移动,以实现调速功能;
所述小磨头(8)安装在所述传动轴(7)的末端。
2.根据权利要求1所述的一种单一驱动的公自转抛光修形装置,其特征在于:所述变速轮(4)以及所述传动轮(14)中的至少一个可以拆卸更换。
3.根据权利要求1所述的一种单一驱动的公自转抛光修形装置,其特征在于:还包括平衡装置(25),所述平衡装置(25)安装在行星架延伸段(24)或行星轮(17)上,以对整个旋转模块进行动态平衡。
4.根据权利要求3所述的一种单一驱动的公自转抛光修形装置,其特征在于:所述平衡装置(25)能够改变自身质量或能够移动位置或既能改变自身质量又能移动位置。
5.根据权利要求1所述的一种单一驱动的公自转抛光修形装置,其特征在于:所述传动轴(7)末端有球头(22),所述球头(22)上有通孔,所述小磨头(8)上端有柱状凸起(23),所述柱状凸起(23)上有贯通槽,所述球头(22)活动安装在所述柱状凸起(23)内,插销(21)穿过所述贯通槽并插入进所述通孔中。
6.根据权利要求1所述的一种单一驱动的公自转抛光修形装置,其特征在于:还包括加强架(13),所述加强架(13)的一端固定安装在所述行星架(2)上,其另一端与所述贯穿轴(5)相连接,以增加所述贯穿轴(5)的稳定性。
7.根据权利要求1所述的一种单一驱动的公自转抛光修形装置,其特征在于:还包括上压力调节装置(18)以及下压力调节装置(16),所述上压力调节装置(18)以及下压力调节装置(16)分别安装在所述外框架(1)的两侧或所述太阳轴(19)的轴肩两侧,以调节所述小磨头(8)对工件的加工压力。
8.根据权利要求1至7中任一项所述的一种单一驱动的公自转抛光修形装置,其特征在于:所述行星轮(17)以及所述太阳轮(3)可拆卸更换,所述行星架(2)可调节长度。 说明书 : 一种单一驱动的公自转抛光修形装置技术领域[0001] 本发明属于计算机控制光学表面成形(CCOS)技术领域,具体涉及一种单一驱动的公自转抛光修形装置。背景技术[0002] 精密仪器的零件尤其是光学元件因需要很高的表面光洁度和面形精度,往往需要在工序的最后进行抛光与修形加工,而平面和球面等简单形状的光学元件已经不能适应光学仪器性能的不断提高,因此包括自由曲面在内的复杂曲面光学元件的使用日益频繁。但因其较平面和球面等面形不具备固定的曲率甚至没有回转中心,故不能被传统的平面或球面磨具进行大范围无差别的回转抛光与修形加工,以实现面形误差的自动收敛,而需要通过光学测量手段得出上一道工序的加工误差,再使用小磨头修形抛光工具配合计算机的控制对加工误差进行点对点的消除,这便是计算机控制光学表面成形(CCOS)加工,其是一种小范围去除的确定性加工。区别于传统的大磨盘与被加工件同时旋转的加工方式,用于计算机控制光学表面成形加工的工件往往静止不动,此种情况下如果小磨头只自转,那么被加工件就会因小磨头不同直径处线速度的不同产生小磨头外围加工量大、中心加工量小的去除不均问题,因此常采用小磨头公转加自转的运动方案来解决上述问题。为使小磨头同时产生自转和公转运动,常用的方法是采用双电机驱动,即一个电机单独驱动公转模块,而另一个电机则单独驱动自转模块,但该方案所造成的问题在于自转电机将随小磨头公转,这不仅增加了公转电机的负载,还增加了整个装置的体积和重量,在降低装置动态特性的同时还因自身动态体积的增大而限制了自身的可移动范围进而限制了装置的可加工范围,同时因自转电机的公转运动导致其布线难度增加,而双电机和其附属零部件的增多也使装置的制造成本上升。因此上述通过双电机驱动实现小磨头自转与公转的方案还存在许多缺陷,也限制了计算机控制光学表面成形(CCOS)加工的进一步发展。发明内容[0003] 为了针对性地克服现有应用于计算机控制光学表面成形加工的公自转抛光修形装置存在的自转电机需随小磨头公转、重量体积大、动态特性差、加工范围受限、布线难度大以及生产成本高、可靠性不高等问题,本发明提出了一种仅需单一驱动便可使小磨头完成公转和自转运动、重量体积小、惯性小动态特性好、可加工范围受影响小、无需复杂布线以及生产成本低且可单独调节公、自转速比与速度以及公转离轴量的单一驱动的公自转抛光修形装置。[0004] 本发明是采用以下技术方案实现的:[0005] 一种单一驱动的公自转抛光修形装置,其特征在于,包括太阳轴、外框架、行星架、太阳轮以及行星轮,所述太阳轴、外框架、行星架、太阳轮、行星轮构成行星减速机构,从而利用行星轮的公转和自转特性;[0006] 还包括传动轴、小磨头、连接筒、传动轮、变速轮、调位杆、锁紧盘、锁紧器以及贯穿轴;所述连接筒的一端与所述行星轮相连接,所述传动轮安装在所述连接筒的另一端,从而使所述传动轮随所述行星轮一同运动;所述贯穿轴固定安装在所述行星架上,所述贯穿轴并不会影响所述传动轮、连接筒以及行星轮的转动;所述调位杆安装在所述贯穿轴上,所述调位杆可绕所述贯穿轴转动;所述锁紧盘安装在所述贯穿轴上,所述锁紧盘以及所述锁紧器能够限制所述调位杆相对于所述贯穿轴的旋转自由度,即当所述调位杆相对于所述贯穿轴的位置调整好后,所述锁紧器能够将所述调位杆锁死在所述锁紧盘上,从而使所述调位杆与所述贯穿轴保持相对固定;所述传动轴安装在所述调位杆上,所述传动轴能够自由转动,所述传动轴的一端安装有所述变速轮,所述变速轮与所述传动轮构成传动关系;所述小磨头安装在所述传动轴的末端;[0007] 因此,所述行星轮的自转能够通过所述连接筒、传动轮、变速轮以及传动轴传递给所述小磨头用于加工,同时安装在所述贯穿轴上的零部件也能够随所述行星架产生公转运动,使得所述小磨头同时产生公转和自转运动;而通过转动所述调位杆能够改变所述小磨头相对于所述太阳轴的离轴量,也就可以调整所述小磨头的公转离轴量。[0008] 进一步地,所述传动轮与所述变速轮呈锥形,所述调位杆可调节长度,所述变速轮以及所述传动轮中的至少一个可以相对于对方轴向移动,同时配合所述调位杆长度调节带来的径向移动,可使所述变速轮以及所述传动轮构成变速机构来实现调速目的,而所述调位杆也通过长度的改变来适应所述传动轮与所述变速轮因调速造成的中心距的改变,同时也可通过调节所述调位杆的长度来调节所述传动轮与所述变速轮之间的压紧程度,实现防止打滑或过载保护的目的。[0009] 进一步地,所述变速轮以及所述传动轮中的至少一个可拆卸更换,而上述可拆卸更换是指在不大范围拆卸其他零部件条件下的快捷更换,便可在超出已有所述变速机构变速范围的情况下通过快速更换零部件进一步扩大变速范围,所述调位杆长度的可调节性使其能够适应所述变速轮与所述传动轮更换造成的两者中心距的改变。[0010] 进一步地,还包括平衡装置,因零部件在所述行星减速机构存在径向不均匀分布的情况,导致本装置在旋转过程中存在不平衡的问题,将会影响加工的稳定性和精度,因此所述平衡装置安装在行星架延伸段或行星轮上不影响其他部件正常运作的地方,以对整个旋转模块进行动态平衡。[0011] 进一步地,因所述变速轮等零部件的更换以及小磨头公转离轴量的调整将会引起整个装置旋转质心等参数的变化,为适应这种变化,所述平衡装置能够改变自身质量或能够移动位置或既能改变自身质量又能移动位置,以更好地发挥动态平衡作用。[0012] 进一步地,所述传动轴末端有球头,所述球头上有通孔,所述小磨头上端有柱状凸起,所述柱状凸起上有贯通槽,所述柱状凸起的内径比所述球头的直径略大,所述球头活动安装在所述柱状凸起内,插销穿过所述贯通槽并插入进所述通孔中,所述贯通槽的宽度也略大于所述插销的直径;由此,所述小磨头便可相对于所述传动轴做任意方向的旋转,也就能够适应被加工面形状的改变,使所述小磨头时刻与被加工面尽可能地贴合。[0013] 进一步地,还包括加强架,所述加强架的一端固定安装在所述行星架上,其另一端与所述贯穿轴相连接,用于增强所述贯穿轴的稳定性。[0014] 进一步地,还包括上压力调节装置以及下压力调节装置,所述上压力调节装置以及下压力调节装置分别安装在所述外框架的两侧或所述太阳轴的轴肩两侧,所述上、下压力调节装置均需与固定整个抛光装置的外部结构进行连接;当抛光装置是固定所述外框架而驱动所述太阳轴时,所述上、下压力调节装置安装在所述外框架的两侧,当抛光装置是固定所述太阳轴而驱动所述外框架时则反之,其中所述下压力调节装置主要用于承受整个抛光修形装置的重量,而所述上压力调节装置则主要用于稳定所述小磨头对于被加工件的压力;所述上、下压力调节装置安装在固定件上,无需随运动部件运动。[0015] 进一步地,所述行星轮以及所述太阳轮可拆卸更换,所述行星架可调节长度,而上述的可拆卸更换同样是指在不大范围拆卸其他零部件条件下的快捷更换,以此增加所述行星轮以及所述行星架的公转速度可变范围,所述行星架长度的可调节性同样使其能够适应所述行星轮以及所述太阳轮更换造成的两者中心距的改变。[0016] 与现有技术相比,本发明的有益效果有:[0017] 一种单一驱动的公自转抛光修形装置,该装置基于行星减速机的运作原理,利用行星轮的公转和自转特性带动小磨头同时产生公转和自转运动,并通过一系列传动和调整机构实现小磨头公、自转速率与公、自转速比以及公转离轴量的可调性,而平衡装置的平衡作用进一步提高了本发明加工的稳定性和精度;本发明仅通过单一驱动便可使小磨头同时产生公转和自转运动,克服了现有公自转抛光修形装置存在的需要双电机驱动且自转电机需随小磨头公转以及重量体积大、动态特性差、加工范围受限、布线难度大、生产成本高等问题,且具有加工参数灵活可调、加工适应性强以及加工稳定性与加工精度高等优点,能够在一定程度上提高计算机控制光学表面成形加工的能力。附图说明[0018] 图1为本发明的整体结构剖面示意图;[0019] 图2为本发明的整体结构俯视图;[0020] 图3为本发明的整体结构仰视图;[0021] 图4为本发明的整体结构侧视图;[0022] 图5为本发明大离轴量状态示意图;[0023] 图6为本发明小离轴量状态示意图;[0024] 图7为本发明部分零部件示意图;[0025] 图8为本发明小磨头安装结构示意图。[0026] 图例说明:1:外框架,2:行星架,3:太阳轮,4:变速轮,5:贯穿轴,6:加强筒,7:传动轴,8:小磨头,9:锁紧盘,10:锁紧器,11:延伸段,12:调位杆,13:加强架,14:传动轮,15:连接筒,16:下压力调节装置,17:行星轮,18:上压力调节装置,19:太阳轴,20:驱动装置,21:插销,22:球头,23:柱状凸起,24:行星架延伸段,25:平衡装置。[0027] 本发明目的的实现、功能特点及优点将结合实施例,参照附图做进一步说明。具体实施方式[0028] 下面将结合本发明的附图,对本发明的技术方案进行清楚、完整地描述,显然,所描述的仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0029] 需要说明,本发明实施例中所有方向性指示(诸如上、下、左、右、前、后……)仅用于解释在某一特定姿态(如附图所示)下各部件之间的相对位置关系、运动情况等,如果该特定姿态发生改变时,则该方向性指示也相应地随之改变。[0030] 另外,在本发明中如涉及“第一”、“第二”等的描述仅用于描述目的,而不能理解为指示或暗示其相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“第一”、“第二”的特征可以明示或者隐含地包括至少一个该特征。在本发明的描述中,“多个”的含义是至少两个,例如两个,三个等,除非另有明确具体的限定。[0031] 在本发明中,除非另有明确的规定和限定,术语“连接”、“固定”、“安装”等应做广义理解,例如,“固定”可以是固定连接,也可以是可拆卸连接,或成一体;可以是机械连接,也可以是电连接,还可以是物理连接或无线通信连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通或两个元件的相互作用关系,除非另有明确的限定。对于本领域的普通技术人员而言,可以根据具体情况理解上述术语在本发明中的具体含义。[0032] 另外,本发明各个实施例之间的技术方案可以相互结合,但是必须是以本领域普通技术人员能够实现为基础,当技术方案的结合出现相互矛盾或无法实现时应当认为这种技术方案的结合不存在,也不在本发明要求的保护范围之内。[0033] 如附图1‑8所示,为清楚地展示本发明的原理及工作过程,本实施例给出了较为典型的实施方案,但以下案并不能代表本发明的全部方案。[0034] 如图1‑8所示的一种单一驱动的公自转抛光修形装置,其太阳轴19、外框架1、行星架2、太阳轮3、行星轮17构成行星减速机构,当驱动装置20驱动太阳轴19时,行星轮17便会相对于外框架1同时产生公转和自转运动。[0035] 为了将行星轮17的公转和自转特性传递给小磨头8以实现对工件的加工,本装置还包括传动轴7、连接筒15、传动轮14、变速轮4、调位杆12、锁紧盘9、锁紧器10以及贯穿轴5等零部件;其中,连接筒15的一端与行星轮17相连接,传动轮14安装在连接筒15的另一端,从而使传动轮14随行星轮17一同运动;贯穿轴5穿过传动轮14、连接筒15以及与连接筒15相连接的行星轮17并固定在行星架2上,传动轮14、连接筒15以及行星轮17也通过轴承等装置安装在贯穿轴5上,且可绕贯穿轴5自由转动,故贯穿轴5的该种安装方式不会影响传动轮14、连接筒15以及与连接筒15相连接的行星轮17的正常转动。特别说明的是,贯穿轴5穿过传动轮14、连接筒15以及行星轮17的安装方式可以很大程度地节省空间使装置紧凑,但也可根据需要将贯穿轴5安装在行星轮17旁边的行星架2上且不影响其他零部件正常运作的位置,而不穿过任何上述三个零部件,此时行星架2也可以作变形处理,例如可参考图7,在与连接筒15等零部件相邻的两个行星轮17之间延伸一部分成为行星架延伸段24,用于安装贯穿轴5,具体安装方式可根据装置实际工作需要灵活设置。[0036] 调位杆12安装在贯穿轴5上,调位杆12同样可绕贯穿轴5转动;锁紧盘9安装在贯穿轴5上,锁紧盘9以及锁紧器10能够限制调位杆12相对于贯穿轴5的旋转自由度,即当调位杆12相对于贯穿轴5的位置调整好后,锁紧器10能够将调位杆12锁死在锁紧盘9上,从而使调位杆12与贯穿轴5保持相对固定;具体的,在转动调位杆12的过程中调位杆12的延伸段11一直在锁紧盘9的槽内运动,当调位杆12转动到合适位置后,拧紧延伸段11上的锁紧器10便可将调位杆12相对于贯穿轴5固定在现有位置。[0037] 调位杆12上安装有一加强筒6,传动轴7安装在加强筒6中,安装好后的传动轴7能够自由转动;传动轴7的一端安装有变速轮4,变速轮4与传动轮14构成传动关系。为了实现变速功能,传动轮14与变速轮4呈锥形,而调位杆12可调节长度,变速轮4以及传动轮14中的至少一个可以相对于对方轴向移动,同时配合调位杆12长度调节带来的径向移动,可使变速轮4以及传动轮14构成变速机构来实现调速目的,调位杆12也同时通过自身长度的改变适应了传动轮14与变速轮4因调速造成的中心距的改变,同时也可通过调节调位杆12的长度来调节传动轮14与变速轮4之间贴合的紧密程度,实现防止打滑或过载保护的目的。上述变速轮4以及传动轮14中的至少一个可相对于对方轴向移动可通过传动轴7相对于调位杆12的轴向移动实现,也可通过变速轮4相对于传动轴7的轴向移动实现,也可通过传动轮14相对于连接筒15的轴向移动实现,甚至还可通过调位杆12相对于贯穿轴5的轴向移动实现,此时其余相关部件作为整体跟随移动便可达成变速轮4与传动轮14相对轴向移动的目的。[0038] 传动轴7的另一端安装有小磨头8,故行星轮17的自转能够通过连接筒15、传动轮14、变速轮4以及传动轴7传递给小磨头8,同时安装在贯穿轴5上的零部件作为一个整体也能够随行星架2产生公转运动,进而使得小磨头8同时产生公转和自转运动。[0039] 小磨头8绕太阳轴19公转的离轴量是一个重要的加工参数,因此有必要实现小磨头8离轴量的可调性。如上所述,调位杆12能够绕贯穿轴5转动,而通过转动调位杆12便能够改变小磨头8相对于太阳轴19的离轴量,也就可以调整小磨头8的公转离轴量,以图5所示的小磨头8位置为初始位置,通过转动调位杆12至图6所示位置,小磨头8的公转离轴量便缩小了。[0040] 小磨头8的公转和自转速度同样是两个重要的加工参数,因此实现其可调性也能够增强单个抛光修形装置的加工适应性。为了实现该功能,可通过改变驱动装置20的转速从而同时改变公转和自转速度;也可通过改变被驱动的部件来实现不同的公、自转速度,例如图例中驱动装置20是驱动的太阳轴19,而当驱动装置20驱动外框架1或行星架2时都将获得不同的公、自转速度,当然被驱动部件的不同也就意味着与外界进行安装时被固定部件的不同。当选择驱动行星架2而固定太阳轴19时,甚至可舍弃外框架1以进一步减小装置的体积和重量。[0041] 虽然改变驱动装置20的转速或者改变被驱动的部件可以改变小磨头8的公转和自转速度,但小磨头8的公、自转速比在被驱动部件选定的情况下始终无法改变,而小磨头8公转和自转的速比会直接影响单位时间去除材料的形貌,也就会直接影响去除函数,因此也是一个重要的加工参数,故加入了如上所述的锥形传动轮14与锥形变速轮4所构成的无极调速机构,通过该无极调速机构便可以调节小磨头8的公、自转速比,也可以在公转速度一定的情况下获得一定范围内任意的自转速度,再配合驱动装置20转速以及被驱动件的改变,进一步提高了本装置的加工参数灵活性。[0042] 虽然通过上述设计已经可以在一定范围获得无数多种加工参数的组合,但在某些极端加工环境下仍可能出现超出现有可调加工参数范围的情况,于是为了在上述基础上进一步扩展本装置的加工适应性,本装置的变速轮4以及传动轮14中的至少一个具有可拆卸更换性,所述可拆卸更换是指在不大范围拆卸其他零部件条件下的快捷更换,例如变速轮4通过螺纹安装在传动轴7上,便可轻易对变速轮4进行拆卸更换,而通过更换不同规格的变速轮4或者传动轮14即可改变两者的调速范围,当因更换零部件而造成变速轮4与传动轮14中心距改变时,调位杆12长度的可调节性便使其能够适应此中心距的改变。同样的,本装置中的行星轮17以及太阳轮3也可拆卸更换,行星架2也可调节长度,故通过更换不同规格的行星轮17以及太阳轮3再配合驱动装置20的转速变化便可改变行星轮17的公、自转速可变范围,星架2长度的可调节性同样使其能够适应行星轮17以及太阳轮3更换造成的两者中心距的改变,行星轮17以及太阳轮3的可拆卸更换也是指在不大范围拆卸其他零部件条件下的快捷更换。[0043] 因零部件在行星减速机构存在径向不均匀分布的情况,导致本装置在旋转过程中存在不平衡的问题,装置运行时可能会发生晃动等情况进而影响加工的稳定性和精度,因此有必要针对该问题添加一平衡装置25,从而将旋转模块的质心调整到旋转中心上,如图7所示,平衡装置25安装在行星架延伸段24上,并不会影响其他部件的正常运作。因所述变速轮4等零部件的更换以及小磨头8公转离轴量的调整将会引起整个装置旋转质心等参数的变化,为适应这种变化,平衡装置25需能够改变自身质量或能够移动位置,改变自身质量与能够移动位置可二选一,但也可同时拥有这两种属性以增强可调节性。其中改变自身质量可通过将平衡装置25设计为片状堆叠结构,进而通过增加和减少片状物来调整质量,而移动位置可通过在行星架延伸段24上设置滑槽,通过平衡装置25在滑槽内的滑动与锁紧达到位置调整的目的。如果空间不够设置行星架延伸段24,则可直接将平衡装置25安装在行星轮17上。[0044] 小磨头8对被加工面的压力也是一个重要的加工参数,传统的应用于该技术的抛光修形装置将压力调节的气缸等部件安装在自转单元上,这使得气缸的气管需随自转单元公转,这提高了管路布置的复杂性,旋转接头的使用也降低了整个装置的可靠性。而本发明将上压力调节装置18以及下压力调节装置16分别安装在外框架1的两侧,当整个抛光修形装置安装在机床主轴上时,上压力调节装置18以及下压力调节装置16得到安装结构的约束,使得上压力调节装置18以及下压力调节装置16能够调节小磨头8对于被加工件的压力,同时也可以稳定因被加工面形的起伏造成的加工压力的变化,而外框架1上的凹槽可以限制外框架1的转动,同时也可为整个抛光修形装置提供轴向位移的空间。当抛光修形装置是固定太阳轴19而驱动外框架1或行星架2时则需在太阳轴19上加工出轴肩,将上压力调节装置18以及下压力调节装置16安装在轴肩的两侧,再与机床主轴进行连接。上压力调节装置18以及下压力调节装置16均安装在固定件上,无需随运动部件转动,极大降低了布线难度。[0045] 为了适应本装置加工对象面形的复杂性,小磨头8必须能够随面形倾角以及曲率等的改变而变换姿态,以求能够尽可能贴合被加工面,为此,传动轴7末端有球头22,球头22上有通孔,小磨头8上端有柱状凸起23,柱状凸起23上有贯通槽,球头22活动安装在柱状凸起23内,柱状凸起23的内径比球头22的直径略大,以便球头22能够在柱状凸起23内自由转动但又不会有明显晃动,插销21穿过上述贯通槽并插入进上述通孔中从而传递扭矩,上述贯通槽的宽度同样略大于插销21的直径,以便插销可以在上述贯通槽内上下移动和倾斜但也不会有明显的径向晃动,由此,小磨头8便可相对于传动轴7做任意方向的旋转,也就能够适应被加工面形状的改变,使小磨头8时刻与被加工面尽可能的贴合。[0046] 因贯穿轴5只有一端固定在行星架2上,作为悬臂结构且安装了众多零部件,故有必要对其进行结构加强,于是增加了加强架13,如图例所示,加强架13的一端固定安装在行星架2上,其另一端与贯穿轴5相连接,以此增强贯穿轴5的稳定性。[0047] 整个单一驱动的公自转抛光修形装置的一种典型工作过程为:选择固定外框架1的方式将整个抛光修形装置安装到机床主轴上,在选定好小磨头8的型号并安装在传动轴7上后,再根据所需加工参数确定小磨头8的公、自转速度以及公转离轴量,从而调节驱动装置20的转速、行星架2与行星轮17的公转速度、行星轮17的自转速度、变速轮4与传动轮14的传动比以及调位杆12的固定位置,以此将小磨头8设置在所需的公、自转速度以及公转离轴量下。当调整小磨头8的公转离轴量时,先松开锁紧器10,而后旋转调位杆12至恰当位置,最后再拧紧锁紧器10即可。在对工件加工过程中,动力会经由太阳轴19、太阳轮3、行星轮17、连接筒15、传动轮14、变速轮4、传动轴7的路径传递给小磨头8,小磨头8便会绕太阳轴19产生所需的公转和自转运动,在与被加工面的相对运动和抛光液的共同作用下完成对工件的加工,此过程中上压力调节装置18与下压力调节装置16会调节小磨头8对被加工面的压力。[0048] 在某些加工参数应用场景中,也可选择固定太阳轴19而驱动外框架1来输入动力,甚至也可以通过驱动行星架2的方式向整个抛光修形装置输入动力,总之可根据实际加工需要灵活配置。当需要改变小磨头8的公、自转速度时,通过改变驱动装置的转速同时配合调节传动轮14相对于变速轮4的轴向位置并调节调位杆12的长度即可,而当需要调整小磨头8的公转离轴量时,按照前述方法调整调位杆12的位置即可。[0049] 由于本发明以行星减速机构为基础,实现了单一动力输入下小磨头8的公转和自转运动,解决了传统公自转抛光修形装置需要双电机驱动的问题,大大减小了整个装置的体积和重量,从源头上提高了装置的动态特性,平衡装置25的加入进一步提高了装置的稳定性。而动态特性与运动稳定性对于高精度的修形加工尤为重要,它关系到机床的运动精度和响应灵敏度等重要指标,装置体积的减小也让小磨头8的可移动范围进一步增加,这使得原有机床可以加工更大尺寸的工件,也直接提升了机床的加工能力,由于减少了动力输入,在降低制造和维护成本的同时还提升了装置的可靠性。而通过传动轮14以及变速轮4等零部件组成的无极调速机构能够改变公、自转速比,同时通过改变驱动装置20的输入转速,便可在一定范围内任意调节小磨头8的公、自转速度,通过调位杆12的调节也能够调整小磨头8的公转离轴量等加工参数,极大扩展了同一个装置的加工适应性。[0050] 特别说明的是,计算机控制光学表面成形(CCOS)加工与传统的抛光修形加工有巨大的区别,具体表现为以下几点:[0051] 第一是加工对象的不同,前者主要针对包括自由曲面在内复杂曲面,而后者则主要应用于平面和球面等简单面形。[0052] 第二是由于加工对象不同造成的加工方式的不同,因平面和球面具有回转对称的性质,能够被与其曲率相同且大于自身面积的磨具一次性抛光和修形,其常利用磨具、磨料对光学表面的无差别高点去除实现面形的自收敛;但由于复杂曲面不具备统一的曲率甚至没有回转对称轴,因此不能采用传统的大磨盘进行回转加工,而必须通过点对点的加工来消除误差。[0053] 第三便是对加工工具本身要求的不同,基于上述分析,传统加工可以将磨具做的很大,其大部分工作依靠磨具的匀速旋转便可完成,对磨具没有动态特性的要求,而且为了均匀去除并提高加工效率,被加工件与磨具往往是一起作相对运动的;但对于计算机控制光学表面成形(CCOS)加工而言,因要实现对误差点对点的去除,这便要求磨具必须要小,否则在消除对应点误差的同时会影响旁边的区域,同时由于光学表面形态的复杂性以及误差分布的随机性,大都采用固定工件而仅移动抛光修形装置的方式来实现误差定点去除,从而降低控制和机构运动设计的难度,这便要求抛光修形装置应有很高的动态特性,即能够快速移动并能够准确定位到某点,否则无法应对加工过程中误差的随机分布而造成对已有良好光学面的破坏以及对误差的消除不到位等问题。[0054] 基于以上分析,应用于计算机控制光学表面成形(CCOS)加工的装置必须要具有重量轻体积小的特征,以提高其动态特性和可加工性,故本发明的一个重要目的就是降低装置重量并减小装置体积,而采用行星减速机构原理将原有的双电机驱动改为了单一驱动便从原理上实现了降低装置重量和减小体积的目的,并同时带来了可加工范围大、生产成本低以及可靠性高等优点。而双驱动也会造成包括电线、压力调节装置管线在内的线路复杂性,并且线路会随运动机构公转和自转,因此必须用到旋转接头等零部件,而旋转接头的使用寿命十分有限,这不仅提高了装置成本更降低了装置的可靠性,因此本发明的另外一个重要目的便是要简化装置的线路布置,因此无需复杂布线也是本发明的另一大亮点。由于公、自转的需要,零部件在径向分布不均,旋转会引起晃动、振动等不稳定因素,进而影响加工精度,而质量与位置可调的平衡装置25的加入可以在几乎不增加装置体积的情况下解决上述问题,提升了装置的加工性能。[0055] 同时,基于计算机控制光学表面成形(CCOS)加工对象的特点,针对不同材质、面形以及误差的光学表面,其需要获得特定范围以及单位时间去除量的去除函数,而复杂曲面相较于传统平面和球面在材质、面形以及误差上具有极大的随机性和变化性,这也是与传统修形抛光加工的重要区别之一;而小磨头8的公、自转速度与公、自转速比以及公转离轴量、材质、对工件的压力等都是重要的加工参数,会直接影响上述去除函数,因此有必要将上述参数所对应的结构在本发明中设计为可调整的,以增强同一装置的加工适应性,这也是本发明基于其加工对象特点所具有的技术特征要求。[0056] 因此,本发明就已有的加工装置具有区别明显的技术领域和设计出发点以及结构形式,具体创新点可总结为:[0057] (1)通过单一驱动实现小磨头8的公转和自转,减小了装置体积和重量,降低了线路复杂性,提升了装置可靠性;[0058] (2)通过无极变速机构达到调节小磨头8公、自转速比的目的,解决了利用行星减速机构实现单一驱动而带来的公、自转速比不可变的问题;[0059] (3)通过调位杆12等零部件实现小磨头8公转离轴量可调节的功能;[0060] (4)通过加入平衡装置25提升了装置运行的平稳性,有利于加工精度的提高;[0061] (5)通过行星架2以及调位杆12长度可调节等结构设计实现太阳轮3、行星轮17以及变速轮4等零部件的可更换性,进一步增强了同一装置的加工适应性。[0062] 以上所述仅是本发明的优选实施方式,本发明的保护范围并不仅局限于上述实施例,凡属于本发明思路下的技术方案均属于本发明的保护范围。应当指出,对于本技术领域的普通技术人员来说,在不脱离本发明原理前提下的若干改进和润饰,这些改进和润饰也应视为本发明的保护范围。
专利地区:四川
专利申请日期:2022-03-26
专利公开日期:2024-11-19
专利公告号:CN114559357B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




