 产学研创新服务平台(全国)


一种航空航天材料用喷涂机器人发明专利
更新时间:2026-10-01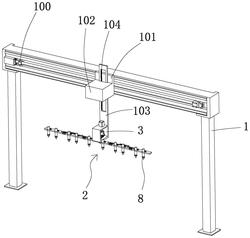 专利申请类型:发明专利;
地区:广东-肇庆;
源自:肇庆高价值专利检索信息库;
专利名称:一种航空航天材料用喷涂机器人
专利类型:发明专利
专利申请号:CN202410606778.0
专利申请(专利权)人:广东创智智能装备有限公司
权利人地址:广东省肇庆市四会市高新区迎宾大道2号之二厂房1自编1号
专利发明(设计)人:严长志,许仕建,黄元探,汪全忠,谢友铭,孔德明,熊学元,温达明,许军,钱晓文,潘强,巫玉辉
专利摘要:本发明涉及一种航空航天材料用喷涂机器人,首先,通过在固定臂的两端分别设置有活动臂,而活动臂包括有第一摆臂和第二摆臂,在固定臂、第一摆臂与第二摆臂上均设置有喷涂组件,从而,可根据待喷涂零件的形状和现场生产的需求,通过摆臂动力调节机构调节第一摆臂和第二摆臂的角度,能够对待喷涂零件的多个部位进行喷涂,实现全方位、多角度喷涂,有效的提高喷涂效果,提高喷涂效率;另外,通过巧妙的机械设计,实现第一摆臂和第二摆臂的摆动调节,结构简单,制作成本较低;整体喷涂效果好,无需人工后续补漆,避免工作人员长时间近距离接触,降低吸入污染物等安全隐患;无需多个工业机器人配合使用,从而降低设备投入的资金成本,适合推广使用。
主权利要求:
1.一种航空航天材料用喷涂机器人,包括有拱形架(1)与喷涂装置(2),在所述拱形架(1)上设置有移动装置,所述移动装置用于驱动所述喷涂装置(2)沿左右、上下方向进行移动,其特征在于:所述喷涂装置(2)包括有支撑架(3),在所述支撑架(3)上横向设置的固定臂(4),在所述固定臂(4)的两端分别活动设置有活动臂(5),所述活动臂(5)包括有第一摆臂(6)与第二摆臂(7),所述第一摆臂(6)设于固定臂(4)与第二摆臂(7)之间,其中,所述第一摆臂(6)的一端上下摆动铰接于固定臂(4)上,所述第二摆臂(7)的一端上下摆动铰接于第一摆臂(6)的另一端上,在所述第一摆臂(6)上设置有摆臂动力调节机构,所述摆臂动力调节机构能够使固定臂(4)、第一摆臂(6)与第二摆臂(7)三者保持在同一水平直线上,和能够同时驱动所述第一摆臂(6)相对固定臂(4)进行摆动、驱动所述第二摆臂(7)相对第一摆臂(6)进行摆动,且所述第一摆臂(6)与第二摆臂(7)的摆动方向相同,在所述固定臂(4)、第一摆臂(6)与第二摆臂(7)上均设置有喷涂组件(8)。
2.根据权利要求1所述的一种航空航天材料用喷涂机器人,其特征在于:在所述固定臂(4)的端部设置有固定臂铰接轴(21),在所述第二摆臂(7)的一端设置有第二摆臂铰接轴(22),在所述第一摆臂(6)长度方向的两端分别设置有第一铰接架(23)与第二铰接架(24),所述固定臂铰接轴(21)转动铰接在第一铰接架(23)上,所述第二摆臂铰接轴(22)转动铰接在第二铰接架(24)上。
3.根据权利要求2所述的一种航空航天材料用喷涂机器人,其特征在于:所述摆臂动力调节机构包括有同轴设于固定臂铰接轴(21)上的固定臂齿轮(31),在所述第二摆臂铰接轴(22)上设置有第二摆臂齿轮(32),在所述第一铰接架(23)上转动安装有能与固定臂齿轮(31)啮合的第一齿轮(33),在所述第二铰接架(24)上转动安装有能与第二摆臂齿轮(32)啮合的第二齿轮(34),在所述第一摆臂(6)上分别左右滑动有第一滑动座(35)与第二滑动座(36),在所述第一滑动座(35)上设置有能与第一齿轮(33)啮合的第一齿条(37),在所述第二滑动座(36)上设置有能与第二齿轮(34)啮合的第二齿条(38),在所述第一摆臂(6)上还设置有驱动组件,所述驱动组件用于驱动所述第一滑动座(35)与第二滑动座(36)相互向内或相互向外移动。
4.根据权利要求3所述的一种航空航天材料用喷涂机器人,其特征在于:所述驱动组件包括有设于第一摆臂(6)上的第一电机(41),在所述第一电机(41)的输出轴上设置有驱动齿轮(42),在所述第一滑动座(35)和第二滑动座(36)上均设置有能与驱动齿轮(42)啮合的驱动齿条(43),两所述驱动齿条(43)对应的设于驱动齿轮(42)的上下两侧。
5.根据权利要求3所述的一种航空航天材料用喷涂机器人,其特征在于:在所述固定臂(4)的端部且位于固定臂齿轮(31)处设置有第一避让缺口(51),所述第一避让缺口(51)对应设于第一齿条(37)的一侧,在所述第二摆臂(7)的端部且位于第二摆臂齿轮(32)处设置有第二避让缺口(52),所述第二避让缺口(52)对应设于第二齿条(38)的一侧。
6.根据权利要求1所述的一种航空航天材料用喷涂机器人,其特征在于:所述喷涂组件(8)包括有喷涂枪(61)、喷涂枪固定架(62)以及安装座(63),所述安装座(63)的两侧设置有横轴(64),所述喷涂枪固定架(62)旋转安装在横轴(64)上,所述横轴(64)延伸出喷涂枪固定架(62)外,且横轴(64)的外壁设置有外螺纹,还包括有固定螺母(65),所述固定螺母(65)与外螺纹连接,并将喷涂枪固定架(62)压紧在安装座(63)上。
7.根据权利要求1‑6任意一项所述的一种航空航天材料用喷涂机器人,其特征在于:所述固定臂(4)包括有可相互旋转的左臂(71)与右臂(72),在所述左臂(71)一端设置有竖直设置的旋转筒(73),所述旋转筒(73)的轴心设置有贯穿的第一圆孔(74),在所述右臂(72)的一端设置有竖轴(75),所述竖轴(75)旋转设于第一圆孔(74)内,所述旋转筒(73)旋转安装在支撑架(3)上,在所述支撑架(3)上还设置有切换式动力传动装置,所述切换式动力传动装置可单独驱动所述竖轴(75)旋转,或驱动旋转筒(73)与竖轴(75)同时旋转。
8.根据权利要求7所述的一种航空航天材料用喷涂机器人,其特征在于:所述切换式动力传动装置包括有设置在旋转筒(73)外壁上的第三齿轮(81),所述竖轴(75)穿过旋转筒(73)的上方并设置有第四齿轮(82),在所述支撑架(3)上设置有第二电机(83),在所述第二电机(83)的输出轴上连接有竖直设置的传动轴(84),在所述传动轴(84)外套设有活动套筒(85),在所述传动轴(84)的外壁设置有竖向凸缘(86),在所述活动套筒(85)的内壁设置有竖向凹槽(87),所述竖向凸缘(86)可上下滑动于竖向凹槽(87)内,在所述活动套筒(85)外设置有第一传动齿轮(88),在所述第一传动齿轮(88)的上方设置有第二传动齿轮(89),在所述活动套筒(85)外且位于第一传动齿轮(88)与第二传动齿轮(89)之间套设有限位组件,在所述支撑架(3)上还设置有推杆电机(810),在所述推杆电机(810)的推杆上设置有第一套环(811),在所述活动套筒(85)外设置有凹环(812),所述第一套环(811)旋转套设在凹环(812)内,当所述活动套筒(85)通过推杆电机(810)带动其往下移动时,使第二传动齿轮(89)与第四齿轮(82)啮合、第一传动齿轮(88)与第三齿轮(81)脱离、同时限位组件能限制第三齿轮(81)的旋转,当所述活动套筒(85)通过推杆电机(810)带动其往上移动时,使第二传动齿轮(89)与第四齿轮(82)脱离、限位组件与第三齿轮(81)脱离、同时第一传动齿轮(88)与第三齿轮(81)啮合,在所述左臂(71)与右臂(72)相贴合的内侧面上均设置有能相磁吸的磁铁(813)。
9.根据权利要求8所述的一种航空航天材料用喷涂机器人,其特征在于:所述限位组件包括有套设在活动套筒(85)外的第二套环(91),所述第二套环(91)设于第一传动齿轮(88)与第二传动齿轮(89)之间,在所述第二套环(91)外壁分别设置有卡齿(92)与限位块(93),在所述支撑架(3)上设置有竖向限位槽(94),所述限位块(93)上下滑动于竖向限位槽(94)内,所述卡齿(92)能卡设于第三齿轮(81)的齿槽内。
10.根据权利要求1所述的一种航空航天材料用喷涂机器人,其特征在于:所述移动装置包括有设于拱形架(1)上端的直线滑台模组(100),在所述直线滑台模组(100)的滑动座(101)沿左右方向滑动,且在滑动座(101)上设置有箱体(102),所述箱体(102)上下滑动有升降板(103),在所述升降板(103)上设置有竖向齿条(104),在所述箱体(102)内设置有带自锁的步进电机(105),在所述步进电机(105)的输出轴上设置有能与竖向齿条(104)啮合的升降传动齿轮,所述升降板(103)的下端与支撑架(3)固定连接。 说明书 : 一种航空航天材料用喷涂机器人技术领域[0001] 本发明涉及喷涂技术领域,特别涉及一种航空航天材料用喷涂机器人。背景技术[0002] 航空航天材料是指飞行器及其动力装置、附件、仪表所用的各类材料,是航空航天工程技术发展的决定性因素之一;航空航天材料有具有优良的耐高低温性能以及耐老化和耐腐蚀性能,能适应空间环境,而在对航空航天材料进行喷涂时,则需要用到喷涂机器人。[0003] 而现有工业喷漆机器人在使用过程中,在对异形零件进行喷涂时,比较难以实现多角度喷漆,同时不能够独立完成对一件产品进行多角度喷漆,需要多个工业机器人配合使用,不仅喷漆效率较低,而且设备投入的资金较大,不便于推广使用。发明内容[0004] 本发明旨在至少在一定程度上解决现有相关技术中存在的问题之一,为此,本发明提出一种航空航天材料用喷涂机器人,能够实现多角度、多方向进行喷涂,使喷涂效果均匀,满足航天航空的使用要求。[0005] 为实现上述目的,本发明提供如下技术方案:[0006] 一种航空航天材料用喷涂机器人,包括有拱形架与喷涂装置,在所述拱形架上设置有移动装置,所述移动装置用于驱动所述喷涂装置沿左右、上下方向进行移动,所述喷涂装置包括有支撑架,在所述支撑架上设置有横向设置的固定臂,在所述固定臂的两端分别活动设置有活动臂,所述活动臂包括有第一摆臂与第二摆臂,所述第一摆臂设于固定臂与第二摆臂之间,其中,所述第一摆臂的一端上下摆动铰接于活动臂上,所述第二摆臂的一端上下摆动铰接于第一摆臂的另一端上,在所述第一摆臂上设置有摆臂动力调节机构,所述摆臂动力调节机构能够使固定臂、第一摆臂与第二摆臂三者保持在同一水平直线上,和能够同时驱动所述第一摆臂相对固定臂进行摆动、驱动所述第二摆臂相对第一摆臂进行摆动,且所述第一摆臂与第二摆臂的摆动方向相同,在所述固定臂、第一摆臂与第二摆臂上均设置有喷涂组件。[0007] 在一些实施例中,在所述固定臂的端部设置有固定臂铰接轴,在所述第二摆臂的一端设置有第二摆臂铰接轴,在所述第一摆臂长度方向的两端分别设置有第一铰接架与第二铰接架,所述固定臂铰接轴转动铰接在第一铰接架上,所述第二摆臂铰接轴转动铰接在第二铰接架上。[0008] 在一些实施例中,所述摆臂动力调节机构包括有同轴设于固定臂铰接轴上的固定臂齿轮,在所述第二摆臂铰接轴上设置有第二摆臂齿轮,在所述第一铰接架上转动安装有能与固定臂齿轮啮合的第一齿轮,在所述第二铰接架上转动安装有能与第二摆臂齿轮啮合的第二齿轮,在所述第一摆臂上分别左右滑动有第一滑动座与第二滑动座,在所述第一滑动座上设置有能与第一齿轮啮合的第一齿条,在所述第二滑动座上设置有能与第二齿轮啮合的第二齿条,在所述第一摆臂上还设置有驱动组件,所述驱动组件用于驱动所述第一滑动座与第二滑动座相互向内或相互向外移动。[0009] 在一些实施例中,所述驱动组件包括有设于第一摆臂上的第一电机,在所述第一电机的输出轴上设置有驱动齿轮,在所述第一滑动座和第二滑动座上均设置有能与驱动齿轮啮合的驱动齿条,两所述驱动齿条对应的设于驱动齿轮的上下两侧。[0010] 在一些实施例中,在所述固定臂的端部且位于固定臂齿轮处设置有第一避让缺口,所述第一避让缺口对应设于第一齿条的一侧,在所述第二摆臂的端部且位于第二摆臂齿轮处设置有第二避让缺口,所述第二避让缺口对应设于第二齿条的一侧。[0011] 在一些实施例中,所述喷涂组件包括有喷涂枪、喷涂枪固定架以及安装座,所述安装座的两侧设置有横轴,所述喷涂枪固定架旋转安装在横轴上,所述横轴延伸出喷涂枪固定架外,且横轴的外壁设置有外螺纹,还包括有固定螺母,所述固定螺母与外螺纹连接,并将喷涂枪固定架压紧在安装座上。[0012] 在一些实施例中,所述固定臂包括有可相互旋转的左臂与右臂,在所述左臂一端设置有竖直设置的旋转筒,所述旋转筒的轴心设置有贯穿的第一圆孔,在所述右臂的一端设置有竖轴,所述竖轴旋转设于第一圆孔内,所述旋转筒旋转安装在支撑架上,在所述支撑架上还设置有切换式动力传动装置,所述切换式动力传动装置可单独驱动所述竖轴旋转,或驱动旋转筒与竖轴同时旋转。[0013] 在一些实施例中,所述切换式动力传动装置包括有设置在旋转筒外壁上的第三齿轮,所述竖轴穿过旋转筒的上方并设置有第四齿轮,在所述支撑架上设置有第二电机,在所述第二电机的输出轴上连接有竖直设置的传动轴,在所述传动轴外套设有活动套筒,在所述传动轴的外壁设置有竖向凸缘,在所述活动套筒的内壁设置有竖向凹槽,所述竖向凸缘可上下滑动于竖向凹槽内,在所述活动套筒外设置有第一传动齿轮,在所述第一传动齿轮的上方设置有第二传动齿轮,在所述活动套筒外且位于第一传动齿轮与第二传动齿轮之间套设有限位组件,在所述支撑架上还设置有推杆电机,在所述推杆电机的推杆上设置有第一套环,在所述活动套筒外设置有凹环,所述第一套环旋转套设在凹环内,当所述活动套筒通过推杆电机带动其往下移动时,使第二传动齿轮与第四齿轮啮合、第一传动齿轮与第三齿轮脱离、同时限位组件能限制第三齿轮的旋转,当所述活动套筒通过推杆电机带动其往上移动时,使第二传动齿轮与第四齿轮脱离、限位组件与第三齿轮脱离、同时第一传动齿轮与第三齿轮啮合,在所述左臂与右臂相贴合的内侧面上均设置有能相磁吸的磁铁。[0014] 在一些实施例中,所述限位组件包括有套设在活动套筒外的第二套环,所述第二套环设于第一传动齿轮与第二传动齿轮之间,在所述第二套环外壁分别设置有卡齿与限位块,在所述支撑架上设置有竖向限位槽,所述限位块上下滑动于竖向限位槽内,所述卡齿能卡设于第三齿轮的齿槽内。[0015] 在一些实施例中,所述移动装置包括有设于拱形架上端的直线滑台模组,在所述直线滑台模组的滑动座沿左右方向滑动,且在滑动座上设置有箱体,所述箱体上下滑动有升降板,在所述升降板上设置有竖向齿条,在所述箱体内设置有带自锁的步进电机,在所述步进电机的输出轴上设置有能与竖向齿条啮合的升降传动齿轮,所述升降板的下端与支撑架固定连接。[0016] 与现有技术相比,本发明的有益效果是:[0017] 1、首先,通过在固定臂的左右两端分别设置有活动臂,而活动臂包括有相铰接的第一摆臂和第二摆臂,在固定臂、第一摆臂与第二摆臂上均设置有喷涂组件,从而,可根据待喷涂零件的形状和现场生产的需求,通过调节第一摆臂和第二摆臂的角度,能够对待喷涂零件的多个部位进行喷涂,实现全方位、多角度喷涂,有效的提高喷涂效果,大幅度提高喷涂效率。[0018] 2、另外,通过摆臂动力调节机构的设置,能够使固定臂、第一摆臂与第二摆臂三者保持在同一水平直线上,和能够同时驱动所述第一摆臂相对固定臂进行摆动、驱动所述第二摆臂相对第一摆臂进行摆动,通过巧妙的机械设计,实现第一摆臂和第二摆臂的摆动调节,结构简单,制作成本较低。[0019] 3、喷涂效果好,无需人工后续补漆,避免工作人员长时间近距离接触,降低吸入污染物等安全隐患。[0020] 4、无需多个工业机器人配合使用,从而降低设备投入的资金成本,适合推广使用。附图说明[0021] 图1为本发明喷涂机器人的立体示意图之一。[0022] 图2为本发明喷涂机器人的立体示意图之二。。[0023] 图3为本发明喷涂机器人的主视示意图。[0024] 图4为本发明喷涂装置的结构示意图之一。[0025] 图5为本发明的局部剖视示意图。[0026] 图6为本发明喷涂装置的结构示意图之二。[0027] 图7为本发明固定臂的结构示意图。[0028] 图8为本发明切换式动力传动装置的示意图之一。[0029] 图9为本发明切换式动力传动装置的示意图之二。[0030] 图10为本发明切换式动力传动装置局部剖视示意图。具体实施方式[0031] 以下具体实施内容提供用于实施本发明的多种不同实施例或实例。当然,这些仅为实施例或实例且不希望具限制性。另外,在不同实施例中可能使用重复标号标示,如重复的数字及/或字母。这些重复是为了简单清楚的描述本发明,不代表所讨论的不同实施例及/或结构之间有特定的关系。[0032] 如图1‑图10所示的一种航空航天材料用喷涂机器人,包括有拱形架1与喷涂装置2,在所述拱形架1上设置有移动装置,所述移动装置用于驱动所述喷涂装置2沿左右、上下方向进行移动。[0033] 进一步地,参见图1‑图3、图5所示,所述移动装置包括有设于拱形架1上端的直线滑台模组100,在所述直线滑台模组100的滑动座101沿左右方向滑动,且在滑动座101上设置有箱体102,所述箱体102上下滑动有升降板103,在所述升降板103上设置有竖向齿条104,在所述箱体102内设置有带自锁的步进电机105,在所述步进电机105的输出轴上设置有能与竖向齿条104啮合的升降传动齿轮(附图未显示),所述升降板103的下端与支撑架3固定连接。[0034] 移动装置工作时,通过直线滑台模组100上的滑动座101带动箱体102、升降板103以及喷涂装置2进行左右的滑动,同时,通过步进电机105上的升降传动齿轮与竖向齿条104啮合,从而带动升降板103以及喷涂装置2进行上下的移动;需要说明的是,其直线滑台模组100、步进电机105为现有的常规设置,而步进电机105是具有自锁刹车功能的,从而提高升降板103上下升降时的稳定性与安全性。[0035] 参见图1‑图3所示,所述喷涂装置2包括有支撑架3,在所述支撑架3上横向设置的固定臂4,在所述固定臂4的两端分别活动设置有活动臂5,所述活动臂5包括有第一摆臂6与第二摆臂7,所述第一摆臂6设于固定臂4与第二摆臂7之间,其中,所述第一摆臂6的一端上下摆动铰接于固定臂4上,所述第二摆臂7的一端上下摆动铰接于第一摆臂6的另一端上,在所述第一摆臂6上设置有摆臂动力调节机构,所述摆臂动力调节机构能够使固定臂4、第一摆臂6与第二摆臂7三者保持在同一水平直线上,和能够同时驱动所述第一摆臂6相对固定臂4进行摆动、驱动所述第二摆臂7相对第一摆臂6进行摆动,且所述第一摆臂6与第二摆臂7的摆动方向相同,在所述固定臂4、第一摆臂6与第二摆臂7上均设置有喷涂组件8。[0036] 根据上述结构,首先通过在固定臂4的左右两端分别设置有活动臂5,而活动臂5包括有相铰接的第一摆臂6和第二摆臂7,在固定臂4、第一摆臂6与第二摆臂7上均设置有喷涂组件8,从而,可根据待喷涂零件的形状和现场生产的需求,通过调节第一摆臂6和第二摆臂7的角度,能够对待喷涂零件的多个部位进行喷涂,实现全方位、多角度喷涂,有效的提高喷涂效果,大幅度提高喷涂效率。[0037] 另外,通过摆臂动力调节机构的设置,能够使固定臂4、第一摆臂6与第二摆臂7三者保持在同一水平直线上(如图1所示),和能够同时驱动所述第一摆臂相对固定臂进行摆动、驱动所述第二摆臂相对第一摆臂进行摆动(如图2‑3所示),通过巧妙的机械设计,实现第一摆臂和第二摆臂的摆动调节,结构简单,制作成本较低。[0038] 而且通过本发明的喷涂机器人,其喷涂效果好,无需人工后续补漆,避免工作人员长时间近距离接触,降低吸入污染物等安全隐患;最重要的是,无需多个工业机器人配合使用,从而降低设备投入的资金成本,适合推广使用。[0039] 参见图4、图7所示,在所述固定臂4的端部设置有固定臂铰接轴21,在所述第二摆臂7的一端设置有第二摆臂铰接轴22,在所述第一摆臂6长度方向的两端分别设置有第一铰接架23与第二铰接架24,所述固定臂铰接轴21转动铰接在第一铰接架23上,所述第二摆臂铰接轴22转动铰接在第二铰接架24上。[0040] 进一步地,所述摆臂动力调节机构包括有同轴设于固定臂铰接轴21上的固定臂齿轮31,在所述第二摆臂铰接轴22上设置有第二摆臂齿轮32,在所述第一铰接架23上转动安装有能与固定臂齿轮31啮合的第一齿轮33,在所述第二铰接架24上转动安装有能与第二摆臂齿轮32啮合的第二齿轮34,在所述第一摆臂6上分别左右滑动有第一滑动座35与第二滑动座36,在所述第一滑动座35上设置有能与第一齿轮33啮合的第一齿条37,在所述第二滑动座36上设置有能与第二齿轮34啮合的第二齿条38,在所述第一摆臂6上还设置有驱动组件,所述驱动组件用于驱动所述第一滑动座35与第二滑动座36相互向内或相互向外移动。[0041] 所述驱动组件包括有设于第一摆臂6上的第一电机41,其第一电机41具有自锁功能,当其不工作时,输出轴处于自锁状态,在所述第一电机41的输出轴上设置有驱动齿轮42,在所述第一滑动座35和第二滑动座36上均设置有能与驱动齿轮42啮合的驱动齿条43,两所述驱动齿条43对应的设于驱动齿轮42的上下两侧。[0042] 摆臂动力调节机构的具体工作原理如下:[0043] 当需要使固定臂4、第一摆臂6与第二摆臂7三者保持在同一水平直线上时(如图1、图6所示),其第一电机41不工作,第一电机41输出轴上的驱动齿轮42处于自锁不动的状态,从而驱动齿条43、第一滑动座35、第二滑动座36、第一齿条37、第二齿条38以及第一齿轮33、第二齿轮34均处于不动状态,而第一齿轮33与固定臂4上的固定臂齿轮31啮合的,固定臂齿轮31是固定不转的,而且第一摆臂6上的第一铰接架23是与固定臂4摆动连接的,从而当第一铰接架23上的第一齿轮33处于不转动状态时,其固定臂齿轮31与第一齿轮33处于相互锁定状态,从而固定臂4与第一摆臂6相互不会摆动,同时固定臂4与第一摆臂6呈水平状态;同理,固定臂4与第一摆臂6的连接结构和第一摆臂6与第二摆臂7的连接结构一样,从而能够使固定臂4、第一摆臂6与第二摆臂7三者保持在同一水平直线上。[0044] 当需要对第一摆臂6与第二摆臂7进行摆动调节角度时(如由图1状态切换至图2状态时),第一电机41工作带动驱动齿轮42旋转,驱动齿轮42与上下两侧的驱动齿条43啮合,从而分别带动第一滑动座35、第二滑动座36向内移动,第一齿条37与第一齿轮33啮合,第一齿轮33沿顺时针旋转,由于固定臂4上的固定臂齿轮31是固定不动的,从而通过第一齿轮33带动第一摆臂6以固定臂铰接轴21为轴心,沿顺时针摆动;同时,第二齿条38与第二齿轮34啮合,第二齿条38沿逆时针旋转,而由于第二摆臂7上的第二摆臂齿轮32是固定的,从而第二摆臂7以第二摆臂铰接轴22为轴心,沿逆时针摆动;从而实现第一摆臂6与第二摆臂7的摆动方向相同,第一摆臂6与第二摆臂7的摆动角度是相同的,当然,第一摆臂6与第二摆臂7也可以同时向上进行摆动。[0045] 为了避免第一摆臂6与第二摆臂7在摆动时,第一齿条37与固定臂4或第二齿条38与第二摆臂7发生干涉,在所述固定臂4的端部且位于固定臂齿轮31处设置有第一避让缺口51,所述第一避让缺口51对应设于第一齿条37的一侧,在所述第二摆臂7的端部且位于第二摆臂齿轮32处设置有第二避让缺口52,所述第二避让缺口52对应设于第二齿条38的一侧。[0046] 本发明中,所述喷涂组件8包括有喷涂枪61、喷涂枪固定架62以及安装座63,所述安装座63的两侧设置有横轴64,所述喷涂枪固定架62旋转安装在横轴64上,所述横轴64延伸出喷涂枪固定架62外,且横轴64的外壁设置有外螺纹,还包括有固定螺母65,所述固定螺母65与外螺纹连接,并将喷涂枪固定架62压紧在安装座63上。[0047] 安装座63对应安装在固定臂4、第一摆臂6与第二摆臂7上,喷涂枪61安装在喷涂枪固定架62上,可通过喷涂枪固定架62在横轴64上进行摆动,最后通过固定螺母65进行固定即可,从而能够对喷涂枪61进行调节角度,提高设备的实用性。[0048] 参见图7所示,所述固定臂4包括有可相互旋转的左臂71与右臂72,在所述左臂71一端设置有竖直设置的旋转筒73,所述旋转筒73的轴心设置有贯穿的第一圆孔74,在所述右臂72的一端设置有竖轴75,所述竖轴75旋转设于第一圆孔74内,所述旋转筒73旋转安装在支撑架3上,在所述支撑架3上还设置有切换式动力传动装置,所述切换式动力传动装置可单独驱动所述竖轴75旋转,或驱动旋转筒73与竖轴75同时旋转,从而能够调节喷涂组件8在水平方位的角度,实现多角度的调节,提高了设备的实用性。[0049] 参见图7‑图10所示,所述切换式动力传动装置包括有设置在旋转筒73外壁上的第三齿轮81,所述竖轴75穿过旋转筒73的上方并设置有第四齿轮82,在所述支撑架3上设置有第二电机83,在所述第二电机83的输出轴上连接有竖直设置的传动轴84,在所述传动轴84外套设有活动套筒85,在所述传动轴84的外壁设置有竖向凸缘86,在所述活动套筒85的内壁设置有竖向凹槽87,所述竖向凸缘86可上下滑动于竖向凹槽87内,从而使其活动套筒85能够沿传动轴84的轴向进行移动,同时能够跟随传动轴84进行旋转,在所述活动套筒85外设置有第一传动齿轮88,在所述第一传动齿轮88的上方设置有第二传动齿轮89,在所述活动套筒85外且位于第一传动齿轮88与第二传动齿轮89之间套设有限位组件,在所述支撑架3上还设置有推杆电机810,在所述推杆电机810的推杆上设置有第一套环811,在所述活动套筒85外设置有凹环812,所述第一套环811旋转套设在凹环812内,当所述活动套筒85通过推杆电机810带动其往下移动时,使第二传动齿轮89与第四齿轮82啮合、第一传动齿轮88与第三齿轮81脱离、同时限位组件能限制第三齿轮81的旋转,当所述活动套筒85通过推杆电机810带动其往上移动时,使第二传动齿轮89与第四齿轮82脱离、限位组件与第三齿轮81脱离、同时第一传动齿轮88与第三齿轮81啮合,在所述左臂71与右臂72相贴合的内侧面上均设置有能相磁吸的磁铁813。[0050] 进一步地,所述限位组件包括有套设在活动套筒85外的第二套环91,所述第二套环91设于第一传动齿轮88与第二传动齿轮89之间,在所述第二套环91外壁分别设置有卡齿92与限位块93,在所述支撑架3上设置有竖向限位槽94,所述限位块93上下滑动于竖向限位槽94内,所述卡齿92能卡设于第三齿轮81的齿槽内。[0051] 需要说明的是,其第二套环91旋转套设在活动套筒85外,但是其第二套环91不能沿活动套筒85的轴向进行移动。[0052] 切换式动力传动装置的具体工作原理如下:[0053] 当需要驱动竖轴75旋转时,通过推杆电机810带动第一套环811与活动套筒85往下移动,此时,第二传动齿轮89与第四齿轮82啮合、第一传动齿轮88与第三齿轮81脱离、同时第二套环91上的卡齿92能卡入第三齿轮81的齿槽内,而由于第二套环91上的限位块93设于竖向限位槽94内,从而第二套环91并不会旋转,从而能够通过卡齿92限制第三齿轮81的旋转,最后,通过第二电机83带动传动轴84以及活动套筒85旋转即可,第二传动齿轮89与第四齿轮82啮合,从而通过第四齿轮82带动竖轴75旋转,实现对右臂72进行水平旋转调节角度。[0054] 而当需要驱动旋转筒73与竖轴75同时旋转时,首先,需要对右臂72进行复位,即时左臂71与右臂72处于直线贴合状态,并通过磁铁813将其左臂71与右臂72进行固定,然后,通过推杆电机810带动第一套环811与活动套筒85往上移动,此时,使第二传动齿轮89与第四齿轮82脱离、卡齿92与第三齿轮81脱离、同时第一传动齿轮88与第三齿轮81啮合,最后,通过第二电机83带动传动轴84以及活动套筒85旋转即可,第一传动齿轮88与第三齿轮81啮合,从而通过第三齿轮81带动旋转筒73与竖轴75,实现对固定臂4进行水平旋转调节角度。[0055] 进而,可根据待喷涂零件的形状和现场生产的需求,使喷涂组件8能够调节至合适的位置,有效的提高喷涂效果,大幅度提高喷涂效率。[0056] 结合附图及以上显示和描述了本发明的基本原理和主要特征以及本发明的优点,本行业的技术人员应该了解,本发明不受上述实施例的限制,上述实施例和说明书中描述的只是说明本发明的原理,在不脱离本发明精神和范围的前提下,本发明还会有各种变化和改进,这些变化和改进都落入要求保护的本发明范围内。本发明要求保护范围由所附的权利要求书及其等效物界定。
专利地区:广东
专利申请日期:2024-05-16
专利公开日期:2024-11-19
专利公告号:CN118437536B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




