 产学研创新服务平台(全国)


一种用于玻璃陶瓷锅的锅口检测装置发明专利
更新时间:2026-10-01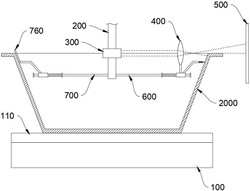 专利申请类型:发明专利;
地区:四川-广安;
源自:广安高价值专利检索信息库;
专利名称:一种用于玻璃陶瓷锅的锅口检测装置
专利类型:发明专利
专利申请号:CN202411256142.4
专利申请(专利权)人:四川领先微晶玻璃有限公司
权利人地址:四川省广安市华蓥市华蓥山经开区玄武大街(思坦木业旁)
专利发明(设计)人:陈德柱,沈尚勇,周陈义,徐良岛
专利摘要:本发明涉及玻璃陶瓷锅生产技术领域,涉及一种用于玻璃陶瓷锅的锅口检测装置,其中,基准柱的轴心线与旋转平台的转动轴心线重合设置。光束发射机构沿基准柱的径向设置,投射幕垂直于光束发射机构的主光轴设置。凸透镜设于光束发射机构和投射幕之间,凸透镜与光束发射机构二者的主光轴重合设置。当待检测玻璃陶瓷锅安放于安装部时,凸透镜位于待检测玻璃陶瓷锅之内,光束发射机构发出的光束经过凸透镜后照射至待检测玻璃陶瓷锅的口部周缘。视觉机构用于获取投射幕上的光束投影图像,处理器用于根据光束投影图像确定待检测玻璃陶瓷锅的锅口规整度。其能对玻璃陶瓷锅的口部规整度进行检测,提高产品整体质量。
主权利要求:
1.一种用于玻璃陶瓷锅的锅口检测装置,其特征在于,包括:基座、旋转平台、基准柱、光束发射机构、凸透镜、投射幕、视觉机构和处理器;
所述旋转平台安装于所述基座,所述基准柱的轴心线与所述旋转平台的转动轴心线重合设置,所述基准柱设于所述旋转平台远离所述基座的一侧,且所述基准柱与所述旋转平台间隔设置;所述旋转平台具有用于安放待检测玻璃陶瓷锅的安装部,所述安装部位于所述旋转平台的中部;
所述光束发射机构安装于所述基准柱并沿所述基准柱的径向设置,所述投射幕垂直于所述光束发射机构的主光轴设置并位于所述安装部远离所述基准柱的一侧,以用于接受所述光束发射机构的照射形成光束投影;所述凸透镜设于所述光束发射机构和所述投射幕之间,所述凸透镜与所述光束发射机构二者的主光轴重合设置;当所述待检测玻璃陶瓷锅安放于所述安装部时,所述凸透镜位于所述待检测玻璃陶瓷锅之内,所述光束发射机构发出的光束经过所述凸透镜后照射至所述待检测玻璃陶瓷锅的口部周缘;
所述视觉机构用于获取所述投射幕上的光束投影图像,所述处理器用于根据所述光束投影图像确定所述待检测玻璃陶瓷锅的锅口规整度;
所述基准柱具有延伸臂,所述延伸臂平行于所述光束发射机构的主光轴设置,所述延伸臂位于所述光束发射机构靠近所述旋转平台的一侧;
所述延伸臂具有第一凸缘和第二凸缘,所述第一凸缘和所述第二凸缘在所述延伸臂的轴向上间隔设置,所述第二凸缘位于所述第一凸缘远离所述基准柱的一侧;
所述延伸臂可滑动地套设有第一滑套,所述第一滑套位于所述第一凸缘和所述第二凸缘之间;沿所述延伸臂的周向,所述第一滑套与所述延伸臂固定配合;所述第一滑套和所述第一凸缘之间抵接有第一弹性件;
所述凸透镜安装于所述第一滑套;所述第一滑套还具有延伸杆,所述延伸杆朝向所述投射幕所在一侧延伸,所述延伸杆的端部具有导轮,所述导轮的转动轴心线平行于所述基准柱的轴心线设置,所述导轮用于与所述待检测玻璃陶瓷锅的口部内侧壁贴合。
2.根据权利要求1所述的用于玻璃陶瓷锅的锅口检测装置,其特征在于,所述基准柱具有定位臂,所述定位臂平行于所述光束发射机构的主光轴设置并与所述延伸臂同轴设置,所述定位臂和所述延伸臂分设于所述基准柱的相对两侧;
所述定位臂具有第三凸缘和第四凸缘,所述第三凸缘和所述第四凸缘在所述定位臂的轴向上间隔设置,所述第四凸缘位于所述第三凸缘远离所述基准柱的一侧;
所述延伸臂可滑动地套设有第二滑套,所述第二滑套位于所述第三凸缘和所述第四凸缘之间;所述第二滑套和所述第三凸缘之间抵接有第二弹性件;
所述第二滑套具有定位杆,所述定位杆朝远离所述基准柱的一侧延伸,所述定位杆的端部具有涂抹头,所述涂抹头用于与所述待检测玻璃陶瓷锅的口部内侧壁贴合,以在所述待检测玻璃陶瓷锅的口部内侧壁涂覆吸光涂层;
所述视觉机构还用于获取所述吸光涂层的图像数据,所述处理器用于在所述吸光涂层在周向上闭合时对所述旋转平台的转动角度进行校准,并以所述吸光涂层在周向上闭合前
180°和所述吸光涂层在周向上闭合后180°的所述光束投影图像作为判断所述待检测玻璃陶瓷锅的锅口规整度的依据。
3.根据权利要求2所述的用于玻璃陶瓷锅的锅口检测装置,其特征在于,所述基准柱具有内腔,所述延伸臂为中空结构,所述基准柱的内腔与所述延伸臂的内部空间连通;
所述基准柱的内腔设置有驱动轴,所述驱动轴与所述基准柱同轴设置并由驱动器驱动,所述驱动轴同轴连接有收卷轮;
所述延伸臂的侧壁开设有与其内部空间连通的缺口,所述缺口位于所述第一凸缘和所述第二凸缘之间,且所述缺口沿所述延伸臂的轴向延伸,所述缺口位于所述延伸臂远离所述旋转平台的一侧;
所述凸透镜由安装杆连接至所述第一滑套,所述安装杆平行于所述基准柱设置;所述安装杆也为中空结构,所述安装杆的侧壁开设有与其内部空间连通的让位口,所述让位口沿其轴向延伸;所述安装杆内可转动地容置有蜗杆,所述蜗杆与所述安装杆同轴设置,所述蜗杆由所述让位口露出;
所述安装杆可滑动地配合有第三滑套;沿所述安装杆的周向,所述第三滑套与所述安装杆固定配合;所述第三滑套的内壁具有用于与所述蜗杆传动配合的齿部;
所述蜗杆靠近所述延伸臂的一端端部同轴固定连接有传动轴,所述传动轴贯穿所述第一滑套并经所述缺口延伸至所述延伸臂的内部空间当中,所述传动轴可转动地配合于所述第一滑套,所述传动轴同轴固定连接有线轮,所述线轮位于所述延伸臂内;
所述第三滑套的相对两侧均设置有弹性臂,所述弹性臂的端部均连接有清洁件,所述清洁件分别贴合于所述凸透镜的两侧;
所述收卷轮收卷有传动绳,所述传动绳的外端延伸至所述延伸臂当中,所述传动绳的外端旋绕于所述线轮后朝所述基准柱延伸,所述传动绳的外端固定连接于所述延伸臂靠近所述基准柱的一端内壁;
当所述第三滑套位于第一工作止点时,所述第三滑套与所述第一滑套贴合,所述清洁件均位于所述凸透镜靠近所述安装杆的一侧边缘,以对所述凸透镜的光路进行让位;当所述第三滑套位于第二工作止点时,所述第三滑套与所述安装杆靠近所述凸透镜的一端贴合,所述清洁件运动至所述凸透镜的中部,以对所述凸透镜进行清洁;
所述驱动器用于驱动收卷轮收卷所述传动绳,从而通过所述线轮拉动所述第一滑套朝所述基准柱所在一侧运动,同时驱动所述传动轴,使所述第三滑套由所述第一工作止点运动至所述第二工作止点。 说明书 : 一种用于玻璃陶瓷锅的锅口检测装置技术领域[0001] 本发明涉及玻璃陶瓷锅生产技术领域,具体而言,涉及一种用于玻璃陶瓷锅的锅口检测装置。背景技术[0002] 玻璃陶瓷锅的口部规整度(平整度、弧度是否对应预设值)直接关系到了玻璃陶瓷锅的使用体验,只有确保玻璃陶瓷锅产品的口部具有合格的规整度才能保障其使用效果和使用体验。但是,现有的玻璃陶瓷锅生产线忽略了对玻璃陶瓷锅口部规整度的检测,使得玻璃陶瓷锅产品的市场使用体验经常出现问题。[0003] 有鉴于此,特提出本申请。发明内容[0004] 本发明的目的在于提供一种用于玻璃陶瓷锅的锅口检测装置,其能够对玻璃陶瓷锅的口部规整度进行综合检测和评估,有助于进一步提高玻璃陶瓷锅产品的整体质量,对于优化和提高玻璃陶瓷锅的使用体验而言具有积极意义。[0005] 本发明的实施例是这样实现的:[0006] 一种用于玻璃陶瓷锅的锅口检测装置,其包括:基座、旋转平台、基准柱、光束发射机构、凸透镜、投射幕、视觉机构和处理器。[0007] 旋转平台安装于基座,基准柱的轴心线与旋转平台的转动轴心线重合设置,基准柱设于旋转平台远离基座的一侧,且基准柱与旋转平台间隔设置。旋转平台具有用于安放待检测玻璃陶瓷锅的安装部,安装部位于旋转平台的中部。[0008] 光束发射机构安装于基准柱并沿基准柱的径向设置,投射幕垂直于光束发射机构的主光轴设置并位于安装部远离基准柱的一侧,以用于接受光束发射机构的照射形成光束投影。凸透镜设于光束发射机构和投射幕之间,凸透镜与光束发射机构二者的主光轴重合设置。当待检测玻璃陶瓷锅安放于安装部时,凸透镜位于待检测玻璃陶瓷锅之内,光束发射机构发出的光束经过凸透镜后照射至待检测玻璃陶瓷锅的口部周缘。[0009] 视觉机构用于获取投射幕上的光束投影图像,处理器用于根据光束投影图像确定待检测玻璃陶瓷锅的锅口规整度。[0010] 进一步的,基准柱具有延伸臂,延伸臂平行于光束发射机构的主光轴设置,延伸臂位于光束发射机构靠近旋转平台的一侧。[0011] 延伸臂具有第一凸缘和第二凸缘,第一凸缘和第二凸缘在延伸臂的轴向上间隔设置,第二凸缘位于第一凸缘远离基准柱的一侧。[0012] 延伸臂可滑动地套设有第一滑套,第一滑套位于第一凸缘和第二凸缘之间。沿延伸臂的周向,第一滑套与延伸臂固定配合。第一滑套和第一凸缘之间抵接有第一弹性件。[0013] 凸透镜安装于第一滑套。第一滑套还具有延伸杆,延伸杆朝向投射幕所在一侧延伸,延伸杆的端部具有导轮,导轮的转动轴心线平行于基准柱的轴心线设置,导轮用于与待检测玻璃陶瓷锅的口部内侧壁贴合。[0014] 进一步的,基准柱具有定位臂,定位臂平行于光束发射机构的主光轴设置并与延伸臂同轴设置,定位臂和延伸臂分设于基准柱的相对两侧。[0015] 定位臂具有第三凸缘和第四凸缘,第三凸缘和第四凸缘在定位臂的轴向上间隔设置,第四凸缘位于第三凸缘远离基准柱的一侧。[0016] 延伸臂可滑动地套设有第二滑套,第二滑套位于第三凸缘和第四凸缘之间。第二滑套和第三凸缘之间抵接有第二弹性件。[0017] 第二滑套具有定位杆,定位杆朝远离基准柱的一侧延伸,定位杆的端部具有涂抹头,涂抹头用于与待检测玻璃陶瓷锅的口部内侧壁贴合,以在待检测玻璃陶瓷锅的口部内侧壁涂覆吸光涂层。[0018] 视觉机构还用于获取吸光涂层的图像数据,处理器用于在吸光涂层在周向上闭合时对旋转平台的转动角度进行校准,并以吸光涂层在周向上闭合前180°和吸光涂层在周向上闭合后180°的光束投影图像作为判断待检测玻璃陶瓷锅的锅口规整度的依据。[0019] 进一步的,基准柱具有内腔,延伸臂为中空结构,基准柱的内腔与延伸臂的内部空间连通。[0020] 基准柱的内腔设置有驱动轴,驱动轴与基准柱同轴设置并由驱动器驱动,驱动轴同轴连接有收卷轮。[0021] 延伸臂的侧壁开设有与其内部空间连通的缺口,缺口位于第一凸缘和第二凸缘之间,且缺口沿延伸臂的轴向延伸,缺口位于延伸臂远离旋转平台的一侧。[0022] 凸透镜由安装杆连接至第一滑套,安装杆平行于基准柱设置。安装杆也为中空结构,安装杆的侧壁开设有与其内部空间连通的让位口,让位口沿其轴向延伸。安装杆内可转动地容置有蜗杆,蜗杆与安装杆同轴设置,蜗杆由让位口露出。[0023] 安装杆可滑动地配合有第三滑套。沿安装杆的周向,第三滑套与安装杆固定配合。第三滑套的内壁具有用于与蜗杆传动配合的齿部。[0024] 蜗杆靠近延伸臂的一端端部同轴固定连接有传动轴,传动轴贯穿第一滑套并经缺口延伸至延伸臂的内部空间当中,传动轴可转动地配合于第一滑套,传动轴同轴固定连接有线轮,线轮位于延伸臂内。[0025] 第三滑套的相对两侧均设置有弹性臂,弹性臂的端部均连接有清洁件,清洁件分别贴合于凸透镜的两侧。[0026] 收卷轮收卷有传动绳,传动绳的外端延伸至延伸臂当中,传动绳的外端旋绕于线轮后朝基准柱延伸,传动绳的外端固定连接于延伸臂靠近基准柱的一端内壁。[0027] 当第三滑套位于第一工作止点时,第三滑套与第一滑套贴合,清洁件均位于凸透镜靠近安装杆的一侧边缘,以对凸透镜的光路进行让位。当第三滑套位于第二工作止点时,第三滑套与安装杆靠近凸透镜的一端贴合,清洁件运动至凸透镜的中部,以对凸透镜进行清洁。[0028] 驱动器用于驱动收卷轮收卷传动绳,从而通过线轮拉动第一滑套朝基准柱所在一侧运动,同时驱动传动轴,使第三滑套由第一工作止点运动至第二工作止点。[0029] 本发明实施例的技术方案的有益效果包括:[0030] 本发明实施例提供的用于玻璃陶瓷锅的锅口检测装置在旋转平台转动过程中,对投射幕上的光束投影图像进行连续采集,并分析光束投影图像的变化。若被检测的玻璃陶瓷锅是合格的,那么其口部就是平整的,那么光束投影图像都会是一个半圆。如果被检测的玻璃陶瓷锅是不合格的,那么其口部就是不平整的,口部对光束的遮挡情况就是不稳定的,那么光束投影图像就不会一直是标准的半圆。这样就可以对玻璃陶瓷锅的锅口的规整度进行评估。[0031] 总体而言,本发明实施例提供的用于玻璃陶瓷锅的锅口检测装置能够对玻璃陶瓷锅的口部规整度进行综合检测和评估,有助于进一步提高玻璃陶瓷锅产品的整体质量,对于优化和提高玻璃陶瓷锅的使用体验而言具有积极意义。附图说明[0032] 为了更清楚地说明本发明实施例的技术方案,下面将对实施例中所需要使用的附图作简单地介绍,应当理解,以下附图仅示出了本发明的某些实施例,因此不应被看作是对范围的限定,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他相关的附图。[0033] 图1为本发明实施例提供的用于玻璃陶瓷锅的锅口检测装置的整体构成示意图;[0034] 图2为本发明实施例提供的用于玻璃陶瓷锅的锅口检测装置在俯视视角上的光路示意图;[0035] 图3为投射幕上光束投影图像的示意图;[0036] 图4为图1中凸透镜处的结构示意图;[0037] 图5为图1中涂抹头处的结构示意图;[0038] 图6为设置了清洁件时凸透镜处的结构示意图(第三滑套处于第一工作止点时);[0039] 图7为图6中蜗杆的配合示意图;[0040] 图8为收卷轮的配合示意图;[0041] 图9为设置了清洁件时凸透镜处的结构示意图(第三滑套处于第二工作止点时)。[0042] 附图标记说明:[0043] 基座100;旋转平台110;基准柱200;驱动轴210;收卷轮220;传动绳230;光束发射机构300;凸透镜400;安装杆410;让位口411;蜗杆420;第三滑套430;传动轴440;线轮450;弹性臂460;清洁件470;投射幕500;光束投影图像510;边线511;延伸臂600;第一凸缘610;第二凸缘620;第一滑套630;第一弹性件640;延伸杆650;导轮660;缺口670;定位臂700;第三凸缘710;第四凸缘720;第二滑套730;第二弹性件740;定位杆750;涂抹头760;待检测玻璃陶瓷锅2000。具体实施方式[0044] 为使本发明实施例的目的、技术方案和优点更加清楚,下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例是本发明一部分实施例,而不是全部的实施例。通常在此处附图中描述和示出的本发明实施例的组件可以以各种不同的配置来布置和设计。[0045] 因此,以下对在附图中提供的本发明的实施例的详细描述并非旨在限制要求保护的本发明的范围,而是仅仅表示本发明的选定实施例。基于本发明中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0046] 应注意到:相似的标号和字母在下面的附图中表示类似项,因此,一旦某一项在一个附图中被定义,则在随后的附图中不需要对其进行进一步定义和解释。[0047] 术语“第一”、“第二”、“第三”等仅用于区分描述,而不能理解为指示或暗示相对重要性。[0048] 在本发明的描述中,还需要说明的是,除非另有明确的规定和限定,术语“设置”、“安装”、“连接”应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通。对于本领域的普通技术人员而言,可以具体情况理解上述术语在本发明中的具体含义。[0049] 请参照图1 图2,本实施例提供一种用于玻璃陶瓷锅的锅口检测装置,该锅口检测~装置包括:基座100、旋转平台110、基准柱200、光束发射机构300、凸透镜400、投射幕500、视觉机构(图中未示出)和处理器(图中未示出)。[0050] 旋转平台110安装于基座100。在本实施例中,旋转平台110的转动轴心线沿竖直方向设置,且不限于此。[0051] 基准柱200的轴心线与旋转平台110的转动轴心线重合设置,基准柱200设于旋转平台110远离基座100的一侧,且基准柱200与旋转平台110间隔设置。基准柱200可以通过架设于基座100上方的横梁(图中未示出)进行安装,且不限于此。[0052] 旋转平台110具有用于安放待检测玻璃陶瓷锅2000的安装部,安装部位于旋转平台110的中部。当待检测玻璃陶瓷锅2000安放于安装部时,考虑到客观存在的安装误差,待检测玻璃陶瓷锅2000的中心轴线与旋转平台110的转动轴心线能够基本重合,或者完全重合。[0053] 光束发射机构300安装于基准柱200并沿基准柱200的径向设置,投射幕500垂直于光束发射机构300的主光轴设置并位于安装部远离基准柱200的一侧,以用于接受光束发射机构300的照射形成光束投影。[0054] 凸透镜400设于光束发射机构300和投射幕500之间,凸透镜400与光束发射机构300二者的主光轴重合设置。凸透镜400和投射幕500均可直接或间接地连接于基准柱200,且不限于此。[0055] 当待检测玻璃陶瓷锅2000安放于安装部时,凸透镜400位于待检测玻璃陶瓷锅2000之内。可以通过沿基准柱200的轴向来调节基准柱200与旋转平台110之间的距离,从而调整光束发射机构300所发射出的光束的位置,在检测时,控制光束发射机构300发出的光束经过凸透镜400后照射至待检测玻璃陶瓷锅2000的口部周缘,即:使经过凸透镜400后的光束一部分能够照射到投射幕500,一部分被待检测玻璃陶瓷锅2000的口部阻挡。[0056] 在本实施例中,光束发射机构300所发射出的光束的完整投影形状为圆形,且不限于此。[0057] 在本实施例中,投射幕500位于凸透镜400的光学焦点远离基准柱200的一侧。[0058] 视觉机构用于获取投射幕500上的光束投影图像510,处理器用于根据光束投影图像510确定待检测玻璃陶瓷锅2000的锅口规整度。[0059] 具体的,对于合格的玻璃陶瓷锅而言,通过调节基准柱200与旋转平台110的距离,使玻璃陶瓷锅的口部刚好能够遮挡光束的一半,投射幕500上的光束投影图像510为图3所示的状态,是一个半圆。在旋转平台110转动过程中(360°),对投射幕500上的光束投影图像510进行连续采集,并分析光束投影图像510的变化。若被检测的玻璃陶瓷锅是合格的,那么其口部就是平整的,那么光束投影图像510都会是一个半圆,边线511就始终是直线段,且边线511在投射幕500上的位置也不会发生变化。如果被检测的玻璃陶瓷锅是不合格的,那么其口部就是不平整的,口部对光束的遮挡情况就是不稳定的,那么光束投影图像510就不会一直是标准的半圆,边线511就可能发生位移和/或扭曲。这样就可以对玻璃陶瓷锅的锅口的平整度进行评估。[0060] 总体而言,本实施例提供的用于玻璃陶瓷锅的锅口检测装置能够对玻璃陶瓷锅的口部规整度进行综合检测和评估,有助于进一步提高玻璃陶瓷锅产品的整体质量,对于优化和提高玻璃陶瓷锅的使用体验而言具有积极意义。[0061] 请结合图1 图4,在本实施例中,基准柱200具有延伸臂600,延伸臂600平行于光束~发射机构300的主光轴设置,即沿基准柱200的径向设置,延伸臂600朝投射幕500所在的一侧延伸,延伸臂600位于光束发射机构300靠近旋转平台110的一侧。[0062] 延伸臂600具有第一凸缘610和第二凸缘620,第一凸缘610和第二凸缘620在延伸臂600的轴向上间隔设置,第二凸缘620位于第一凸缘610远离基准柱200的一侧,第二凸缘620位于延伸臂600远离基准柱200的一端端部。[0063] 延伸臂600可滑动地套设有第一滑套630,第一滑套630位于第一凸缘610和第二凸缘620之间。沿延伸臂600的周向,第一滑套630与延伸臂600固定配合。第一滑套630和第一凸缘610之间抵接有第一弹性件640。[0064] 凸透镜400安装于第一滑套630。第一滑套630还具有延伸杆650,延伸杆650朝向投射幕500所在一侧延伸,延伸杆650的端部具有导轮660,导轮660的转动轴心线平行于基准柱200的轴心线设置,导轮660用于与待检测玻璃陶瓷锅2000的口部内侧壁贴合。[0065] 通过该设计,在检测过程中(旋转平台110旋转的过程中),导轮660能够始终与待检测玻璃陶瓷锅2000的口部内侧壁贴合。[0066] (1)若待检测玻璃陶瓷锅2000的中心轴线刚好与旋转平台110的转动轴心线重合,且待检测玻璃陶瓷锅2000是合格的,那么其口部的形状就是标准的圆形,那么在检测过程中,凸透镜400与基准轴之间的间距、凸透镜400与投射幕500之间的间距均是保持不变的,那么投射幕500上的光束投影图像510对应的圆的直径就不会变化。[0067] (2)若待检测玻璃陶瓷锅2000的中心轴线与旋转平台110的转动轴心线有部分偏离,且待检测玻璃陶瓷锅2000是合格的。那么,随着旋转平台110旋转,基准轴在光束发射方向上与待检测玻璃陶瓷锅2000口部的距离是会发生变化的,但是其变化情况是与待检测玻璃陶瓷锅2000的中心轴线和旋转平台110的转动轴心线之间的偏离距离相关的,同时也是与待检测玻璃陶瓷锅2000的口部直径相关的。由于导轮660始终与待检测玻璃陶瓷锅2000的口部内侧壁贴合,那么在旋转平台110的旋转过程中,投射幕500上的光束投影图像510对应的圆的直径就会相应地发生变化。[0068] 在以上的(1)和(2)两种检测状态中,若待检测玻璃陶瓷锅2000是不合格的,其口部的形状不是标准的圆形,那么在旋转平台110的旋转过程中,投射幕500上的光束投影图像510对应的圆的直径的变化情况就会与上述(1)和(2)中的变化情况不一样,这样就可以判断待检测玻璃陶瓷锅2000的口部弧度是否合格。[0069] 需要注意的是,对于上述的(2)这种状态,随着旋转平台110旋转,在光束发射方向上,基准轴与待检测玻璃陶瓷锅2000口部的距离是会发生变化的,且这个距离存在一个最大值和最小值。[0070] 当这个距离为最大值时,凸透镜400更靠近投射幕500,投射幕500上的光束投影图像510对应的圆的直径会变小,光束投影图像510的亮度更高。对于光束发射机构300而言,光束照射部位的角速度相对较小,就可以用较小面积、较高亮度的光束投影图像510对角速度较小的口部进行检测,有助于提高检测灵敏度。[0071] 当这个距离为最小值时,凸透镜400一定程度上远离了投射幕500,投射幕500上的光束投影图像510对应的圆的直径会变大,光束投影图像510的亮度变低。对于光束发射机构300而言,光束照射部位的角速度相对较大,为了保障对不合格部位的检出率,就可以用较大面积、较低亮度的光束投影图像510对角速度较大的口部进行检测,有助于提高检出率,避免因为相对角速度过快而导致漏检。[0072] 进一步的,请结合图1 图5,基准柱200具有定位臂700,定位臂700平行于光束发射~机构300的主光轴设置并与延伸臂600同轴设置,定位臂700和延伸臂600分设于基准柱200的相对两侧。[0073] 定位臂700具有第三凸缘710和第四凸缘720,第三凸缘710和第四凸缘720在定位臂700的轴向上间隔设置,第四凸缘720位于第三凸缘710远离基准柱200的一侧。[0074] 延伸臂600可滑动地套设有第二滑套730,第二滑套730位于第三凸缘710和第四凸缘720之间。第二滑套730和第三凸缘710之间抵接有第二弹性件740。[0075] 第二滑套730具有定位杆750,定位杆750朝远离基准柱200的一侧延伸,定位杆750的端部具有涂抹头760,在第二弹性件740的弹力作用下,涂抹头760能够保持与待检测玻璃陶瓷锅2000的口部内侧壁贴合,以在待检测玻璃陶瓷锅2000的口部内侧壁涂覆吸光涂层。吸光涂层的材料选择易清洗的涂层材料,便于在检测完毕后将吸光涂层清理干净。[0076] 视觉机构还用于获取吸光涂层的图像数据,检测开始时,待检测玻璃陶瓷锅2000与涂抹头760之间开始相对运动,涂抹头760就能够在待检测玻璃陶瓷锅2000的口部内侧壁上涂上吸光涂层,从而提高口部对光束的遮挡效果,有助于提高投射幕500上光束投影图像510的精准度,进而提高检测精度。[0077] 在实际检测过程中,可以控制旋转平台110旋转大于或等于540°。处理器用于在吸光涂层在周向上闭合时对旋转平台110的转动角度进行校准,吸光涂层在周向上闭合时就说明实际已经旋转了360°,可以一次对旋转机构的旋转精度进行校准。与此同时,以吸光涂层在周向上闭合前180°和吸光涂层在周向上闭合后180°的光束投影图像510作为判断待检测玻璃陶瓷锅2000的锅口规整度的依据,这个范围内的光束投影图像510均是在吸光涂层的遮挡下采集到的,检测精度更高。[0078] 凸透镜400的清洁度直接关系到了检测效果,为了保障在连续的检测过程中凸透镜400的清洁度,请结合图6 图9,在本发明其他的实施例中,基准柱200还可以设置内腔,延~伸臂600为中空结构,基准柱200的内腔与延伸臂600的内部空间连通。[0079] 此时,基准柱200的内腔设置有驱动轴210,驱动轴210与基准柱200同轴设置并由驱动器(图中未示出)驱动,驱动轴210同轴连接有收卷轮220。[0080] 延伸臂600的侧壁开设有与其内部空间连通的缺口670,缺口670位于第一凸缘610和第二凸缘620之间,且缺口670沿延伸臂600的轴向延伸,缺口670的两端分别延伸至第一凸缘610和第二凸缘620处,缺口670位于延伸臂600远离旋转平台110的一侧。[0081] 凸透镜400由安装杆410连接至第一滑套630,安装杆410平行于基准柱200设置并位于延伸臂600远离旋转平台110的一侧。安装杆410也为中空结构,安装杆410的侧壁开设有与其内部空间连通的让位口411,让位口411沿其轴向延伸。安装杆410内可转动地容置有蜗杆420,蜗杆420与安装杆410同轴设置,蜗杆420由让位口411露出。[0082] 安装杆410可滑动地配合有第三滑套430。沿安装杆410的周向,第三滑套430与安装杆410固定配合。第三滑套430的内壁具有用于与蜗杆420传动配合的齿部。这样的话,蜗杆420转动就可以驱动第三滑套430沿安装杆410的轴向进行滑动。[0083] 蜗杆420靠近延伸臂600的一端端部同轴固定连接有传动轴440,传动轴440贯穿第一滑套630并经缺口670延伸至延伸臂600的内部空间当中,传动轴440可转动地配合于第一滑套630,传动轴440同轴固定连接有线轮450,线轮450位于延伸臂600内。[0084] 第三滑套430的相对两侧均设置有弹性臂460,弹性臂460的端部均连接有清洁件470,清洁件470分别被弹性臂460抵接并贴合于凸透镜400的两侧。[0085] 收卷轮220收卷有传动绳230,传动绳230的外端延伸至延伸臂600当中,传动绳230的外端旋绕于线轮450后朝基准柱200延伸,传动绳230的外端固定连接于延伸臂600靠近基准柱200的一端内壁。[0086] 当第三滑套430位于第一工作止点时,如图6所示,第三滑套430与第一滑套630贴合,清洁件470均位于凸透镜400靠近安装杆410的一侧边缘,以对凸透镜400的光路进行让位。[0087] 当第三滑套430位于第二工作止点时,如图9所示,第三滑套430与安装杆410靠近凸透镜400的一端贴合,清洁件470运动至凸透镜400的中部,以对凸透镜400进行清洁。[0088] 驱动器用于驱动收卷轮220收卷传动绳230,由于传动绳230的外端被固定,传动绳230被收卷时,线轮450会被朝基准柱200所在一侧拉动,同时线轮450还会同步转动。这个过程中,第二滑套730压缩第一弹性件640朝第一凸缘610滑动,导轮660与玻璃陶瓷锅的口部分离,便于更换需要检测的玻璃陶瓷锅。同时,蜗杆420驱动第三滑套430由第一工作止点运动至第二工作止点,实现对凸透镜400的清洁。[0089] 当需要检测的玻璃陶瓷锅更换完毕后,控制收卷轮220重新释放传动绳230,在第一弹性件640的作用下,实现复位,就可以进行下一轮检测。[0090] 综上所述,本发明实施例提供的用于玻璃陶瓷锅的锅口检测装置能够对玻璃陶瓷锅的口部规整度进行综合检测和评估,有助于进一步提高玻璃陶瓷锅产品的整体质量,对于优化和提高玻璃陶瓷锅的使用体验而言具有积极意义。[0091] 以上所述仅为本发明的优选实施例而已,并不用于限制本发明,对于本领域的技术人员来说,本发明可以有各种更改和变化。凡在本发明的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
专利地区:四川
专利申请日期:2024-09-09
专利公开日期:2024-11-19
专利公告号:CN118776495B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




