 产学研创新服务平台(全国)


一种基于CQSOA的泊位-拖轮-岸桥调度优化方法
更新时间:2026-10-01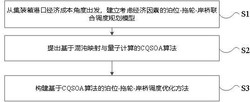 专利申请类型:发明专利;
地区:海南-三亚;
源自:三亚高价值专利检索信息库;
专利名称:一种基于CQSOA的泊位-拖轮-岸桥调度优化方法
专利类型:发明专利
专利申请号:CN202410917042.5
专利申请(专利权)人:哈尔滨工程大学三亚南海创新发展基地
权利人地址:海南省三亚市崖州区崖州湾科技城百泰产业园四号楼四楼A129区
专利发明(设计)人:杨中仪,马海涛,李明伟
专利摘要:本发明公开了一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,属于集装箱港口作业联合调度技术领域,所述一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法包括从集装箱港口经济成本角度出发,建立考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型,提出基于混沌映射与量子计算的CQSOA算法,构建基于CQSOA算法的泊位‑拖轮‑岸桥调度优化方法,通过考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型充分考虑经济因素对港口成本的影响,弥补现有研究空白,在考虑集装箱港口经济效益和装卸效率的同时,可以满足降低集装箱港口成本的新的挑战。
主权利要求:
1.一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,其特征在于,包括以下步骤:步骤S1、从集装箱港口经济成本角度出发,建立考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型;
步骤S2、提出基于混沌映射与量子计算的CQSOA算法;
步骤S3、构建基于CQSOA算法的泊位‑拖轮‑岸桥调度优化方法;
所述步骤S1中从集装箱港口经济成本角度出发,建立考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型包括优化变量的选取、目标函数的建立、约束条件的提出和从属变量的确定,其中,所述从属变量的确定用于确定考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型的相关从属变量;
所述优化变量包括船舶靠泊次序、靠泊泊位编号、分配岸桥数和船舶分配拖轮编号;
所述目标函数为计入经济因素的最小化船舶在港时间成本、集卡额外运输距离成本、拖轮作业成本和岸桥装卸作业成本,由下式确定:F=ω1·c1·F1+ω2·c2·F2+ω3·c3·F3+ω4·c4·F4,其中,所述F为目标函数,ω1、ω2、ω3和ω4为权重调节因子且ω1+ω2+ω3+ω4=1,c1、c2、c3和c4为量级平衡系数且c1=0.1,c2=0.1,c3=1,c4=1,F1、F2、F3和F4分别为第一子目标函数、第二子目标函数、第三子目标函数和第四子目标函数;
所述约束条件包括船舶靠泊过程时间约束条件、拖轮作业过程约束条件、船舶靠泊约束条件和岸桥装卸作业约束条件;
步骤S3中的构建基于CQSOA算法的泊位‑拖轮‑岸桥调度优化方法包括编码规则的制定、可行整数化算法的提出和求解方法流程的设计;
其中,编码规则制定用于方便模型求解过程中的优化变量表达,编码矩阵列数为v,由到港船舶数量确定,矩阵行数为七,第一行为入港靠泊顺序,第二行为船舶靠泊泊位编号,第三行为分配岸桥数,第四行和第五行为靠泊作业过程分配的拖轮;第六行和第七行为离港作业过程分配的拖轮;
所述可行整数化算法用于将经过CQSOA优化后的实数编码矩阵整数化处理为自然数编码矩阵;
所述求解方法流程设计用于制定基于CQSOA的泊位‑拖轮‑岸桥联合调度规划模型求解方法的具体流程。
2.根据权利要求1所述的基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,其特征在于,所述第一子目标函数为最小化船舶在港时间成本,由下式定义:其中,所述F1为第一子目标函数,C1i为船舶i在港单位时间成本,TFi为船舶i离港时间,TAi为船舶i实际到港时间。
3.根据权利要求2所述的基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,其特征在于,所述第二子目标函数为最小化集卡额外运输距离成本,由下式定义:其中,所述F2为第二子目标函数,C2i为船舶i未在编号泊位停靠引起的集卡额外运输单位距离成本,VEi为装卸箱量,VSDi为编号泊位与船舶实际停靠泊位之间的距离。
4.根据权利要求3所述的基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,其特征在于,所述第三子目标函数为拖轮辅助作业产生的燃油成本,由下式定义:其中,所述F3为第三子目标函数,C3i为船舶i作业时拖轮作业单位时间产生的燃油成本,TCi为船舶i靠泊时间,即船舶i靠泊过程拖轮结束作业时间,TBi为船舶i允许靠泊时间,即船舶i靠泊过程拖轮开始作业时间,TFi为船舶i离港时间,即船舶i离港过程拖轮结束作业时间,TDi为船舶i结束装卸作业时间,即船舶i离港过程拖轮开始作业时间。
5.根据权利要求4所述的基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,其特征在于,所述第四子目标函数为最小化岸桥作业成本,由下式定义:其中,所述F4为第四子目标函数,C4i为船舶i作业时岸桥单位作业时间成本,TDi为船舶i结束装卸作业时间,TSi为船舶i开始装卸作业时间。 说明书 : 一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法技术领域[0001] 本发明涉及集装箱港口作业联合调度技术领域,具体是涉及一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法。背景技术[0002] 集装箱港口是为集装箱提供装卸作业和短时间的存储转运的重要水陆枢纽,是现代港口物流的主体,是世界贸易发展的关键支撑。科学合理的分配调度泊位,拖轮和岸桥等相关资源,对于提高港口的生产效率和服务水平具有深远的现实意义。[0003] 现有方法对集装箱港口泊位‑岸桥联合调度提供了解决思路,但实际船舶靠泊过程中,船舶进港通常需要拖轮进行辅助作业,而目前研究泊位、拖轮、岸桥的联合调度方法有限,集装箱港口作业效率和管理水平不高,港口作业成本较高。[0004] 因此,需要提供一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,旨在解决上述问题。发明内容[0005] 针对现有技术存在的不足,本发明实施例的目的在于提供一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,以解决上述背景技术中的问题。[0006] 为实现上述目的,本发明提供如下技术方案:[0007] 一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,包括以下步骤:[0008] 步骤S1、从集装箱港口经济成本角度出发,建立考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型;[0009] 步骤S2、提出基于混沌映射与量子计算的CQSOA算法;[0010] 步骤S3、构建基于CQSOA算法的泊位‑拖轮‑岸桥调度优化方法。[0011] 作为本发明进一步的方案,所述步骤S1中从集装箱港口经济成本角度出发,建立考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型包括优化变量的选取、目标函数的建立、约束条件的提出和从属变量的确定,其中,所述从属变量的确定用于确定考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型的相关从属变量。[0012] 作为本发明进一步的方案,所述优化变量包括船舶靠泊次序(VO)、靠泊泊位编号(VB)、分配岸桥数(VC)和船舶分配拖轮编号(VU)。[0013] 作为本发明进一步的方案,所述目标函数为计入经济因素的最小化船舶在港时间成本、集卡额外运输距离成本、拖轮作业成本和岸桥装卸作业成本,由下式确定:[0014] F=ω1·c1·F1+ω2·c2·F2+ω3·c3·F3+ω4·c4·F4,[0015] 其中,所述F为目标函数,ω1、ω2、ω3和ω4为权重调节因子且ω1+ω2+ω3+ω4=1,c1、c2、c3和c4为量级平衡系数且c1=0.1,c2=0.1,c3=1,c4=1,F1、F2、F3和F4分别为第一子目标函数、第二子目标函数、第三子目标函数和第四子目标函数。[0016] 作为本发明进一步的方案,所述第一子目标函数为最小化船舶在港时间成本,由下式定义:[0017][0018] 其中,所述F1为第一子目标函数,C1i为船舶i在港单位时间成本,TFi为船舶i离港时间,TAi为船舶i实际到港时间。[0019] 作为本发明进一步的方案,所述第二子目标函数为最小化集卡额外运输距离成本,由下式定义:[0020][0021] 其中,所述F2为第二子目标函数,C2i为船舶i未在编号泊位停靠引起的集卡额外运输单位距离成本,VEi为装卸箱量,VSDi为编号泊位与船舶实际停靠泊位之间的距离。[0022] 作为本发明进一步的方案,所述第三子目标函数为拖轮辅助作业产生的燃油成本,由下式定义:[0023][0024] 其中,所述F3为第三子目标函数,C3i为船舶i作业时拖轮作业单位时间产生的燃油成本,TCi为船舶i靠泊时间,即船舶i靠泊过程拖轮结束作业时间,TBi为船舶i允许靠泊时间,即船舶i靠泊过程拖轮开始作业时间,TFi为船舶i离港时间,即船舶i离港过程拖轮结束作业时间,TDi为船舶i结束装卸作业时间,即船舶i离港过程拖轮开始作业时间。[0025] 作为本发明进一步的方案,所述第四子目标函数为最小化岸桥作业成本,由下式定义:[0026][0027] 其中,所述F4为第四子目标函数,C4i为船舶i作业时岸桥单位作业时间成本,TDi为船舶i结束装卸作业时间,TSi为船舶i开始装卸作业时间。[0028] 作为本发明进一步的方案,所述约束条件包括船舶靠泊过程时间约束条件、拖轮作业过程约束条件、船舶靠泊约束条件和岸桥装卸作业约束条件。[0029] 作为本发明进一步的方案,所述步骤S3中的构建基于CQSOA算法的泊位‑拖轮‑岸桥调度优化方法包括编码规则的制定、可行整数化算法的提出和求解方法流程的设计;[0030] 其中,编码规则制定用于方便模型求解过程中的优化变量表达,编码矩阵列数为v,由到港船舶数量确定,矩阵行数为七,第一行为入港靠泊顺序(VO),第二行为船舶靠泊泊位编号(VB),第三行为分配岸桥数(VC),第四行和第五行为靠泊作业过程分配的拖轮(VUi1);第六行和第七行为离港作业过程分配的拖轮(VUi2);[0031] 所述可行整数化算法用于将经过CQSOA优化后的实数编码矩阵整数化处理为自然数编码矩阵;[0032] 所述求解方法流程设计用于制定基于CQSOA的泊位‑拖轮‑岸桥联合调度规划模型求解方法的具体流程。[0033] 综上所述,本发明实施例与现有技术相比具有以下有益效果:[0034] 1.本申请提供的考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型充分考虑经济因素对港口成本的影响,弥补现有研究空白。在考虑集装箱港口经济效益和装卸效率的同时,可以满足降低集装箱港口成本的新的挑战;[0035] 2.本发明基于混沌映射与量子理论提出的CQSOA算法能够为虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型提供一种高效稳定的求解方法;[0036] 3.经实验表明,本发明提出的基于CQSOA的泊位‑拖轮‑岸桥联合调度优化方法能够为集装箱港口提供一个更为优质的调度优化方案。[0037] 为更清楚地阐述本发明的结构特征和功效,下面结合附图与具体实施例来对本发明进行详细说明。附图说明[0038] 图1为发明实施例中基于CQSOA的泊位‑拖轮‑岸桥调度优化方法的步骤流程示意图。[0039] 图2为发明实施例中从属变量确定流程图。[0040] 图3为发明实施例中CQSOA伪代码。[0041] 图4为发明实施例中编码规则的示意图。[0042] 图5为发明实施例中可行整数化算法流程图。[0043] 图6为发明实施例中基于CQSOA的泊位‑拖轮‑岸桥调度求解方法伪代码。具体实施方式[0044] 为了使本发明的目的、技术方案及优点更加清楚明白,以下结合附图及实施例,对本发明进行进一步详细说明。应当理解,此处所描述的具体实施例仅仅用以解释本发明,并不用于限定本发明。[0045] 以下结合具体实施例对本发明的具体实现进行详细描述。[0046] 在本发明的一个实施例中,参加图1,所述一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法,包括以下步骤:[0047] 步骤S1、从集装箱港口经济成本角度出发,建立考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型;[0048] 步骤S2、提出基于混沌映射与量子计算的CQSOA算法;[0049] 步骤S3、构建基于CQSOA算法的泊位‑拖轮‑岸桥调度优化方法。[0050] 在本实施例中,所述步骤S1中从集装箱港口经济成本角度出发,建立考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型包括优化变量的选取、目标函数的建立、约束条件的提出和从属变量的确定;[0051] 所述优化变量包括船舶靠泊次序(VO)、靠泊泊位编号(VB)、分配岸桥数(VC)和船舶分配拖轮编号(VU);[0052] 所述目标函数为计入经济因素的最小化船舶在港时间成本、集卡额外运输距离成本、拖轮作业成本和岸桥装卸作业成本,由下式确定:[0053] F=ω1·c1·F1+ω2·c2·F2+ω3·c3·F3+ω4·c4·F4(1),[0054] 其中,所述F为目标函数,ω1、ω2、ω3和ω4为权重调节因子,c1、c2、c3和c4为量级平衡系数且c1=0.1,c2=0.1,c3=1,c4=1,F1、F2、F3和F4分别为第一子目标函数、第二子目标函数、第三子目标函数和第四子目标函数;[0055] 考虑到集装箱港口在不同工况下对经济因素指标的关注度不同,设计权重调节因子用于实现根据港口不同时期的不同关注度,优化获取相应的调度方案。应满足如下表达式:[0056] ω1+ω2+ω3+ω4=1(2),[0057] 为处理子目标函数量级不同的问题,引入量级平衡系数用于保证各子目标函数影响权重相当。量级平衡系数可由具体算例子目标函数取值量级确定。本发明建议取值为:c1=0.1、c2=0.1、c3=1和c4=1,[0058] 所述第一子目标函数为最小化船舶在港时间成本,由下式定义:[0059][0060] 其中,所述F1为第一子目标函数,C1i为船舶i在港单位时间成本,TFi为船舶i离港时间,TAi为船舶i实际到港时间;[0061] 所述第二子目标函数为最小化集卡额外运输距离成本,由下式定义:[0062][0063] 其中,所述F2为第二子目标函数,C2i为船舶i未在编号泊位停靠引起的集卡额外运输单位距离成本,VEi为装卸箱量,VSDi为编号泊位与船舶实际停靠泊位之间的距离;[0064] 所述第三子目标函数为拖轮辅助作业产生的燃油成本,由下式定义:[0065][0066] 其中,所述F3为第三子目标函数,C3i为船舶i作业时拖轮作业单位时间产生的燃油成本,TCi为船舶i靠泊时间,即船舶i靠泊过程拖轮结束作业时间,TBi为船舶i允许靠泊时间,即船舶i靠泊过程拖轮开始作业时间,TFi为船舶i离港时间,即船舶i离港过程拖轮结束作业时间,TDi为船舶i结束装卸作业时间,即船舶i离港过程拖轮开始作业时间;[0067] 所述第四子目标函数为最小化岸桥作业成本,由下式定义:[0068][0069] 其中,所述F4为第四子目标函数,C4i为船舶i作业时岸桥单位作业时间成本,TDi为船舶i结束装卸作业时间,TSi为船舶i开始装卸作业时间;[0070] 所述约束条件包括船舶靠泊过程时间约束条件、拖轮作业过程约束条件、船舶靠泊约束条件和岸桥装卸作业约束条件;[0071] 所述船舶靠泊过程时间约束条件由如下公式定义:[0072][0073] 其中,式(7)表示船舶允许靠泊时间(靠泊过程拖轮开始作业时间)大于船舶到港时间,式(8)表示船舶靠泊时间(靠泊过程拖轮结束作业时间)计算公式,式(9)表示船舶装卸时间应大于船舶靠泊时间,式(10)表示船舶实际装卸时间计算方式,式(11)表示船舶离港时间(离港过程拖轮结束作业时间)计算方式;[0074] 所述拖轮作业过程约束由如下公式定义:[0075] VUSt≤u(12),[0076][0077] 其中,式(12)表示每一时刻正在工作的拖轮总数不得超过港口可利用拖轮的总数,式(13)表示作业于船舶i的全部拖轮产生的马力值满足船舶i所需最小马力值的需求;[0078] 所述船舶靠泊约束由如下公式定义:[0079][0080] 其中,式(14)和(15)表示船舶靠泊泊位需满足船舶长度与吃水要求;式(16)表示在同一时刻同一泊位只允许一艘船舶进行装卸作业服务;式(17)表示船舶i以k顺序在j泊位靠泊次数只有一次;[0081] 所述岸桥装卸作业约束条件由如下公式定义:[0082][0083] 其中,式(18)表示每个岸桥在同一时间只能服务一艘船舶;式(19)表示分配的岸桥数与VCi的关系;式(20)和(21)表示服务船舶i的岸桥数需满足装卸最大/最小岸桥数要求;式(22)要求工作的岸桥数小于集装箱港口岸桥总数;式(23)表示在岸桥装卸作业过程中,不允许岸桥跨越其他岸桥移动,只允许在某一服务岸桥左右选取其他岸桥作为船舶i的装卸作业机械[0084] 所述从属变量的确定用于确定考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型的相关从属变量,具体流程图如图2所示;[0085] 在步骤S2中,所述基于混沌映射与量子计算的CQSOA是面向步骤S1这中考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型求解难题,基于混沌映射与量子计算,针对海鸥优化算法(SeagullOptimizationAlgorithm,SOA)全局扰动能力弱,易陷入局部最优解的问题,改进的一种新的优化算法,CQSOA引入Cat映射,用于提高算法的收敛速度与精度;采用量子旋转门提高算法的收敛速度与精度;利用量子非门理论,用于提高算法的全局搜索能力,CQSOA伪代码如图3所示;[0086] 在步骤S3中,一种基于CQSOA的泊位‑拖轮‑岸桥调度优化方法包含编码规则制定、可行整数化算法的提出和求解方法流程设计三个子步骤;[0087] 所述编码规则制定用于方便模型求解过程中的优化变量表达。编码矩阵列数为v,由到港船舶数量确定(v是到港船舶总数),矩阵行数为七,第一行为入港靠泊顺序(VO);第二行为船舶靠泊泊位编号(VB);第三行为分配岸桥数(VC);由于存在两艘拖轮共同服务一艘船舶的情况,针对此问题,模型考虑采用编码矩阵中两行表达靠泊过程服务于船舶拖轮编号,因此第四行和第五行为靠泊作业过程分配的拖轮(VUi1);第六行和第七行为离港作业过程分配的拖轮(VUi2),编码规则示意图如图4所示;[0088] 所述可行整数化算法用于将经过CQSOA优化后的实数编码矩阵整数化处理为自然数编码矩阵,可行整数化算法流程图如图5所示;[0089] 所述求解方法流程设计用于制定基于CQSOA的泊位‑拖轮‑岸桥联合调度规划模型求解方法的具体流程,伪代码如图6所示。[0090] 与现有技术相比,本发明的有益效果是:[0091] 1)本发明提供的考虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型充分考虑经济因素对港口成本的影响,弥补现有研究空白。在考虑集装箱港口经济效益和装卸效率的同时,可以满足降低集装箱港口成本的新的挑战。[0092] 2)本发明基于混沌映射与量子理论提出的CQSOA算法能够为虑经济因素的泊位‑拖轮‑岸桥联合调度规划模型提供一种高效稳定的求解方法。[0093] 3)经实验表明,本发明提出的基于CQSOA的泊位‑拖轮‑岸桥联合调度优化方法能够为集装箱港口提供一个更为优质的调度优化方案。[0094] 以上所述仅为本发明的较佳实施例而已,并不用以限制本发明,凡在本发明的精神和原则之内所作的任何修改、等同替换和改进等,均应包含在本发明的保护范围之内。
专利地区:海南
专利申请日期:2024-07-10
专利公开日期:2024-11-19
专利公告号:CN118469253B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




