 产学研创新服务平台(全国)


一种重载车架装配AGV智能停车系统发明专利
更新时间:2026-10-01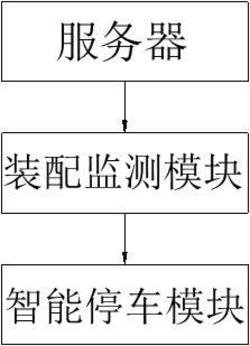 专利申请类型:发明专利;
地区:山东-济宁;
源自:济宁高价值专利检索信息库;
专利名称:一种重载车架装配AGV智能停车系统
专利类型:发明专利
专利申请号:CN202411252504.2
专利申请(专利权)人:山东西曼克技术有限公司
权利人地址:山东省济宁市汶上县经济开发区泉河大道777号
专利发明(设计)人:郭东进,袁绪龙,袁绪彬,龙敏勇,王诚善,贺庆壮
专利摘要:本发明公开了一种重载车架装配AGV智能停车系统,涉及智能停车技术领域;通过获取各停车位的装配设备运行状态(如噪声强度、实际功率、振动幅度、温度等)进行分析以得到运行评估指数,能够实时掌握各停车位的装配设备的运行状况,以便于工作人员及时发现潜在故障问题;利用运行评估指数,实现对设备的运行状态的量化评估,能够为AGV的智能停车提供数据支持;通过依据实时的装配情况(如装配任务紧急程度、设备状态、停车位的当前负荷等)对AGV装配任务进行动态调整,能够优化AGV的智能停车和装配路径选择,实现对装配资源的动态最优配置,避免了资源的闲置或过度使用,提升了生产系统的资源利用率。
主权利要求:
1.一种重载车架装配AGV智能停车系统,其特征在于,包括:装配监测模块和智能停车模块;
装配监测模块基于各停车位的运行信息对各停车位的装配设备进行实时监控分析以
得到运行评估指数,并将其发送至智能停车模块;
智能停车模块基于各工位的运行评估指数进行重载车架装配的动态调控,并据此控制AGV进行智能停车;具体为:步骤一:调取各AGV的装配任务所属订单的交付时间和交付量,将交付时间与系统当前时间进行时间差值计算得到交付时长,并将交付时长和交付量进行归一化处理并取其数值,对数值分析得到交付值;依据各AGV的交付值进行先后排序,选取其中交付值最大的AGV为标定AGV;交付时间越紧急,交付量越大,则交付值越大,对应的交付订单越紧急;
步骤二:调取各停车工位的装配历史记录,其中装配历史记录包括装配次数以及每次装配对应的装配三维图像、装配开始时刻和装配结束时刻;将装配开始时刻和装配结束时刻进行时间差值计算得到装配时长;
设定存在一个标准三维图像,并将其与装配三维图像进行特征匹配分析得到装配三维图像与标准三维图像之间的装配偏差值;由此可得装配历史记录中每次装配对应的装配偏差值,并将其进行均值计算得到偏差均值;
将每次装配对应装配时长进行均值计算得到装配均长,并其与偏差均值进行公式计算分析得到各停车位的装配性能值;
步骤三:获取AGV的位置,并将其与各停车位的位置进行距离差值计算得到运输间距;
获取各停车位的待处理装配AGV的数量;调取各停车位距离系统当前时间最近的装配性能值和运行评估指数,并将其与运输间距、待处理装配AGV的数量进行归一化处理并取其数值,对数值分析得到装配值;选取其中装配值最大的停车位为标定停车位,并将标定AGV的装配任务分配至对应的标定停车位,则对应的标定停车位的待处理装配AGV的数量增加一;
步骤四:重复步骤一至步骤三,直至将所有的AGV的装配任务分配完毕;
步骤五:各AGV依据其分配的停车位,生成装配路径,并按照装配路径前往对应的停车位进行装配;每当停车位完成一次AGV的装配任务,则该停车位的待处理装配AGV的数量减少一,并记录此次装配的装配开始时刻、装配结束时刻和装配三维图像;将此次装配的装配开始时刻、装配结束时刻和装配三维图像整合为一条装配历史记录,并将该条装配历史记录更新至步骤二;
基于各停车位的运行信息对各停车位的装配设备进行实时监控分析的具体过程为:
401:调取各采集时刻对应的运行信息,其中运行信息包括装配设备的噪声强度值、实际功率值、振动幅度和装配设备各部位的温度;设定装配设备分别对应一个标准运行参数,其中标准运行参数包括标准功率、标准振幅;
402:依据装配设备各部位的温度对其干扰程度进行综合量化得到装配设备于各采集时刻的温度干扰值;
403:将噪声强度值、实际功率、振动幅度、温度干扰值、标准功率和标准振幅进行归一化处理并取其数值,对数值分析得到状态值;以时间为横坐标,以状态值为纵坐标构建二维直角坐标系,将状态值按照其对应的采集时刻于坐标轴中秒点以得到状态点;采用圆滑的曲线依次连接各状态点得到各停车位的装配设备状态值随着时间变化关系图,并据此对各停车位的装配设备状态变化进行深化分析得到运行评估指数,具体为:于各状态点作曲线切线,计算各曲线切线的斜率得到状态斜率;
将大于零的状态斜率进行求和计算得到状态增加值,并将小于零的状态斜率进行求和再取绝对值计算得到状态降低值;
将各采集时刻的状态值STi、状态斜率Li、状态增加值A1和状态降低值A2代入设定的公式 进行计算得到运行评估指数Ag,其中g1、g2、g3分别为设定的比例系数, 为各状态点的状态斜率均值,i=1,2,3……I,I取值为正整数,I表示的是采集时刻的总数,i表示的是其中任意一个采集时刻的序号。
2.根据权利要求1所述的一种重载车架装配AGV智能停车系统,其特征在于,特征匹配分析的具体过程为:
201:于标准三维图像中设置若干个特征点,由此可得标准三维图像中各特征点的三维坐标,并将其记为P标准(X标准j,Y标准j,Z标准j),其中j=1,2,3……J,j是任意一个特征点的序号,J表示特征点的总数,J为正整数;
202:于装配三维图像中识别与标准三维图像中对应的特征点,由此构成特征点对,并计算每一对特征点对的位置偏差;当特征点对的位置偏差大于零时,则将该特征点对记为偏差特征点对,由此可得若干对偏差特征点对;
203:将位置偏差与设定的偏差区间进行比较分析,当位置偏差大于设定的偏差区间中的最大值时,则累计一个高度偏差点对;当位置偏差处于设定的偏差区间中时,则累计一个中度偏差点对;当位置偏差小于设定的偏差区间中的最小值时,则累计一个低度偏差点对;
分别统计高度偏差点对、中度偏差点对和低度偏差点对的累计数量,并将高度偏差点对、中度偏差点对和低度偏差点对的位置偏差分别进行求和计算得到高度偏差值、中度偏差值和低度偏差值;
将高度偏差点对的累计数量、中度偏差点对的累计数量、低度偏差点对的累计数量、高度偏差值、中度偏差值和低度偏差值进行公式化计算分析得到装配偏差值。
3.根据权利要求2所述的一种重载车架装配AGV智能停车系统,其特征在于,于装配三维图像中识别特征点并计算位置偏差的具体过程为:
301:特征点识别:在装配三维图像中,使用算法识别出具有代表性的特征点;
302:几何信息提取:提取特征点的几何信息,使用最近邻算法,初步匹配装配三维图像中与标准三维图像中的特征点相对应的特征点,并计算每对匹配的特征点的欧氏距离,初步筛选出若干个与标准三维图像中的特征点位置间距在设定范围内的特征点,由此组成初步特征点对;
303:使用RANSAC算法去除错误匹配的点对,通过随机采样和拟合来确定最优的点对匹配;
304:使用ICP算法进行精细对齐,反复迭代最小化装配三维图像与标准三维图像中对应特征点之间的距离,直到收敛;由此可得装配三维图像中与标准三维图像中的特征点对应的特征点记为P(Xj,Yj,Zj);
305:通过欧式空间距离公式 得到
每个特征点的位置偏差ΔPj。
4.根据权利要求1所述的一种重载车架装配AGV智能停车系统,其特征在于,依据装配设备各部位的温度对其干扰程度进行综合量化的具体过程为:设定装配设备的不同部位分别对应一个温敏系数,将各部位的温度乘以对应的温敏系数得到各部位的敏感值;
将各部位的敏感值与设定的敏感区间进行比较分析以将敏感值对应的部位分为高度
敏感部位、中度敏感部位和低度敏感部位,分别统计装配设备中高度敏感部位、中度敏感部位和低度敏感部位的数量,并将高度敏感部位、中度敏感部位和低度敏感部位的敏感值分别进行求和计算得到高度敏感值、中度敏感值和低度敏感值;
将高度敏感部位的数量、中度敏感部位的数量、低度敏感部位的数量和高度敏感值、中度敏感值和低度敏感值进行公式化计算分析得到温度干扰值,由此可得各采集时刻的温度干扰值。 说明书 : 一种重载车架装配AGV智能停车系统技术领域[0001] 本发明涉及智能停车技术领域,特别是涉及一种重载车架装配AGV智能停车系统。背景技术[0002] 重载车架装配是指将重型车辆或设备的车架(底盘或框架)进行组装的过程,车架是车辆或设备的主要承重结构,通常用于支撑和连接其他关键部件,如发动机、传动系统、悬挂系统和车身;重载车架通常体积大、重量重,手动或传统机械方式运输容易出现效率低下和安全问题,AGV(自动导引车)可以自动承载并运输这些车架,在装配车间内自由移动;因此AGV对重载车架装配来说尤为重要;[0003] 目前的AGV(自动导引车)在进行重载车架装配时通常是基于预定好的路线进行停车装配,这种固定线路的停车装配方式缺乏灵活性,因为生产情况一旦发生变化或者临时调整装配次序,固定路径的AGV系统无法快速调整和响应,导致生产效率降低。发明内容[0004] 基于此,有必要针对上述背景技术提到的问题,提供一种重载车架装配AGV智能停车系统。[0005] 本发明的目的可以通过以下技术方案实现:一种重载车架装配AGV智能停车系统,包括服务器、装配监测模块和智能停车模块;[0006] 服务器通过与重载车架装配车间内的各类传感器(具体为激光雷达、超声波传感器、视觉摄像头、温度传感器等等)进行通信连接以获取各停车位的运行信息,并将其保存;[0007] 装配监测模块基于各停车位的运行信息对各停车位的装配设备进行实时监控分析以得到运行评估指数,并将其发送至智能停车模块;[0008] 智能停车模块基于各工位的运行评估指数进行重载车架装配的动态调控,并据此控制AGV进行智能停车;具体为:[0009] 步骤一:调取各AGV的装配任务所属订单的交付时间和交付量,将交付时间与系统当前时间进行时间差值计算得到交付时长,并将交付时长和交付量分别记为F1和F2;将F1和F代入设定的公式 进行计算得到交付值Fb,其中b1、b2分别为设定的比例系数;依据各AGV的交付值进行先后排序,选取其中交付值最大的AGV为标定AGV;[0010] 步骤二:调取各停车工位的装配历史记录,其中装配历史记录包括装配次数以及每次装配对应的装配三维图像、装配开始时刻和装配结束时刻;将装配开始时刻和装配结束时刻进行时间差值计算得到装配时长;[0011] 设定存在一个标准三维图像,并将其与装配三维图像进行特征匹配分析得到装配三维图像与标准三维图像之间的装配偏差值;由此可得装配历史记录中每次装配对应的装配偏差值,并将其进行均值计算得到偏差均值;[0012] 将每次装配对应装配时长进行均值计算得到装配均长记为B,并其与偏差均值代入设定的公式 进行计算得到各停车位的装配性能值CB,其中f4、f5分别为设定的比例系数;[0013] 步骤三:获取AGV的位置,并将其与各停车位的位置进行距离差值计算得到运输间距记为N1;获取各停车位的待处理装配AGV的数量,并将其记为N2;调取各停车位距离系统当前时间最近的装配 性能值CB和运行评估 指数Ag,利用设定的公 式进行计算得到装配值Nk,其中k1、k2、k3、k4分别为设定的比例系数;选取其中装配值最大的停车位为标定停车位,并将标定AGV的装配任务分配至对应的标定停车位,则对应的标定停车位的待处理装配AGV的数量增加一;[0014] 步骤四:重复步骤一至步骤三,直至将所有的AGV的装配任务分配完毕;[0015] 步骤五:各AGV依据其分配的停车位,生成装配路径,并按照装配路径前往对应的停车位进行装配;每当停车位完成一次AGV的装配任务,则该停车位的待处理装配AGV的数量减少一,并记录此次装配的装配开始时刻、装配结束时刻和装配三维图像;将此次装配的装配开始时刻、装配结束时刻和装配三维图像整合为一条装配历史记录,并将该条装配历史记录更新至步骤二。[0016] 在一些实施例中,特征匹配分析的具体过程为:[0017] 201:于标准三维图像中设置若干个特征点,由此可得标准三维图像中各特征点的三维坐标,并将其记为P标准(X标准j,Y标准j,Z标准j),其中j=1,2,3……J,j是任意一个特征点的序号,J表示特征点的总数,J为正整数;[0018] 202:于装配三维图像中识别与标准三维图像中对应的特征点,由此构成特征点对,并计算每一对特征点对的位置偏差;当特征点对的位置偏差大于零时,则将该特征点对记为偏差特征点对,由此可得若干对偏差特征点对;[0019] 203:将位置偏差与设定的偏差区间进行比较分析,当位置偏差大于设定的偏差区间中的最大值时,则累计一个高度偏差点对;当位置偏差处于设定的偏差区间中时,则累计一个中度偏差点对;当位置偏差小于设定的偏差区间中的最小值时,则累计一个低度偏差点对;分别统计高度偏差点对、中度偏差点对和低度偏差点对的累计数量,并将其分别记为C1、C2和C3;将高度偏差点对、中度偏差点对和低度偏差点对的位置偏差分别进行求和计算得到高度偏差值、中度偏差值和低度偏差值,并将其分别记为C4、C5、C6;[0020] 将C1、C2、C3、C4、C5、C6代入设定的公式进行计算得到装配偏差值Cf,其中f1、f2、f3分别为设定的比例系数,且f1>f2>f3>0,由此可得装配历史记录中每次装配对应的装配偏差值。[0021] 在一些实施例中,于装配三维图像中识别特征点并计算位置偏差的具体过程为:[0022] 301:特征点识别:在装配三维图像中,使用算法识别出具有代表性的特征点;[0023] 302:几何信息提取:提取特征点的几何信息,使用最近邻算法,初步匹配装配三维图像中与标准三维图像中的特征点相对应的特征点,并计算每对匹配的特征点的欧氏距离,初步筛选出位置若干个与标准三维图像中的特征点相接近的特征点,由此组成初步特征点对;[0024] 303:使用RANSAC算法去除错误匹配的点对,通过随机采样和拟合来确定最优的点对匹配;[0025] 304:使用ICP算法进行精细对齐,反复迭代最小化装配三维图像与标准三维图像中对应特征点之间的距离,直到收敛;由此可得装配三维图像中与标准三维图像中的特征点对应的特征点记为P(Xj,Yj,Zj);[0026] 305:通过欧式空间距离公式得到每个特征点的位置偏差ΔPj。[0027] 在一些实施例中,基于各停车位的运行信息对各停车位的装配设备进行实时监控分析的具体过程为:[0028] 401:调取各采集时刻对应的运行信息,其中运行信息包括装配设备的噪声强度值、实际功率值、振动幅度和装配设备各部位的温度;设定装配设备分别对应一个标准运行参数,其中标准运行参数包括标准功率、标准振幅;[0029] 402:依据装配设备各部位的温度对其干扰程度进行综合量化得到装配设备于各采集时刻的温度干扰值;[0030] 403:将噪声强度值Si、实际功率Wi、振动幅度Di、温度干扰值Mai、标准功率HW和标准振幅HD通过设定的公式进行计算得到状态值STi,其中h1、h2、h3、h4分别为设定的比例系数;以时间为横坐标,以状态值为纵坐标构建二维直角坐标系,将状态值按照其对应的采集时刻于坐标轴中秒点以得到状态点;采用圆滑的曲线依次连接各状态点得到各停车位的装配设备状态值随着时间变化关系图,并据此对各停车位的装配设备状态变化进行深化分析得到运行评估值。[0031] 在一些实施例中,依据装配设备各部位的温度对其干扰程度进行综合量化的具体过程为:[0032] 设定装配设备的不同部位分别对应一个温敏系数,将各部位的温度乘以对应的温敏系数得到各部位的敏感值;[0033] 将各部位的敏感值与设定的敏感区间进行比较分析以将敏感值对应的部位分为高度敏感部位、中度敏感部位和低度敏感部位,分别统计装配设备中高度敏感部位、中度敏感部位和低度敏感部位的数量,并将其分别记为M1、M2、M3;将高度敏感部位、中度敏感部位和低度敏感部位的敏感值分别进行求和计算得到高度敏感值、中度敏感值和低度敏感值,并将其分别记为M4、M5、M6;[0034] 将M1、M2、M3、M4、M5、M6代入设定的公式进行计算得到温度干扰值Ma,其中a1、a2、a3分别为设定的比例系数,a1>a2>0且a3>a4>0,由此可得各采集时刻的温度干扰值。[0035] 在一些实施例中,对各停车位的装配设备状态变化进行深化分析的具体过程为:[0036] 于各状态点作曲线切线,计算各曲线切线的斜率得到状态斜率;[0037] 将大于零的状态斜率进行求和计算得到状态增加值,并将小于零的状态斜率进行求和再取绝对值计算得到状态降低值;[0038] 将各采集时刻的状态值STi、状态斜率Li、状态增加值A1和状态降低值A2代入设定的公式进行计算得到运行评估指数Ag,其中g1、g2、g3分别为设定的比例系数, 为各状态点的状态斜率均值。[0039] 与现有技术相比,本发明的有益效果是:[0040] 1、通过获取各停车位的装配设备运行状态(如噪声强度、实际功率、振动幅度、温度等)进行分析以得到运行评估指数,能够实时掌握各停车位的装配设备的运行状况,以便于工作人员及时发现潜在故障问题;利用运行评估指数,实现对设备的运行状态的量化评估,能够为AGV的智能停车提供数据支持;[0041] 2、通过依据实时的装配情况(如装配任务紧急程度、设备状态、停车位的当前负荷等)对AGV装配任务进行动态调整,能够优化AGV的智能停车和装配路径选择,避免了固定路线的局限性;实现对装配资源的动态最优配置,避免了资源的闲置或过度使用,提升了生产系统的资源利用率;[0042] 3、系统持续更新装配历史记录,通过对装配历史记录的长期积累和分析,不仅为当前的装配任务提供了数据支持,还为未来的装配优化提供了依据,推动了持续优化。附图说明[0043] 为了更清楚地说明本申请实施例或传统技术中的技术方案,下面将对实施例或传统技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本申请的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他的附图。[0044] 图1为本发明的原理框图;[0045] 图2为本发明的运输路径和停车位布局图。具体实施方式[0046] 为使本发明的上述目的、特征和优点能够更加明显易懂,下面结合附图对本发明的具体实施方式做详细的说明。在下面的描述中阐述了很多具体细节以便于充分理解本发明。但是本发明能够以很多不同于在此描述的其它方式来实施,本领域技术人员可以在不违背本发明内涵的情况下做类似改进,因此本发明不受下面公开的具体实施例的限制。[0047] 如图1所示,一种重载车架装配AGV智能停车系统,包括服务器、装配分析模块和智能停车模块;[0048] 如图2所示,设定重载车架装配车间内存在若干条运输路径,每条运输路径两侧均存在若干停车位以进行重载车架的装配,AGV可以通过行驶至对应的装配停车位进行重载车架装配,并且不会影响其他AGV的行驶;将装配任务随机分配至各AGV;[0049] 服务器通过与重载车架装配车间内的各类传感器(具体为激光雷达、超声波传感器、视觉摄像头等传感器)进行通信连接以获取各停车位的运行信息,并将其保存;其中运行信息是指停车位对应的装配设备在运行过程中的参数;[0050] 装配监测模块基于各停车位的运行信息对各停车位的装配设备进行实时监控分析以得到运行评估指数,并将其发送至智能停车模块;具体为:[0051] 调取各采集时刻对应的运行信息,其中运行信息包括装配设备的噪声强度值(噪声异常表明设备内部存在摩擦、松动或其他机械问题的风险)、实际功率值(功率消耗过高或者过低表示电气故障或设备负载异常的风险)、振动幅度(振动过大可能表明设备机械部件磨损或平衡失调,需及时调整或维修)和装配设备各部位温度,并将噪声强度值、实际功率和振动幅度记为Si、Wi、Di,其中i=1,2,3……I,I取值为正整数,I表示的是采集时刻的总数,i表示的是其中任意一个采集时刻的序号;[0052] 设定装配设备分别对应一个标准运行参数,其中标准运行参数包括标准功率(通常指额定功率)、标准振幅(通常是指设备在正常运行条件下,振动位移的最大允许幅度,这个幅度通常由制造商根据设备的机械结构和使用场景设定),并将其分别记为HW和HD;标准运行参数指的是设备在设计和制造时确定的、设备在正常工作条件下应遵守的性能指标或工作条件;这些参数通常由设备制造商在产品设计和测试阶段根据设备的功能、结构和预期使用环境等因素决定。标准运行参数设定了设备的理想工作状态,确保设备在这些参数范围内运行时能够达到最佳性能和最长使用寿命;[0053] 设定装配设备的不同部位分别对应一个温敏系数,需要说明的是,温敏系数是指设备不同部位对温度变化的敏感程度,它表示某一部位的性能或特性随温度变化的响应程度;由于设备的不同部位材料、结构和功能不同,因此它们对温度变化的敏感性也会有所不同;例如,电机或者电机绕组的绝缘材料对温度非常敏感,温度太高会导致电机过热或者绝缘层破坏,从而引发电机故障;轴承对温度变化敏感,过高的温度会影响润滑油的粘度,降低润滑效果,增加磨损,甚至导致轴承失效;外壳一般由金属或其他材料制成,对温度变化不太敏感,通常只在极端温度下(如过冷或过热)表现出较明显的热膨胀或收缩;由此可见,电机对应的温敏系数大于轴承对应的温敏系数,轴承对应的温敏系数大于外壳对应的温敏系数;将各部位的温度乘以对应的温敏系数得到各部位的敏感值;[0054] 将各部位的敏感值与设定的敏感区间进行比较分析,当敏感值大于设定的敏感区间中的最大值时,则累计一个高度敏感部位;当敏感值处于设定的敏感区间中时,则累计一个中度敏感部位;当敏感值小于设定的敏感区间中的最小值时,则累计一个低度敏感部位;分别统计装配设备中高度敏感部位、中度敏感部位和低度敏感部位的数量,并将其分别记为M1、M2、M3;将高度敏感部位、中度敏感部位和低度敏感部位的敏感值分别进行求和计算得到高度敏感值、中度敏感值和低度敏感值,并将其分别记为M4、M5、M6;通过设定的公式进行计算得到温度干扰值Ma,其中a1、a2、a3分别为设定的比例系数,a1>a2>0且a3>a4>0;由公式可知,当装配设备中各部位的敏感值越大,表示其受到温度影响的程度越大,则温度干扰值越大;由此可得各采集时刻的温度干扰值记为Mai;[0055] 将噪声强度值Si、实际功率Wi、振动幅度Di、温度干扰值Mai、标准功率HW和标准振幅HD通过设定的公式进行计算得到状态值STi,其中h1、h2、h3、h4分别为设定的比例系数;由公式可知,当噪声强度值越大,表示设备内部存在摩擦、松动或其他机械问题的风险,则状态值越小;当实际功率越接近标准功率时,则状态值越大;当振动幅度大于标准幅度时,表示设备存在机械部件磨损或平衡失调的风险,则状态值越小;当温度干扰值越大,则状态值越小;[0056] 以时间为横坐标,以状态值为纵坐标构建二维直角坐标系,将状态值按照其对应的采集时刻于坐标轴中秒点以得到状态点;采用圆滑的曲线依次连接各状态点得到各停车位的装配设备状态值随着时间变化关系图;于各状态点作曲线切线,计算各曲线切线的斜率得到状态斜率记为Li;需要说明的是,当状态斜率大于零时,表示于该状态点处的状态值呈现增加趋势,说明设备的运行状态处于好转状态;当状态斜率小于零时,表示于该状态点处的状态值呈现降低趋势,说明设备的运行状态处于恶化状态;[0057] 将大于零的状态斜率进行求和计算得到状态增加值记为A1,并将小于零的状态斜率进行求和再取绝对值计算得到状态降低值记为A2;利用设定的公式进行计算得到运行评估指数Ag,其中g1、g2、g3分别为设定的比例系数, 为各状态点的状态斜率均值;由公式可知,当状态增加值月越大,状态降低值越小,则运行评估指数越大;当状态斜率越波动,表示装配设备的运行状态越不稳定,则运行评估值越小;[0058] 通过获取各停车位的装配设备运行状态(如噪声强度、实际功率、振动幅度、温度等)进行分析以得到运行评估指数,能够实时掌握各停车位的装配设备的运行状况,以便于工作人员及时发现潜在故障问题;利用运行评估指数,实现对设备的运行状态的量化评估,能够为AGV的智能停车提供数据支持。[0059] 智能停车模块基于各工位的运行评估指数进行重载车架装配的动态调控,以实现AGV的智能停车,提高装配效率;具体为:[0060] 步骤一:调取各AGV的装配任务所属订单的交付时间和交付量;当交付时间越紧迫,交付量越大,则对应的该订单越紧急,该订单对应的装配任务也越紧急;将交付时间与系统当前时间进行时间差值计算得到交付时长,并将交付时长和交付量分别记为F1和F2,利用设定的公式 进行计算得到交付值Fb,其中b1、b2分别为设定的比例系数;依据各AGV的交付值进行先后排序,选取其中交付值最大的AGV为标定AGV;[0061] 步骤二:调取各停车工位的装配历史记录,其中装配历史记录包括装配次数以及每次装配对应的装配三维图像(此处的装配三维图像是指装配完成后的三维图像)、装配开始时刻和装配结束时刻;将装配开始时刻和装配结束时刻进行时间差值计算得到装配时长;需要说明的是,装配三维图像获取的具体步骤:通过视觉传感器捕捉装配后的图像,用于识别各部件的相对位置和角度;通过激光测距仪提供精确的距离测量,用于检测部件间的间隙和相对位置;通过3D扫描仪扫描整个装配结构,生成详细的三维点云数据,包含完整的形状、尺寸、位置和角度信息,并将所获取的数据信息进行处理后生成装配三维图像;[0062] 设定存在一个标准三维图像,需要说明的是,标准三维图像指的是在装配过程中用于验证和评估实际装配质量的参考模型或图像。它是一个基准,定义了装配中每个部件的精确位置、尺寸和角度,作为评估装配完成后实际图像的标准;于标准三维图像中设置若干个特征点,其中特征点值具有代表性的记为位置,这些位置通常对整个装配的质量和精度起关键作用,如连接点、边点、中心点、平面交点等;由此可得标准三维图像中各特征点的三维坐标,并将其记为P标准(X标准j,Y标准j,Z标准j),其中j=1,2,3……J,j是任意一个特征点的序号,J表示特征点的总数,J为正整数;[0063] 于装配三维图像中识别与标准三维图像中对应的特征点,由此构成特征点对,并计算每一对特征点对的位置偏差;具体为:[0064] R1:特征点识别:在装配三维图像中,使用算法(如SIFT、SURF、ORB等)识别出具有代表性的特征点,这些点通常是平面相交、曲率高、边缘突出的点,类似于标准三维图像中的特征点;[0065] R2:几何信息提取:提取特征点的几何信息(如位置、法向量、角度等),使用最近邻算法(如KD树、FLANN等),初步匹配装配三维图像中与标准三维图像中的特征点相对应的特征点,并计算每对匹配的特征点的欧氏距离,初步筛选出位置若干个与标准三维图像中的特征点相接近的特征点,由此组成初步特征点对;[0066] R3:使用RANSAC(随机抽样一致性)算法去除错误匹配的点对,通过随机采样和拟合来确定最优的点对匹配;[0067] R4:使用ICP算法进行精细对齐,反复迭代最小化装配三维图像与标准三维图像中对应特征点之间的距离,直到收敛;由此可得装配三维图像中与标准三维图像中的特征点对应的特征点记为P(Xj,Yj,Zj);[0068] R5:通过欧式空间距离公式得到每个特征点的位置偏差ΔPj;当特征点的位置偏差大于零时,则将该特征点对记为偏差特征点对,由此可得若干对偏差特征点对;[0069] 将位置偏差与设定的偏差区间进行比较分析,当位置偏差大于设定的偏差区间中的最大值时,则累计一个高度偏差点对;当位置偏差处于设定的偏差区间中时,则累计一个中度偏差点对;当位置偏差小于设定的偏差区间中的最小值时,则累计一个低度偏差点对;分别统计高度偏差点对、中度偏差点对和低度偏差点对的累计数量,并将其分别记为C1、C2和C3;将高度偏差点对、中度偏差点对和低度偏差点对的位置偏差分别进行求和计算得到高度偏差值、中度偏差值和低度偏差值,并将其分别记为C4、C5、C6;利用设定的公式进行计算得到装配偏差值Cf,其中f1、f2、f3分别为设定的比例系数,且f1>f2>f3>0;由此可得装配历史记录中每次装配对应的装配偏差值,并将其进行均值计算得到偏差均值记为 ;需要说明的是,偏差均值表示其装配精度,当偏差均值越大,表示装配精度越低;[0070] 通过对装配三维图像和标准三维图像进行精确的装配质量评估以得到装配偏差值,据此判断各停车位的装配精度,实现对每个停车位的装配质量的监控;[0071] 将每次装配对应装配时长进行均值计算得到装配均长记为B,并其与偏差均值代入设定的公式 进行计算得到各停车位的装配性能值CB,其中f4、f5分别为设定的比例系数;由公式可知,当装配均长越大,偏差均值越大,表示停车位的装配设备的效率越低,且精度越低,则装配性能值越小;[0072] 步骤三:获取AGV的位置,并将其与各停车位的位置进行距离差值计算得到运输间距记为N1;获取各停车位的待处理装配AGV的数量,并将其记为N2;调取各停车位距离系统当前时间最近的装配 性能值CB和运行评估 指数Ag,利用设定的公 式进行计算得到装配值Nk,其中k1、k2、k3、k4分别为设定的比例系数;选取其中装配值最大的停车位为标定停车位,并将标定AGV的装配任务分配至对应的标定停车位,则对应的标定停车位的待处理装配AGV的数量增加一;[0073] 步骤四:重复步骤一至步骤三,直至将所有的AGV的装配任务分配完毕;[0074] 步骤五:各AGV依据其分配的停车位,生成装配路径,并按照装配路径前往对应的停车位进行装配;每当停车位完成一次AGV的装配任务,则该停车位的待处理装配AGV的数量减少一,并记录此次装配的装配开始时刻、装配结束时刻和装配三维图像;将此次装配的装配开始时刻、装配结束时刻和装配三维图像整合为一条装配历史记录,并将该条装配历史记录更新至步骤二;[0075] 通过依据实时的装配情况(如装配任务紧急程度、设备状态、停车位的当前负荷等)对AGV装配任务进行动态调整,能够优化AGV的智能停车和装配路径选择,避免了固定路线的局限性;实现对装配资源的动态最优配置,避免了资源的闲置或过度使用,提升了生产系统的资源利用率;同时系统持续更新装配历史记录,通过对装配历史记录的长期积累和分析,不仅为当前的装配任务提供了数据支持,还为未来的装配优化提供了依据,推动了持续优化。[0076] 以上所述实施例的各技术特征可以进行任意的组合,为使描述简洁,未对上述实施例中的各个技术特征所有可能的组合都进行描述,然而,只要这些技术特征的组合不存在矛盾,都应当认为是本说明书记载的范围。[0077] 以上所述实施例仅表达了本发明的几种实施方式,其描述较为具体和详细,但并不能因此而理解为对发明专利范围的限制。应当指出的是,对于本领域的普通技术人员来说,在不脱离本发明构思的前提下,还可以做出若干变形和改进,这些都属于本发明的保护范围。因此,本发明专利的保护范围应以所附权利要求为准。
专利地区:山东
专利申请日期:2024-09-09
专利公开日期:2024-11-22
专利公告号:CN118799650B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




