 产学研创新服务平台(全国)


基于隧道预设性能的无人机集群路径规划控制方法
更新时间:2026-10-01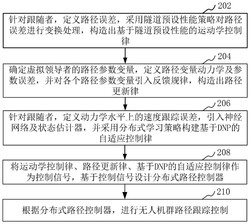 专利申请类型:发明专利;
地区:海南-海口;
源自:海口高价值专利检索信息库;
专利名称:基于隧道预设性能的无人机集群路径规划控制方法
专利类型:发明专利
专利申请号:CN202410343637.4
专利申请(专利权)人:海南大学
权利人地址:海南省海口市人民大道58号
专利发明(设计)人:吴迪,闫增洋,王民敬,张义博,吴文涛,张卫东,束锋
专利摘要:本发明涉及一种基于隧道预设性能的无人机集群路径规划控制方法。所述方法包括:针对所述跟随者,定义路径误差,采用隧道预设性能策略对所述路径误差进行变换处理,构造出基于隧道预设性能的运动学控制律;确定所述虚拟领导者的路径参数变量,构造出路径更新律;针对所述跟随者,采用分布式学习策略构建基于DNP的自适应控制律;将所述运动学控制律、所述路径更新律、所述基于DNP的自适应控制律作为控制信号;根据分布式路径控制器,进行无人机集群路径跟踪控制。通过引入隧道预设性能策略构建出运动学控制律,采用分布式学习策略构建基于DNP的自适应控制律,使得分布式路径控制器在分布式学习策略下,泛化能力得到增强。
主权利要求:
1.一种基于隧道预设性能的无人机集群路径规划控制方法,无人机集群包括虚拟领导者及跟随者,其特征在于,所述方法包括:针对所述跟随者,定义路径误差,包括:定义第i架跟随者的跟随分布式路径误差为即对路径误差求导得
其中,M表示跟随者的数量,N‑M表示虚拟领导者的数量,pr,j(θj)表示第j架虚拟领导者的参数化路径,且pr,j(θj)的导数有界并满足 的条件;ai,j(pi‑pj)表示第i架跟随者和其他跟随者的位置差,ai,j(pi‑pr,j(θj))表示第i架跟随者和虚拟领导者的位置差;ai,j表示通信连接权值,di表示各个跟随者之间的通信连接权值之和,即 采用隧道预设性能策略对所述路径误差进行变换处理,包括:设计满足隧道预设性能策略约束的分布式路径误差为: 其中,Eˉi,k和 是时变函数, 其中, 性能
函数 代入得
其中,Gi,k(δi,k):(‑∞,∞)→(‑1,1)表示一个递增的变换函数,而δi,k对应于一个等价于Ei,k的无约束变换误差;变换函数Gi,k(δi,k表示为Gi,k(δi,k)=(exp(δi,k)‑exp(‑δi,k))/(exp(δi,k)+exp(‑δi,k));通过Gi,k(δi,k)的反函数,得到变换后的误差 构造出基于隧道预设性能的运动学控制律,包括:构造出基于隧道预设性能的运动学控制律αi为:其中, 是正定控制增益矩阵;代入得δi的动力学,确定所述虚拟领导者的路径参数变量,定义路径变量动力学及参数误差,并对各个所述路径参数变量引入反馈规律,构造出路径更新律,包括:将第j个虚拟领导者的路径参数变量的 动力学定 义为 基于 领导‑跟随 结构,设计参数 误差为 :引入反馈规律,构造出路径更新律 为:
其中, 是一个增益, 和 是两个调优参
数;
针对所述跟随者,定义动力学水平上的速度跟踪误差,引入神经网络及状态估计器,并采用分布式学习策略构建基于DNP的自适应控制律;
将所述运动学控制律、所述路径更新律、所述基于DNP的自适应控制律作为控制信号,基于所述控制信号设计分布式路径控制器;
根据所述分布式路径控制器,进行无人机集群路径跟踪控制。
2.根据权利要求1所述的基于隧道预设性能的无人机集群路径规划控制方法,其特征在于,针对所述跟随者,定义动力学水平上的速度跟踪误差为:Ei,2=vi‑αi;计算出Ei,2的动力学为:
3.根据权利要求2所述的基于隧道预设性能的无人机集群路径规划控制方法,其特征在于,所述方法还包括:确定理想动力学控制律为: 其中, 是一个正定控制增益矩阵。
4.根据权利要求3所述的基于隧道预设性能的无人机集群路径规划控制方法,其特征在于,引入神经网络及状态估计器,包括:使用神经网络 其中, 表示可选权值向量,p为神经元个数, 为已知光滑激活函数, 为输
入向量, 表示时变近似误差满足
引入神经网络,确定实际动力学控制律为
5.根据权利要求4所述的基于隧道预设性能的无人机集群路径规划控制方法,其特征在于,采用分布式学习策略构建基于DNP的自适应控制律为:其中, 为自适应增益,
是一个附加的正定调谐参数矩阵,用来塑造神经网络的瞬态学习行为,σi∈(0,1)是一个修正因子。 说明书 : 基于隧道预设性能的无人机集群路径规划控制方法技术领域[0001] 本发明涉及无人机集群控制技术领域,特别是涉及一种基于隧道预设性能的无人机集群路径规划控制方法。背景技术[0002] 在当前机器人自动控制技术领域,随着UAV和其他机器人技术的不断发展,对于实现协同控制的需求日益增长。现如今,多UAV协同控制成为研究的热点之一,鉴于其广泛在各个工程领域的应用,主要是研究目标跟踪、轨迹跟踪和路径规划。特别地,基于路径机动的协同控制旨在协调所有UAV沿几个参数化路径的运动。[0003] 许多研究者提出各种各样的算法应用于路径规划控制方法,比如针对路径更新设计以减少控制努力的路径机动控制方法;针对SISO非线性系统,设计基于领导‑跟随方案的路径引导共识机动控制方法;以及针对非线性多智能体系统,设计了基于神经网络预测器的模块化分布式机动控制器。然而,上述路径机动控制方法是在理想的系统性能为前提,但是在实际应用中,不能轻易忽视性能约束,这些约束可能包括超调和跟踪误差限制。近年来,预设性能控制(PPC)通过将误差变换与预设性能相结合,提供了一种有效的方法来增强稳定性和性能约束,但对于分布式路径机动控制,由于分布式漏斗边界和对称全局性能函数的存在,这些方法可能面临性能约束的松散。[0004] 因此,传统的路径规划控制方法由于性能约束被忽视,路径规划控制存在不确定性的问题。发明内容[0005] 基于此,为了解决上述技术问题,提供一种基于隧道预设性能的无人机集群路径规划控制方法,可以有效的实现减少超调量和降低不确定性。[0006] 一种基于隧道预设性能的无人机集群路径规划控制方法,无人机集群包括虚拟领导者及跟随者,所述方法包括:[0007] 针对所述跟随者,定义路径误差,采用隧道预设性能策略对所述路径误差进行变换处理,构造出基于隧道预设性能的运动学控制律;[0008] 确定所述虚拟领导者的路径参数变量,定义路径变量动力学及参数误差,并对各个所述路径参数变量引入反馈规律,构造出路径更新律;[0009] 针对所述跟随者,定义动力学水平上的速度跟踪误差,引入神经网络及状态估计器,并采用分布式学习策略构建基于DNP的自适应控制律;[0010] 将所述运动学控制律、所述路径更新律、所述基于DNP的自适应控制律作为控制信号,基于所述控制信号设计分布式路径控制器;[0011] 根据所述分布式路径控制器,进行无人机集群路径跟踪控制。[0012] 在其中一个实施例中,针对所述跟随者,定义路径误差,包括:[0013] 定义第i架跟随者的跟随分布式路径误差为即[0014] 对路径误差求导得[0015] 其中,M表示跟随者的数量,N‑M表示虚拟领导者的数量,pr,j(θj)表示第j架虚拟领导者的参数化路径,且pr,j(θj)的导数有界并满足 的条件;ai,j(pi‑pj)表示第i架跟随者和其他跟随者的位置差,ai,j(pi‑pr,j(θj))表示第i架跟随者和虚拟领导者的位置差;ai,j表示通信连接权值,di表示各个跟随者之间的通信连接权值之和,即[0016] 在其中一个实施例中,采用隧道预设性能策略对所述路径误差进行变换处理,包括:[0017] 设计满足隧道预设性能策略约束的分布式路径误差为:其中,Ei,k和 是时变函数,其 中, 性 能 函 数[0018] 代入得 其中,Gi,k(δi,k):(‑∞,∞)→(‑1,1)表示一个递增的变换函数,而δi,k对应于一个等价于Ei,k的无约束变换误差;[0019] 变换函数Gi,k(δi,k)表示为Gi,k(δi,k)=(exp(δi,k)‑exp(‑δi,k))/(exp(δi,k)+exp(‑δi,k));[0020] 通过Gi,k(δi,k)的反函数,得到变换后的误差[0021] 在其中一个实施例中,构造出基于隧道预设性能的运动学控制律,包括:[0022] 构造出基于隧道预设性能的运动学控制律αi为:其中, 是正定控制增益矩阵;[0023] 代入得δi的动力学,[0024] 在其中一个实施例中,确定所述虚拟领导者的路径参数变量,定义路径变量动力学及参数误差,并对各个所述路径参数变量引入反馈规律,构造出路径更新律,包括:[0025] 将第j个虚拟领导者的路径参数变量的动力学定义为[0026] 基于领导‑跟随结构,设计参数误差为:[0027] 引入反馈规律,构造出路径更新律为:[0028] 其中, 是一个增益, 和 是两个调优参数。[0029] 在其中一个实施例中,针对所述跟随者,定义动力学水平上的速度跟踪误差为:Ei,2=vi‑αi;计算出Ei,2的动力学为:[0030] 在其中一个实施例中,所述方法还包括:[0031] 确定理想动力学控制律为: 其中, 是一个正定控制增益矩阵。[0032] 在其中一个实施例中,引入神经网络及状态估计器,包括:[0033] 使用神经网络 其中, 表示可选权值向量,p为神经元个数, 为已知光滑激活函数,为输入向量, 表示时变近似误差满足[0034] 引入神经网络,确定实际动力学控制律为[0035] 在其中一个实施例中,采用分布式学习策略构建基于DNP的自适应控制律为:其中, 为自适应增益,是一个附加的正定调谐参数矩阵,用来塑造神经网络的瞬态学习行为,σi∈(0,1)是一个修正因子。[0036] 上述基于隧道预设性能的无人机集群路径规划控制方法,通过引入隧道预设性能策略构建出运动学控制律,可以在瞬态和稳态过程中限制分布式路径误差的超调;采用分布式学习策略构建基于DNP的自适应控制律,使得分布式路径控制器在分布式学习策略下,泛化能力得到增强,有效估计了机器人动力学中的不确定性,可以有效的实现减少超调量和降低不确定性。附图说明[0037] 图1为一个实施例中基于隧道预设性能的无人机集群路径规划控制方法的应用环境图;[0038] 图2为一个实施例中基于隧道预设性能的无人机集群路径规划控制方法的流程示意图;[0039] 图3为三个虚拟领导者的路径更新律的示意图;[0040] 图4为DNP和神经预测器之间的比较示意图;[0041] 图5为基于隧道预设性能策略TPP的跟随者控制输入示意图;[0042] 图6为基于隧道预设性能策略TPP和DNP控制的虚拟领导者和6架跟随者的曲线轨迹示意图;[0043] 图7为基于隧道预设性能策略TPP和DNP控制的虚拟领导者和6架跟随者的环形轨迹示意图;[0044] 图8为基于TPP的无人机跟踪误差分析与传统预设性能控制(PPC)的误差分析对比示意图。具体实施方式[0045] 为了使本申请的目的、技术方案及优点更加清楚明白,以下结合附图及实施例,对本申请进行进一步详细说明。应当理解,此处描述的具体实施例仅仅用以解释本申请,并不用于限定本申请。[0046] 本申请实施例提供的基于隧道预设性能的无人机集群路径规划控制方法,可以应用于如图1所示的应用环境中。如图1所示,该应用环境包括虚拟领导者110及若干跟随者120。在本实施例中,跟随者120可以包含有6个,分别是UAV1‑6。通过仿真软件可以实现基于隧道预设性能的无人机集群路径规划控制方法,其中,仿真软件可以是MATLAB2022,运行环境为Windows。[0047] 在一个实施例中,如图2所示,提供了一种基于隧道预设性能的无人机集群路径规划控制方法,包括以下步骤:[0048] 步骤202,针对跟随者,定义路径误差,采用隧道预设性能策略对路径误差进行变换处理,构造出基于隧道预设性能的运动学控制律。[0049] 在进行运动学控制律构造之前,可以先进行控制器设计,控制器可以控制虚拟领导者以及跟随者运动。在本实施例中,无人机集群中至少包含有一个虚拟领导者,且虚拟领导者有一条通往每个跟随者的路径。[0050] 为了实现多参数化路径引导下无人机集群在分布式路径误差Ei,1=[Ei,x,Ei,y,Ei,z]下的分布式协同,可以定义第i架跟随者的跟随分布式路径误差为即对路径误差求导得其中,M表示跟随者的数量,N‑M表示虚拟领导者的数量,pr,j(θj)表示第j架虚拟领导者的参数化路径,且pr,j(θj)的导数有界并满足 的条件;ai,j(pi‑pj)表示第i架跟随者和其他跟随者的位置差,ai,j(pi‑pr,j(θj))表示第i架跟随者和虚拟领导者的位置差;ai,j表示通信连接权值,di表示各个跟随者之间的通信连接权值之和,即[0051] 在一个实施例中,为了提高无人机的瞬态和稳态性能,可以设计满足隧道预设性能策略TPP约束的分布式路径误差。具体的,设计的满足隧道预设性能策略约束的分布式路径误差为: 其中,Ei,k和 是时变函数,其中, 性能函数代入得其中,Gi,k(δi,k):(‑∞,∞)→(‑1,1)表示一个递增的变换函数,而δi,k对应于一个等价于Ei,k的无约束变换误差;变换函数Gi,k(δi,k)表示为Gi,k(δi,k)=(exp(δi,k)‑exp(‑δi,k))/(exp(δi,k)+exp(‑δi,k));通过Gi,k(δi,k)的反函数,得到变换后的误差[0052] 在一个实施例中,为了稳定误差动力学,构建好的基于隧道预设性能的运动学控制律αi为: 其中, 是正定控制增益矩阵;代入得δi的动力学,[0053] 步骤204,确定虚拟领导者的路径参数变量,定义路径变量动力学及参数误差,并对各个路径参数变量引入反馈规律,构造出路径更新律。[0054] 与轨迹跟踪不同,路径控制窜在额外的控制自由度,因此,需要对每个路径变量引入反馈规律,从而实现各个虚拟领导者之间的更新与同步。[0055] 在一个实施例中,可以将第j个虚拟领导者的路径参数变量的动力学定义为基于领导‑跟随结构,设计参数误差为: 引入反馈规律,构造出路径更新律为: 其中, 是一个增益, 和 是两个调优参数。在一个实施例中,三个虚拟领导者的路径更新律如图3所示, 表示第一个虚拟领导者的路径更新律, 表示第二个虚拟领导者的路径更新律,表示第三个虚拟领导者的路径更新律。[0056] 步骤206,针对跟随者,定义动力学水平上的速度跟踪误差,引入神经网络及状态估计器,并采用分布式学习策略构建基于DNP的自适应控制律。[0057] 具体的,针对跟踪无人机,可以先定义动力学水平上的速度跟踪误差为:Ei,2=vi‑αi;计算出Ei,2的动力学为: 接着,可以提出确定理想动力学控制律为: 其中, 是一个正定控制增益矩阵。[0058] 在本实施例中,由于理想运动控制律包含不确定非线性项f,ui不能被直接计算,因此,可以引入一些自适应预估器来识别f,具体可以使用的神经网络其中 表示可选权值向量,其中p为神经元个数,为已知光滑激活函数, 为输入向量,表示时变近似误差满足[0059] 通过引入神经网络,提出实际的动力学控制律:[0060] 在现有的路径控制方法中,通常利用神经预测器来调整神经网络的权值,这些神经预测器依赖于局部学习策略。为进一步提高神经预测器的预测能力,在一个实施例中,可以采用分布式学习策略构建基于DNP的自适应控制律:[0061][0062] 其中 为自适应增益, 是一个附加的正定调谐参数矩阵,用来塑造神经网络的瞬态学习行为,σi∈(0,1)是一个修正因子。[0063] 传统的利用神经预测器对无人机进行控制的方式,与本实施例中基于隧道预设性能的无人机集群路径规划控制方法DNP之间的比较如图4所示,以其中一架跟随者无人机为例,可见,本实施例中基于隧道预设性能的无人机集群路径规划控制方法DNP提高了神经预测器的预测能力。[0064] 步骤208,将运动学控制律、路径更新律、基于DNP的自适应控制律作为控制信号,基于控制信号设计分布式路径控制器。[0065] 选择分布式路径控制器,可以将运动学控制律、路径更新律、基于DNP的自适应控制律均作为控制信号,在全闭环系统内实现最终一致有界(UUB),可实现实际的多无人机集群分布式路径规划控制。在本实施例中,得到的分布式路径闭环系统的误差动力学为:[0066][0067] 步骤210,根据分布式路径控制器,进行无人机集群路径跟踪控制。[0068] 在进行无人机集群路径跟踪控制时,6架跟随者控制输入如图5所示。在一个实施例中,对提供的基于隧道预设性能的无人机集群路径规划控制方法进行了实验验证,基于隧道预设性能策略TPP和DNP控制的虚拟领导者和6架跟随者的轨迹如图6、图7所示,6架跟随者跟随虚拟领导者进行曲线或者环形运动。[0069] 在虚拟领导者以及跟随者按照基于隧道预设性能的无人机集群路径规划控制进行运动过程中,各个无人机跟踪误差分析与传统预设性能控制(PPC)的误差分析进行对比,如图8所示,以其中一架跟随者无人机为例,可见,基于隧道预设性能的无人机集群路径规划控制误差明显较小。[0070] 应该理解的是,虽然上述流程图中的各个步骤按照箭头的指示依次显示,但是这些步骤并不是必然按照箭头指示的顺序依次执行。除非本文中有明确的说明,这些步骤的执行并没有严格的顺序限制,这些步骤可以以其它的顺序执行。而且,上述流程图中的至少一部分步骤可以包括多个子步骤或者多个阶段,这些子步骤或者阶段并不必然是在同一时刻执行完成,而是可以在不同的时刻执行,这些子步骤或者阶段的执行顺序也不必然是依次进行,而是可以与其它步骤或者其它步骤的子步骤或者阶段的至少一部分轮流或者交替地执行。[0071] 在一个实施例中,提供了一种计算机设备,包括通过系统总线连接的处理器、存储器、网络接口、显示屏和输入装置。其中,该计算机设备的处理器用于提供计算和控制能力。该计算机设备的存储器包括非易失性存储介质、内存储器。该非易失性存储介质存储有操作系统和计算机程序。该内存储器为非易失性存储介质中的操作系统和计算机程序的运行提供环境。该计算机设备的网络接口用于与外部的终端通过网络连接通信。该计算机程序被处理器执行时以实现一种基于隧道预设性能的无人机集群路径规划控制方法。该计算机设备的显示屏可以是液晶显示屏或者电子墨水显示屏,该计算机设备的输入装置可以是显示屏上覆盖的触摸层,也可以是计算机设备外壳上设置的按键、轨迹球或触控板,还可以是外接的键盘、触控板或鼠标等。[0072] 本领域技术人员可以理解,计算机设备的结构,仅仅是与本申请方案相关的部分结构的框图,并不构成对本申请方案所应用于其上的计算机设备的限定,具体的计算机设备可以包括比图中所示更多或更少的部件,或者组合某些部件,或者具有不同的部件布置。[0073] 在一个实施例中,提供了一种计算机设备,包括存储器和处理器,存储器中存储有计算机程序,该处理器执行计算机程序时实现基于隧道预设性能的无人机集群路径规划控制方法的步骤。[0074] 在一个实施例中,提供了一种计算机可读存储介质,其上存储有计算机程序,计算机程序被处理器执行时实现基于隧道预设性能的无人机集群路径规划控制方法的步骤。[0075] 本领域普通技术人员可以理解实现上述实施例方法中的全部或部分流程,是可以通过计算机程序来指令相关的硬件来完成,所述的计算机程序可存储于一非易失性计算机可读取存储介质中,该计算机程序在执行时,可包括如上述各方法的实施例的流程。其中,本申请所提供的各实施例中所使用的对存储器、存储、数据库或其它介质的任何引用,均可包括非易失性和/或易失性存储器。非易失性存储器可包括只读存储器(ROM)、可编程ROM(PROM)、电可编程ROM(EPROM)、电可擦除可编程ROM(EEPROM)或闪存。易失性存储器可包括随机存取存储器(RAM)或者外部高速缓冲存储器。作为说明而非局限,RAM以多种形式可得,诸如静态RAM(SRAM)、动态RAM(DRAM)、同步DRAM(SDRAM)、双数据率SDRAM(DDRSDRAM)、增强型SDRAM(ESDRAM)、同步链路(Synchlink)DRAM(SLDRAM)、存储器总线(Rambus)直接RAM(RDRAM)、直接存储器总线动态RAM(DRDRAM)、以及存储器总线动态RAM(RDRAM)等。[0076] 以上实施例的各技术特征可以进行任意的组合,为使描述简洁,未对上述实施例中的各个技术特征所有可能的组合都进行描述,然而,只要这些技术特征的组合不存在矛盾,都应当认为是本说明书记载的范围。[0077] 以上所述实施例仅表达了本申请的几种实施方式,其描述较为具体和详细,但并不能因此而理解为对发明专利范围的限制。应当指出的是,对于本领域的普通技术人员来说,在不脱离本申请构思的前提下,还可以做出若干变形和改进,这些都属于本申请的保护范围。因此,本申请专利的保护范围应以所附权利要求为准。
专利地区:海南
专利申请日期:2024-03-25
专利公开日期:2024-11-22
专利公告号:CN118331297B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




