 产学研创新服务平台(全国)


一种罐体饮料定位摆渡设备发明专利
更新时间:2026-10-13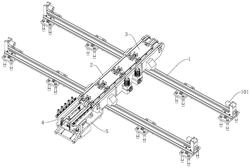 专利申请类型:发明专利;
地区:江苏-宿迁;
源自:宿迁高价值专利检索信息库;
专利名称:一种罐体饮料定位摆渡设备
专利类型:发明专利
专利申请号:CN202410294132.3
专利申请(专利权)人:凯麒斯智能装备有限公司
权利人地址:江苏省宿迁市泗阳县经济开发区北京东路101号
专利发明(设计)人:李文涛
专利摘要:本发明涉及杀菌输送设备领域,尤其涉及一种罐体饮料定位摆渡设备,包括直线轨道以及摆渡车框架,摆渡车框架底部滑动安装于直线轨道上,直线轨道两端设置有停止器,摆渡车框架内设置有链式输送带,摆渡车框架一侧固定安装有驱动电机,链式输送带由驱动电机所驱动,摆渡车框架底部设置有滑动滚轮组,滑动滚轮组与直线轨道相滑动配合,链式输送带上输送有若干组定位推头,摆渡车框架一端设置有用于承载定位推头的过渡搭桥,过渡搭桥底部设置有用于翻转过渡搭桥的翻转组件,翻转组件与摆渡车框架固定连接。本发明能够实现高效的杀菌筐摆渡输送、翻转过渡以及进釜杀菌的一体化过程,实现了杀菌筐的转运自动化,极大减少了人力成本。
主权利要求:
1.一种罐体饮料定位摆渡设备,包括直线轨道(1)以及摆渡车框架(2),所述摆渡车框架(2)底部滑动安装于直线轨道(1)上,所述直线轨道(1)两端设置有停止器(101),其特征在于,所述摆渡车框架(2)内设置有链式输送带(201),所述摆渡车框架(2)一侧固定安装有驱动电机(202),所述链式输送带(201)由驱动电机(202)所驱动,所述摆渡车框架(2)底部设置有滑动滚轮组(203),所述滑动滚轮组(203)与直线轨道(1)相滑动配合,所述链式输送带(201)上输送有若干组定位推头(3),所述摆渡车框架(2)一端设置有用于承载定位推头(3)的过渡搭桥(4),所述过渡搭桥(4)底部设置有用于翻转过渡搭桥(4)的翻转组件(5),所述翻转组件(5)与摆渡车框架(2)固定连接;
所述定位推头(3)包括承载顶板(301),所述承载顶板(301)底部两侧设置有支撑侧板(302),每个所述支撑侧板(302)内均转动安装有导向轮(303),所述承载顶板(301)的两端贯穿设置有让位孔(304),所述让位孔(304)内转动安装有定位夹块(305),所述承载顶板(301)的底部设置有滑轨(306),所述滑轨(306)上滑动安装有一组呈中心对称设置的L型推板(307),所述L型推板(307)的内壁上设置有齿槽(310),所述承载顶板(301)底部中央固定设置有旋转电机(308),所述旋转电机(308)输出端连接有旋转齿轮(309),所述旋转齿轮(309)两侧同时与齿槽(310)相齿接配合,所述承载顶板(301)底部两端通过固定座设置有滑杆(311),所述滑杆(311)上滑动安装有滑块(313),所述L型推板(307)通过空心套筒(312)与滑块(313)一端固定连接,所述滑杆(311)同轴贯穿空心套筒(312)并穿过L型推板(307),所述滑块(313)另一端与固定座之间设置有复位弹簧(315),所述滑块(313)顶端与连杆(314)的一端转动配合,所述连杆(314)的另一端与定位夹块(305)转动配合;
所述过渡搭桥(4)包括相对设置的一对搭接侧板(401),所述搭接侧板(401)底部固定设置有支撑底板(402),所述搭接侧板(401)的外侧设置有支撑滚轮组(403),所述支撑滚轮组(403)的滚轮接触高度大于搭接侧板(401)的高度,所述支撑滚轮组(403)的外侧固定设置有侧向滚轮组(404);
所述搭接侧板(401)之间设置有一组导向板(405),所述导向板(405)底部固定设置在支撑架(406)上,所述支撑架(406)底部向外延伸设置有升降连接板(407),所述支撑底板(402)上固定设置有升降导杆(408),所述升降导杆(408)滑动贯穿升降连接板(407),所述升降导杆(408)顶端设置有挡板(410),所述升降连接板(407)底部与支撑底板(402)之间设置有支撑弹簧(409);
所述导向板(405)之间的间距与两组导向轮(303)之间的间距相匹配,且所述升降连接板(407)抬升到最大高度并与挡板(410)接触时,所述导向板(405)与导向轮(303)正对设置,所述导向板(405)远离定位推头(3)的一端设置有止挡开关(411);
所述搭接侧板(401)底部固定设置有安装板(412),所述安装板(412)上设置有升降气缸(413),所述升降气缸(413)的输出端与支撑架(406)固定连接。
2.根据权利要求1所述的一种罐体饮料定位摆渡设备,其特征在于,所述翻转组件(5)包括支撑板(501),所述支撑板(501)与摆渡车框架(2)固定连接,所述支撑板(501)两侧延伸设置有侧支板(502),所述侧支板(502)之间设置有翻转支架(503),所述翻转支架(503)通过翻转轴(504)与侧支板(502)转动配合,所述翻转支架(503)顶端与搭接侧板(401)固定连接,所述翻转支架(503)底端转动安装有连接轴(505),所述支撑板(501)一侧转动安装有翻转气缸(506),所述翻转气缸(506)输出端与连接轴(505)转动连接。 说明书 : 一种罐体饮料定位摆渡设备技术领域[0001] 本发明涉及杀菌输送设备技术领域,尤其涉及一种罐体饮料定位摆渡设备。背景技术[0002] 卧式杀菌釜是一种广泛应用于的食品加工行业的杀菌设备。需要将罐装完成的食品放置在杀菌筐中,然后将杀菌筐放入杀菌釜中进行高温高压消毒杀菌。[0003] 卧式杀菌釜承载杀菌筐的轨道多为输送滚轮的结构,在输送产品时一般有两种方式:一种方式是采用专用小车,人工输送,这种方式比较耗费劳动力,效率也较低,难以满足大批量生产需求;另一种方式是采用半自动台车,虽然效率得到提高,但是仍然需要多名专职人员进行操作,这种方式自动化程度也比较低,且操作繁琐。发明内容[0004] 本发明的目的在于提供一种罐体饮料定位摆渡设备,旨在解决上述技术问题。[0005] 本发明的目的可以通过以下技术方案实现:[0006] 一种罐体饮料定位摆渡设备,包括直线轨道以及摆渡车框架,所述摆渡车框架底部滑动安装于直线轨道上,所述直线轨道两端设置有停止器,所述摆渡车框架内设置有链式输送带,所述摆渡车框架一侧固定安装有驱动电机,所述链式输送带由驱动电机所驱动,所述摆渡车框架底部设置有滑动滚轮组,所述滑动滚轮组与直线轨道相滑动配合,所述链式输送带上输送有若干组定位推头,所述摆渡车框架一端设置有用于承载定位推头的过渡搭桥,所述过渡搭桥底部设置有用于翻转过渡搭桥的翻转组件,所述翻转组件与摆渡车框架固定连接。[0007] 所述定位推头包括承载顶板,所述承载顶板底部两侧设置有支撑侧板,每个所述支撑侧板内均转动安装有导向轮,所述承载顶板的两端贯穿设置有让位孔,所述让位孔内转动安装有定位夹块,所述承载顶板的底部设置有滑轨,所述滑轨上滑动安装有一组呈中心对称设置的L型推板,所述L型推板的内壁上设置有齿槽,所述承载顶板底部中央固定设置有旋转电机,所述旋转电机输出端连接有旋转齿轮,所述旋转齿轮两侧同时与齿槽相齿接配合,所述承载顶板底部两端通过固定座设置有滑杆,所述滑杆上滑动安装有滑块,所述L型推板通过空心套筒与滑块一端固定连接,所述滑杆同轴贯穿空心套筒并穿过L型推板,所述滑块另一端与固定座之间设置有复位弹簧,所述滑块顶端与连杆的一端转动配合,所述连杆的另一端与定位夹块转动配合。[0008] 作为本发明进一步的方案:所述过渡搭桥包括相对设置的一对搭接侧板,所述搭接侧板底部固定设置有支撑底板,所述搭接侧板的外侧设置有支撑滚轮组,所述支撑滚轮组的滚轮接触高度大于搭接侧板的高度,所述支撑滚轮组的外侧固定设置有侧向滚轮组。[0009] 作为本发明进一步的方案:所述搭接侧板之间设置有一组导向板,所述导向板底部固定设置在支撑架上,所述支撑架底部向外延伸设置有升降连接板,所述支撑底板上固定设置有升降导杆,所述升降导杆滑动贯穿升降连接板,所述升降导杆顶端设置有挡板,所述升降连接板底部与支撑底板之间设置有支撑弹簧。[0010] 作为本发明进一步的方案:所述导向板之间的间距与两组导向轮之间的间距相匹配,且所述升降连接板抬升到最大高度并与挡板接触时,所述导向板与导向轮正对设置,所述导向板远离定位推头的一端设置有止挡开关。[0011] 作为本发明进一步的方案:所述搭接侧板底部固定设置有安装板,所述安装板上设置有升降气缸,所述升降气缸的输出端与支撑架固定连接。[0012] 作为本发明进一步的方案:所述翻转组件包括支撑板,所述支撑板与摆渡车框架固定连接,所述支撑板两侧延伸设置有侧支板,所述侧支板之间设置有翻转支架,所述翻转支架通过翻转轴与侧支板转动配合,所述翻转支架顶端与搭接侧板固定连接,所述翻转支架底端转动安装有连接轴,所述支撑板一侧转动安装有翻转气缸,所述翻转气缸输出端与连接轴转动连接。[0013] 本发明的有益效果:[0014] (1)本发明中利用定位推头对杀菌筐进行夹持定位,杀菌筐内整齐堆放排列有罐体饮料,当定位推头移动到过渡搭桥上时,由翻转组件将过渡搭桥进行翻转输送,同时定位推头解除限位并退出过渡搭桥,而杀菌筐在翻转输送定位后进入到与之相匹配的杀菌釜内部轨道中,当该杀菌釜容纳杀菌筐到达上限时,再由直线轨道将摆渡车框架输送到下一组杀菌釜的点位,从而实现高效的杀菌筐摆渡输送、翻转过渡以及进釜杀菌的一体化过程,实现了杀菌筐的转运自动化,极大减少了人力成本。[0015] (2)通过设置定位推头,在输送过程中,承载顶板能够搭载统一尺寸大小的杀菌筐,在搭载之前,定位夹块埋藏于让位孔内,以保持承载顶板上端面的平整,方便杀菌筐搭载定位,当搭载上杀菌筐时,旋转电机带动旋转齿轮转动,旋转齿轮通过与齿槽的啮合作用,同时推动两组L型推板向外移动,此时L型推板将通过空心套筒推动滑块沿着滑杆滑动,滑块在滑动过程中将通过连杆顶起定位夹块,使得定位夹块实现翻转并抵靠在杀菌筐两侧,从而实现了对杀菌筐的自动夹持定位,保证了杀菌筐在输送转运过程中的平衡稳定。[0016] (3)通过设置过渡搭桥,在初始状态下,两组导向板正好正对着定位推头内的两组导向轮,当定位推头保持向前输送直到脱离链式输送带时,此时导向轮与导向板相匹配并进行滑动配合,使得定位推头能够顺利输送过渡到导向板,直到定位推头端部移动到与止挡开关相触碰,止挡开关触发并反馈响应至后台控制系统,此时升降气缸以及翻转组件将接收到控制信号,翻转组件将带动过渡搭桥整体进行翻转,同时升降气缸带动支撑架向下移动,定位推头也将解除对杀菌筐的限位作用,定位推头将随着导向板下缩到搭接侧板之间,同时杀菌筐也将落在支撑滚轮组上,并随着翻转过程向杀菌筐移动,从而实现杀菌筐由摆渡车框架向杀菌釜进行翻转运输的平滑过渡过程。附图说明[0017] 下面结合附图对本发明作进一步的说明。[0018] 图1是本发明的整体结构示意图。[0019] 图2是本发明中摆渡车框架的结构示意图。[0020] 图3是本发明中定位推头的结构示意图。[0021] 图4是本发明中定位推头的仰视示意图。[0022] 图5是本发明中定位夹块的结构示意图。[0023] 图6是本发明中过渡搭桥和翻转组件的结构示意图。[0024] 图7是本发明中导向板的结构示意图。[0025] 图8是本发明中过渡搭桥的仰视示意图。[0026] 图中:1、直线轨道;101、停止器;2、摆渡车框架;201、链式输送带;202、驱动电机;203、滑动滚轮组;3、定位推头;301、承载顶板;302、支撑侧板;303、导向轮;304、让位孔;305、定位夹块;306、滑轨;307、L型推板;308、旋转电机;309、旋转齿轮;310、齿槽;311、滑杆;312、空心套筒;313、滑块;314、连杆;315、复位弹簧;4、过渡搭桥;401、搭接侧板;402、支撑底板;403、支撑滚轮组;404、侧向滚轮组;405、导向板;406、支撑架;407、升降连接板;408、升降导杆;409、支撑弹簧;410、挡板;411、止挡开关;412、安装板;413、升降气缸;5、翻转组件;501、支撑板;502、侧支板;503、翻转支架;504、翻转轴;505、连接轴;506、翻转气缸。具体实施方式[0027] 下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其它实施例,都属于本发明保护的范围。[0028] 请参阅图1和图2所示,本发明为一种罐体饮料定位摆渡设备,包括直线轨道1以及摆渡车框架2,摆渡车框架2底部滑动安装于直线轨道1上,直线轨道1两端设置有停止器101,摆渡车框架2内设置有链式输送带201,摆渡车框架2一侧固定安装有驱动电机202,链式输送带201由驱动电机202所驱动,摆渡车框架2底部设置有滑动滚轮组203,滑动滚轮组203与直线轨道1相滑动配合,链式输送带201上输送有若干组定位推头3,摆渡车框架2一端设置有用于承载定位推头3的过渡搭桥4,过渡搭桥4底部设置有用于翻转过渡搭桥4的翻转组件5,翻转组件5与摆渡车框架2固定连接。[0029] 具体的,本实施例中的直线轨道1采用GB/T11264优质高强度轻轨,轨道布置为双轨式结构,轨道调整垫间距不大于2米,同时轨道端头配置停止器101,包括缓冲器和支架等,安装在轨道两端,防止摆渡车在意外情况下冲出轨道;轨道直线度要求,每米范围内直线度小于2mm,每米范围内弯曲变形(挠度)小于2mm,轨道单一截面内,左右车轮行走面高度差小于2mm;直线轨道1的接缝位置必须在支撑中间,接缝缝隙2±0.5mm,保持伸缩缝隙,轨道接缝处倒边、倒角,无任何毛刺、尖角,保持滑动滚轮组203圆滑过渡,滑动滚轮组203行走面禁止有油或添加任何油脂类、润滑类物质。[0030] 其中,沿着直线轨道1的长度方向,在直线轨道1的一侧设置有多组卧式杀菌釜(图中未画出),直线轨道1将摆渡车框架2输送到与卧式杀菌釜对应的位置,然后由链式输送带201逐个将定位推头3向卧式杀菌釜内部输送,此过程中,定位推头3的作用在于对杀菌筐进行夹持定位,杀菌筐内整齐堆放排列有罐体饮料,当定位推头3移动到过渡搭桥4上时,由翻转组件5将过渡搭桥4进行翻转输送,同时定位推头3解除限位并退出过渡搭桥4,而杀菌筐在翻转输送定位后进入到与之相匹配的杀菌釜内部轨道中,当该杀菌釜容纳杀菌筐到达上限时,再由直线轨道1将摆渡车框架2输送到下一组杀菌釜的点位,从而实现高效的罐体饮料摆渡输送、翻转过渡以及进釜杀菌的一体化过程。[0031] 如图3、图4和图5所示,定位推头3包括承载顶板301,承载顶板301底部两侧设置有支撑侧板302,每个支撑侧板302内均转动安装有导向轮303,承载顶板301的两端贯穿设置有让位孔304,让位孔304内转动安装有定位夹块305,承载顶板301的底部设置有滑轨306,滑轨306上滑动安装有一组呈中心对称设置的L型推板307,L型推板307的内壁上设置有齿槽310,承载顶板301底部中央固定设置有旋转电机308,旋转电机308输出端连接有旋转齿轮309,旋转齿轮309两侧同时与齿槽310相齿接配合,承载顶板301底部两端通过固定座设置有滑杆311,滑杆311上滑动安装有滑块313,L型推板307通过空心套筒312与滑块313一端固定连接,滑杆311同轴贯穿空心套筒312并穿过L型推板307,滑块313另一端与固定座之间设置有复位弹簧315,滑块313顶端与连杆314的一端转动配合,连杆314的另一端与定位夹块305转动配合。[0032] 具体的,通过设置定位推头3,在输送过程中,承载顶板301能够搭载统一尺寸大小的杀菌筐,在搭载之前,定位夹块305埋藏于让位孔304内,以保持承载顶板301上端面的平整,方便杀菌筐搭载定位,当搭载上杀菌筐时,旋转电机308带动旋转齿轮309转动,旋转齿轮309通过与齿槽310的啮合作用,同时推动两组L型推板307向外移动,此时L型推板307将通过空心套筒312推动滑块313沿着滑杆311滑动,滑块313在滑动过程中将通过连杆314顶起定位夹块305,使得定位夹块305实现翻转并抵靠在杀菌筐两侧,从而实现了对杀菌筐的自动夹持定位,保证了杀菌筐在输送转运过程中的平衡稳定。[0033] 如图6所示,过渡搭桥4包括相对设置的一对搭接侧板401,搭接侧板401底部固定设置有支撑底板402,搭接侧板401的外侧设置有支撑滚轮组403,支撑滚轮组403的滚轮接触高度大于搭接侧板401的高度,支撑滚轮组403的外侧固定设置有侧向滚轮组404。[0034] 具体的,支撑滚轮组403的作用在于方便杀菌筐由过渡搭桥4向杀菌釜输送,同时在输送过程中,杀菌筐两侧由侧向滚轮组404进行限位,保证杀菌筐能够高效平稳的输送,同时由于支撑滚轮组403的滚轮接触高度大于搭接侧板401的高度,能够有效避免杀菌筐与搭接侧板401产生接触摩擦,同时还避免了在输送过程中产生摩擦噪音。[0035] 如图7所示,搭接侧板401之间设置有一组导向板405,导向板405底部固定设置在支撑架406上,支撑架406底部向外延伸设置有升降连接板407,支撑底板402上固定设置有升降导杆408,升降导杆408滑动贯穿升降连接板407,升降导杆408顶端设置有挡板410,升降连接板407底部与支撑底板402之间设置有支撑弹簧409。[0036] 进一步的,导向板405之间的间距与两组导向轮303之间的间距相匹配,且升降连接板407抬升到最大高度并与挡板410接触时,导向板405与导向轮303正对设置,导向板405远离定位推头3的一端设置有止挡开关411。[0037] 如图8所示,搭接侧板401底部固定设置有安装板412,安装板412上设置有升降气缸413,升降气缸413的输出端与支撑架406固定连接。[0038] 具体的,通过设置过渡搭桥4,在初始状态下,过渡搭桥4呈水平状态,还未进行翻转,此时两组导向板405正好正对着定位推头3内的两组导向轮303,当定位推头3保持向前输送直到脱离链式输送带201时,此时导向轮303与导向板405相匹配并进行滑动配合,使得定位推头3能够顺利输送过渡到导向板405,直到定位推头3端部移动到与止挡开关411相触碰,止挡开关411触发并反馈响应至后台控制系统,此时升降气缸413以及翻转组件5将接收到控制信号,翻转组件5将带动过渡搭桥4整体进行翻转,同时升降气缸413带动支撑架406向下移动,定位推头3也将解除对杀菌筐的限位作用,定位推头3将随着导向板405下缩到搭接侧板401之间,同时杀菌筐也将落在支撑滚轮组403上,并随着翻转过程向杀菌釜内移动,从而实现杀菌筐由摆渡车框架2向杀菌釜进行翻转运输的平滑过渡过程。[0039] 需注意的是,本实施例中搭接侧板401的端部还设置有光电开关(图中未画出),当过渡搭桥4翻转到指定位置时,光电开关检测到交互信号,随后控制翻转组件5不再进行翻转并回位,方便进行下一次翻转输送,以实现持续性的转运过程。[0040] 如图6所示,翻转组件5包括支撑板501,支撑板501与摆渡车框架2固定连接,支撑板501两侧延伸设置有侧支板502,侧支板502之间设置有翻转支架503,翻转支架503通过翻转轴504与侧支板502转动配合,翻转支架503顶端与搭接侧板401固定连接,翻转支架503底端转动安装有连接轴505,支撑板501一侧转动安装有翻转气缸506,翻转气缸506输出端与连接轴505转动连接。[0041] 具体的,在翻转运输过程中,支撑板501始终保持固定不变,同时翻转气缸506启动,将通过连接轴505带动翻转支架503围绕着翻转轴504转动,翻转支架503将带动顶部的过渡搭桥4进行转动,以实现杀菌筐的翻转运输过程。[0042] 本发明的工作原理:如图1‑图8所示,在使用时,杀菌筐内整齐堆放排列有罐体饮料,在搭载之前,定位夹块305埋藏于让位孔304内,以保持承载顶板301上端面的平整,方便杀菌筐搭载定位,当承载顶板301搭载上杀菌筐时,旋转电机308带动旋转齿轮309转动,旋转齿轮309通过与齿槽310的啮合作用,同时推动两组L型推板307向外移动,此时L型推板307将通过空心套筒312推动滑块313沿着滑杆311滑动,滑块313在滑动过程中将通过连杆314顶起定位夹块305,使得定位夹块305实现翻转并抵靠在杀菌筐两侧,从而实现了对杀菌筐的自动夹持定位。在初始状态下,过渡搭桥4呈水平状态,还未进行翻转,此时两组导向板405正好正对着定位推头3内的两组导向轮303,当定位推头3保持向前输送直到脱离链式输送带201时,此时导向轮303与导向板405相匹配并进行滑动配合,使得定位推头3能够顺利输送过渡到导向板405,直到定位推头3端部移动到与止挡开关411相触碰,止挡开关411触发并反馈响应至后台控制系统,此时升降气缸413以及翻转组件5将接收到控制信号,翻转组件5将带动过渡搭桥4整体进行翻转,同时升降气缸413带动支撑架406向下移动,定位推头3也将解除对杀菌筐的限位作用,定位推头3将随着导向板405下缩到搭接侧板401之间,同时杀菌筐也将落在支撑滚轮组403上,并随着翻转过程向杀菌釜内移动,从而实现杀菌筐由摆渡车框架2向杀菌釜进行翻转运输的平滑过渡过程。[0043] 以上对本发明的一个实施例进行了详细说明,但所述内容仅为本发明的较佳实施例,不能被认为用于限定本发明的实施范围。凡依本发明申请范围所作的均等变化与改进等,均应仍归属于本发明的专利涵盖范围之内。
专利地区:江苏
专利申请日期:2024-03-14
专利公开日期:2024-11-22
专利公告号:CN117985413B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




