 产学研创新服务平台(全国)


铝合金车身构件成型加工用三维拉压成型机器人
更新时间:2026-10-13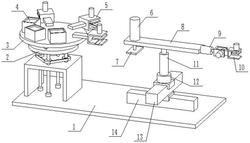 专利申请类型:发明专利;
地区:安徽-淮南;
源自:淮南高价值专利检索信息库;
专利名称:铝合金车身构件成型加工用三维拉压成型机器人
专利类型:发明专利
专利申请号:CN202111399841.0
专利申请(专利权)人:安徽理工大学
权利人地址:安徽省淮南市泰丰大街168号
专利发明(设计)人:李龙,沙丹,陈斌扬,章颖,田兴
专利摘要:本发明公开了铝合金车身构件成型加工用三维拉压成型机器人,包括底座,所述底座表面设置有升降台,所述升降台表面设置有旋转台,所述旋转台表面设置有冲压模具和固定夹持爪;所述底座表面设置有横向移动组件,所述横向移动组件的移动端连接有纵向移动组件,所述纵向移动组件的移动端连接有旋转液压缸,所述旋转液压缸的旋转端连接有升降液压缸,所述升降液压缸的升降端连接有承载粱,所述承载粱一端连接有冲压液压缸,所述承载粱另一端连接有旋转组件,所述旋转组件的工作端连接有活动夹持爪。有益效果在于:通过旋转台能够实现冲压与拉伸折弯工序间的转换,占地面积小,能够充分利用空间;能够多方向拉伸折弯,满足不同的结构成型需求。
主权利要求:
1.铝合金车身构件成型加工用三维拉压成型机器人,其特征在于:包括底座(1),所述底座(1)表面设置有升降台(2),所述升降台(2)表面设置有旋转台(3),所述旋转台(3)表面沿其圆周设置有冲压模具(4)和固定夹持爪(5);
所述底座(1)表面设置有横向移动组件(14),所述横向移动组件(14)的移动端靠近或者远离所述升降台(2),且所述横向移动组件(14)的移动端表面连接有纵向移动组件(13),所述纵向移动组件(13)的移动端表面连接有旋转液压缸(12),所述旋转液压缸(12)的旋转端连接有升降液压缸(11),所述升降液压缸(11)的升降端竖直向上且连接有承载粱(8),所述承载粱(8)一端连接有冲压液压缸(6),所述冲压液压缸(6)的输出端竖直向下且连接有冲压模板(7);所述承载粱(8)另一端连接有旋转组件(9),所述旋转组件(9)的工作端连接有活动夹持爪(10),用于在所述旋转组件(9)的驱动下水平旋转或竖直摇摆进行折弯处理;
所述活动夹持爪(10)和所述固定夹持爪(5)的结构相同,所述固定夹持爪(5)包括夹持架(502),所述夹持架(502)成水平的“U”字型结构,所述夹持架(502)通过连接板(501)连接在所述旋转台(3)圆周,所述夹持架(502)上表面连接有夹持电缸(503),所述夹持电缸(503)的输出端伸入所述夹持架(502)内部且连接有夹持板(504);
所述旋转组件(9)包括旋转电机(901),所述旋转电机(901)连接在所述承载粱(8)远离所述冲压液压缸(6)的端部,所述旋转电机(901)的输出端水平延伸且连接有呈“U”字型结构的安装架(902),所述安装架(902)外侧连接有摇摆电机(903),所述摇摆电机(903)的输出端伸入所述安装架(902)内部且连接有转轴(904),所述转轴(904)外侧连接有摇摆杆(905),所述摇摆杆(905)与所述活动夹持爪(10)相连接;
所述升降台(2)包括承载架(201),所述承载架(201)为门型架,所述承载架(201)表面通过螺纹连接有升降丝杠(202),所述升降丝杠(202)共有四根且圆周均匀分布,所述升降丝杠(202)上端转动连接有升降板(207),所述升降丝杠(202)位于所述承载架(201)上方的外侧连接有带轮(203),四个所述带轮(203)之间啮合连接有皮带(208),任一所述升降丝杠(202)外侧连接有从动齿轮,所述升降板(207)底面连接有驱动电机(206),所述驱动电机(206)的输出端连接有主动齿轮(204),所述主动齿轮(204)与所述从动齿轮(205)相啮合。
2.根据权利要求1所述铝合金车身构件成型加工用三维拉压成型机器人,其特征在于:
所述夹持板(504)与所述夹持架(502)的相向面对应设置有定位槽(505)。
3.根据权利要求1所述铝合金车身构件成型加工用三维拉压成型机器人,其特征在于:
所述底座(1)表面设置有限位垫(209),所述限位垫(209)位于所述升降丝杠(202)正下方。
4.根据权利要求1所述铝合金车身构件成型加工用三维拉压成型机器人,其特征在于:
所述旋转台(3)包括伺服电机(301),所述伺服电机(301)的输出端向上贯穿所述升降板(207)且连接有承载板(302),所述承载板(302)表面圆周设置有所述冲压模具(4)和所述固定夹持爪(5)。
5.根据权利要求4所述铝合金车身构件成型加工用三维拉压成型机器人,其特征在于:
所述承载板(302)底面连接有支撑柱(303),所述支撑
柱(303)设置由多根且以所述承载板(302)的轴线为基准圆周均匀分布,
所述支撑柱(303)底端设置有万向球(304)。 说明书 : 铝合金车身构件成型加工用三维拉压成型机器人技术领域[0001] 本发明涉及车身构件生产技术领域,具体涉及铝合金车身构件成型加工用三维拉压成型机器人。背景技术[0002] 在进行铝合金车身构件的生产过程中,为了达到设计的尺寸形状,需要进行冲压、拉伸折弯等操作。但是,目前的冲压和拉伸折弯装置单独设置,需要人工进行工序之间的转换,造成生产件占地较大,使用效果不理想。发明内容[0003] 本发明的目的就在于为了解决上述问题而提供铝合金车身构件成型加工用三维拉压成型机器人,详见下文阐述。[0004] 为实现上述目的,本发明提供了以下技术方案:[0005] 本发明提供的铝合金车身构件成型加工用三维拉压成型机器人,包括底座,所述底座表面设置有升降台,所述升降台表面设置有旋转台,所述旋转台表面沿其圆周设置有冲压模具和固定夹持爪;[0006] 所述底座表面设置有横向移动组件,所述横向移动组件的移动端靠近或者远离所述升降台,且所述横向移动组件的移动端表面连接有纵向移动组件,所述纵向移动组件的移动端表面连接有旋转液压缸,所述旋转液压缸的旋转端连接有升降液压缸,所述升降液压缸的升降端竖直向上且连接有承载粱,所述承载粱一端连接有冲压液压缸,所述冲压液压缸的输出端竖直向下且连接有冲压模板;所述承载粱另一端连接有旋转组件,所述旋转组件的工作端连接有活动夹持爪,用于在所述旋转组件的驱动下水平旋转或竖直摇摆进行折弯处理。[0007] 采用上述铝合金车身构件成型加工用三维拉压成型机器人,使用时,将原料板放置在所述冲压模具内部,所述旋转液压缸工作,带动所述升降液压缸和所述承载粱旋转,使所述冲压液压缸对应所述冲压模具,通过所述纵向移动组件和所述横向移动组件使所述冲压模板位于所述冲压模具上方,所述冲压液压缸带动所述冲压模板下降,进行冲压成型;需要进行拉伸、折弯时,所述旋转台和所述旋转液压缸工作,使所述固定夹持爪与所述活动夹持爪相对应,人工辅助使所述固定夹持爪对待拉伸、折弯的工件进行夹持,根据具体的拉伸、折弯需要,通过所述升降液压缸和所述升降台实现所述固定夹持爪与所述活动夹持爪之间的位置调节,同时配合所述横向移动组件和所述纵向移动组件,使所述活动夹持爪夹持工件,通过所述横向移动组件和所述纵向移动组件带动所述活动夹持爪移动实现对工件的拉伸,通过所述旋转组件带动所述活动夹持爪水平旋转或者竖直方向摇摆旋转,实现对工件的折弯;装置整体采用旋转的方式进行冲压和拉伸、折弯的工序转换,整体结构紧凑,占地面积小,有助于充分利用空间;能够实现所述活动夹持爪的多方位和多角度调节,从而满足不同的拉伸、折弯需求,适用范围广。[0008] 作为优选,所述活动夹持爪和所述固定夹持爪的结构相同,所述固定夹持爪包括夹持架,所述夹持架成水平的“U”字型结构,所述夹持架通过连接板连接在所述旋转台圆周,所述夹持架上表面连接有夹持电缸,所述夹持电缸的输出端伸入所述夹持架内部且连接有夹持板。[0009] 作为优选,所述夹持板与所述夹持架的相向面对应设置有定位槽。[0010] 作为优选,所述旋转组件包括旋转电机,所述旋转电机连接在所述承载粱远离所述冲压液压缸的端部,所述旋转电机的输出端水平延伸且连接有呈“U”字型结构的安装架,所述安装架外侧连接有摇摆电机,所述摇摆电机的输出端伸入所述安装架内部且连接有转轴,所述转轴外侧连接有摇摆杆,所述摇摆杆与所述活动夹持爪相连接。[0011] 作为优选,所述升降台包括承载架,所述承载架为门型架,所述承载架表面通过螺纹连接有升降丝杠,所述升降丝杠共有四根且圆周均匀分布,所述升降丝杠上端转动连接有升降板,所述升降丝杠位于所述承载架上方的外侧连接有带轮,四个所述带轮之间啮合连接有皮带,任一所述升降丝杠外侧连接有从动齿轮,所述升降板底面连接有驱动电机,所述驱动电机的输出端连接有主动齿轮,所述主动齿轮与所述从动齿轮相啮合。[0012] 作为优选,所述底座表面设置有限位垫,所述限位垫位于所述升降丝杠正下方。[0013] 作为优选,所述旋转台包括伺服电机,所述伺服电机的输出端向上贯穿所述升降板且连接有承载板,所述承载板表面圆周设置有所述冲压模具和所述固定夹持爪。[0014] 作为优选,所述承载板底面连接有支撑柱,所述支撑柱设置由多根且以所述承载板的轴线为基准圆周均匀分布,所述支撑柱底端设置有万向球。[0015] 有益效果在于:1、通过旋转台能够实现冲压与拉伸折弯工序间的转换,采用圆周转换,占地面积小,能够充分利用加工车间的空间,使用效果好;[0016] 2、能够满足多方向的拉伸折弯,满足不同的结构成型需求,适用范围广。附图说明[0017] 为了更清楚地说明本发明实施例或现有技术中的技术方案,下面将对实施例或现有技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本发明的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他的附图。[0018] 图1是本发明的立体结构示意图;[0019] 图2是固定夹持爪的结构示意图;[0020] 图3是升降台的结构示意图;[0021] 图4是旋转组件的俯视图。[0022] 附图标记说明如下:[0023] 1、底座;2、升降台;201、承载架;202、升降丝杠;203、带轮;204、主动齿轮;205、从动齿轮;206、驱动电机;207、升降板;208、皮带;209、限位垫;3、旋转台;301、伺服电机;302、承载板;303、支撑柱;304、万向球;4、冲压模具;5、固定夹持爪;501、连接板;502、夹持架;503、夹持电缸;504、夹持板;505、定位槽;6、冲压液压缸;7、冲压模板;8、承载粱;9、旋转组件;901、旋转电机;902、安装架;903、摇摆电机;904、转轴;905、摇摆杆;10、活动夹持爪;11、升降液压缸;12、旋转液压缸;13、纵向移动组件;14、横向移动组件。具体实施方式[0024] 为使本发明的目的、技术方案和优点更加清楚,下面将对本发明的技术方案进行详细的描述。显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动的前提下所得到的所有其它实施方式,都属于本发明所保护的范围。[0025] 参见图1‑图4所示,本发明提供了铝合金车身构件成型加工用三维拉压成型机器人,包括底座1,底座1表面设置有升降台2,升降台2表面设置有旋转台3,旋转台3表面沿其圆周设置有冲压模具4和固定夹持爪5;[0026] 底座1表面设置有横向移动组件14,横向移动组件14的移动端靠近或者远离升降台2,且横向移动组件14的移动端表面连接有纵向移动组件13,纵向移动组件13的移动端表面连接有旋转液压缸12,旋转液压缸12的旋转端连接有升降液压缸11,升降液压缸11的升降端竖直向上且连接有承载粱8,承载粱8一端连接有冲压液压缸6,冲压液压缸6的输出端竖直向下且连接有冲压模板7;承载粱8另一端连接有旋转组件9,旋转组件9的工作端连接有活动夹持爪10,用于在旋转组件9的驱动下水平旋转或竖直摇摆进行折弯处理。[0027] 作为可选的实施方式,活动夹持爪10和固定夹持爪5的结构相同,固定夹持爪5包括夹持架502,夹持架502成水平的“U”字型结构,夹持架502通过连接板501连接在旋转台3圆周,夹持架502上表面连接有夹持电缸503,夹持电缸503的输出端伸入夹持架502内部且连接有夹持板504,这样设置,将工件放置在夹持架502内部,且位于夹持板504下方,夹持电缸503带动夹持板504下降,通过夹持板504将工件压紧固定在夹持架502内部。[0028] 夹持板504与夹持架502的相向面对应设置有定位槽505,这样设置,通过定位槽505保证工件的放置准确性;[0029] 优选的,每个夹持架502内部的定位槽505均为方形结构,且对应工件的不同位置的,用于满足工件不同位置的拉伸、折弯。[0030] 旋转组件9包括旋转电机901,旋转电机901连接在承载粱8远离冲压液压缸6的端部,旋转电机901的输出端水平延伸且连接有呈“U”字型结构的安装架902,安装架902外侧连接有摇摆电机903,摇摆电机903的输出端伸入安装架902内部且连接有转轴904,转轴904外侧连接有摇摆杆905,摇摆杆905与活动夹持爪10相连接,这样设置,通过旋转电机901带动安装架902旋转,实现活动夹持爪10的水平旋转,摇摆电机903通过转轴904带动摇摆杆905,实现活动夹持爪10在竖直方向的摇摆旋转。[0031] 升降台2包括承载架201,承载架201为门型架,承载架201表面通过螺纹连接有升降丝杠202,升降丝杠202共有四根且圆周均匀分布,升降丝杠202上端转动连接有升降板207,升降丝杠202位于承载架201上方的外侧连接有带轮203,四个带轮203之间啮合连接有皮带208,任一升降丝杠202外侧连接有从动齿轮,升降板207底面连接有驱动电机206,驱动电机206的输出端连接有主动齿轮204,主动齿轮204与从动齿轮205相啮合,这样设置,驱动电机206带动主动齿轮204旋转,通过主动齿轮204和从动齿轮205进行啮合传动,同时配合带轮203和皮带208进行啮合传动,使四根升降丝杠202同步同向旋转,实现升降板207的稳定升降。[0032] 底座1表面设置有限位垫209,限位垫209位于升降丝杠202正下方,这样设置,能够起到限位作用,防止带轮203和皮带208在下降过程与承载架201发生磕碰。[0033] 旋转台3包括伺服电机301,伺服电机301的输出端向上贯穿升降板207且连接有承载板302,承载板302表面圆周设置有冲压模具4和固定夹持爪5。[0034] 承载板302底面连接有支撑柱303,支撑柱303设置由多根且以承载板302的轴线为基准圆周均匀分布,支撑柱303底端设置有万向球304,这样设置,能够对承载板302进行辅助支撑,保证承载板302的稳定性。[0035] 采用上述结构,使用时,将原料板放置在冲压模具4内部,旋转液压缸12工作,带动升降液压缸11和承载粱8旋转,使冲压液压缸6对应冲压模具4,通过纵向移动组件13和横向移动组件14使冲压模板7位于冲压模具4上方,冲压液压缸6带动冲压模板7下降,进行冲压成型;需要进行拉伸、折弯时,旋转台3和旋转液压缸12工作,使固定夹持爪5与活动夹持爪10相对应,人工辅助使固定夹持爪5对待拉伸、折弯的工件进行夹持,根据具体的拉伸、折弯需要,通过升降液压缸11和升降台2实现固定夹持爪5与活动夹持爪10之间的位置调节,同时配合横向移动组件14和纵向移动组件13,使活动夹持爪10夹持工件,通过横向移动组件14和纵向移动组件13带动活动夹持爪10移动实现对工件的拉伸,通过旋转组件9带动活动夹持爪10水平旋转或者竖直方向摇摆旋转,实现对工件的折弯;装置整体采用旋转的方式进行冲压和拉伸、折弯的工序转换,整体结构紧凑,占地面积小,有助于充分利用空间;能够实现活动夹持爪10的多方位和多角度调节,从而满足不同的拉伸、折弯需求,适用范围广。[0036] 以上所述,仅为本发明的具体实施方式,但本发明的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本发明揭露的技术范围内,可轻易想到变化或替换,都应涵盖在本发明的保护范围之内。因此,本发明的保护范围应以所述权利要求的保护范围为准。
专利地区:安徽
专利申请日期:2021-11-24
专利公开日期:2024-11-22
专利公告号:CN114101483B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




