 产学研创新服务平台(全国)


一种鞋底3D视觉提取涂胶轨迹方法和存储设备
更新时间:2026-10-01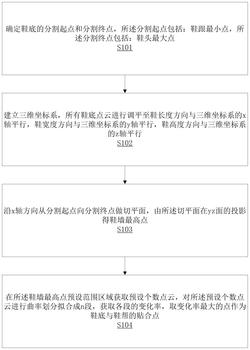 专利申请类型:发明专利;
地区:福建-莆田;
源自:莆田高价值专利检索信息库;
专利名称:一种鞋底3D视觉提取涂胶轨迹方法和存储设备
专利类型:发明专利
专利申请号:CN202111261784.X
专利申请(专利权)人:福建屹立智能化科技有限公司
权利人地址:福建省莆田市秀屿区东峤工业园区东方大道
专利发明(设计)人:孟婥,张豪,孙以泽,郗欣甫,颜梦
专利摘要:本发明涉及涂胶技术领域,特别涉及一种鞋底3D视觉提取涂胶轨迹方法和存储设备。所述一种鞋底3D视觉提取涂胶轨迹方法,包括步骤:确定鞋底的分割起点和分割终点;建立三维坐标系,所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行,鞋宽度方向与三维坐标系的y轴平行,鞋高度方向与三维坐标系的z轴平行;沿x轴方向从分割起点向分割终点做切平面,由所述切平面在yz面的投影得鞋墙最高点;在所述鞋墙最高点预设范围区域获取预设个数点云,对所述预设个数点云进行曲率划分拟合成n段,获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。通过上述方法,可确定鞋底与鞋帮的真正贴合点,进而得到准确的涂胶轨迹。
主权利要求:
1.一种鞋底3D视觉提取涂胶轨迹方法,其特征在于,包括步骤:确定鞋底的分割起点和分割终点,所述分割起点包括:鞋跟最小点,所述分割终点包括:鞋头最大点;
建立三维坐标系,所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行,鞋宽度方向与三维坐标系的y轴平行,鞋高度方向与三维坐标系的z轴平行;
沿x轴方向从分割起点向分割终点做切平面,由所述切平面在yz面的投影得鞋墙最高点;
在所述鞋墙最高点预设范围区域获取预设个数点云,对所述预设个数点云进行曲率划分拟合成n段,获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。
2.根据权利要求1所述的一种鞋底3D视觉提取涂胶轨迹方法,其特征在于,所述“确定鞋底的分割起点和分割终点”,具体还包括步骤:将鞋底点云数据转化成深度图,并通过建立搜索卡尺定位鞋头和鞋跟的分割边界线,确定鞋底的分割起点和分割终点。
3.根据权利要求1所述的一种鞋底3D视觉提取涂胶轨迹方法,其特征在于,所述“沿x轴方向从分割起点向分割终点做切平面”后,具体还包括步骤:所述切平面与鞋底点云存在点云交集,把所述点云交集映射至二维平面上形成一个二维的轮廓交线,提取切割平面的涂胶轨迹,通过轨迹点将二维信息转换为三维空间涂胶轨迹。
4.根据权利要求1所述的一种鞋底3D视觉提取涂胶轨迹方法,其特征在于,所述“所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行”,具体还包括步骤:获取随机放置鞋底与相机标定鞋底的姿态变换,通过获得姿态偏差,进行刚体变化,转换成相机标定时的姿态。
5.一种存储设备,其中存储有指令集,其特征在于,所述指令集被处理器执行:确定鞋底的分割起点和分割终点,所述分割起点包括:鞋跟最小点,所述分割终点包括:鞋头最大点;
建立三维坐标系,所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行,鞋宽度方向与三维坐标系的y轴平行,鞋高度方向与三维坐标系的z轴平行;
沿x轴方向从分割起点向分割终点做切平面,由所述切平面在yz面的投影得鞋墙最高点;
在所述鞋墙最高点预设范围区域获取预设个数点云,对所述预设个数点云进行曲率划分拟合成n段,获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。
6.根据权利要求5所述的一种存储设备,其特征在于,所述指令集还被处理器执行:所述“确定鞋底的分割起点和分割终点”,具体还包括步骤:将鞋底点云数据转化成深度图,并通过建立搜索卡尺定位鞋头和鞋跟的分割边界线,确定鞋底的分割起点和分割终点。
7.根据权利要求5所述的一种存储设备,其特征在于,所述指令集还被处理器执行:所述“沿x轴方向从分割起点向分割终点做切平面”后,具体还包括步骤:所述切平面与鞋底点云存在点云交集,把所述点云交集映射至二维平面上形成一个二维的轮廓交线,提取切割平面的涂胶轨迹,通过轨迹点将二维信息转换为三维空间涂胶轨迹。
8.根据权利要求5所述的一种存储设备,其特征在于,所述指令集还被处理器执行:所述“所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行”,具体还包括步骤:获取随机放置鞋底与相机标定鞋底的姿态变换,通过获得姿态偏差,进行刚体变化,转换成相机标定时的姿态。 说明书 : 一种鞋底3D视觉提取涂胶轨迹方法和存储设备技术领域[0001] 本发明涉及涂胶技术领域,特别涉及一种鞋底3D视觉提取涂胶轨迹方法和存储设备。背景技术[0002] 随着人们生活水平的提高,穿戴也越来越多样性,其中对于鞋子的款式设计也越来越多样性,而鞋底侧墙的最高点,并不完全是鞋底与鞋帮的贴合点,以最高点作为涂胶轨迹点将对涂胶的精度造成较大影响,估计如何得到准确的贴合点以便于准确涂胶也成了亟需解决的技术问题。发明内容[0003] 为此,需要提供一种鞋底3D视觉提取涂胶轨迹方法,用以解决直接以鞋底侧墙的最高点作为涂胶轨迹点对涂胶精度造成较大影响的技术问题。具体技术方案如下:[0004] 一种鞋底3D视觉提取涂胶轨迹方法,包括步骤:[0005] 确定鞋底的分割起点和分割终点,所述分割起点包括:鞋跟最小点,所述分割终点包括:鞋头最大点;[0006] 建立三维坐标系,所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行,鞋宽度方向与三维坐标系的y轴平行,鞋高度方向与三维坐标系的z轴平行;[0007] 沿x轴方向从分割起点向分割终点做切平面,由所述切平面在yz面的投影得鞋墙最高点;[0008] 在所述鞋墙最高点预设范围区域获取预设个数点云,对所述预设个数点云进行曲率划分拟合成n段,获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。[0009] 进一步的,所述“确定鞋底的分割起点和分割终点”,具体还包括步骤:[0010] 将鞋底点云数据转化成深度图,并通过建立搜索卡尺定位鞋头和鞋跟的分割边界线,确定鞋底的分割起点和分割终点。[0011] 进一步的,所述“沿x轴方向从分割起点向分割终点做切平面”后,具体还包括步骤:[0012] 所述切平面与鞋底点云存在点云交集,把所述点云交集映射至二维平面上形成一个二维的轮廓交线,提取切割平面的涂胶轨迹,通过轨迹点将二维信息转换为三维空间涂胶轨迹。[0013] 进一步的,所述“所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行”,具体还包括步骤:获取随机放置鞋底与相机标定鞋底的姿态变换,通过获得姿态偏差,进行刚体变化,转换成相机标定时的姿态。[0014] 为解决上述技术问题,还提供了一种存储设备,具体技术方案如下:[0015] 一种存储设备,其中存储有指令集,所述指令集用于执行:[0016] 确定鞋底的分割起点和分割终点,所述分割起点包括:鞋跟最小点,所述分割终点包括:鞋头最大点;[0017] 建立三维坐标系,所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行,鞋宽度方向与三维坐标系的y轴平行,鞋高度方向与三维坐标系的z轴平行;[0018] 沿x轴方向从分割起点向分割终点做切平面,由所述切平面在yz面的投影得鞋墙最高点;[0019] 在所述鞋墙最高点预设范围区域获取预设个数点云,对所述预设个数点云进行曲率划分拟合成n段,获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。[0020] 进一步的,所述指令集还用于执行:所述“确定鞋底的分割起点和分割终点”,具体还包括步骤:[0021] 将鞋底点云数据转化成深度图,并通过建立搜索卡尺定位鞋头和鞋跟的分割边界线,确定鞋底的分割起点和分割终点。[0022] 进一步的,所述指令集还用于执行:所述“沿x轴方向从分割起点向分割终点做切平面”后,具体还包括步骤:[0023] 所述切平面与鞋底点云存在点云交集,把所述点云交集映射至二维平面上形成一个二维的轮廓交线,提取切割平面的涂胶轨迹,通过轨迹点将二维信息转换为三维空间涂胶轨迹。[0024] 进一步的,所述指令集还用于执行:所述“所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行”,具体还包括步骤:获取随机放置鞋底与相机标定鞋底的姿态变换,通过获得姿态偏差,进行刚体变化,转换成相机标定时的姿态。[0025] 本发明的有益效果是:一种鞋底3D视觉提取涂胶轨迹方法,包括步骤:确定鞋底的分割起点和分割终点,所述分割起点包括:鞋跟最小点,所述分割终点包括:鞋头最大点;建立三维坐标系,所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行,鞋宽度方向与三维坐标系的y轴平行,鞋高度方向与三维坐标系的z轴平行;沿x轴方向从分割起点向分割终点做切平面,由所述切平面在yz面的投影得鞋墙最高点;在所述鞋墙最高点预设范围区域获取预设个数点云,对所述预设个数点云进行曲率划分拟合成n段,获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。通过上述方法,可确定鞋底与鞋帮的真正贴合点,进而得到准确的涂胶轨迹。附图说明[0026] 图1为具体实施方式所述一种鞋底3D视觉提取涂胶轨迹方法的流程图;[0027] 图2为具体实施方式所述边界搜索原理示意图;[0028] 图3为具体实施方式所述投影阈值分割原理示意图;[0029] 图4为具体实施方式所述点云刚性变化示意图;[0030] 图5为具体实施方式所述切割涂胶轨迹点示意图;[0031] 图6为具体实施方式所述鞋跟最小点和鞋跟最大点获取示意图;[0032] 图7为具体实施方式所述涂胶轨迹通过轨迹点将二维信息转换为三维空间涂胶轨迹示意图;[0033] 图8为具体实施方式所述一种存储设备的模块示意图。[0034] 附图标记说明:[0035] 800、存储设备。具体实施方式[0036] 为详细说明技术方案的技术内容、构造特征、所实现目的及效果,以下结合具体实施例并配合附图详予说明。[0037] 请参阅图1至图7,在本实施方式中,一种鞋底3D视觉提取涂胶轨迹方法可应用在一种存储设备上,所述存储设备包括但不限于:个人计算机、服务器、通用计算机、专用计算机、网络设备、嵌入式设备、可编程设备等。[0038] 具体技术方案如下:[0039] 步骤S101:确定鞋底的分割起点和分割终点,所述分割起点包括:鞋跟最小点,所述分割终点包括:鞋头最大点。[0040] 其中鞋跟最小点和鞋跟最大点如图6所示,从3D视觉获得的是包含了鞋底及背景区域,要对鞋底进行处理,需要定位鞋底的位置,将鞋跟的分界线作为最小点,鞋头作为最大点。如图6中的d所示的两个分界线。[0041] 所述“确定鞋底的分割起点和分割终点”,具体还包括步骤:[0042] 将鞋底点云数据转化成深度图,并通过建立搜索卡尺定位鞋头和鞋跟的分割边界线,确定鞋底的分割起点和分割终点。[0043] 以下结合图2和图3进一步展开说明:[0044] 通过识别鞋头和鞋尾的区域,来区分分割的起始点和终止点。由于背景的一致性,相机获得的是鞋底点云数据,通过将点云转化为16位的深度图,来增强鞋底和背景的分界线,便于提取信息,采用建立搜索卡尺来定位边界边如图3所示,然后利用这些边界点弥合成一条直线,这条直线代表物体的边界线,由于鞋头和鞋底都是弧形的,选择鞋跟的最小点,鞋头的最大点作为分割的起始点和终止点。[0045] 如图2,搜索卡尺通过图像的对比度进行边界搜索,对比度是图像黑与白的初始的比值,也就是从黑到白的渐变层次。比值越大,从黑到白的渐变层次越大,从而色彩表现的越丰富。为了减少处理时间和存储,并且在一些情况下增强边线信息,将搜索卡尺的区域从二维图像投影到一维图像如图3所示。通过对比度阈值消除不满足最低对比度的边线。[0046] 对比度的计算公式:[0047] 其中:δ(i,j)=|i‑j|,即相邻像素间灰度差;Pδ(i,j)为相邻像素间的灰度差为δ的像素分布概率。[0048] 确定好鞋底的分割起点和分割终点后,执行步骤S102:建立三维坐标系,所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行,鞋宽度方向与三维坐标系的y轴平行,鞋高度方向与三维坐标系的z轴平行。所述“所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行”,具体还包括步骤:[0049] 获取随机放置鞋底与相机标定鞋底的姿态变换,通过获得姿态偏差,进行刚体变化,转换成相机标定时的姿态。[0050] 步骤S103:沿x轴方向从分割起点向分割终点做切平面,由所述切平面在yz面的投影得鞋墙最高点。所述“沿x轴方向从分割起点向分割终点做切平面”后,具体还包括步骤:[0051] 所述切平面与鞋底点云存在点云交集,把所述点云交集映射至二维平面上形成一个二维的轮廓交线,提取切割平面的涂胶轨迹,通过轨迹点将二维信息转换为三维空间涂胶轨迹。如图7所示,二维的轮廓交线如图7右侧图像中间的曲线,获取该曲线的左右最高点,其中曲线代表的是XZ的信息,通过设定切平面的间距可以获得Y信息,进而得到空间的三维信息。[0052] 步骤S104:在所述鞋墙最高点预设范围区域获取预设个数点云,对所述预设个数点云进行曲率划分拟合成n段,获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。[0053] 以下结合图4和图5,对步骤S102至步骤S104展开具体说明:[0054] 通过卡尺确定鞋底的分割起点和终点,限定切割的间距。由于鞋底为工人随意摆放,无法保证摆放的朝向的一致性,需要进行点云数据的刚体变换,首先获得随机放置鞋底与标定放置鞋底的位姿偏差,通过刚体变换将鞋底点云的所有点进行鞋底点云的调平。鞋底的点云调平方法有最小外接矩形,寻找鞋底点云的主轴和通过拟合鞋底点云平面,调整整体点云姿态。由于相机获取的背景相对单一且一致性较好,采用拟合鞋底点云平面,获取点云姿态进行调整。[0055] 在形式上,姿态估计的目标是估计变换 该变化最小化对象模型P上的每个点p和场景模型Q中的对应点q之间的平方距离之和:[0056][0057] 在上面的等式中,使用点的齐次表示,以允许矩阵向量乘法。姿态估计通常用一种健壮的和容忍异常值的方法来解决的,比如RANSAC。处理这一问题的一种常见方式是基于特征对应,其中迭代运行以下内容:[0058] (1)通过不变特征描述子的最近邻匹配,找到P中n≥3个随机采样点及其在Q中的对应点。[0059] (2)使用n个采样对应来估计假设变换[0060] (3)将假设转换应用于源点云P。[0061] (4)通过欧氏距离阈值,在变换后的源点云和目标点云Q之间的空间最近邻搜索来寻找内点,如果内殿的数量太少,回到步骤(1)。[0062] (5)使用内点对应关系重新估计假设转换[0063] (6)计算内点对应点对之间的距离 如果距离达到目前为止的最小值,则 作为最终的转换。[0064] 在许多情况下,如果ε低于预定义的收敛阈值,可以通过停止来优化算法。否则,算法将运行指定的迭代次数。[0065] 在每次迭代的第一步之后,通过实施低级几何约束来对上面的RANSAC姿态估计过程进行修改。具体来说,就是对由物体和场景模型上的n个采样点形成的虚拟多边形的边长之间的比率进行检查。将特征对应采样的点表示为pi,qi,对象多边形的边长如下所示dp,i=||pi+1modn‑pi||,同样的方法计算场景多边形的边长dq,i。然后,通过n个多边形边长之间的比率来计算相对相异向量δ:[0066][0067] 如果两个多边形完全匹配,则δ=0。[0068] 预取最大偏差低于某个阈值tpoly:[0069] ||δ||∞≤tpoly[0070] 因此,对RANSAC的修改是在步骤(1)和步骤(2)插入以下步骤:[0071] 计算采样多边形边长之间的相异向量δ,如果||δ||∞≤tpoly返回步骤(1)。这一验证步骤比使用步骤(2)~(6)实施完全几何约束的陈本要低很多,tpoly越接近1,迭代次数就越少;但是,当噪声存在时,会增加排除正确位置的风险。[0072] 假设该步骤没有过滤掉正确对齐模型的假设姿态,则可以期待同样的成功概率,但是时间要短的多。很明显,这个假设只是只在相当精确的几何观测时成立,这样多边形确实是等距的。如果使用的传感器显示出大的深度误差或产生大的失真效应,考虑到这些不准确定,阈值需要设置更高。鉴于目前传感器的质量,我们预计这个问题的范围有限。使用tpoly=0.25,从而允许25%的最大边缘长度差异。[0073] 我们对于RANSAC的修改是基于一个简单的标准,即应该立即过滤掉错误的假设,从而节省时间来生成更多数量的假设姿态。该方法在拒绝外点阶段可以被认为是分层的,因此该方法在通常的基于内侧的拒绝阶段之前引入一个不需要姿态的初步的低水平的基于多边形的拒绝。[0074] 给定期望成功率ρ和期望内联分数ω,计算所需RANSAC迭代次数k的公式为:[0075][0076] 一般情况下,在步骤(1)中采样n=3个点,内联分数估计ω=0.05,期望成功率ρ=0.99,给出k=3700,欧式内敛阈值ε=0.01m,所需的内联点数设置为对象模型点总数的50%。[0077] 针对刚体变化中,姿势描述了刚性3D变换,即由任意平移和旋转组成的变换,具有6个参数:TransX,TransY和TransZ分别指定沿x,y和z轴的平移,而RotX,RotY和RotZ分别表示围绕x,y和z轴的旋转。主要难点在于旋转,围绕任意轴的3D旋转可以多种方式由3个参数表示。旋转变换如下公示所示。[0078] Rgba=Rx(RotX)·Ry(RotY)·Rz(RotZ)[0079] 式中:Rgba表示为“Yaw‑Pitch‑Roll翻滚‑偏航‑仰俯”。[0080] 对应的齐次变换矩阵如下:[0081][0082] 通过鞋底点云的刚性变化,转换为鞋底长轴与X轴平行的方向,建立鞋底的最小外接矩形,沿X方向,从鞋跟起始点向鞋头做切平面,每次沿X轴移动指定长度,切平面与鞋底点云有一个点云交集,把点云交集映射到二维平面上形成一个XLD二维的轮廓交线,通过图5提取切割平面的涂胶轨迹,通过轨迹点再将二维信息转换为三维空间涂胶轨迹。[0083] 由图5中切平面在yz面的投影可知,鞋墙的最高点处于A点,而实际的鞋底与鞋帮涂胶贴合后的区域并非最高点,而是在最高点附近,斜率突变较大位置。[0084] 将最高点前后附近的区域各选取1000个点云进行曲率划分拟合成n段,依据公示(X)获取各段的变化率。[0085][0086] 式中:Δθ代表相邻两段倾角的变化率, 代表第n段与第n‑1段的倾角。获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。[0087] 通过上述方法,可确定鞋底与鞋帮的真正贴合点,进而得到准确的涂胶轨迹。[0088] 请参阅图2至图8,在本实施方式中,一种存储设备800的具体实施方式如下:[0089] 一种存储设备800,其中存储有指令集,所述指令集用于执行:[0090] 确定鞋底的分割起点和分割终点,所述分割起点包括:鞋跟最小点,所述分割终点包括:鞋头最大点;[0091] 建立三维坐标系,所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行,鞋宽度方向与三维坐标系的y轴平行,鞋高度方向与三维坐标系的z轴平行;[0092] 沿x轴方向从分割起点向分割终点做切平面,由所述切平面在yz面的投影得鞋墙最高点;[0093] 在所述鞋墙最高点预设范围区域获取预设个数点云,对所述预设个数点云进行曲率划分拟合成n段,获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。[0094] 其中鞋跟最小点和鞋跟最大点如图6所示,从3D视觉获得的是包含了鞋底及背景区域,要对鞋底进行处理,需要定位鞋底的位置,将鞋跟的分界线作为最小点,鞋头作为最大点。如图6(d)所示的两个分界线。[0095] 以下结合图2和图3进一步展开说明:[0096] 通过识别鞋头和鞋尾的区域,来区分分割的起始点和终止点。由于背景的一致性,相机获得的是鞋底点云数据,通过将点云转化为16位的深度图,来增强鞋底和背景的分界线,便于提取信息,采用建立搜索卡尺来定位边界边如图3所示,然后利用这些边界点弥合成一条直线,这条直线代表物体的边界线,由于鞋头和鞋底都是弧形的,选择鞋跟的最小点,鞋头的最大点作为分割的起始点和终止点。[0097] 如图2,搜索卡尺通过图像的对比度进行边界搜索,对比度是图像黑与白的初始的比值,也就是从黑到白的渐变层次。比值越大,从黑到白的渐变层次越大,从而色彩表现的越丰富。为了减少处理时间和存储,并且在一些情况下增强边线信息,将搜索卡尺的区域从二维图像投影到一维图像如图3所示。通过对比度阈值消除不满足最低对比度的边线。[0098] 对比度的计算公式:[0099] 其中:δ(i,j)=|i‑j|,即相邻像素间灰度差;Pδ(i,j)为相邻像素间的灰度差为δ的像素分布概率。[0100] 确定好鞋底的分割起点和分割终点后,建立三维坐标系,所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行,鞋宽度方向与三维坐标系的y轴平行,鞋高度方向与三维坐标系的z轴平行。所述“所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行”,具体还包括步骤:[0101] 获取随机放置鞋底与相机标定鞋底的姿态变换,通过获得姿态偏差,进行刚体变化,转换成相机标定时的姿态。[0102] 进一步的,所述指令集还用于执行:所述“沿x轴方向从分割起点向分割终点做切平面”后,具体还包括步骤:[0103] 所述切平面与鞋底点云存在点云交集,把所述点云交集映射至二维平面上形成一个二维的轮廓交线,提取切割平面的涂胶轨迹,通过轨迹点将二维信息转换为三维空间涂胶轨迹。如图7所示,二维的轮廓交线如图7右侧图像中间的曲线,获取该曲线的左右最高点,其中曲线代表的是XZ的信息,通过设定切平面的间距可以获得Y信息,进而得到空间的三维信息。[0104] 进一步的,所述指令集还用于执行:所述“所有鞋底点云进行调平至鞋长度方向与三维坐标系的x轴平行”,具体还包括步骤:获取随机放置鞋底与相机标定鞋底的姿态变换,通过获得姿态偏差,进行刚体变化,转换成相机标定时的姿态。[0105] 以下结合图4和图5,展开具体说明:[0106] 通过卡尺确定鞋底的分割起点和终点,限定切割的间距。由于鞋底为工人随意摆放,无法保证摆放的朝向的一致性,需要进行点云数据的刚体变换,首先获得随机放置鞋底与标定放置鞋底的位姿偏差,通过刚体变换将鞋底点云的所有点进行鞋底点云的调平,如图X所示。鞋底的点云调平方法有最小外接矩形,寻找鞋底点云的主轴和通过拟合鞋底点云平面,调整整体点云姿态。由于相机获取的背景相对单一且一致性较好,采用拟合鞋底点云平面,获取点云姿态进行调整。[0107] 在形式上,姿态估计的目标是估计变换 该变化最小化对象模型P上的每个点p和场景模型Q中的对应点q之间的平方距离之和:[0108][0109] 在上面的等式中,使用点的齐次表示,以允许矩阵向量乘法。姿态估计通常用一种健壮的和容忍异常值的方法来解决的,比如RANSAC。处理这一问题的一种常见方式是基于特征对应,其中迭代运行以下内容:[0110] (1)通过不变特征描述子的最近邻匹配,找到P中n≥3个随机采样点及其在Q中的对应点。[0111] (2)使用n个采样对应来估计假设变换[0112] (3)将假设转换应用于源点云P。[0113] (4)通过欧氏距离阈值,在变换后的源点云和目标点云Q之间的空间最近邻搜索来寻找内点,如果内殿的数量太少,回到步骤(1)。[0114] (5)使用内点对应关系重新估计假设转换[0115] (6)计算内点对应点对之间的距离 如果距离达到目前为止的最小值,则 作为最终的转换。[0116] 在许多情况下,如果ε低于预定义的收敛阈值,可以通过停止来优化算法。否则,算法将运行指定的迭代次数。[0117] 在每次迭代的第一步之后,通过实施低级几何约束来对上面的RANSAC姿态估计过程进行修改。具体来说,就是对由物体和场景模型上的n个采样点形成的虚拟多边形的边长之间的比率进行检查。将特征对应采样的点表示为pi,qi,对象多边形的边长如下所示dp,i=||pi+1modn‑pi||,同样的方法计算场景多边形的边长dq,i。然后,通过n个多边形边长之间的比率来计算相对相异向量δ:[0118][0119] 如果两个多边形完全匹配,则δ=0。[0120] 预取最大偏差低于某个阈值tpoly:[0121] ||δ||∞≤tpoly[0122] 因此,对RANSAC的修改是在步骤(1)和步骤(2)插入以下步骤:[0123] 计算采样多边形边长之间的相异向量δ,如果||δ||∞≤tpoly返回步骤(1)。这一验证步骤比使用步骤(2)~(6)实施完全几何约束的陈本要低很多,tpoly越接近1,迭代次数就越少;但是,当噪声存在时,会增加排除正确位置的风险。[0124] 假设该步骤没有过滤掉正确对齐模型的假设姿态,则可以期待同样的成功概率,但是时间要短的多。很明显,这个假设只是只在相当精确的几何观测时成立,这样多边形确实是等距的。如果使用的传感器显示出大的深度误差或产生大的失真效应,考虑到这些不准确定,阈值需要设置更高。鉴于目前传感器的质量,我们预计这个问题的范围有限。使用tpoly=0.25,从而允许25%的最大边缘长度差异。[0125] 我们对于RANSAC的修改是基于一个简单的标准,即应该立即过滤掉错误的假设,从而节省时间来生成更多数量的假设姿态。该方法在拒绝外点阶段可以被认为是分层的,因此该方法在通常的基于内侧的拒绝阶段之前引入一个不需要姿态的初步的低水平的基于多边形的拒绝。[0126] 给定期望成功率ρ和期望内联分数ω,计算所需RANSAC迭代次数k的公式为:[0127][0128] 一般情况下,在步骤(1)中采样n=3个点,内联分数估计ω=0.05,期望成功率ρ=0.99,给出k=3700,欧式内敛阈值ε=0.01m,所需的内联点数设置为对象模型点总数的50%。[0129] 针对刚体变化中,姿势描述了刚性3D变换,即由任意平移和旋转组成的变换,具有6个参数:TransX,TransY和TransZ分别指定沿x,y和z轴的平移,而RotX,RotY和RotZ分别表示围绕x,y和z轴的旋转。主要难点在于旋转,围绕任意轴的3D旋转可以多种方式由3个参数表示。旋转变换如下公示所示。[0130] Rgba=Rx(RotX)·Ry(RotY)·Rz(RotZ)[0131] 式中:Rgba表示为“Yaw‑Pitch‑Roll翻滚‑偏航‑仰俯”。[0132] 对应的齐次变换矩阵如下:[0133][0134] 通过鞋底点云的刚性变化,转换为鞋底长轴与X轴平行的方向,建立鞋底的最小外接矩形,沿X方向,从鞋跟起始点向鞋头做切平面,每次沿X轴移动指定长度,切平面与鞋底点云有一个点云交集,把点云交集映射到二维平面上形成一个XLD二维的轮廓交线,通过图5提取切割平面的涂胶轨迹,通过轨迹点再将二维信息转换为三维空间涂胶轨迹。[0135] 由图5中切平面在yz面的投影可知,鞋墙的最高点处于A点,而实际的鞋底与鞋帮涂胶贴合后的区域并非最高点,而是在最高点附近,斜率突变较大位置。[0136] 将最高点前后附近的区域各选取1000个点云进行曲率划分拟合成n段,依据公示(X)获取各段的变化率。[0137][0138] 式中:Δθ代表相邻两段倾角的变化率, 代表第n段与第n‑1段的倾角。获取各段的变化率,取变化率最大的点作为鞋底与鞋帮的贴合点。[0139] 通过上述存储设备800,可确定鞋底与鞋帮的真正贴合点,进而得到准确的涂胶轨迹。[0140] 需要说明的是,尽管在本文中已经对上述各实施例进行了描述,但并非因此限制本发明的专利保护范围。因此,基于本发明的创新理念,对本文所述实施例进行的变更和修改,或利用本发明说明书及附图内容所作的等效结构或等效流程变换,直接或间接地将以上技术方案运用在其他相关的技术领域,均包括在本发明的专利保护范围之内。
专利地区:福建
专利申请日期:2021-10-28
专利公开日期:2024-11-22
专利公告号:CN114049366B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




