 产学研创新服务平台(全国)


一种建筑结构模态阻尼识别方法及系统发明专利
更新时间:2026-10-01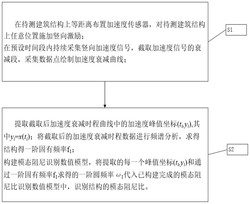 专利申请类型:发明专利;
地区:浙江-绍兴;
源自:绍兴高价值专利检索信息库;
专利名称:一种建筑结构模态阻尼识别方法及系统
专利类型:发明专利
专利申请号:CN202210988099.5
专利申请(专利权)人:绍兴文理学院,江苏东华测试技术股份有限公司
权利人地址:浙江省绍兴市越城区环城西路508号
专利发明(设计)人:罗帅,边凌雁,刘泽,陈泳,代学昌
专利摘要:本发明提供一种建筑结构模态阻尼识别方法,包括:在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减曲线;提取截取后加速度衰减曲线的加速度峰值坐标(ti,yi),将截取后的加速度衰减时程曲线进行频谱分析,求得结构一阶固有频率f1;构建模态阻尼识别数值模型,将提取的每一个峰值坐标(ti,yi)和通过一阶固有频率f1求得的一阶圆频率ω1代入已构建完成的模态阻尼比识别数值模型中,解决了目前动态响应分析结构阻尼通常是人为主观选择,在结构设计软件中手动设置影响结构的动态特性分析的问题。
主权利要求:
1.一种建筑结构模态阻尼识别方法,其特征在于,包括:
在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;
在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减时程曲线;
提取截取后加速度衰减时程曲线中的加速度峰值坐标(ti,yi),其中yi=x(ti);将截取后的加速度衰减时程曲线进行频谱分析,求得结构得一阶固有频率f1;
构建模态阻尼识别数值模型,将提取的每一个峰值坐标(ti,yi)和通过一阶固有频率f1求得的一阶圆频率ω1代入已构建完成的模态阻尼比识别数值模型中,识别结构的模态阻尼比;
所述构建模态阻尼识别数值模型,包括:
构建结构运动方程的齐次微分形式:
式中,M为结构的整体质量矩阵,K为结构的整体刚度矩阵,C为结构的阻尼矩阵,t表示时间, 和λ(t)分别表示t时刻结构的加速度、速度和位移;
假设一阶振动响应是钢结构振动的主要分量,那么方程式(1)的降阶表示为:式中,ω1表示待测建筑结构的第一阶固有频率,通过对加速度信号进行快速傅里叶变换来识别;ξ表示待测建筑结构的第一阶模态阻尼比;
对方程(2)求取理论解,如下:
在方程式(3)中,X表示初始条件,因为余弦函数的最大值为1,所以:因此,得到通过加速度信号衰减时程曲线峰值的包络曲线:
将方程式(5)进行对数处理,可得:
log(x(t))=‑ξω1t+log(X)(6)式(6)的表现形式为y=ax+b,采用最小二乘法估计斜率;由于结构的一阶固有频率通过加速度信号的傅里叶变换得到,进而阻尼比ξ用估计的斜率确定。
2.根据权利要求1所述的一种建筑结构模态阻尼识别方法,其特征在于,在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;包括:在结构上等距离布置加速度传感器,采用标准圆头铁锤对结构任意位置施加竖向激励,加速度传感器布置的位置:布置在结构的主梁上,保证传感器之间的间距相等;
标准圆头铁锤的规格:标准圆头铁锤重量为500g。
3.根据权利要求2所述的一种建筑结构模态阻尼识别方法,其特征在于,所述在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减曲线;包括:将加速度传感器布置在待测结构的八分点或十分点的位置,用标准圆头锤对结构施加竖向随机激励,利用加速度传感器采集竖向加速度信号,加速度信号每次采集持续预设时间为25s;分别绘制各点位采集的加速度时程曲线,并截取加速度时程曲线的衰减段,采集数据点;提取截取后加速度衰减曲线的加速度峰值坐标(ti,yi),同时将截取后的加速度衰减时程曲线进行频谱分析,求得结构得一阶固有频率f1;
采用双通道加速度传感器,采样频率为100Hz。
4.一种建筑结构模态阻尼识别系统,其特征在于,包括:在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;
加速度数据采集模块:用于在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减曲线;
模态阻尼比计算模块:用于提取截取后加速度衰减时程曲线中的加速度峰值坐标(ti,yi),其中yi=x(ti);将截取后的加速度衰减时程曲线进行频谱分析,求得结构的一阶固有频率f1;
构建模态阻尼识别数值模型,将提取的每一个峰值坐标(ti,yi)和通过一阶固有频率f1求得的一阶圆频率ω1代入已构建完成的模态阻尼比识别数值模型中,识别结构的模态阻尼比;所述构建模态阻尼识别数值模型,包括:构建结构运动方程的齐次微分形式:式中,M为结构的整体质量矩阵,K为结构的整体刚度矩阵,C为结构的阻尼矩阵,t表示时间, 和λ(t)分别表示t时刻结构的加速度、速度和位移;
假设一阶振动响应是钢结构振动的主要分量,那么方程式(1)的降阶表示为:式中,ω1表示待测建筑结构的第一阶固有频率,通过对加速度信号进行快速傅里叶变换来识别;ξ表示待测建筑结构的第一阶模态阻尼比;
对方程(2)求取理论解,如下:
在方程式(3)中,X表示初始条件,因为余弦函数的最大值为1,所以:因此,得到通过加速度信号衰减时程曲线峰值的包络曲线:
将方程式(5)进行对数处理,可得:
log(x(t))=‑ξω1t+log(X)(6)式(6)的表现形式为y=ax+b,采用最小二乘法估计斜率;由于结构的一阶固有频率通过加速度信号的傅里叶变换得到,进而阻尼比ξ用估计的斜率确定。
5.根据权利要求4所述的一种建筑结构模态阻尼识别系统,其特征在于,所述加速度数据采集模块:用于在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减曲线;包括:将加速度传感器布置在待测结构的八分点或十分点的位置,用标准圆头锤对结构施加竖向随机激励,利用加速度传感器采集竖向加速度信号,加速度信号每次采集持续预设时间为25s;分别绘制出各点位采集的加速度时程曲线,并截取加速度时程曲线的衰减段,采集数据点;提取截取后加速度衰减曲线的加速度峰值坐标(ti,yi),同时将截取后的加速度衰减曲线进行频谱分析,求得结构得一阶固有频率f1;
采用双通道加速度传感器,采样频率为100Hz。 说明书 : 一种建筑结构模态阻尼识别方法及系统技术领域[0001] 本发明涉及建筑物结构动力分析技术领域,具体为一种建筑结构模态阻尼识别方法及系统。背景技术[0002] 建筑工程中,为了准确评估建筑结构受风和地震等动态荷载的影响,需要准确了解结构的动态特性,如结构的固有频率、振型和阻尼比。在结构动态响应分析中,固有频率和振型可以通过整体质量矩阵和整体刚度矩阵计算得出,而质量矩阵和刚度矩阵可以通过结构的几何结构来确定,其计算方法成熟可靠,但结构的阻尼比却难以精确识别。[0003] 在结构动态响应分析时,结构阻尼通常是人为的主观选择,并需要在当前的结构设计软件中手动设置,这将会直接影响结构的动态特性分析,因此准确的识别结构的阻尼比在工程上具有重要的意义。发明内容[0004] (一)解决的技术问题[0005] 针对现有技术的不足,本发明提供了一种建筑结构模态阻尼识别方法,解决了上述背景技术中提出的在结构动态响应分析时,结构阻尼通常是人为的主观选择,并需要在当前的结构设计软件中手动设置,直接影响结构的动态特性分析的技术问题。[0006] (二)技术方案[0007] 为实现以上目的,本发明通过以下技术方案予以实现:一种建筑结构模态阻尼识别方法,包括:[0008] 在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;[0009] 在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减时程曲线;[0010] 提取截取后加速度衰减时程曲线中的加速度峰值坐标(ti,yi),其中yi=x(ti);将截取后的加速度衰减时程进行频谱分析,求得结构得一阶固有频率f1;[0011] 构建模态阻尼识别数值模型,将提取的每一个峰值坐标(ti,yi)和通过一阶固有频率f1求得的一阶圆频率ω1代入已构建完成的模态阻尼比识别数值模型中,识别结构的模态阻尼比。[0012] 优选地,在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;包括:[0013] 在结构上等距离布置加速度传感器,采用标准圆头铁锤对结构任意位置施加竖向激励,[0014] 加速度传感器布置的位置:布置在结构的主梁上,保证传感器之间的间距相等;[0015] 标准圆头铁锤的规格:标准圆头铁锤重量约为500g;[0016] 优选地,所述在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减时程曲线;包括:[0017] 将加速度传感器布置在待测结构的八分点或十分点的位置,用标准圆头锤对结构施加竖向随机激励,利用加速度传感器采集竖向加速度信号,加速度信号每次采集持续预设时间为25s;分别绘制出各点位采集的加速度时程曲线,并截取加速度时程曲线的衰减段,采集数据点;提取截取后加速度衰减曲线的加速度峰值坐标(ti,yi),同时将截取后的加速度衰减时程曲线进行频谱分析,求得结构得一阶固有频率f1;[0018] 采用双通道加速度传感器,采样频率为100Hz。[0019] 优选地,所述构建模态阻尼识别数值模型,包括:[0020] 构建结构运动方程的齐次微分形式:[0021][0022] 式中,M为结构的整体质量矩阵,K为结构的整体刚度矩阵,C为结构的阻尼矩阵,t表示时间, 和λ(t)分别表示t时刻结构的加速度、速度和位移;[0023] 假设一阶振动响应是钢结构振动的主要分量,那么方程式(1)的降阶可以表示为:[0024][0025] 式中,ω1表示待测建筑结构的第一阶固有频率,可以通过对加速度信号进行快速傅里叶变换(FFT)来识别;ξ表示待测建筑结构的第一阶模态阻尼比;[0026] 对方程(2)求取理论解,如下:[0027][0028] 在方程式(3)中,X表示初始条件,因为余弦函数的最大值为1,所以:[0029][0030] 因此,得到通过加速度信号衰减时程曲线峰值的包络曲线:[0031][0032] 将方程式(5)进行对数处理,可得:[0033] log(x(t))=‑ξω1t+log(X)(6)[0034] 式(6)的表现形式为y=ax+b,采用最小二乘法估计斜率;由于结构的一阶固有频率通过加速度信号的傅里叶变换得到,进而阻尼比ξ用估计的斜率确定。[0035] 本发明还提供一种建筑结构模态阻尼识别系统,包括:在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;[0036] 加速度数据采集模块:用于在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减时程曲线;[0037] 模态阻尼比计算模块:用于提取截取后加速度衰减时程曲线中的加速度峰值坐标(ti,yi),其中yi=x(ti);将截取后的加速度衰减时程数据进行频谱分析,求得结构的一阶固有频率f1;[0038] 构建模态阻尼识别数值模型,将提取的每一个峰值坐标(ti,yi)和通过一阶固有频率f1求得的一阶圆频率ω1代入已构建完成的模态阻尼比识别数值模型中,识别结构的模态阻尼比。[0039] 优选地,所述加速度数据采集模块:用于在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减曲线;包括:[0040] 将加速度传感器布置在待测结构的八分点或十分点的位置,用标准圆头锤对结构施加竖向随机激励,利用加速度传感器采集竖向加速度信号,加速度信号每次采集持续预设时间为25s;分别绘制各点位采集的加速度时程曲线,并截取加速度时程曲线的衰减段,采集数据点;提取截取后加速度衰减曲线中的加速度峰值坐标(ti,yi),同时将截取后的加速度衰减时程数据进行频谱分析,求得结构得一阶固有频率f1;[0041] 采用双通道加速度传感器,采样频率为100Hz。[0042] 优选地,所述构建模态阻尼识别数值模型,包括:构建结构运动方程的齐次微分形式:[0043][0044] 式中,M为结构的整体质量矩阵,K为结构的整体刚度矩阵,C为结构的阻尼矩阵,t表示时间, 和λ(t)分别表示t时刻结构的加速度、速度和位移;[0045] 假设一阶振动响应是钢结构振动的主要分量,那么方程式(1)的降阶可以表示为:[0046][0047] 式中,ω1表示待测建筑结构的第一阶固有频率,可以通过对加速度信号进行快速傅里叶变换(FFT)来识别;ξ表示待测建筑结构的第一阶模态阻尼比;[0048] 对方程(2)求取理论解,如下:[0049][0050] 在方程式(3)中,X表示初始条件,因为余弦函数的最大值为1,所以:[0051][0052] 因此,得到通过加速度信号衰减时程曲线峰值的包络曲线:[0053][0054] 将方程式(5)进行对数处理,可得:[0055] log(x(t))=‑ξω1t+log(X)(6)[0056] 式(6)的表现形式为y=ax+b,采用最小二乘法估计斜率;由于结构的一阶固有频率通过加速度信号的傅里叶变换得到,进而阻尼比ξ用估计的斜率确定。[0057] (三)有益效果[0058] 本发明提供了一种建筑结构模态阻尼识别方法及系统。具备以下有益效果:[0059] 本发明技术方案通过对采集的加速度信号衰减段截取处理后,将提取得每一个峰值坐标(ti,yi)和FFT识别的结构一阶固有频率ω1代入已构建完成的模态阻尼比识别数值模型中,从而识别结构得模态阻尼比;本发明不仅对小阻尼比识别精度高,同时也解决了工程中对大阻尼比识别精度低的难题,并为结构的动力分析提供了理论依据;此外本测试方法具有速度快,成本低廉的优点。附图说明[0060] 图1为本发明提供的一种建筑结构模态阻尼识别方法流程图;[0061] 图2为本发明提供的一种建筑结构模态阻尼识别系统结构图;[0062] 图3为本发明选取的简支梁例子的计算模型和界面尺寸图;[0063] 图4为不同工况下加速度信号峰值坐标提取;[0064] 图5为各工况自由振动时程的斜率估计。具体实施方式[0065] 下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述。[0066] 如图1所示,本发明提供一种建筑结构模态阻尼识别方法,包括:[0067] S1.在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;[0068] 在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减曲线;[0069] S2.提取截取后加速度衰减时程曲线中的加速度峰值坐标(ti,yi),其中yi=x(ti);将截取后的加速度衰减时程数据进行频谱分析,求得结构得一阶固有频率f1;[0070] 构建模态阻尼识别数值模型,将提取的每一个峰值坐标(ti,yi)和通过一阶固有频率f1求得的一阶圆频率ω1代入已构建完成的模态阻尼比识别数值模型中,识别结构的模态阻尼比。[0071] 优选地,在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;包括:[0072] 在结构上等距离布置加速度传感器,采用标准圆头铁锤对结构任意位置施加竖向激励,[0073] 加速度传感器布置的位置:布置在结构的主梁上,保证传感器之间的间距相等;[0074] 标准圆头铁锤的规格:标准圆头铁锤重量约为500g;[0075] 优选地,所述在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减曲线;包括:[0076] 将加速度传感器布置在待测结构的八分点或十分点的位置,在加速度传感器数量足够的情况下,布置的点位足够多,数据采集结果越准确,用标准圆头锤对结构施加竖向随机激励,利用加速度传感器采集竖向加速度信号,加速度信号每次采集持续预设时间为25s;分别绘制各点位采集的加速度时程曲线,并截取加速度时程曲线的衰减段采集数据;提取截取后的加速度时程衰减数据的峰值坐标(ti,yi),同时将截取后的加速度衰减时程数据进行频谱分析,求得结构得一阶固有频率f1;[0077] 采用双通道加速度传感器,采样频率为100Hz。[0078] 优选地,所述构建模态阻尼识别数值模型,包括:[0079] 构建结构运动方程的齐次微分形式:[0080][0081] 式中,M为结构的整体质量矩阵,K为结构的整体刚度矩阵,C为结构的阻尼矩阵,t表示时间, 和λ(t)分别表示t时刻结构的加速度、速度和位移;[0082] 假设一阶振动响应是钢结构振动的主要分量,那么方程式(1)的降阶可以表示为:[0083][0084] 式中,ω1表示待测建筑结构的第一阶固有频率,可以通过对加速度信号进行快速傅里叶变换(FFT)来识别;ξ表示待测建筑结构的第一阶模态阻尼比;[0085] 对方程(2)求取理论解,如下:[0086][0087] 在方程式(3)中,X表示初始条件,因为余弦函数的最大值为1,所以:[0088][0089] 因此,得到通过加速度信号衰减时程曲线峰值的包络曲线:[0090][0091] 将方程式(5)进行对数处理,可得:[0092] log(X(t))=‑ξω1t+log(X)(6)[0093] 式(6)的表现形式为y=ax+b,采用最小二乘法估计斜率;由于结构的一阶固有频率通过加速度信号的傅里叶变换得到,进而阻尼比ξ用估计的斜率确定。[0094] 如图2所示,本发明还提供一种建筑结构模态阻尼识别系统,包括:在待测建筑结构上等距离布置加速度传感器,对待测建筑结构上任意位置施加竖向激励;[0095] 数据采集模块:用于在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减曲线;[0096] 模态阻尼比计算模块:用于提取截取后加速度衰减时程曲线中的加速度峰值坐标(ti,yi),其中yi=x(ti);将截取后的加速度衰减时程进行频谱分析,求得结构的一阶固有频率f1;[0097] 构建模态阻尼识别数值模型,将提取的每一个峰值坐标(ti,yi)和通过一阶固有频率f1求得的一阶圆频率ω1代入已构建完成的模态阻尼比识别数值模型中,识别结构的模态阻尼比。[0098] 优选地,所述加速度数据采集模块:用于在预设时间段内持续采集竖向加速度信号,截取加速度信号的衰减段,采集数据点绘制加速度衰减曲线;包括:[0099] 将加速度传感器布置在待测结构的八分点或十分点的位置,在加速度传感器数量足够的情况下,布置的点位足够多,数据采集结果越准确,用标准圆头锤对结构施加竖向随机激励,利用加速度传感器采集竖向加速度信号,加速度信号每次采集持续预设时间为25s;分别绘制各点位采集的加速度时程曲线,并截取加速度时程曲线的衰减段采集数据;提取截取后的加速度时程衰减数据的峰值坐标(ti,yi),同时将截取后的加速度衰减时程数据进行频谱分析,求得结构得一阶固有频率f1;采用双通道加速度传感器,采样频率为100Hz。[0100] 优选地,所述构建模态阻尼识别数值模型,包括构建结构运动方程的齐次微分形式:[0101][0102] 式中,M为结构的整体质量矩阵,K为结构的整体刚度矩阵,C为结构的阻尼矩阵,t表示时间, 和λ(t)分别表示t时刻结构的加速度、速度和位移;[0103] 假设一阶振动响应是钢结构振动的主要分量,那么方程式(1)的降阶可以表示为:[0104][0105] 式中,ω1表示待测建筑结构的第一阶固有频率,可以通过对加速度信号进行快速傅里叶变换(FFT)来识别;ξ表示待测建筑结构的第一阶模态阻尼比;[0106] 对方程(2)求取理论解,如下:[0107][0108] 在方程式(3)中,X表示初始条件,因为余弦函数的最大值为1,所以:[0109][0110] 因此,得到通过加速度信号衰减时程曲线峰值的包络曲线:[0111][0112] 将方程式(5)进行对数处理,可得:[0113] log(x(t))=‑ξω1t+log(X)(6)[0114] 式(6)的表现形式为y=ax+b,采用最小二乘法估计斜率;由于结构的一阶固有频率通过加速度信号的傅里叶变换得到,进而阻尼比ξ用估计的斜率确定。[0115] 以图3所示的简支梁为例,将其离散成10个梁单元,每个单元长度为1.5m。该简支梁采用高性能钢拼接而成,各单元的截面形状尺寸均相等,其他各项材料属性与表1参数相同,计算简支梁的模态阻尼比。[0116] 表1简支梁材料属性[0117][0118] 第一步,设定结构的不同阻尼比(作为参照值),代入状态空间理论中,分别对相应输出加速度信号的衰减段提取加速度峰值坐标。[0119] 简支梁的模态阻尼比的具体取值如表2。[0120] 表2简支梁的模态阻尼比设定值[0121][0122] 在使用状态空间理论数值模拟时,选用采样频为Fs=200Hz。采样间隔为1/Fs,生成样本数为N=4000。[0123] 在简支梁6号节点处施加竖向随机激励,则在2~10号节点处均能采集到加速度信号。由于结构的对称性,这里只选取节点2~6处的加速度信号进行阻尼比计算与分析。[0124] 首先,分别对工况1~4在2号节点处输出的竖向加速度信号进行采样,并截取加速度信号的衰减段,截取数据点数为2^9以便于进行信号处理,其加速度信号峰值坐标的提取如图4(a)‑(d)所示,横坐标为采样时间范围,纵坐标为加速度值。[0125] 第二步,通过对简支梁节点2输出的加速度信号进行傅里叶变换(FFT)得到结构一阶固有频率f2'。[0126] 为了保证阻尼比计算的可靠度。我们将f2'与利用结构整体质量矩阵和刚度矩阵求得的一阶固有频率f'进行对比分析。[0127] 从表3中可以看出,每个工况利用整体刚度矩阵和质量矩阵计算的一阶固有频率f'均为10.65Hz;对输出的加速度信号傅里叶变换得到的一阶固有频率f2'均为10.55Hz。f2'与f'的误差非常小,其误差百分比为0.94%,这保证了阻尼识别结果的可靠度。[0128] 表3对于各工况下加速度信号的频谱分析表[0129][0130] 第三步,对截取的及速度峰值进行对数处理,并对其曲线进行拟合。然后用最小二乘法估计斜率,识别阻尼比。[0131] 因为简支梁的一阶固有频率已经用FFT识别,阻尼比ξ可通过方程式(6)的估计斜率确定。[0132] 在图5(a)‑(d)中,横坐标表示时间,纵坐标表示峰值的对数,斜率表示阻尼比ξ。[0133] 表4各工况下的阻尼比对比分析表[0134][0135] 同理,我们分别采用3~6号节点采集得加速度信号对结构模态阻尼比进行识别,其识别结果如表5所示。[0136] 表5利用不同节点输出的加速度信号识别阻尼比[0137][0138] 由表4和表5可知,通过本发明识别的模态阻尼比值与设定阻尼比值得相对误差均小于1%,这表明了本发明对结构模态阻尼比的识别十分精准,并且结构的模态阻尼比识别误差与加速度信号采集点位的选择无关,在识别简支梁的模态阻尼比时,加速度信号的选择具有任意性,并不依赖于特定某节点采集的加速度信号。通过4种工况,进一步表明了本发明既适用于小阻尼比识别,也适用于大阻尼比的识别。[0139] 尽管已经示出和描述了本发明的实施例,对于本领域的普通技术人员而言,可以理解在不脱离本发明的原理和精神的情况下可以对这些实施例进行多种变化、修改、替换和变型,本发明的范围由所附权利要求及其等同物限定。
专利地区:浙江
专利申请日期:2022-08-17
专利公开日期:2024-11-26
专利公告号:CN115326333B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




