 产学研创新服务平台(全国)


双模式控制的多训练方式腕关节康复训练装置及控制方法
更新时间:2026-10-01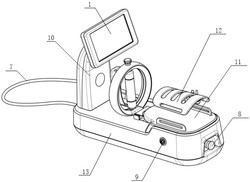 专利申请类型:发明专利;
地区:吉林-长春;
源自:长春高价值专利检索信息库;
专利名称:双模式控制的多训练方式腕关节康复训练装置及控制方法
专利类型:发明专利
专利申请号:CN202411117193.9
专利申请(专利权)人:吉林省金博弘智能科技有限责任公司
权利人地址:吉林省长春市北湖科技开发区盛北大街3333号长春北湖科技园产业3-2期K5栋902室
专利发明(设计)人:王宝生,刘美彤,吕文丰,孟凡超,李春菊,张玥,周亮,王东旭
专利摘要:双模式控制的多训练方式腕关节康复训练装置及控制方法,属于医疗设备领域,该装置包括:壳体、固定在壳体上的显示屏、快速拆卸底座和控制板组件;与快速拆卸底座相连的训练把手组件和电机;控制板组件分别与显示屏和电机相连;通过控制板组件控制显示屏和电机工作;通过电机驱动快速拆卸底座运动,进而带动训练把手组件完成主动训练模式和被动训练模式下的腕关节掌屈‑背伸、桡偏‑尺偏康复训练。本发明具备主动与被动双模式控制,同时能够实现掌屈‑背伸、桡偏‑尺偏多训练方式的腕关节康复训练,训练把手可快速拆卸,安全性高,具备人机交互功能。另外,本发明还具有结构简单、制作周期短、安装方便、占地空间小等优点。
主权利要求:
1.双模式控制的多训练方式腕关节康复训练装置,包括:壳体,其特征在于,还包括:
固定在壳体上的显示屏、快速拆卸底座和控制板组件;
与快速拆卸底座相连的训练把手组件和电机;
所述控制板组件分别与显示屏和电机相连;通过所述控制板组件控制显示屏和电机工作,通过所述显示屏选择训练模式并设置训练参数;通过所述电机驱动快速拆卸底座运动,进而带动训练把手组件完成主动训练模式和被动训练模式下的腕关节掌屈‑背伸、桡偏‑尺偏康复训练;所述电机用于提供主动训练模式下的阻力和被动训练模式下的牵引力;
所述训练把手组件包括:基座固定环、安装在基座固定环中的滑环、扣合于滑环两侧的前侧固定环和后侧固定环、锁紧螺母、与滑环相连的把手;所述锁紧螺母旋入基座固定环、前侧固定环和后侧固定环的螺纹孔中;当锁紧螺母锁紧时,所述把手与水平面垂直,此时通过电机驱动快速拆卸底座带动训练把手组件完成腕关节掌屈‑背伸康复训练;当锁紧螺母松开时,顺时针或逆时针旋转把手使滑环随把手一起转动,当把手旋转90度时,所述把手与水平面平行,此时通过电机驱动快速拆卸底座带动训练把手组件完成腕关节桡偏‑尺偏康复训练;
所述快速拆卸底座包括:固定在壳体上的固定下座、与固定下座相连的固定上座、安装在固定上座中的解锁装置、安装在解锁装置中的开关、与训练把手组件和电机相连的把手连接片、固定在把手连接片后端的解锁螺栓;所述把手连接片后端由固定上座插入后到达固定下座;所述解锁装置内部装有弹簧,按压开关后通过弹簧作用开关能弹出或收回;所述电机驱动把手连接片前后运动以提供主动训练模式下的阻力和被动训练模式下的牵引力;
按压开关使开关收回至固定下座内,此时解锁螺栓卡在开关上使把手连接片无法拉出;再次按压开关使开关弹出,此时解锁螺栓穿过固定上座和开关使把手连接片能够拉出,实现训练把手组件的快拆;
所述控制板组件包括:电路板、MCU、WIFI芯片、CAN收发器、串口电平转换芯片、外部存储芯片、第一稳压芯片和第二稳压芯片;所述MCU、WIFI芯片、CAN收发器、串口电平转换芯片、外部存储芯片、第一稳压芯片和第二稳压芯片均安装在电路板上;所述第一稳压芯片分别与显示屏和第二稳压芯片相连,所述第二稳压芯片分别与MCU、WIFI芯片、CAN收发器、串口电平转换芯片和外部存储芯片相连,所述MCU分别与WIFI芯片、CAN收发器、串口电平转换芯片和外部存储芯片相连,所述CAN收发器与电机相连,所述串口电平转换芯片与显示屏相连;所述WIFI芯片连接网络,实现外部移动设备与MCU之间的数据传递;所述外部存储芯片用于存储训练数据。
2.根据权利要求1所述的双模式控制的多训练方式腕关节康复训练装置,其特征在于,还包括固定在把手上的手部绑带。
3.根据权利要求1所述的双模式控制的多训练方式腕关节康复训练装置,其特征在于,还包括固定在壳体上的电源适配器和电源线;所述电源适配器分别与电机、控制板组件和电源线相连,所述电源线外接AC220V电源;通过所述电源线和所述电源适配器的共同作用为显示屏、电机和控制板组件进行供电;AC220V电源通过电源线接入电源适配器转化成DC24V供给电机使用;DC24V接入控制板组件上的第一稳压芯片转化成DC5V供给显示屏使用;DC5V接入控制板组件上的第二稳压芯片转化成DC3.3V供给控制板组件上的MCU、WIFI芯片、CAN收发器、串口电平转换芯片和外部存储芯片使用。
4.根据权利要求1所述的双模式控制的多训练方式腕关节康复训练装置,其特征在于,还包括固定在壳体上的急停开关和电源开关;所述急停开关与电源开关相连,所述电源开关与电机相连;通过所述控制板组件控制急停开关和电源开关工作;在紧急情况下,按下急停开关断开电源开关与电机,从而使电机停止工作并断电;所述电源开关用于控制整台装置通电和断电。
5.根据权利要求1所述的双模式控制的多训练方式腕关节康复训练装置,其特征在于,还包括手臂夹板和固定在壳体上的手臂固定座;所述手臂夹板与手臂固定座配合使用以固定使用者手臂。
6.如权利要求1‑5中任意一项所述的双模式控制的多训练方式腕关节康复训练装置的控制方法,其特征在于,包括以下步骤:
所述显示屏、急停开关、电机依次自检后启动装置,使用者通过显示屏进行主被动训练模式选择;当选择主动训练模式时,使用者根据自身训练情况在主动训练模式下选择相应档位后进行腕关节康复训练;当选择被动训练模式时,使用者根据自身训练情况在被动训练模式下设定腕关节运动角度、腕关节极限角度下的牵引时间、整体训练时间和整体训练速度,手掌握住训练把手组件的圆柱结构,所述控制板组件中的MCU控制电机驱动把手连接片前后运动,从而驱动训练把手组件的圆柱结构前后运动,进而驱动使用者的手腕进行被动训练;
通过显示屏选择主动训练模式,使用者设定主动训练档位;利用控制板组件中的MCU配置电机控制模式和位置直接控制模式,判断电机的电流是否大于所设阻力档位,当电机的电流小于或等于所设阻力档位时,返回重新配置电机控制模式和位置直接控制模式,当电机的电流大于所设阻力档位时,通过判断使用者的运动方向角度来判断电机的电流方向,当电流方向为正方向时,设置电机的电流向负方向增加,从而使电机产生与使用者运动方向相反的转动进而产生阻力,实现主动康复训练;当电流方向为负方向时,设置电机的电流向正方向增加,从而使电机产生与使用者运动方向相反的转动进而产生阻力,实现主动康复训练;
所述电机的具体闭环控制方法如下:
(1)电机位置控制方法:将电机转出力矩作绝对值与设定阻力进行求和,通过阶跃函数设定求和数值大于0时输出值为1,而小于0时输出值为0;并将电机位移S与电机符号函数进行相乘,相乘后得出的值进行积分运算后得到期望角度,通过编码器反馈回来的当前角度以及PID比例调整系数对电机位置进行PID闭环控制;
(2)电机速度控制方法:接上述(1)中电机位置环输出,通过速度限制函数与电机当前速度进行运算,分别通过PID比例调整系数与积分系数对电机速度进行PID闭环控制;
(3)电机力矩控制方法:接上述(2)中电机速度环输出,通过力矩限制函数进行力矩限制,通过采样电阻测得电流值采用FOC电流环控制电机电流大小,并输出电机转出力矩与上述(1)形成最终主动训练模式下电机闭环控制;
通过显示屏选择被动训练模式,设定腕关节运动角度、腕关节极限角度下的牵引时间、整体训练时间和整体训练速度,利用控制板组件中的MCU配置电机控制模式和位置梯形曲线控制模式,设置电机的极限角度为右极限角度,检测电机是否运动到目标位置,若否,则返回重新设置电机的极限角度为右极限角度,若是,则设定延时牵引时间,同时设置电机的极限角度为左极限角度,然后检测电机是否运动到目标位置,若是,则设定延时牵引时间,当到达训练时间后结束训练,实现被动康复训练。 说明书 : 双模式控制的多训练方式腕关节康复训练装置及控制方法技术领域[0001] 本发明属于医疗设备技术领域,具体涉及一种双模式控制的多训练方式腕关节康复训练装置及控制方法。背景技术[0002] 随着科学的发展和技术的进步,现有康复仪器功能日益强大,朝着人性化和智能化的方向发展。手腕康复机器人代替康复医师从事重复、繁重的康复护理,提高了医疗资源的利用率。腕关节康复训练器的市场需求呈现出稳步上升的趋势,这不仅得益于国民健康意识的提升,更源于老年化社会带来的康复需求增加,以及各类运动损伤、职业病等导致的腕关节功能障碍患者的增多。预计未来,随着医疗技术的进步和康复理念的深入人心,腕关节康复训练器的市场需求将持续扩大。[0003] 目前市场上现有的腕关节康复训练器种类较为单一,产品功能简单,基本只能实现对手腕在单一自由度上的运动或者手腕和小臂一起节奏性的转动,缺乏对手腕灵活度的锻炼,并且其价格昂贵、结构复杂。腕关节康复训练器针对手腕康复的医疗机器人自由度不全,故障率较高,体积庞大且仪器笨重,对于患者来说花费较大,且适用性差,不能满足大众化需求。[0004] 如公开号为CN219166995U的中国专利公开的一种腕关节康复训练装置,包括分指板、前臂托、底座和旋转机构;分指板的一端与旋转机构连接,旋转机构与底座转动连接,前臂托滑动配合在底座上,底座上设有用于驱动分指板绕底座转动的驱使机构;分指板的一端设有连接柱,连接柱转动地连接在安装孔内,连接柱位于齿轮腔内的一端与齿轮同轴连接;齿条滑动配合在齿条腔内,齿条与齿轮啮合;拉绳的一端穿过滑孔与齿条的一端连接;拉簧的一端与齿条的远拉绳的一端连接,拉簧的另一端与齿条腔的远拉绳的一端内壁连接。该腕关节康复训练装置便于驱使分指板上的腕部进行被动周向旋转运动,从而使得腕部得到周向旋转训练;还可驱使分指板上的腕部进行背屈训练和掌屈训练。该腕关节康复训练装置仅可进行腕部周向旋转训练以及背屈和掌屈训练,腕关节的训练方式较为单一,并且该腕关节康复训练装置不具备主动与被动双训练模式控制功能。[0005] 又如公开号为CN112155945A的中国专利公开的一种针对腕关节进行万向康复训练的机械装置,主要由控制器、座椅、支架、可旋转内圈、滑杆、可调小臂支撑架、康复手套机构、气动人工肌肉、气动人工肌肉控制气动回路组成。腕部康复训练时,机械装置可实现万向机械变形,满足不同场景时的腕关节康复训练;手掌放置在在康复手套内,在康复手套装置两侧安装相同的气动人工肌肉,通过气动系统实现气动人工肌肉收缩,使其依次做相同的拉伸运动,进而能够完成对腕关节进行的康复训练;然后两组人工肌肉的运动相结合,实现复合康复。该装置体积较大,整体占地空间过大,并且该装置也不具备主动与被动双训练模式控制功能。[0006] 综上,现有的腕关节康复训练器不具备双模式控制即主动与被动双训练模式控制功能,同时还存在训练方式单一、占用空间较大的问题。发明内容[0007] 为解决现有技术存在的问题,本发明提供一种双模式控制的多训练方式腕关节康复训练装置及控制方法。[0008] 本发明为解决技术问题所采用的技术方案如下:[0009] 本发明提供的一种双模式控制的多训练方式腕关节康复训练装置,包括:壳体,还包括:[0010] 固定在壳体上的显示屏、快速拆卸底座和控制板组件;[0011] 与快速拆卸底座相连的训练把手组件和电机;[0012] 所述控制板组件分别与显示屏和电机相连;通过所述控制板组件控制显示屏和电机工作,通过所述显示屏选择训练模式并设置训练参数;通过所述电机驱动快速拆卸底座运动,进而带动训练把手组件完成主动训练模式和被动训练模式下的腕关节掌屈‑背伸、桡偏‑尺偏康复训练;所述电机用于提供主动训练模式下的阻力和被动训练模式下的牵引力。[0013] 进一步的,所述训练把手组件包括:基座固定环、安装在基座固定环中的滑环、扣合于滑环两侧的前侧固定环和后侧固定环、锁紧螺母、与滑环相连的把手;所述锁紧螺母旋入基座固定环、前侧固定环和后侧固定环的螺纹孔中;当锁紧螺母锁紧时,所述把手与水平面垂直,此时通过电机驱动快速拆卸底座带动训练把手组件完成腕关节掌屈‑背伸康复训练;当锁紧螺母松开时,顺时针或逆时针旋转把手使滑环随把手一起转动,当把手旋转90度时,所述把手与水平面平行,此时通过电机驱动快速拆卸底座带动训练把手组件完成腕关节桡偏‑尺偏康复训练。[0014] 进一步的,所述训练把手组件还包括固定在把手上的手部绑带。[0015] 进一步的,所述快速拆卸底座包括:固定在壳体上的固定下座、与固定下座相连的固定上座、安装在固定上座中的解锁装置、安装在解锁装置中的开关、与训练把手组件和电机相连的把手连接片、固定在把手连接片后端的解锁螺栓;所述把手连接片后端由固定上座插入后到达固定下座;所述解锁装置内部装有弹簧,按压开关后通过弹簧作用开关能弹出或收回;所述电机驱动把手连接片前后运动以提供主动训练模式下的阻力和被动训练模式下的牵引力;按压开关使开关收回至固定下座内,此时解锁螺栓卡在开关上使把手连接片无法拉出;再次按压开关使开关弹出,此时解锁螺栓穿过固定上座和开关使把手连接片能够拉出,实现训练把手组件的快拆。[0016] 进一步的,所述控制板组件包括:电路板、MCU、WIFI芯片、CAN收发器、串口电平转换芯片、外部存储芯片、第一稳压芯片和第二稳压芯片;所述MCU、WIFI芯片、CAN收发器、串口电平转换芯片、外部存储芯片、第一稳压芯片和第二稳压芯片均安装在电路板上;所述第一稳压芯片分别与显示屏和第二稳压芯片相连,所述第二稳压芯片分别与MCU、WIFI芯片、CAN收发器、串口电平转换芯片和外部存储芯片相连,所述MCU分别与WIFI芯片、CAN收发器、串口电平转换芯片和外部存储芯片相连,所述CAN收发器与电机相连,所述串口电平转换芯片与显示屏相连;所述WIFI芯片连接网络,实现外部移动设备与MCU之间的数据传递;所述外部存储芯片用于存储训练数据。[0017] 进一步的,本发明的一种双模式控制的多训练方式腕关节康复训练装置还包括固定在壳体上的电源适配器和电源线;所述电源适配器分别与电机、控制板组件和电源线相连,所述电源线外接AC220V电源;通过所述电源线和所述电源适配器的共同作用为显示屏、电机和控制板组件进行供电;AC220V电源通过电源线接入电源适配器转化成DC24V供给电机使用;DC24V接入控制板组件上的第一稳压芯片转化成DC5V供给显示屏使用;DC5V接入控制板组件上的第二稳压芯片转化成DC3.3V供给控制板组件上的MCU、WIFI芯片、CAN收发器、串口电平转换芯片和外部存储芯片使用。[0018] 进一步的,本发明的一种双模式控制的多训练方式腕关节康复训练装置还包括固定在壳体上的急停开关和电源开关;所述急停开关与电源开关相连,所述电源开关与电机相连;通过所述控制板组件控制急停开关和电源开关工作;在紧急情况下,按下急停开关断开电源开关与电机,从而使电机停止工作并断电;所述电源开关用于控制整台装置通电和断电。[0019] 进一步的,本发明的一种双模式控制的多训练方式腕关节康复训练装置还包括手臂夹板和固定在壳体上的手臂固定座;所述手臂夹板与手臂固定座配合使用以固定使用者手臂。[0020] 本发明提供的一种双模式控制的多训练方式腕关节康复训练装置的控制方法,主要包括以下步骤:[0021] 所述显示屏、急停开关、电机依次自检后启动装置,使用者通过显示屏进行主被动训练模式选择;当选择主动训练模式时,使用者根据自身训练情况在主动训练模式下选择相应档位后进行腕关节康复训练;当选择被动训练模式时,使用者根据自身训练情况在被动训练模式下设定腕关节运动角度、腕关节极限角度下的牵引时间、整体训练时间和整体训练速度,手掌握住训练把手组件的圆柱结构,所述控制板组件中的MCU控制电机驱动把手连接片前后运动,从而驱动训练把手组件的圆柱结构前后运动,进而驱动使用者的手腕进行被动训练。[0022] 进一步的,本发明提供的一种双模式控制的多训练方式腕关节康复训练装置的控制方法,具体包括以下步骤:[0023] 通过显示屏选择主动训练模式,使用者设定主动训练档位;利用控制板组件中的MCU配置电机控制模式和位置直接控制模式,判断电机的电流是否大于所设阻力档位,当电机的电流小于或等于所设阻力档位时,返回重新配置电机控制模式和位置直接控制模式,当电机的电流大于所设阻力档位时,通过判断使用者的运动方向角度来判断电机的电流方向,当电流方向为正方向时,设置电机的电流向负方向增加,从而使电机产生与使用者运动方向相反的转动进而产生阻力,实现主动康复训练;当电流方向为负方向时,设置电机的电流向正方向增加,从而使电机产生与使用者运动方向相反的转动进而产生阻力,实现主动康复训练;[0024] 通过显示屏选择被动训练模式,设定腕关节运动角度、腕关节极限角度下的牵引时间、整体训练时间和整体训练速度,利用控制板组件中的MCU配置电机控制模式和位置梯形曲线控制模式,设置电机的极限角度为右极限角度,检测电机是否运动到目标位置,若否,则返回重新设置电机的极限角度为右极限角度,若是,则设定延时牵引时间,同时设置电机的极限角度为左极限角度,然后检测电机是否运动到目标位置,若是,则设定延时牵引时间,当到达训练时间后结束训练,实现被动康复训练。[0025] 本发明的有益效果是:[0026] (1)双模式控制方面:现有技术中缺少可以代替医生完成主被动训练的腕关节训练装置。对比现有技术方案,本发明在控制方法上设计出主动与被动两种训练模式,使用者可以根据自身情况自主去选择训练模式并设置训练参数,更好的去匹配使用者腕关节活动训练范围。这种设计不仅扩大了腕关节康复训练装置的使用人群,还可以根据医生的训练方案去定制适合自身的训练计划。[0027] (2)多训练方式方面:现有腕关节训练装置训练方式较为单一。对比现有技术方案,本发明在装置结构设计上可以满足使用者掌屈‑背伸、桡偏‑尺偏多种方式组合训练,实现了单台装置多方式训练,不仅提高了腕关节康复训练装置在训练方式上的多样性、覆盖性(本发明覆盖腕关节所需全部运动的自由度),还大大降低了使用者购买腕关节康复训练装置的费用成本。[0028] (3)快速拆卸方面:对比现有技术方案,本发明在装置结构设计上可以根据不同使用者自身情况选择不同种类的训练把手,并进行快速更换。这种结构设计使腕关节康复训练装置适用于更多的使用者,使不同使用者使用同台装置时训练更佳方便。[0029] (4)使用与占地空间方面:现有腕关节训练装置体积较大,整体占地空间过大。对比现有技术方案,本发明在整体装置结构设计上做到精微细致,将装置使用与占地空间缩小,节省了使用与占地空间,而且装配十分方便。[0030] (5)安全性方面:对比现有技术方案,本发明在控制方法上加入急停控制,提高装置在工作时的安全性,也为使用者提供安全保护。[0031] (6)人机交互方面:对比现有技术方案,本发明在装置结构设计上可以适应不同人群的手腕宽度与不同的训练方式、模式;同时使用者可根据自身情况自主设置训练参数,提高了装置的实用型。附图说明[0032] 图1为本发明的一种双模式控制的多训练方式腕关节康复训练装置的整体结构示意图。[0033] 图2为本发明的一种双模式控制的多训练方式腕关节康复训练装置的整体结构剖面图。[0034] 图3为训练把手组件的整体结构示意图。[0035] 图4为训练把手组件的零件图。[0036] 图5为快速拆卸底座的整体结构示意图。[0037] 图6为快速拆卸底座的零件图。[0038] 图7为显示屏、电机、控制板组件、电源适配器、电源线、急停开关、电源开关之间的连接关系示意图。[0039] 图8为供电原理示意图。[0040] 图9为控制板组件与显示屏通信物理连接图。[0041] 图10为控制板组件与外部存储芯片通信物理连接图。[0042] 图11为控制板组件与电源适配器、电机、急停开关、电源开关通信物理连接图。[0043] 图12为控制板组件与电机通信物理连接图。[0044] 图13为控制板组件与WIFI芯片通信物理连接图。[0045] 图14为本发明的一种双模式控制的多训练方式腕关节康复训练装置的控制方法的原理图。[0046] 图15为主动训练模式下的控制方法逻辑图。[0047] 图16为被动训练模式下的控制方法逻辑图。[0048] 图17为电机的具体控制方法流程图。[0049] 图中,显示屏1、训练把手组件2、把手201、弧形结构2011、绑带固定孔2012、圆柱结构2013、卡块2014、手部绑带202、前侧固定环203、锁紧螺母204、基座固定环205、中间凹槽2051、后侧固定环206、滑环207、卡槽2071、快速拆卸底座3、把手连接片301、固定上座302、第一凹槽3021、开关303、固定下座304、把手连接片安装槽3041、解锁螺栓305、电机4、控制板组件5、电源适配器6、电源线7、急停开关8、电源开关9、显示屏固定座10、手臂固定座11、手臂夹板12、壳体13。具体实施方式[0050] 以下结合附图对本发明做进一步详细说明。[0051] 第一方面,本发明提供一种双模式控制的多训练方式腕关节康复训练装置。在主动和被动两种训练模式下,本发明的一种双模式控制的多训练方式腕关节康复训练装置可以完成掌屈‑背伸、桡偏‑尺偏多种组合训练方式。[0052] 如图1和图2所示,本发明的一种双模式控制的多训练方式腕关节康复训练装置,主要包括:显示屏1、训练把手组件2、快速拆卸底座3、电机4、控制板组件5、电源适配器6、电源线7、急停开关8、电源开关9、显示屏固定座10、手臂固定座11、手臂夹板12和壳体13。其中,显示屏固定座10、快速拆卸底座3和手臂固定座11均固定安装在壳体13上,显示屏1固定安装在显示屏固定座10上,手臂夹板12在使用时与手臂固定座11进行连接并可将使用者手臂固定,电机4、控制板组件5和电源适配器6均固定安装在壳体13内部,电源线7置于壳体13前端外部,急停开关8安装在壳体13后端,电源开关9安装在壳体13后端侧壁上。训练把手组件2与快速拆卸底座3相连,快速拆卸底座3与电机4相连。[0053] 如图3和图4所示,训练把手组件2主要包括:把手201、手部绑带202、前侧固定环203、锁紧螺母204、基座固定环205、后侧固定环206和滑环207;其中,把手201前端为弧形结构2011,把手201后端为圆柱结构2013,弧形结构2011两端分别与圆柱结构2013上下两端侧面相连,在弧形结构2011上下两端还分别设置有绑带固定孔2012,在圆柱结构2013上下两端端部分别设置有卡块2014;先将滑环207放入基座固定环205的中间凹槽2051内,并将把手201的卡块2014对应放入滑环207的卡槽2071内,然后分别将前侧固定环203与后侧固定环206扣合于滑环207两侧,并将把手201的卡块2014与滑环207使用螺栓进行连接固定,外力驱动下滑环207可以自由转动;再将锁紧螺母204旋入基座固定环205、前侧固定环203和后侧固定环206的螺纹孔中,用于锁紧把手201;最后将手部绑带202穿过把手201的绑带固定孔2012,手部绑带202用于固定使用者手部。当锁紧螺母204锁紧时,把手201的圆柱结构2013与水平面垂直,在此状态下,利用本发明的一种双模式控制的多训练方式腕关节康复训练装置可以实现掌屈‑背伸(手掌握住圆柱结构2013,掌心垂直水平面)的训练方式;当锁紧螺母204松开时,顺时针或者逆时针旋转把手201的弧形结构2011,此时通过卡块2014与卡槽2071的作用使滑环207随着把手201一起转动,当把手201的弧形结构2011顺时针或者逆时针旋转90度时,把手201的圆柱结构2013与水平面保持平行,在此状态下,利用本发明的一种双模式控制的多训练方式腕关节康复训练装置可以实现桡偏‑尺偏(手掌握住圆柱结构2013,掌心与水平面平行)的训练方式。[0054] 如图5和图6所示,快速拆卸底座3主要包括:把手连接片301、固定上座302、开关303、固定下座304、解锁螺栓305和解锁装置(具体可采用按压式球形扣HFW51‑15‑1);固定下座304固定在壳体13上,固定下座304前端两侧分别设置有把手连接片安装槽3041;固定上座302下端两侧分别通过螺栓与固定下座304连接固定;开关303安装在解锁装置中,解锁装置固定安装在固定上座302中,解锁装置内部装有弹簧,可以通过按压的方式弹出开关303;把手连接片301前端通过螺栓与训练把手组件2中的后侧固定环206相连,从而使训练把手组件2与快速拆卸底座3连接固定;把手连接片301后端由固定上座302插入后到达固定下座304中,把手连接片301后端下表面与电机4的输出轴相连,电机4可驱动把手连接片301前后运动,进而提供主动训练模式下的阻力和被动训练模式下的牵引力,以完成康复训练;解锁螺栓305固定在把手连接片301后端的螺栓孔内。其中,固定上座302中心设置有第一凹槽3021,开关303上设置有第二凹槽;使用者按压开关303使整个开关303完全收回至固定下座304的把手连接片安装槽3041内,此时,解锁螺栓305卡在开关303上,从而使整个把手连接片301无法拉出;当使用者再次按压开关303时,可使开关303弹出,固定上座302上的第一凹槽3021和开关303上的第二凹槽可以使解锁螺栓305通过,此时可拉出把手连接片301,实现训练把手组件2的快拆功能。[0055] 如图7所示,显示屏1、电机4、控制板组件5、电源适配器6、电源线7、急停开关8、电源开关9之间的连接关系如下:[0056] 电源线7外接AC220V电源,电源线7内接电源适配器6,电源适配器6分别与电机4和控制板组件5电连接;控制板组件5分别与显示屏1、电机4、急停开关8和电源开关9电连接,急停开关8和电源开关9相连,电源开关9与电机4相连。通过电源线7和电源适配器6的共同作用可为显示屏1、电机4和控制板组件5进行供电。通过控制板组件5控制显示屏1、电机4、急停开关8和电源开关9工作。其中,通过显示屏1可以选择训练模式并设置训练参数,更好地实现人机交互;电机4用于提供主动训练模式下的阻力以及提供被动训练模式下的牵引力;在紧急情况下,按下急停开关8断开电源开关9与电机4,从而使电机4停止工作并断电;电源开关9用于控制整台装置通电和断电。[0057] 如图8所示,控制板组件5主要包括:电路板、MCU、WIFI芯片、CAN收发器、串口电平转换芯片、外部存储芯片、第一稳压芯片和第二稳压芯片;MCU、WIFI芯片、CAN收发器、串口电平转换芯片、外部存储芯片、第一稳压芯片和第二稳压芯片均安装在电路板上。其中,第一稳压芯片分别与显示屏1、电源适配器6和第二稳压芯片相连,第二稳压芯片分别与MCU、WIFI芯片、CAN收发器、串口电平转换芯片和外部存储芯片相连,MCU分别与WIFI芯片、CAN收发器、串口电平转换芯片和外部存储芯片相连,CAN收发器与电机4相连,串口电平转换芯片与显示屏1相连。[0058] AC220V电源通过电源线7接入电源适配器6转化成DC24V供给电机4使用;DC24V接入控制板组件5上的第一稳压芯片转化成DC5V供给显示屏1使用;DC5V接入控制板组件5上的第二稳压芯片转化成DC3.3V供给控制板组件5上的MCU、WIFI芯片、CAN收发器、串口电平转换芯片和外部存储芯片使用。[0059] 控制板组件5与显示屏1的具体通信物理连接关系如图9所示,RX表示接收,TX表示发送。MCU与串口电平转换芯片相连,串口电平转换芯片与显示屏1的屏幕驱动板相连,MCU通过串口电平转换芯片和屏幕驱动板来控制显示屏1工作。[0060] 控制板组件5与外部存储芯片的具体通信物理连接关系如图10所示,SCKL为时钟,MOSI为主输出从输入,MISO为主输入从输出。MCU与外部存储芯片相连,外部存储芯片主要用于存储训练数据。[0061] 控制板组件5与电机4、急停开关8、电源开关9的具体通信物理连接关系如图11所示,MCU通过三极管驱动电路和MOS管分别与急停开关8和电机4相连,其中,急停开关8与电源开关9相连,电机4与电源开关9相连。MCU通过三极管驱动电路和MOS管分别控制电机4、急停开关8和电源开关9工作。[0062] 控制板组件5与电机4的具体通信物理连接关系如图12所示,CANH和CANL为CAN总线的两个信号线。MCU与CAN收发器相连,CAN收发器通过CAN总线与电机4的电机驱动板相连,MCU通过CAN收发器控制电机4工作。[0063] 控制板组件5与WIFI芯片的具体通信物理连接关系如图13所示,RX表示接收,TX表示发送。MCU与WIFI芯片相连,WIFI芯片连接网络,实现外部移动设备(如手机、平板电脑等)与MCU之间的数据传递。[0064] 本发明的一种双模式控制的多训练方式腕关节康复训练装置,具有主动与被动两种训练模式,并通过显示屏1具象化展示给使用者。[0065] 第二方面,本发明提供了一种双模式控制的多训练方式腕关节康复训练装置的控制方法。[0066] 如图14所示,本发明的一种双模式控制的多训练方式腕关节康复训练装置的控制方法,主要包括以下步骤:[0067] 显示屏1、急停开关8、电机4依次自检后启动装置,使用者通过显示屏1进行主被动训练模式选择,当选择主动训练模式时,使用者根据自身训练情况在主动训练模式下选择相应档位后进行腕关节康复训练,例如1档、2档、3档、4档或5档,不同的档位代表不同的训练阻力;当选择被动训练模式时,使用者根据自身训练情况在被动训练模式下设定腕关节运动角度、腕关节极限角度下的牵引时间、整体训练时间、整体训练速度(共分为两档:1档和2档)四项基本参数,手掌握住训练把手组件2的圆柱结构2013,控制板组件5中的MCU控制电机4驱动把手连接片301前后运动,从而驱动训练把手组件2的圆柱结构2013前后运动,进而驱动使用者的手腕进行被动训练。在主动与被动两种训练模式下,使用者可通过控制板组件5中的WIFI芯片连接外部移动设备如手机查看训练数据。[0068] (1)主动训练模式;[0069] 主动训练模式适用于腕关节具有自主运动的使用者。其具体操作过程如下:[0070] 如图15所示,通过显示屏1选择主动训练模式,使用者根据自身训练情况设置主动训练档位;利用控制板组件5中的MCU配置电机控制模式和位置直接控制模式,判断电机4的电流是否大于所设阻力档位,当电机4的电流小于或等于所设阻力档位时,返回至上一步重新配置电机控制模式和位置直接控制模式,当电机4的电流大于所设阻力档位时,通过判断使用者的运动方向角度来判断电机4的电流方向,当电流方向为正方向时,设置电机4的电流向负方向增加,从而使电机4产生与使用者运动方向相反的转动进而产生阻力,实现主动康复训练;当电流方向为负方向时,设置电机4的电流向正方向增加,从而使电机4产生与使用者运动方向相反的转动进而产生阻力,实现主动康复训练。[0071] 如图17所示,电机4的具体闭环控制方法如下:[0072] (1)电机位置控制方法:将电机转出力矩作绝对值与设定阻力进行求和,通过阶跃函数设定求和数值大于0时输出值为1,而小于0时输出值为0;并将电机位移S与电机符号函数(用于识别电流方向)进行相乘,相乘后得出的值进行积分运算后得到期望角度,通过编码器反馈回来的当前角度以及PID比例调整系数对电机位置进行PID闭环控制。[0073] (2)电机速度控制方法:接上述(1)中电机位置环输出,通过速度限制函数与电机当前速度进行运算,分别通过PID比例调整系数与积分系数对电机速度进行PID闭环控制。[0074] (3)电机力矩控制方法:接上述(2)中电机速度环输出,通过力矩限制函数进行力矩限制,通过采样电阻测得电流值采用FOC电流环控制电机电流大小,并输出电机转出力矩与上述(1)形成最终主动训练模式下电机闭环控制。[0075] 图17中,M表示求和操作,S表示电机位移,f表示积分操作,KP1表示电机位置环PID比例调整系数,KP2表示电机速度环PID比例调整系数,KP3表示积分PID比例调整系数。[0076] (2)被动训练模式;[0077] 被动训练模式适用于腕关节不能自主运动的使用者。其具体操作过程如下:[0078] 如图16所示,通过显示屏1选择被动训练模式,使用者根据自身训练情况在被动训练模式下设定腕关节运动角度、腕关节极限角度下的牵引时间、整体训练时间、整体训练速度(共分为两档:1档和2档)四项基本参数,利用控制板组件5中的MCU配置电机控制模式和位置梯形曲线控制模式,然后设置电机4的极限角度为右极限角度,检测电机4是否运动到目标位置,若否,则返回至上一步重新设置电机4的极限角度为右极限角度,若是,则设定延时牵引时间,同时设置电机4的极限角度为左极限角度,然后检测电机4是否运动到目标位置,若是,则设定延时牵引时间,当到达训练时间后结束训练,实现被动康复训练。[0079] 在本发明的描述中,需要理解的是,术语“中心”、“纵向”、“横向”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”、“内”、“外”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为便于描述本发明和简化描述,而不是指示或暗指所指的装置或元件必须具有特定的方位、为特定的方位构造和操作,因而不能理解为对本发明保护内容的限制。[0080] 最后应说明的是:以上实施例仅用以说明本发明的技术方案,而非对其限制;尽管参照前述实施例对本发明进行了详细的说明,本领域的普通技术人员应当理解:其依然可以对前述各实施例所记载的技术方案进行修改,或者对其中部分技术特征进行等同替换,但这些修改或者替换,并不使相应技术方案的本质脱离本发明各实施例技术方案的精神和范围。
专利地区:吉林
专利申请日期:2024-08-15
专利公开日期:2024-11-29
专利公告号:CN118634477B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




