 产学研创新服务平台(全国)


一种用于再生塑料的颗粒加工装置发明专利
更新时间:2026-11-01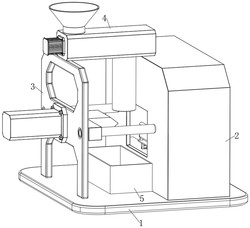 专利申请类型:发明专利;
地区:江苏-宿迁;
源自:宿迁高价值专利检索信息库;
专利名称:一种用于再生塑料的颗粒加工装置
专利类型:发明专利
专利申请号:CN202411056135.X
专利申请(专利权)人:泗阳金达驰新材料科技有限公司
权利人地址:江苏省宿迁市泗阳县裴圩镇欣裴路6号南侧
专利发明(设计)人:夏鹏飞,王付生,王蕊
专利摘要:本发明属于塑料颗粒生产技术领域,具体的说是一种用于再生塑料的颗粒加工装置,包括包括底板,所述底板的上表面固定连接有支撑架,所述支撑架的内部滑动连接有移动架,所述移动架的一侧固定连接有刀片,所述支撑架的一侧设置有清洁箱,所述清洁箱的下表面和底板的上表面固定连接,所述清洁箱的一侧开设有刀槽,所述清洁箱的内部对称滑动连接有移动板,所述移动板的下表面均滑动连接有固定板,所述固定板的下表面均固定连接有支撑板。可以避免刀片表面的黏附较强的杂质推动刮带向上运动,使得部分杂质继续黏附刀片表面而无法得到有效清理,从而造成后续对塑料颗粒切割质量下降的问题。
主权利要求:
1.一种用于再生塑料的颗粒加工装置,其特征在于:包括底板(1),所述底板(1)的上表面固定连接有支撑架(3),所述支撑架(3)的内部滑动连接有移动架(32),所述移动架(32)的一侧固定连接有刀片(33),所述支撑架(3)的一侧设置有清洁箱(2),所述清洁箱(2)的下表面和底板(1)的上表面固定连接,所述清洁箱(2)的一侧开设有刀槽(21),所述清洁箱(2)的内部对称滑动连接有移动板(23),所述移动板(23)的下表面均滑动连接有固定板(25),所述固定板(25)的下表面均固定连接有支撑板(251),所述支撑板(251)的内部对称转动连接有转杆(252),两个所述转杆(252)之间转动连接有刮带(257),所述清洁箱(2)的内部滑动连接有抽屉(27),所述支撑架(3)和清洁箱(2)的上表面固定设置有挤出机(4),所述支撑架(3)和清洁箱(2)之间设置有收集箱(5),所述收集箱(5)的下表面和底板(1)的上表面滑动连接;
所述移动板(23)的内部对称滑动连接有棘齿条(231),所述棘齿条(231)的一端均和固定板(25)的上表面固定连接,所述移动板(23)的上表面均固定连接有第二连接板(238),所述第二连接板(238)的内部转动连接有第一棘爪(2310),所述第一棘爪(2310)和棘齿条(231)单向啮合,所述清洁箱(2)的内部对称固定连接有第一电缸(22),所述第一电缸(22)的伸缩端均和移动板(23)的上表面固定连接,所述移动板(23)的上表面固定连接有弹簧伸缩杆(24),所述弹簧伸缩杆(24)的伸缩端和固定板(25)的上表面固定连接,所述棘齿条(231)的两侧均固定连接有限位板(232),所述限位板(232)的内部均设置有限位槽(233),所述限位槽(233)的内部均滑动连接有限位杆(236),所述限位杆(236)的一端均固定连接有推杆(235),所述推杆(235)的表面均滑动连接有第一连接板(234),所述第一连接板(234)均和移动板(23)的上表面固定连接,所述推杆(235)的一端滑动连接有推板(239),所述推板(239)的一端和第一棘爪(2310)的转动端固定连接,所述限位槽(233)包括第一竖直段(2333),所述第一竖直段(2333)的一端设置有倾斜段(2334),所述倾斜段(2334)的一端设置有第二竖直段(2331),所述第二竖直段(2331)的一端设置有复位段(2332),所述复位段(2332)的一端和第二竖直段(2331)的另一端连接且相通,所述第一连接板(234)和推杆(235)之间固定连接有第一弹簧(237),所述推板(239)的一侧和第二连接板(238)之间固定连接有第二弹簧(2311),所述转杆(252)的一侧转动连接有齿轮(253),所述清洁箱(2)的内壁对称固定连接有固定齿条(26),所述固定齿条(26)和齿轮(253)相互啮合,所述转杆(252)的一端转动连接有第二棘爪(254),所述第二棘爪(254)的一侧和转杆(252)的一端表面之间固定连接有第三弹簧(255),所述齿轮(253)的内部设置有若干个棘齿槽(258),所述棘齿槽(258)和第二棘爪(254)单向啮合,所述支撑板(251)的一侧固定连接有刮板(256),所述刮板(256)的一侧和刮带(257)的一侧相贴合,所述刮板(256)为倾斜设置。
2.根据权利要求1所述的一种用于再生塑料的颗粒加工装置,其特征在于:所述支撑架(3)的一侧固定连接有第二电缸(31),所述第二电缸(31)的伸缩端和移动架(32)的一端固定连接,所述移动架(32)的内部滑动连接有定位杆(34),所述定位杆(34)的一端和支撑架(3)的一端固定连接,且定位杆(34)的另一端和清洁箱(2)的一侧固定连接。 说明书 : 一种用于再生塑料的颗粒加工装置技术领域[0001] 本发明属于塑料颗粒生产技术领域,具体的说是一种用于再生塑料的颗粒加工装置。背景技术[0002] 再生塑料颗粒是指通过回收、处理和加工废旧塑料,使其重新成为可用于制造新产品的塑料原料的颗粒状物质,这些颗粒通常是由各种废旧塑料制品经过清洗、破碎、熔融、挤出和切割等工艺步骤制成的,一般需要将再生塑料颗粒进行切割,使其具有更小的体积和更规则的形状,来便于后续处理和运输。[0003] 公开号为CN220219242U的一项专利申请公开了一种高强度阻燃再生塑料颗粒的加工装置,包括工作台,工作台的上方固定安装有粉碎加热箱,粉碎加热箱的上端设有进料口,粉碎加热箱的下端设置有出料管,出料管的另一端贯穿工作台并延伸至工作台的内部,工作台的内部固定安装有液压驱动器,液压驱动器的伸缩杆末端固定连接有切刀。[0004] 上述现有技术对再生塑料进行切割后,为了避免再生塑料颗粒附着在刀片33的表面而影响后续对再生塑料的切割质量,通常设置两组刮板256,当刀片33完成切割后,穿过两组刮板256之间,即可完成对刀片33表面的塑料颗粒进行清理操作;[0005] 上述现有技术中刀片进入时和刮板接触,刮板会将刀片表面的塑料杂质推动,使得部分塑料颗粒堆积在刀片的一侧,从而导致刀片磨损或损坏,造成后续对塑料颗粒切割质量下降的问题,以及刀片表面附着黏附性较强的杂质时,可能将刮刀顶起并挤压弹簧,使得刮刀远离刀片表面,从而造成刀片上的部分杂质清理不彻底的问题。[0006] 为此,本发明提供一种用于再生塑料的颗粒加工装置。发明内容[0007] 为了弥补现有技术的不足,解决背景技术中所提出的至少一个技术问题。[0008] 本发明解决其技术问题所采用的技术方案是:本发明所述的一种用于再生塑料的颗粒加工装置,包括底板,所述底板的上表面固定连接有支撑架,所述支撑架的内部滑动连接有移动架,所述移动架的一侧固定连接有刀片,所述支撑架的一侧设置有清洁箱,所述清洁箱的下表面和底板的上表面固定连接,所述清洁箱的一侧开设有刀槽,所述清洁箱的内部对称滑动连接有移动板,所述移动板的下表面均滑动连接有固定板,所述固定板的下表面均固定连接有支撑板,所述支撑板的内部对称转动连接有转杆,两个所述转杆之间转动连接有刮带,所述清洁箱的内部滑动连接有抽屉,所述支撑架和清洁箱的上表面固定设置有挤出机,所述支撑架和清洁箱之间设置有收集箱,所述收集箱的下表面和底板的上表面滑动连接。[0009] 优选的,所述支撑架的一侧固定连接有第二电缸,所述第二电缸的伸缩端和移动架的一端固定连接,所述移动架的内部滑动连接有定位杆,所述定位杆的一端和支撑架的一端固定连接,且定位杆的另一端和清洁箱的一侧固定连接。[0010] 优选的,所述清洁箱的内部对称固定连接有第一电缸,所述第一电缸的伸缩端均和移动板的上表面固定连接,所述移动板的上表面固定连接有弹簧伸缩杆,所述弹簧伸缩杆的伸缩端和固定板的上表面固定连接。[0011] 优选的,所述移动板的内部对称滑动连接有棘齿条,所述棘齿条的一端均和固定板的上表面固定连接,所述移动板的上表面均固定连接有第二连接板,所述第二连接板的内部转动连接有第一棘爪,所述第一棘爪和棘齿条单向啮合。[0012] 优选的,所述棘齿条的两侧均固定连接有限位板,所述限位板的内部均设置有限位槽,所述限位槽的内部均滑动连接有限位杆,所述限位杆的一端均固定连接有推杆,所述推杆的表面均滑动连接有第一连接板,所述第一连接板均和移动板的上表面固定连接,所述推杆的一端滑动连接有推板,所述推板的一端和第一棘爪的转动端固定连接。[0013] 优选的,所述限位槽包括第一竖直段,所述第一竖直段的一端设置有倾斜段,所述倾斜段的一端设置有第二竖直段,所述第二竖直段的一端设置有复位段,所述复位段的一端和第二竖直段的另一端连接且相通。[0014] 优选的,所述第一连接板和推杆之间固定连接有第一弹簧,所述推板的一侧和第二连接板之间固定连接有第二弹簧。[0015] 优选的,所述转杆的一侧转动连接有齿轮,所述清洁箱的内壁对称固定连接有固定齿条,所述固定齿条和齿轮相互啮合。[0016] 优选的,所述转杆的一端转动连接有第二棘爪,所述第二棘爪的一侧和转杆的一端表面之间固定连接有第三弹簧,所述齿轮的内部设置有若干个棘齿槽,所述棘齿槽和第二棘爪单向啮合。[0017] 优选的,所述支撑板的一侧固定连接有刮板,所述刮板的一侧和刮带的一侧相贴合,所述刮板为倾斜设置。[0018] 本发明的有益效果如下:[0019] 1.本发明所述的一种用于再生塑料的颗粒加工装置,通过设置有第一电缸,可以在刀片进入时,带动刮带远离刀片的表面,等到刀片全部进入清洁箱的内部后,第一电缸驱动刮带向下运动并和刀片的上表面接触,当刀片从清洁箱中退出时,刮带可以对刀片表面附着的塑料杂质进行刮下,采用上述清理刀片表面杂质的方式,可以在刀片退出时才对刀片进行清理,避免现有技术中刀片进入和刮板接触,刮板将刀片表面杂质推至一侧堆积的问题,从而造成刀片大量杂质堆积,导致刀片磨损或损坏,从而造成后续对塑料颗粒切割质量下降的问题。[0020] 2.本发明所述的一种用于再生塑料的颗粒加工装置,通过设置有第一棘爪和棘齿条,第一棘爪和棘齿条单向啮合时,棘齿条通过第一棘爪限位,使得刮带可以下降来对刀片的倾斜面进行清理,同时刮带无法上升,可以避免刀片表面的黏附较强的杂质推动刮带向上运动,使得部分杂质继续黏附刀片表面而无法得到有效清理,从而造成后续对塑料颗粒切割质量下降的问题。[0021] 3.本发明所述的一种用于再生塑料的颗粒加工装置,通过设置有齿轮、齿条、第二棘爪和棘齿槽,当刮带将刀片清理完成后,固定板带动齿轮上升,齿轮和固定齿条啮合,此时棘齿槽和第二棘爪啮合,使得齿轮转动时带动转杆转动,转杆带动刮带转动,刮带带动表面的塑料杂质转动的,当刮带转动至刮板处事,可以将刮带表面黏附的塑料杂质进行清理,本结构可以在每次清理完成后驱动刮带转动,避免刮带的某一部位和刀片长时间接触而发生磨损严重的问题,同时刮带表面附着的杂质可以通过刮板自动清理,避免了杂质在刮带表面堆积而划伤或损坏刀片。附图说明[0022] 下面结合附图对本发明作进一步说明。[0023] 图1是本发明整体结构示意图;[0024] 图2是本发明刀片的结构示意图;[0025] 图3是本发明清洁箱的结构示意图;[0026] 图4是本发明清洁箱的背面结构剖视图;[0027] 图5是本发明清洁箱的侧面结构剖视图;[0028] 图6是本发明移动板和固定板的结构示意图;[0029] 图7是本发明移动板和固定板的侧面结构示意图;[0030] 图8是本发明图7中A的局部放大图;[0031] 图9是本发明棘齿条的结构示意图;[0032] 图10是本发明第一棘爪的结构示意图;[0033] 图中:1、底板;2、清洁箱;21、刀槽;22、第一电缸;23、移动板;231、棘齿条;232、限位板;233、限位槽;2331、第二竖直段;2332、复位段;2333、第一竖直段;2334、倾斜段;234、第一连接板;235、推杆;236、限位杆;237、第一弹簧;238、第二连接板;239、推板;2310、第一棘爪;2311、第二弹簧;24、弹簧伸缩杆;25、固定板;251、支撑板;252、转杆;253、齿轮;254、第二棘爪;255、第三弹簧;256、刮板;257、刮带;258、棘齿槽;26、固定齿条;27、抽屉;3、支撑架;31、第二电缸;32、移动架;33、刀片;34、定位杆;4、挤出机;5、收集箱。具体实施方式[0034] 为了使本发明实现的技术手段、创作特征、达成目的与功效易于明白了解,下面结合具体实施方式,进一步阐述本发明。[0035] 实施例1[0036] 如图1至图5所示,本发明实施例所述的一种用于再生塑料的颗粒加工装置,包括底板1,所述底板1的上表面固定连接有支撑架3,所述支撑架3的内部滑动连接有移动架32,所述移动架32的一侧固定连接有刀片33,所述支撑架3的一侧设置有清洁箱2,所述清洁箱2的下表面和底板1的上表面固定连接,所述清洁箱2的一侧开设有刀槽21,所述清洁箱2的内部对称滑动连接有移动板23,所述移动板23的下表面均滑动连接有固定板25,所述固定板25的下表面均固定连接有支撑板251,所述支撑板251的内部对称转动连接有转杆252,两个所述转杆252之间转动连接有刮带257,所述清洁箱2的内部滑动连接有抽屉27,所述支撑架3和清洁箱2的上表面固定设置有挤出机4,所述支撑架3和清洁箱2之间设置有收集箱5,所述收集箱5的下表面和底板1的上表面滑动连接。[0037] 如图1至图2所示,所述支撑架3的一侧固定连接有第二电缸31,所述第二电缸31的伸缩端和移动架32的一端固定连接,所述移动架32的内部滑动连接有定位杆34,所述定位杆34的一端和支撑架3的一端固定连接,且定位杆34的另一端和清洁箱2的一侧固定连接。[0038] 如图4所示,所述清洁箱2的内部对称固定连接有第一电缸22,所述第一电缸22的伸缩端均和移动板23的上表面固定连接。[0039] 如图4所示,所述移动板23的上表面固定连接有弹簧伸缩杆24,所述弹簧伸缩杆24的伸缩端和固定板25的上表面固定连接。[0040] 具体的,现有技术对再生塑料进行切割后,为了避免再生塑料颗粒附着在刀片33的表面而影响后续对再生塑料的切割质量,通常设置两组刮板256,当刀片33完成切割后,穿过两组刮板256之间,即可完成对刀片33表面的塑料颗粒进行清理操作;[0041] 上述现有技术在使用时,刀片33进入时和刮板256接触,刮板256会将刀片33表面的塑料杂质推动,使得部分塑料颗粒堆积在刀片33的一侧,从而导致刀片33磨损或损坏,造成后续对塑料颗粒切割质量下降的问题;[0042] 本实施例中挤出机4,为现有技术中的塑料挤出机4,初始状态下,弹簧伸缩杆24为拉伸状态,本实施例为了解决上述问题,工作原理如下:打开挤出机4,挤出机4将塑料挤出至刀片33附近,此时打开第二电缸31,第二电缸31带动移动架32在定位杆34上滑动,移动架32带动刀片33对塑料进行切割,同时刀片33进入清理箱中的刀槽21中,切割完成的塑料落在收集箱5的内部,当刀片33完全进入刀槽21中后,此时驱动第一电缸22工作,第一电缸22带动移动板23下降,移动板23带动固定板25下降,固定板25带动支撑板251下降,支撑板251带动转杆252下降,转杆252带动刮带257下降,使得刮带257和刀片33的表面接触,第一电缸22继续带动移动板23下降,使得固定板25挤压弹簧伸缩杆24,使得弹簧伸缩杆24的伸缩端在其内部进行滑动;[0043] 本实施例可以在刀片33退出时,驱动刮带257和刀片33接触并对刀片33进行清理,使得刀片33表面杂质可以落在清理箱,避免现有技术中刀片33进入和刮板256接触,刮板256将刀片33表面杂质推至一侧堆积的问题,从而造成刀片33大量杂质堆积,导致刀片33磨损或损坏,从而造成后续对塑料颗粒切割质量下降的问题。[0044] 如图9和图10所示,所述移动板23的内部对称滑动连接有棘齿条231,所述棘齿条231的一端均和固定板25的上表面固定连接,所述移动板23的上表面均固定连接有第二连接板238,所述第二连接板238的内部转动连接有第一棘爪2310,所述第一棘爪2310和棘齿条231单向啮合。[0045] 如图6、图9和图10所示,所述棘齿条231的两侧均固定连接有限位板232,所述限位板232的内部均设置有限位槽233,所述限位槽233的内部均滑动连接有限位杆236,所述限位杆236的一端均固定连接有推杆235,所述推杆235的表面均滑动连接有第一连接板234,所述第一连接板234均和移动板23的上表面固定连接,所述推杆235的一端滑动连接有推板239,所述推板239的一端和第一棘爪2310的转动端固定连接。[0046] 如图9所示,所述限位槽233包括第一竖直段2333,所述第一竖直段2333的一端设置有倾斜段2334,所述倾斜段2334的一端设置有第二竖直段2331,所述第二竖直段2331的一端设置有复位段2332,所述复位段2332的一端和第二竖直段2331的另一端连接且相通。[0047] 如图9和图10所示,所述第一连接板234和推杆235之间固定连接有第一弹簧237,所述推板239的一侧和第二连接板238之间固定连接有第二弹簧2311。[0048] 具体的,由于固定板25和移动板23之间通过弹簧伸缩杆24进行弹性连接,当刀片33表面的杂质黏附较强,且在刀片33带动该杂质运动时,该杂质可能将刮带257顶起,使得刮带257远离刀片33的表面,从而造成刀片33上的部分杂质清理不彻底的问题;[0049] 为了解决此问题,该工作原理如下:初始情况下,限位杆236处于限位槽233中的第一竖直端,且此时第一棘爪2310和棘齿条231之间并未啮合,第二弹簧2311此时为压缩状态,第一电缸22带动移动板23下降,移动板23带动弹簧伸缩杆24下降,弹簧伸缩杆24带动固定板25下降,固定板25带动支撑板251下降,支撑板251带动刮带257下降,刮带257下降和刀片33的表面的接触后,第一电缸22继续带动移动板23下降,此时刮带257通过刀片33限位,使得弹簧伸缩杆24在其内部滑动,并且限位杆236在第一竖直段2333滑动,当第一电缸22伸缩至最大值时,此时限位杆236从第一竖直段2333滑动至倾斜端,此时第一弹簧237带动推杆235和限位杆236在第一连接板234的内部滑动,推杆235向远离推板239的一侧滑动,使得第二弹簧2311解除压缩,并带动推板239和第一棘爪2310转动,第一棘爪2310此时和棘齿条231单向啮合,使得固定板25可以向下运动,向上会被第一棘爪2310进行限位,推板239和推杆235的一侧贴合,此时刮带257可以对刀片33的表面杂质进行清理,当刀片33倾斜面运动至刮带257处时,弹簧伸缩杆24解除压缩,并带动棘齿条231向下滑动,棘齿条231带动固定板25向下滑动,使得刮带257可以和刀片33倾斜面贴合并进行清理,当两个对称设置的刮带257的表面贴合时,棘齿条231运动至初始位置,限位杆236从第二竖直段2331滑动至复位段2332,并从复位段2332滑动至第一竖直段2333的内部,随后推杆235复位,推杆235推动推板239带动第一棘爪2310转动,使得第一棘爪2310解除和棘齿条231的啮合状态,即可继续重复对后续刀片33进行清理操作;[0050] 本结构可以避免刀片33表面的黏附较强的杂质推动刮带257向上运动,使得部分杂质继续黏附刀片33表面而无法得到有效清理,从而造成后续对塑料颗粒切割质量下降的问题。[0051] 实施例2[0052] 如图6至图8所示,对比实施例一,其中本发明的另一种实施方式为:所述转杆252的一侧转动连接有齿轮253,所述清洁箱2的内壁对称固定连接有固定齿条26,所述固定齿条26和齿轮253相互啮合。[0053] 如图8所示,所述转杆252的一端转动连接有第二棘爪254,所述第二棘爪254的一侧和转杆252的一端表面之间固定连接有第三弹簧255,所述齿轮253的内部设置有若干个棘齿槽258,所述棘齿槽258和第二棘爪254单向啮合。[0054] 如图7所示,所述支撑板251的一侧固定连接有刮板256,所述刮板256的一侧和刮带257的一侧相贴合,所述刮板256为倾斜设置。[0055] 具体的,刮带257对刀片33表面杂质进行清理时,杂质可能附着在刮带257的表面,杂质会阻碍刮带257与刀片33表面的直接接触,从而降低清理效率;[0056] 本实施例的工作原理如下,当移动板23带动固定板25下降时,固定齿条26和齿轮253啮合,齿轮253发生转动,齿轮253带动棘齿槽258转动,棘齿槽258此时不与第二棘爪254啮合,因此转杆252不会发生转动;[0057] 当第一电缸22带动移动板23复位时,移动板23带动固定板25上升,固定板25带动支撑板251上升,支撑板251带动转杆252上升,转杆252带动齿轮253向上运动,齿轮253和固定齿条26啮合,此时第二棘爪254和棘齿槽258啮合,因此齿轮253转动时可以带动转杆252同步转动,转杆252带动刮带257同步转动,刮带257可以带动表面的杂质运动至刮板256处,通过刮板256将刮带257表面的杂质进行清理,随后杂质通过刮板256倾斜面向下滑动至抽屉27的内部;[0058] 本实施例可以在每次清理完成后驱动刮带257转动,避免刮带257的某一部位和刀片33长时间接触而发生磨损严重的问题,同时刮带257表面附着的杂质可以通过刮板256自动清理,避免了杂质在刮带257表面堆积而划伤或损坏刀片33。[0059] 工作原理,打开挤出机4,挤出机4将塑料挤出至刀片33附近,此时打开第二电缸31,第二电缸31带动移动架32在定位杆34上滑动,移动架32带动刀片33对塑料进行切割,同时刀片33进入清理箱中的刀槽21中,切割完成的塑料落在收集箱5的内部,当刀片33完全进入刀槽21中后,此时驱动第一电缸22工作,第一电缸22带动移动板23下降,移动板23带动固定板25下降,固定板25带动支撑板251下降,支撑板251带动转杆252下降,转杆252带动刮带257下降,使得刮带257和刀片33的表面接触,第一电缸22继续带动移动板23下降,使得固定板25挤压弹簧伸缩杆24,使得弹簧伸缩杆24的伸缩端在其内部进行滑动,随后当刀片33退出时,刮带257和刀片33表面的杂质接触并将杂质清理;[0060] 同时限位杆236在限位槽233中的第一竖直段2333滑动,当第一电缸22伸缩至最大值时,此时限位杆236从第一竖直段2333滑动至倾斜端,此时第一弹簧237带动推杆235和限位杆236在第一连接板234的内部滑动,推杆235向远离推板239的一侧滑动,使得第二弹簧2311解除压缩,并带动推板239和第一棘爪2310转动,第一棘爪2310此时和棘齿条231单向啮合,使得固定板25可以向下运动,向上会被第一棘爪2310进行限位,推板239和推杆235的一侧贴合,此时刮带257可以对刀片33的表面杂质进行清理,当刀片33倾斜面运动至刮带257处时,弹簧伸缩杆24解除压缩,并带动棘齿条231向下滑动,棘齿条231带动固定板25向下滑动,使得刮带257可以和刀片33倾斜面贴合并进行清理,当两个对称设置的刮带257的表面贴合时,棘齿条231运动至初始位置,限位杆236从第二竖直段2331滑动至复位段2332,并从复位段2332滑动至第一竖直段2333的内部,随后推杆235复位,推杆235推动推板239带动第一棘爪2310转动,使得第一棘爪2310解除和棘齿条231的啮合状态;[0061] 随后第一电缸22带动移动板23复位,移动板23带动固定板25上升,固定板25带动支撑板251上升,支撑板251带动转杆252上升,转杆252带动齿轮253向上运动,齿轮253和固定齿条26啮合,此时第二棘爪254和棘齿槽258啮合,因此齿轮253转动时可以带动转杆252同步转动,转杆252带动刮带257同步转动,刮带257可以带动表面的杂质运动至刮板256处,通过刮板256将刮带257表面的杂质进行清理,随后杂质通过刮板256倾斜面向下滑动至抽屉27的内部。[0062] 以上显示和描述了本发明的基本原理、主要特征和优点。本行业的技术人员应该了解,本发明不受上述实施例的限制,上述实施例和说明书中描述的只是说明本发明的原理,在不脱离本发明精神和范围的前提下,本发明还会有各种变化和改进,这些变化和改进都落入要求保护的本发明范围内。本发明要求保护范围由所附的权利要求书及其等效物界定。
专利地区:江苏
专利申请日期:2024-08-02
专利公开日期:2024-11-29
专利公告号:CN118578544B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




