 产学研创新服务平台(全国)


基于轨道角动量同时测量位移距离和方向的方法及系统
更新时间:2026-11-01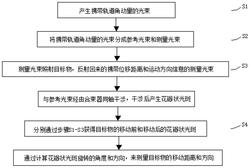 专利申请类型:发明专利;
地区:江苏-宿迁;
源自:宿迁高价值专利检索信息库;
专利名称:基于轨道角动量同时测量位移距离和方向的方法及系统
专利类型:发明专利
专利申请号:CN202210715056.X
专利申请(专利权)人:宿迁学院
权利人地址:江苏省宿迁市宿城区黄河南路399号
专利发明(设计)人:朱家龙,赵生妹,王乐
专利摘要:本发明提供一种基于轨道角动量同时测量位移距离和方向的方法及系统,该方法通过将来自激光器的高斯光束经过空间光调制器,产生携带轨道角动量的光束;通过分束器将携带轨道角动量的光束分成两束光,一束光是参考光束,一束光是测量光束;测量光束照射目标物,反射回来的测量光束与参考光束经由合束器同轴干涉,干涉后产生花瓣状光斑;通过计算花瓣光斑旋转的角度和方向,来测量目标物的移动距离和方向;该种基于轨道角动量同时测量位移距离和方向的方法及系统,能够在极短的时间内实现对目标物的位移距离和运动方向的同时获取,测量目标物的位移距离精准度可以达到纳米级别,对于目标物的微运动有良好的测量效果。
主权利要求:
1.一种基于轨道角动量同时测量位移距离和方向的方法,其特征在于:包括以下步骤,S1、将来自激光器的高斯光束经过空间光调制器,产生携带轨道角动量的光束;通过空间光调制器设置轨道角动量的拓扑荷值,且轨道角动量的拓扑荷值采用非零整数;
S2、通过第一分束器将携带轨道角动量的光束分成两束光,一束光是参考光束,一束光是测量光束;
S3、将测量光束照射目标物,反射回来的携带位移距离和运动方向信息的测量光束,与参考光束经由合束器同轴干涉,干涉后产生花瓣状光斑;
S4、分别通过步骤S1‑步骤S3获得目标物的移动前和移动后的花瓣状光斑,进而通过计算花瓣状光斑旋转的角度和方向,来测量目标物的移动距离和方向;
步骤S4中,通过计算花瓣光斑旋转的角度和方向,来测量目标物的移动距离和方向,具体为,S41、经过t时间测量目标物的位移距离Δz(t):
其中,λ表示光束的波长,l表示轨道角动量的拓扑荷值,Δθ(t)表示经过t时间花瓣状光斑的旋转角度;
S42、依据轨道角动量的拓扑荷值,由花瓣状光斑的旋转角度,确定的花瓣状光斑的旋转方向,进而确定目标物的方向;
S421、在轨道角动量的拓扑荷值为负值时,计算t、t‑Δt时间的花瓣状光斑的旋转角度Δθ(t)、Δθ(t‑Δt),在Δθ(t)‑Δθ(t‑Δt)>0时,则表示花瓣状光斑的旋转方向为顺时针旋转,对应的目标物向前移动即远离测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)<0时,则表示花瓣状光斑的旋转方向为逆时针旋转,对应的目标物向后移动即靠近测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)=0时,则表示花瓣状光斑未发生旋转,对应的目标物未发生移动;
S422、在轨道角动量的拓扑荷值为正值时,计算t、t‑Δt时间的花瓣状光斑的旋转角度Δθ(t)、Δθ(t‑Δt),在Δθ(t)‑Δθ(t‑Δt)>0时,则表示花瓣状光斑的旋转方向为逆时针旋转,对应的目标物向后移动即靠近测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)<0时,则表示花瓣状光斑的旋转方向为顺时针旋转,对应的目标物向前移动即远离测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)=0时,则表示花瓣状光斑未发生旋转,对应的目标物未发生移动。
2.如权利要求1所述的基于轨道角动量同时测量位移距离和方向的方法,其特征在于:步骤S3中,测量光束照射移动目标物,反射回来的测量光束与参考光束经由合束器同轴干涉,具体为,测量光束通过第二分束器反射到目标物上,目标物将携带位移距离和运动方向信息的测量光束反射回来,通过第二分束器透射到合束器;通过调节反射镜的角度,使参考光束和携带位移距离和运动方向信息的测量光束经由合束器进行同轴干涉。
3.一种实现权利要求1或2所述的基于轨道角动量同时测量位移距离和方向的方法的系统,其特征在于,包括:激光器:用于发出高斯光束,并将高斯光束发送给空间光调制器;
空间光调制器:由接收的高斯光束,产生携带轨道角动量的光束;
第一分束器:将接收的携带轨道角动量的光束分成两束光,一束光是参考光束,一束光是测量光束;
第二分束器:将测量光束照射移动目标物,并将目标物反射回来的携带位移距离和运动方向信息的测量光束透射到合束器;
反射镜:用于将参考光束反射到合束器;
合束器:将参考光束和携带位移距离和运动方向信息的测量光束,进行同轴干涉,干涉后产生花瓣状光斑;
相机:随着目标物的移动,获取用于同时测量目标物的移动距离和方向的花瓣状光斑;
数据处理模块:采用权利要求1或2所述的基于轨道角动量同时测量位移距离和方向的方法,由花瓣状光斑计算旋转的角度和方向,实现测量目标物的移动距离和方向。 说明书 : 基于轨道角动量同时测量位移距离和方向的方法及系统技术领域[0001] 本发明涉及一种基于轨道角动量同时测量位移距离和方向的方法及系统,属于光学精密测量技术领域。背景技术[0002] 轨道角动量(OrbitalAngularMomentum,OAM)是近些年来量子光学领域的前沿和热点之一。具有方位角为exp(ilθ)的涡旋光束携带轨道角动量,其中,l表示拓扑荷值(TopologicalCharge,TC),θ表示方位角。在光学领域,光的OAM在光学捕获、手性微观结构、光通信、量子信息和量子成像等方面得到了广泛的研究。[0003] 近年来,人们对基于光学OAM的传感器越来越感兴趣,例如,光的OAM可用于测量物体的旋转、横向运动和线性运动。精密测量中,同时获取目标物的位移距离和方向两个信息对于工程研究是非常重要的。尤其是在生物研究过程中需要在极短的时间里获取目标的运动轨迹和方向。目前,现有大部分的精密测量是将两个运动信息(位移和方向)分开测量,测量方法复杂、获得测量结果耗时长、测量结果的精度有待提高。[0004] 上述问题是在基于轨道角动量同时测量位移距离和方向过程中应当予以考虑并解决的问题。发明内容[0005] 本发明的目的是提供一种基于轨道角动量同时测量位移距离和方向的方法及系统解决现有技术中存在的对目标物的微运动的精密测量中,位移和方向两个运动信息分开测量,测量复杂、耗时长、测量精度有待提高的问题。[0006] 本发明的技术解决方案是:[0007] 一种基于轨道角动量同时测量位移距离和方向的方法,包括以下步骤,[0008] S1、将来自激光器的高斯光束经过空间光调制器,产生携带轨道角动量的光束;[0009] S2、通过第一分束器将携带轨道角动量的光束分成两束光,一束光是参考光束,一束光是测量光束;[0010] S3、将测量光束照射目标物,反射回来的携带位移距离和运动方向信息的测量光束,与参考光束经由合束器同轴干涉,干涉后产生花瓣状光斑;[0011] S4、分别通过步骤S1‑步骤S3获得目标物的移动前和移动后的花瓣状光斑,进而通过计算花瓣状光斑旋转的角度和方向,来测量目标物的移动距离和方向。[0012] 进一步地,步骤S1中,通过空间光调制器设置轨道角动量的拓扑荷值,且轨道角动量的拓扑荷值采用非零整数。[0013] 进一步地,步骤S3中,测量光束照射移动目标物,反射回来的测量光束与参考光束经由合束器同轴干涉,具体为,测量光束通过第二分束器反射到目标物上,目标物将携带位移距离和运动方向信息的测量光束反射回来,通过第二分束器透射到合束器;通过调节反射镜的角度,使参考光束和携带位移距离和运动方向信息的测量光束经由合束器进行同轴干涉。[0014] 进一步地,步骤S4中,通过计算花瓣光斑旋转的角度和方向,来测量目标物的移动距离和方向,具体为,[0015] S41、经过t时间测量目标物的位移距离Δz(t):[0016][0017] 其中,λ表示光束的波长,l表示轨道角动量的拓扑荷值,Δθ(t)表示经过t时间花瓣状光斑的旋转角度;[0018] S42、依据轨道角动量的拓扑荷值,由花瓣状光斑的旋转角度,确定的花瓣状光斑的旋转方向,进而确定目标物的方向。[0019] 进一步地,步骤S42中,依据轨道角动量的拓扑荷值,由花瓣状光斑的旋转角度,确定的花瓣状光斑的旋转方向,进而确定目标物的方向,具体为,[0020] S421、在轨道角动量的拓扑荷值为负值时,计算t、t‑Δt时间的花瓣状光斑的旋转角度Δθ(t)、Δθ(t‑Δt),在Δθ(t)‑Δθ(t‑Δt)>0时,则表示花瓣状光斑的旋转方向为顺时针旋转,对应的目标物向前移动即远离测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)<0时,则表示花瓣状光斑的旋转方向为逆时针旋转,对应的目标物向后移动即靠近测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)=0时,则表示花瓣状光斑未发生旋转,对应的目标物未发生移动;[0021] S422、在轨道角动量的拓扑荷值为正值时,计算t、t‑Δt时间的花瓣状光斑的旋转角度Δθ(t)、Δθ(t‑Δt),在Δθ(t)‑Δθ(t‑Δt)>0时,则表示花瓣状光斑的旋转方向为逆时针旋转,对应的目标物向后移动即靠近测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)<0时,则表示花瓣状光斑的旋转方向为顺时针旋转,对应的目标物向前移动即远离测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)=0时,则表示花瓣状光斑未发生旋转,对应的目标物未发生移动。[0022] 一种实现上述任一项所述的基于轨道角动量同时测量位移距离和方向的方法的系统,包括:[0023] 激光器:用于发出高斯光束,并将高斯光束发送给空间光调制器;[0024] 空间光调制器:由接收的高斯光束,产生携带轨道角动量的光束;[0025] 第一分束器:将接收的携带轨道角动量的光束分成两束光,一束光是参考光束,一束光是测量光束;[0026] 第二分束器:将测量光束照射移动目标物,并将目标物反射回来的携带位移距离和运动方向信息的测量光束透射到合束器;[0027] 反射镜:用于将参考光束反射到合束器;[0028] 合束器:将参考光束和携带位移距离和运动方向信息的测量光束,进行同轴干涉,干涉后产生花瓣状光斑;[0029] 相机:随着目标物的移动,获取用于同时测量目标物的移动距离和方向的花瓣状光斑。[0030] 进一步地,还包括数据处理模块,数据处理模块采用上述任一项所述的基于轨道角动量同时测量位移距离和方向的方法,由花瓣状光斑计算旋转的角度和方向,实现测量目标物的移动距离和方向。[0031] 本发明的有益效果是:该种基于轨道角动量同时测量位移距离和方向的方法及系统,通过将轨道角动量光束运用到光学精密测量领域中,能够在极短的时间内实现对目标物的位移距离和方向的同时测量。该种基于轨道角动量同时测量位移距离和方向的方法,实现了对目标物的位移距离和运动方向的同时获取,测量目标物的位移距离精准度可以达到纳米级别,对于目标物的微运动有良好的测量效果。附图说明[0032] 图1是本发明实施例基于轨道角动量同时测量位移距离和方向的方法的流程示意图;[0033] 图2是实施例基于轨道角动量同时测量位移距离和方向的系统的说明示意图;[0034] 图3是实施例中空间光调制器内使用的l=‑6的相位图;[0035] 图4是实施例中相机内花瓣状光斑的仿真示意图,其中,(a)初始位置t0时间相机内花瓣状光斑的仿真示意图,(b)是目标物移动一定距离后t1时间相机内花瓣状光斑的仿真示意图,(c)是目标物移动一定距离后t2时间相机内花瓣状光斑的仿真示意图;(d)是目标物移动一定距离后t3时间相机内花瓣状光斑的仿真示意图;[0036] 图5是实施例基于轨道角动量同时测量位移距离和方向的系统的测量结果的说明示意图;[0037] 其中:1‑激光器,2‑空间光调制器,3‑第一分束器,4‑第二分束器,5‑反射镜,6‑合束器,7‑相机,8‑数据处理模块。具体实施方式[0038] 下面结合附图详细说明本发明的优选实施例。[0039] 实施例[0040] 一种基于轨道角动量同时测量位移距离和方向的方法,如图1,包括以下步骤,[0041] S1、将来自激光器1的高斯光束经过空间光调制器2,产生携带轨道角动量的光束;步骤S1中,通过空间光调制器2设置轨道角动量的拓扑荷值,且轨道角动量的拓扑荷值采用非零整数。[0042] S2、通过第一分束器3将携带轨道角动量的光束分成两束光,一束光是参考光束,一束光是测量光束;[0043] S3、测量光束照射目标物,反射回来的携带位移距离和运动方向信息的测量光束,与参考光束经由合束器6同轴干涉,干涉后产生花瓣状光斑;[0044] 步骤S3中,测量光束照射移动目标物,反射回来的测量光束与参考光束经由合束器6同轴干涉,具体为,测量光束通过第二分束器4反射到目标物上,目标物将携带位移距离和运动方向信息的测量光束反射回来,通过第二分束器4透射到合束器;通过调节反射镜5的角度,使参考光束和携带位移距离和运动方向信息的测量光束经由合束器6进行同轴干涉。[0045] S4、分别通过步骤S1‑步骤S3获得目标物的移动前和移动后的花瓣状光斑,进而通过计算花瓣状光斑旋转的角度和方向,来测量目标物的移动距离和方向。[0046] 该种基于轨道角动量同时测量位移距离和方向的方法,通过将轨道角动量光束运用到光学精密测量领域中,能够在极短的时间内实现对目标物的位移距离和方向的同时测量。该种基于轨道角动量同时测量位移距离和方向的方法,实现了对目标物的位移距离和运动方向的同时获取,测量目标物的位移距离精准度可以达到纳米级别,对于目标物的微运动有良好的测量效果。[0047] S41、如图4和图5,随着目标物的移动,相机7的花瓣状光斑也会旋转,经过t时间测量目标物的位移距离Δz(t):[0048][0049] 其中,Δz(t)表示经过t时间测量目标物的位移距离,λ表示光束的波长,l表示轨道角动量的拓扑荷值,Δθ(t)表示经过t时间花瓣状光斑的旋转角度。[0050] S42、依据轨道角动量的拓扑荷值,由花瓣状光斑的旋转角度,确定的花瓣状光斑的旋转方向,进而确定目标物的方向。[0051] S421、在轨道角动量的拓扑荷值为负值时,计算t、t‑Δt时间的花瓣状光斑的旋转角度Δθ(t)、Δθ(t‑Δt),得到瞬时旋转角度Δθ(t)‑Δθ(t‑Δt),在Δθ(t)‑Δθ(t‑Δt)>0时,则表示花瓣状光斑的旋转方向为顺时针旋转,对应的目标物向前移动即远离测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)<0时,则表示花瓣状光斑的旋转方向为逆时针旋转,对应的目标物向后移动即靠近测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)=0时,则表示花瓣状光斑未发生旋转,对应的目标物未发生移动;[0052] S422、在轨道角动量的拓扑荷值为正值时,计算t、t‑Δt时间的花瓣状光斑的旋转角度Δθ(t)、Δθ(t‑Δt),得到瞬时旋转角度Δθ(t)‑Δθ(t‑Δt),在Δθ(t)‑Δθ(t‑Δt)>0时,则表示花瓣状光斑的旋转方向为逆时针旋转,对应的目标物向后移动即靠近测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)<0时,则表示花瓣状光斑的旋转方向为顺时针旋转,对应的目标物向前移动即远离测量系统的方向;在Δθ(t)‑Δθ(t‑Δt)=0时,则表示花瓣状光斑未发生旋转,对应的目标物未发生移动。[0053] 如图2,实施例还提供一种实现上述任一项所述的基于轨道角动量同时测量位移距离和方向的方法的系统,包括:[0054] 激光器1:用于发出高斯光束,并将高斯光束发送给空间光调制器2;[0055] 空间光调制器2:由接收的高斯光束,产生携带轨道角动量的光束;[0056] 第一分束器3:将接收的携带轨道角动量的光束分成两束光,一束光是参考光束,一束光是测量光束;[0057] 第二分束器4:将测量光束照射移动目标物,并将目标物反射回来的携带位移距离和运动方向信息的测量光束透射到合束器6;[0058] 反射镜5:用于将参考光束反射到合束器6;[0059] 合束器6:将参考光束和携带位移距离和运动方向信息的测量光束,进行同轴干涉,干涉后产生花瓣状光斑;[0060] 相机7:随着目标物的移动,获取用于同时测量目标物的移动距离和方向的花瓣状光斑。[0061] 如图5,还包括数据处理模块8,数据处理模块8采用上述任一项所述的基于轨道角动量同时测量位移距离和方向的方法,由花瓣状光斑计算旋转的角度和方向,实现测量目标物的移动距离和方向。数据处理模块8可采用计算机等。[0062] 实施例的该种基于轨道角动量同时测量位移距离和方向的方法及系统的原理说明如下:激光经过空间光调制器2后,产生携带轨道角动量的光束E:[0063] E=Aexp(ilθ)[0064] 其中,l表示轨道角动量的拓扑荷值,θ表示方位角,A为轨道角动量的幅值,i为虚指数,exp为自然常数e为底的指数函数;[0065] 通过第一分束器3后,携带轨道角动量光束E被分为:参考光束E1和测量光束E2。参考光束E1经过第一分束器3、反射镜5和合束器6后表示为:[0066] E1=A1exp(‑ilθ)[0067] 其中,l表示轨道角动量的拓扑荷值,θ表示方位角,A1为参考光束轨道角动量的幅值,i为虚指数,exp为自然常数e为底的指数函数;[0068] 测量光束E2经过第一分束器3、第二分束器4、目标物、第二分束器4和合束器6后E2’表示为:[0069][0070] 其中,l表示轨道角动量的拓扑荷值,θ表示方位角,A2为测量光束轨道角动量的幅值,i为虚指数,exp为自然常数e为底的指数函数z为目标物到测量系统的距离;[0071] 在相机处进行同轴干涉,相机显示的光斑强度I:[0072][0073] 其中,l表示轨道角动量的拓扑荷值,θ表示方位角,A1为参考光束轨道角动量的幅值,A2为测量光束轨道角动量的幅值,z为目标物到测量系统的距离;[0074] 选取强度最强的点为观察点,当 时为观察点,其中,n表示第n个花瓣。花瓣的角度与轨道角动量的方位角θ等同,从而花瓣的角度θ(t)和目标物的距离z(t)随时间t的变化表示为:[0075][0076] 其中,λ表示光束的波长,l表示轨道角动量的拓扑荷值。[0077] 当目标物位移时,其目标物的位移距离为Δz(t)=z(t)‑z(0),因此花瓣的旋转角度Δθ(t)和目标物的位移距离Δz(t)随时间t的变化表示为:[0078][0079] 其中,λ表示光束的波长,l表示轨道角动量的拓扑荷值。[0080] 该种基于轨道角动量同时测量位移距离和方向的方法及系统,考虑传统的光学精密测量的现状,提出利用光的轨道角动量同时测量目标物的位移距离和方向的方法,通过参考光束与从目标物捕获的测量光束进行同轴干涉,产生花瓣状光斑,再通过测量花瓣状光斑的旋转角度和方向获取目标物的位移距离和方向。[0081] 实施例的该种基于轨道角动量同时测量位移距离和方向的方法及系统进行实验仿真如下:[0082] 如图2,激光器1照射空间光调制器2的中心位置,激光透过空间光调制器2后,激光将会携带轨道角动量。第一分束器3将携带轨道角动量的光束分成两束光,一束光透过第一分束器3为测量光束,另一束光为参考光束通过第一分束器3向着与测量光束垂直的方向传输。测量光束通过第二分束器4将测量光束反射到目标物上,目标物又将测量光束反射回来,此时反射回来的测量光束携带位移距离和运动方向信息。调节反射镜5的角度,使得参考光束和测量光束进行同轴干涉。干涉后,相机7上会呈现花瓣状光斑。[0083] 如图3和图4,空间光调制内加载的相位图与轨道角动量的拓扑荷值l相关,花瓣状光斑的花瓣瓣数与l相关,花瓣瓣数为2|l|。实施例中,轨道角动量的拓扑荷值l=‑6,图4中花瓣瓣数为12。Δt的取值范围为0~t,实施例中,Δt=0.167s,光束的波长λ为632.8nm。轨道角动量的拓扑荷值l为负值,得到目标物的方向和位移距离结果如下:[0084] 图2、图4和图5中,z(0)为目标物的初始位置,初始位置对应的花瓣状光斑如图4(a),花瓣状光斑的旋转角度Δθ(t0)=0°,此时目标物未移动;当目标物经过t1时间移动距离到D1位置时,相机7里显示的花瓣状光斑旋转角度为Δθ(t1),瞬时旋转角度Δθ1=Δθ(t1)‑Δθ(t1‑Δt)>0°,表示花瓣状光斑顺时针旋转,如图4(b),确定目标物向前移动即远离测量系统的方向;当目标物经过t2时间移动到D2位置时,相机7内的花瓣状光斑的旋转角度Δθ(t2),瞬时旋转角度Δθ2=Δθ(t2)‑Δθ(t2‑Δt)<0°,表示花瓣状光斑逆时针旋转到,如图4(c),确定目标物向后移动即靠近测量系统的方向;如图4(d),当目标物经过t3时间,花瓣状光斑的旋转角度Δθ(t3),Δθ(t3)‑Δθ(t3‑Δt)=0°,表示目标物此时未移动,且由于花瓣状光斑同样回归到初始角度,则目标物此时回到初始位置。[0085] 该种基于轨道角动量同时测量位移距离和方向的方法及系统,对目标物的位移距离与方向进行实验仿真,结果如表1所示。[0086] 表1实施例对目标物的位移距离和方向的实验仿真结果[0087][0088] 由表1中仿真结果可以看出,实施例的该种基于轨道角动量同时测量位移距离和方向的方法及系统,能够对目标物的微运动实现高精度测量,实现纳米级别精确测量。此外,在实际测量中,测量时间极短,时间与物体运动时间基本同步,延迟时间仅为0.5s,误差小,测量结果精度高。[0089] 该种基于轨道角动量同时测量位移距离和方向的方法及系统,通过参考光束与从目标物捕获的测量光束进行同轴干涉,产生花瓣状光斑,再通过测量花瓣状光斑的旋转角度和方向获取目标物的位移距离和方向。测量简单、耗时少、精度高。[0090] 以上实施例仅为说明本发明的技术思想,不能以此限定本发明的保护范围,凡是按照本发明提出的技术思想,在该技术方案上所做的任何改动,均落入本发明保护范围之内。
专利地区:江苏
专利申请日期:2022-06-22
专利公开日期:2024-11-29
专利公告号:CN115079197B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




