 产学研创新服务平台(全国)


激光盘煤方法发明专利
更新时间:2026-10-01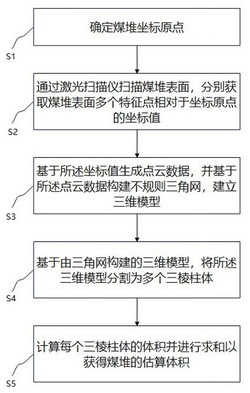 专利申请类型:发明专利;
地区:广东-汕头;
源自:汕头高价值专利检索信息库;
专利名称:激光盘煤方法
专利类型:发明专利
专利申请号:CN202210067793.3
专利申请(专利权)人:华能汕头海门发电有限责任公司,北京华能新锐控制技术有限公司
权利人地址:广东省汕头市潮阳区海门镇洪洞村华能海门电厂基建办公楼五楼
专利发明(设计)人:张峰,黄旭鹏,陈飞文,陈凡夫,唐超平,许育群,蔡纯,李民,陈明光,张锜,林锡奎,方璐,柯心悦,孙新佳
专利摘要:本公开揭示了一种激光盘煤方法,包括:S1、确定煤堆坐标原点;S2、通过激光扫描仪扫描煤堆表面,分别获取煤堆表面多个特征点相对于坐标原点的坐标值;S3、基于所述坐标值生成点云数据,并基于所述点云数据构建不规则三角网,建立三维模型;S4、基于由三角网构建的三维模型,将所述三维模型分割为多个三棱柱体;S5、计算每个三棱柱体的体积并进行求和以获得煤堆的估算体积。本发明提供的激光盘煤方法,可首先确定煤堆坐标原点,同时扫描煤堆表面,进而获取煤堆表面特征点相对于坐标原点的坐标值。该坐标值可用于生成点云数据,进而生成三维模型,该三维模型可基于三角网构建且在切分时可切分为多个三棱柱体进行体积估算,具有更为精准的盘煤结果。
主权利要求:
1.激光盘煤方法,包括:
S1、确定煤堆坐标原点;包括:通过激光测距仪扇形面发射脉冲激光光束;基于测距仪反馈数值,确定煤堆最高点位置;记录煤堆最高点位置为坐标原点;
S2、通过激光扫描仪扫描煤堆表面,分别获取煤堆表面多个特征点相对于坐标原点的坐标值;
S3、基于所述坐标值生成点云数据,并基于所述点云数据构建不规则三角网,建立三维模型;
S4、基于由三角网构建的三维模型,将所述三维模型分割为多个三棱柱体;
S5、计算每个三棱柱体的体积并进行求和以获得煤堆的估算体积。
2.如权利要求1所述的激光盘煤方法,在S3步骤中,构造三角网,包括:S31、通过点云数据构造多个凸壳;
S32、以凸壳上的边为种子边,寻找三个特征点所在的边并以该三个特征点所在的边构造三角形;
S33、进行下一个三角形的构造直至最后一个凸壳,从而构造三角网。
3.如权利要求2所述的激光盘煤方法,在构造多个凸壳时,包括:在点云数据中,获得横坐标的最大值和最小值,且获得纵坐标的最大值和最小值,连接横坐标最大值和纵坐标最大值对应的点形成线段;
依次判断特征点是否位于线段上,如是,保留特征点坐标,否则重新进行判断;
依据保留的特征点,构造凸壳边界点;
依据所述凸壳边界点,形成凸壳。
4.如权利要求1所述的激光盘煤方法,在S4步骤中,将所述三维模型分割为多个三棱柱体,包括基于三角剖分算法,针对三维模型进行切分。
5.如权利要求4所述的激光盘煤方法,在S5步骤中,包括:获得每个三棱柱体的三个顶点的高程数据,针对三个顶点的高程数据进行均值处理;
计算每个三棱柱体对应的三角形的面积;
计算每个三棱柱的等效体积;
加和所有三棱柱的体积即可获得煤堆的体积估算值。
6.如权利要求5所述的激光盘煤方法,在计算每个三棱柱体对应的三角形的面积时,基于三角形在XY平面的投影面积进行计算。 说明书 : 激光盘煤方法技术领域[0001] 本发明涉及一种测量方法,特别是涉及一种激光盘煤方法。背景技术[0002] 盘煤就是火电厂盘点电厂的存煤量,分为人工盘存和激光盘煤。随着火电厂机组的扩大和煤价的提高,盘煤越来越成为发电企业不可缺少的一个环节。盘煤的方式也从原始的人工皮尺盘煤演变成高科技的激光自动盘煤。激光自动盘煤仪主要原理为:利用高精度的激光扫描仪对料场表面进行采集。通过计算机处理料堆轮廓数据,重建出料场的3D图形,计算出料堆的体积等信息。结合设定的密度,将得到堆料的重量。但是,目前的激光盘煤方法,在三维重建和三维模型的切分算法上存在缺陷,因此测量精度偏低。发明内容[0003] 鉴于现有技术存在的上述问题,本发明的一个方面的目的在于提供一种盘煤精度较高的激光盘煤方法。[0004] 为了实现上述目的,本发明提供的一种激光盘煤方法,包括:[0005] S1、确定煤堆坐标原点;[0006] S2、通过激光扫描仪扫描煤堆表面,分别获取煤堆表面多个特征点相对于坐标原点的坐标值;[0007] S3、基于所述坐标值生成点云数据,并基于所述点云数据构建不规则三角网,建立三维模型;[0008] S4、基于由三角网构建的三维模型,将所述三维模型分割为多个三棱柱体;[0009] S5、计算每个三棱柱体的体积并进行求和以获得煤堆的估算体积。[0010] 作为优选,在S1步骤中,在确定煤堆坐标原点时,包括:[0011] S11、通过激光测距仪扇形面发射脉冲激光光束;[0012] S12、基于测距仪反馈数值,确定煤堆最高点位置;[0013] S13、记录煤堆最高点位置为坐标原点。[0014] 作为优选,在S3步骤中,构造三角网,包括:[0015] S31、通过点云数据构造多个凸壳;[0016] S32、以凸壳上的边为种子边,寻找三个特征点所在的边并以该三个特征点所在的边构造三角形;[0017] S33、进行下一个三角形的构造直至最后一个凸壳,从而构造三角网。[0018] 作为优选,在构造多个凸壳时,包括:[0019] 在点云数据中,获得横坐标的最大值和最小值,且获得纵坐标的最大值和最小值,连接横坐标最大值和纵坐标最大值对应的点形成线段;[0020] 依次判断特征点是否位于线段上,如是,保留特征点坐标,否则重新进行判断;[0021] 依据保留的特征点,构造凸壳边界点;[0022] 依据所述凸壳边界点,形成凸壳。[0023] 作为优选,在S4步骤中,将所述三维模型分割为多个三棱柱体,包括基于三角剖分算法,针对三维模型进行切分。[0024] 作为优选,在S5步骤中,包括:[0025] 获得每个三棱柱体的三个顶点的高程数据,针对三个顶点的高程数据进行均值处理;[0026] 计算每个三棱柱体对应的三角形的面积;[0027] 计算每个三棱柱的等效体积;[0028] 加和所有三棱柱的体积即可获得煤堆的体积估算值。[0029] 作为优选,在计算每个三棱柱体对应的三角形的面积时,基于三角形在XY平面的投影面积进行计算。[0030] 本发明提供的激光盘煤方法,可通过激光测距仪首先确定煤堆坐标原点,同时通过激光扫描仪扫描煤堆表面,进而获取煤堆表面特征点相对于坐标原点的坐标值。该坐标值可用于生成点云数据,进而生成三维模型,该三维模型可基于三角网构建且在切分时可切分为多个三棱柱体进行体积估算,相对来说具有更为精准的盘煤结果。附图说明[0031] 图1为本发明的激光盘煤方法的流程图。[0032] 图2为本发明的激光盘煤方法的另一个实施例的S1步骤的流程图。[0033] 图3为本发明的激光盘煤方法的再一个实施例的S3步骤的流程图。具体实施方式[0034] 为使本领域技术人员更好的理解本发明的技术方案,下面结合附图和具体实施方式对本发明作详细说明。[0035] 此处参考附图描述本发明的各种方案以及特征。[0036] 通过下面参照附图对给定为非限制性实例的实施例的优选形式的描述,本发明的这些和其它特性将会变得显而易见。[0037] 还应当理解,尽管已经参照一些具体实例对本发明进行了描述,但本领域技术人员能够确定地实现本发明的很多其它等效形式,它们具有如权利要求所述的特征并因此都位于借此所限定的保护范围内。[0038] 当结合附图时,鉴于以下详细说明,本发明的上述和其他方面、特征和优势将变得更为显而易见。[0039] 如图1至图3所示,本发明实施例提供的一种激光盘煤方法,包括:[0040] S1、确定煤堆坐标原点;[0041] S2、通过激光扫描仪扫描煤堆表面,分别获取煤堆表面多个特征点相对于坐标原点的坐标值;[0042] S3、基于所述坐标值生成点云数据,并基于所述点云数据构建不规则三角网,建立三维模型;[0043] S4、基于由三角网构建的三维模型,将所述三维模型分割为多个三棱柱体;[0044] S5、计算每个三棱柱体的体积并进行求和以获得煤堆的估算体积。[0045] 在一些改进方案中,如图2所示,在S1步骤中,在确定煤堆坐标原点时,包括:[0046] S11、通过激光测距仪扇形面发射脉冲激光光束;[0047] S12、基于测距仪反馈数值,确定煤堆最高点位置;[0048] S13、记录煤堆最高点位置为坐标原点。[0049] 进一步地,在另一些实施例中,作为优选,在S3步骤中,构造三角网,包括:[0050] S31、通过点云数据构造多个凸壳;[0051] S32、以凸壳上的边为种子边,寻找三个特征点所在的边并以该三个特征点所在的边构造三角形;[0052] S33、进行下一个三角形的构造直至最后一个凸壳,从而构造三角网。[0053] 具体地,在上述优选实施方式中,在构造多个凸壳时,包括:[0054] 在点云数据中,获得横坐标的最大值和最小值,且获得纵坐标的最大值和最小值,连接横坐标最大值和纵坐标最大值对应的点形成线段;依次判断特征点是否位于线段上,如是,保留特征点坐标,否则重新进行判断;依据保留的特征点,构造凸壳边界点;依据所述凸壳边界点,形成凸壳。[0055] 另外,在S4步骤中,将所述三维模型分割为多个三棱柱体,包括基于三角剖分算法,针对三维模型进行切分。而在S5步骤中,包括:[0056] 获得每个三棱柱体的三个顶点的高程数据,针对三个顶点的高程数据进行均值处理;计算每个三棱柱体对应的三角形的面积;计算每个三棱柱的等效体积;加和所有三棱柱的体积即可获得煤堆的体积估算值。[0057] 并且,更进一步地,在计算每个三棱柱体对应的三角形的面积时,基于三角形在XY平面的投影面积进行计算。[0058] 以上实施例仅为本发明的示例性实施例,不用于限制本发明,本发明的保护范围由权利要求书限定。本领域技术人员可以在本发明的实质和保护范围内,对本发明做出各种修改或等同替换,这种修改或等同替换也应视为落在本发明的保护范围内。
专利地区:广东
专利申请日期:2022-01-20
专利公开日期:2024-11-29
专利公告号:CN114565660B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




