 产学研创新服务平台(全国)


考虑输入死区的无人船自适应动态规划航向跟踪控制方法
更新时间:2026-11-01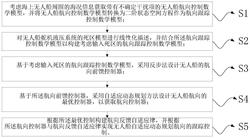 专利申请类型:发明专利;
地区:辽宁-大连;
源自:大连高价值专利检索信息库;
专利名称:考虑输入死区的无人船自适应动态规划航向跟踪控制方法
专利类型:发明专利
专利申请号:CN202410170634.5
专利申请(专利权)人:大连海事大学
权利人地址:辽宁省大连市甘井子区凌水街道凌海路1号
专利发明(设计)人:白伟伟,王源豪,李朋,章文俊,杨雪,周翔宇,孟祥坤
专利摘要:本发明公开了一种考虑输入死区的无人船自适应动态规划航向跟踪控制方法,将无人船舵机液压系统的死区模型信号进行线性化描述,并结合航向跟踪控制数学模型构建考虑输入死区的航向跟踪控制数学模型,提高了无人船控制器对与死区干扰的鲁棒性,强化了无人船的跟踪控制性能。在控制器设计过程中,将控制器分为前馈控制器和最优控制器两部分分别设计,能够有效提高复杂海况下无人船的跟踪性能,解决了求解非线性系统HJB方程难的问题,最终针对考虑输入死区的非线性无人船航向跟踪控制系统,构建了无人船船舶航向跟踪的航向反馈自适应律,确保无人船能够高效的跟踪期望航向,以实现无人船自适应动态规划航向的跟踪控制。
主权利要求:
1.一种考虑输入死区的无人船自适应动态规划航向跟踪控制方法,其特征在于,包括以下步骤:S1:考虑海上无人船周围的海况信息获取带有不确定干扰项的无人船航向控制数学模型,并将无人船航向控制数学模型转换为二阶状态空间方程,所述二阶状态空间方程作为航向跟踪控制数学模型;
所述S1包括以下步骤:
S11:考虑海上无人船周围的海况信息获取带有不确定干扰项的无人船航向控制数学模型,所述无人船航向控制数学模型的表达式为式中:δ表示无人船舵角与航向控制系统的控制输入;δw表示由不确定环境干扰引起的等效舵角;φ表示无人船的航向角与自动舵的输出信号;K表示无人船舵增益操纵性指数;T表示为船舶操纵性的时间常数;α,β均表示为船舶艏摇角速度的非线性系数; 表示φ的一阶导数; 表示φ的二阶导数;
S12:令x1= φ ,
且满足 将无人船航向控制数学模型转换为二阶状态空间方程并作为航向跟踪控制数学模型,所述航向跟踪控制数学模型的表达式为* n
式中:d 表示不确定环境干扰 的上界; Ω表示R的一个子集且为紧n
集;R表示所有实数集;R 表示所有实向量的n维欧式空间;u表示控制输入;x1表示无人船的航向角;x2表示无人船的艏角速度;
S2:对无人船舵机液压系统的死区模型进行线性化描述,并结合所述航向跟踪控制数学模型以构建考虑输入死区的航向跟踪控制数学模型;
所述S2包括以下步骤:
S21:构建无人船舵机液压系统的死区模型,所述死区模型的表达式为式中:v∈R表示死区输入信号;Mr与Ml表示死区的斜率;ar与al表示死区断点;Mr,Ml,ar,m mal均表示正常数;R 表示所有实向量的m维欧式空间;u(t)=D(v)∈R表示输入死区对无人船舵机液压系统的影响;
S22:对无人船舵机液压系统的死区模型进行线性化描述,以优化所述死区模型,优化的所述死区模型的表达式为u(t)=K(t)v(t)+d(t)式中: 且
d(t)表示死区模型的有界干扰;表示死区模型输入v的上界;表示死区模型有界干扰d(t)的上界;
S23:定义参数变量m0=min{Ml,Mr},m1=max{Ml,Mr},则获取参数关系其中,ρ(t)表示分段且有界的函数,并满足根据所述优化的死区模型结合所述参数关系获取最终的死区模型,所述最终的死区模型的表达式为u(t)=m0(1+ρ(t))v(t)+d(t);
S24:根据所述航向跟踪控制数学模型与最终的死区模型,获取考虑输入死区的航向跟踪控制数学模型,所述考虑输入死区的航向跟踪控制数学模型的表达式为S3:基于考虑输入死区的航向跟踪控制数学模型,采用反步法设计无人船的航向前馈控制器;
所述S3包括以下步骤:
S31:根据考虑输入死区的航向跟踪控制数学模型,定义所述无人船的跟踪误差;
z1=x1‑yd,
z2=x2‑αs,
式中:yd为航向参考信号;αs为航向虚拟控制器;z1表示无人船设计的航向与航向参考信号之间的航向误差;z2表示无人船设计转艏角速度与期望转艏角速度之间的转艏角速度误差;
S32:基于所述无人船的跟踪误差,采用反步法设计无人船的航向前馈控制器;
第一步:构建第一个李雅普诺夫函数;
根据所述第一个李雅普诺夫函数设计无人船的航向虚拟控制器,所述航向虚拟控制器的表达式为式中:C1表示控制设计参数; 表示yd的一阶导数;
根据航向虚拟控制器对第一个李雅普诺夫函数求导得第二步:基于第一个李雅普诺夫函数构建第二个李雅普诺夫函数;
S33:根据第二个李雅普诺夫函数与考虑输入死区的航向跟踪控制数学模型,构建前馈控制器为对所述第二个李雅普诺夫函数求导,并带入所述前馈控制器得到:S4:基于所述航向前馈控制器,采用自适应动态规划方法设计无人船航向的最优控制器,以获取航向控制器;
所述S4包括以下步骤:
a *
S41:根据S33定义v(t)=v+v,*
式中:v表示通过自适应动态规划方法设计的最优控制器;λg表示g(x)的上界;λm表示ma的上界;Δ表示等价符号;v表示前馈控制器;v(t)表示航向控制器;
*
S42:考虑S33中的 最后一项z2(f(x)+g(x)m0v),将带有输入死区影响的航向跟踪控制优化控制系统表示为式中:F(η(t))=f(x),G(η(t))=g(x)0;F(.)表示定义的可微函数,且满足F(0)=0;G(.)表示定义的有界控制矩阵,且有G(.)≤λg,λg表示正常数;
S43:定义所述航向跟踪控制优化控制系统的代价函数L(η),所述代价函数L(η)的表达式为T
式中:η(t)表示优化控制输入;Q(η)表示半正定的惩罚函数,且Q(η)≥0;v表示向量v的T转置;R表示正定的矩阵,且R=R>0;
S44:根据代价函数定义哈密顿函数H(η,v);
式中: 表示L(η)对η的偏导数;
* *
并根据所述代价函数L(η)定义最优代价函数L (η),所述最优代价函数L (η)的表达式为*
S45:基于最优代价函数L (η),根据哈密顿函数H(η,v)求解控制方程 获取最优*控制器v(η);
*
S46:将所述最优控制器v(η)结合S41得到航向控制器的表达式为S5:根据所述最优控制器构建航向反馈自适应律,并根据所述航向控制器与航向反馈自适应律实现无人船自适应动态规划航向的跟踪控制;
所述S5包括以下步骤:
S51:采用单隐层的神经网络逼近最优代价函数,所述逼近最优代价函数的表达式为l式中:ω∈R表示期望的神经网络权值,且 表示激活函数;l表示隐层中神经元的数量;ε(η)表示逼近误差; 表示神经网络权值的误差; 表示神经网络权值的估计;
并对逼近的最优代价函数等式两边分别对η求偏导,获取最优代价函数的偏导;
S52:为了无人船自适应动态规划设计,根据估计的神经网络权值 确定评价网络,获取*最优代价函数L(η)的近似函数 为
并对近似函数 等式两边对η求偏导,获取近似函数的偏导;
*
S53:将由神经网络逼近的所述最优代价函数的偏导代入S45中,以更新最优控制器v(η);
则 同 理 ,根 据 近 似 函 数 的 偏 导 得 最 优 控 制 器 的 估计 为S54:将最优控制器的估计代入S42中的航向跟踪控制优化控制系统,获得优化航向跟踪控制优化控制系统,表达式为令参数变量 则获得神经网络逼近的哈密顿函数为式中:εHJB表示系统重构残差,且
同理获得神经网络逼近的哈密顿函数的估计为S55:为了使 最小,利用梯度下降法设计航向反馈自适应律 所述航向反馈自适应律 的表达式为式中:α1>0表示神经网络学习率;α2>0表示附加稳定项的调整参数;Ls(η)表示连续可微的李雅普诺夫函数;
S56:根据所述航向最优控制器与航向反馈自适应律实现无人船航向最优跟踪控制。 说明书 : 考虑输入死区的无人船自适应动态规划航向跟踪控制方法技术领域[0001] 本发明涉及人工智能技术领域,尤其涉及一种考虑输入死区的无人船自适应动态规划航向跟踪控制方法。背景技术[0002] 近年来,随着人工智能的发展,无人水面船舶(UnmannedSurfaceVehicle,USV)日益成为航海领域的热门话题,在资源勘探、海岸监视、军事巡逻侦察等领域得到了广泛应用。无人船能安全高效的开展海上特殊作业,具有极高的研究价值。[0003] 由于风、浪、洋流等因素的影响,复杂海况给无人船航行带来了严峻的挑战。为了保证航行的安全和效率,无人船需要具备良好的航向跟踪能力。因此,航向跟踪对无人船至关重要,有必要进一步研究航向跟踪控制问题。而最优控制作为一种追求用最小代价获得最大奖励的先进控制理念,在基于人工智能的控制设计和构造智能系统中发挥重要作用,为船舶航行的智能化奠定了基础。然而,由于输入死区作为船舶舵机伺服液压系统不可避免地缺陷,会大大降低无人船的跟踪性能。因此,在设计航向跟踪控制器时,需要考虑输入死区对系统控制性能的影响。发明内容[0004] 本发明提供一种考虑输入死区的无人船自适应动态规划航向跟踪控制方法,以克服上述技术问题。[0005] 为了实现上述目的,本发明的技术方案是:[0006] 一种考虑输入死区的无人船自适应动态规划航向跟踪控制方法,包括以下步骤:[0007] S1:考虑海上无人船周围的海况信息获取带有不确定干扰项的无人船航向控制数学模型,并将无人船航向控制数学模型转换为二阶状态空间方程,所述二阶状态空间方程作为航向跟踪控制数学模型;[0008] S2:对无人船舵机液压系统的死区模型进行线性化描述,并结合所述航向跟踪控制数学模型以构建考虑输入死区的航向跟踪控制数学模型;[0009] S3:基于考虑输入死区的航向跟踪控制数学模型,采用反步法设计无人船的航向前馈控制器;[0010] S4:基于所述航向前馈控制器,采用自适应动态规划方法设计无人船航向的最优控制器,以获取航向控制器;[0011] S5:根据所述最优控制构建航向反馈自适应律,并根据所述航向控制器与航向反馈自适应律实现无人船自适应动态规划航向的跟踪控制。[0012] 进一步的,所述S1包括以下步骤:[0013] S11:考虑海上无人船周围的海况信息获取带有不确定干扰项的无人船航向控制数学模型,所述无人船航向控制数学模型的表达式为[0014][0015] 式中:δ表示无人船舵角与航向控制系统的控制输入;δw表示由不确定环境干扰引起的等效舵角;φ表示无人船的航向角与自动舵的输出信号;K表示无人船舵增益操纵性指数;T表示为船舶操纵性的时间常数;α,β均表示为船舶艏摇角速度的非线性系数; 表示φ的一阶导数; 表示φ的二阶导数;[0016] S12:令x1=φ ,且满足 将无人船航向控制数学模型转换为二阶状态空间方程并,作为航向跟踪控制数学模型,所述航向跟踪控制数学模型的表达式为[0017]* n[0018] 式中:d表示不确定环境干扰 的上界; Ω表示R的一个子集且n为紧集;R表示所有实数集;R表示所有实向量的n维欧式空间;u表示控制输入;x1表示无人船的航向角;x2表示无人船的艏角速度。[0019] 进一步的,所述S2包括以下步骤:[0020] S21:构建无人船舵机液压系统的死区模型,所述死区模型的表达式为[0021][0022] 式中:v∈R表示死区输入信号;Mr与Ml表示死区的斜率;ar与al表示死区断点;Mr,m mMl,ar,al均表示正常数;R表示所有实向量的m维欧式空间;u(t)=D(v)∈R表示输入死区对无人船舵机液压系统的影响;[0023] S22:对无人船舵机液压系统的死区模型进行线性化描述,以优化所述死区模型,优化的所述死区模型的表达式为[0024] u(t)=K(t)v(t)+d(t)[0025] 式中: 且d(t)表示死区模型的有界干扰;表示死区模型输入v的上界; 表示死区模型有界干扰d(t)的上界;[0026] S23:定义参数变量m0=min{Ml,Mr},m1=max{Ml,Mr},则获取参数关系[0027] 其中,ρ(t)表示分段且有界的函数,并满足[0028] 根据所述优化的死区模型结合所述参数关系获取最终的死区模型,所述最终的死区模型的表达式为[0029] u(t)=m0(1+ρ(t))v(t)+d(t);[0030] S24:根据所述航向跟踪控制数学模型与最终的死区模型,获取考虑输入死区的航向跟踪控制数学模型,所述考虑输入死区的航向跟踪控制数学模型的表达式为[0031][0032] 进一步的,所述S3包括以下步骤:[0033] S31:根据考虑输入死区的航向跟踪控制数学模型,定义所述无人船的跟踪误差;[0034] z1=x1‑yd,[0035] z2=x2‑αs,[0036] 式中:yd为航向参考信号;αs为航向虚拟控制器;z1表示无人船设计的航向与航向参考信号之间的航向误差;z2表示无人船设计转艏角速度与期望转艏角速度之间的转艏角速度误差;[0037] S32:基于所述无人船的跟踪误差,采用反步法设计无人船的航向前馈控制器;[0038] 第一步:构建第一个李雅普诺夫函数;[0039][0040] 根据所述第一个李雅普诺夫函数设计无人船的航向虚拟控制器,所述航向虚拟控制器的表达式为[0041][0042] 式中:C1表示控制设计参数; 表示yd的一阶导数;[0043] 根据航向虚拟控制器对第一个李雅普诺夫函数求导得[0044][0045] 第二步:基于第一个李雅普诺夫函数构建第二个李雅普诺夫函数;[0046][0047] S33:根据第二个李雅普诺夫函数与考虑输入死区的航向跟踪控制数学模型,构建前馈控制器为[0048][0049] 对所述第二个李雅普诺夫函数求导,并带入所述前馈控制器得到:[0050][0051] 进一步的,所述S4包括以下步骤:a *[0052] S41:根据S33定义v(t)=v+v,[0053] 式中:v*表示通过自适应动态规划方法设计的最优控制器;λg表示g(x)的上界;λma表示m的上界;Δ表示等价符号;v表示前馈控制器;v(t)表示航向控制器;*[0054] S42:考虑S33中的 最后一项z2(f(x)+g(x)m0v),将带有输入死区影响的航向跟踪控制优化控制系统表示为[0055][0056] 式中:F(η(t))=f(x),G(η(t))=g(x)m0;F(.)表示定义的可微函数,且满足F(0)=0;G(.)表示定义的有界控制矩阵,且有G(.)≤λg,λg表示正常数;[0057] S43:定义所述航向跟踪控制优化控制系统的代价函数L(η),所述代价函数L(η)的表达式为[0058][0059] 式中:η(t)表示优化控制输入;Q(η)表示半正定的惩罚函数,且Q(η)≥0;vT表示向T量v的转置;R表示正定的矩阵,且R=R>0;[0060] S44:根据代价函数定义哈密顿函数H(η,v);[0061][0062] 式中: 表示L(η)对η的偏导数;[0063] 并根据所述代价函数L(η)定义最优代价函数L*(η),所述最优代价函数L*(η)的表达式为[0064] L*(η)=min∫t∞Q(η)+vTRvdt*[0065] S45:基于最优代价函数L (η),根据哈密顿函数H(η,v)求解控制方程 获取*最优控制输入v(η);[0066][0067] S46:将所述最优控制器v*(η)结合S41得到航向控制器的表达式为[0068][0069] 进一步的,所述S5包括以下步骤:[0070] S51:采用单隐层的神经网络逼近最优代价函数,所述逼近最优代价函数的表达式为[0071]l[0072] 式中:ω∈R表示期望的神经网络权值,且 表示激活函数;l表示隐层中神经元的数量;ε(η)表示逼近误差; 表示神经网络权值的误差; 表示神经网络权值的估计;[0073] 并对逼近的最优代价函数等式两边分别对η求偏导,获取最优代价函数的偏导;[0074][0075] S52:为了无人船自适应动态规划设计,根据估计的神经网络权值 确定评价网*络,获取最优代价函数L(η)的近似函数 为[0076][0077] 并对近似函数 等式两边对η求偏导,获取近似函数的偏导;[0078][0079] S53:将由神经网络逼近的所述最优代价函数的偏导代入S45中,以更新最优控制*器v(η);[0080][0081] 则同理,根据近似函数的偏导得最优控制输入的估计为[0082] S54:将最优控制输入的估计代入S42中的航向跟踪控制优化控制系统,获得优化航向跟踪控制优化控制系统,表达式为[0083][0084] 令参数变量 则获得神经网络逼近的哈密顿函数为[0085][0086] 式中:ε HJB表示系统重构残差,且[0087] 同理获得神经网络逼近的哈密顿函数的估计为[0088][0089] S55:为了使 最小,利用梯度下降法设计航向反馈自适应律 所述航向反馈自适应律 的表达式为[0090][0091] 式中:α1>0表示神经网络学习率;α2>0表示附加稳定项的调整参数;Ls(η)表示连续可微的李雅普诺夫函数;[0092] S56:根据所述航向最优控制器与航向反馈自适应律实现无人船航向最优跟踪控制。[0093] 有益效果:本发明提供了一种考虑输入死区的无人船自适应动态规划航向跟踪控制方法,采用将无人船舵机液压系统的死区模型信号进行线性化描述转化为线性输入与有界干扰相结合的形式,并结合航向跟踪控制数学模型构建考虑输入死区的航向跟踪控制数学模型,提高了无人船控制器对与死区干扰的鲁棒性,强化了无人船的跟踪控制性能。在控制器设计过程中,将控制器分为前馈控制器和最优控制器两部分分别设计,能够有效提高复杂海况下无人船的跟踪性能,且前馈控制器采用反步法进行设计,最优控制器采用自适应动态规划方法进行设计,解决了求解非线性系统哈密顿‑雅可比‑贝尔曼HJB方程难的问题,最终针对考虑输入死区的非线性无人船航向跟踪控制系统,构建了无人船船舶航向跟踪的航向反馈自适应律,确保无人船能够高效的跟踪期望航向,以实现无人船航向最优跟踪控制。附图说明[0094] 为了更清楚地说明本发明实施例或现有技术中的技术方案,下面将对实施例或现有技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图是本发明的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动性的前提下,还可以根据这些附图获得其他的附图。[0095] 图1为本发明考虑输入死区的无人船自适应动态规划航向跟踪控制方法的流程图;[0096] 图2为本实施例中提供的船舶航向角对参考信号的跟踪结果仿真图;[0097] 图3为本实施例中提供的船舶航向角的跟踪误差仿真图;[0098] 图4为本实施例中例提供的神经网络神经元权值的收敛结果仿真图;[0099] 图5为本实施例中提供的死区模型输入/输出跟踪效果仿真图;[0100] 图6为本实施例中提供的无人船航向控制器效果仿真图。具体实施方式[0101] 为使本发明实施例的目的、技术方案和优点更加清楚,下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0102] 本实施例提供了一种考虑输入死区的无人船自适应动态规划航向跟踪控制方法,如图1所示,包括以下步骤:[0103] S1:考虑海上无人船周围的海况信息获取带有不确定干扰项的无人船航向控制数学模型,并将无人船航向控制数学模型转换为二阶状态空间方程,所述二阶状态空间方程作为航向跟踪控制数学模型,具体包括以下步骤:[0104] S11:在考虑航向跟踪控制问题时,基于考虑海上无人船周围的海况信息获取带有不确定干扰项的无人船航向控制数学模型,所述海况信息包括海风、海浪以及洋流,所述无人船航向控制数学模型的表达式为[0105][0106] 式中:δ表示无人船舵角与航向控制系统的控制输入;δw表示由不确定环境干扰引起的等效舵角;φ表示无人船的航向角与自动舵的输出信号;K表示无人船舵增益操纵性指数;T表示为船舶操纵性的时间常数;α,β均表示为船舶艏摇角速度的非线性系数;表示φ的一阶导数;表示φ的二阶导数;[0107] S12:令x1=φ ,且满足 为了后续便于求解控制器与自适应律,将无人船航向控制数学模型转换为二阶状态空间方程并作为航向跟踪控制数学模型,所述航向跟踪控制数学模型的表达式为[0108][0109] 式中:d*表示不确定环境干扰 的上界; Ω表示Rn的一个子集且n为紧集;R表示所有实数集;R表示所有实向量的n维欧式空间;u表示控制输入;x1表示无人船的航向角;x2表示无人船的艏角速度;[0110] S2:对无人船舵机液压系统的死区模型进行线性化描述,并结合所述航向跟踪控制数学模型以构建考虑输入死区的航向跟踪控制数学模型,具体包括以下步骤:[0111] S21:构建无人船舵机液压系统的死区模型,所述死区模型的表达式为[0112][0113] 式中:v∈R表示死区输入信号;Mr与Ml表示死区的斜率;ar与al表示死区断点;Mr,m mMl,ar,al均表示正常数;R表示所有实向量的m维欧式空间;u(t)=D(v)∈R表示输入死区对无人船舵机液压系统的影响;[0114] S22:对无人船舵机液压系统的死区模型进行线性化描述,将死区模型的表达式转化为线性输入和有界干扰的形式,以优化所述死区模型,优化的所述死区模型的表达式为[0115] u(t)=K(t)v(t)+d(t)[0116] 式中:且 d(t)表示死区模型的有界干扰;表示死区模型输入v的上界; 表示死区模型有界干扰d(t)的上界;[0117] S23:定义参数变量m0=min{Ml,Mr},m1=max{Ml,Mr},则获取参数关系[0118] 其中,ρ(t)表示分段且有界的函数,并满足[0119] 根据所述优化的死区模型结合所述参数关系获取最终的死区模型,所述最终的死区模型的表达式为[0120] u(t)=m0(1+ρ(t))v(t)+d(t);[0121] S24:根据所述航向跟踪控制数学模型与最终的死区模型,获取考虑输入死区的航向跟踪控制数学模型,所述考虑输入死区的航向跟踪控制数学模型的表达式为[0122][0123] S3:基于考虑输入死区的航向跟踪控制数学模型,采用反步法设计无人船的航向前馈控制器,具体包括以下步骤:[0124] S31:根据考虑输入死区的航向跟踪控制数学模型,定义所述无人船的跟踪误差;[0125] z1=x1‑yd,[0126] z2=x2‑αs,[0127] 式中:yd为航向参考信号;αs为航向虚拟控制器;z1表示无人船设计的航向与航向参考信号之间的航向误差;z2表示无人船设计转艏角速度与期望转艏角速度之间的转艏角速度误差;[0128] S32:基于所述无人船的跟踪误差,采用反步法设计无人船的航向前馈控制器;[0129] 第一步:构建第一个李雅普诺夫函数;[0130][0131] 根据所述第一个李雅普诺夫函数设计无人船的航向虚拟控制器,所述航向虚拟控制器的表达式为[0132][0133] 式中:C1表示控制设计参数; 表示yd的一阶导数;[0134] 根据航向虚拟控制器对第一个李雅普诺夫函数求导得[0135][0136] 第二步:基于第一个李雅普诺夫函数构建第二个李雅普诺夫函数;[0137][0138] S33:根据第二个李雅普诺夫函数与考虑输入死区的航向跟踪控制数学模型,构建前馈控制器为[0139][0140] 并对所述第二个李雅普诺夫函数求导,并带入所述前馈控制器进行优化得:[0141][0142] S4:基于所述航向前馈控制器,采用自适应动态规划方法设计无人船的航向最优控制器,具体包括以下步骤:a *[0143] S41:根据S33定义v(t)=v+v,[0144] 式中:v*表示通过自适应动态规划方法设计的最优控制器;λg表示g(x)的上界;λma表示m的上界;Δ表示等价符号;v表示前馈控制器;v(t)表示航向控制器;*[0145] S42:考虑S33中的 最后一项z2(f(x)+g(x)m0v),将带有输入死区影响的航向跟踪控制优化控制系统表示为[0146][0147] 式中:F(η(t))=f(x),G(η(t))=g(x)m0;F(.)表示定义的可微函数,且满足F(0)=0;G(.)表示定义的有界控制矩阵,且有G(.)≤λg,λg表示正常数;[0148] S43:定义所述航向跟踪控制优化控制系统的代价函数L(η),所述代价函数L(η)的表达式为[0149][0150] 式中:η(t)表示优化控制输入;Q(η)表示半正定的罚函数,且Q(η)≥0;vT表示向量Tv的转置;R表示正定的矩阵,且R=R>0;[0151] S44:对于任何控制器来说,如果相关的代价函数是连续可微的,那么它的无穷小形式叫做非线性的李雅普诺夫方程,即[0152][0153] 其中,L(0)=0;则根据代价函数定义哈密顿函数H(η,v);[0154][0155] 式中: 表示L(η)对η的偏导数;[0156] 并根据所述代价函数L(η)定义最优代价函数L*(η),所述最优代价函数L*(η)的表达式为[0157] L*(η)=min∫t∞Q(η)+vTRvdt*[0158] S45:基于最优代价函数L (η),根据哈密顿函数H(η,v)求解控制方程 获取*最优控制器v(η);[0159][0160] S46:将所述最优控制器v*(η)结合S41得到航向最优控制器的表达式为[0161][0162] S5:根据所述航向最优控制构建航向反馈自适应律,并根据所述航向最优控制器与航向反馈自适应律实现无人船航向最优跟踪控制,具体包括以下步骤:[0163] S51:采用单隐层的神经网络逼近最优代价函数,所述逼近最优代价函数的表达式为[0164]l[0165] 式中:ω∈R表示期望的神经网络权值,且 表示激活函数;l表示隐层中神经元的数量;ε(η)表示逼近误差; 表示神经网络权值的误差; 表示神经网络权值的估计;其中所述神经网络的网络结构为现有公知技术,本实施例仅通过使用其现有网络结构实现逼近功能;[0166] 并对逼近的最优代价函数等式两边分别对η求偏导,最优代价函数的偏导;[0167][0168] S52:为了无人船自适应动态规划设计,根据估计的神经网络权值 确定评价网*络,获取最优代价函数L(η)的近似函数 为[0169][0170] 并对近似函数 等式两边对η求偏导,获取近似函数的偏导;[0171][0172] S53:将由神经网络逼近的所述最优代价函数的偏导代入S45中,以更新最优控制*器v(η);[0173][0174] 则同理,根据近似函数的偏导得最优控制输入的估计为[0175] S54:将最优控制输入的估计代入S42中的航向跟踪控制优化控制系统,获得优化航向跟踪控制优化控制系统,表达式为[0176][0177] 令参数变量 则获得神经网络逼近的哈密顿函数为[0178][0179] 式中:ε HJB表示系统重构残差,且[0180] 同理获得神经网络逼近的哈密顿函数的估计为[0181][0182] S55:为了使 最小,利用梯度下降法设计航向反馈自适应律 所述航向反馈自适应律 的表达式为[0183][0184] 式中:α1>0表示神经网络学习率;α2>0表示附加稳定项的调整参数;Ls(η)表示连续可微的李雅普诺夫函数;[0185] S56:根据所述航向最优控制器与航向反馈自适应律实现无人船自适应动态规划航向的跟踪控制。[0186] 本实施例中还包括步骤S6:利用李雅普诺夫理论,证明所设计的考虑输入死区的无人船自适应动态规划航向跟踪控制系统输入到状态的稳定性,且闭环系统中的所有信号都是最终一致有界的。[0187] 具体地,为了更够顺利地证明稳定性,这里做出如下假设:[0188] 假设1:考虑S42中的航向跟踪控制优化控制系统代价函数L(η)以及S55中的自适应律 定义Ls(η)作为连续可微的李雅普诺夫函数,且满足以下要求[0189][0190] 并且,存在一个矩阵K∈R2n×2n使得[0191][0192] 假设2:在紧集Ω上 , εHJB以及 都是有界的,满足||εHJB||≤λe, 其中 λε,λe,λη都是正常数,表示 的最优值。[0193] 定理1:针对严格反馈考虑输入死区的非线性船舶航向跟踪控制系统,基于李雅普诺夫理论,在我们设计的自适应前馈控制器、最优反馈控制器和最优自适应律的作用下,通过选择合适的参数能够保证闭环系统的所有信号都是最终一致有界的,并且跟踪误差以最优的方式收敛。[0194] 接下来证明定理1:[0195] S61:根据S54中神经网络逼近的哈密顿函数得到[0196][0197] 因此,考虑 时,将S61中的公式代入S55中的航向反馈自适应律 得[0198][0199] S62:选择李雅普诺夫函数S(t),且所述李雅普诺夫函数S(t)的表达式为[0200][0201] S63:对李雅普诺夫函数S(t)求导得[0202][0203] S64:由S54中优化航向跟踪控制优化控制系统得[0204][0205][0206] S65:将S64中的公式代入S63中的公式得[0207][0208] S66:将航向跟踪控制优化系统改写为带有最优控制器v*(η)的形式为从而可得到[0209] S67:根据S66与S65中的公式可得进一步求导结果为[0210][0211][0212] S68:由于 的有界性,因此 是有界的,所以得到[0213][0214] 其中,λ1,λ2,λ3,都是正常数;[0215] S69:则考虑假设1与假设2,进一步得到[0216][0217] 其中,[0218] 因此,当满足 或 或或 时, 从而可以通过选择适当的参数来使闭环系统中所有的信号最终一致有界。[0219] 本实施例中公开的一种考虑输入死区的无人船自适应动态规划航向跟踪控制方法与现有的技术相比,本发明具有以下优点:[0220] 1、本发明提供的考虑优化策略的带有输入死区的无人船的航向跟踪控制方法,将船舶舵机伺服系统中普遍存在的输入死区问题用线性死区输入和有界干扰的形式表达,改进了一般的船舶运动数学模型,提高了控制器对与死区干扰的鲁棒性,强化了无人船的跟踪控制性能。[0221] 2、本发明提供的考虑优化策略的带有输入死区的无人船的航向跟踪控制方法,采用将控制器分为前馈控制器和最优控制器的设计方式,该种设计方法相较于一般的最优控制器设计方法,可以为二阶及以上模型设计最优控制器。并且采用这种方法设计出来的最优控制器控制效果良好。[0222] 3、本发明基于Matlab平台进行了仿真实验,考虑了输入死区,设计了自适应优化控制器以实现对无人船航向的跟踪,在考虑了之后,系统控制器更契合航海实践进一步验证了本发明提供的考虑优化策略的带有输入死区的无人船的航向跟踪控制方法的有效性和合理性。[0223] 实施例:[0224] 为了验证本发明所提的考虑输入死区的无人船航向跟踪控制方法的有效性,本实施例采用Matlab进行计算机仿真研究。参数设置如下:[0225] 仿真对象选取大连海事大学“育鲲”轮,船舶各项参数为:两柱间长105m,船宽18m,舵叶面积11.46㎡,满载航速16.7kn,满载船舯吃水5.2m,满载排水5735.5m3,方形系数0.5595。采用Norrbin运动模型,取模型参数K=0.32,T=62.38,取船舶艏摇角速度的非线性系数α=1,β=50。设置海洋环境干扰参数为:风向ψwind=30°,风级S=5,流向ψcurrent=30°,流速vcurrent=5kn。设定无人船舶的理想航向为yd=0.5sin(0.5t),采用步骤S3中设计的优化控制器实现对无人船舶的控制,取其中的设计参数c1=80,c2=80,α1=1,α2=1,m=1.在S21代价函数,R=I,Q=I。死区参数Mr=3,Ml=1,ar=1.5,al=3.系统状态初值x0=T T[0.1,0.1] ,理想权值为[1,0.8,0.5,0.3,0.2]。[0226] 仿真实验结果如图所示:图2为船舶航向角对参考信号的跟踪结果,可以看出,所设计的控制器对船舶控制效果良好,可以很好的实现船舶航向跟踪。图3为船舶航向角跟踪误差,可以看出跟踪误差能够快速的收敛到较小的残差集内,进一步验证了控制器的有效性。图4为神经网络各神经元权值的收敛情况,根据仿真结果可知,估计的各个权值均能逼近到理想效果。图5为船舶死区模型执行器中的输入/输出跟踪结果,可以看出,死区输入能够较快的跟踪死区输出。图6为控制输入的变化曲线,控制信号较为平稳。[0227] 仿真结果表明,基于本发明考虑输入死区的无人船自适应动态规划航向跟踪控制方法所设计的控制器可以很好的实现船舶航向跟踪,且跟踪误差能够快速的收敛到较小的残差集内。考虑了船舶输入死区问题后,系统控制输入曲线更契合航海实践。进一步验证了本发明提出的考虑输入死区的无人船航向优化控制方法的有效性、合理性。[0228] 最后应说明的是:以上各实施例仅用以说明本发明的技术方案,而非对其限制;尽管参照前述各实施例对本发明进行了详细的说明,本领域的普通技术人员应当理解:其依然可以对前述各实施例所记载的技术方案进行修改,或者对其中部分或者全部技术特征进行等同替换;而这些修改或者替换,并不使相应技术方案的本质脱离本发明各实施例技术方案的范围。
专利地区:辽宁
专利申请日期:2024-02-06
专利公开日期:2024-11-29
专利公告号:CN118011820B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




