 产学研创新服务平台(全国)


一种养殖吊笼升降机构及连动吊笼升降系统发明专利
更新时间:2026-11-01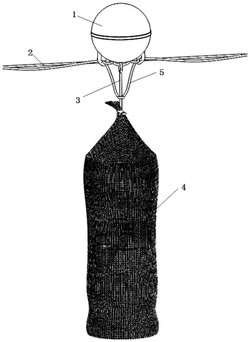 专利申请类型:发明专利;
地区:辽宁-大连;
源自:大连高价值专利检索信息库;
专利名称:一种养殖吊笼升降机构及连动吊笼升降系统
专利类型:发明专利
专利申请号:CN202010802396.7
专利申请(专利权)人:大连海洋大学
权利人地址:辽宁省大连市沙河口区黑石礁街52号
专利发明(设计)人:姜忠爱,王茂林,张力伟,母刚,顾冬雨,张志远,曹其政
专利摘要:本发明提供一种养殖吊笼升降机构及连动吊笼升降系统。升降机构包括:浮球、横向拉绳、纵向拉绳、吊笼以及升降调节拉绳;所述浮球下方设置有对称设置有两个耳孔;纵向拉绳一端系于所述横向拉绳位于两个耳孔间的部分,另一端连接吊笼;所述升降调节拉绳依次穿过所述两个耳孔,所述升降调节拉绳包括位于两个耳孔间的调节部和位于两个耳孔之外的连接部,所述调节部上设置有与所述纵向拉绳的特定位置固定连接,使得连接部向外拉伸时调节部能够代替位于特定位置上方的部分纵向拉绳受力。本发明节约了繁琐的人工作业,成本投入低,可推广性强。
主权利要求:
1.一种连动吊笼升降系统,其特征在于,包括若干养殖吊笼升降机构,所述升降机构通过升降调节拉绳(5)串联连接,所述连动吊笼升降系统在养殖水域有多行平行布置,在每一行的两端分别有一个浮体平台(9),浮体平台(9)为中空的方形塑料筒或泡沫材料,其浸在水中产生浮力,上表面高出水面,在每个浮体平台上表面上固定有一个步进电机(6),步进电机(6)的动力输出轴装有槽轮(7),升降调节拉绳(5)两端分别缠绕在槽轮上,在每行的一个浮体平台上表面上固定有一个控制器(8),控制器包含有电源、温度传感器及智能控制电路板;
所述养殖吊笼升降机构包括:浮球(1)、横向拉绳(2)、竖向拉绳(3)、吊笼(4)以及升降调节拉绳(5);
所述浮球(1)下方对称设有两个耳孔;
所述横向拉绳(2)依次穿过所述两个耳孔后,两端分别系紧于固定桩;
所述竖向拉绳(3)一端系于所述横向拉绳(2)位于两个耳孔间的部分,另一端连接吊笼(4);
所述升降调节拉绳(5)依次穿过所述两个耳孔,所述升降调节拉绳(5)包括位于两个耳孔间的调节部(51)和位于两个耳孔之外的连接部(52),所述调节部上设置有与所述竖向拉绳(3)的特定位置固定连接的固定部(53),使得连接部向外拉伸时调节部能够代替位于特定位置上方的部分竖向拉绳(3)受力,所述竖向拉绳(3)的特定位置根据机构的升降行程确定;
升降调节拉绳(5)按顺序穿过浮球(1)下端两个耳孔,并分别与浮体下方竖向拉绳(3)固定,通过系紧方式固定,系紧位置A由升降的行程决定,当智能控制电路板检测到温度传感器传输的最深养殖水域水温过低而最浅养殖水域水温适宜养殖对象生长时,智能控制电路板发送控制信号驱动两侧浮体平台(9)上的步进电机(6)旋转,步进电机(6)带动槽轮(7)旋转缠绕升降调节拉绳(5),升降调节拉绳(5)两端受力向两侧缠绕时,升降调节拉绳(5)逐渐缩短,将由弯曲状态趋于绷紧的直线状态,若升降调节拉绳(5)两端受力不均导致A位置绳结偏向某个耳孔并试图从耳孔穿过时,由于系紧位置A绳结尺寸大于耳孔内径,则系紧位置A绳结不会从耳孔中穿过而保持在两耳孔之间,在升降调节拉绳(5)由弯曲形态变化成直线状态过程中,与竖向拉绳(3)系紧的位置A将逐渐上升,直至升降调节拉绳(5)整体拉伸成为接近水平直线形态,吊笼(4)到达最浅养殖水域,此时升降调节拉绳(5)与竖向拉绳(3)系紧位置A往上的竖向拉绳(3)处于不受力的弯曲形态,此时将步进电机(6)设定在锁紧状态,则养殖吊笼(4)保持于最浅养殖水域;
当智能控制电路板检测到温度传感器传输的最浅养殖水域水温过高而最深养殖水域水温适宜养殖对象生长时,智能控制电路板发送控制信号驱动两侧浮体平台(9)上的步进电机(6)反向旋转,步进电机(6)带动槽轮(7)旋转释放升降调节拉绳(5),升降调节拉绳(5)两端不受拉力处于松弛状态,养殖吊笼(4)受重力作用逐渐下沉,系紧位置A点跟随养殖吊笼(4)逐渐下降,竖向拉绳(3)在系紧位置A点以上部分受拉力逐渐由弯曲的自由状态趋于直线,直至整条竖向拉绳(3)延展成为一条竖直直线,养殖吊笼(4)到达最深养殖水域,此过程升降调节拉绳(5)两端不受拉力,由于系紧位置A点位置下降,升降调节拉绳(5)受系紧位置A点位置牵引逐渐由耳孔外向耳孔内滑移,直至养殖吊笼(4)到达最深养殖水域,升降调节拉绳(5)由水平直线逐渐趋于弯曲的自由状态。
2.根据权利要求1所述的一种连动吊笼升降系统,其特征在于,所述升降调节拉绳(5)两端连接步进电机。
3.根据权利要求2所述的一种连动吊笼升降系统,其特征在于,
所述温度传感器设置于吊笼上用以采集吊笼所处深度的水温;
所述控制器的信号采集端口连接所述温度传感器、控制端口连接所述步进电机。 说明书 : 一种养殖吊笼升降机构及连动吊笼升降系统技术领域[0001] 本发明涉及水产品养殖装置,具体而言,尤其涉及一种养殖吊笼升降机构及连动吊笼升降系统。背景技术[0002] 在水产品养殖业生产过程中,特别是以吊笼形式在水下养殖过程中,通常采用在浮球下设置垂直拉绳,垂直拉绳下端与养殖吊笼连接,通过浮球浸在水面上产生的浮力将吊笼拉住悬浮在水中,由于受季节影响水面温度会有变化,吊笼中养殖对象的健康与生长速度受温度影响较大特别是在夏季水温较高的时候,需要延长垂直拉绳的长度将吊笼降至温度较低的较深水域中,目前传统的方法是在较浅的水域养殖时将垂直拉绳的一部分折叠缠绕打一个活结,在表层水温上升需要将吊笼沉降至较深水域时,将活结打开垂直拉绳完全伸张,吊笼下降至既定深度。若需要重新将吊笼拉升至较浅深度的水域时,需要再次将垂直拉绳折叠缠绕打一个活结,从而周而复始根据实际需要改变垂直拉绳长度实现吊笼深度变化。[0003] 通过调整垂直拉绳长度实现吊笼深浅变化的这个过程需要人工操作,关键问题在于每次调整时需要对每一根垂直拉绳进行调节,效率非常低,而且消耗大量的人力物力,往往在水面温度急速变化的时期无法实现及时对所有吊笼深度进行调节,以至于影响养殖对象健康生长,造成较大的经济损失。伴随我国水产养殖产业的发展,养殖规模的增大,切实需要一种能够高效实现吊笼升降的机构或方法,提高作业效率,降低作业成本,减轻作业负荷。对提升我国水产品养殖的现代化水平具有重要的意义。发明内容[0004] 本发明提供了一种养殖吊笼升降机构及连动吊笼升降系统,以解决手工操作吊笼深度调节导致的工作效率低下,且调解不及时造成损失的问题。本发明能够提高作业效率,降低作业成本,减轻作业负荷。同时对提升我国水产品养殖的现代化水平具有重要的意义。[0005] 本发明采用的技术手段如下:[0006] 一种养殖吊笼升降机构,包括:浮球、横向拉绳、竖向拉绳、吊笼以及升降调节拉绳;[0007] 所述浮球下方对称设有两个耳孔;[0008] 所述横向拉绳依次穿过所述两个耳孔后,两端分别系紧于固定桩;[0009] 所述竖向拉绳一端系于所述横向拉绳位于两个耳孔间的部分,另一端连接吊笼;[0010] 所述升降调节拉绳依次穿过所述两个耳孔,所述升降调节拉绳包括位于两个耳孔间的调节部和位于两个耳孔之外的连接部,所述调节部上设置有与所述竖向拉绳的特定位置固定连接的固定部,使得连接部向外拉伸时调节部能够代替位于特定位置上方的部分纵向拉绳受力。[0011] 进一步地,所述升降调节拉绳两端连接步进电机。[0012] 进一步地,还包括控制器以及温度传感器;[0013] 所述温度传感器设置于吊笼上用以采集吊笼所处深度的水温;[0014] 所述控制器的信号采集端口连接所述温度传感器、控制端口连接所述步进电机。[0015] 进一步地,所述竖向拉绳的特定位置根据机构的升降行程确定。[0016] 一种连动吊笼升降系统包括若干如上述任意一项所述的升降机构,所述升降机构通过升降调节拉绳串联连接。[0017] 较现有技术相比,本发明具有以下优点:[0018] 1、本发明避免了繁琐的人工作业,成本投入低,与现有系统融合性好,方便、实用,可推广性强。[0019] 2、本发明通过温度传感器检测最浅养殖水域和最深养殖水域的水温,并通过升降调节拉绳与现有系统巧妙结合,实现了养殖吊笼自动批量上升与沉降至适宜水域,自动化程度高,极大提高作业效率。[0020] 基于上述理由本发明可在水产养殖领域广泛推广。附图说明[0021] 为了更清楚地说明本发明实施例或现有技术中的技术方案,下面将对实施例或现有技术描述中所需要使用的附图做以简单地介绍,显而易见地,下面描述中的附图是本发明的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动性的前提下,还可以根据这些附图获得其他的附图。[0022] 图1为本发明吊笼升降机构结构示意图。[0023] 图2为本发明吊笼下降至最大深度时升降机构结构示意图。[0024] 图3为本发明吊笼下降至最小深度时升降机构结构示意图。[0025] 图4为本发明连动吊笼升降系统结构示意图。[0026] 图中:1、浮球;2、横向拉绳;3、竖向拉绳;4、吊笼;5、升降调节拉绳;6、步进电机;7、槽轮;8、控制器;9、浮体平台。具体实施方式[0027] 需要说明的是,在不冲突的情况下,本发明中的实施例及实施例中的特征可以相互组合。下面将参考附图并结合实施例来详细说明本发明。[0028] 为使本发明实施例的目的、技术方案和优点更加清楚,下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。以下对至少一个示例性实施例的描述实际上仅仅是说明性的,决不作为对本发明及其应用或使用的任何限制。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0029] 需要注意的是,这里所使用的术语仅是为了描述具体实施方式,而非意图限制根据本发明的示例性实施方式。如在这里所使用的,除非上下文另外明确指出,否则单数形式也意图包括复数形式,此外,还应当理解的是,当在本说明书中使用术语“包含”和/或“包括”时,其指明存在特征、步骤、操作、器件、组件和/或它们的组合。[0030] 除非另外具体说明,否则在这些实施例中阐述的部件和步骤的相对布置、数字表达式和数值不限制本发明的范围。同时,应当清楚,为了便于描述,附图中所示出的各个部分的尺寸并不是按照实际的比例关系绘制的。对于相关领域普通技术人员己知的技术、方法和设备可能不作详细讨论,但在适当情况下,所述技术、方法和设备应当被视为授权说明书的一部分。在这里示出和讨论的所有示例中,任向具体值应被解释为仅仅是示例性的,而不是作为限制。因此,示例性实施例的其它示例可以具有不同的值。应注意到:相似的标号和字母在下面的附图中表示类似项,因此,一旦某一项在一个附图中被定义,则在随后的附图中不需要对其进行进一步讨论。[0031] 在本发明的描述中,需要理解的是,方位词如“前、后、上、下、左、右”、“横向、竖向、垂直、水平”和“顶、底”等所指示的方位或位置关系通常是基于附图所示的方位或位置关系,仅是为了便于描述本发明和简化描述,在未作相反说明的情况下,这些方位词并不指示和暗示所指的装置或元件必须具有特定的方位或者以特定的方位构造和操作,因此不能理解为对本发明保护范围的限制:方位词“内、外”是指相对于各部件本身的轮廓的内外。[0032] 为了便于描述,在这里可以使用空间相对术语,如“在……之上”、“在……上方”、“在……上表面”、“上面的”等,用来描述如在图中所示的一个器件或特征与其他器件或特征的空间位置关系。应当理解的是,空间相对术语旨在包含除了器件在图中所描述的方位之外的在使用或操作中的不同方位。例如,如果附图中的器件被倒置,则描述为“在其他器件或构造上方”或“在其他器件或构造之上”的器件之后将被定位为“在其他器件或构造下方”或“在其位器件或构造之下”。因而,示例性术语“在……上方”可以包括“在……上方”和“在……下方”两种方位。该器件也可以其他不同方式定位(旋转90度或处于其他方位),并且对这里所使用的空间相对描述作出相应解释。[0033] 此外,需要说明的是,使用“第一”、“第二”等词语来限定零部件,仅仅是为了便于对相应零部件进行区别,如没有另行声明,上述词语并没有特殊含义,因此不能理解为对本发明保护范围的限制。[0034] 如图1所示,本发明提供了一种养殖吊笼升降机构,包括:浮球1、横向拉绳2、竖向拉绳3、吊笼4以及升降调节拉绳5。其中,浮球1下方对称设有两个耳孔,横向拉绳2依次穿过所述两个耳孔后,两端分别系紧于固定桩。竖向拉绳3一端系于横向拉绳2位于两个耳孔间的部分,另一端连接吊笼4。升降调节拉绳5依次穿过所述两个耳孔,所述升降调节拉绳5包括位于两个耳孔间的调节部51和位于两个耳孔之外的连接部52,所述调节部51上设置有与所述竖向拉绳3的特定位置固定连接的固定部53,使得连接部52向外拉伸时调节部能够代替位于特定位置上方的部分竖向拉绳3受力。进一步地,所述升降调节拉绳5两端连接步进电机6。更进一步地,升降机构还包括控制器以及温度传感器;温度传感器设置于吊笼上用以采集吊笼所处深度的水温;控制器的信号采集端口连接所述温度传感器、控制端口连接所述步进电机6。再进一步地,该机构还包括放置步进电机6的浮体平台9,以及缠绕升降调节拉绳5的槽轮7。[0035] 具体来说,升降调节拉绳5按顺序穿过浮球1下端两个耳孔,并分别与浮球1下方竖向拉绳3固定,本实施例中选择系紧方式固定,系紧位置A由升降的行程决定。当智能控制电路板检测到温度传感器传输的最深养殖水域水温过低而最浅养殖水域水温适宜养殖对象生长时,智能控制电路板发送控制信号驱动两侧浮体平台9上的步进电机6旋转,步进电机6带动槽轮7旋转缠绕升降调节拉绳5,升降调节拉绳5两端受力向两侧缠绕时,升降调节拉绳5逐渐缩短将由弯曲状态趋于绷紧的直线状态,若升降调节拉绳5两端受力不均导致A位置绳结偏向某个耳孔并试图从耳孔穿过时,由于A位置绳结尺寸大于耳孔内径,则可保证A位置绳结不会从耳孔中穿过而保持在两耳孔之间。在升降调节拉绳5由弯曲形态变化成直线状态过程中,与竖向拉绳3系紧的位置A将逐渐上升,直至升降调节拉绳5整体拉伸成为接近水平直线形态,吊笼4到达最浅养殖水域,此时升降调节拉绳5与竖向拉绳3系紧位置A往上的竖向拉绳3处于不受力的弯曲形态,如图3所示,此时将步进电机6设定在锁紧状态,则养殖吊笼4保持于最浅养殖水域,实现这一行吊笼4整体上升至最浅养殖水域。[0036] 当智能控制电路板检测到温度传感器传输的最浅养殖水域水温过高低而最深浅养殖水域水温适宜养殖对象生长时,智能控制电路板发送控制信号驱动两侧浮体平台9上的步进电机6反向旋转,步进电机6带动槽轮7旋转释放升降调节拉绳5,升降调节拉绳5两端不受拉力处于松弛状态,养殖吊笼4受重力作用逐渐下沉,A点跟随养殖吊笼4逐渐下降,竖向拉绳3在A点以上部分受拉力逐渐由弯曲的自由状态趋于直线,直至整条竖向拉绳3延展成为一条竖直直线,养殖吊笼4到达最深养殖水域,如图2所示。此过程升降调节拉绳5两端不受拉力,由于A点位置下降,升降调节拉绳5受A点位置牵引逐渐由耳孔外向耳孔内滑移,直至养殖吊笼4到达最深养殖水域,升降调节拉绳5由水平直线逐渐趋于弯曲的自由状态。养殖吊笼4沉降的最大深度由竖向拉绳3决定,上升的最大行程由升降调节拉绳5与竖向拉绳3系紧位置决定,用户可根据养殖对象需求自行确定。步进电机6的转动圈数根据用户设定的升降行程要求在控制器8的控制程序中进行设定。[0037] 如图4所示,本发明实施例的另一方面提供了一种连动吊笼升降系统,包括若干如上述任意一项所述的升降机构,所述升降机构通过升降调节拉绳5串联连接。[0038] 具体来说,系统包括多个连动的上述升降机构,即包括多个浮球1、横向拉绳2、竖向拉绳3、连接于竖向拉绳的吊笼4、升降调节拉绳5、带动升降调节拉绳张弛的步进电机6、缠绕升降调节拉绳5的槽轮7、控制器8以及安放控制器8和步进电机6的浮体平台9。使用时,浮球1、竖向拉绳3、吊笼4通过横向拉绳2和升降调节拉绳5以串联方式连接在一起组成一行,具体串联个数用户可根据实际需要自行决定。一片养殖水域一般有多行平行布置,在每一行的两端分别有一个浮体平台9,浮体平台9一般为中空的方形塑料筒或泡沫材料,其浸在水中产生浮力,上表面高出水面,在每个浮体平台上表面上固定有一个步进电机6,步进电机6的动力输出轴装有槽轮7,升降调节拉绳5两端分别缠绕在槽轮7上。在每行的一个浮体平台上表面上固定有一个控制器8,控制器包含有电源、温度传感器及智能控制电路板。系统的工作过程与上述单个升降机构的工作过程相同,此处不再赘述。[0039] 本发明在传统的浮球1、横向拉绳2、竖向拉绳3、吊笼4的基础上增加升降调节拉绳5及电器系统,通过升降调节拉绳5与原机构的巧妙结合实现吊笼4批量统一上升和沉降。该发明实现升降作业效率极大的提升,降低劳动强度,节约作业成本。[0040] 最后应说明的是:以上各实施例仅用以说明本发明的技术方案,而非对其限制;尽管参照前述各实施例对本发明进行了详细的说明,本领域的普通技术人员应当理解:其依然可以对前述各实施例所记载的技术方案进行修改,或者对其中部分或者全部技术特征进行等同替换;而这些修改或者替换,并不使相应技术方案的本质脱离本发明各实施例技术方案的范围。
专利地区:辽宁
专利申请日期:2020-08-11
专利公开日期:2024-11-29
专利公告号:CN111937793B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




