 产学研创新服务平台(全国)


小量程应变式智能数字称重模块发明专利
更新时间:2026-10-01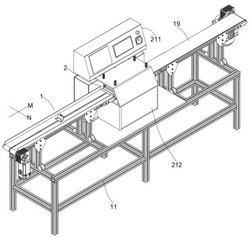 专利申请类型:发明专利;
地区:江苏-常州;
源自:常州高价值专利检索信息库;
专利名称:小量程应变式智能数字称重模块
专利类型:发明专利
专利申请号:CN202411397444.3
专利申请(专利权)人:费波斯测量技术(常州)有限公司
权利人地址:江苏省常州市武进国家高新技术产业开发区新辉路12-1号
专利发明(设计)人:施文俊
专利摘要:本发明适用于称重技术领域,提供了小量程应变式智能数字称重模块,包括翻转组件、称重组件和刮除组件;翻转组件包括翻转气缸、导向块、第一支杆、第二支杆、翻转板、拨动件;称重组件,包括固定架、称重模块、固定板、立板、驱动电机、主滚轮、次滚轮、传送带、升降气缸、过渡板、过渡滚筒,限位件;刮除组件包括刮除气缸、刮除板,电动伸缩杆;通过其中一个翻转气缸启动,其伸缩端带动其中一个导向块进行位移,第一支杆逐渐从倾斜状态变为水平状态,并拉动第二支杆从竖直状态变为水平状态,此时翻转板带着花泥块进行翻转,使得竖直放置的花泥块变为水平放置,从而提高了称重的准确性。
主权利要求:
1.小量程应变式智能数字称重模块,其特征在于:包括,
翻转组件(1),其包括承载架(11)、设置于所述承载架(11)顶部的支撑架(12)、设置于所述支撑架(12)一端的输送电机(13)、设置于所述输送电机(13)输出端的第一滚轮(131)、设置于所述第一滚轮(131)远离输送电机(13)一端的第二滚轮(132)、设置于所述第一滚轮(131)一侧的第三滚轮(133)、设置于所述第三滚轮(133)一端的第四滚轮(134)、套设于所述第一滚轮(131)和第三滚轮(133)上的第一输送带(135)、套设于所述第二滚轮(132)和第四滚轮(134)上的第二输送带(136)、径向方向对称设置于所述第一输送带(135)和第二输送带(136)之间的横架(14)、设置于所述横架(14)侧壁上的翻转气缸(15)、设置于所述翻转气缸(15)伸缩端的导向块(16)、转动连接于其中一个所述导向块(16)顶部的第一支杆(161)、转动连接于所述第一支杆(161)远离导向块(16)一端的第二支杆(162)、设置于所述第二支杆(162)侧壁上的翻转板(17)、轴向方向对称设置于所述翻转板(17)两端的拨动件(18),以及设置于所述支撑架(12)远离输送电机(13)一端的运输机构(19);所述第二支杆(162)远离第一支杆(161)的一端能够转动连接于另外一个所述导向块(16)的顶部;
称重组件(2),设置于所述支撑架(12)和运输机构(19)之间,其包括固定架(21)、均匀设置于所述固定架(21)顶部的称重模块(22)、径向方向对称设置于所述称重模块(22)顶部的固定板(23)、轴向方向对称设置于所述固定板(23)之间的立板(24)、设置于其中一个所述立板(24)一侧的驱动电机(25)、设置于所述驱动电机(25)输出端的主滚轮(251)、设置于所述主滚轮(251)一侧的次滚轮(252)、套设于所述主滚轮(251)和次滚轮(252)上的传送带(253)、均匀设置于所述传送带(253)四周的升降气缸(26)、设置于相邻两个所述升降气缸(26)之间的过渡板(27)、径向方向对称设置于所述过渡板(27)内的过渡滚筒(28),以及设置于所述传送带(253)上方的限位件(29);所述升降气缸(26)的伸缩端能够连接于对应的过渡板(27)的顶部;以及,刮除组件(3),设置于所述传送带(253)的下方,其包括刮除气缸(31)、转动连接于所述刮除气缸(31)伸缩端的刮除板(32),以及设置于所述刮除板(32)底部的电动伸缩杆(33)。
2.根据权利要求1所述的小量程应变式智能数字称重模块,其特征在于:所述横架(14)位于第一输送带(135)和第二输送带(136)环绕的空间内,所述横架(14)的两端均能够连接于支撑架(12)的侧壁,所述横架(14)轴向方向之间还对称设置有导向杆(141),所述导向块(16)均能够套设于导向杆(141)上。
3.根据权利要求1或2任一所述的小量程应变式智能数字称重模块,其特征在于:所述第二支杆(162)远离另外一个所述导向块(16)的一端能够延伸至第一输送带(135)和第二输送带(136)的中上方,所述翻转板(17)的端面呈L型,所述翻转板(17)位于第一输送带(135)和第二输送带(136)的上方,所述翻转板(17)L型的侧壁径向方向上开设有斜面(171),所述斜面(171)呈相反分布。
4.根据权利要求1所述的小量程应变式智能数字称重模块,其特征在于:所述拨动件(18)包括拨动电机(181),以及设置于所述拨动电机(181)输出端的拨杆(182);所述拨动电机(181)的输出端能够贯穿翻转板(17)的侧壁、并连接于拨杆(182)。
5.根据权利要求1所述的小量程应变式智能数字称重模块,其特征在于:所述立板(24)的两端能够连接于对应的固定板(23)的顶部,所述主滚轮(251)和次滚轮(252)的两端均能够连接于对应的立板(24)的侧壁;
所述固定架(21)的一侧还设置有控制箱(211),所述控制箱(211)靠近固定架(21)的一侧设置有保护罩(212),所述升降气缸(26)的伸缩端均能够贯穿保护罩(212)的顶部、并连接于对应的过渡板(27)的顶部。
6.根据权利要求1或5任一所述的小量程应变式智能数字称重模块,其特征在于:所述过渡板(27)的一侧开设有第一弧形切口(271),另一侧开设有第二弧形切口(272),所述过渡板(27)径向方向顶部还对称开设有长槽(273),所述过渡滚筒(28)的外壁能够通过长槽(273)、延伸于过渡板(27)的顶部。
7.根据权利要求1所述的小量程应变式智能数字称重模块,其特征在于:所述限位件(29)包括滑移板(291)、轴向方向对称设置于所述滑移板(291)顶部的电动滑块(292)、设置于所述电动滑块(292)远离滑移板(291)一侧的滑轨(293)、设置于所述滑移板(291)底部的旋转气缸(294)、设置于所述旋转气缸(294)旋转端的旋转板(295)、对称设置于所述旋转板(295)底部的限位气缸(296)、设置于所述限位气缸(296)之间的限位板(297),以及设置于所述限位板(297)底部的自适应件(298);所述电动滑块(292)能够配合滑动于对应的滑轨(293)上,所述限位板(297)的底部还开设有通槽(2971)。
8.根据权利要求7所述的小量程应变式智能数字称重模块,其特征在于:所述自适应件(298)包括均匀设置于所述限位板(297)底部的长板(2981)、设置于相邻两个所述长板(2981)之间的活动板(2982)、设置于所述长板(2981)一侧的固定座(2983)、设置于所述固定座(2983)一端的活动杆(2984)、套设于所述活动杆(2984)上的弹簧(2985),以及转动连接于其中一个所述长板(2981)侧壁上的活动气缸(2986)。
9.根据权利要求8所述的小量程应变式智能数字称重模块,其特征在于:所述活动板(2982)呈L型,所述活动板(2982)的侧壁中部能够转动连接于限位板(297)的底部,所述长板(2981)的两端均能够转动连接于对应的活动板(2982)的一端,所述固定座(2983)呈倒L型,所述固定座(2983)水平的侧壁能够连接于限位板(297)的底部,所述长板(2981)能够位于对应的固定座(2983)水平侧壁上,所述活动杆(2984)的一端能够贯穿固定座(2983)垂直的侧壁、并贴合于对应的长板(2981),所述弹簧(2985)套设于活动杆(2984)远离长板(2981)的一端,所述弹簧(2985)的一端能够连接于固定座(2983)垂直的侧壁。
10.根据权利要求1所述的小量程应变式智能数字称重模块,其特征在于:所述刮除气缸(31)远离刮除板(32)的一端能够连接于固定架(21),所述刮除板(32)呈弧形,所述电动伸缩杆(33)远离刮除板(32)的一端能够转动连接于刮除气缸(31)的伸缩端侧壁。 说明书 : 小量程应变式智能数字称重模块技术领域[0001] 本发明涉及称重技术领域,更具体地说,它涉及小量程应变式智能数字称重模块。背景技术[0002] 小量程应变式智能数字称重模块是一种利用现代电子技术和计算机软件技术结合而成的新型称重传感器;它们通常由模拟传感器(电阻应变式)和数字化转换模块组成,数字化模块包括放大器、A/D转换器、微处理器(CPU)、存储器、接口电路等;数字式智能称重传感器具有多种优势,如输出信号大、抗干扰能力强、信号传输距离远、安装调试方便,并能实现智能化控制。[0003] 在现代工业生产中,小量程应变式智能数字称重模块的应用已经变得非常广泛,它们被部署在各种关键的生产环节,以确保对产品质量和重量的精确控制;这些模块的设计旨在提供高精度的称重数据,无论是在工业生产、食品加工、物流和运输、医疗保健还是农业等众多领域,都能发挥重要作用。[0004] 对于泡沫类产品,例如花泥,智能数字称重模块的安装位置通常精心选择在生产流程的关键节点,即在花泥的成型和包装过程之间;具体来说,称重模块一般安装在输送带的下方,这样当花泥从成型机出来,通过输送带移动时,称重模块便能够利用其高精度传感器自动检测并记录每块花泥的重量。[0005] 然而,在此过程中,花泥块是先放置在一条普通的输送带上进行初步的位移,之后再转移到装有智能数字称重模块的输送带上进行称重的,这个阶段花泥块的摆放状态并没有经过特殊处理,因此,一旦花泥块转移至装有智能数字称重模块的输送带上方时由于输送带自身的振动而瞬间倾倒或砸落,就会影响称重的准确性,还可能损坏花泥块产品,甚至对输送带和称重模块造成损害,增加生产成本和维护难度。[0006] 同时,在花泥块的称重环节中,输送带的振动和花泥块之间的相互摩擦是不可避免的现象,这些因素共同作用,可能会导致花泥块表面或边缘的细小碎屑脱落;这些碎屑随后会掉落并散布在输送带的表面上;如果这些碎屑没有得到及时清理,它们会逐渐在输送带上积累,形成一层厚厚的碎屑层;随着时间的推移,这层积累的花泥碎屑可能会影响称重模块对花泥块重量的准确检测,甚至影响花泥块的质量控制和包装的准确性;为此,现提出小量程应变式智能数字称重模块以改善现有存在的问题。发明内容[0007] 针对现有技术存在的不足,本发明的目的在于提供小量程应变式智能数字称重模块。[0008] 为实现上述目的,本发明提供了如下技术方案:小量程应变式智能数字称重模块,包括翻转组件、称重组件和刮除组件;其中,翻转组件,其包括承载架、设置于所述承载架顶部的支撑架、设置于所述支撑架一端的输送电机、设置于所述输送电机输出端的第一滚轮、设置于所述第一滚轮远离输送电机一端的第二滚轮、设置于所述第一滚轮一侧的第三滚轮、设置于所述第三滚轮一端的第四滚轮、套设于所述第一滚轮和第三滚轮上的第一输送带、套设于所述第二滚轮和第四滚轮上的第二输送带、径向方向对称设置于所述第一输送带和第二输送带之间的横架、设置于所述横架侧壁上的翻转气缸、设置于所述翻转气缸伸缩端的导向块、转动连接于其中一个所述导向块顶部的第一支杆、转动连接于所述第一支杆远离导向块一端的第二支杆、设置于所述第二支杆侧壁上的翻转板、轴向方向对称设置于所述翻转板两端的拨动件,以及设置于所述支撑架远离输送电机一端的运输机构;所述第二支杆远离第一支杆的一端能够转动连接于另外一个所述导向块的顶部;称重组件,设置于所述支撑架和运输机构之间,其包括固定架、均匀设置于所述固定架顶部的称重模块、径向方向对称设置于所述称重模块顶部的固定板、轴向方向对称设置于所述固定板之间的立板、设置于其中一个所述立板一侧的驱动电机、设置于所述驱动电机输出端的主滚轮、设置于所述主滚轮一侧的次滚轮、套设于所述主滚轮和次滚轮上的传送带、均匀设置于所述传送带四周的升降气缸、设置于相邻两个所述升降气缸之间的过渡板、径向方向对称设置于所述过渡板内的过渡滚筒,以及设置于所述传送带上方的限位件;所述升降气缸的伸缩端能够连接于对应的过渡板的顶部;刮除组件,设置于所述传送带的下方,其包括刮除气缸、转动连接于所述刮除气缸伸缩端的刮除板,以及设置于所述刮除板底部的电动伸缩杆。[0009] 本发明进一步设置为:所述横架位于第一输送带和第二输送带环绕的空间内,所述横架的两端均能够连接于支撑架的侧壁,所述横架轴向方向之间还对称设置有导向杆,所述导向块均能够套设于导向杆上。[0010] 本发明进一步设置为:所述第二支杆远离另外一个所述导向块的一端能够延伸至第一输送带和第二输送带的中上方,所述翻转板的端面呈L型,所述翻转板位于第一输送带和第二输送带的上方,所述翻转板L型的侧壁径向方向上开设有斜面,所述斜面呈相反分布。[0011] 本发明进一步设置为:所述拨动件包括拨动电机,以及设置于所述拨动电机输出端的拨杆;所述拨动电机的输出端能够贯穿翻转板的侧壁、并连接于拨杆。[0012] 本发明进一步设置为:所述立板的两端能够连接于对应的固定板的顶部,所述主滚轮和次滚轮的两端均能够连接于对应的立板的侧壁;所述固定架的一侧还设置有控制箱,所述控制箱靠近固定架的一侧设置有保护罩,所述升降气缸的伸缩端均能够贯穿保护罩的顶部、并连接于对应的过渡板的顶部。[0013] 本发明进一步设置为:所述过渡板的一侧开设有第一弧形切口,另一侧开设有第二弧形切口,所述过渡板径向方向顶部还对称开设有长槽,所述过渡滚筒的外壁能够通过长槽、延伸于过渡板的顶部。[0014] 本发明进一步设置为:所述限位件包括滑移板、轴向方向对称设置于所述滑移板顶部的电动滑块、设置于所述电动滑块远离滑移板一侧的滑轨、设置于所述滑移板底部的旋转气缸、设置于所述旋转气缸旋转端的旋转板、对称设置于所述旋转板底部的限位气缸、设置于所述限位气缸之间的限位板,以及设置于所述限位板底部的自适应件;所述电动滑块能够配合滑动于对应的滑轨上,所述限位板的底部还开设有通槽。[0015] 本发明进一步设置为:所述自适应件包括均匀设置于所述限位板底部的长板、设置于相邻两个所述长板之间的活动板、设置于所述长板一侧的固定座、设置于所述固定座一端的活动杆、套设于所述活动杆上的弹簧,以及转动连接于其中一个所述长板侧壁上的活动气缸。[0016] 本发明进一步设置为:所述活动板呈L型,所述活动板的侧壁中部能够转动连接于限位板的底部,所述长板的两端均能够转动连接于对应的活动板的一端,所述固定座呈倒L型,所述固定座水平的侧壁能够连接于限位板的底部,所述长板能够位于对应的固定座水平侧壁上,所述活动杆的一端能够贯穿固定座垂直的侧壁、并贴合于对应的长板,所述弹簧套设于活动杆远离长板的一端,所述弹簧的一端能够连接于固定座垂直的侧壁。[0017] 本发明进一步设置为:所述刮除气缸远离刮除板的一端能够连接于固定架,所述刮除板呈弧形,所述电动伸缩杆远离刮除板的一端能够转动连接于刮除气缸的伸缩端侧壁。[0018] 综上所述,本申请包括以下至少一种有益技术效果:[0019] (1)通过拨动件将花泥块拨动至翻转板上,并对花泥块进行夹持限位,紧接着,其中一个翻转气缸启动,其伸缩端带动其中一个导向块进行位移,第一支杆逐渐从倾斜状态变为水平状态,并拉动第二支杆从竖直状态变为水平状态,此时翻转板带着花泥块进行翻转,使得竖直放置的花泥块变为水平放置,而原本水平放置的花泥块依旧是水平放置,随后拨动件再次启动,松开花泥块,花泥块则从翻转板上滑落至第一输送带和第二输送带上继续进行位移;避免了一旦花泥块转移至装有智能数字称重模块的输送带上方时,由于输送带自身的振动而瞬间倾倒或砸落的问题,从而提高了称重的准确性,还保证了花泥块的完整性,减少了瞬间倾倒或砸落时对输送带和称重模块的损害。[0020] (2)通过升降气缸带动对应的过渡板下降,使得过渡板可将普通输送带和装有智能数字称重模块的输送带之间的间隙进行填充,在此过程中,其中一个过渡滚筒的外壁能够与第三滚轮和第四滚轮的外壁贴合,而另外一个过渡滚筒的外壁能够与传送带的外壁贴合,因此花泥块可通过两个过渡滚筒的输送继续位移至传送带上;避免了花泥在间隙处长时间逗留导致花泥碎屑增加的问题,减少了输送带上的花泥碎屑,从而提高了称重模块对花泥块重量的检测结果。[0021] (3)通过限位件的设计,将花泥块进行活动限制,避免了锥形花泥块在称重时,会由于输送带的振动导致锥形花泥块围绕自身的一端进行旋转,从而导致称重结果不准确的问题,从而提高了称重结果的准确性。附图说明[0022] 图1为本发明小量程应变式智能数字称重模块的整体结构示意图。[0023] 图2为本发明中翻转组件的整体结构示意图。[0024] 图3为本发明翻转组件中的部分结构示意图。[0025] 图4为图3中A处的放大图。[0026] 图5为本发明中传送带的整体结构示意图。[0027] 图6为本发明中第一弧形切口和第二弧形切口的整体结构示意图。[0028] 图7为本发明中限位件的整体结构示意图。[0029] 图8为本发明中刮除组件的整体结构示意图。[0030] 图9为本发明中保护罩和限位件的整体结构示意图。[0031] 附图标记说明:1、翻转组件;11、承载架;12、支撑架;13、输送电机;131、第一滚轮;132、第二滚轮;133、第三滚轮;134、第四滚轮;135、第一输送带;136、第二输送带;14、横架;141、导向杆;15、翻转气缸;16、导向块;161、第一支杆;162、第二支杆;17、翻转板;171、斜面;18、拨动件;181、拨动电机;182、拨杆;19、运输机构;[0032] 2、称重组件;21、固定架;211、控制箱;212、保护罩;22、称重模块;23、固定板;24、立板;25、驱动电机;251、主滚轮;252、次滚轮;253、传送带;26、升降气缸;27、过渡板;271、第一弧形切口;272、第二弧形切口;273、长槽;28、过渡滚筒;29、限位件;291、滑移板;292、电动滑块;293、滑轨;294、旋转气缸;295、旋转板;296、限位气缸;297、限位板;2971、通槽;298、自适应件;2981、长板;2982、活动板;2983、固定座;2984、活动杆;2985、弹簧;2986、活动气缸;[0033] 3、刮除组件;31、刮除气缸;32、刮除板;33、电动伸缩杆。具体实施方式[0034] 需要指出的是,除非另有指明,本申请使用的所有技术和科学术语具有与本申请所属技术领域的普通技术人员通常理解的相同含义。[0035] 请参阅图1‑图9,本发明提供以下技术方案:[0036] 实施例一,参阅图1‑图9,小量程应变式智能数字称重模块,包括翻转组件1、称重组件2和刮除组件3;其中,翻转组件1的作用在于对成型后、而未进行称重的花泥块进行翻转处理,使得竖直放置的花泥块变为水平放置,原本水平放置的花泥块依旧是水平放置,避免了一旦花泥块转移至装有智能数字称重模块的输送带上方时,由于输送带自身的振动而瞬间倾倒或砸落的问题,从而提高了称重的准确性,还保证了花泥块的完整性,减少了瞬间倾倒或砸落时对输送带和称重模块的损害。[0037] 而称重组件2的主要目的是一方面可将普通输送带和装有智能数字称重模块的输送带之间的间隙进行填充,使得花泥块在进行转移时可快速的经过间隙处,避免了花泥在间隙处长时间逗留导致花泥碎屑增加的问题,减少了输送带上的花泥碎屑,从而提高了称重模块对花泥块重量的检测结果;另一方面还可将花泥块进行活动限制,避免了锥形花泥块在称重时,会由于输送带的振动导致锥形花泥块围绕自身的一端进行旋转,从而导致称重结果不准确的问题,从而提高了称重结果的准确性。[0038] 刮除组件3的作用在于可将长时间积累在输送带上的碎屑层进行刮除清理,避免了碎屑没有得到及时清理形成一层厚厚的碎屑层,可能会影响称重模块对花泥块重量的准确检测的问题,从而提高了称重模块对花泥块重量的准确检测性,进而提高了花泥块的质量控制和包装的准确性。[0039] 参阅图1‑图4,具体的,翻转组件1,其包括承载架11、设置于承载架11顶部的支撑架12、设置于支撑架12一端的输送电机13、设置于输送电机13输出端的第一滚轮131、设置于第一滚轮131远离输送电机13一端的第二滚轮132、设置于第一滚轮131一侧的第三滚轮133、设置于第三滚轮133一端的第四滚轮134、套设于第一滚轮131和第三滚轮133上的第一输送带135、套设于第二滚轮132和第四滚轮134上的第二输送带136、径向N方向对称设置于第一输送带135和第二输送带136之间的横架14、设置于横架14侧壁上的翻转气缸15、设置于翻转气缸15伸缩端的导向块16、转动连接于其中一个导向块16顶部的第一支杆161、转动连接于第一支杆161远离导向块16一端的第二支杆162、设置于第二支杆162侧壁上的翻转板17、轴向M方向对称设置于翻转板17两端的拨动件18,以及设置于支撑架12远离输送电机13一端的运输机构19;第二支杆162远离第一支杆161的一端能够转动连接于另外一个导向块16的顶部;轴向M和径向N在水平面上处于垂直分布。[0040] 其中,输送电机13启动,其输出端带动第一滚轮131和第二滚轮132同时旋转,由于第一输送带135套设在第一滚轮131和第三滚轮133上,第二输送带136套设在第二滚轮132和第四滚轮134上,因此第三滚轮133和第四滚轮134也可同步进行转动,从而达到了第一输送带135和第二输送带136对花泥块进行初步输送位移的目的。[0041] 当花泥块输送至翻转板17的一侧时,拨动件18启动,将花泥块拨动至翻转板17上,并对花泥块进行夹持限位,紧接着,其中一个翻转气缸15启动,其伸缩端带动其中一个导向块16进行位移,第一支杆161逐渐从倾斜状态变为水平状态,并拉动第二支杆162从竖直状态变为水平状态,此时翻转板17带着花泥块进行翻转,使得竖直放置的花泥块变为水平放置,而原本水平放置的花泥块依旧是水平放置,随后拨动件18再次启动,松开花泥块,花泥块则从翻转板17上滑落至第一输送带135和第二输送带136上继续进行位移;避免了一旦花泥块转移至装有智能数字称重模块的输送带上方时,由于输送带自身的振动而瞬间倾倒或砸落的问题,从而提高了称重的准确性,还保证了花泥块的完整性,减少了瞬间倾倒或砸落时对输送带和称重模块的损害。[0042] 需要说明的是,运输机构19具备自动输送的全部功能。[0043] 参阅图5‑图7和图9,具体的,称重组件2,设置于支撑架12和运输机构19之间,其包括固定架21、均匀设置于固定架21顶部的称重模块22、径向N方向对称设置于称重模块22顶部的固定板23、轴向M方向对称设置于固定板23之间的立板24、设置于其中一个立板24一侧的驱动电机25、设置于驱动电机25输出端的主滚轮251、设置于主滚轮251一侧的次滚轮252、套设于主滚轮251和次滚轮252上的传送带253、均匀设置于传送带253四周的升降气缸26、设置于相邻两个升降气缸26之间的过渡板27、径向N方向对称设置于过渡板27内的过渡滚筒28,以及设置于传送带253上方的限位件29;升降气缸26的伸缩端能够连接于对应的过渡板27的顶部;次滚轮252位于两个立板24之间,次滚轮252的两端均能够转动连接于对应的立板24的侧壁。[0044] 其中,四个称重模块22称重时,相邻的两个称重模块22与一个固定板23相连接,因此固定板23可将受到的重量均匀的传递至对应的两个称重模块22上。[0045] 输送时,驱动电机25启动,其输出端带动主滚轮251进行旋转,并通过传送带253带动次滚轮252同步进行转动,从而可通过传送带253对花泥块进行输送,达到了对花泥块输送的同时,还可进行称重的目的。[0046] 升降气缸26启动,其伸缩端伸出,带动对应的过渡板27下降,使得过渡板27可将普通输送带和装有智能数字称重模块的输送带之间的间隙进行填充,在此过程中,其中一个过渡滚筒28的外壁能够与第三滚轮133和第四滚轮134的外壁贴合,而另外一个过渡滚筒28的外壁能够与传送带253的外壁贴合,当第三滚轮133和第四滚轮134运动时,其中一个过渡滚筒28则可转动;当传送带253运动时,另外一个过渡滚筒28则可转动,且过渡滚筒28的外壁能够通过长槽273、延伸于过渡板27的顶部,因此,花泥块可通过两个过渡滚筒28的输送继续位移至传送带253上;避免了花泥在间隙处长时间逗留导致花泥碎屑增加的问题,减少了输送带上的花泥碎屑,从而提高了称重模块对花泥块重量的检测结果。[0047] 而限位件29的作用在于将花泥块进行活动限制,避免了锥形花泥块在称重时,会由于输送带的振动导致锥形花泥块围绕自身的一端进行旋转,从而导致称重结果不准确的问题,从而提高了称重结果的准确性。[0048] 参阅图8,具体的,刮除组件3,设置于传送带253的下方,其包括刮除气缸31、转动连接于刮除气缸31伸缩端的刮除板32,以及设置于刮除板32底部的电动伸缩杆33。[0049] 其中,刮除气缸31启动,其伸缩端伸出,推动刮除板32靠近传送带253的底部侧壁,在此过程中,电动伸缩杆33启动,其伸缩端伸出或缩回,从而可带动刮除板32进行角度调节,使得刮除板32的刮除端贴合传送带253的底部侧壁,将传送带253底部侧壁的碎屑进行刮除清理,避免了碎屑没有得到及时清理形成一层厚厚的碎屑层,可能会影响称重模块对花泥块重量的准确检测的问题,从而提高了称重模块对花泥块重量的准确检测性,进而提高了花泥块的质量控制和包装的准确性。[0050] 参阅图1‑图4,进一步的,横架14位于第一输送带135和第二输送带136环绕的空间内,横架14的两端均能够连接于支撑架12的侧壁,横架14轴向M方向之间还对称设置有导向杆141,导向块16均能够套设于导向杆141上。[0051] 第二支杆162远离另外一个导向块16的一端能够延伸至第一输送带135和第二输送带136的中上方,翻转板17的端面呈L型,翻转板17位于第一输送带135和第二输送带136的上方,翻转板17L型的侧壁径向N方向上开设有斜面171,斜面171呈相反分布。[0052] 其中,输送电机13的输出端能够贯穿支撑架12对应的侧壁、并连接于第一滚轮131远离第二滚轮132的一端,第二滚轮132远离第一滚轮131的一端能够转动连接于支撑架12另外对应的侧壁,第三滚轮133远离第四滚轮134的一端能够转动连接于支撑架12对应的侧壁,第四滚轮134远离第三滚轮133的一端能够转动连接于支撑架12另外对应的侧壁。[0053] 翻转气缸15推动导向块16进行位移时,由于导向块16均能够套设于导向杆141上,因此,导向块16会沿着导向杆141的设置方向进行滑移,从而达到了导向滑移的目的。[0054] 通过斜面171的相互配合,当花泥块拨动至翻转板17上或从翻转板17上滑落时,花泥块均可通过斜面171快速的进行位移。[0055] 参阅图1‑图4,更进一步的,拨动件18包括拨动电机181,以及设置于拨动电机181输出端的拨杆182;拨动电机181的输出端能够贯穿翻转板17的侧壁、并连接于拨杆182。[0056] 其中,当花泥块输送至翻转板17的一侧时,拨动电机181启动,其输出端带动拨杆182进行转动,从而可使得两个拨杆182将花泥块拨动至翻转板17上,并对花泥块进行夹持限位。[0057] 实施例二,参阅图5‑图6,进一步的,立板24的两端能够连接于对应的固定板23的顶部,主滚轮251和次滚轮252的两端均能够连接于对应的立板24的侧壁;固定架21的一侧还设置有控制箱211,控制箱211靠近固定架21的一侧设置有保护罩212,升降气缸26的伸缩端均能够贯穿保护罩212的顶部、并连接于对应的过渡板27的顶部。[0058] 其中,控制箱211可通过电信号,控制着称重模块22利用其高精度传感器自动检测并记录每块花泥的重量。[0059] 参阅图5‑图6,更进一步的,过渡板27的一侧开设有第一弧形切口271,另一侧开设有第二弧形切口272,过渡板27径向N方向顶部还对称开设有长槽273,过渡滚筒28的外壁能够通过长槽273、延伸于过渡板27的顶部;过渡板27的侧面呈倒U型,过渡滚筒28位于过渡板27的下方,过渡滚筒28的两端能够转动连接于过渡板27对应的侧壁。[0060] 其中,当过渡板27将普通输送带和装有智能数字称重模块的输送带之间的间隙填充后,此时第一弧形切口271位于第一输送带135和第二输送带136的一端,且并不影响第一输送带135和第二输送带136的正常输送,而第二弧形切口272位于传送带253的一端,且并不影响传送带253的正常输送。[0061] 通过第一弧形切口271和第二弧形切口272的设计,可将普通输送带和装有智能数字称重模块的输送带之间的间隙更加合适的填充,使得花泥块在进行转移时可快速的经过间隙处,避免了花泥在间隙处长时间逗留导致花泥碎屑增加的问题,减少了输送带上的花泥碎屑,从而提高了称重模块对花泥块重量的检测结果。[0062] 实施例三,参阅图7和图9,进一步的,限位件29包括滑移板291、轴向M方向对称设置于滑移板291顶部的电动滑块292、设置于电动滑块292远离滑移板291一侧的滑轨293、设置于滑移板291底部的旋转气缸294、设置于旋转气缸294旋转端的旋转板295、对称设置于旋转板295底部的限位气缸296、设置于限位气缸296之间的限位板297,以及设置于限位板297底部的自适应件298;电动滑块292能够配合滑动于对应的滑轨293上,限位板297的底部还开设有通槽2971;限位件29分布于保护罩212的内顶部;滑轨293远离电动滑块292的一侧能够连接于保护罩212的内顶部。[0063] 其中,当锥形花泥块位移至传送带253上后,限位气缸296启动,其伸缩端带动限位板297伸出,靠近锥形花泥块,在此过程中,旋转气缸294启动,其旋转端带动旋转板295进行旋转,因此限位气缸296和限位板297也会同步进行转动,使得自适应件298可根据锥形花泥块的摆放状态转动至合适的角度。[0064] 随着限位板297的下降,锥形花泥块逐渐进入到通槽2971,随后自适应件298启动,对锥形花泥块进行水平方向的夹持限位,在垂直方向上并没有对锥形花泥块施加向下的压力,从而避免了锥形花泥块在称重时,会由于输送带的振动导致锥形花泥块围绕自身的一端进行旋转,从而导致称重结果不准确的问题,从而提高了称重结果的准确性。[0065] 之后随着锥形花泥块的输送,两个电动滑块292同时启动,在对应的滑轨293上进行滑移,并带着滑移板291同步进行位移,因此,锥形花泥块称重位移时,自适应件298也会随之进行运动。[0066] 参阅图7和图9,更进一步的,自适应件298包括均匀设置于限位板297底部的长板2981、设置于相邻两个长板2981之间的活动板2982、设置于长板2981一侧的固定座2983、设置于固定座2983一端的活动杆2984、套设于活动杆2984上的弹簧2985,以及转动连接于其中一个长板2981侧壁上的活动气缸2986;固定座2983位于对应的长板2981的一侧中部。[0067] 活动板2982呈L型,活动板2982的侧壁中部能够转动连接于限位板297的底部,长板2981的两端均能够转动连接于对应的活动板2982的一端,固定座2983呈倒L型,固定座2983水平的侧壁能够连接于限位板297的底部,长板2981能够位于对应的固定座2983水平侧壁上,活动杆2984的一端能够贯穿固定座2983垂直的侧壁、并贴合于对应的长板2981,弹簧2985套设于活动杆2984远离长板2981的一端,弹簧2985的一端能够连接于固定座2983垂直的侧壁。[0068] 其中,旋转气缸294启动,其旋转端带动旋转板295进行旋转时,会使得锥形花泥块的一端位于两个长板2981之间的夹角处,与对应的活动板2982对齐分布,而锥形花泥块的另一端也会位于另外两个长板2981之间的夹角处,与另外对应的活动板2982对齐。[0069] 当锥形花泥块位于通槽2971内时,活动气缸2986启动,其伸缩端伸出,推动其中一个长板2981进行位移,由于活动板2982呈L型,活动板2982的侧壁中部能够转动连接于限位板297的底部,长板2981的两端均能够转动连接于对应的活动板2982的一端,因此其中一个长板2981位移时,会带动两端对应的活动板2982同时进行旋转,使得另外三个长板2981也会同时进行位移,并相互靠近,从而使得四个长板2981位移时,均会相互靠近,在此过程中,四个长板2981会挤压各自对应的活动杆2984,使得活动杆2984同时靠近锥形花泥块,对锥形花泥块进行水平方向的限位夹持。[0070] 需要说明的是,由于花泥块自身的锥形形状,因此会有两个相邻的活动杆2984会先接触到锥形花泥块,接触到后活动气缸2986停止启动,以保持两个相邻的活动杆2984在水平方向上限位夹持锥形花泥块,从而避免了锥形花泥块在称重时,会由于输送带的振动导致锥形花泥块围绕自身的一端进行旋转,从而导致称重结果不准确的问题,从而提高了称重结果的准确性。[0071] 当活动杆2984靠近锥形花泥块时,弹簧2985会形变伸长;当活动杆2984不再受到对应的长板2981挤压后,弹簧2985则会拉动活动杆2984复位。[0072] 实施例四,通过实施例一、实施例二和实施例三的技术方案,虽然解决了现有技术中泥块的摆放状态并没有经过特殊处理,一旦花泥块转移至装有智能数字称重模块的输送带上方时由于输送带自身的振动而瞬间倾倒或砸落,就会影响称重的准确性的问题,以及锥形花泥块会由于输送带的振动导致锥形花泥块围绕自身的一端进行旋转,从而导致称重结果不准确的问题,但是,还是没有解决现有技术中积累的花泥碎屑可能会影响称重模块对花泥块重量的准确检测的问题,以及,对花泥碎屑进行清理时会影响称重数值的问题;为此,现提出了以下方案:[0073] 参阅图5和图8,进一步的,刮除气缸31远离刮除板32的一端能够连接于固定架21,刮除板32呈弧形,电动伸缩杆33远离刮除板32的一端能够转动连接于刮除气缸31的伸缩端侧壁。[0074] 其中,刮除气缸31启动,其伸缩端伸出,推动刮除板32靠近传送带253的底部侧壁,在此过程中,电动伸缩杆33启动,其伸缩端伸出或缩回,从而可带动刮除板32进行角度调节,使得刮除板32的刮除端贴合传送带253的底部侧壁,将传送带253底部侧壁的碎屑进行刮除清理,避免了碎屑没有得到及时清理形成一层厚厚的碎屑层,可能会影响称重模块对花泥块重量的准确检测的问题,从而提高了称重模块对花泥块重量的准确检测性,进而提高了花泥块的质量控制和包装的准确性。[0075] 需要说明的是,立板24的中间还设置有配合板,配合板能够分布于传送带253的环绕空间内,并与传送带253环绕时的底部侧壁贴合,配合板与刮除板32呈垂直对齐分布;当刮除板32对传送带253的底部侧壁进行刮除清理时,可通过与配合板的相互配合,使得不影响传送带253张紧度同时,还可对其侧壁的花泥碎屑进行刮除清理;避免了对传送带253进行清理时,会影响传送带253的张紧度,进而会影响下一个花泥块称重数值的问题,从而提高了连续称重的准确性和效率。[0076] 显然,上述所描述的实施例仅仅是本发明一部分的实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都应当属于本发明保护的范围。
专利地区:江苏
专利申请日期:2024-10-09
专利公开日期:2024-11-29
专利公告号:CN118896669B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




